

Чому варто обрати K-TEK для прецизійних деталей робототехніки
K-TEK поєднує 5-осьову обробку на верстатах з ЧПК, фрезерування на верстатах з ЧПК, токарну обробку на верстатах з ЧПК, електроерозійну обробку, шліфування, термічну обробку, обробку поверхонь, підтримку складання, управління якістю ISO 9001:2015, контроль виробництва з підтримкою ERP, обробку з високими допусками та прецизійний контроль якості поверхні. Ці можливості допомагають інженерним покупцям знизити витрати на комунікацію з постачальниками та забезпечити відповідність точних компонентів затвердженим кресленням.
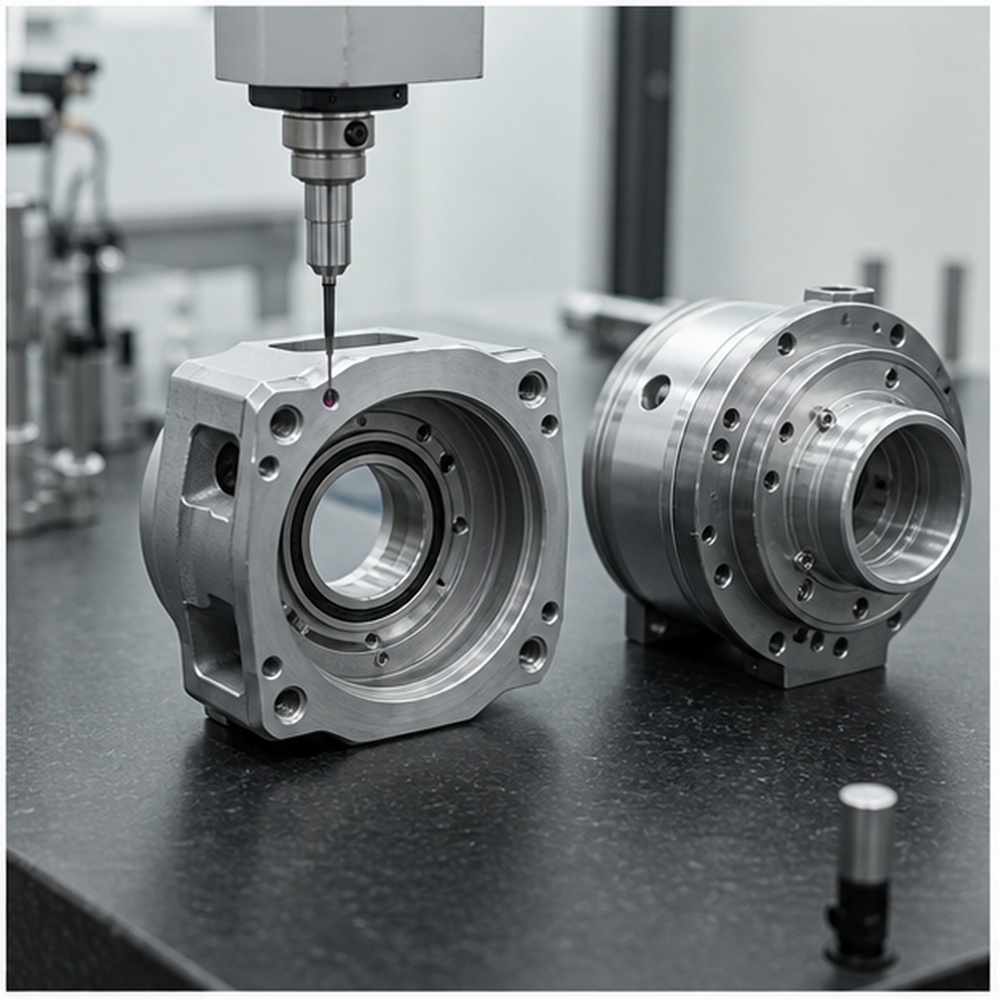
Критична відповідність руху
Ми зосереджуємося на співвісності, положенні отворів, посадкових місцях підшипників та інтерфейсах складання, які впливають на рух робота.
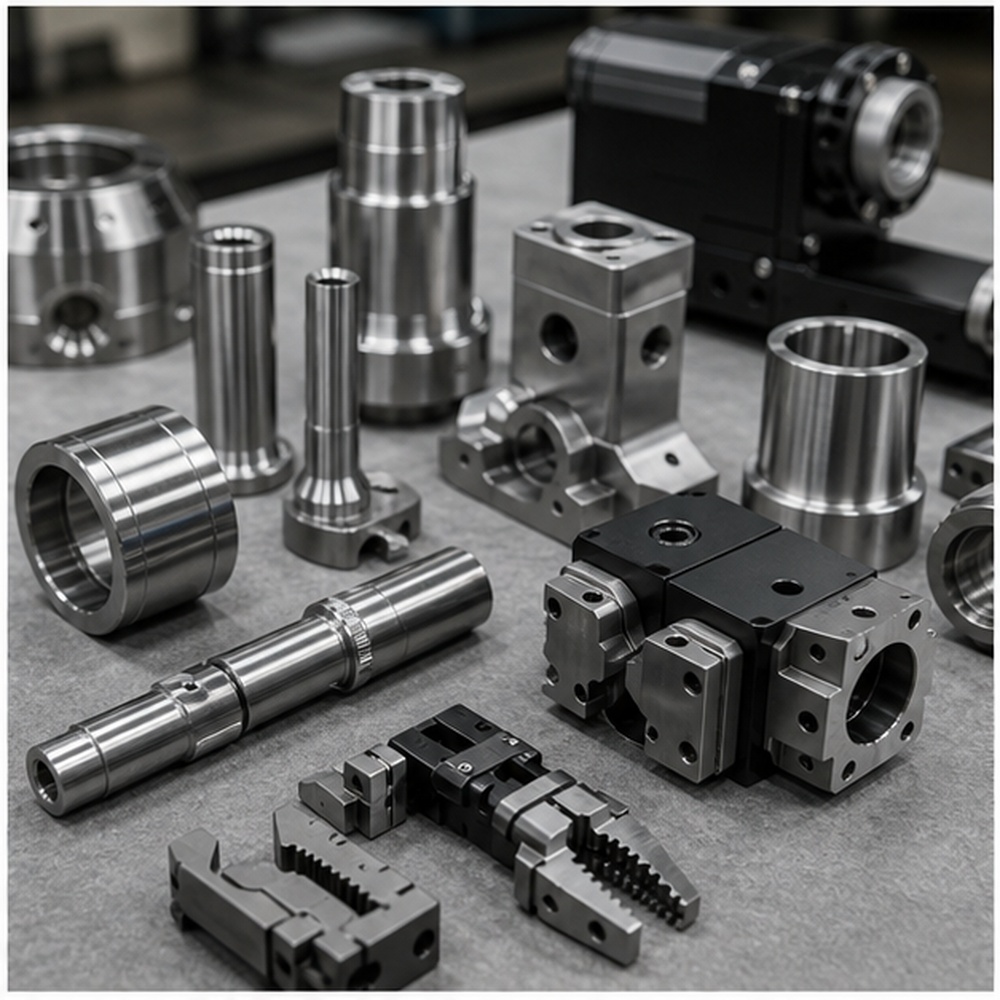
Багатопроцесне виробництво
Фрезерування, токарство, 5-осьова обробка, електроерозійна обробка та шліфування допомагають створювати змішані сімейства робототехнічних компонентів.
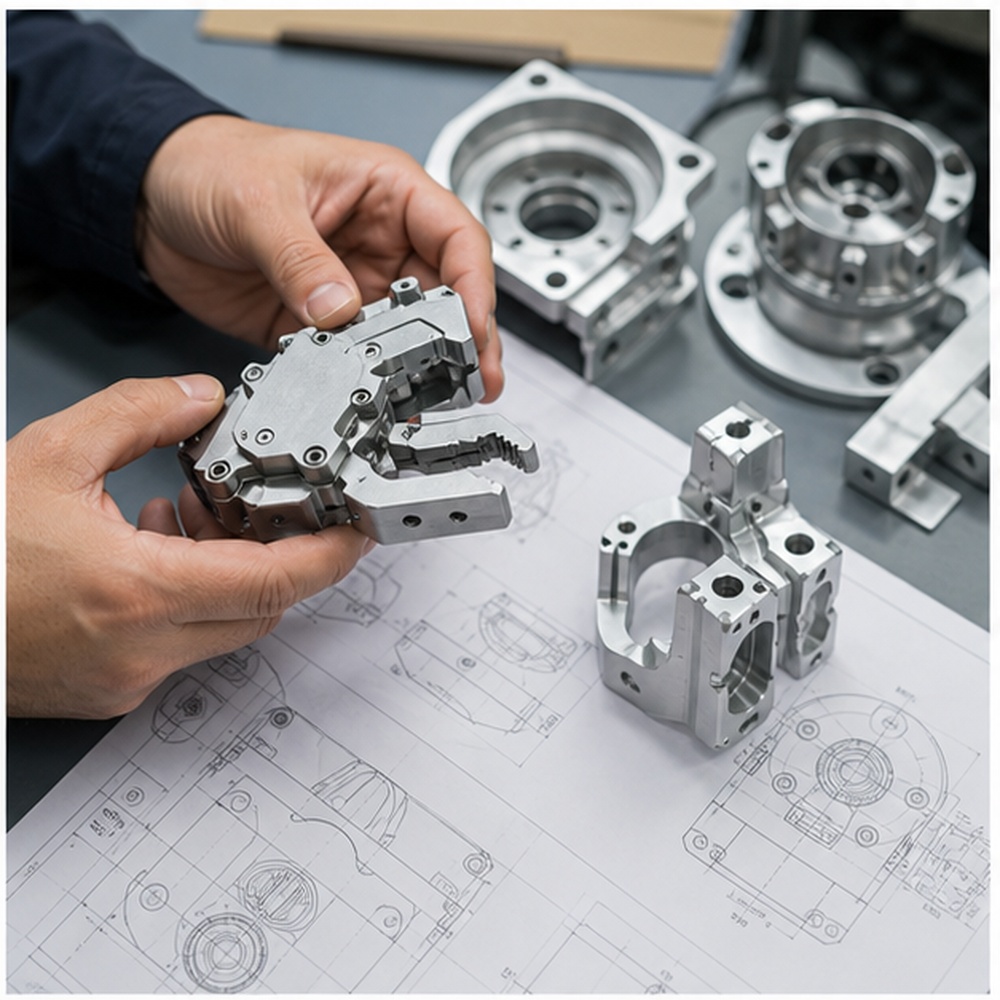
Підтримка інженерних змін
Перегляд прототипів можна швидко внести, коли конструкція робота змінюється після тестування.

Стабільне серійне виробництво
Потік замовлень з підтримкою ERP допомагає узгоджувати повторювані роботизовані деталі із затвердженими зразками.
Від прототипу робототехніки до надійного виробництва
Розробка робототехніки зазвичай переходить від концептуального прототипу до функціонального тестування руху, потім до пілотного обладнання та повторного виробництва. K-TEK може обробляти ранні прототипи для перевірки сумісності, оновлювати геометрію після зміни приводів або датчиків та підтримувати малі та середні партії після підтвердження конструкції.
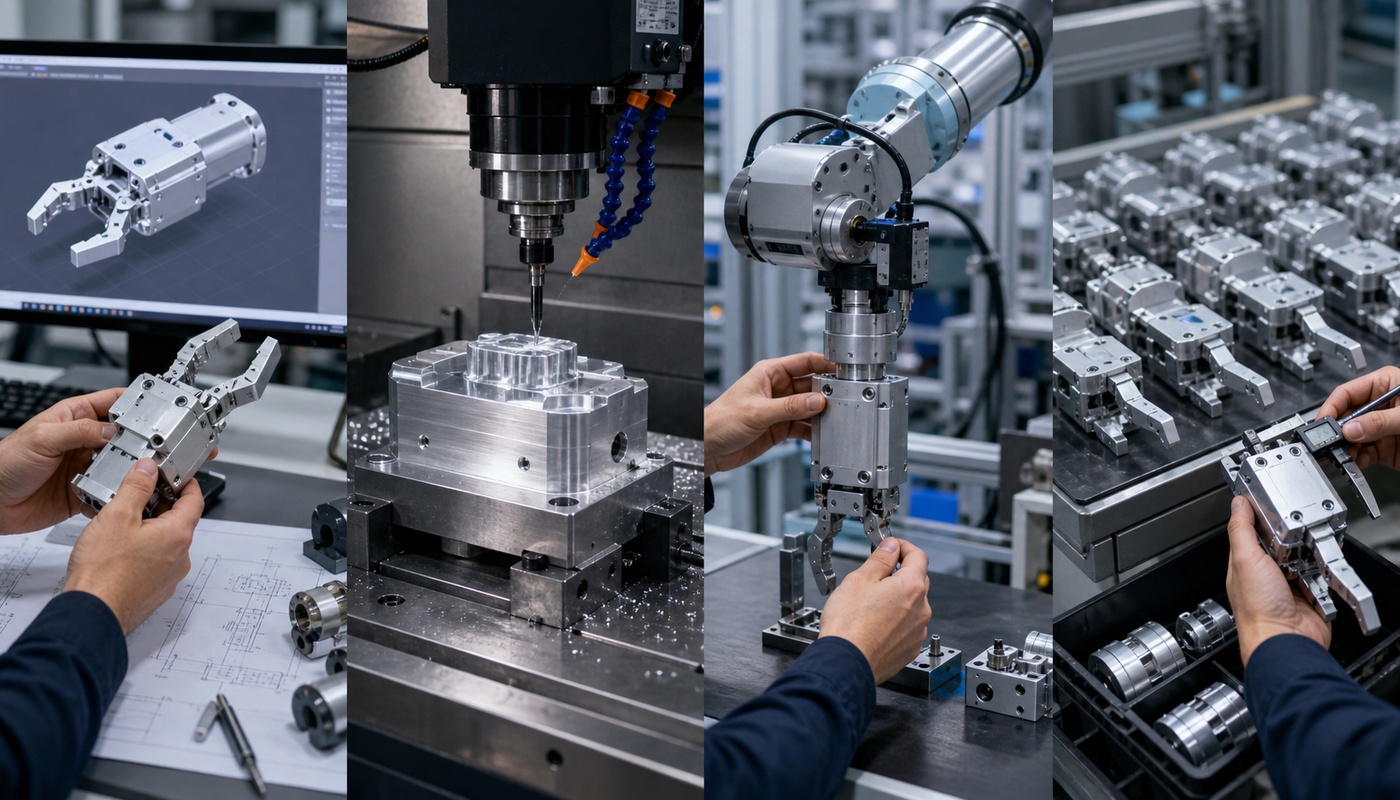
Огляд малюнка
Перегляньте файли САПР, примітки до матеріалів, допуски та вимоги до обробки перед обробкою.
Обробка прототипів
Виготовити функціональні зразки для перевірки придатності, складання, поверхні та інженерії.
Пілотна партія
Перед повторним виробництвом підтвердіть стабільність процесу, метод перевірки та упаковку.
Повторне виробництво
Зберігайте затверджені розміри, обробку та точки контролю однаковими для всіх партій.
Виробничі можливості для компонентів робототехніки
Виберіть правильний процес відповідно до геометрії деталі, допуску, матеріалу та обсягу виробництва. K-TEK може поєднувати фрезерування на ЧПК, токарство, 5-осьову обробку, електроерозійну обробку, електроелектричну обробку з електродвигунами, шліфування та обробку поверхні для повного виготовлення прецизійних деталей.
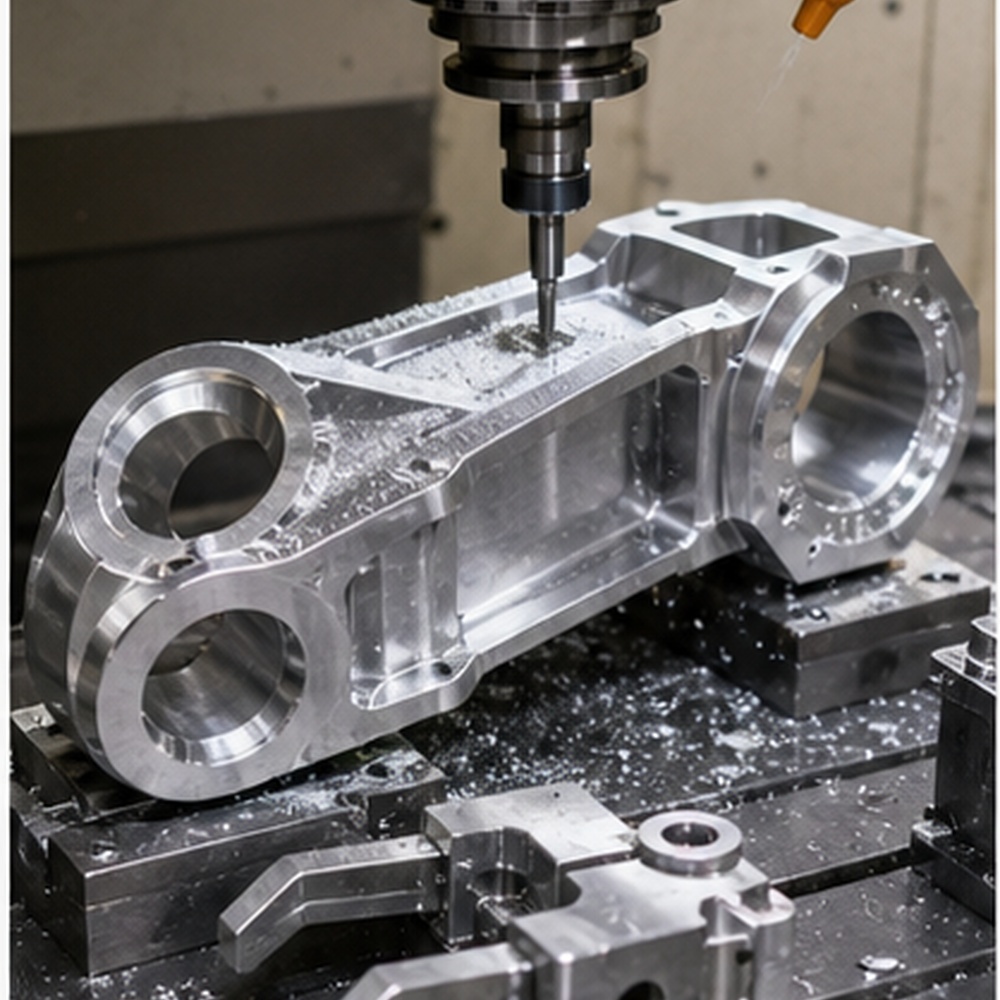
Фрезерування з ЧПК
Для робототехнічних маніпуляцій, рам, захоплювальних щелеп, кріплень датчиків та плит обладнання.
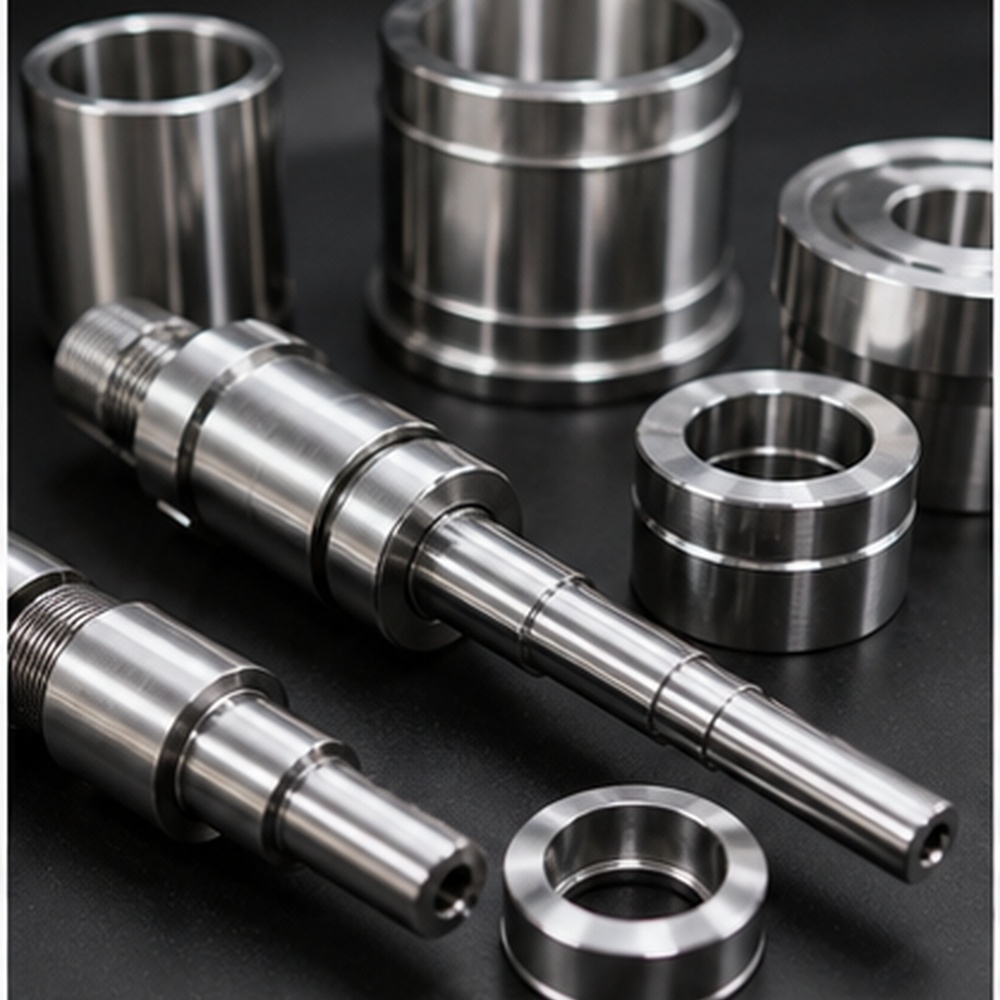
Токарні роботи з ЧПК
Для валів, втулок, шківів, манжет, прокладок та круглих деталей приводів.
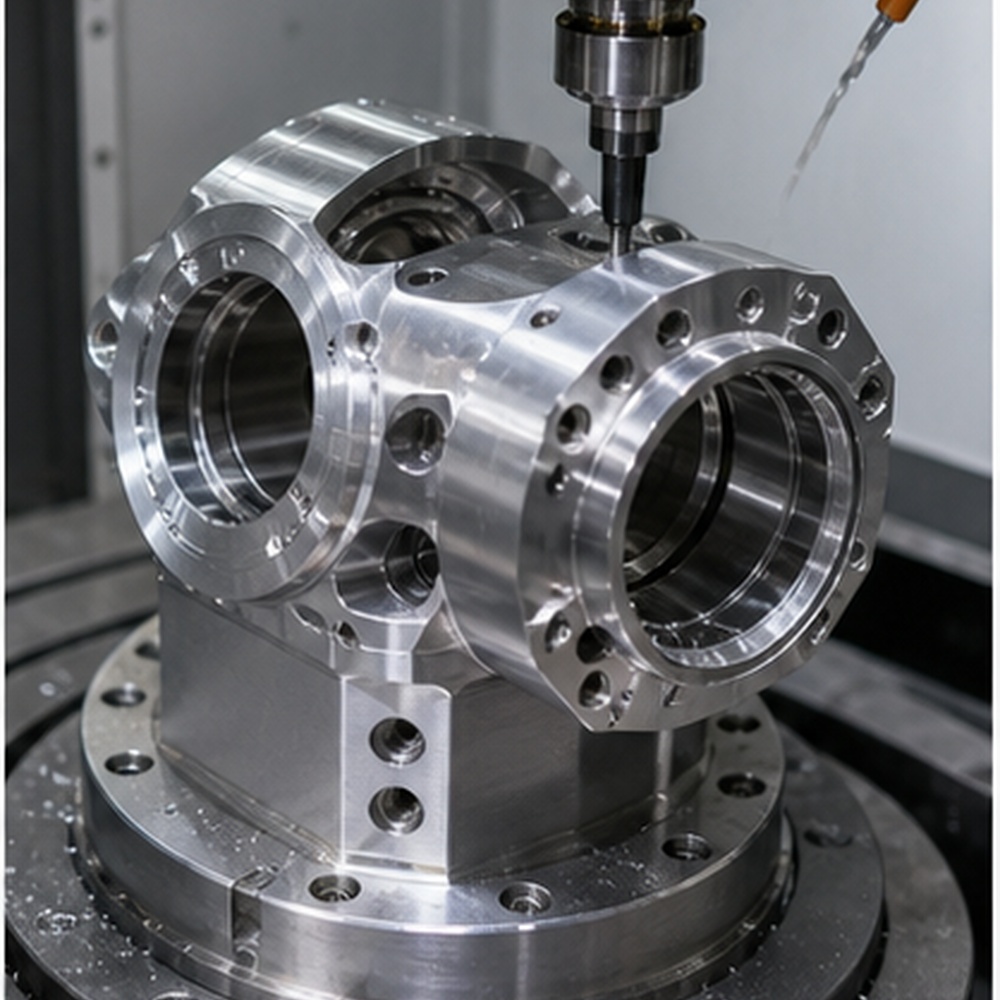
5-осьова обробка
Для кутових елементів, компактних з'єднань роботів та легких складних тіл.
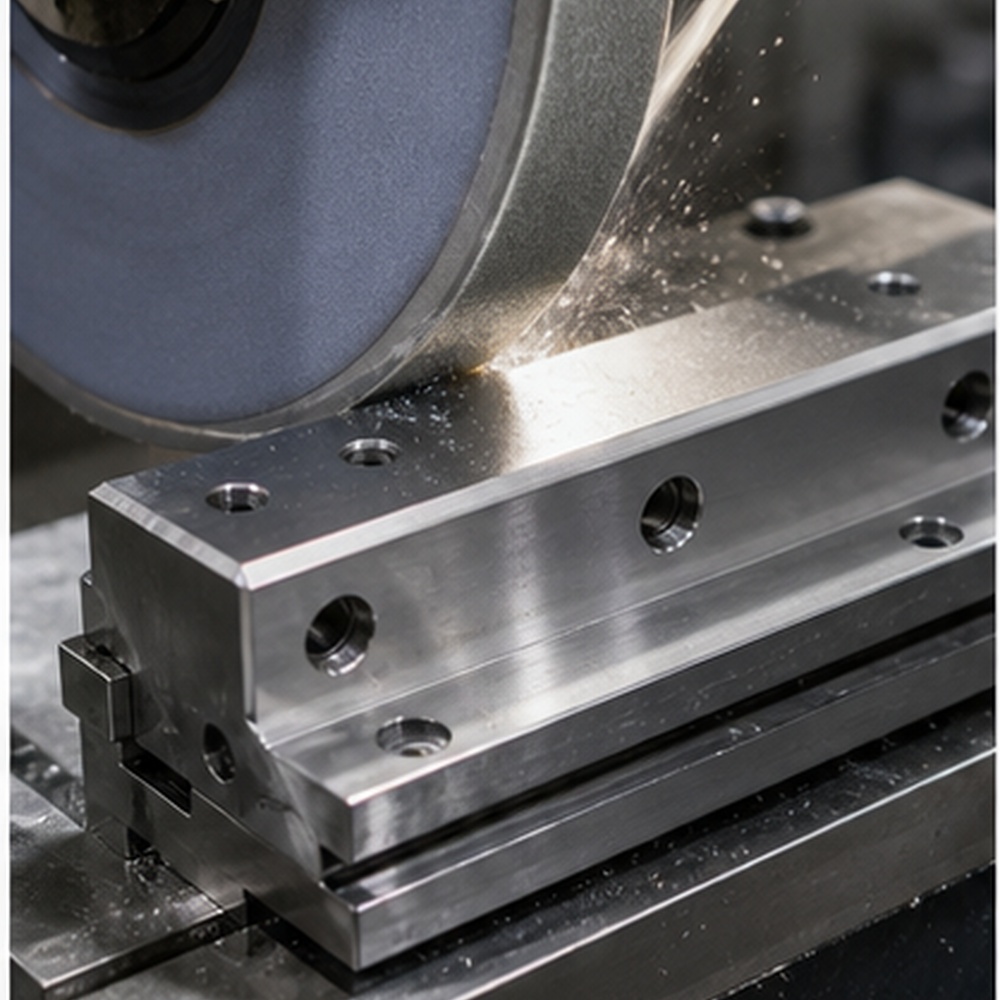
Шліфування
Для поверхонь ковзання, точних контактних поверхонь та високоякісних вузлів.
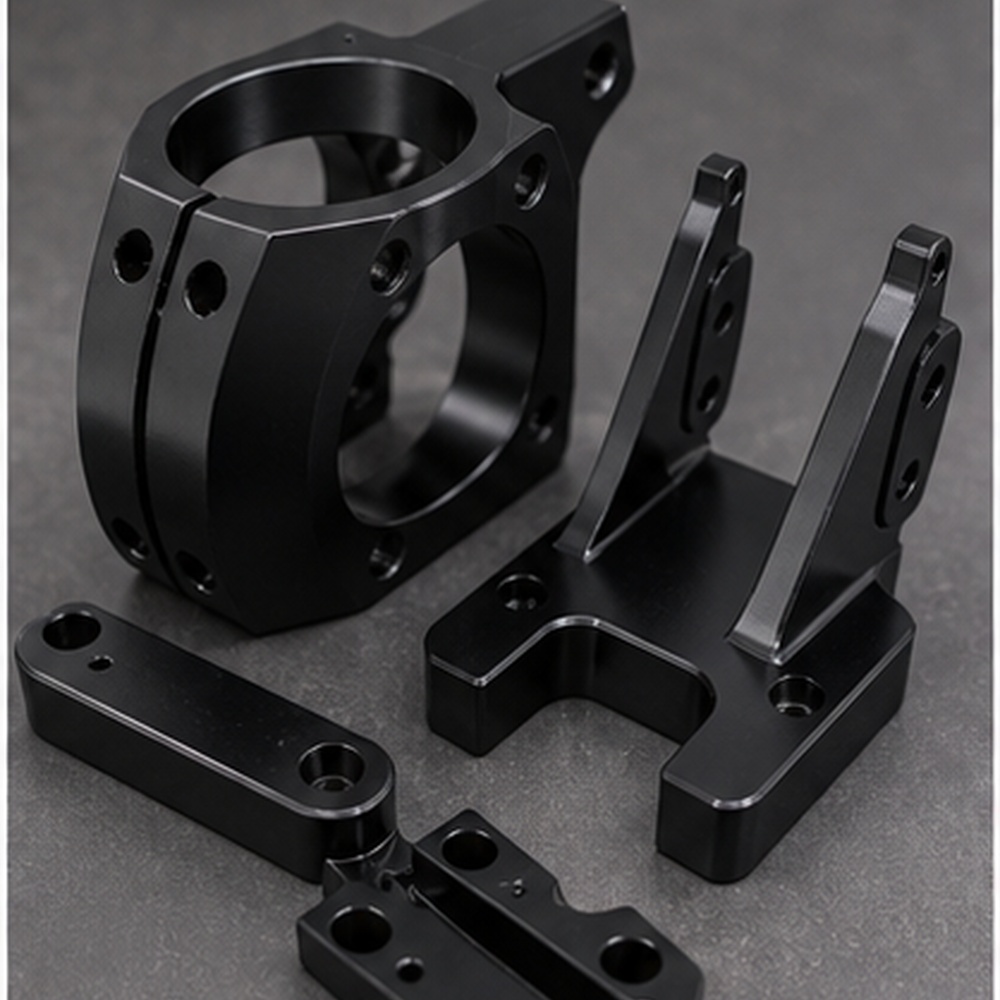
Обробка поверхні
Для анодованого алюмінію, гальванічної сталі або видимих косметичних деталей роботів.
Деталі робототехніки, які ми виробляємо
K-TEK виготовляє прецизійні деталі робототехніки на замовлення на основі креслень замовника, 3D-файлів та функціональних вимог. Цей розділ має допомогти Google та пошуку на основі штучного інтелекту зрозуміти точний обсяг компонентів, замість використання загальних галузевих термінів.
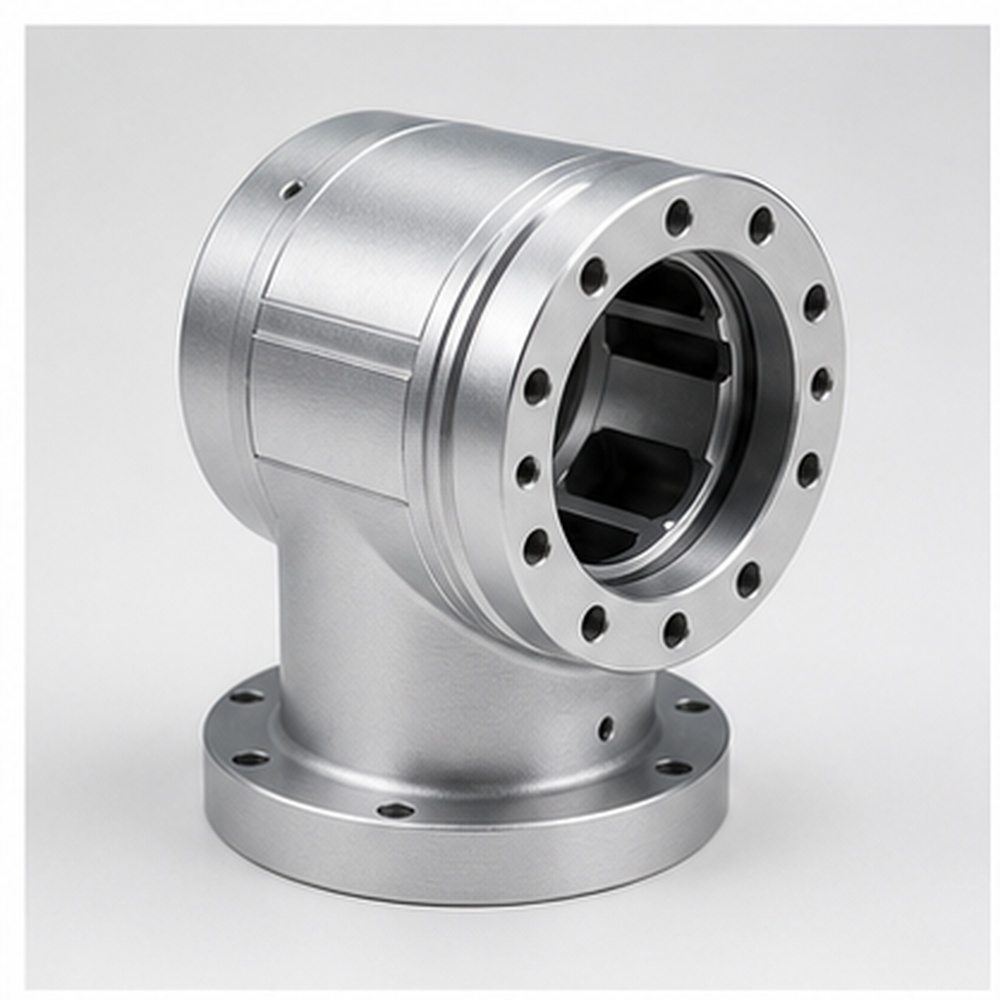
Суглоби роботизованої руки
Виготовлення з'єднань робототехнічної руки на замовлення відповідно до креслень, матеріалів, допусків та вимог до обробки.
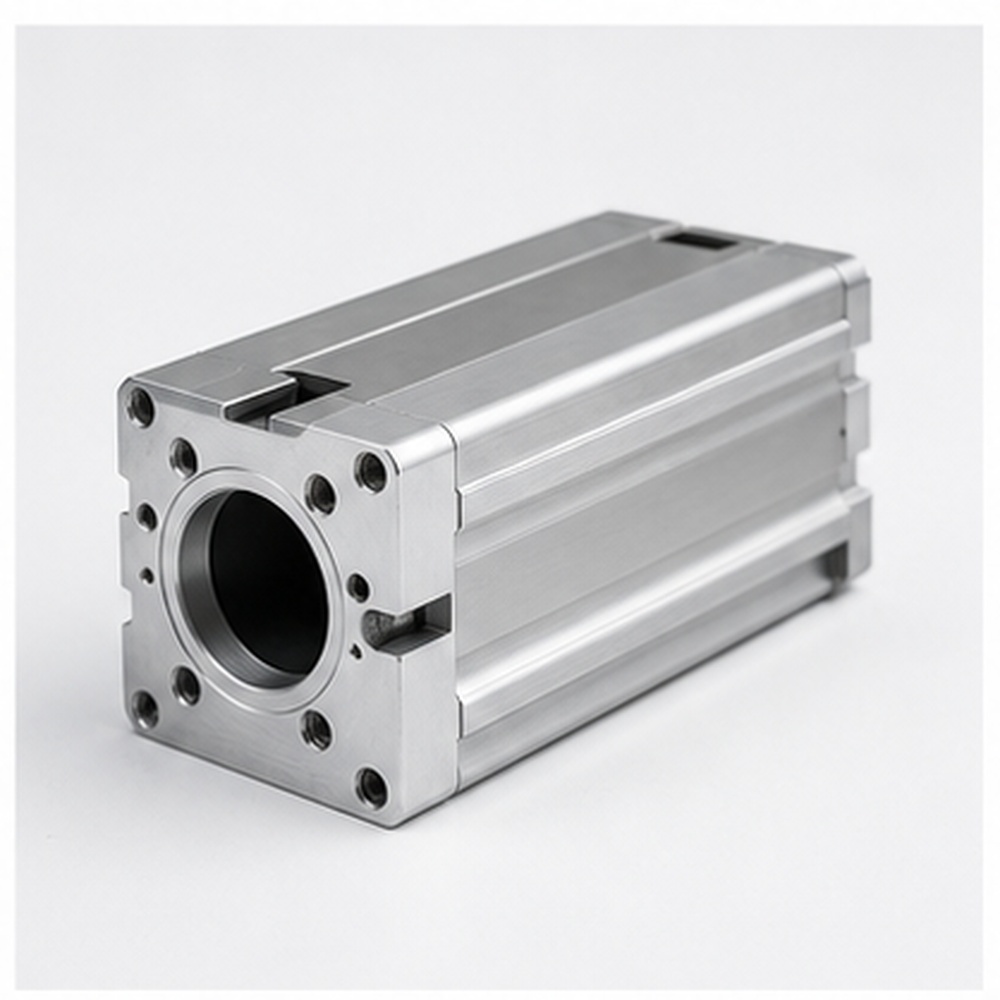
Корпуси приводів
Корпуси приводів, виготовлені на замовлення відповідно до креслень, матеріалу, допусків та вимог до обробки.
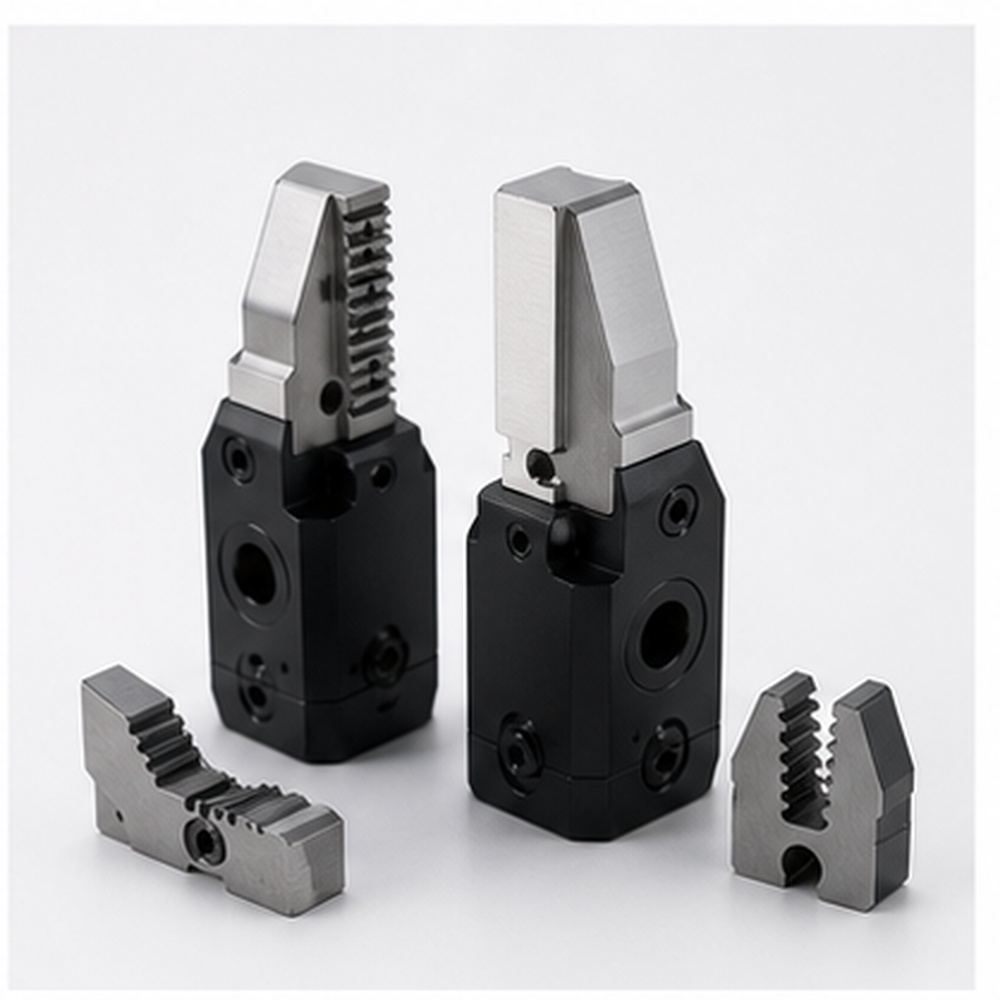
Пальці та щелепи захвату
Пальці та щелепи захвату, виготовлені на замовлення відповідно до креслення, матеріалу, допусків та вимог до обробки.
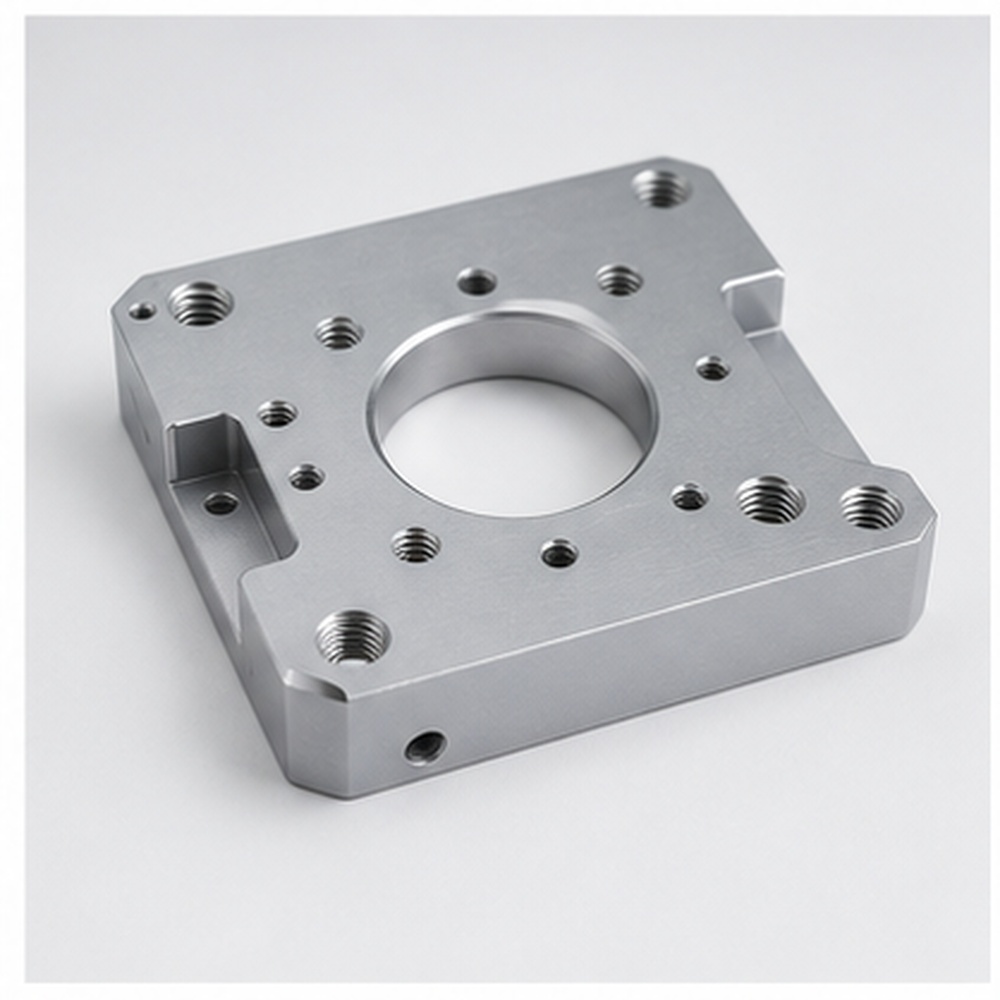
Монтажні пластини двигуна
Монтажні плити двигуна, виготовлені на замовлення відповідно до креслень, матеріалу, допусків та вимог до обробки.
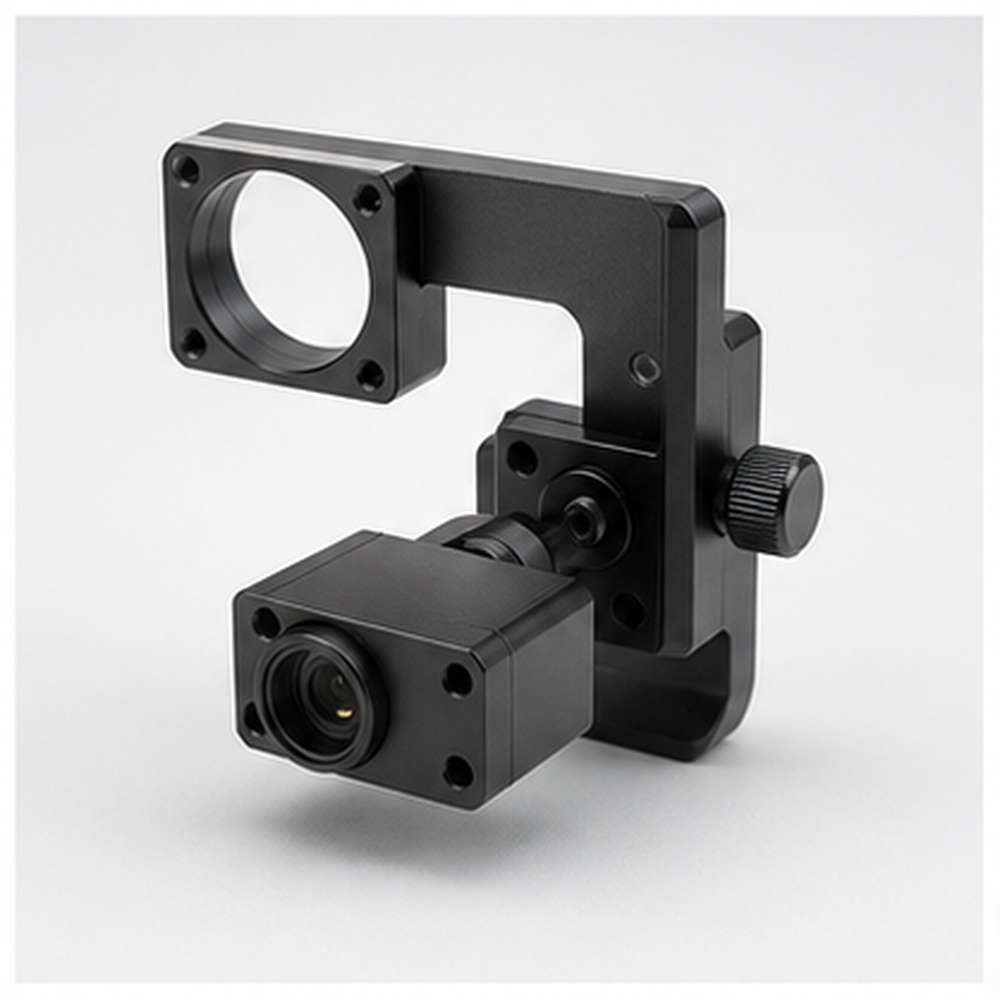
Кронштейни датчиків
Кронштейни датчиків, виготовлені на замовлення відповідно до креслення, матеріалу, допусків та вимог до обробки.
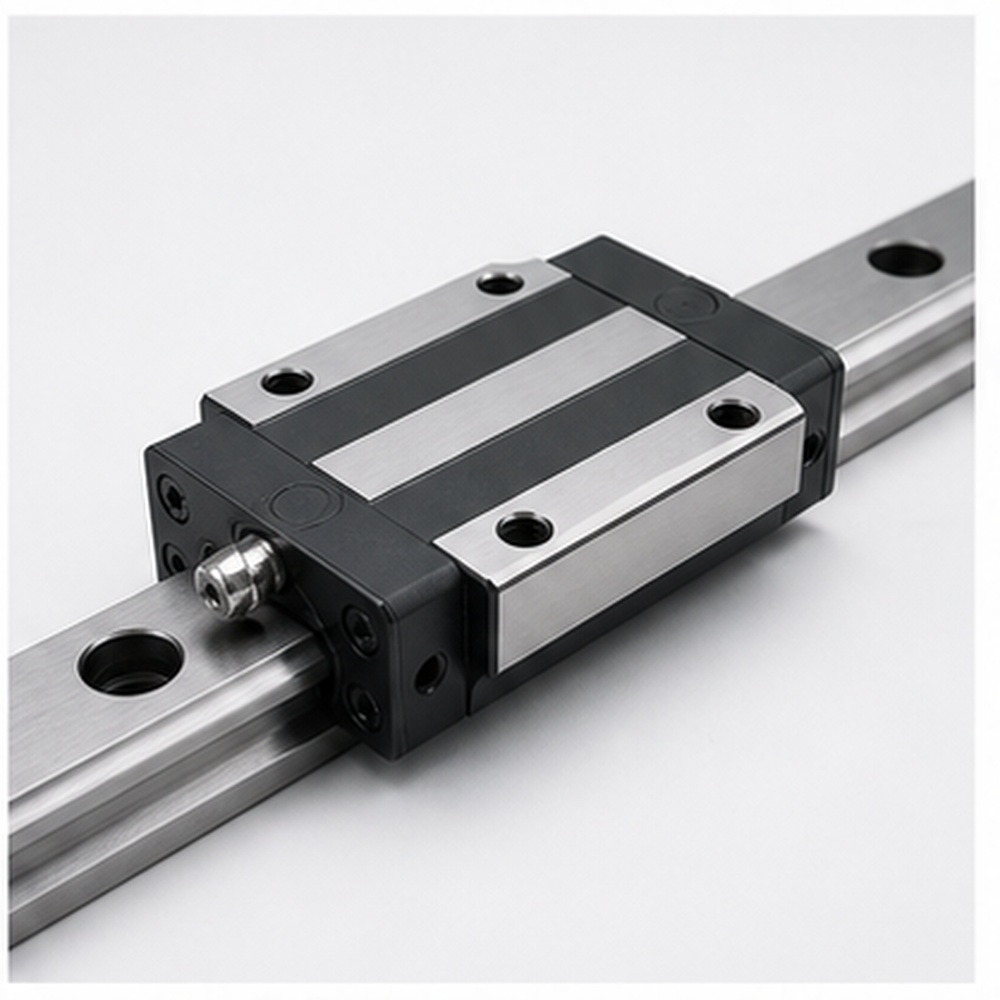
Лінійні напрямні блоки
Лінійні напрямні блоки, виготовлені на замовлення відповідно до креслення, матеріалу, допусків та вимог до обробки.
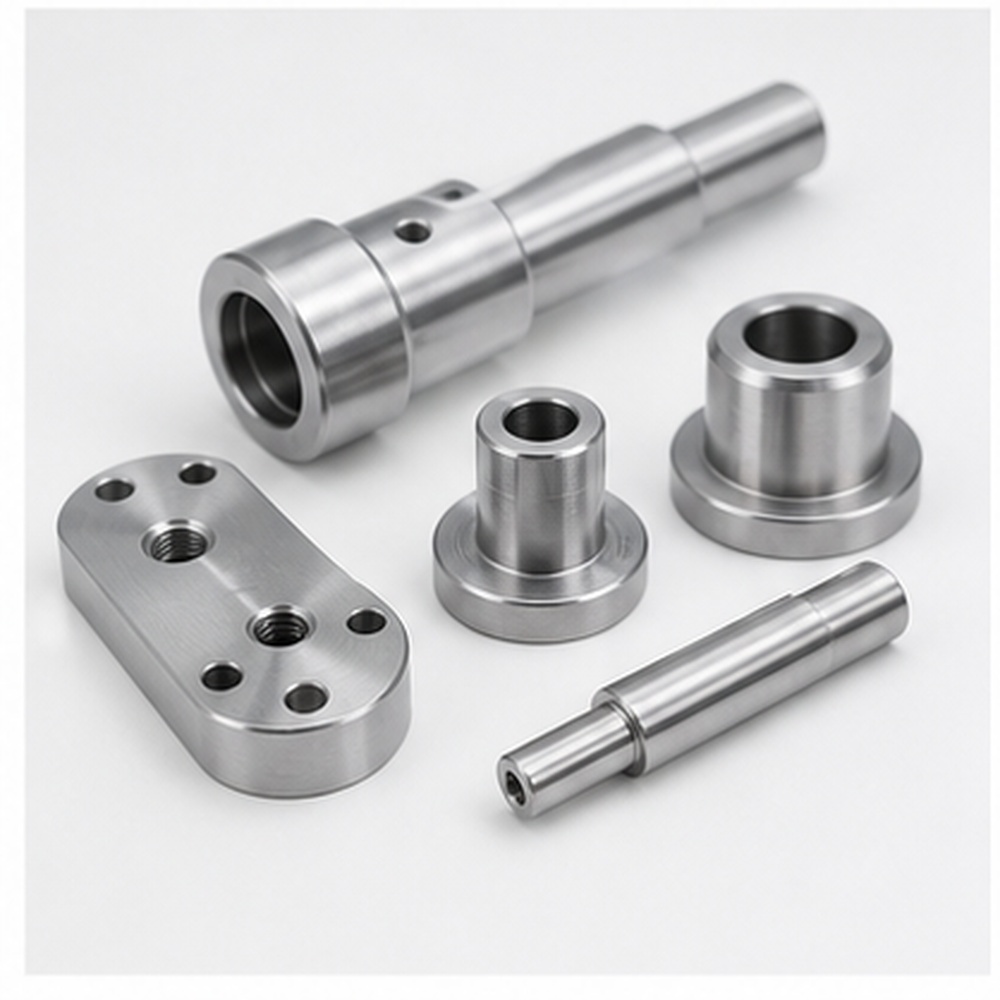
Вали, втулки та проставки
Вали, втулки та проставки, виготовлені на замовлення відповідно до креслень, матеріалу, допусків та вимог до обробки.
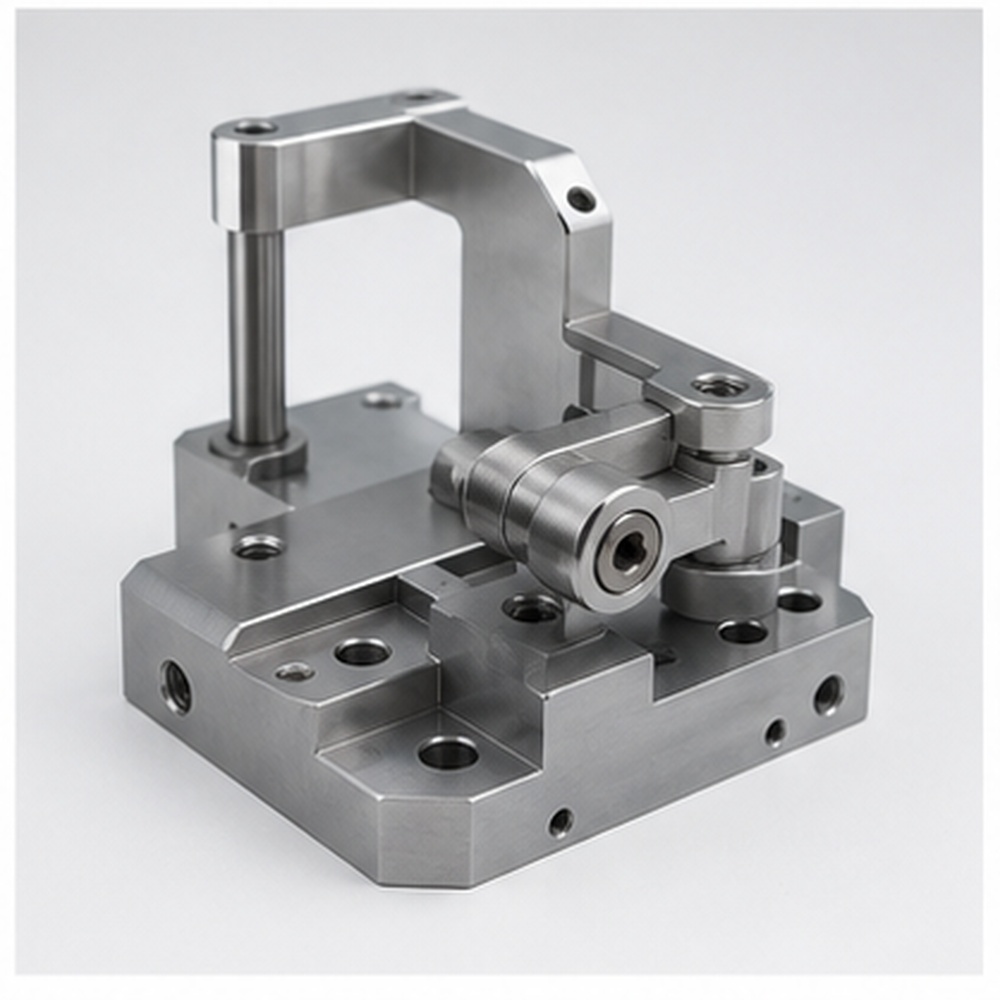
Компоненти автоматизованого обладнання
Компоненти автоматизованих пристосувань, виготовлені на замовлення відповідно до креслень, матеріалів, допусків та вимог до обробки.
Матеріали для робототехніки, що оброблюється обробкою деталей
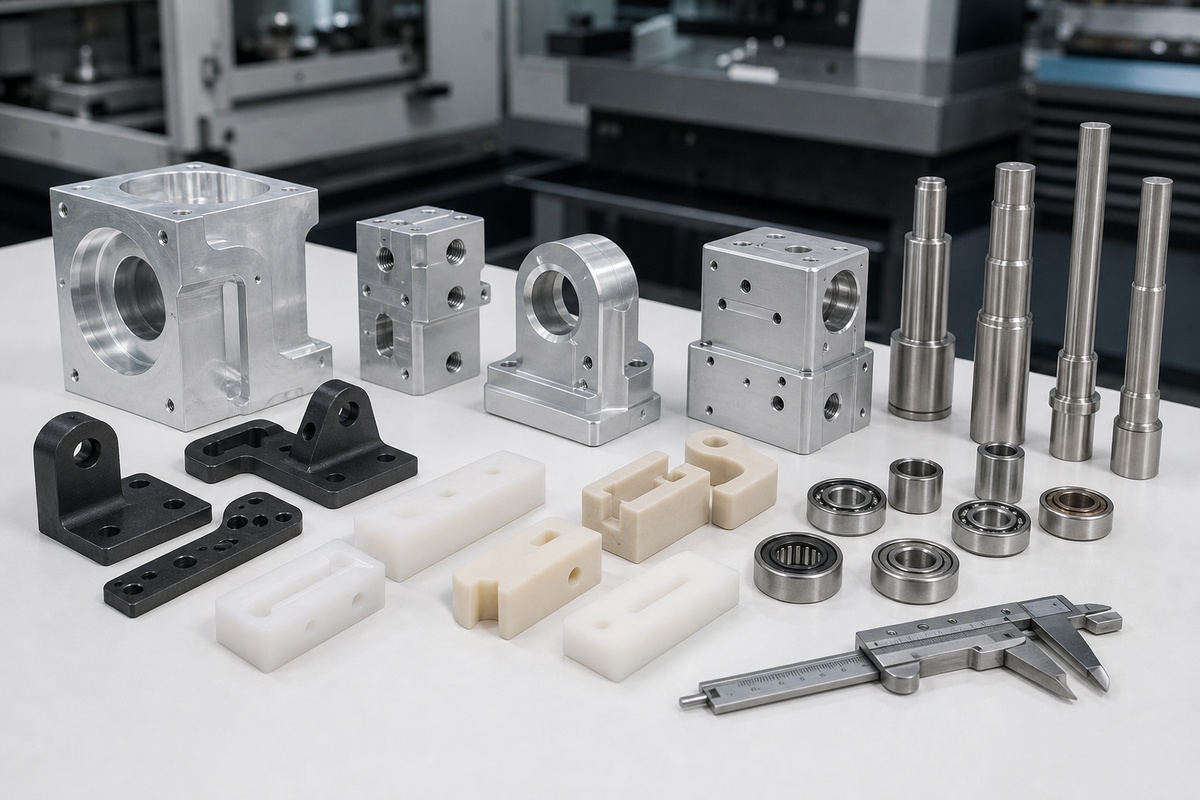
Вибір матеріалу впливає на вагу, міцність, стійкість до корозії, провідність, обробку поверхні та довготривалу стабільність складання. Таблиця нижче допомагає покупцям порівняти поширені варіанти матеріалів для прецизійних компонентів робототехніки.
| Матеріал | Найкраще для | Нотатки |
|---|---|---|
| Алюміній 6061 / 7075 | Легкі роботизовані маніпулятори, рами та корпуси приводів | Підтвердіть кінцевий сорт, термічну обробку та обробку відповідно до креслення та умов застосування. |
| Нержавіюча сталь | Зносостійкі вали, штифти та конструктивні деталі | Підтвердіть кінцевий сорт, термічну обробку та обробку відповідно до креслення та умов застосування. |
| Вуглецева сталь | Міцні кронштейни, кріплення та опорні компоненти | Підтвердіть кінцевий сорт, термічну обробку та обробку відповідно до креслення та умов застосування. |
| POM / PEEK / Нейлон | Напрямні з низьким тертям, ізоляційні деталі та спеціальні компоненти руху | Підтвердіть кінцевий сорт, термічну обробку та обробку відповідно до креслення та умов застосування. |
Варіанти обробки поверхні для компонентів робототехніки
Обробку поверхні слід вибирати відповідно до матеріалу, середовища складання, вимог до зовнішнього вигляду та функціональних характеристик. K-TEK може координувати механічну обробку та подальшу обробку, щоб готові деталі відповідали як розмірним, так і візуальним очікуванням.
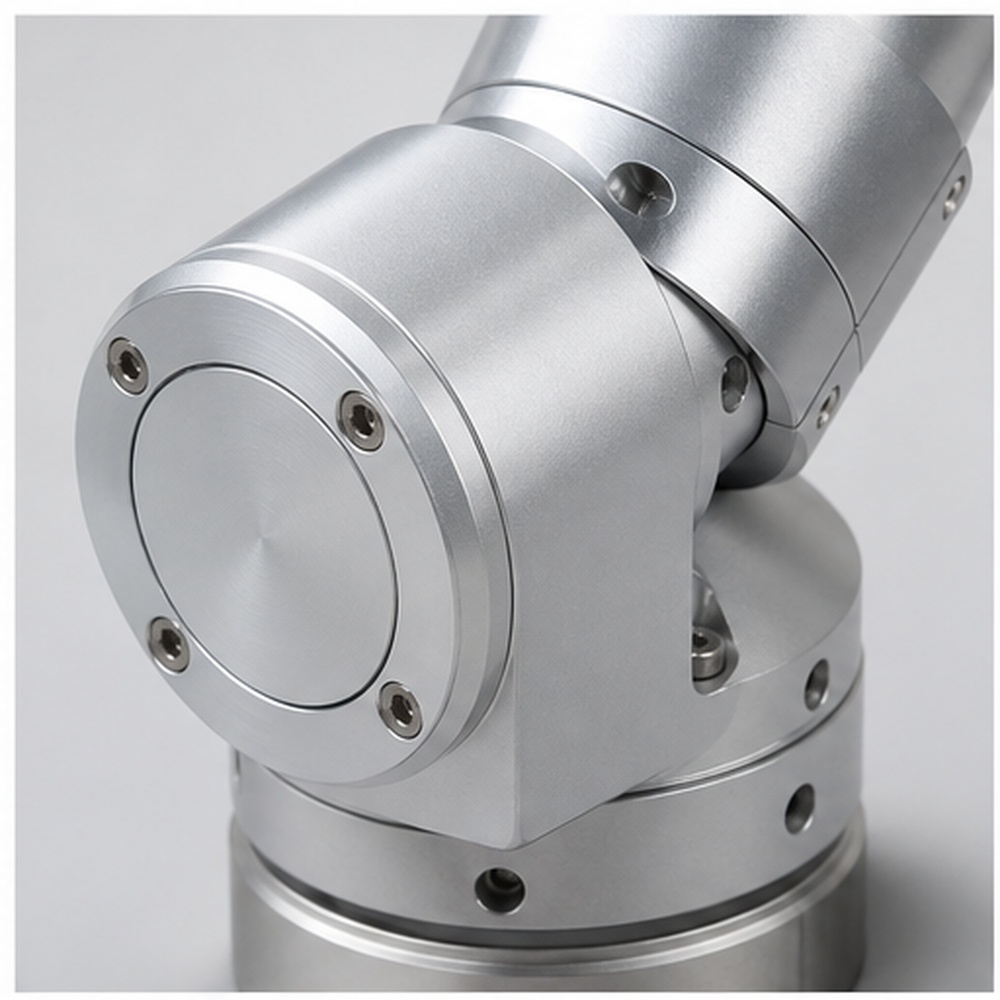
Прозоре або чорне анодування
Використовуйте прозоре або чорне анодування, коли проект вимагає відповідного захисту, зовнішнього вигляду або функціональних характеристик для деталей робототехніки.
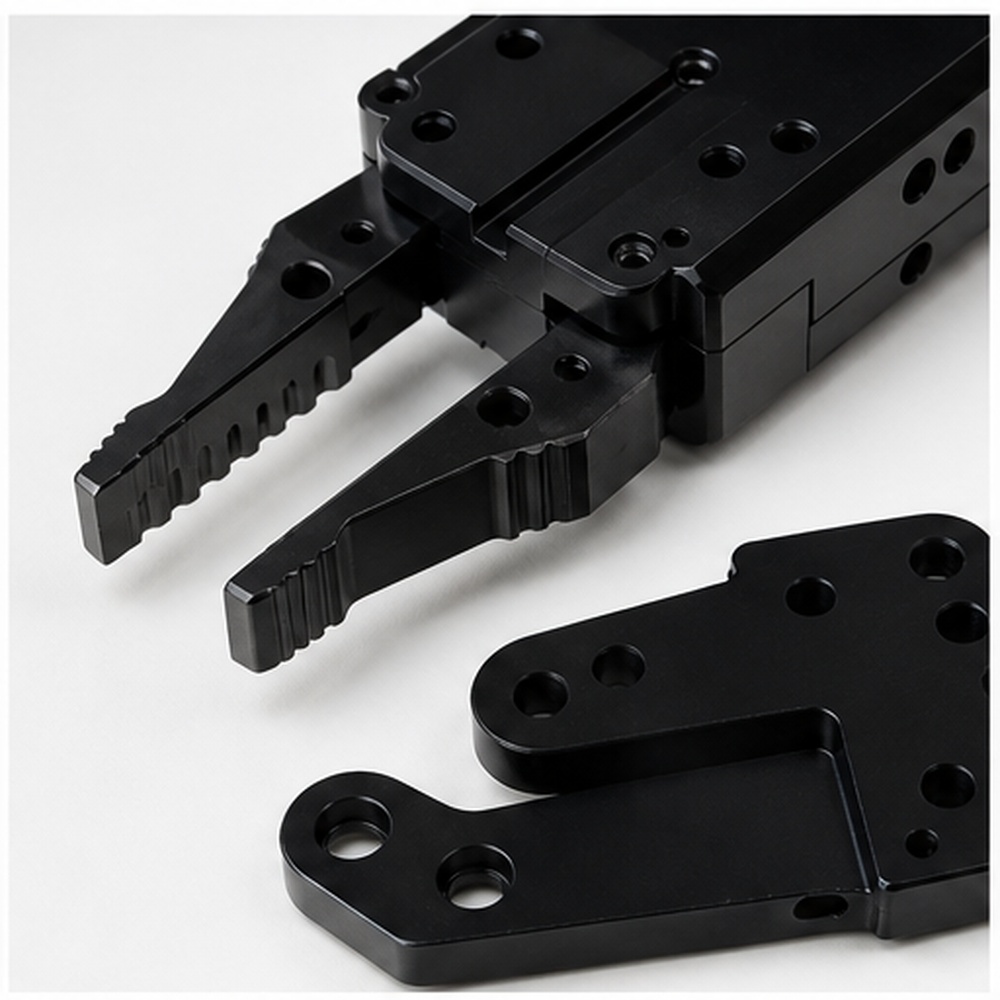
Тверде анодування для ковзних або зношуваних поверхонь
Використовуйте тверде анодування для ковзних або зношуваних поверхонь, коли проект вимагає відповідного захисту, зовнішнього вигляду або функціональних характеристик для робототехнічних деталей.
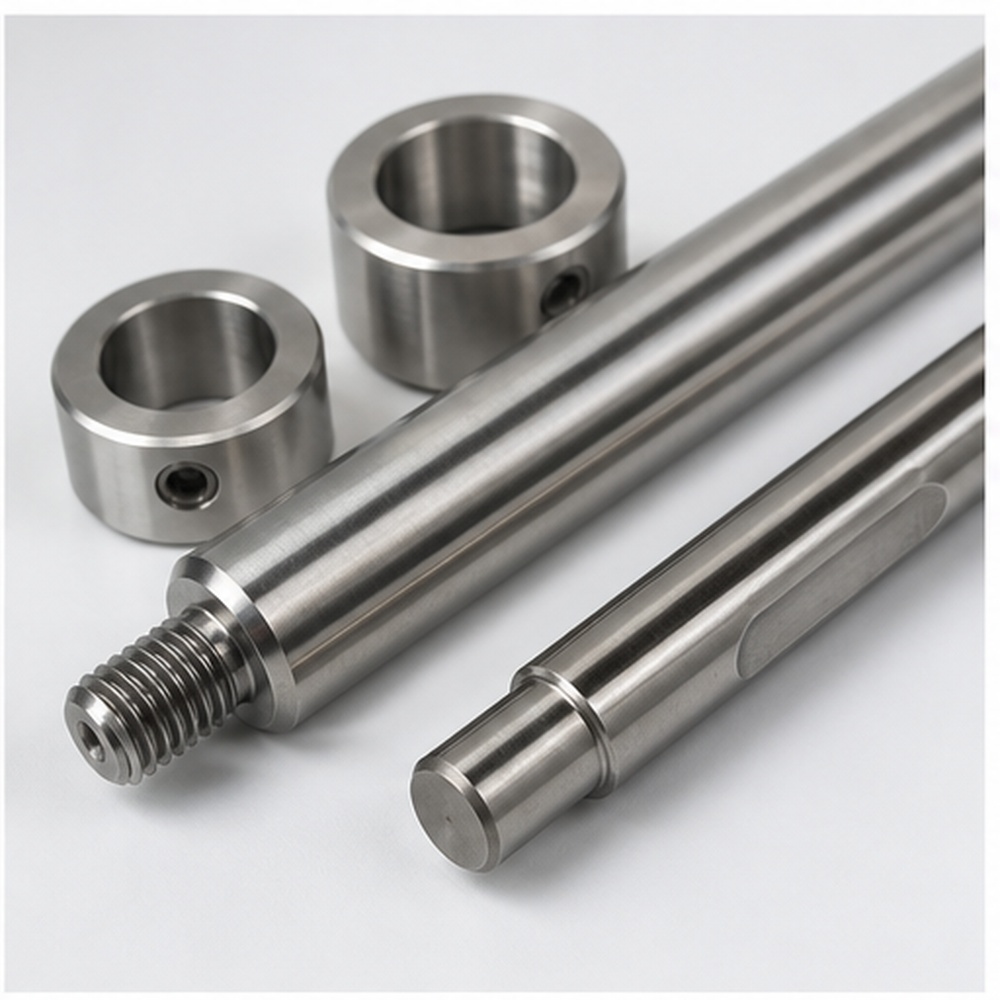
Нікелювання для стійкості до корозії
Використовуйте нікелювання для стійкості до корозії, коли проект вимагає відповідного захисту, зовнішнього вигляду або функціональних характеристик для деталей робототехніки.
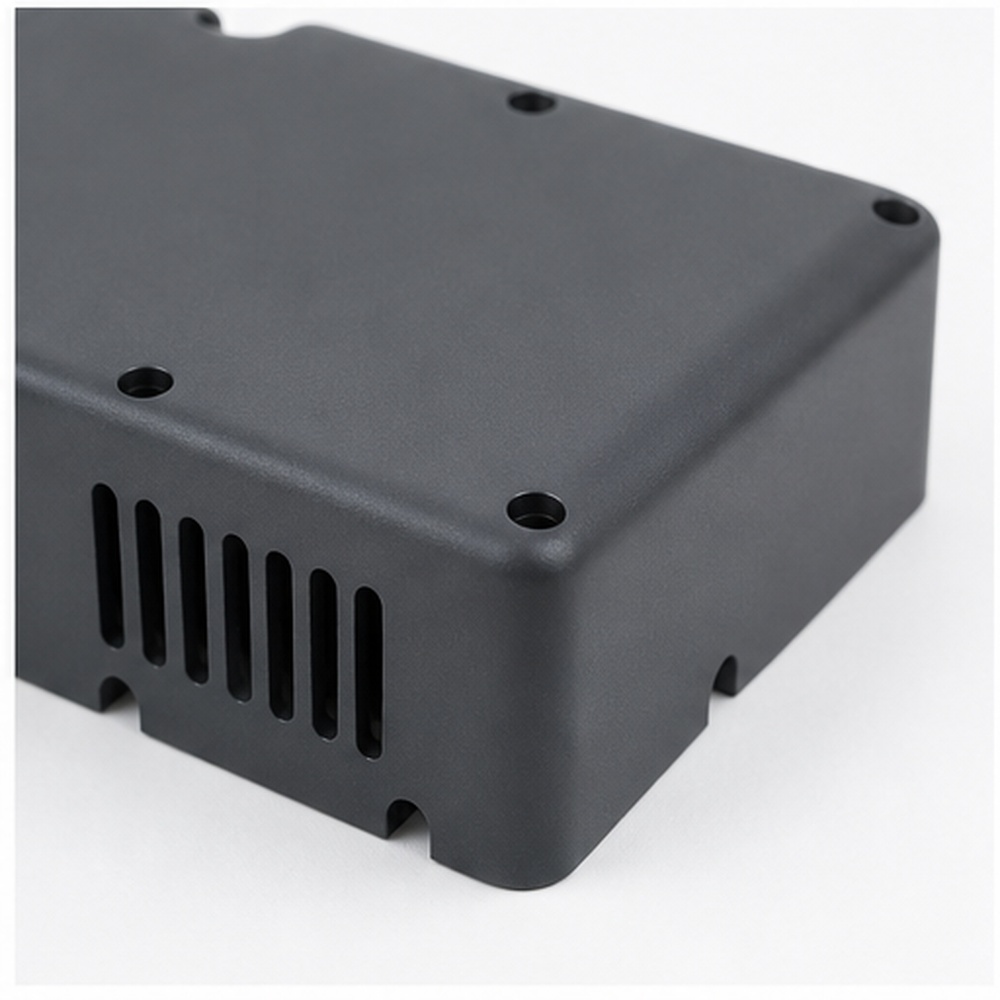
Порошкове покриття для кришок обладнання
Використовуйте порошкове покриття для кришок обладнання, коли проект вимагає відповідного захисту, зовнішнього вигляду або функціональних характеристик для деталей робототехніки.
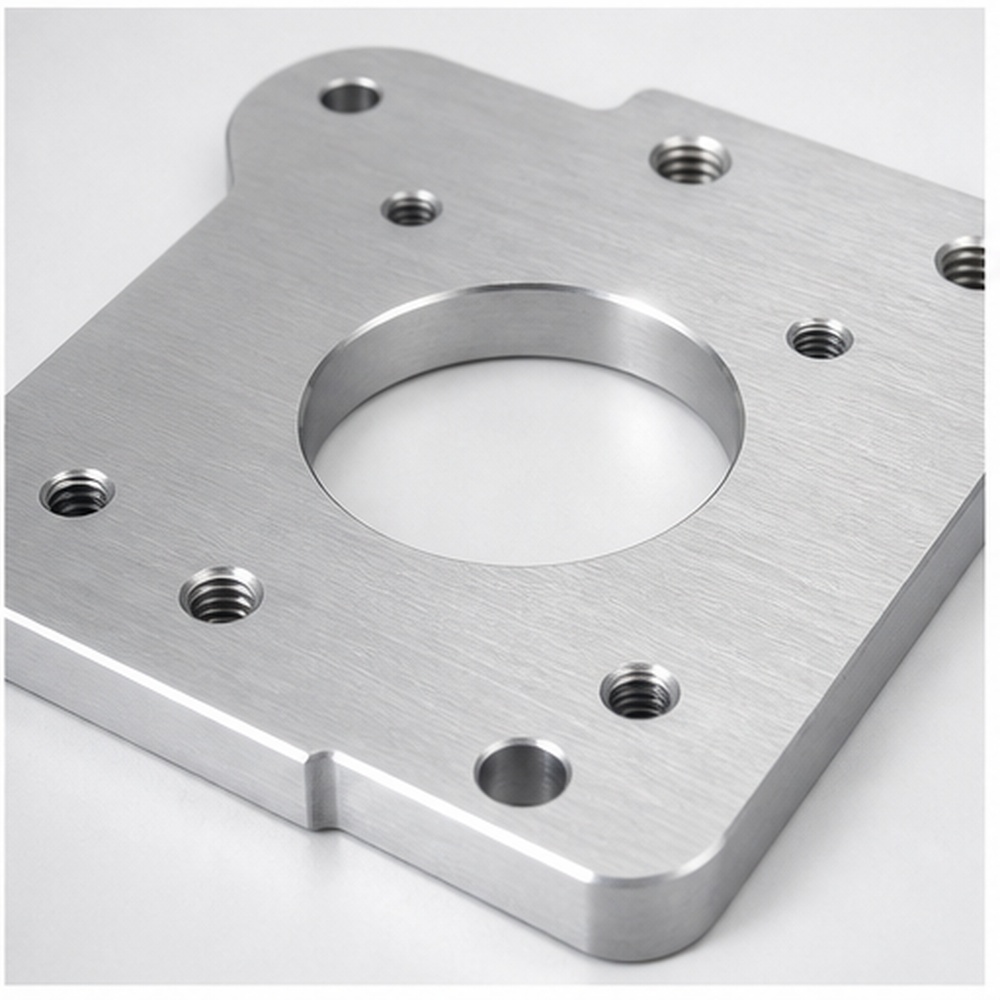
Полірування або щіткою для видимих металевих компонентів
Використовуйте полірування або обробку щіткою для видимих металевих компонентів, коли проект вимагає відповідного захисту, зовнішнього вигляду або функціональних характеристик деталей робототехніки.
Забезпечення якості прецизійних деталей робототехніки
Контроль якості повинен бути зосереджений на розмірах та поверхнях, які впливають на остаточне складання. K-TEK перевіряє критичні допуски, положення отворів, стан поверхні та якість обробки, перш ніж деталі будуть упаковані для доставки.
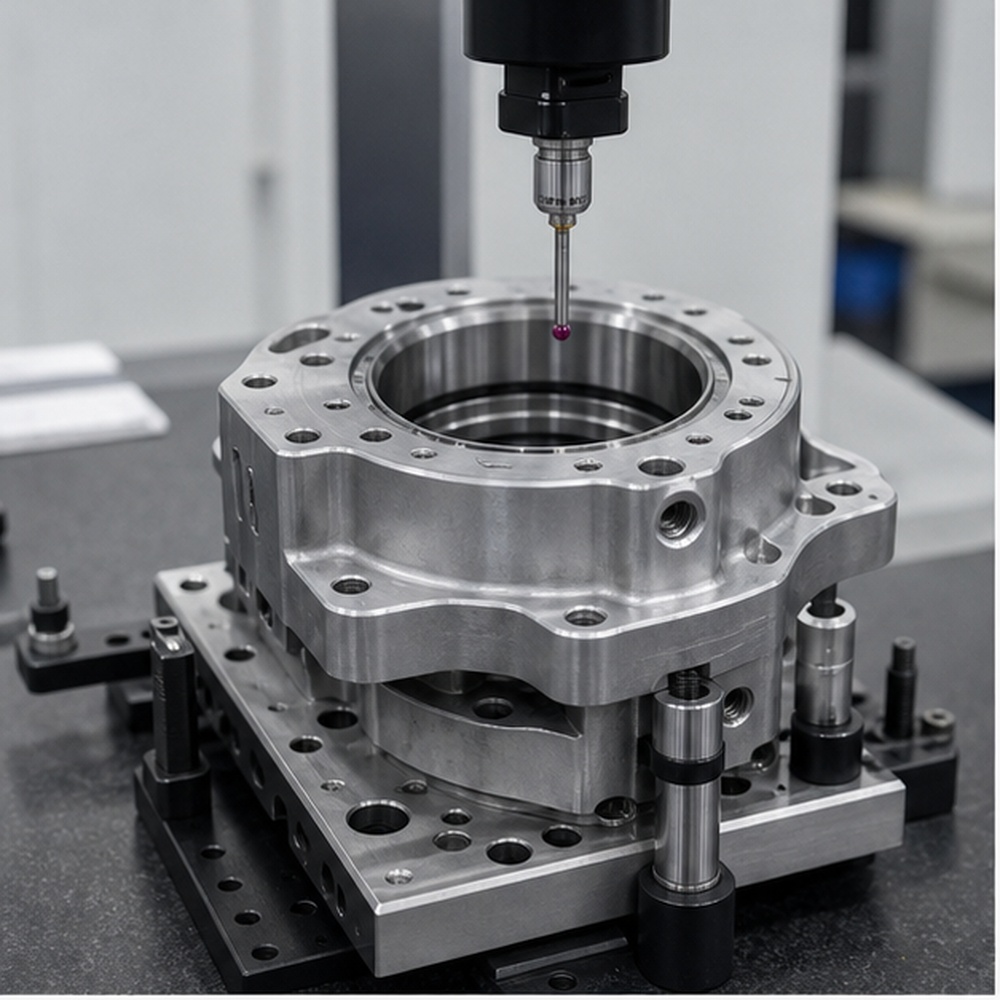
Перевірка положення посадкового місця та отвору підшипника
Перевірка положення посадкового місця та отвору підшипника здійснюється відповідно до вимог креслення та точок контролю, характерних для проекту.
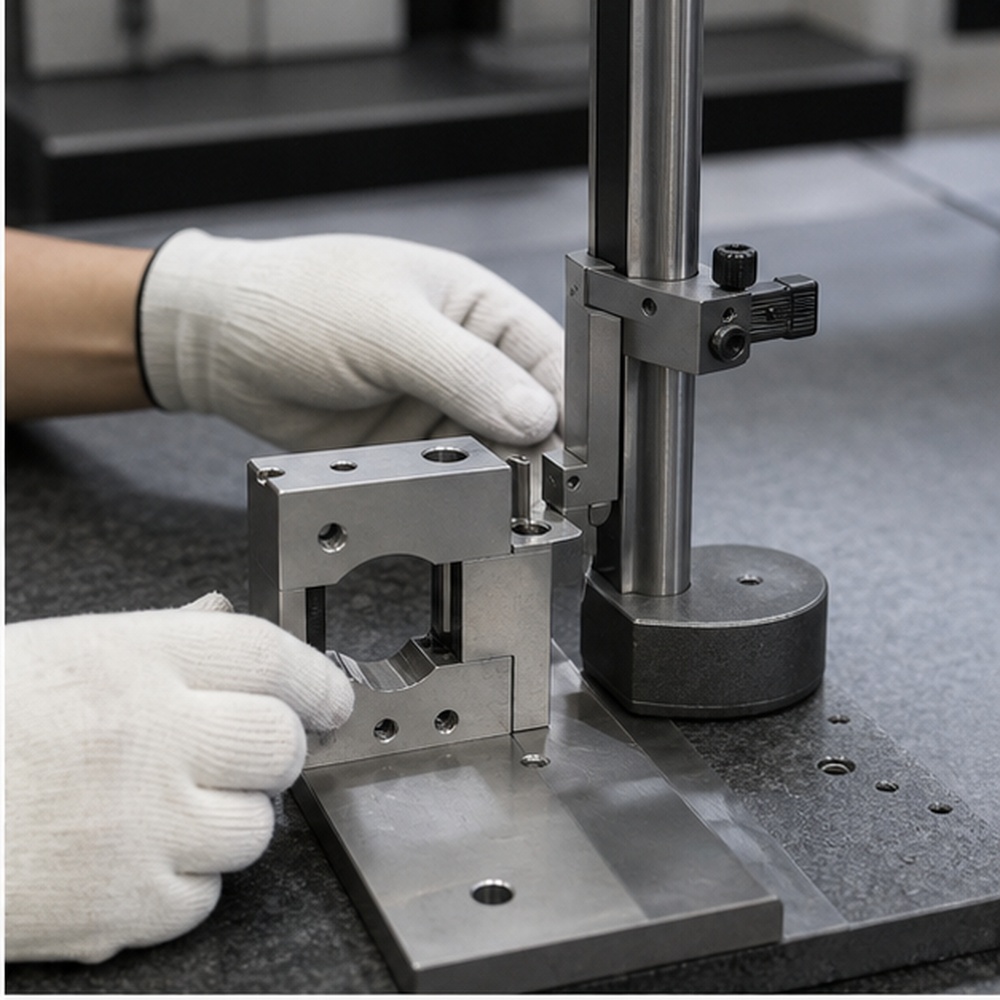
Перевірка площинності та паралельності монтажних поверхонь
Перевірка площинності та паралельності монтажних поверхонь контролюється відповідно до вимог креслення та точок контролю, характерних для проекту.
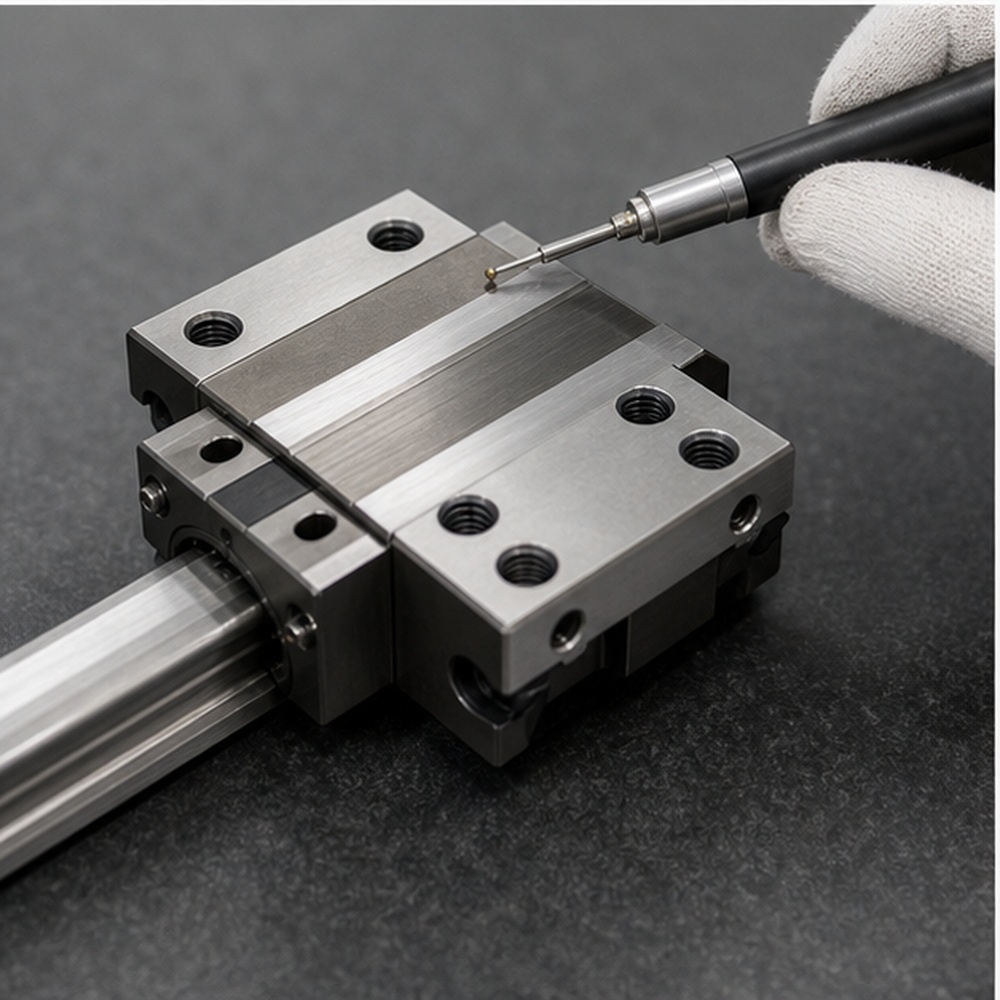
Перевірка шорсткості поверхні для елементів ковзання
Контроль шорсткості поверхні ковзних елементів здійснюється відповідно до вимог креслення та точок контролю, характерних для проекту.
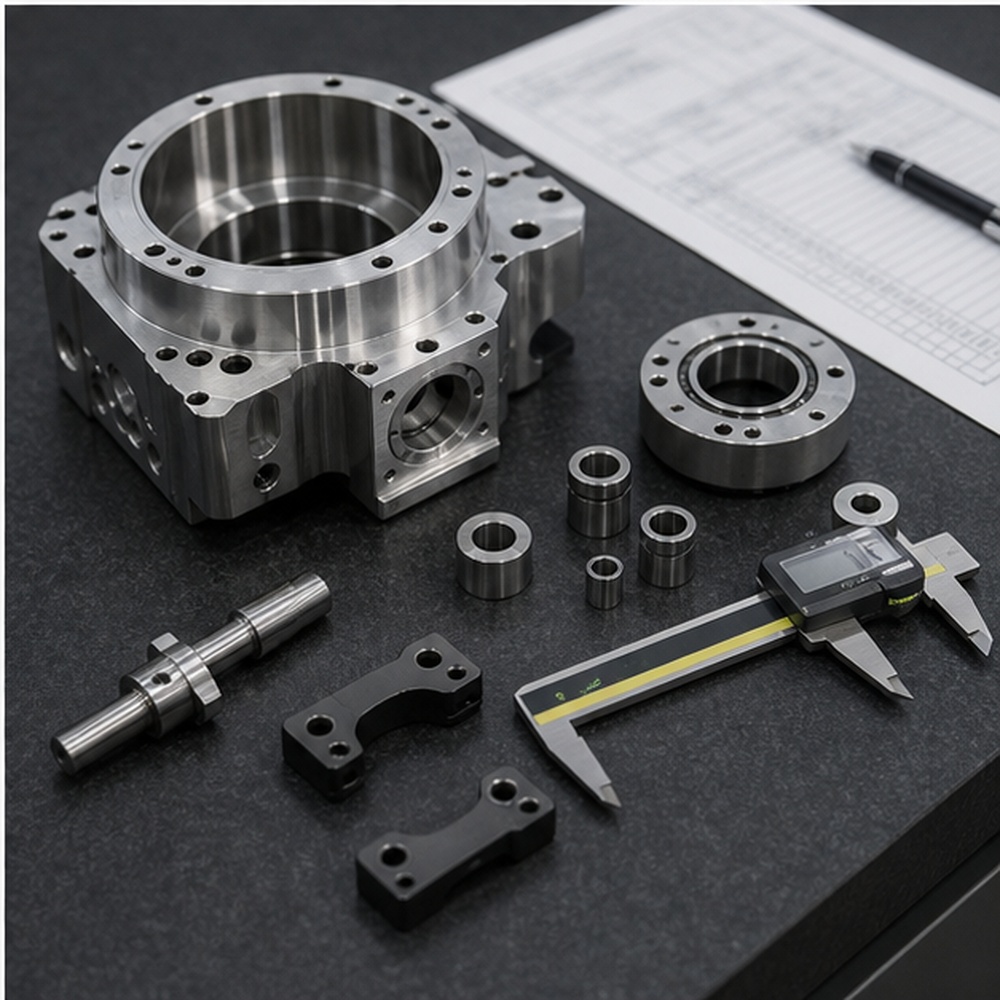
Перевірка інтерфейсу потоків та збірок
Перевірка різьбового та складального інтерфейсу контролюється відповідно до вимог креслення та точок контролю, характерних для проекту.
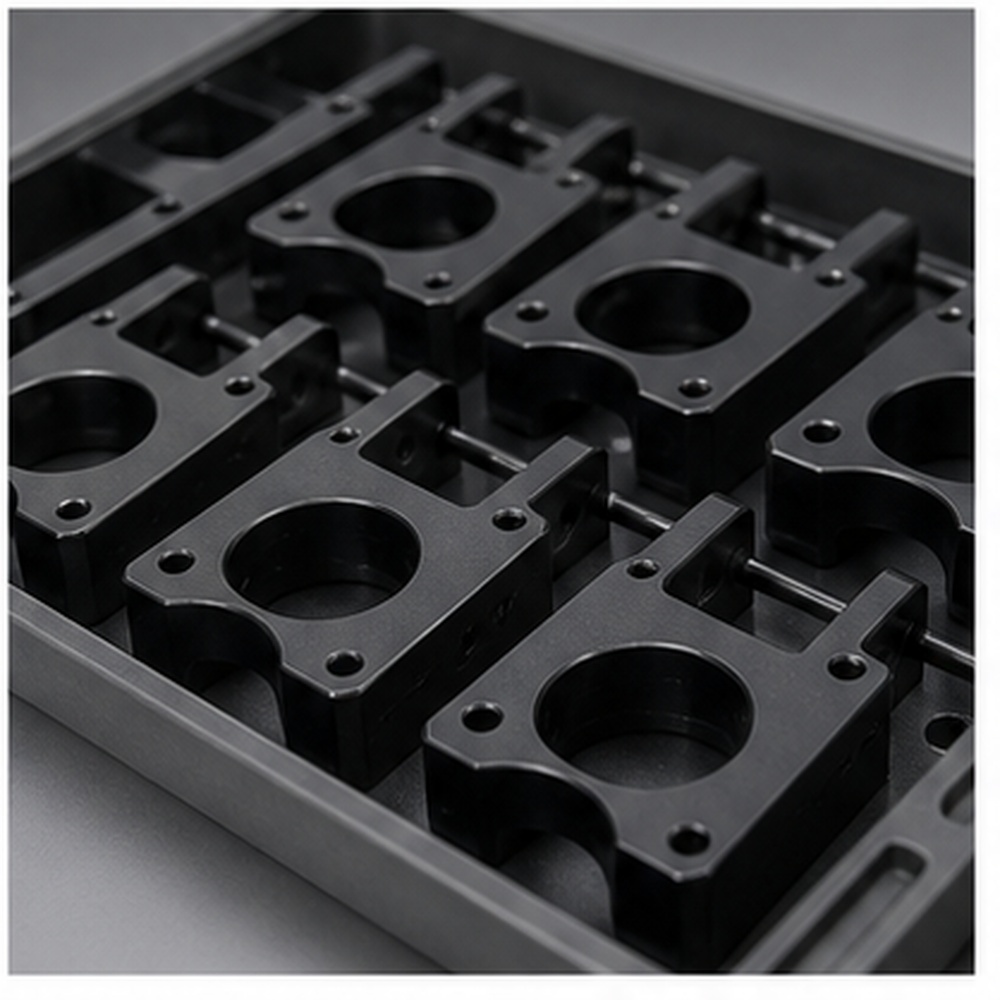
Затвердження зразка перед повторним виробництвом партії
Затвердження зразка перед повторним серійним виробництвом контролюється відповідно до вимог до креслень та конкретних для проекту точок контролю.
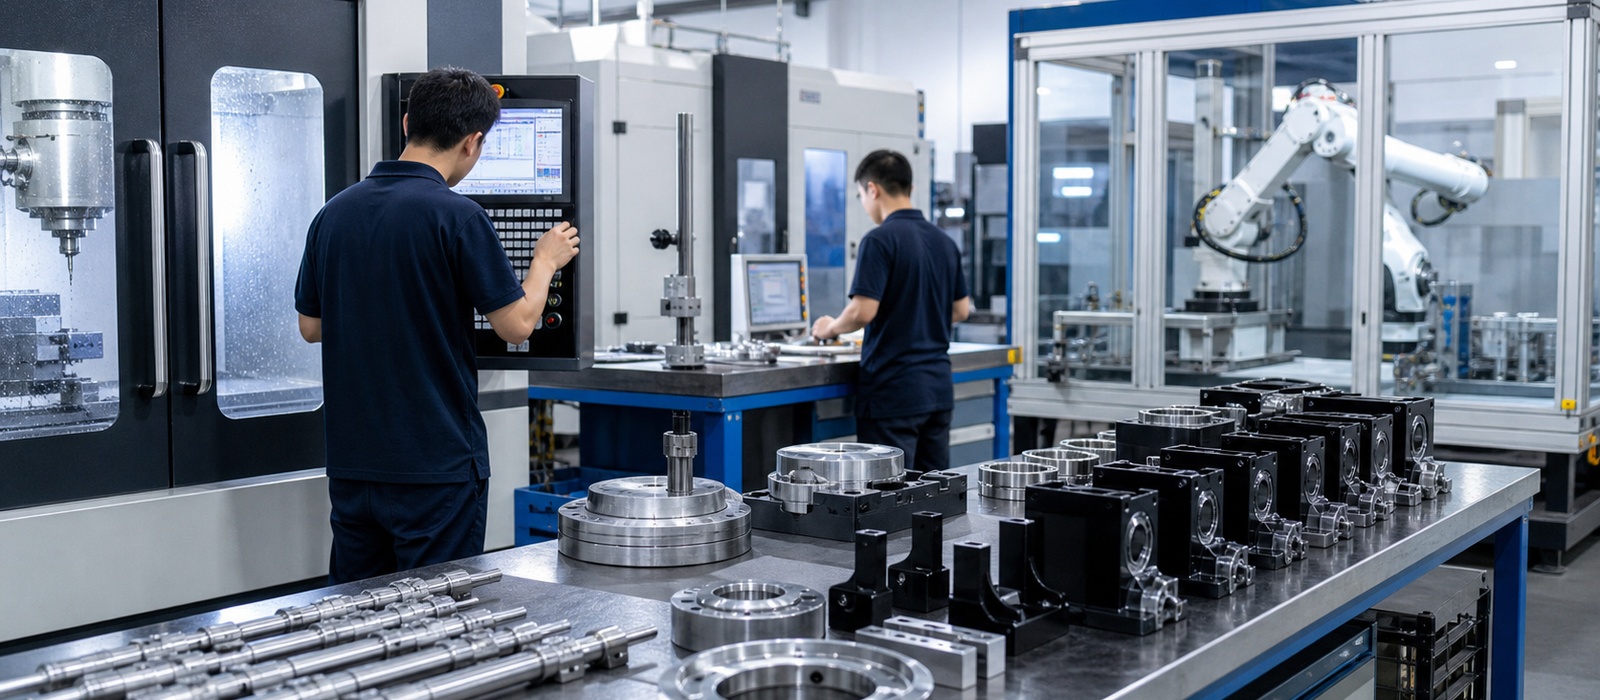
Міцність заводу для виробництва деталей робототехніки
K-TEK демонструє виробничі можливості за допомогою реальної механічної обробки, контролю, підготовки матеріалів та зображень готових деталей, а не шаблонних візуальних матеріалів. Фрезерні центри з ЧПУ, токарні верстати, зібрані роботизовані групи деталей та сцени контролю за допомогою штангенциркулів або КММ показують, як виготовляються та перевіряються прецизійні роботизовані деталі перед доставкою.
Тематичні дослідження виробництва робототехніки
Картки з кейсами демонструють процес обробки, матеріал, обробку та цінність контролю реальних компонентів робототехніки. Кожне дослідження є лаконічним, але достатньо конкретним для підтримки пошуку відповідей для SEO та GEO.
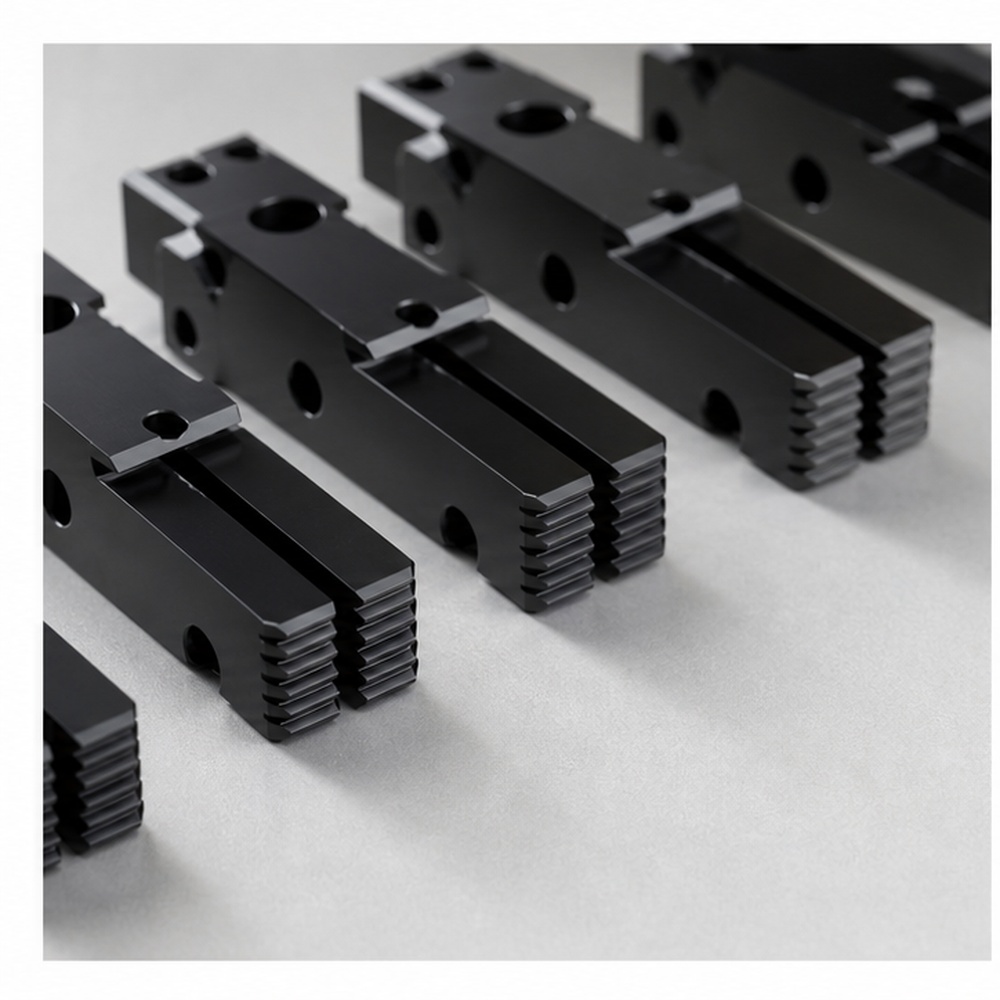
Робот-захоплювач щелепної партії
Алюмінієві захватні кулачки, фрезеровані на верстаті з ЧПК, з контрольованими захоплюючими поверхнями, різьбовими отворами та твердим анодованим покриттям для багаторазової роботи.
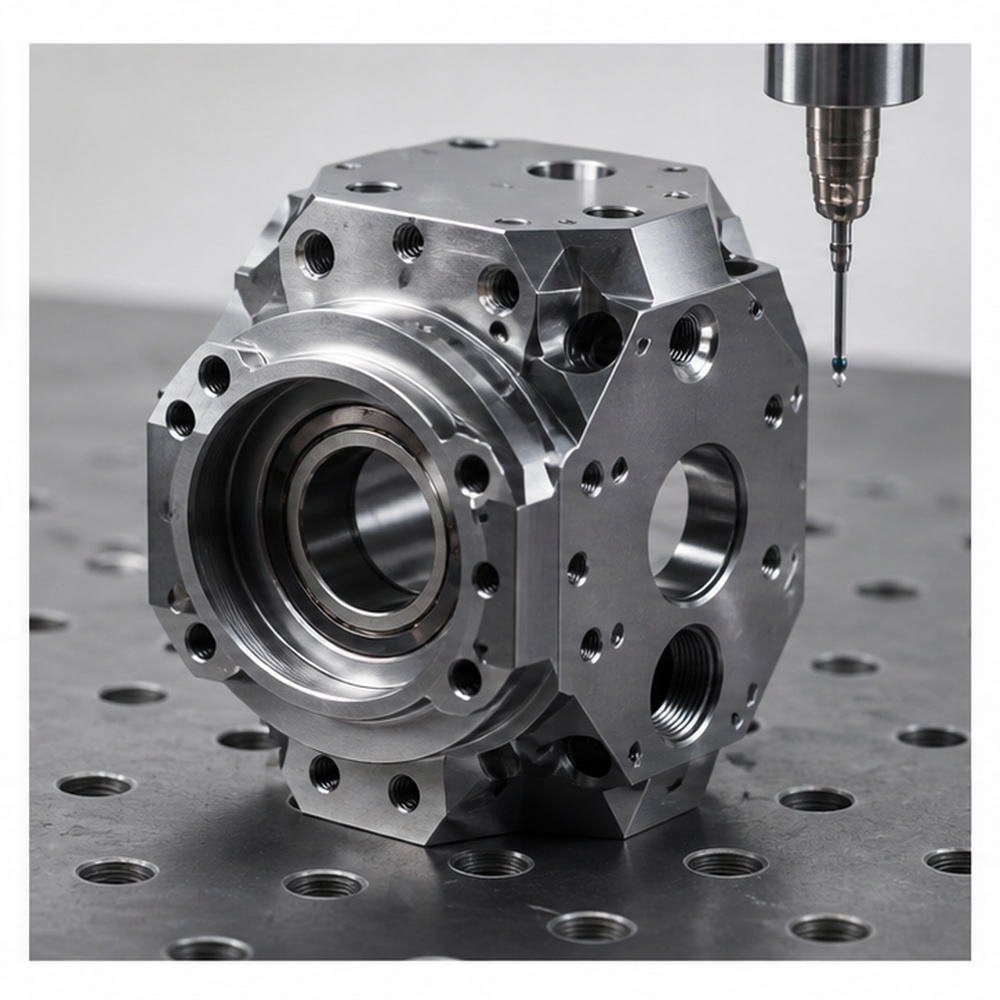
Прототип корпусу приводу
5-осьовий корпус з компактними багатосторонніми елементами, контролем посадкового місця підшипника та контролем після обробки.
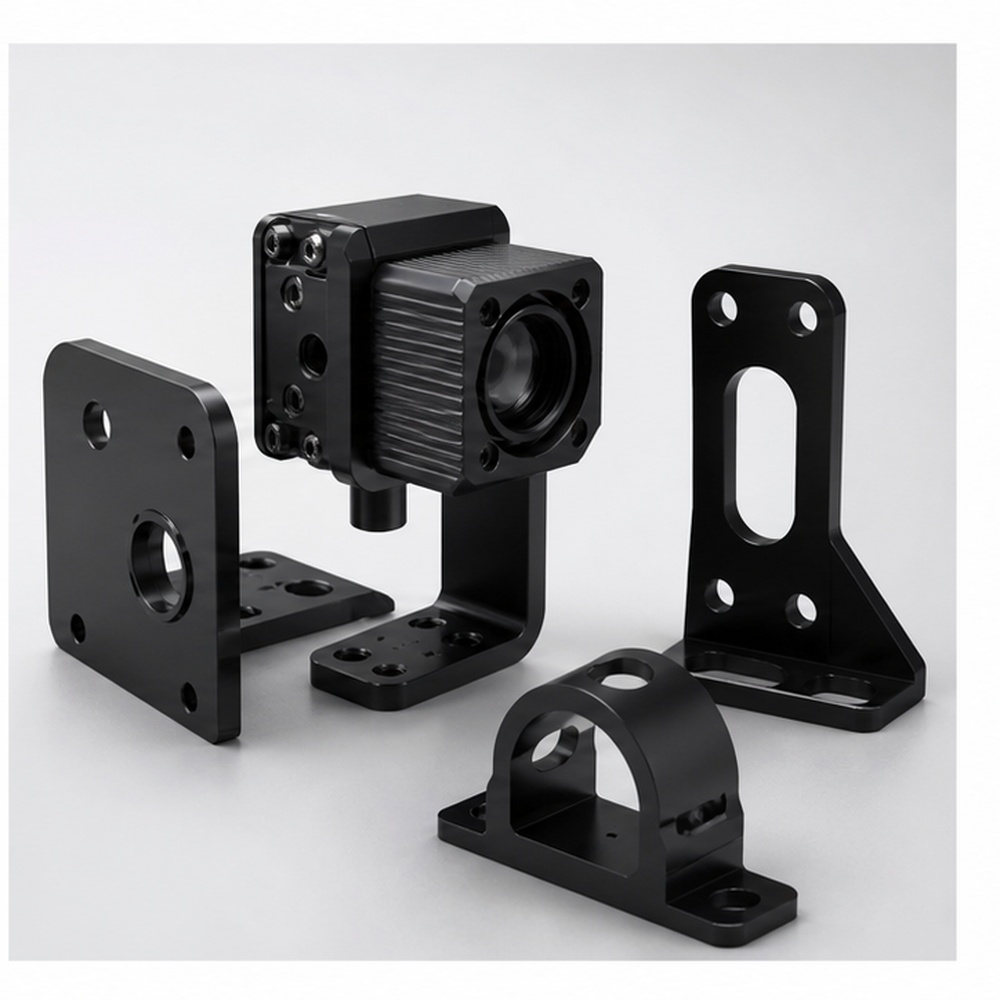
Комплект кронштейнів датчиків автоматизації
Кронштейни, виготовлені дрібносерійною обробкою з однаковим розташуванням отворів та чорним анодуванням для обладнання машинного зору.
Найчастіші запитання про прецизійну обробку робототехніки
У розділі «Часті питання» мають бути надані відповіді на реальні запитання покупців щодо матеріалів, допусків, підтримки прототипів, контролю та обробки поверхні. Використовуйте видимий контент-гармошку та додайте структуровані дані сторінки «Часті питання».
Чи можете ви обробити компоненти маніпулятора робота та захоплення?
Так. Ми можемо виготовляти роботизовані маніпулятори, шарніри, захоплювальні кулаки, корпуси приводів та кронштейни, пов'язані з рухом, за кресленнями або 3D-файлами.
Які допуски важливі для деталей робототехніки?
Посадкові місця підшипників, співвісність, положення отвору, площинність, паралельність та різьбові інтерфейси зазвичай є критично важливими для збірок роботів.
Чи можете ви підтримати зміни прототипів?
Так. Ми можемо обробити ранні зразки та скоригувати пізніші партії після перевірки проекту або випробувань на рух.
Які матеріали поширені для робототехнічних компонентів?
Залежно від ваги, міцності та потреб у терті, часто використовуються алюміній, нержавіюча сталь, вуглецева сталь, POM, PEEK та нейлон.


