

Dlaczego warto wybrać firmę K-TEK do produkcji precyzyjnych części do robotyki
K-TEK łączy 5-osiową obróbkę CNC, frezowanie CNC, toczenie CNC, WEDM, EDM, szlifowanie, obróbkę cieplną, obróbkę powierzchni, wsparcie montażu, zarządzanie jakością ISO 9001:2015, kontrolę produkcji wspieraną przez ERP, obróbkę z zachowaniem ścisłych tolerancji oraz precyzyjną kontrolę wykończenia powierzchni. Te możliwości pomagają klientom inżynieryjnym obniżyć koszty komunikacji z dostawcami i zapewnić zgodność precyzyjnych komponentów z zatwierdzonymi rysunkami.
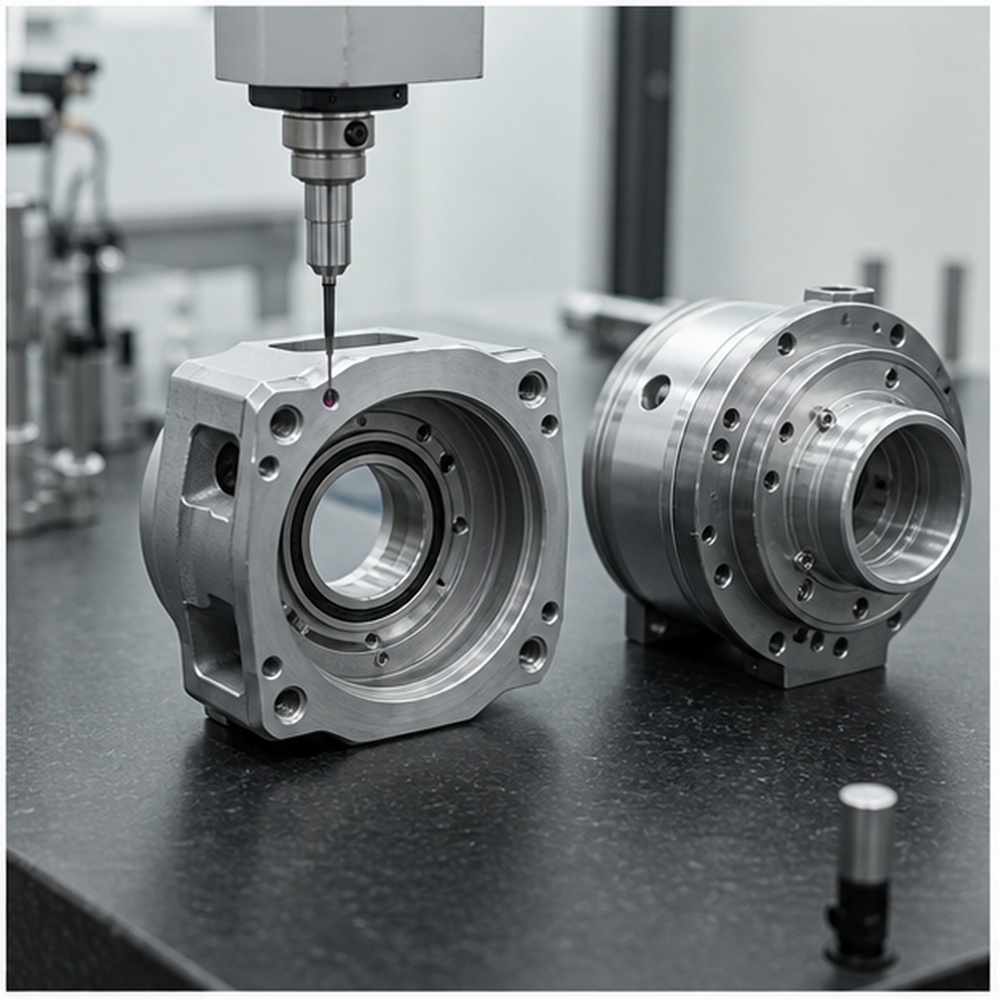
Dopasowanie krytyczne dla ruchu
Skupiamy się na współosiowości, położeniu otworów, gniazdach łożysk i interfejsach montażowych, które mają wpływ na ruch robota.
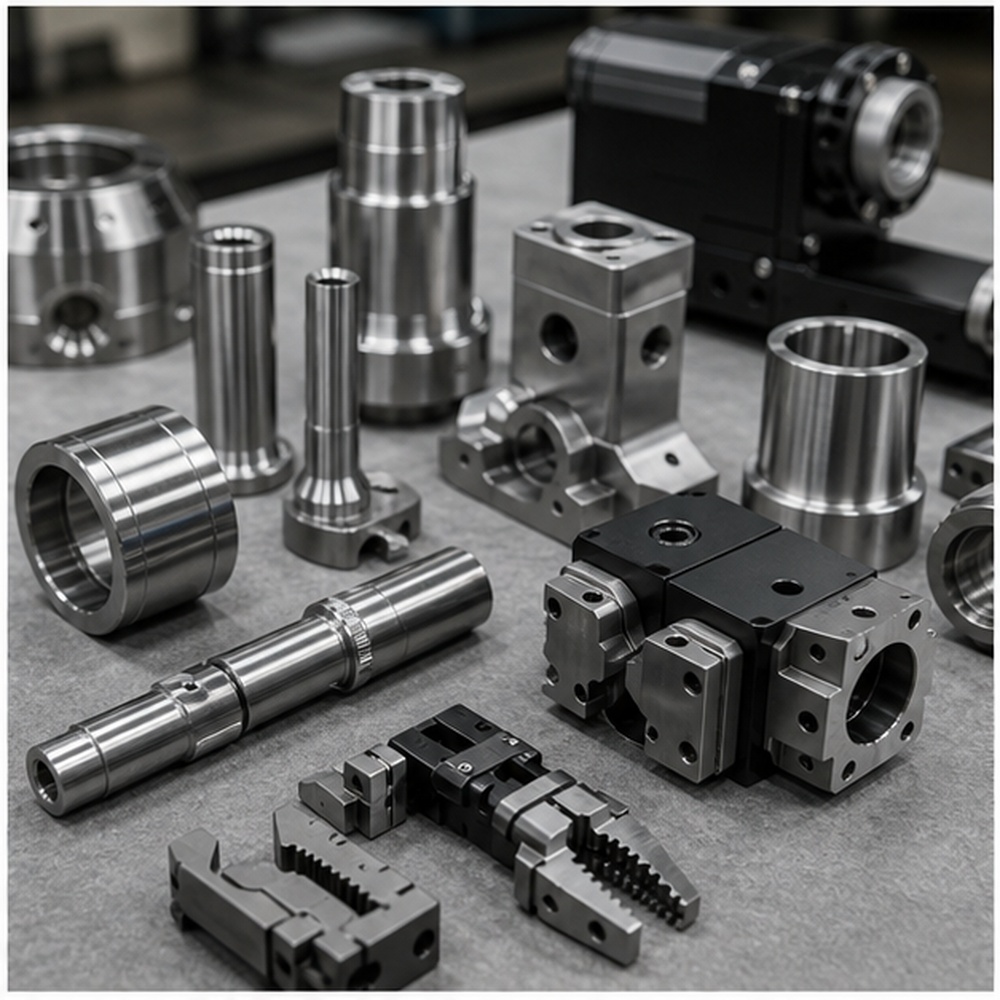
Produkcja wieloprocesowa
Frezowanie, toczenie, obróbka 5-osiowa, obróbka elektroerozyjna i szlifowanie pomagają w produkcji mieszanych rodzin podzespołów robotycznych.
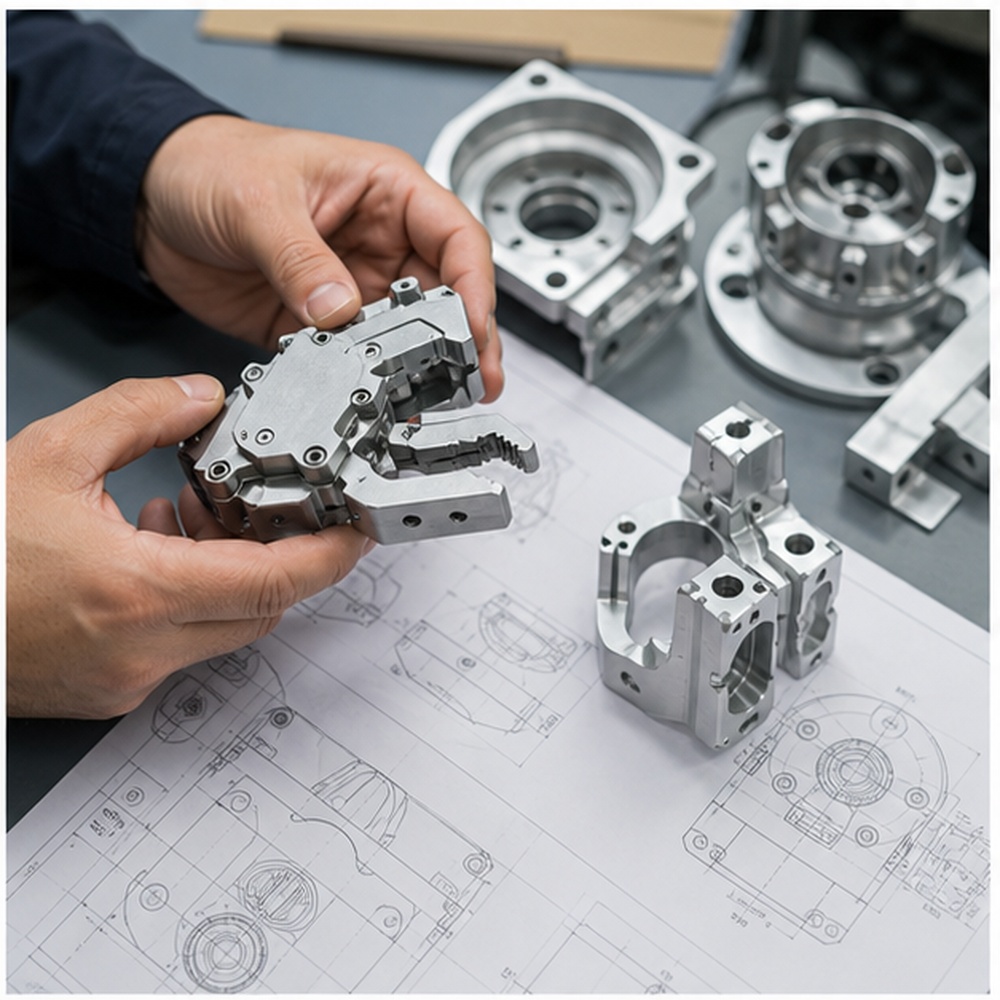
Wsparcie zmian inżynieryjnych
Zmiany w prototypie można wprowadzać szybko, gdy po testach nastąpią zmiany w projekcie robota.

Spójna produkcja partiowa
Przepływ zamówień wspierany przez system ERP pomaga zachować zgodność powtarzalnych części robota z zatwierdzonymi próbkami.
Od prototypu robotyki do niezawodnej produkcji
Rozwój robotyki zazwyczaj przechodzi od prototypu koncepcyjnego do testów funkcjonalnych ruchu, a następnie do testowania sprzętu pilotażowego i produkcji powtórnej. K-TEK może obrabiać wczesne prototypy w celu walidacji dopasowania, aktualizować geometrię po zmianach siłowników lub czujników oraz obsługiwać małe i średnie serie po zatwierdzeniu projektu.
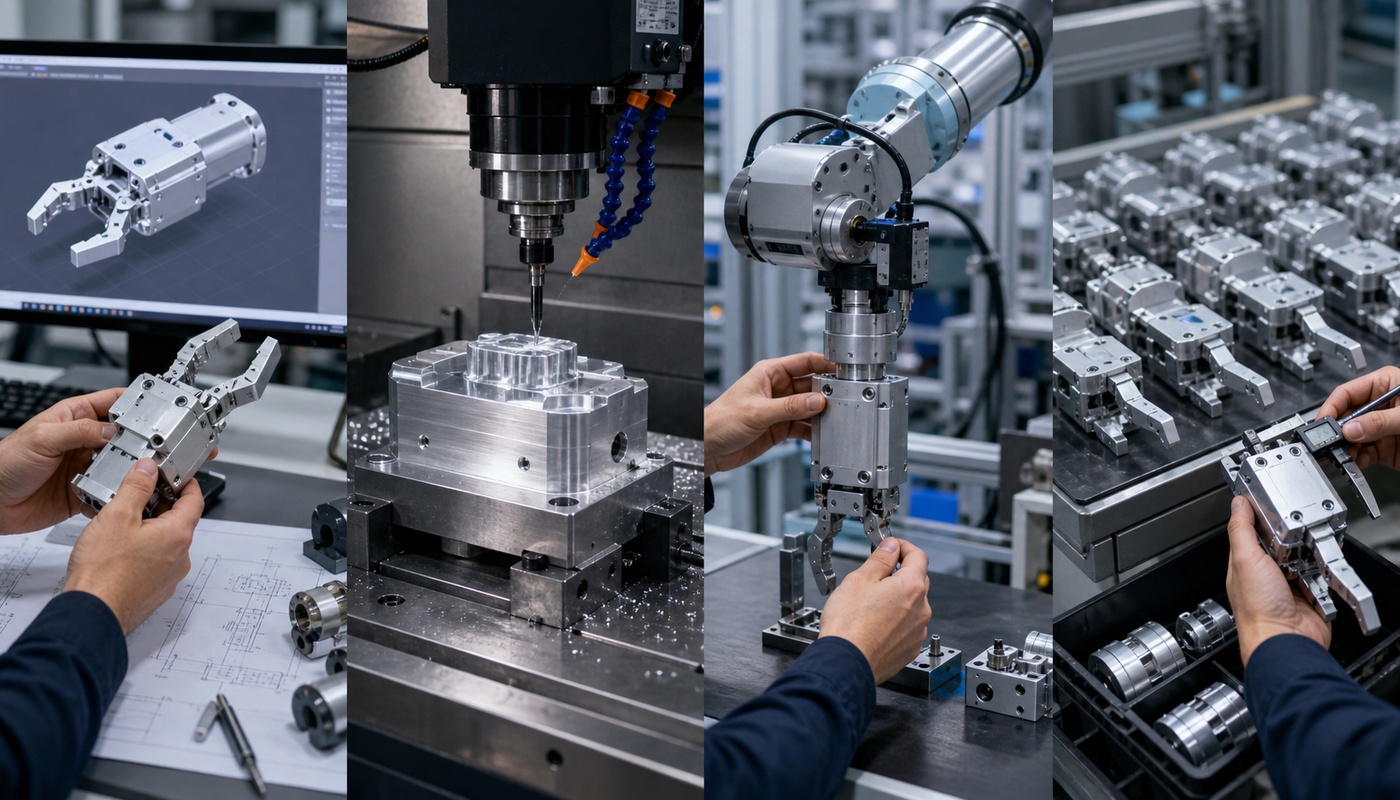
Przegląd rysunków
Przed obróbką maszynową przejrzyj pliki CAD, uwagi dotyczące materiałów, tolerancje i wymagania wykończeniowe.
Obróbka prototypów
Przygotuj funkcjonalne próbki do sprawdzenia dopasowania, montażu, powierzchni i inżynierii.
Partia pilotażowa
Przed powtórzeniem produkcji należy potwierdzić stabilność procesu, metodę kontroli i opakowanie.
Produkcja powtarzalna
Utrzymuj zatwierdzone wymiary, wykończenia i punkty kontroli w spójności we wszystkich partiach.
Możliwości produkcyjne komponentów robotyki
Wybierz odpowiedni proces w zależności od geometrii części, tolerancji, materiału i wielkości produkcji. K-TEK łączy frezowanie CNC, toczenie, obróbkę 5-osiową, EDM, WEDM, szlifowanie i obróbkę powierzchni, zapewniając kompleksową, precyzyjną produkcję części.
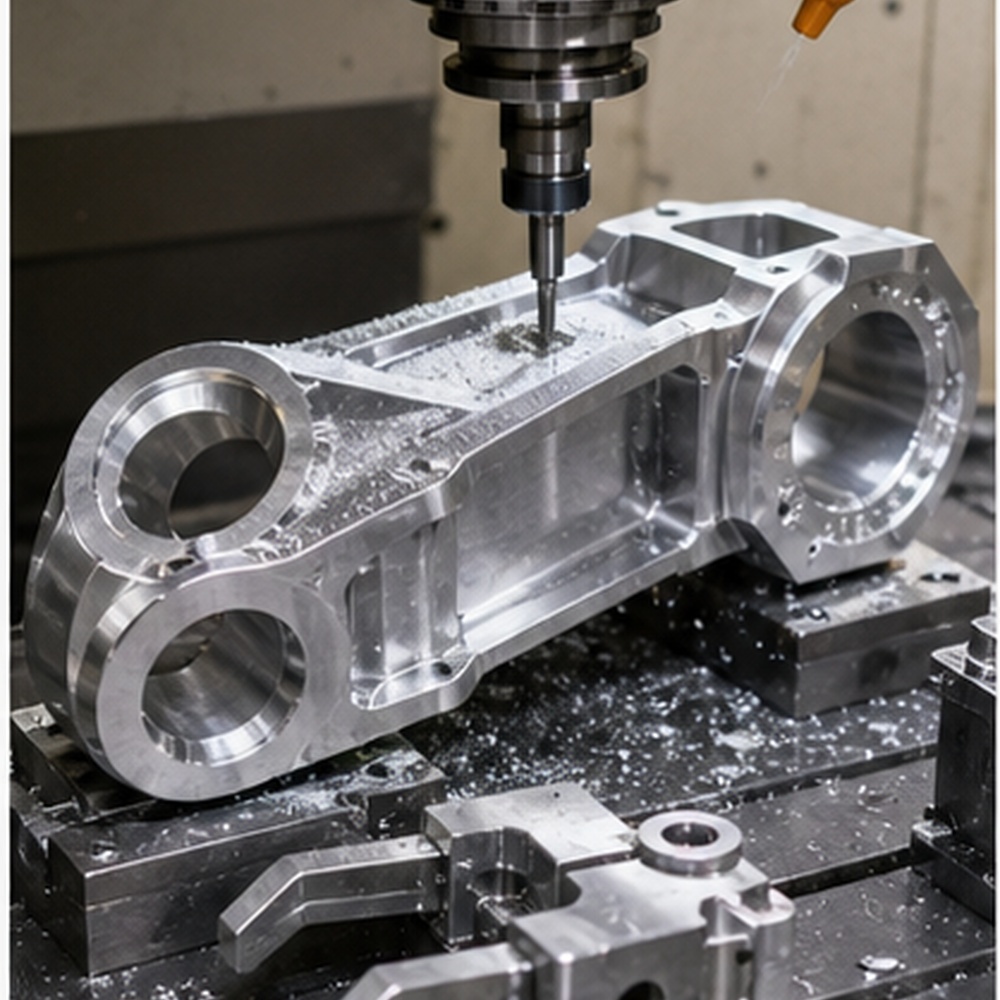
Frezowanie CNC
Do ramion robotów, ram, szczęk chwytaków, uchwytów czujników i płyt sprzętowych.
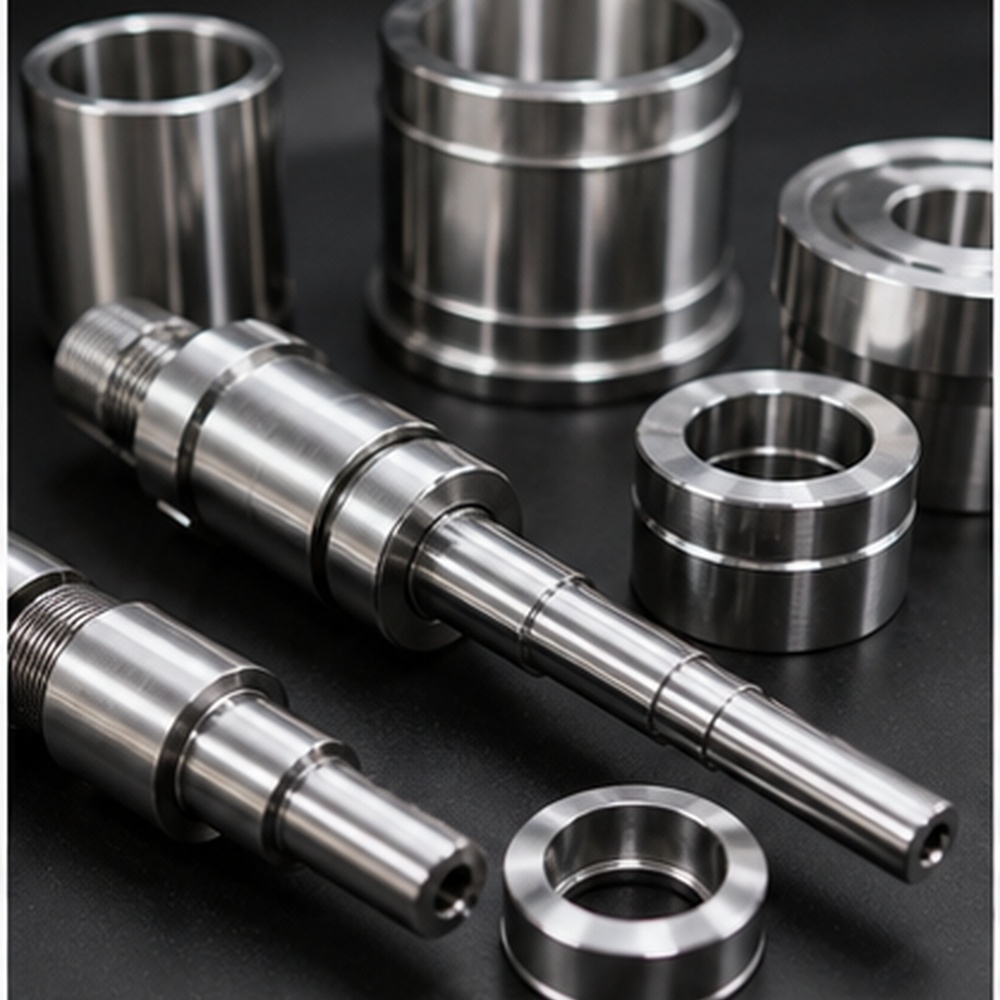
Toczenie CNC
Do wałów, tulei, kół pasowych, kołnierzy, podkładek i okrągłych części siłowników.
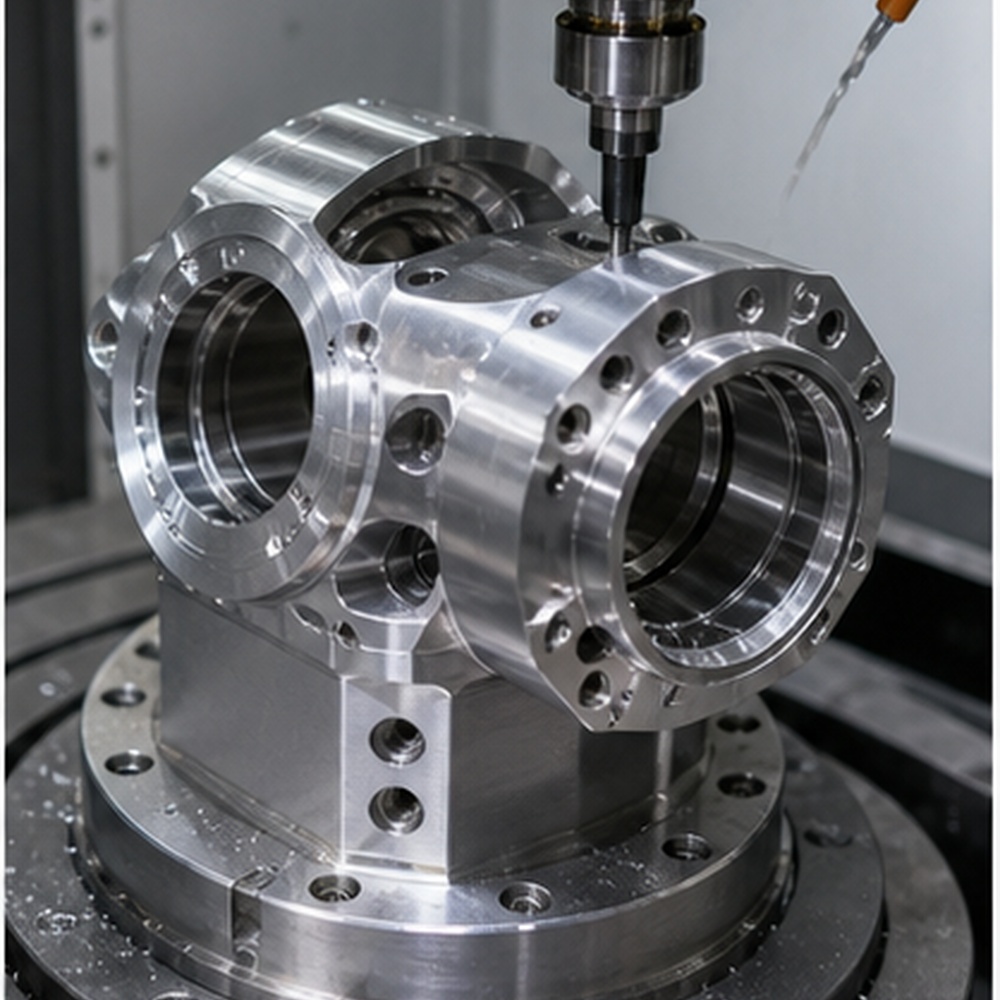
Obróbka 5-osiowa
Do elementów kątowych, kompaktowych stawów robotów i lekkich, złożonych brył.
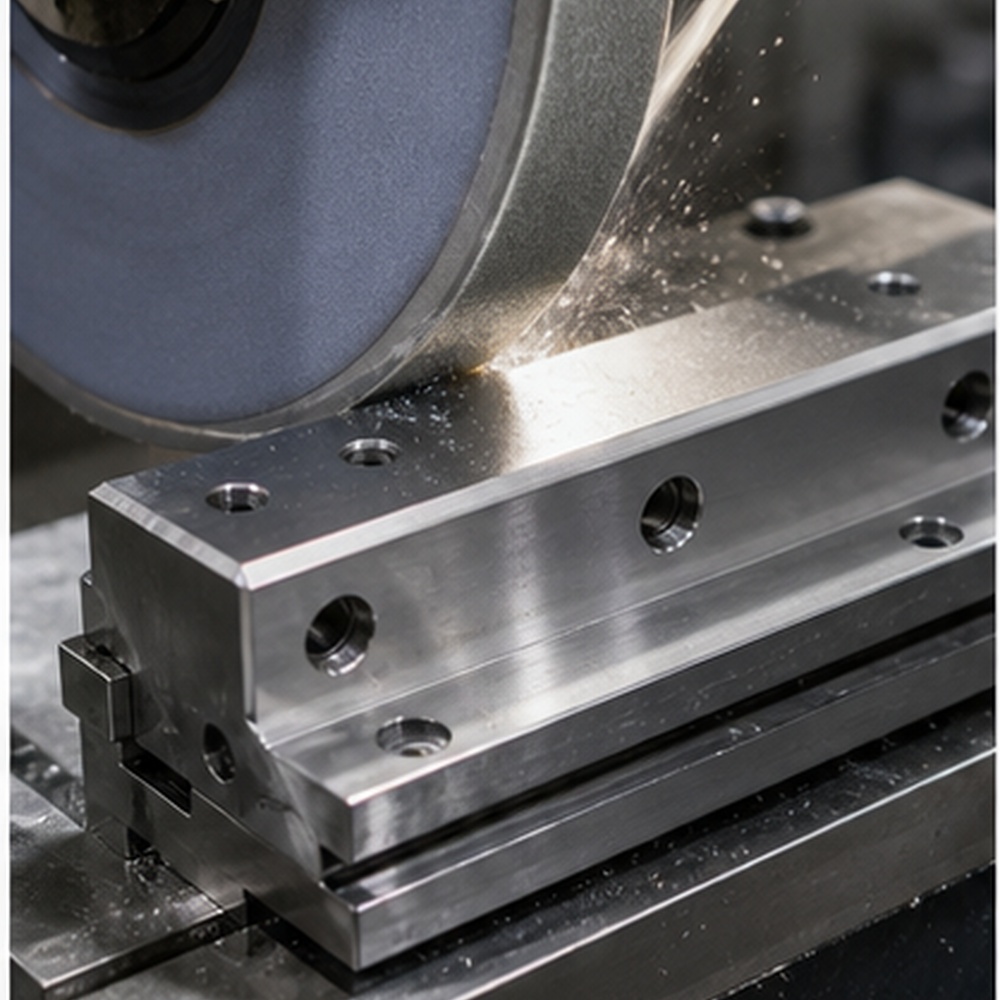
Szlifowanie
Do powierzchni ślizgowych, precyzyjnych powierzchni styku i zespołów o wysokim stopniu dopasowania.
Obróbka powierzchni
Do anodowanego aluminium, platerowanej stali lub widocznych części robota.
Części do robotów, które produkujemy
Firma K-TEK produkuje precyzyjne części do robotów na zamówienie, bazując na rysunkach klienta, plikach 3D i wymaganiach funkcjonalnych. Ta sekcja ma pomóc wyszukiwarce Google i AI zrozumieć dokładny zakres komponentów, zamiast stosować ogólne sformułowania branżowe.
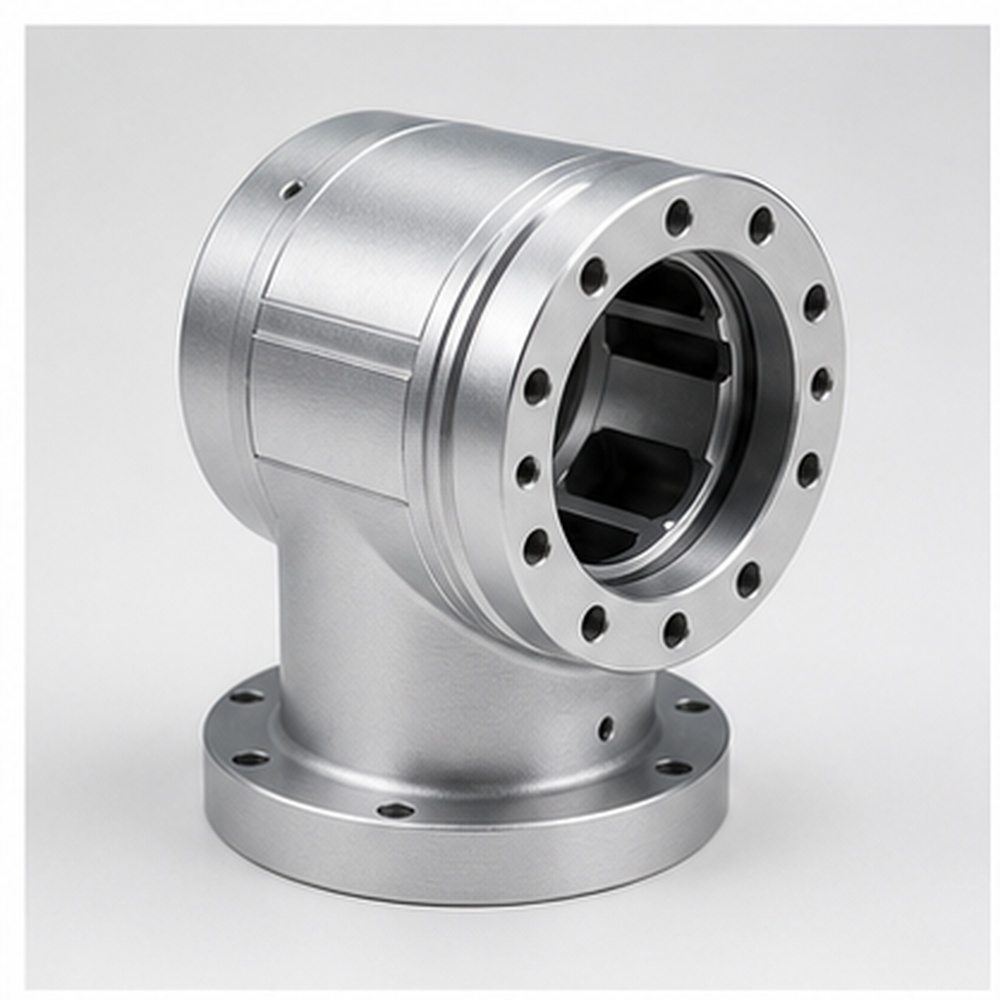
Stawy ramion robota
Specjalnie obrobione przeguby ramion robota, produkowane zgodnie z rysunkiem, materiałem, tolerancją i wymaganiami wykończenia.
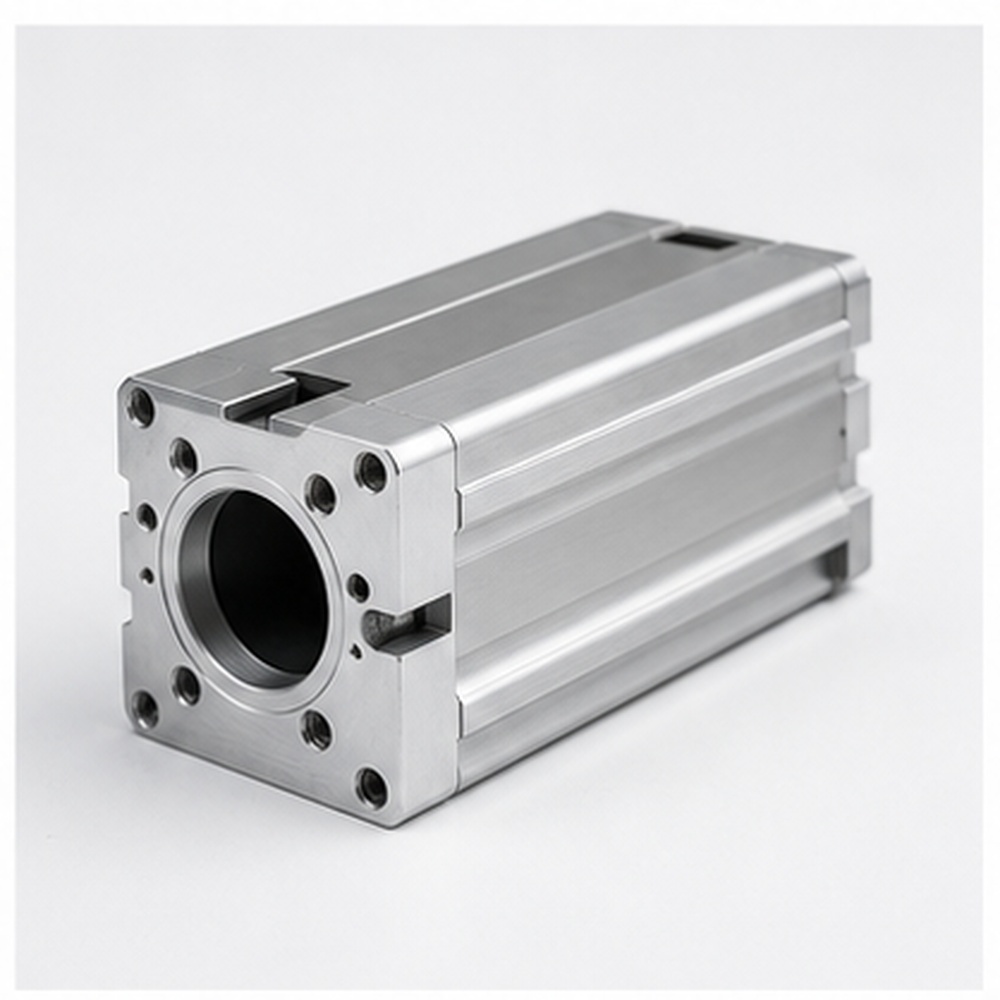
Obudowy siłowników
Obudowy siłowników wykonywane na zamówienie, zgodnie z rysunkiem, materiałem, tolerancją i wymaganiami wykończenia.
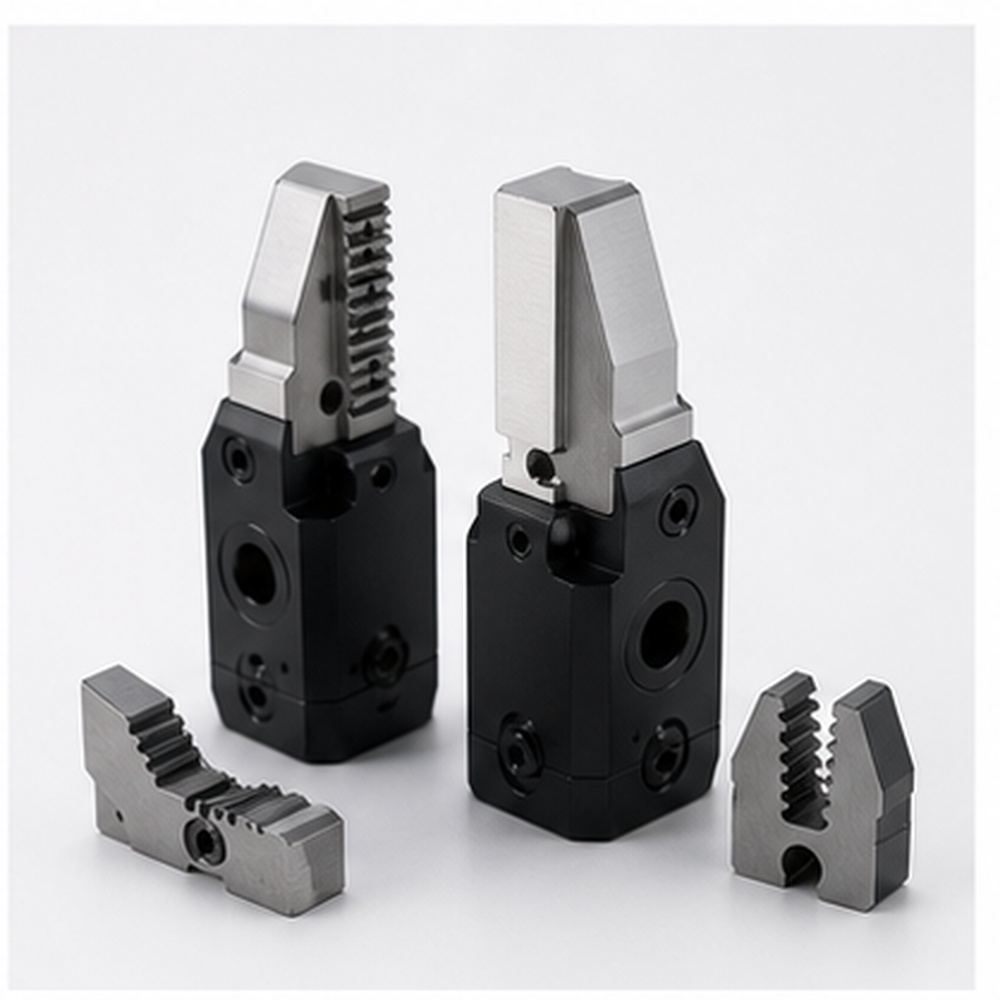
Palce i szczęki chwytaka
Palce i szczęki chwytaka obrabiane maszynowo na zamówienie, produkowane zgodnie z rysunkiem, materiałem, tolerancją i wymaganiami wykończeniowymi.
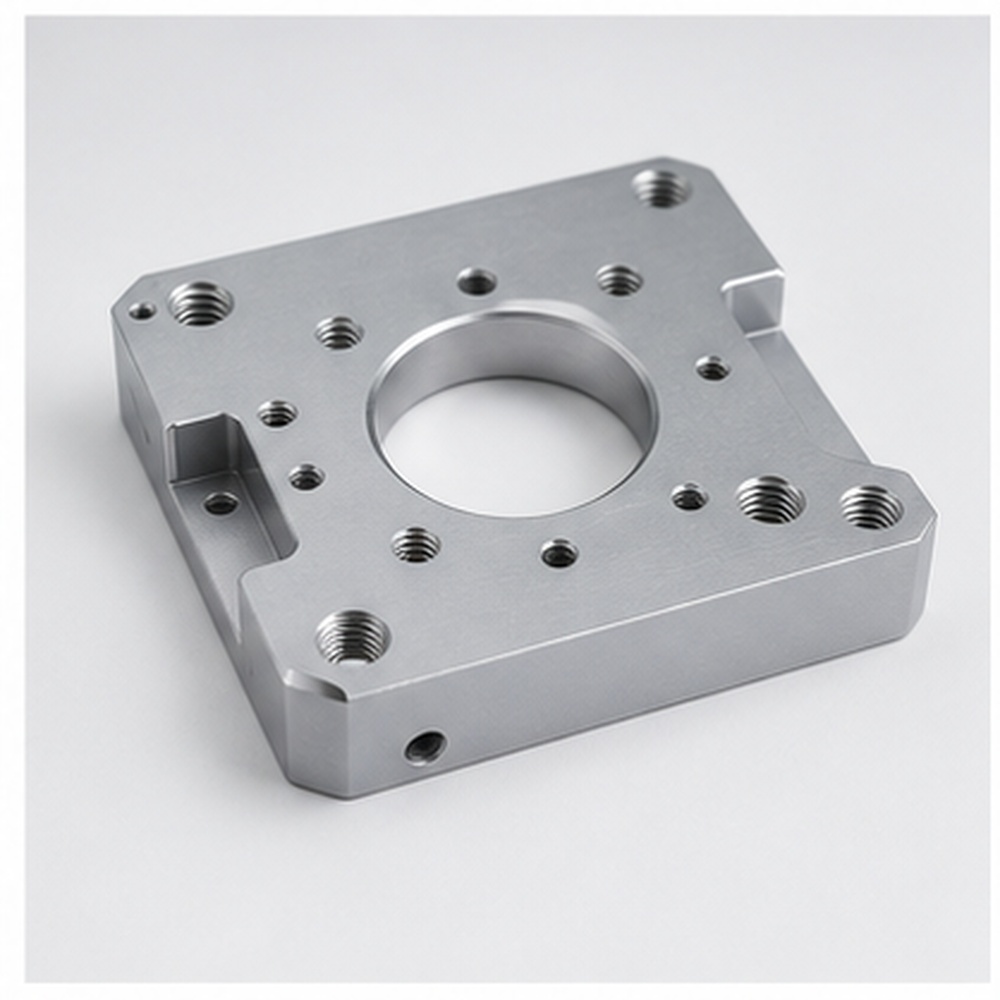
Płyty montażowe silnika
Płyty montażowe silników wykonywane na zamówienie, zgodnie z rysunkiem, materiałem, tolerancją i wymaganiami wykończenia.
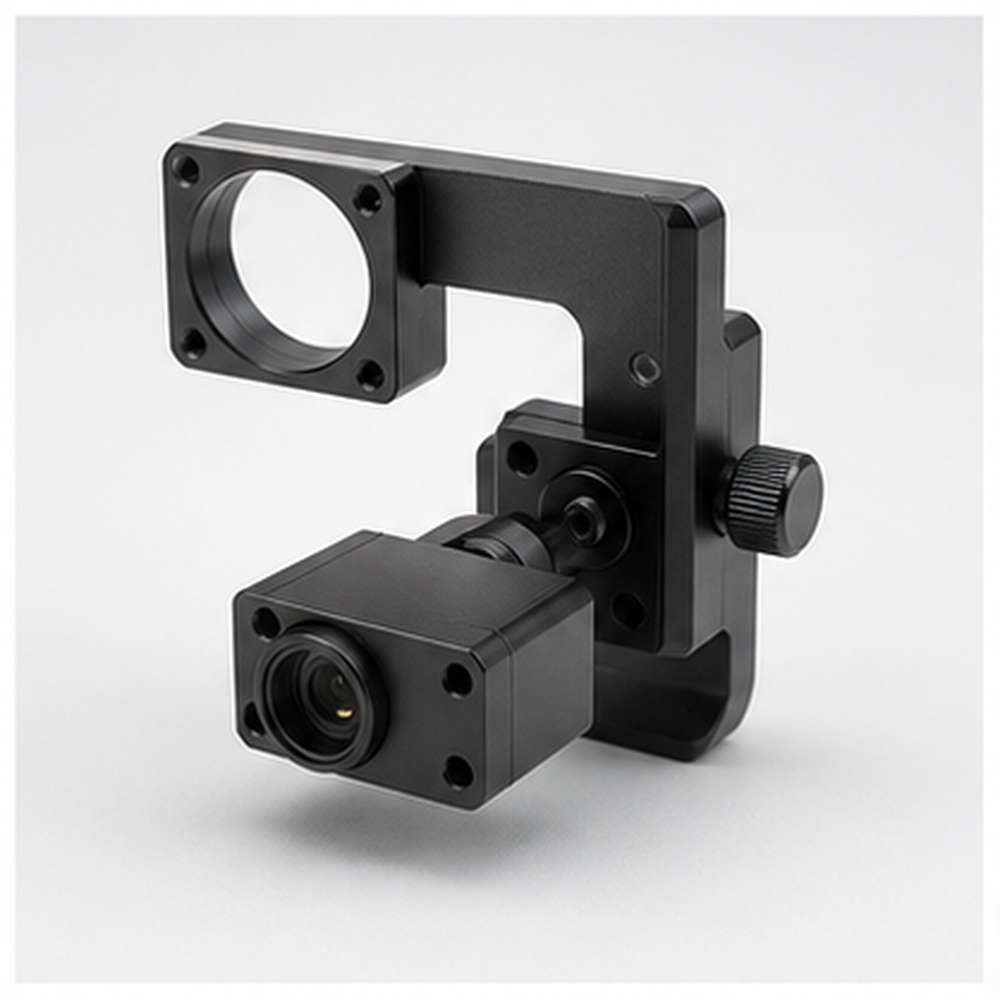
Uchwyty czujników
Uchwyty czujników wykonywane na zamówienie, zgodnie z rysunkiem, materiałem, tolerancją i wymaganiami wykończenia.
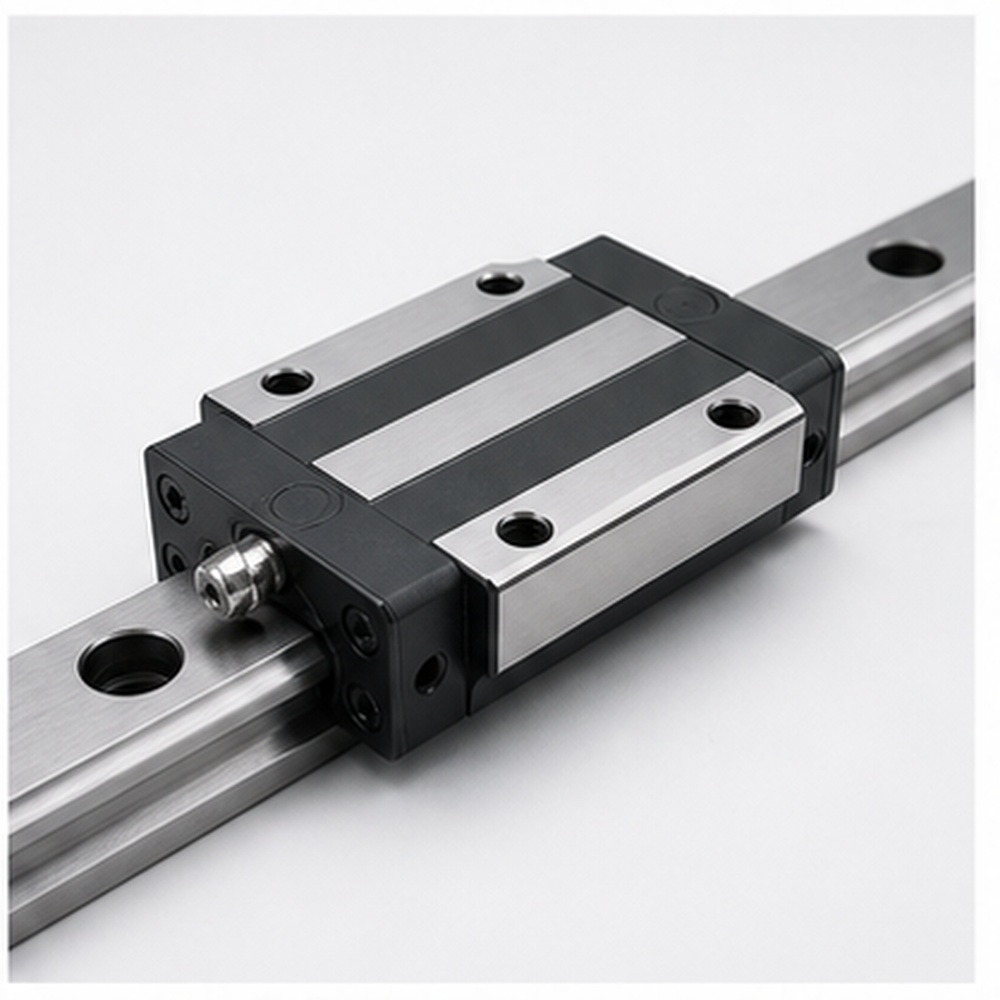
Bloki prowadnic liniowych
Bloki prowadnic liniowych wykonywane na zamówienie, zgodnie z rysunkiem, materiałem, tolerancją i wymaganiami wykończeniowymi.
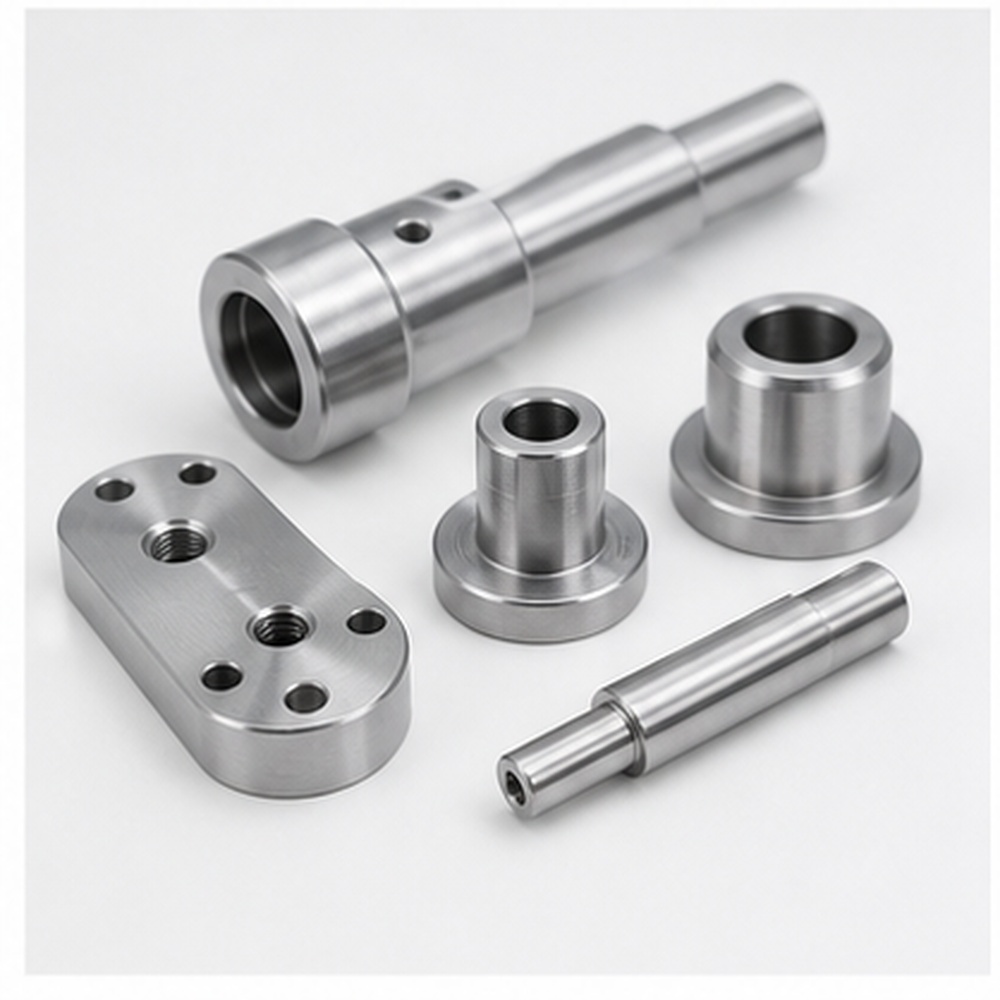
Wały, tuleje i podkładki
Wały, tuleje i podkładki obrabiane maszynowo na zamówienie, produkowane zgodnie z rysunkiem, materiałem, tolerancją i wymaganiami wykończenia.
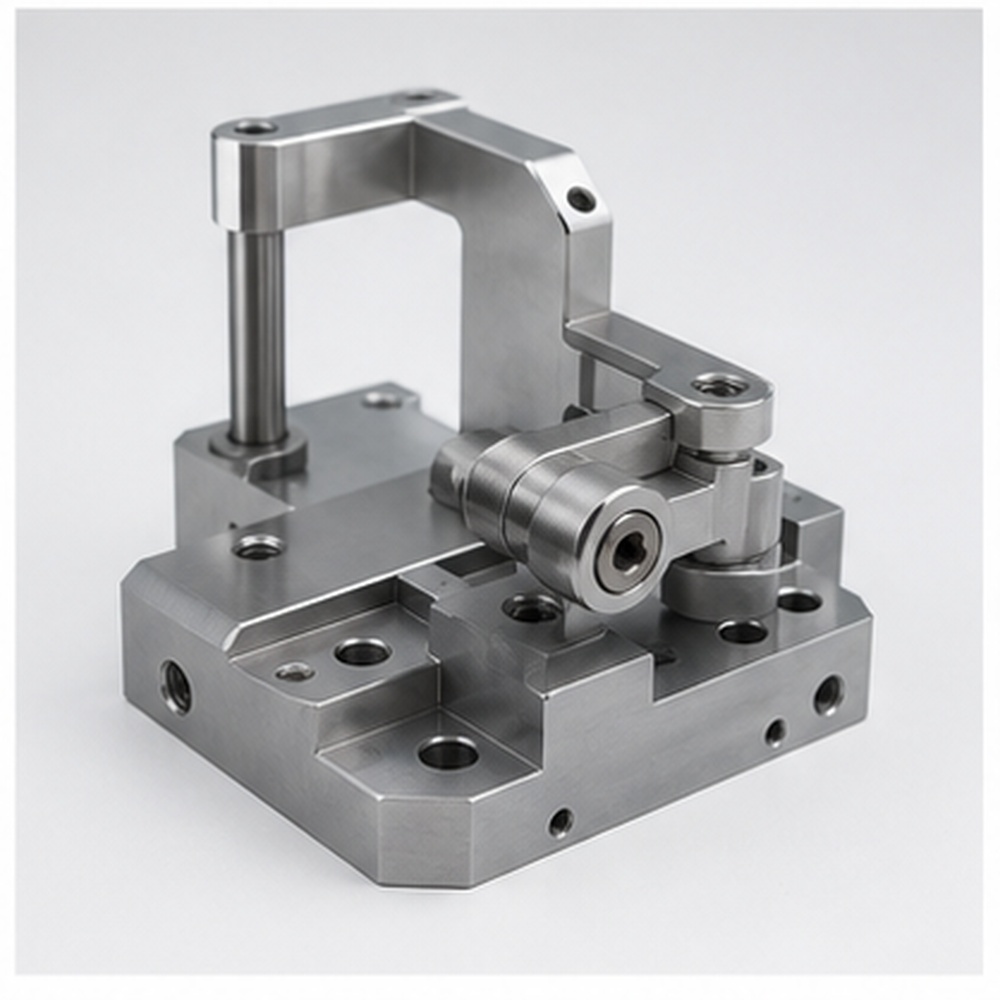
Elementy wyposażenia automatyki
Elementy automatyki obrabiane mechanicznie na zamówienie, produkowane zgodnie z rysunkiem, materiałem, tolerancją i wymaganiami wykończenia.
Materiały do części obrabianych mechanicznie w robotyce
Wybór materiału wpływa na wagę, wytrzymałość, odporność na korozję, przewodność, wykończenie powierzchni i długotrwałą stabilność montażu. Poniższa tabela pomaga kupującym porównać popularne materiały do precyzyjnych komponentów robotyki.
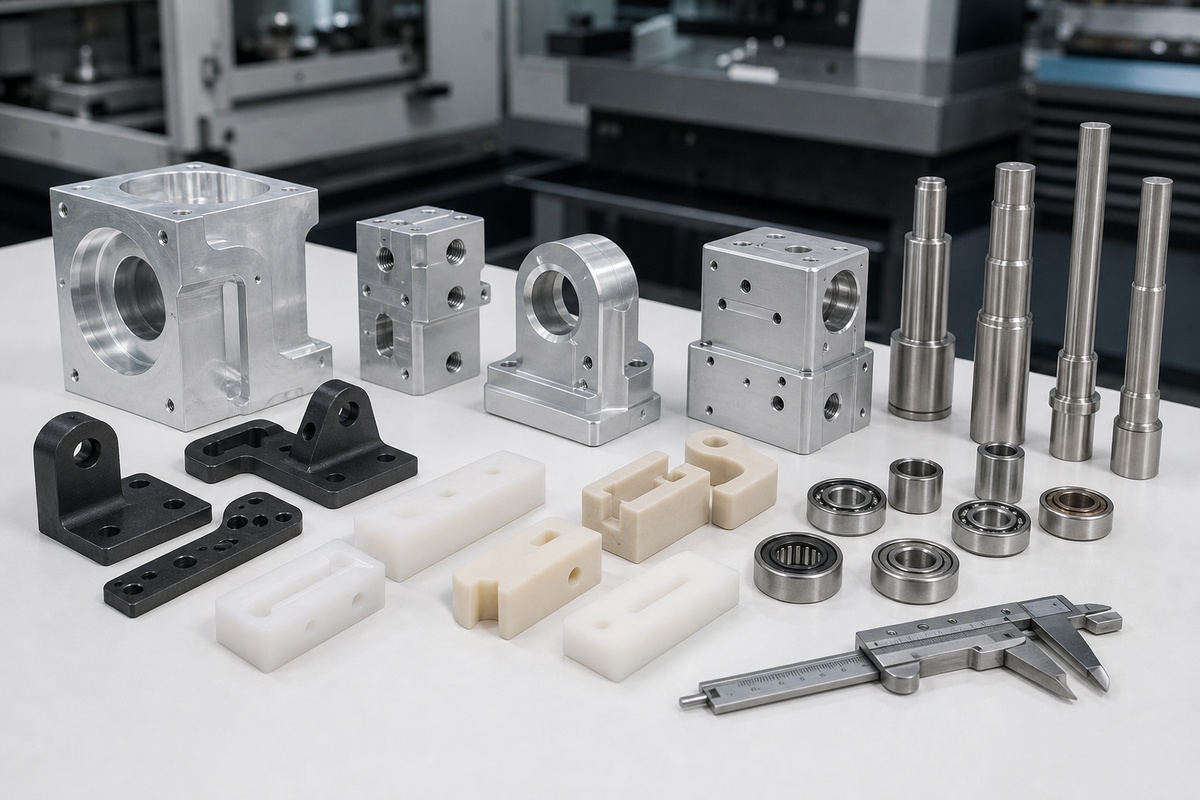
| Tworzywo | Najlepszy dla | Notatki |
|---|---|---|
| Aluminium 6061 / 7075 | Lekkie ramiona robotów, ramy i obudowy siłowników | Potwierdź ostateczny gatunek, obróbkę cieplną i wykończenie zgodnie z rysunkiem i środowiskiem zastosowania. |
| Stal nierdzewna | Wały, sworznie i elementy konstrukcyjne odporne na zużycie | Potwierdź ostateczny gatunek, obróbkę cieplną i wykończenie zgodnie z rysunkiem i środowiskiem zastosowania. |
| Stal węglowa | Mocne wsporniki, mocowania i elementy podporowe | Potwierdź ostateczny gatunek, obróbkę cieplną i wykończenie zgodnie z rysunkiem i środowiskiem zastosowania. |
| POM / PEEK / Nylon | Prowadnice o niskim współczynniku tarcia, części izolacyjne i niestandardowe komponenty ruchu | Potwierdź ostateczny gatunek, obróbkę cieplną i wykończenie zgodnie z rysunkiem i środowiskiem zastosowania. |
Opcje wykończenia powierzchni dla komponentów robotyki
Wykończenie powierzchni należy dobrać w zależności od materiału, środowiska montażu, wymagań estetycznych i funkcjonalnych. K-TEK może koordynować obróbkę mechaniczną i postprodukcyjną, aby gotowe elementy spełniały zarówno wymagania wymiarowe, jak i wizualne.
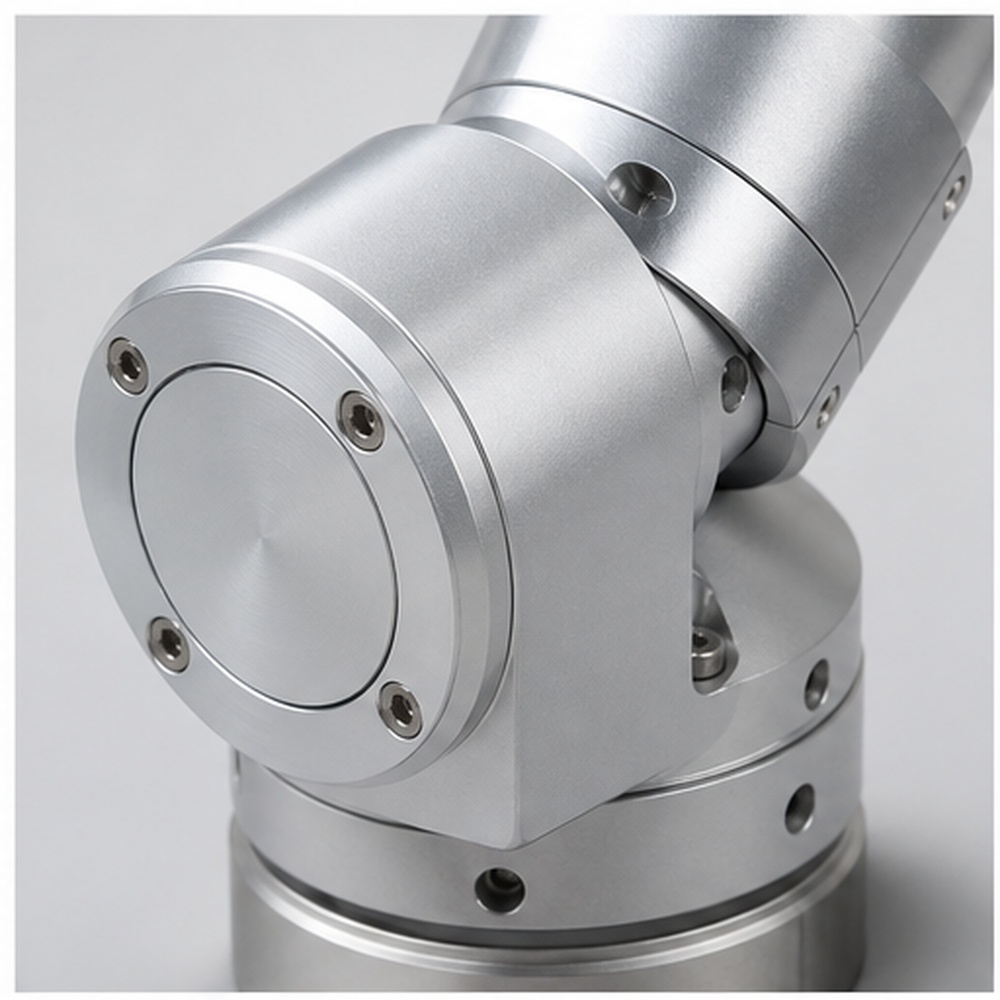
Anodowanie przezroczyste lub czarne
Anodowanie przezroczyste lub czarne należy stosować, gdy projekt wymaga odpowiedniej ochrony, wyglądu lub wydajności funkcjonalnej części robotów.
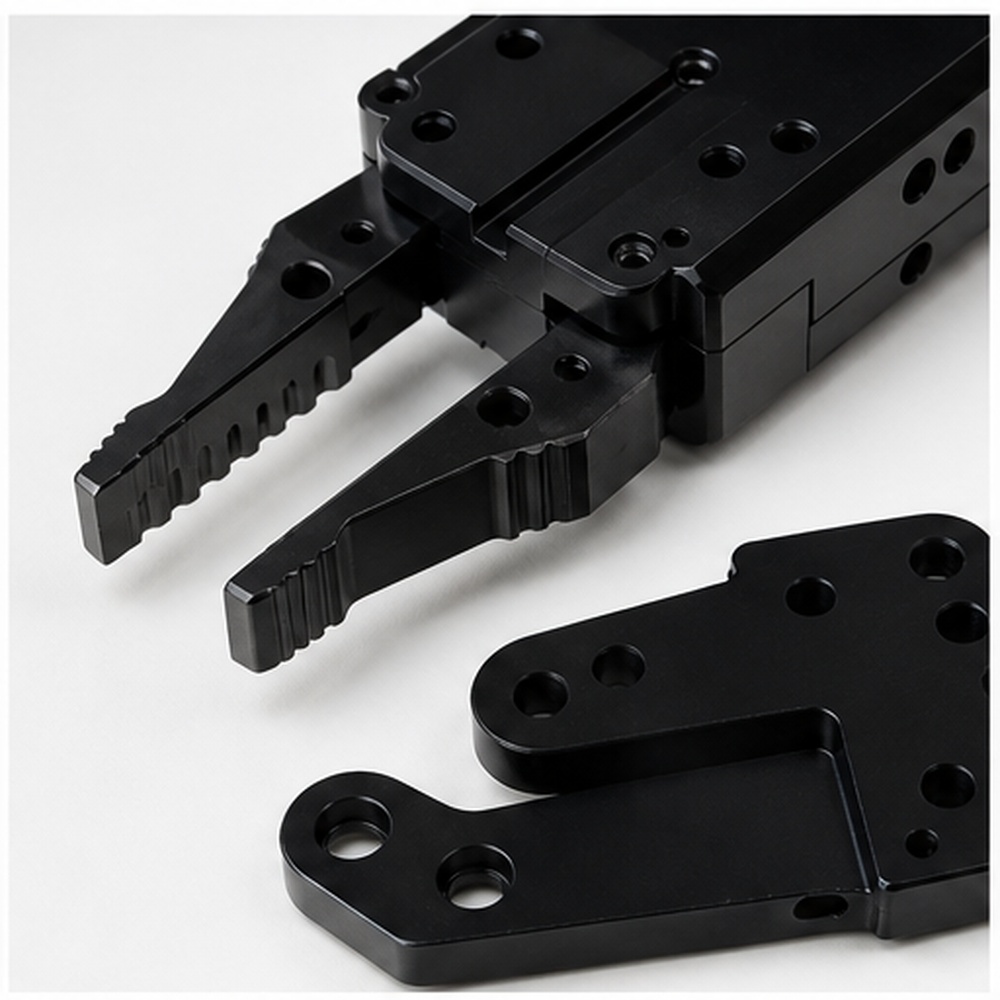
Twarde anodowanie powierzchni ślizgowych i ciernych
Anodowanie twarde stosuje się w przypadku powierzchni ślizgowych lub ścieralnych, gdy projekt wymaga odpowiedniej ochrony, wyglądu lub wydajności funkcjonalnej części robotów.
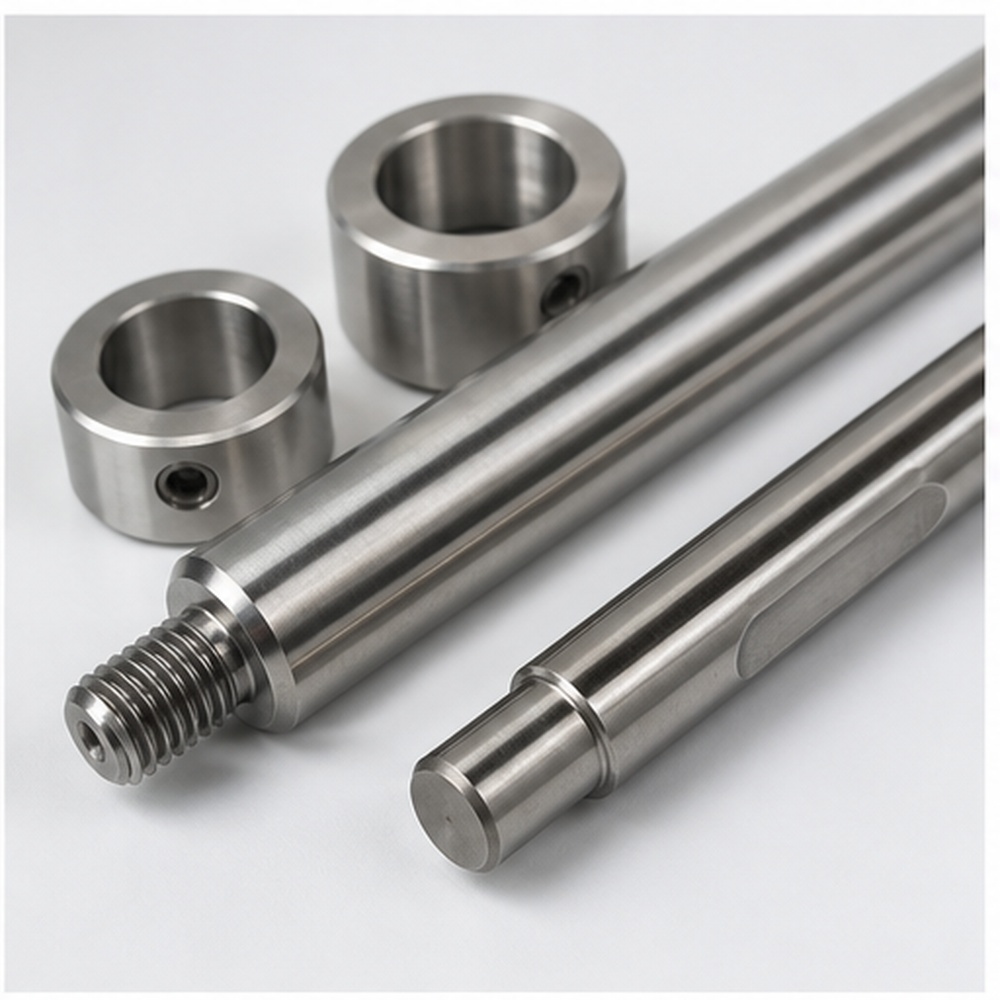
Niklowanie zapewniające odporność na korozję
Niklowanie jest stosowane w celu zapewnienia ochrony przed korozją, gdy projekt wymaga odpowiedniej ochrony, wyglądu lub wydajności funkcjonalnej części robotów.
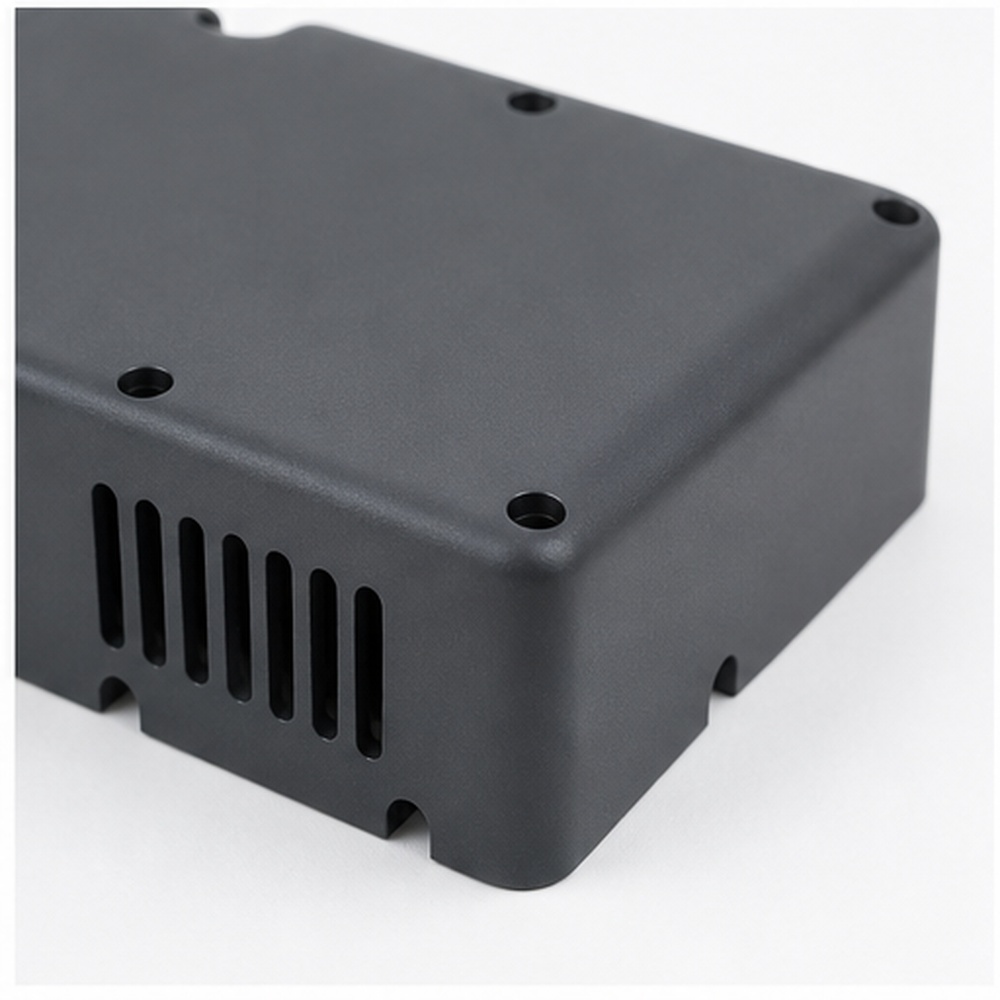
Malowanie proszkowe osłon urządzeń
Stosuj malowanie proszkowe do pokryw urządzeń, gdy projekt wymaga odpowiedniej ochrony, wyglądu lub funkcjonalności części robotów.
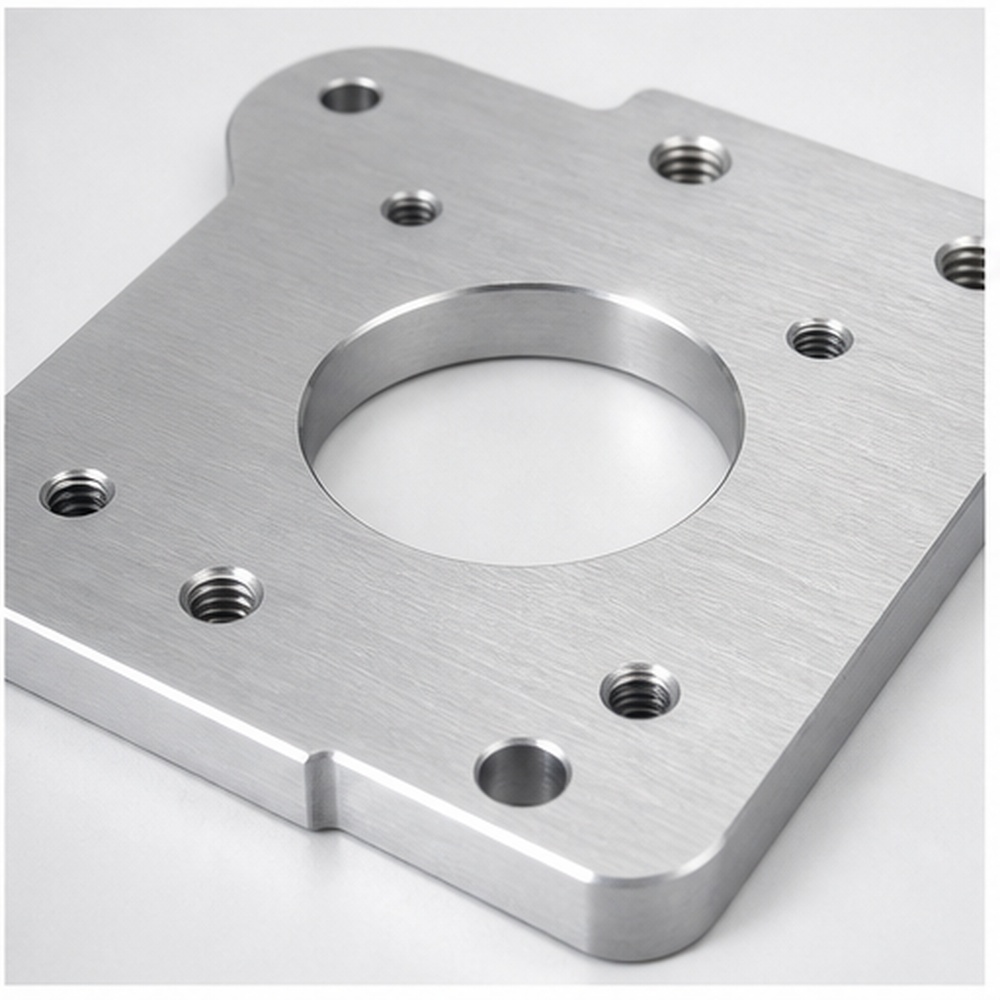
Polerowanie lub szczotkowanie widocznych elementów metalowych
Jeśli projekt wymaga odpowiedniej ochrony, wyglądu lub wydajności funkcjonalnej części robotów, należy zastosować polerowanie lub szczotkowanie widocznych elementów metalowych.
Zapewnienie jakości precyzyjnych części robotycznych
Kontrola jakości powinna koncentrować się na wymiarach i powierzchniach, które mają wpływ na końcowy montaż. K-TEK sprawdza krytyczne tolerancje, położenie otworów, stan powierzchni i jakość wykończenia przed zapakowaniem części do dostawy.
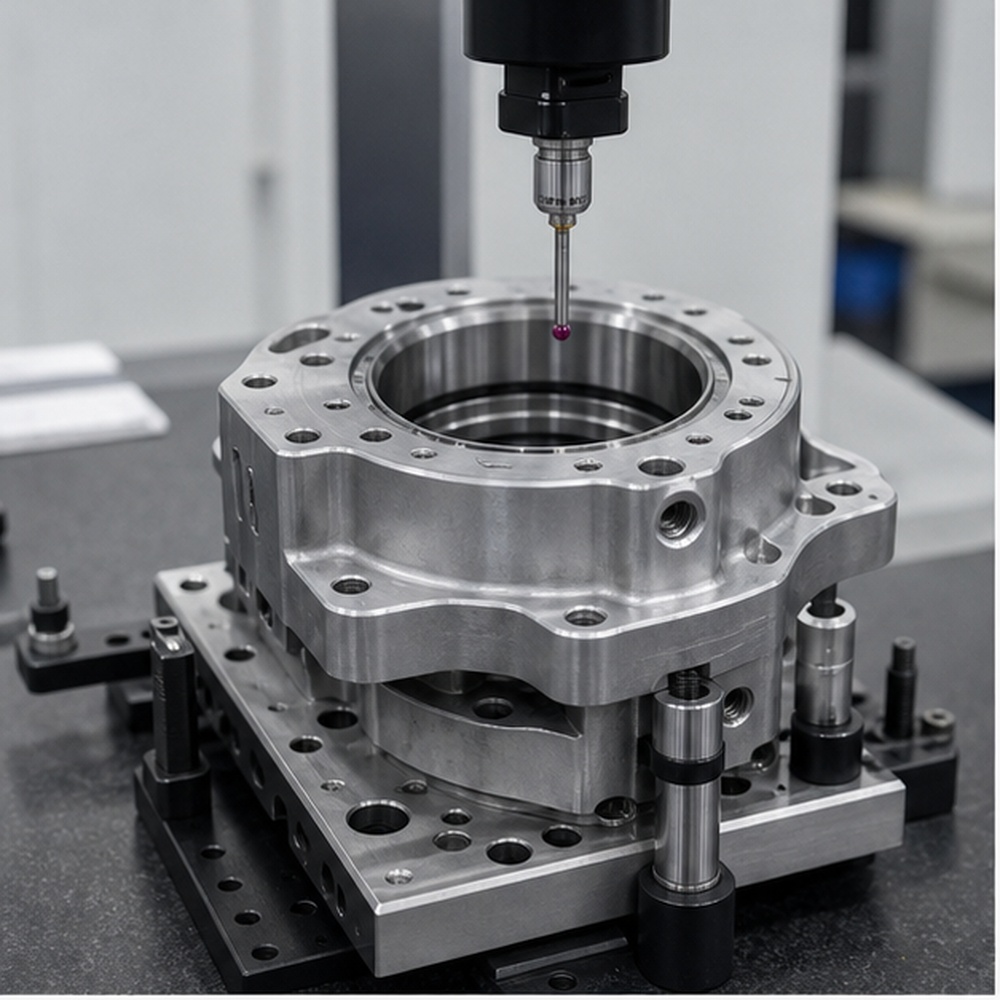
Kontrola położenia gniazda łożyska i otworu
Kontrola położenia gniazd łożysk i otworów przeprowadzana jest zgodnie z wymaganiami rysunków i punktami kontrolnymi specyficznymi dla danego projektu.
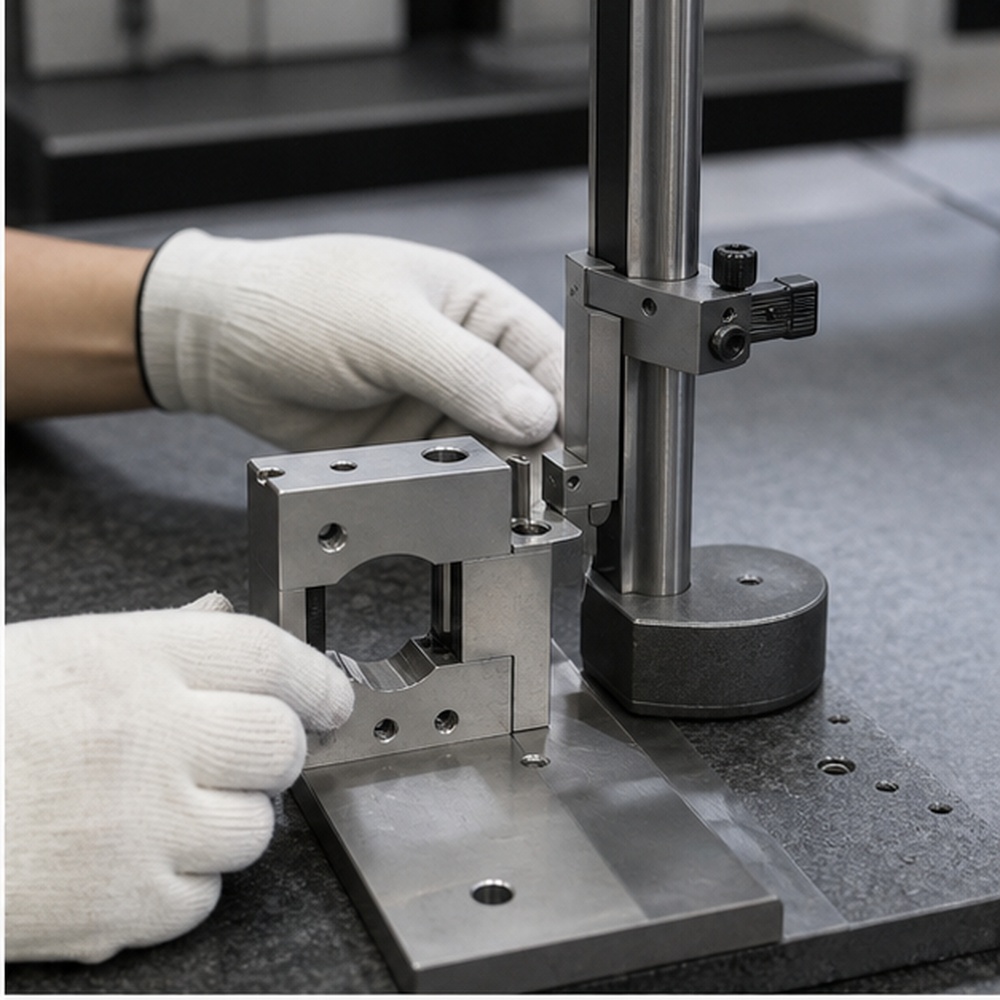
Sprawdzanie płaskości i równoległości powierzchni montażowych
Kontrola płaskości i równoległości powierzchni montażowych przeprowadzana jest zgodnie z wymaganiami rysunków i punktami kontrolnymi specyficznymi dla danego projektu.
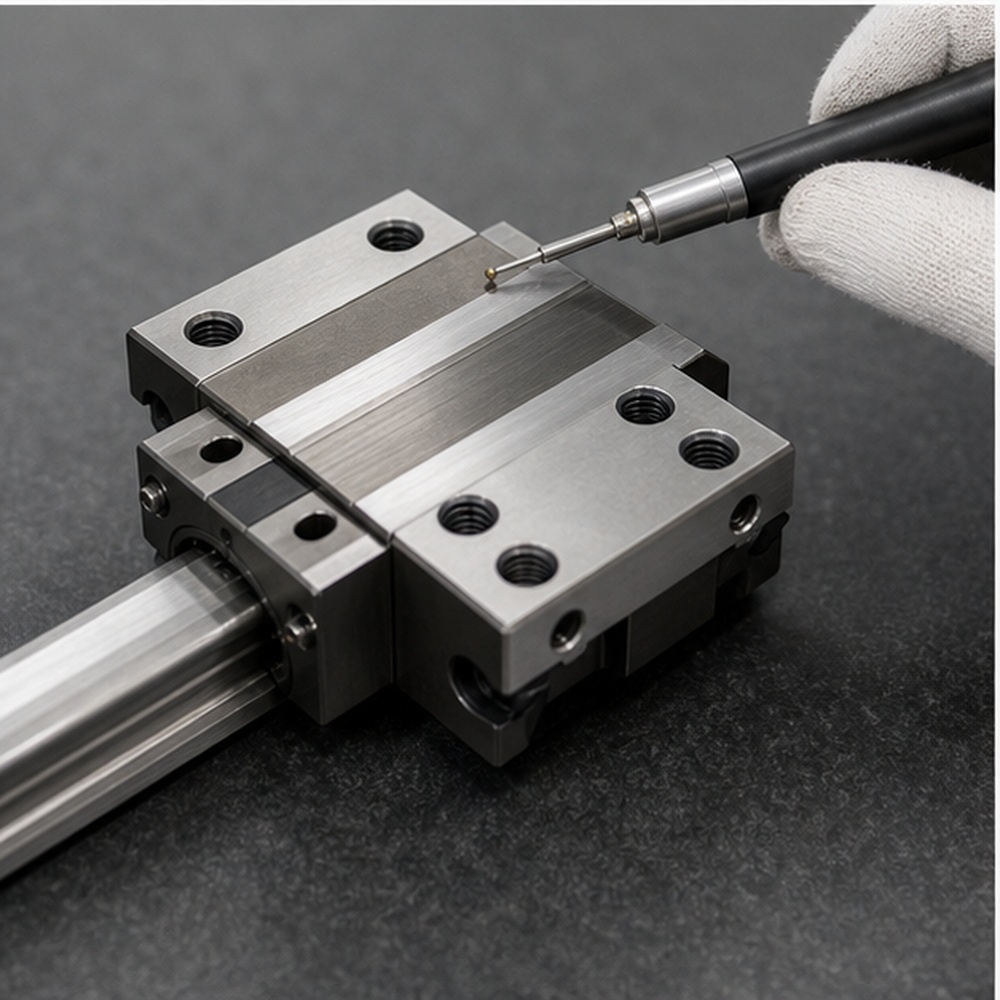
Badanie chropowatości powierzchni elementów ślizgowych
Kontrola chropowatości powierzchni elementów ślizgowych odbywa się zgodnie z wymaganiami podanymi na rysunkach i punktami kontroli specyficznymi dla danego projektu.
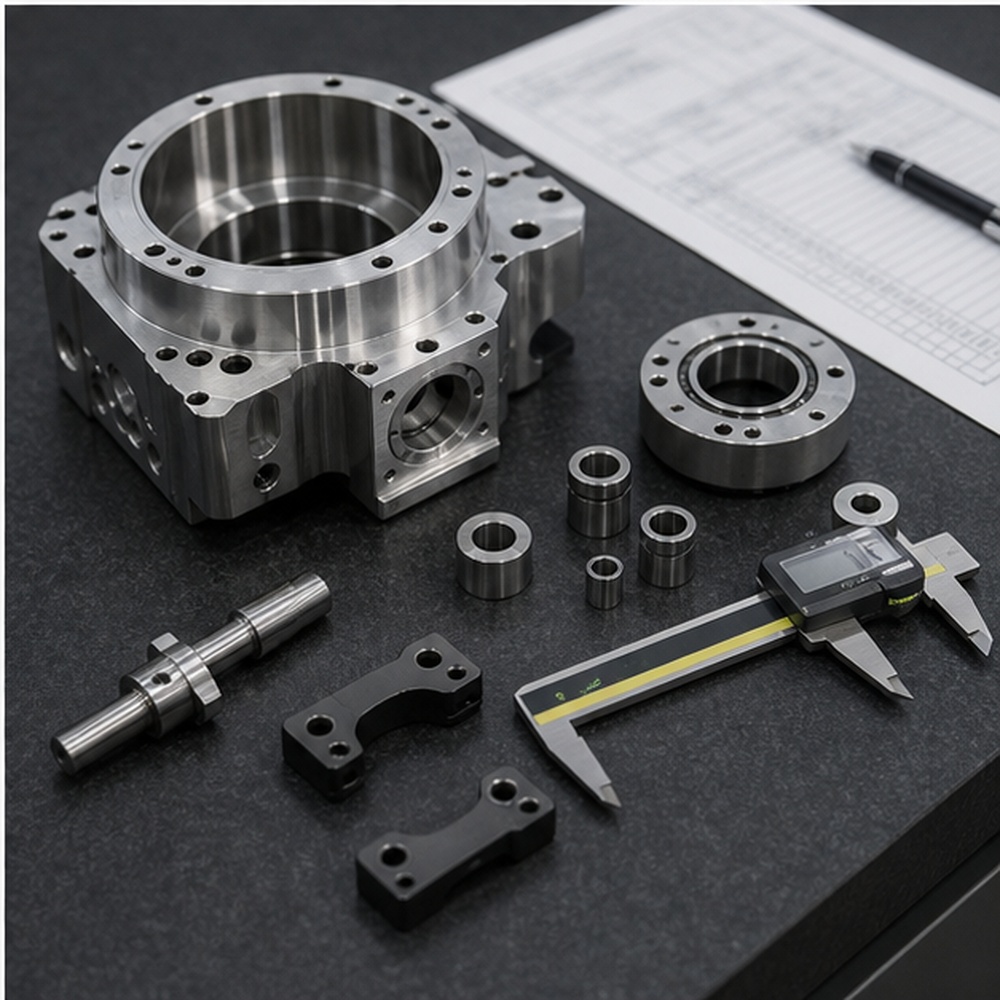
Weryfikacja interfejsu wątku i zespołu
Weryfikacja połączenia gwintowego i montażowego odbywa się zgodnie z wymaganiami rysunków i punktami kontroli specyficznymi dla danego projektu.
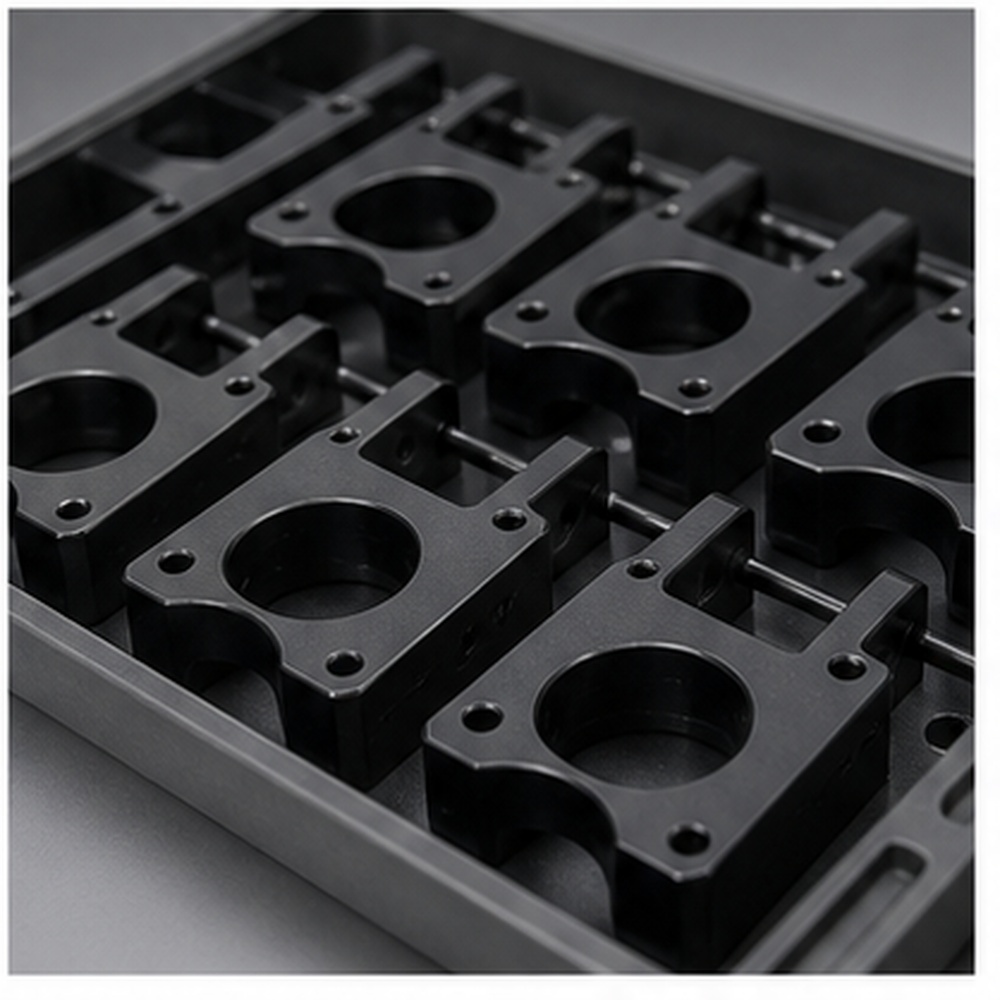
Zatwierdzenie próbki przed powtórną produkcją partii
Zatwierdzenie próbki przed powtórną produkcją partii odbywa się zgodnie z wymaganiami rysunków i punktami kontroli specyficznymi dla danego projektu.
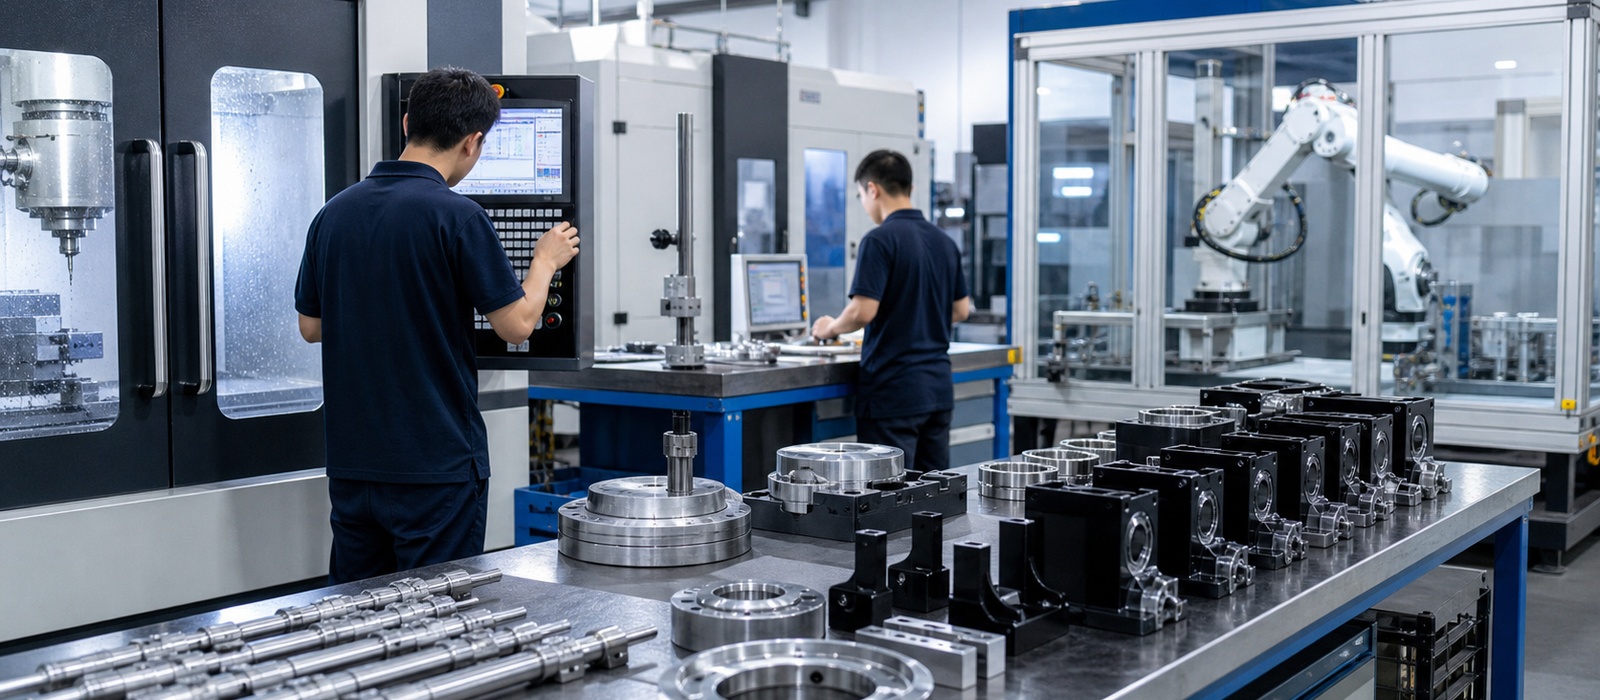
Siła fabryki w zakresie produkcji części do robotów
K-TEK prezentuje możliwości produkcyjne poprzez rzeczywistą obróbkę, inspekcję, przygotowanie materiałów i obrazy gotowych części, a nie ogólne wizualizacje magazynowe. Centra frezarskie CNC, tokarki, zmontowane grupy części robotycznych oraz sceny inspekcyjne z wykorzystaniem suwmiarek lub współrzędnościowej maszyny pomiarowej (CMM) pokazują, jak precyzyjne części robotyczne są wytwarzane i weryfikowane przed dostawą.
Studia przypadków produkcji robotyki
Karty przypadków przedstawiają proces obróbki, materiał, wykończenie i wartość kontroli rzeczywistych komponentów robotycznych. Każde badanie jest zwięzłe, ale wystarczająco szczegółowe, aby ułatwić ekstrakcję odpowiedzi SEO i GEO.
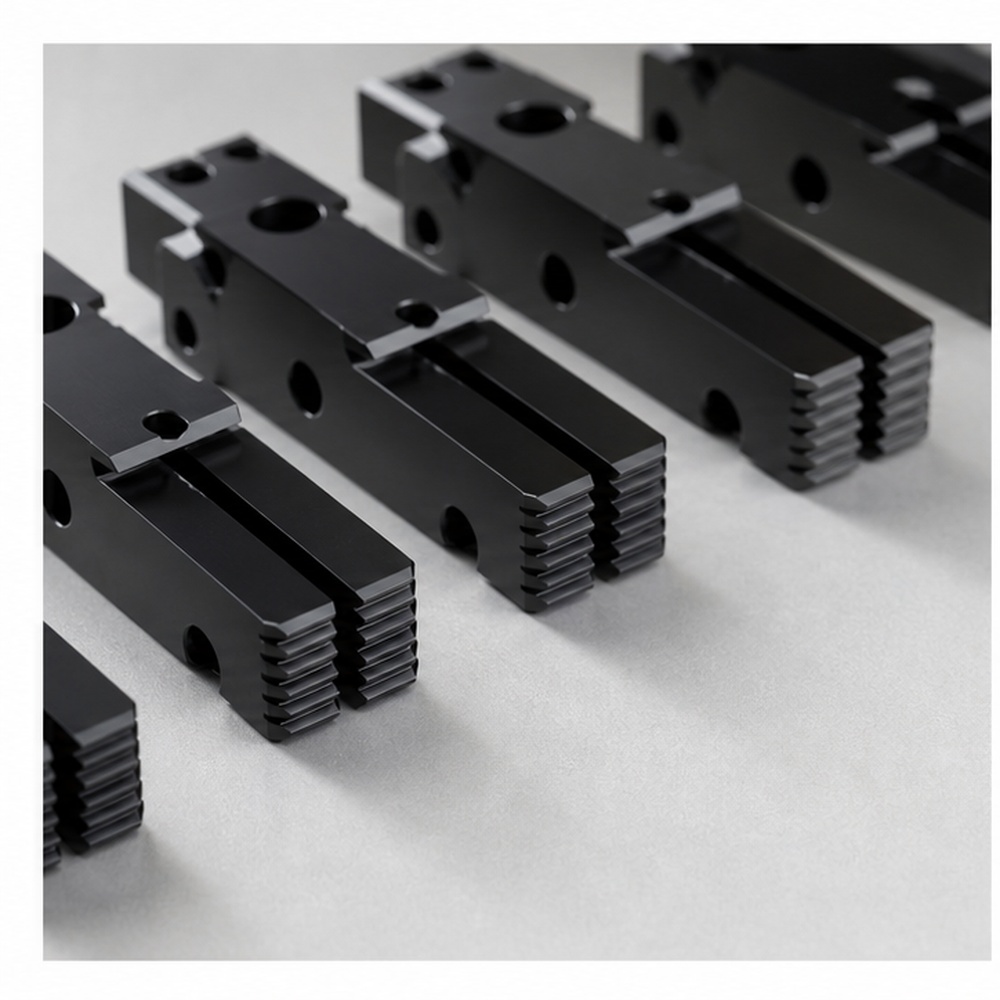
Partia szczęk chwytaka robota
Szczęki chwytające z aluminium frezowane metodą CNC, z kontrolowanymi powierzchniami chwytającymi, gwintowanymi otworami i twardym anodowaniem, umożliwiają wielokrotne użycie.
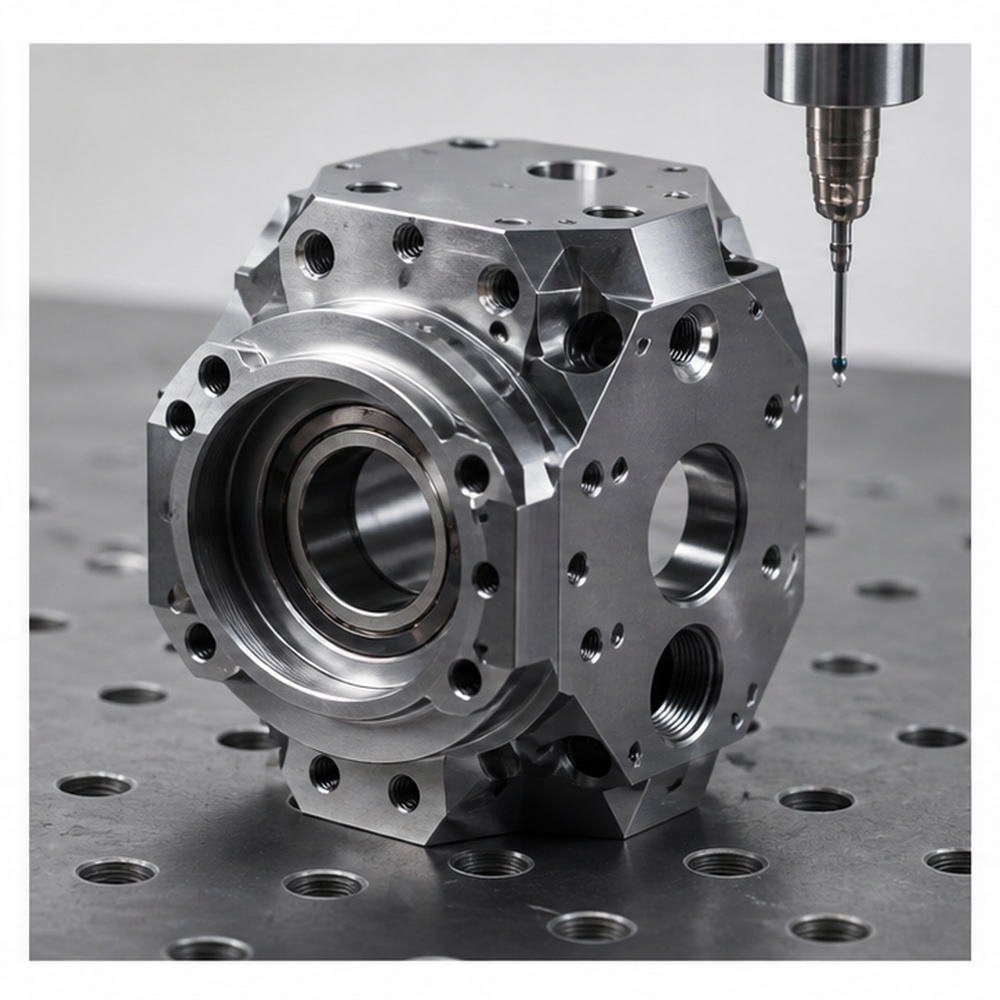
Prototyp obudowy siłownika
Obudowa obrabiana 5-osiowo z kompaktowymi, wielostronnymi elementami, kontrolą gniazd łożysk i kontrolą po obróbce.
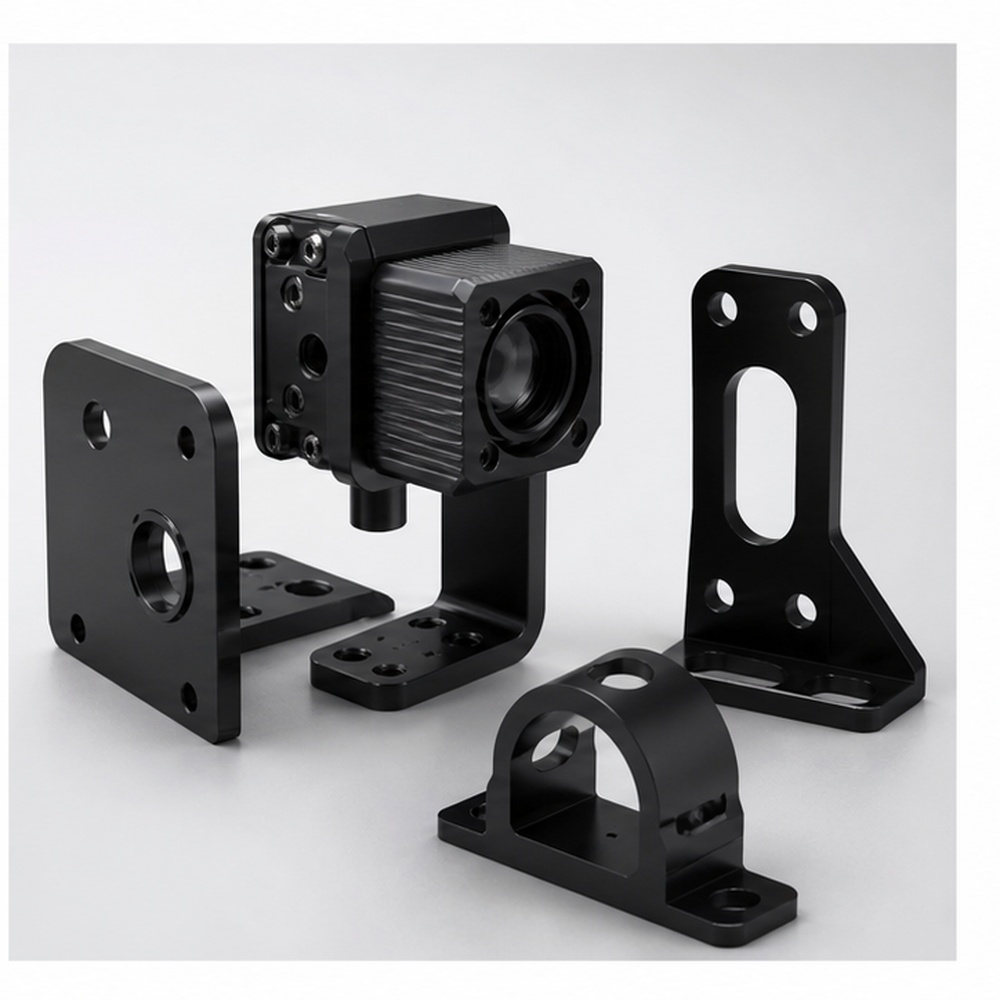
Zestaw uchwytów czujników automatyki
Wsporniki produkowane w małych partiach, obrabiane maszynowo z zachowaniem stałego położenia otworów i anodowane na czarno, przeznaczone do sprzętu wizyjnego.
Najczęściej zadawane pytania dotyczące precyzyjnej obróbki robotycznej
Sekcja FAQ powinna odpowiadać na pytania rzeczywistych kupujących dotyczące materiałów, tolerancji, wsparcia prototypów, kontroli i wykończenia powierzchni. Używaj widocznej treści w formie akordeonu i dodawaj ustrukturyzowane dane ze strony FAQ.
Czy potrafisz obrabiać maszynowo elementy ramienia robota i chwytaka?
Tak. Możemy produkować ramiona robotów, przeguby, szczęki chwytaków, obudowy siłowników i wsporniki związane z ruchem na podstawie rysunków lub plików 3D.
Jakie tolerancje są ważne w przypadku części robotycznych?
W przypadku montażu robotów kluczowe znaczenie mają zazwyczaj gniazda łożyskowe, współosiowość, położenie otworów, płaskość, równoległość i interfejsy gwintowane.
Czy możesz poprzeć zmiany prototypu?
Tak. Możemy obrabiać wczesne próbki i modyfikować późniejsze partie po przeglądzie projektu lub testach ruchu.
Jakie materiały są powszechnie stosowane w komponentach robotycznych?
W zależności od ciężaru, wytrzymałości i wymagań dotyczących tarcia często wykorzystuje się aluminium, stal nierdzewną, stal węglową, POM, PEEK i nylon.


