

Hvorfor velge K-TEK for presisjonsdeler til roboter
K-TEK kombinerer 5-akset CNC-maskinering, CNC-fresing, CNC-dreiing, WEDM, EDM, sliping, varmebehandling, overflatebehandling, monteringsstøtte, ISO 9001:2015 kvalitetsstyring, ERP-støttet produksjonskontroll, maskinering med tette toleranser og fin overflatebehandling. Disse funksjonene hjelper ingeniørkjøpere med å redusere kommunikasjonskostnader med leverandørene og holde presisjonskomponenter på linje med godkjente tegninger.
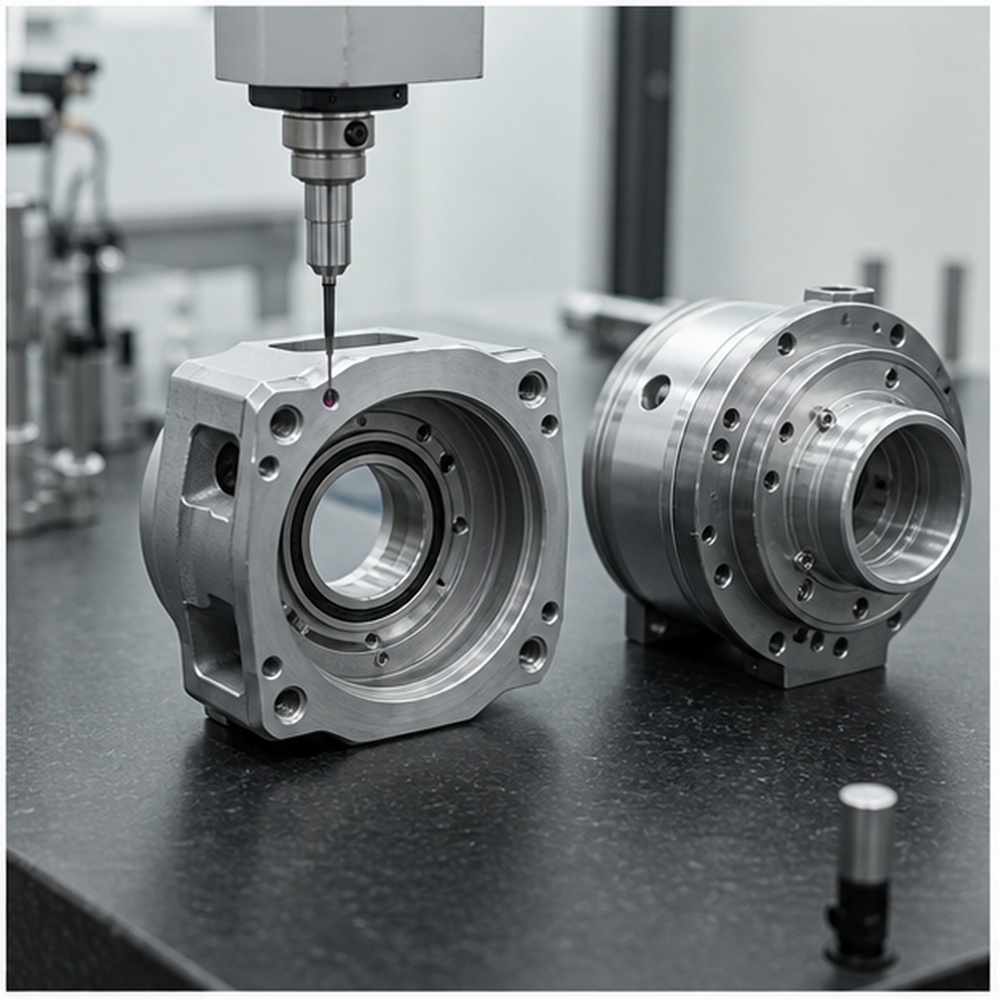
Bevegelseskritisk tilpasning
Vi fokuserer på koaksialitet, hullposisjon, lagerseter og monteringsgrensesnitt som påvirker robotbevegelsen.
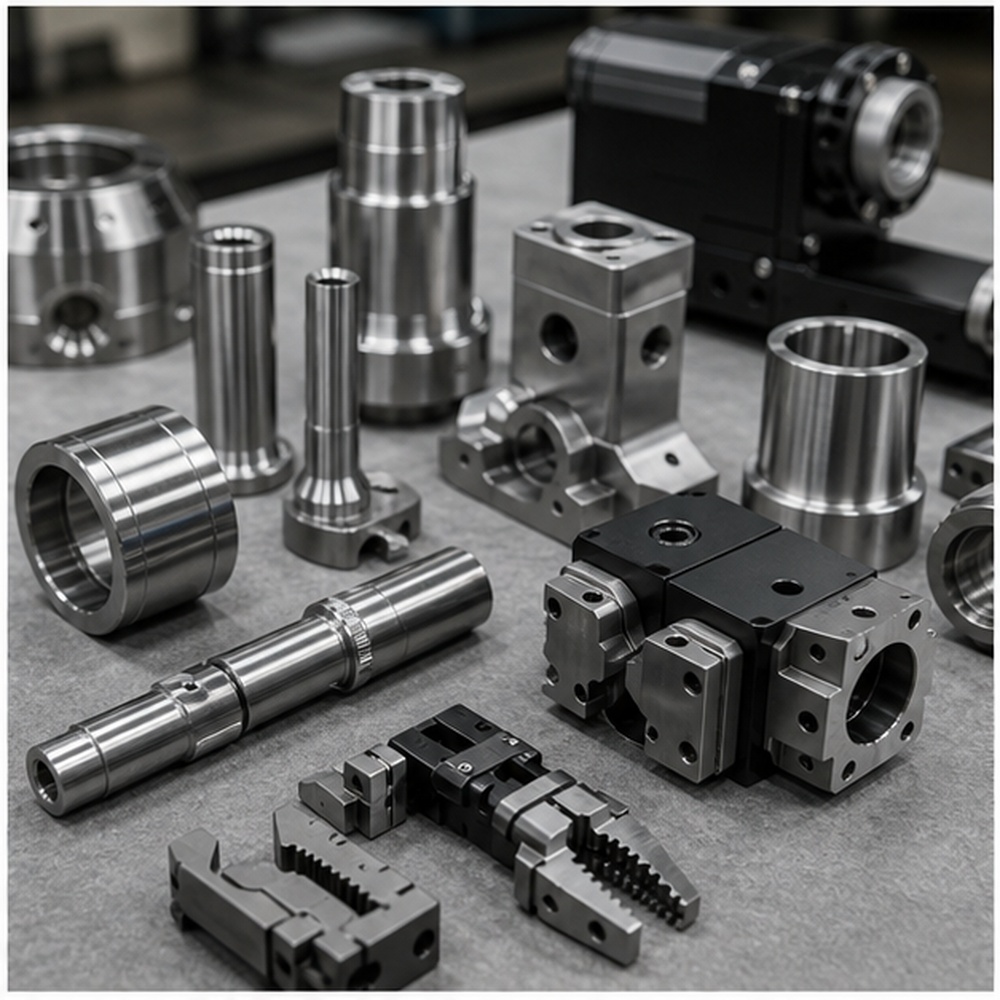
Flerprosessproduksjon
Fresing, dreiing, 5-akset maskinering, gnistgnist og sliping bidrar til å produsere blandede robotkomponentfamilier.
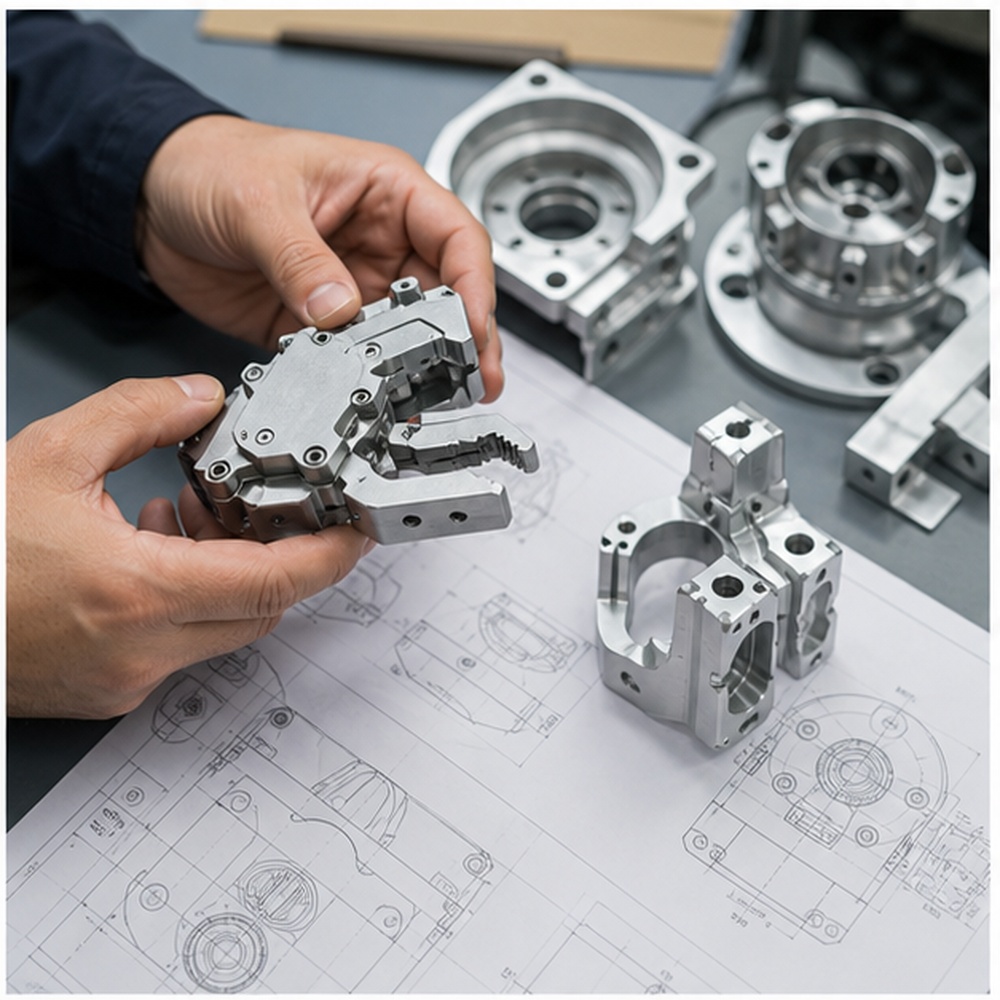
Støtte for tekniske endringer
Prototyprevisjoner kan håndteres raskt når robotdesignet endres etter testing.

Konsekvent batchproduksjon
ERP-støttet ordreflyt bidrar til å holde gjentatte robotdeler på linje med godkjente prøver.
Fra robotprototype til pålitelig produksjon
Robotutvikling går vanligvis fra konseptprototype til funksjonell bevegelsestesting, deretter til pilotutstyr og gjentatt produksjon. K-TEK kan maskinere tidlige prototyper for tilpasningsvalidering, oppdatere geometri etter aktuator- eller sensorendringer og støtte små til mellomstore partier når designet er bekreftet.
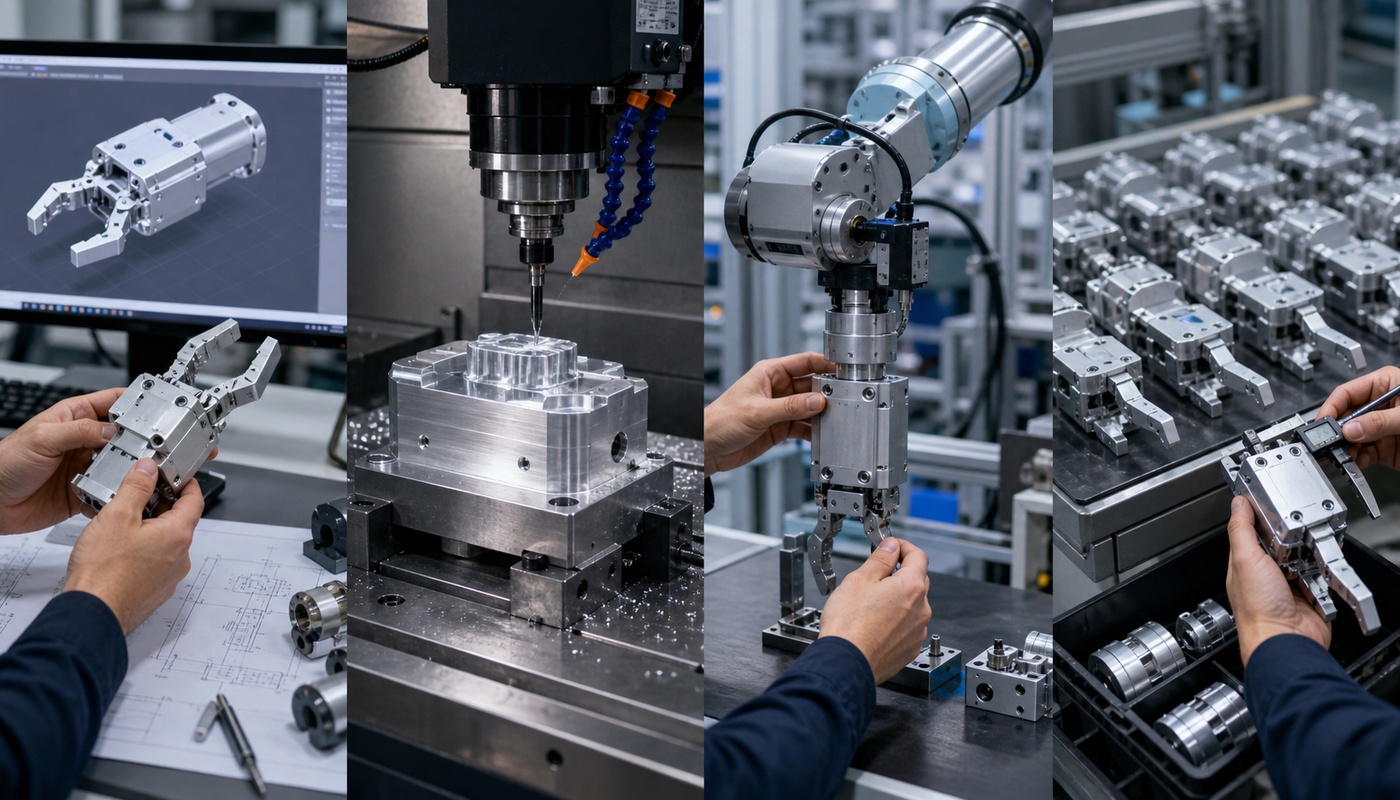
Tegningsanmeldelse
Gjennomgå CAD-filer, materialnotater, toleranser og etterbehandlingskrav før maskinering.
Prototypemaskinering
Produser funksjonelle prøver for validering av tilpasning, montering, overflate og ingeniørteknikk.
Pilotbatch
Bekreft prosessstabilitet, inspeksjonsmetode og emballasje før gjentatt produksjon.
Gjentatt produksjon
Hold godkjente dimensjoner, overflater og inspeksjonspunkter konsistente på tvers av partier.
Produksjonskapasiteter for robotkomponenter
Velg riktig prosess i henhold til delens geometri, toleranse, materiale og produksjonsvolum. K-TEK kan kombinere CNC-fresing, dreiing, 5-akset maskinering, EDM, WEDM, sliping og overflatebehandling for fullstendig presisjonsdelproduksjon.
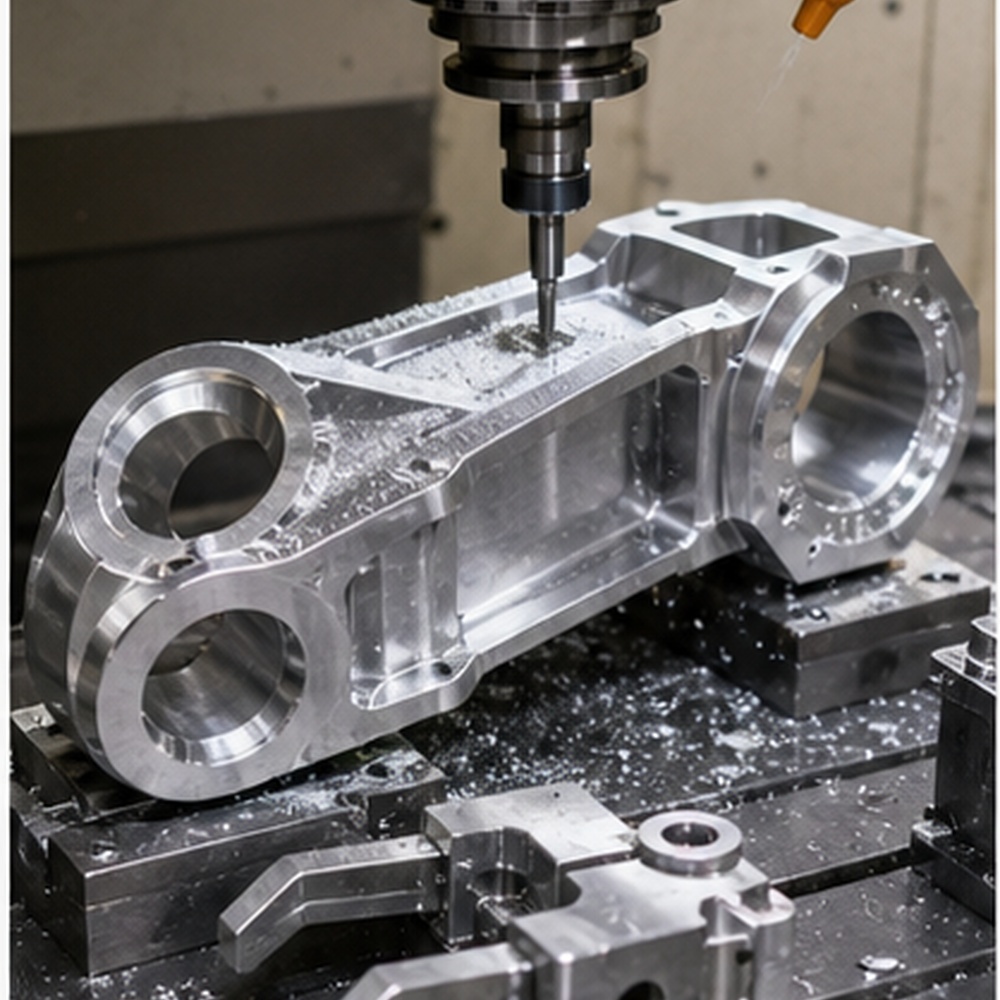
CNC-fresing
For robotarmer, rammer, gripekjever, sensorfester og utstyrsplater.
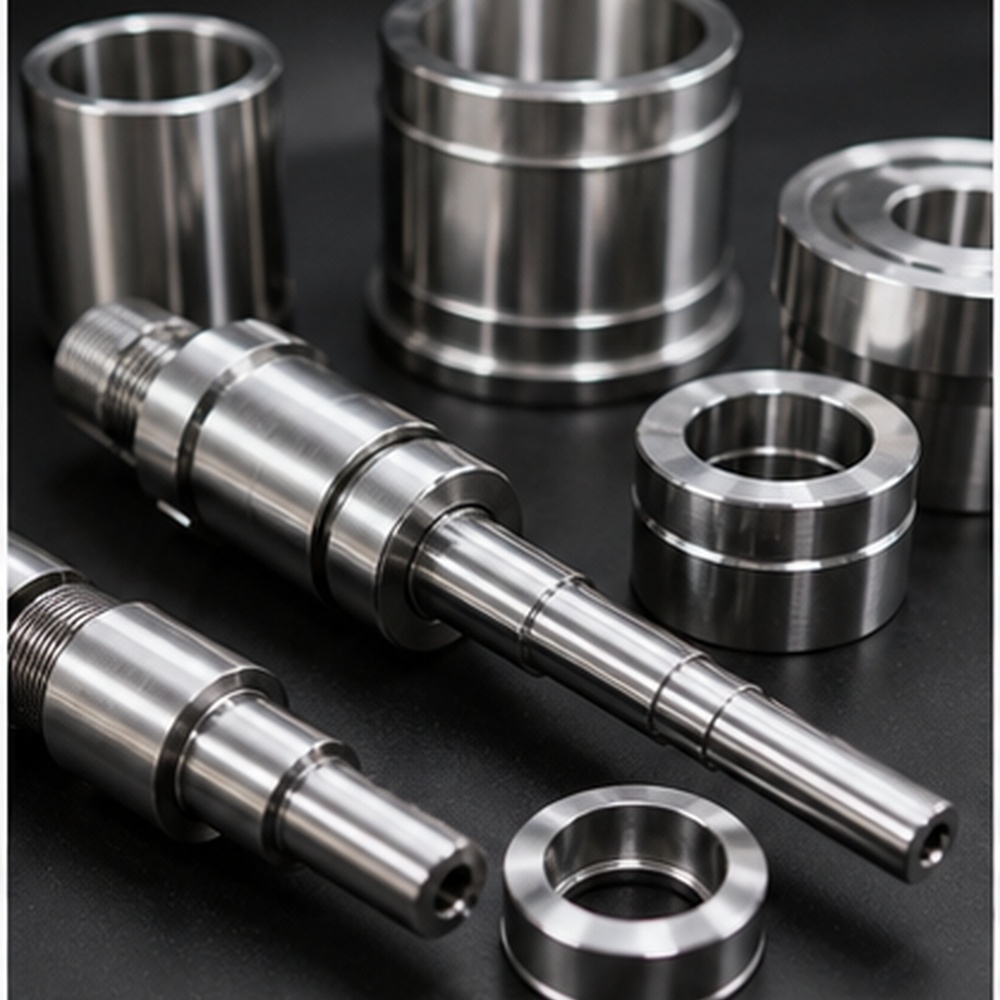
CNC-dreiing
For aksler, hylser, trinser, krager, avstandsstykker og runde aktuatordeler.
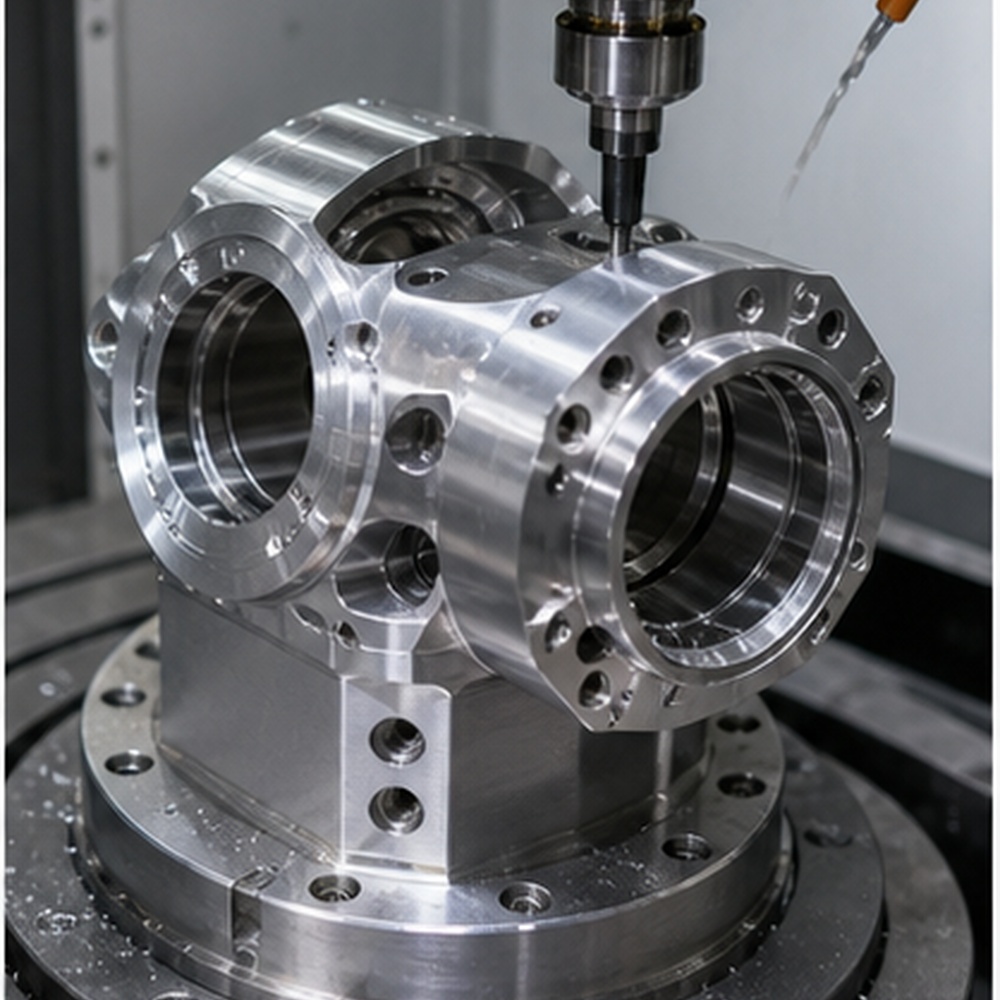
5-akset maskinering
For vinklede funksjoner, kompakte robotledd og lette, komplekse kropper.
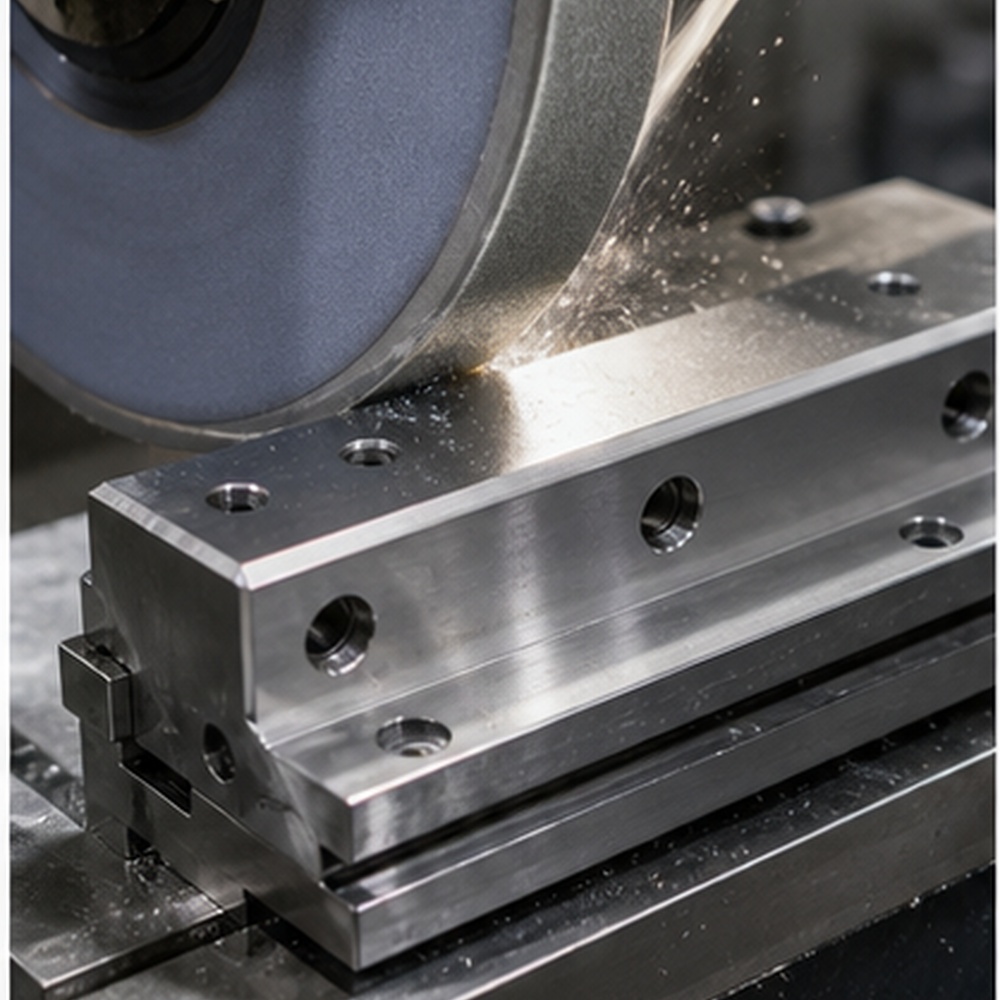
Sliping
For glideflater, presise kontaktflater og monteringer med høy tilpasning.
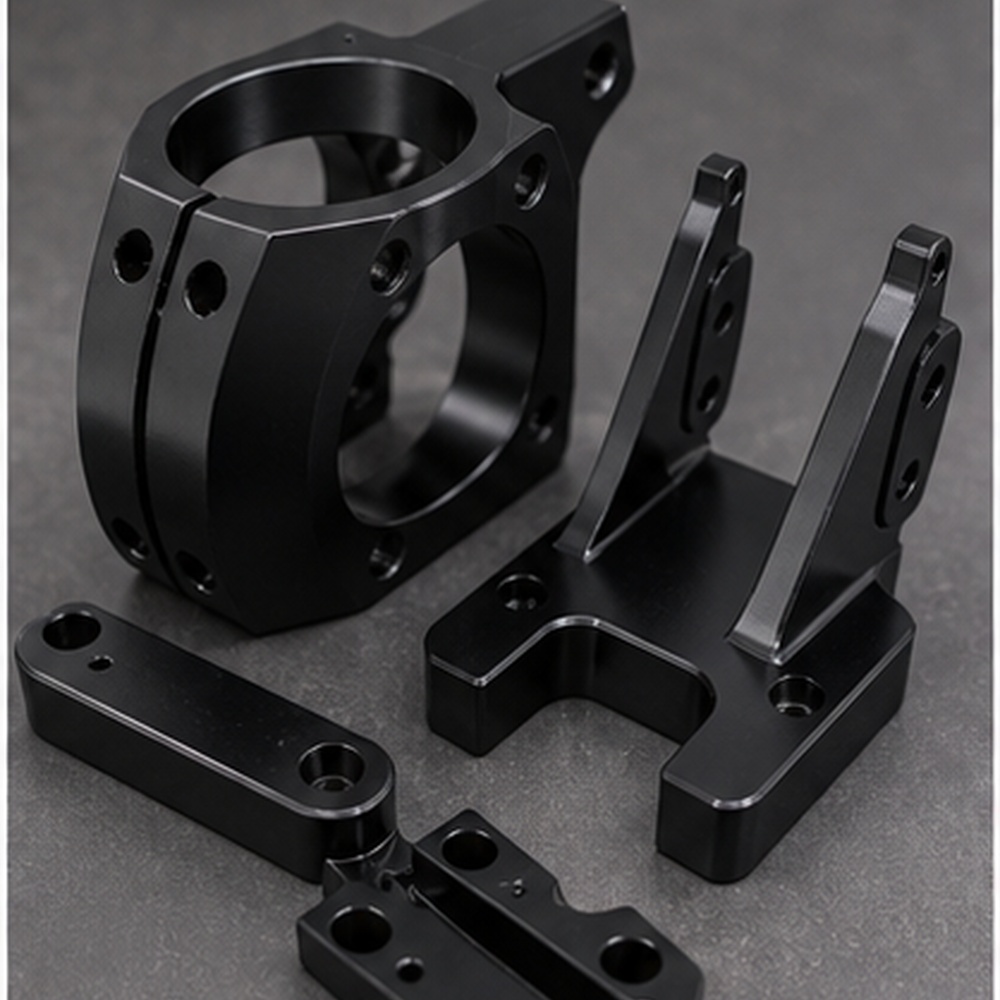
Overflatebehandling
For anodisert aluminium, belagt stål eller kosmetisk synlige robotdeler.
Robotdeler vi produserer
K-TEK produserer spesialtilpassede robotdeler basert på kjøpertegninger, 3D-filer og funksjonelle krav. Seksjonen skal hjelpe Google og AI-søk med å forstå det nøyaktige komponentomfanget i stedet for å bruke generisk bransjeformulering.
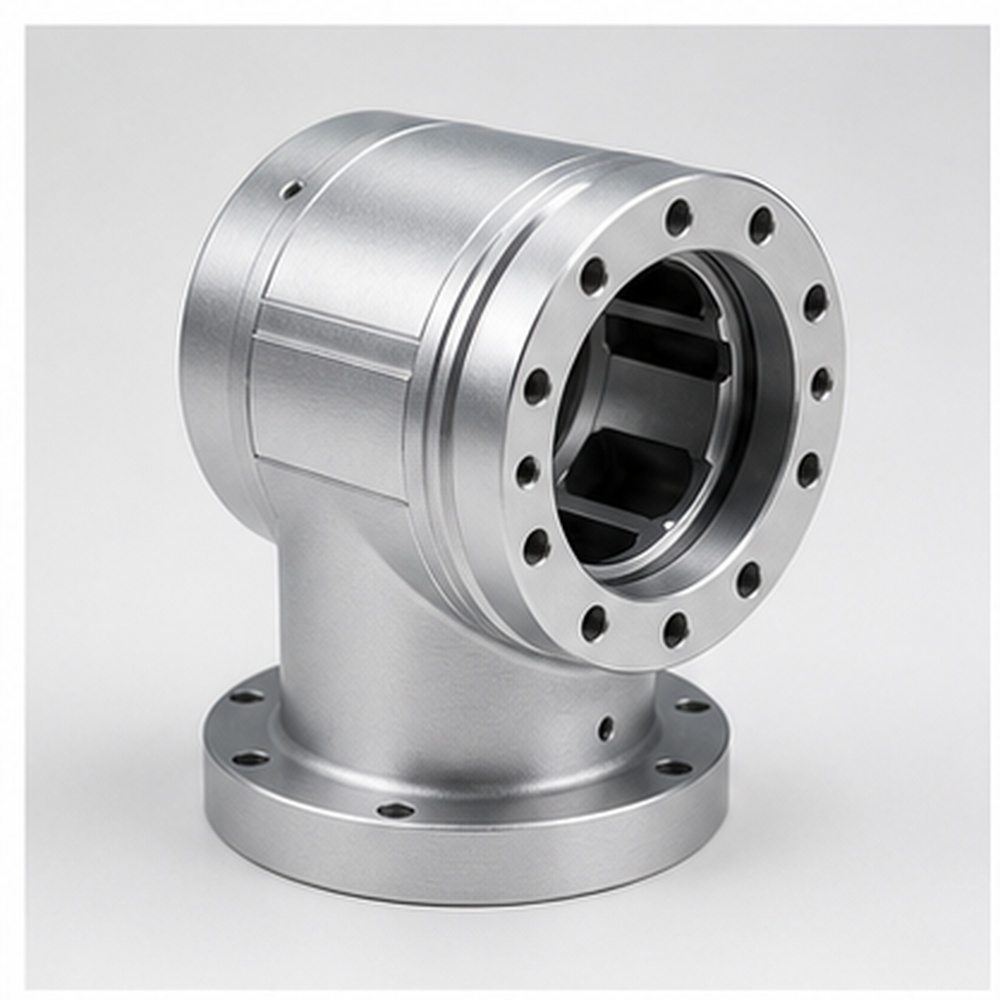
Ledd i robotarmen
Spesialfremstilte robotarmskjøter produsert i henhold til tegning, materiale, toleranse og finishkrav.
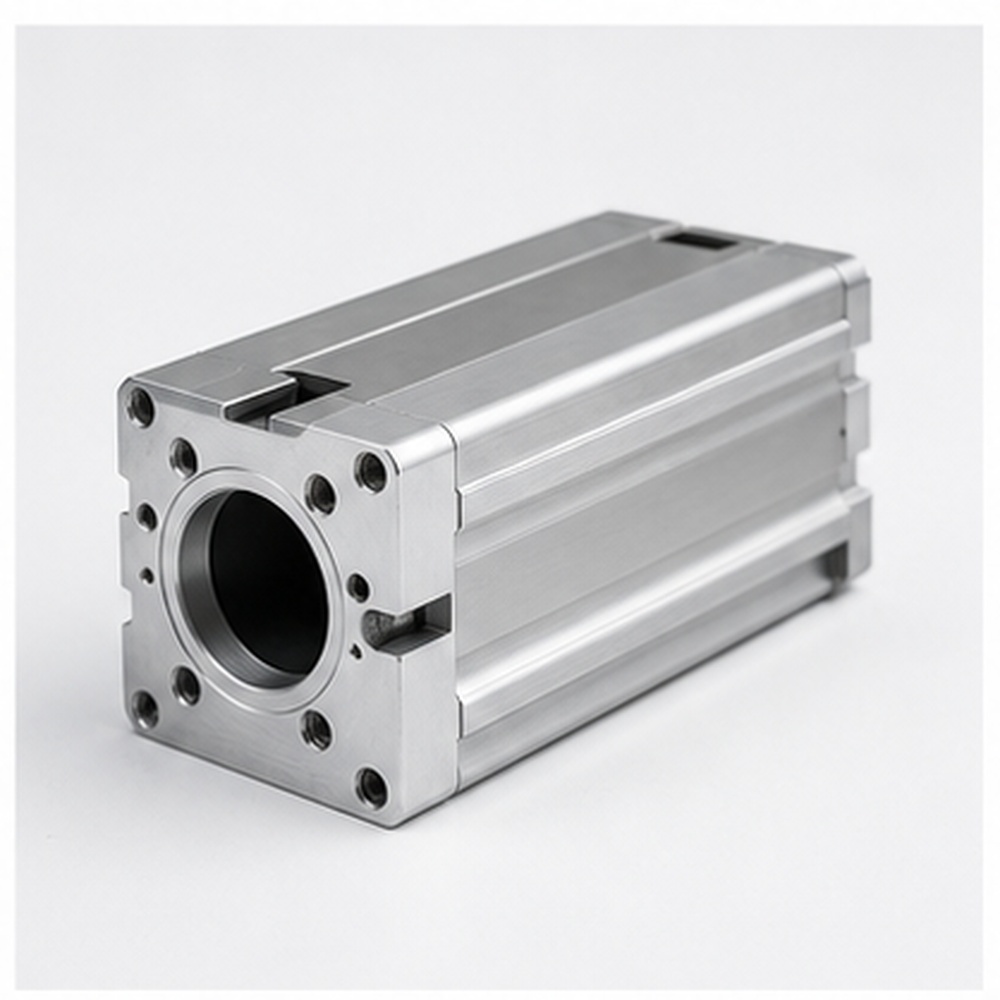
Aktuatorhus
Spesialfremstilte aktuatorhus produsert i henhold til tegning, materiale, toleranse og overflatekrav.
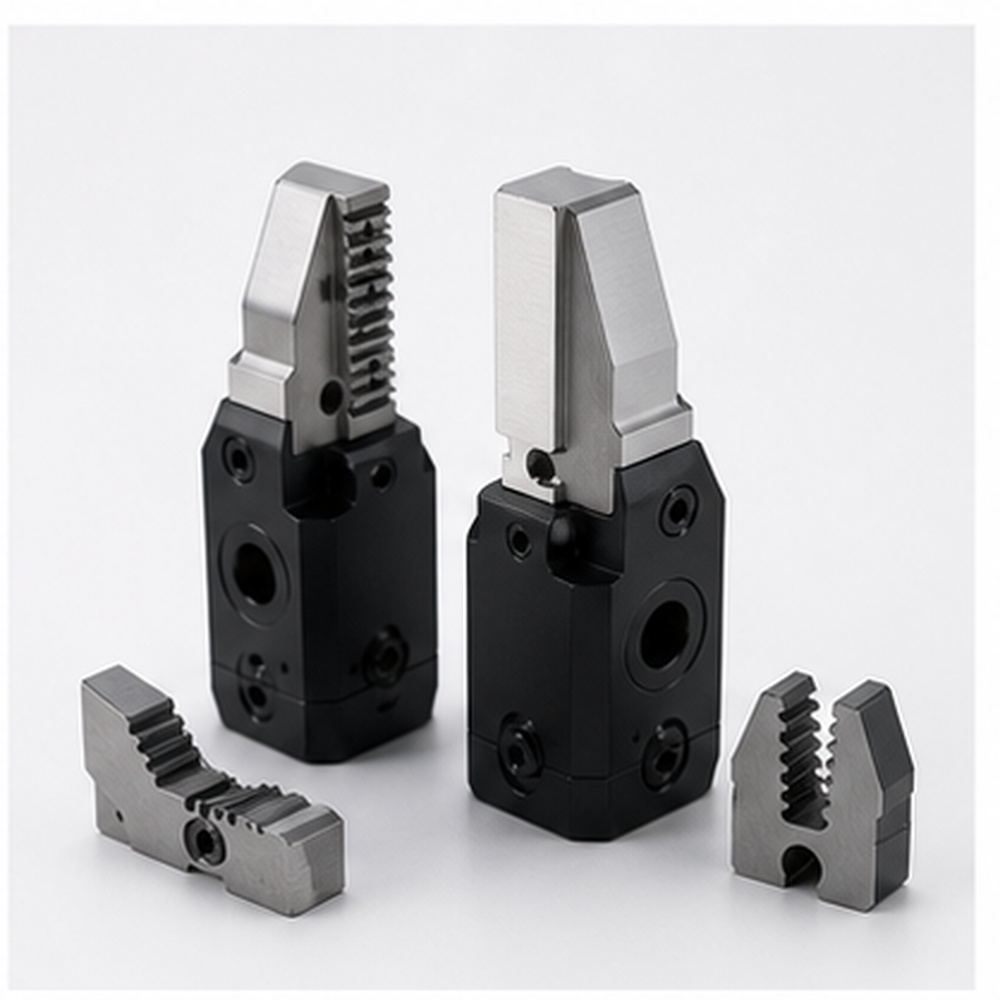
Griperfingre og kjever
Spesialfremstilte gripefingre og -kjever produsert i henhold til tegning, materiale, toleranse og finishkrav.
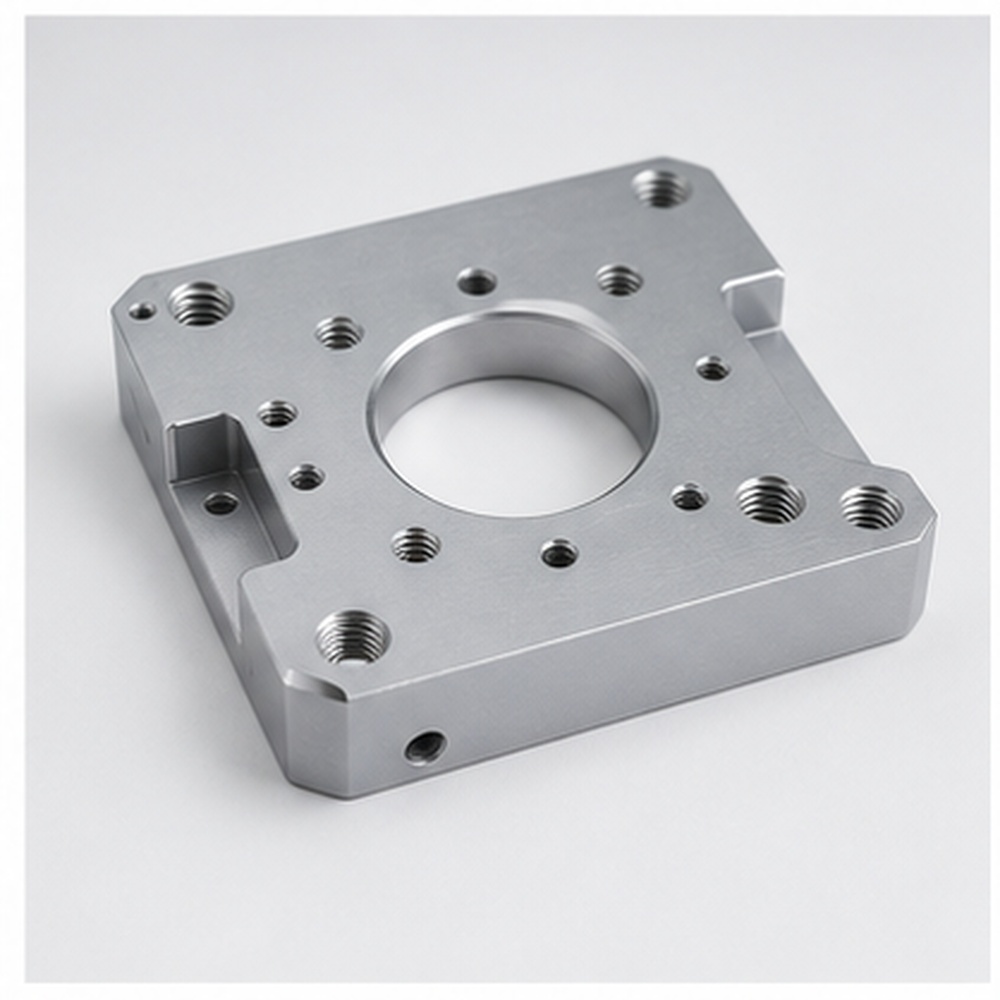
Motormonteringsplater
Spesialfremstilte motormonteringsplater produsert i henhold til tegning, materiale, toleranse og overflatekrav.
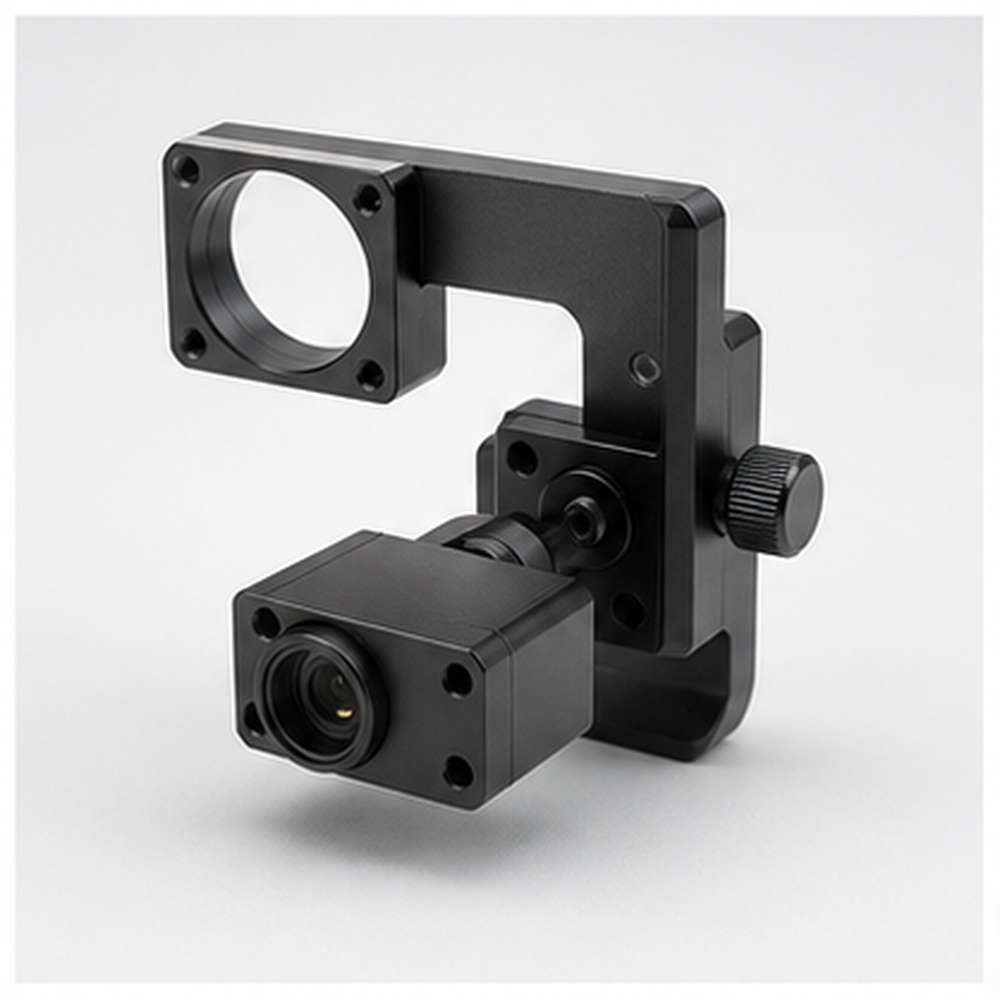
Sensorbraketter
Spesialfremstilte sensorbraketter produsert i henhold til tegning, materiale, toleranse og overflatekrav.
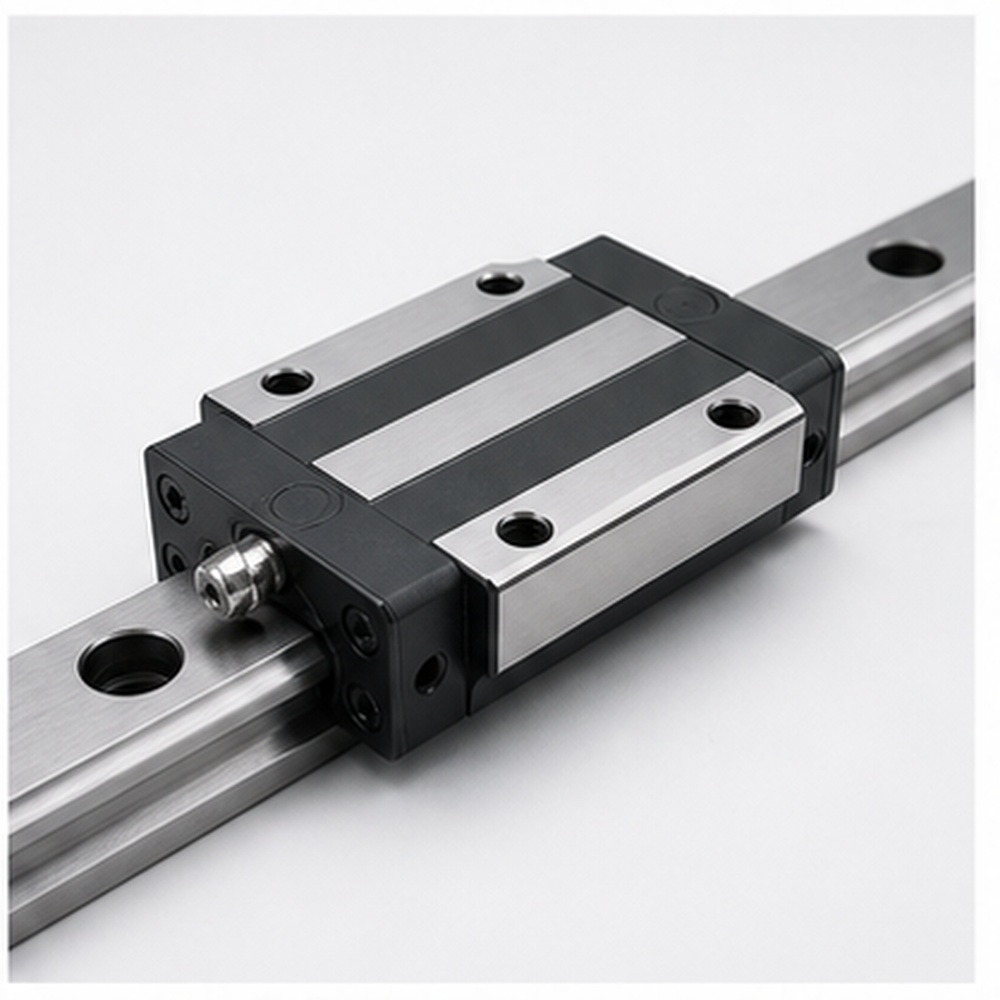
Lineære føringsblokker
Spesialfremstilte lineære føringsblokker produsert i henhold til tegning, materiale, toleranse og finishkrav.
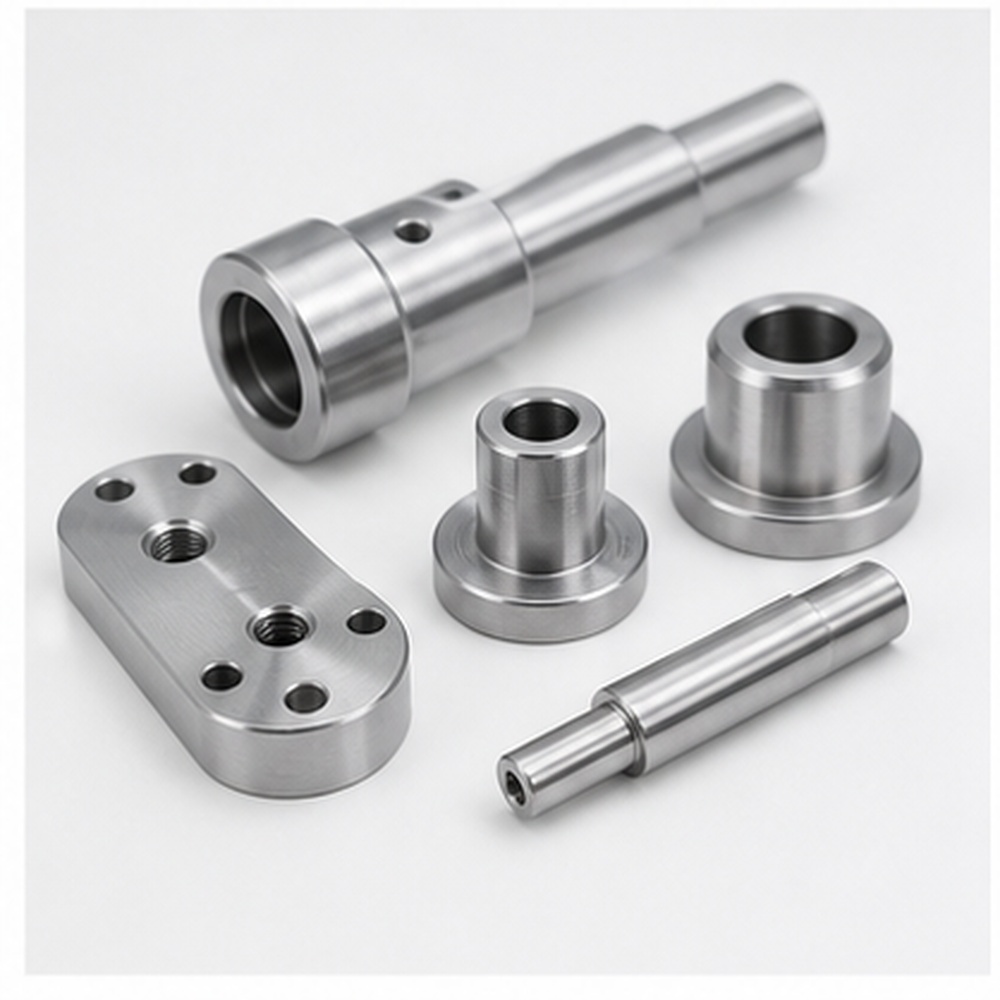
Aksler, hylser og avstandsstykker
Spesialfremstilte aksler, hylser og avstandsstykker produsert i henhold til tegning, materiale, toleranse og overflatekrav.
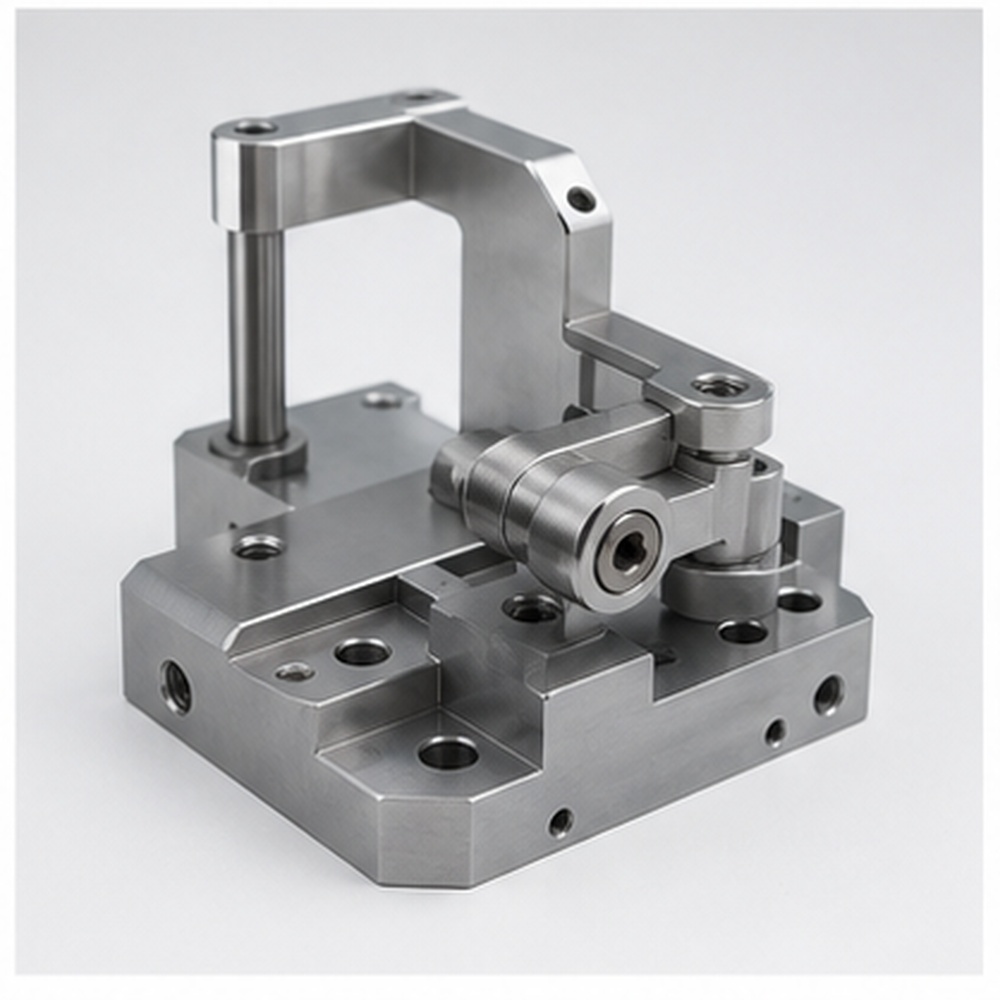
Komponenter for automatiseringsarmaturer
Spesialbearbeidede automatiseringsarmaturkomponenter produsert i henhold til tegning, materiale, toleranse og finishkrav.
Materialer for robotmaskinerte deler
Materialvalg påvirker vekt, styrke, korrosjonsbestandighet, konduktivitet, overflatefinish og langsiktig monteringsstabilitet. Tabellen nedenfor hjelper kjøpere med å sammenligne vanlige materialvalg for presisjonskomponenter innen robotikk.
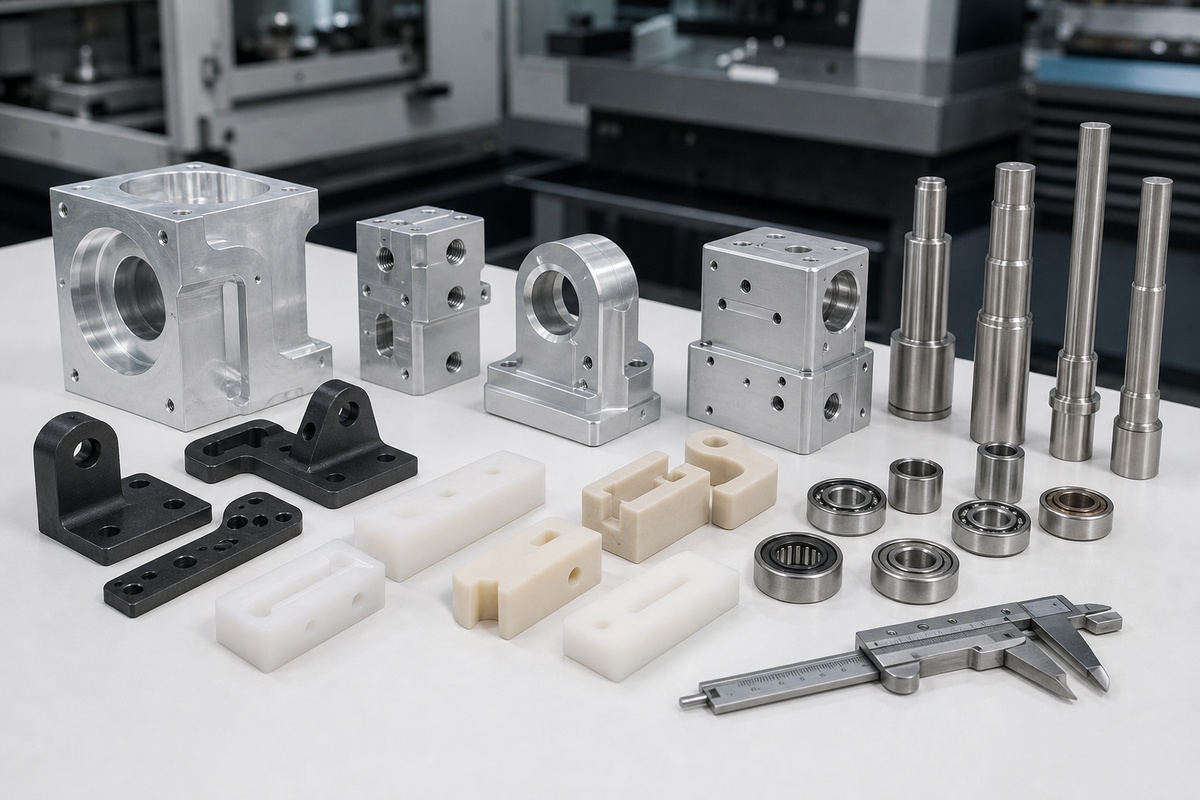
| Materiale | Best for | Notater |
|---|---|---|
| Aluminium 6061 / 7075 | Lette robotarmer, rammer og aktuatorhus | Bekreft endelig kvalitet, varmebehandling og finish i henhold til tegning og bruksmiljø. |
| Rustfritt stål | Slitasjebestandige aksler, pinner og strukturelle deler | Bekreft endelig kvalitet, varmebehandling og finish i henhold til tegning og bruksmiljø. |
| Karbonstål | Sterke braketter, fester og støttekomponenter | Bekreft endelig kvalitet, varmebehandling og finish i henhold til tegning og bruksmiljø. |
| POM / PEEK / Nylon | Lavfriksjonsføringer, isolerende deler og spesialtilpassede bevegelseskomponenter | Bekreft endelig kvalitet, varmebehandling og finish i henhold til tegning og bruksmiljø. |
Overflatebehandlingsalternativer for robotkomponenter
Overflatebehandling bør velges i henhold til materiale, monteringsmiljø, utseendekrav og funksjonell ytelse. K-TEK kan koordinere maskinering og etterbehandling slik at ferdige deler oppfyller både dimensjonale og visuelle forventninger.
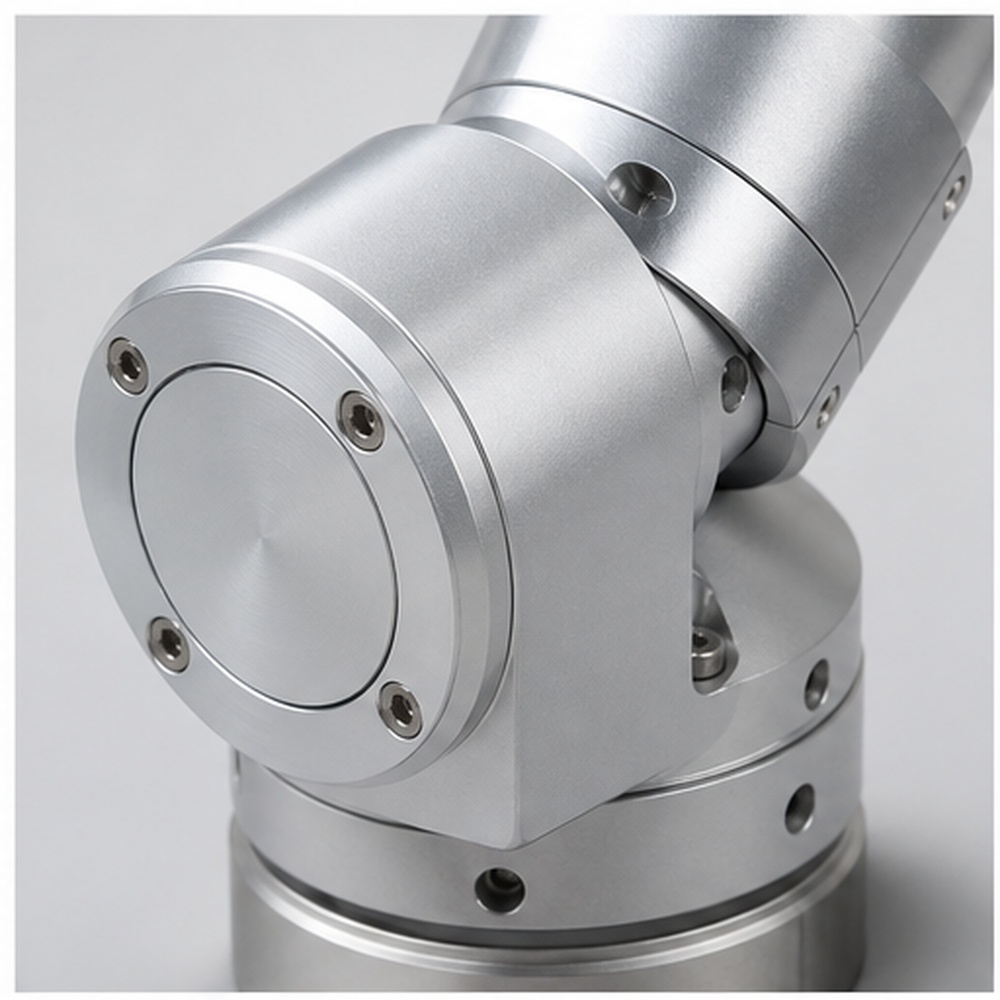
Klar eller svart anodisering
Bruk klar eller svart anodisering når prosjektet krever matchende beskyttelse, utseende eller funksjonell ytelse for robotdeler.
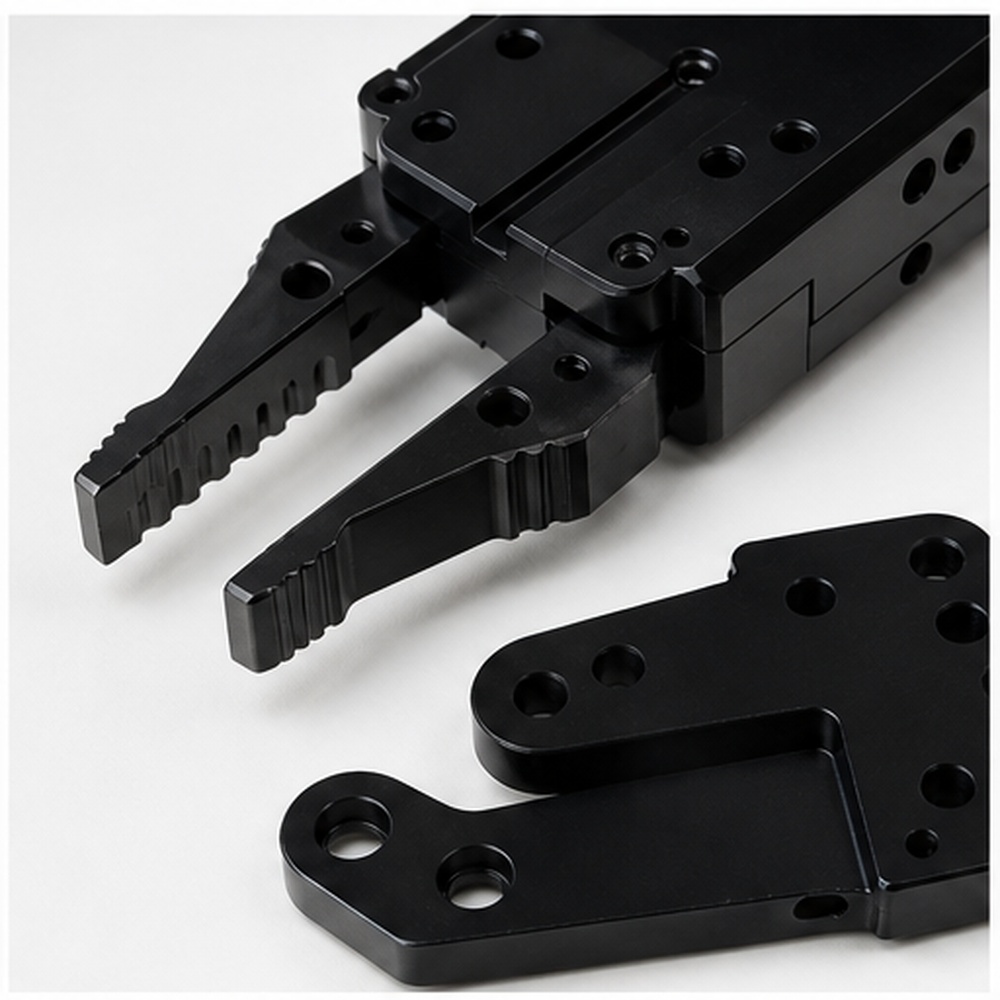
Hardanodisering for glidende eller slitte overflater
Bruk hardanodisering for glide- eller slitasjeoverflater når prosjektet krever matchende beskyttelse, utseende eller funksjonell ytelse for robotdeler.
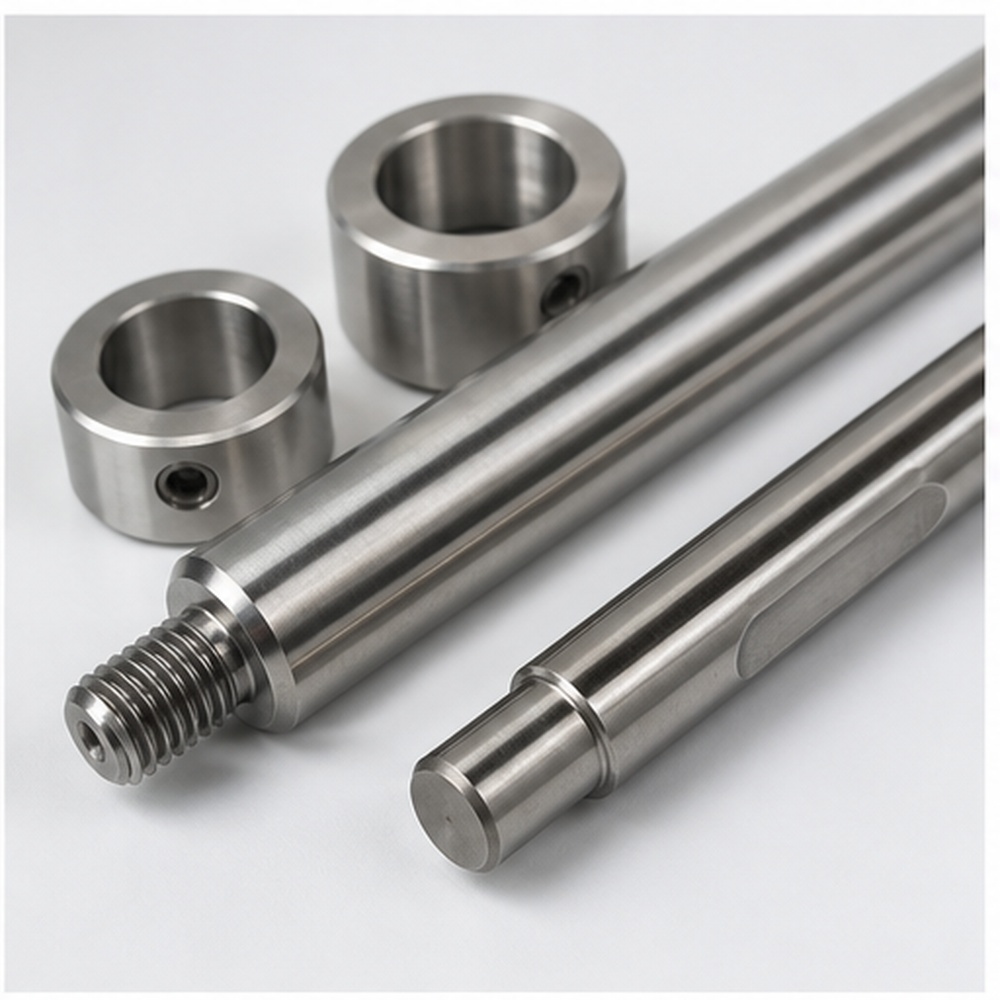
Nikkelbelegg for korrosjonsbestandighet
Bruk nikkelbelegg for korrosjonsbestandighet når prosjektet krever matchende beskyttelse, utseende eller funksjonell ytelse for robotdeler.
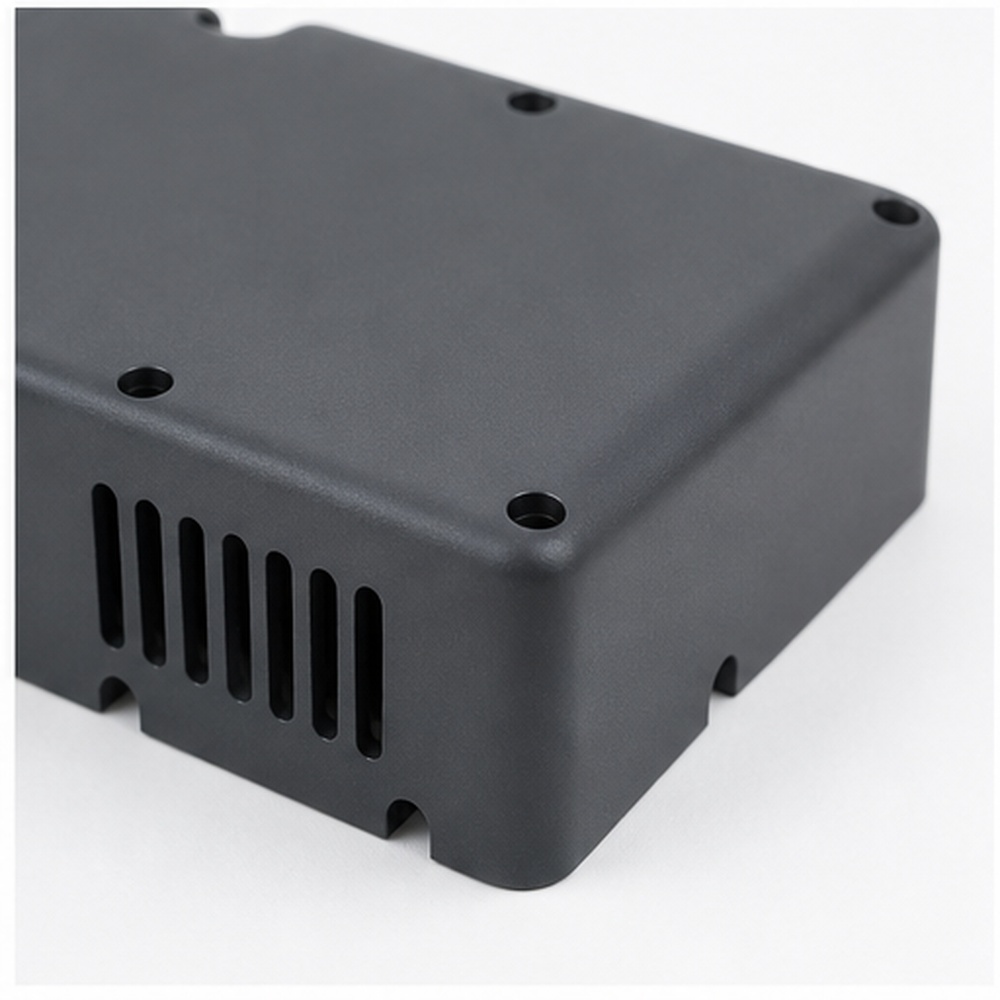
Pulverlakkering for utstyrsdeksler
Bruk pulverlakkering til utstyrsdeksler når prosjektet krever matchende beskyttelse, utseende eller funksjonell ytelse for robotdeler.
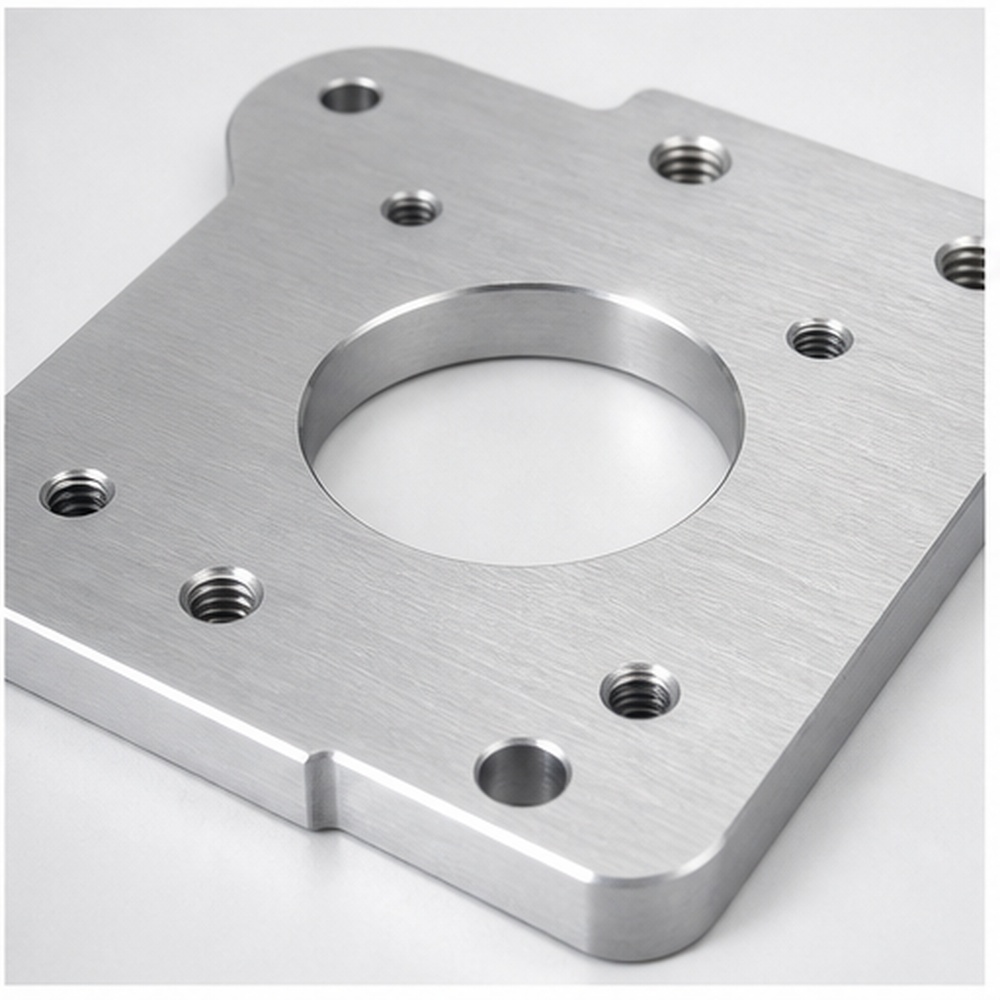
Polering eller børsting av synlige metallkomponenter
Bruk polering eller børsting på synlige metallkomponenter når prosjektet krever matchende beskyttelse, utseende eller funksjonell ytelse for robotdeler.
Kvalitetssikring for presisjonsdeler innen robotikk
Kvalitetskontroll bør fokusere på dimensjoner og overflater som påvirker sluttmonteringen. K-TEK kontrollerer kritiske toleranser, hullposisjoner, overflatetilstand og finishkvalitet før delene pakkes for levering.
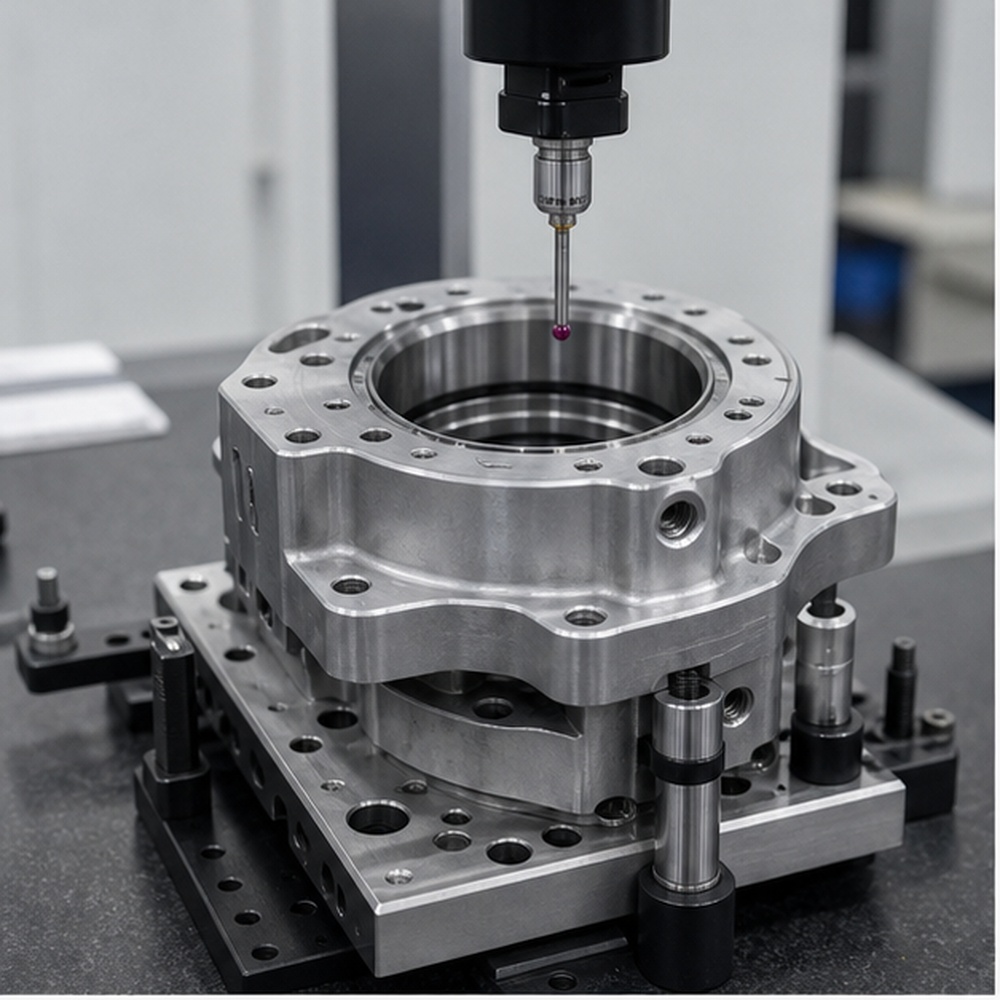
Inspeksjon av lagersete og hullposisjon
Inspeksjon av lagersete og hullposisjon styres i henhold til tegningskrav og prosjektspesifikke inspeksjonspunkter.
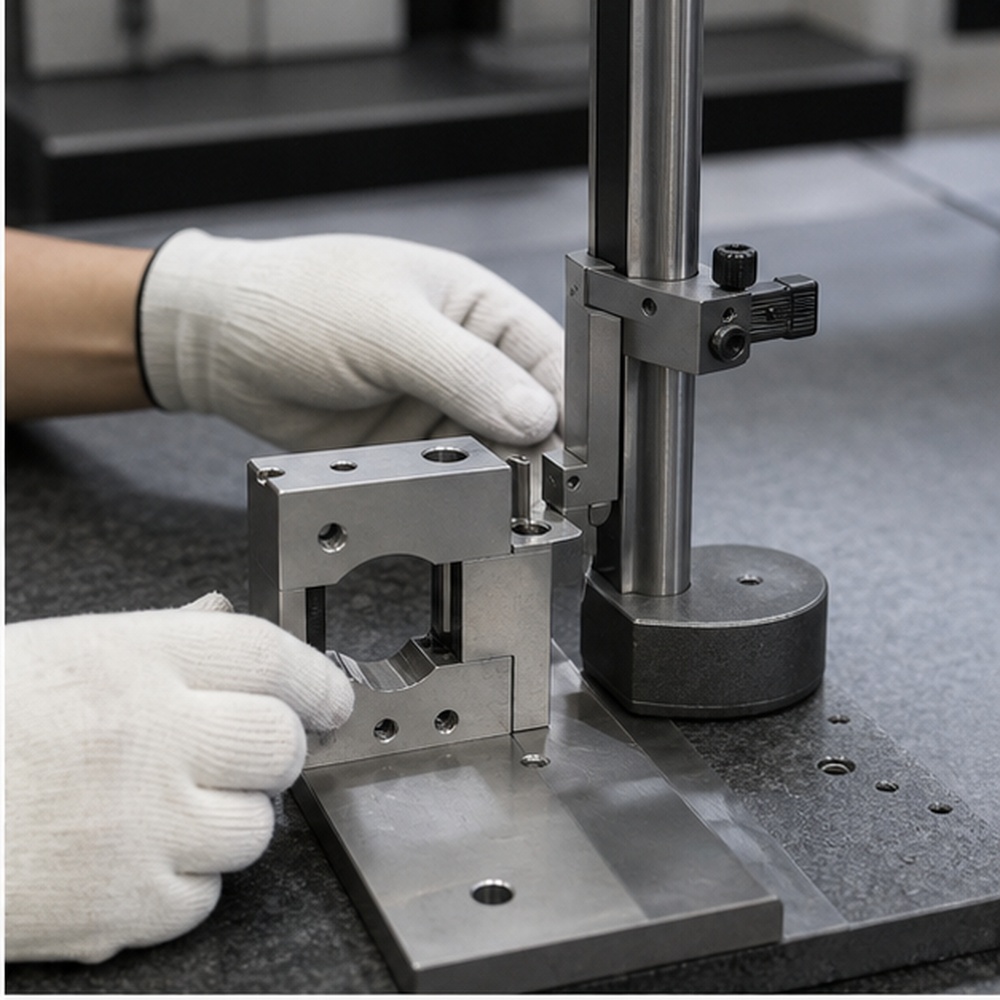
Planhets- og parallellitetskontroller for monteringsflater
Planhets- og parallellitetskontroller for monteringsflater kontrolleres i henhold til tegningskrav og prosjektspesifikke inspeksjonspunkter.
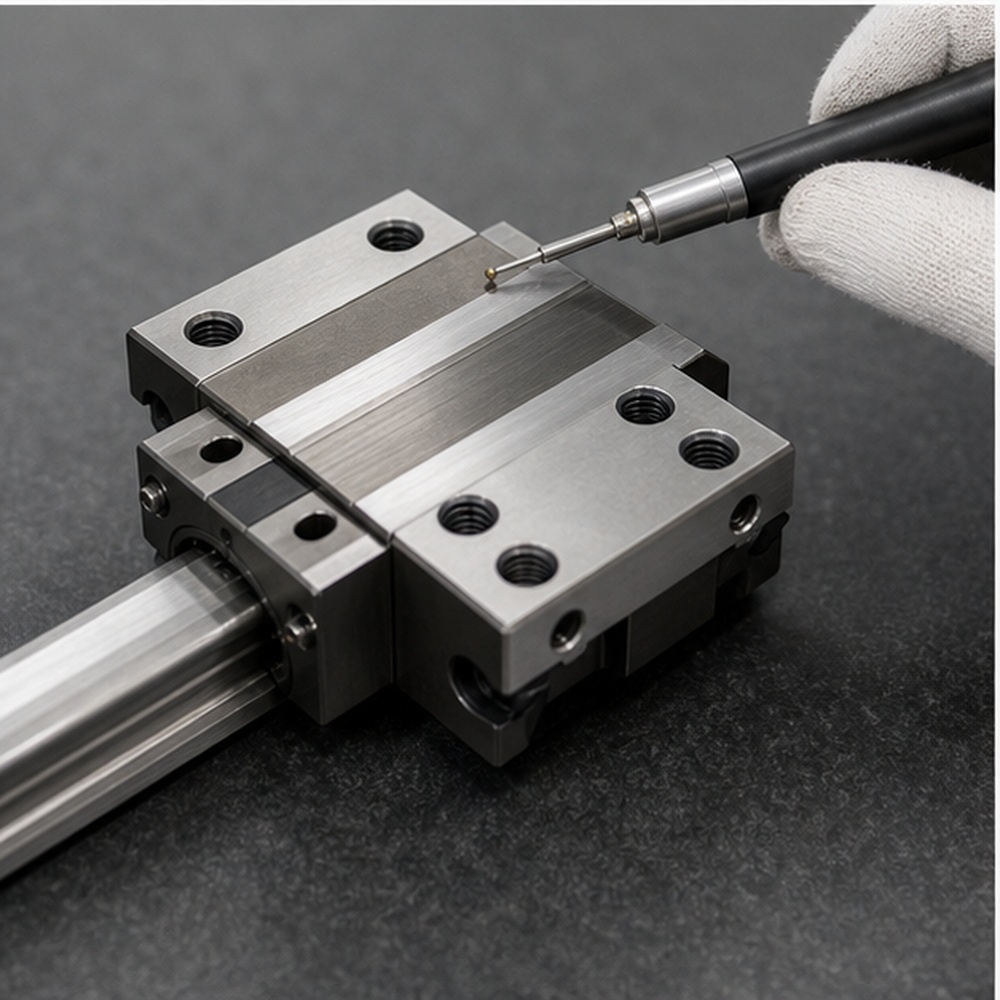
Overflateruhetsinspeksjon for glidende egenskaper
Inspeksjon av overflateruhet for glidende elementer kontrolleres i henhold til tegningskrav og prosjektspesifikke inspeksjonspunkter.
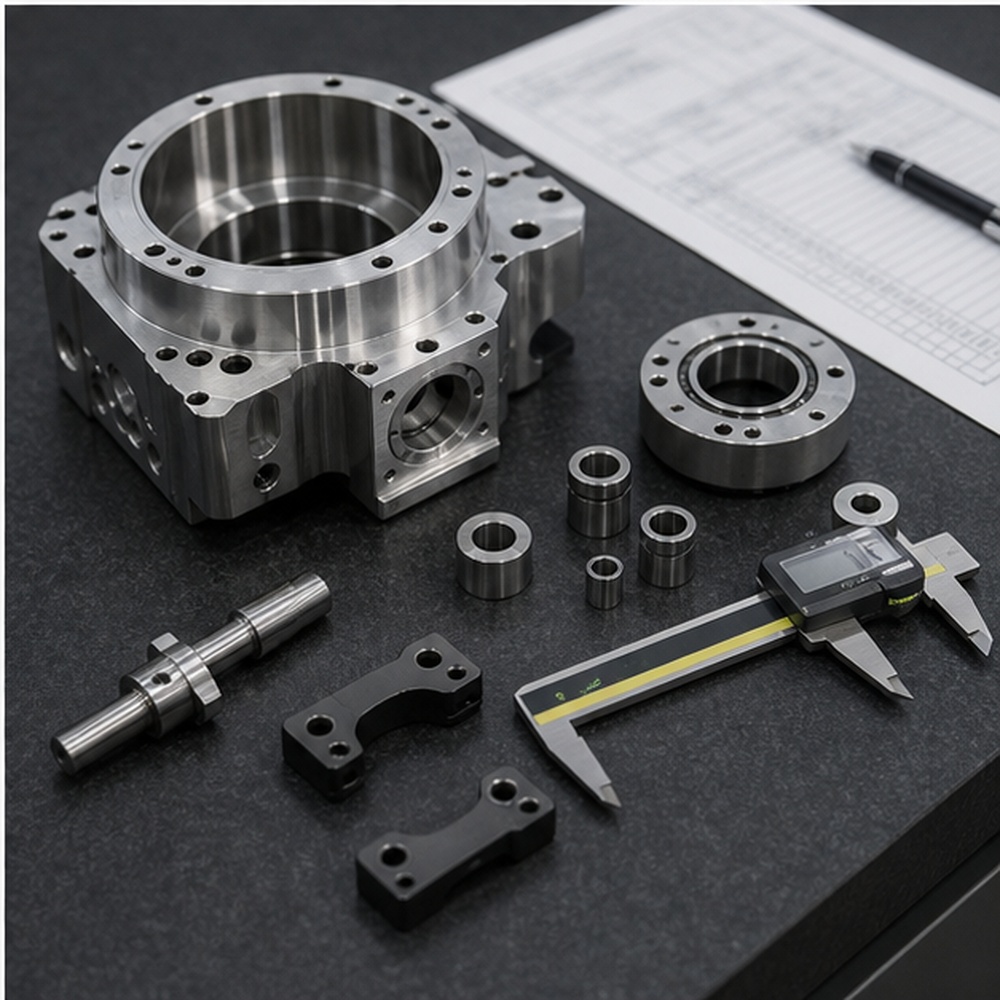
Verifisering av gjenge- og monteringsgrensesnitt
Verifisering av gjenge- og monteringsgrensesnitt kontrolleres i henhold til tegningskrav og prosjektspesifikke inspeksjonspunkter.
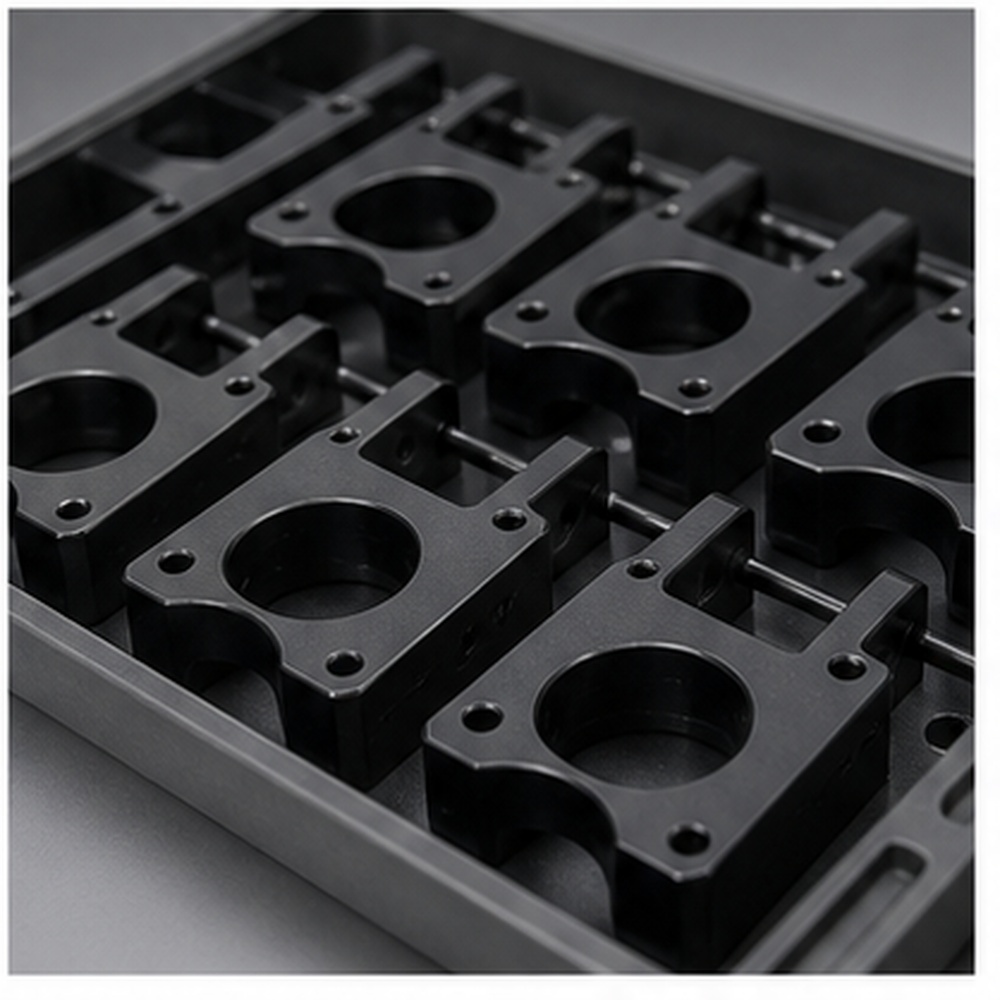
Prøvegodkjenning før gjentatt batchproduksjon
Prøvegodkjenning før gjentatt batchproduksjon kontrolleres i henhold til tegningskrav og prosjektspesifikke inspeksjonspunkter.
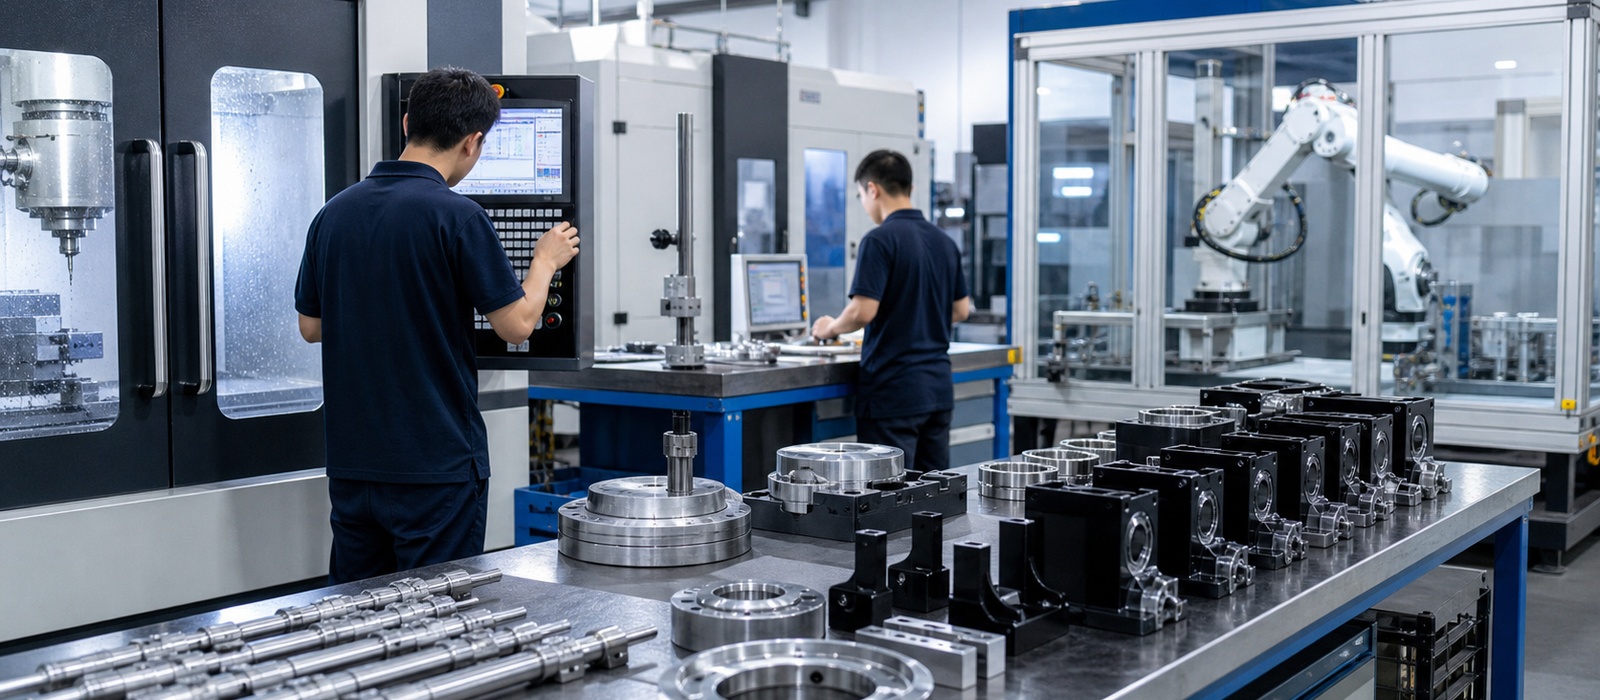
Fabrikkstyrke for produksjon av robotdeler
K-TEK presenterer produksjonskapasitet gjennom ekte maskinering, inspeksjon, materialstaging og bilder av ferdige deler i stedet for generiske lagerbilder. CNC-fresesentre, dreiemaskiner, monterte robotdelgrupper og inspeksjonsscener med skyvelære eller CMM viser hvordan robotpresisjonsdeler produseres og verifiseres før levering.
Casestudier innen robotproduksjon
Sakskort viser maskineringsprosessen, materialet, finishen og inspeksjonsverdien bak ekte robotkomponenter. Hver studie er konsis, men spesifikk nok til å støtte SEO- og GEO-svaruttrekk.
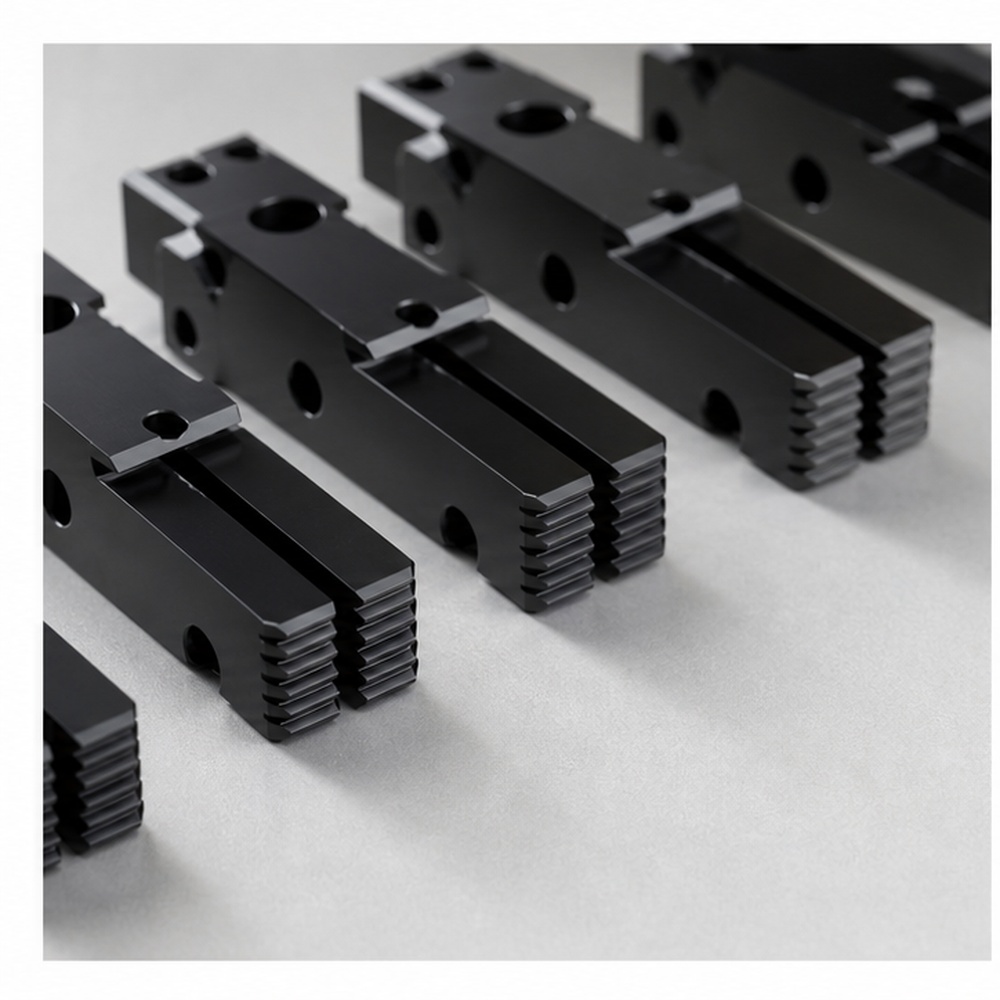
Robotgriperkjevebatch
CNC-freste gripekjever i aluminium med kontrollerte gripeflater, gjengede hull og hardanodisert overflate for gjentatt bruk.
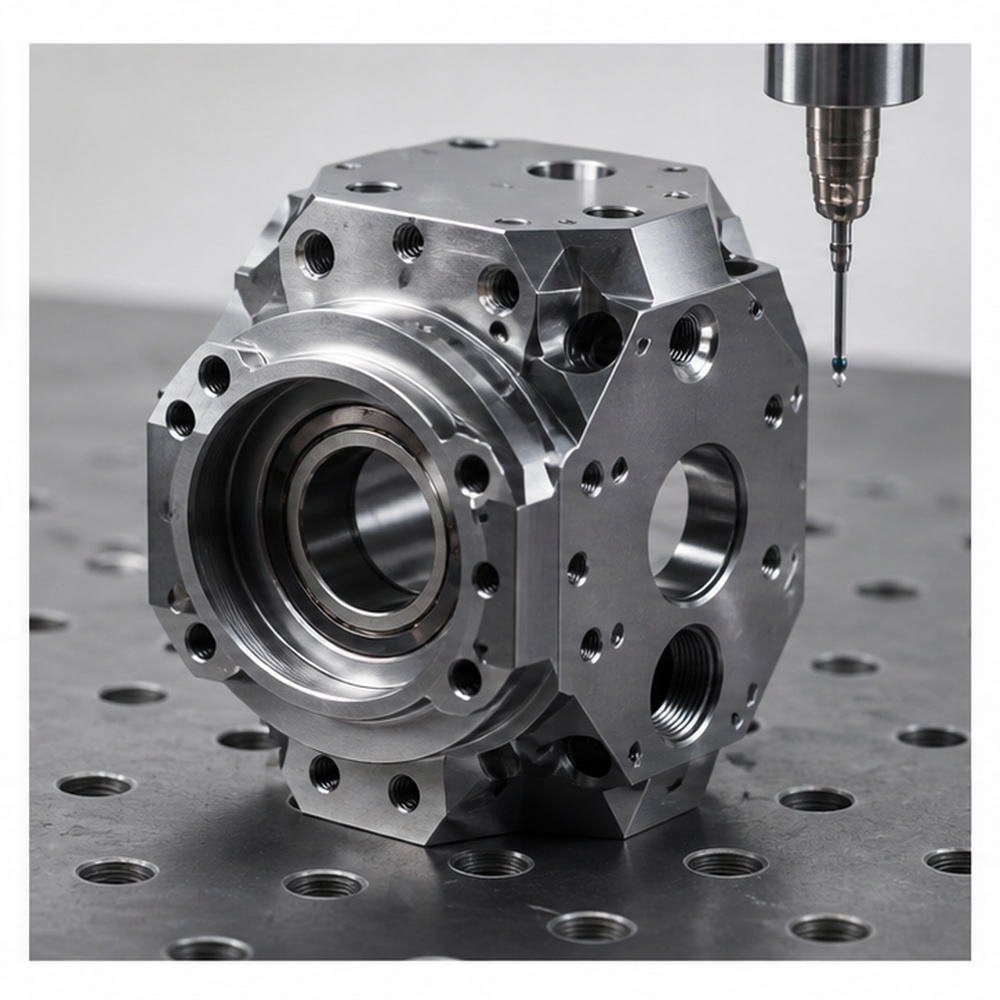
Prototype for aktuatorhus
5-akset maskinert hus med kompakte flersidede funksjoner, lagersetekontroll og inspeksjon etter maskinering.
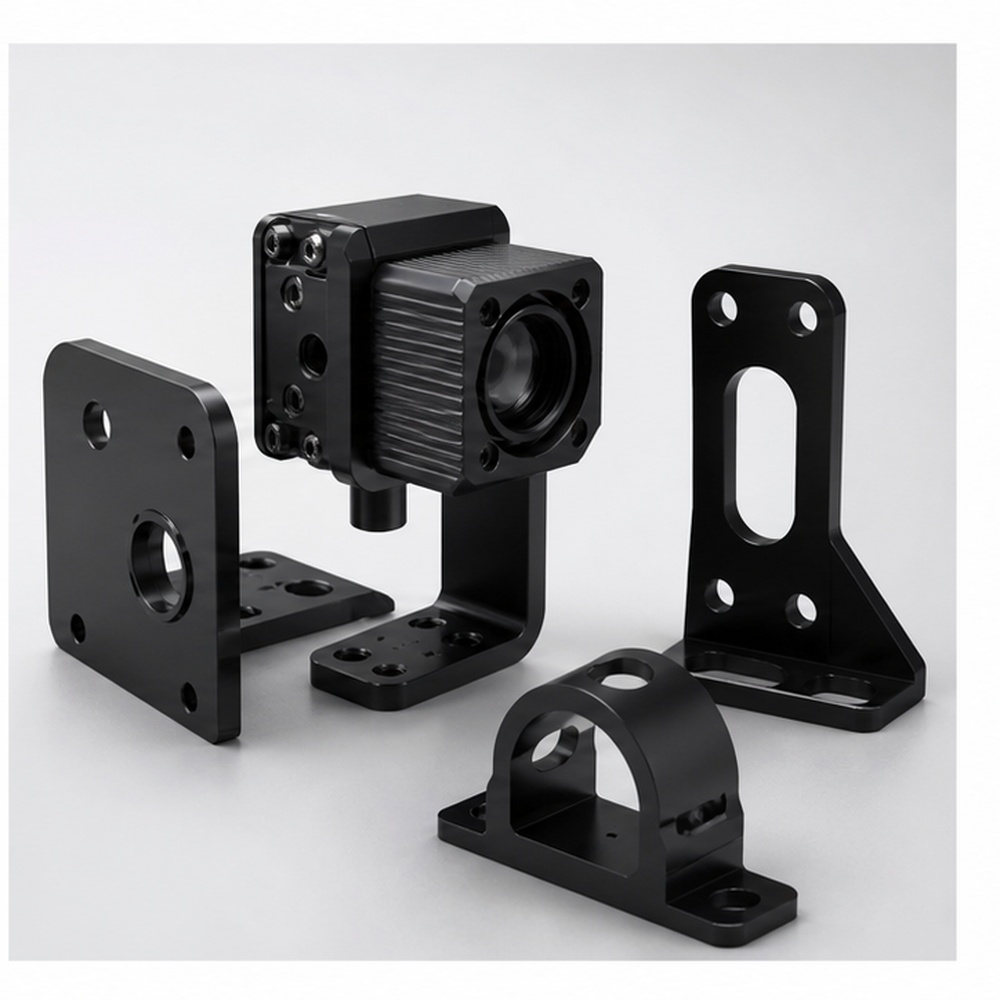
Brakettsett for automatiseringssensorer
Braketter i små serier maskinert med konsistent hullposisjon og svart anodisering for maskinsynsutstyr.
Vanlige spørsmål om robotikk og presisjonsmaskinering
FAQ bør svare på reelle kjøperspørsmål om materialer, toleranser, prototypestøtte, inspeksjon og overflatebehandling. Bruk synlig trekkspillinnhold og legg til strukturerte data på FAQ-siden.
Kan du maskinere robotarm- og griperkomponenter?
Ja. Vi kan produsere robotarmer, ledd, gripekjever, aktuatorhus og bevegelsesrelaterte braketter fra tegninger eller 3D-filer.
Hvilke toleranser er viktige for robotdeler?
Lagerseter, koaksialitet, hullposisjon, flathet, parallellitet og gjengede grensesnitt er vanligvis kritiske for robotaggregater.
Kan dere støtte endringer i prototypen?
Ja. Vi kan maskinere tidlige prøver og justere senere partier etter designgjennomgang eller bevegelsestesting.
Hvilke materialer er vanlige for robotkomponenter?
Aluminium, rustfritt stål, karbonstål, POM, PEEK og nylon brukes ofte avhengig av vekt, styrke og friksjonsbehov.


