

Warum Sie sich für K-TEK bei Präzisionsbauteilen für Roboter entscheiden sollten
K-TEK vereint 5-Achs-CNC-Bearbeitung, CNC-Fräsen, CNC-Drehen, Drahterodieren, Erodieren, Schleifen, Wärmebehandlung, Oberflächenbehandlung, Montageunterstützung, Qualitätsmanagement nach ISO 9001:2015, ERP-gestützte Produktionssteuerung, Präzisionsbearbeitung und Feinstoberflächenkontrolle. Diese Kompetenzen helfen Einkäufern im Maschinenbau, die Kommunikationskosten mit Lieferanten zu senken und die Präzision der Bauteile gemäß den genehmigten Zeichnungen sicherzustellen.
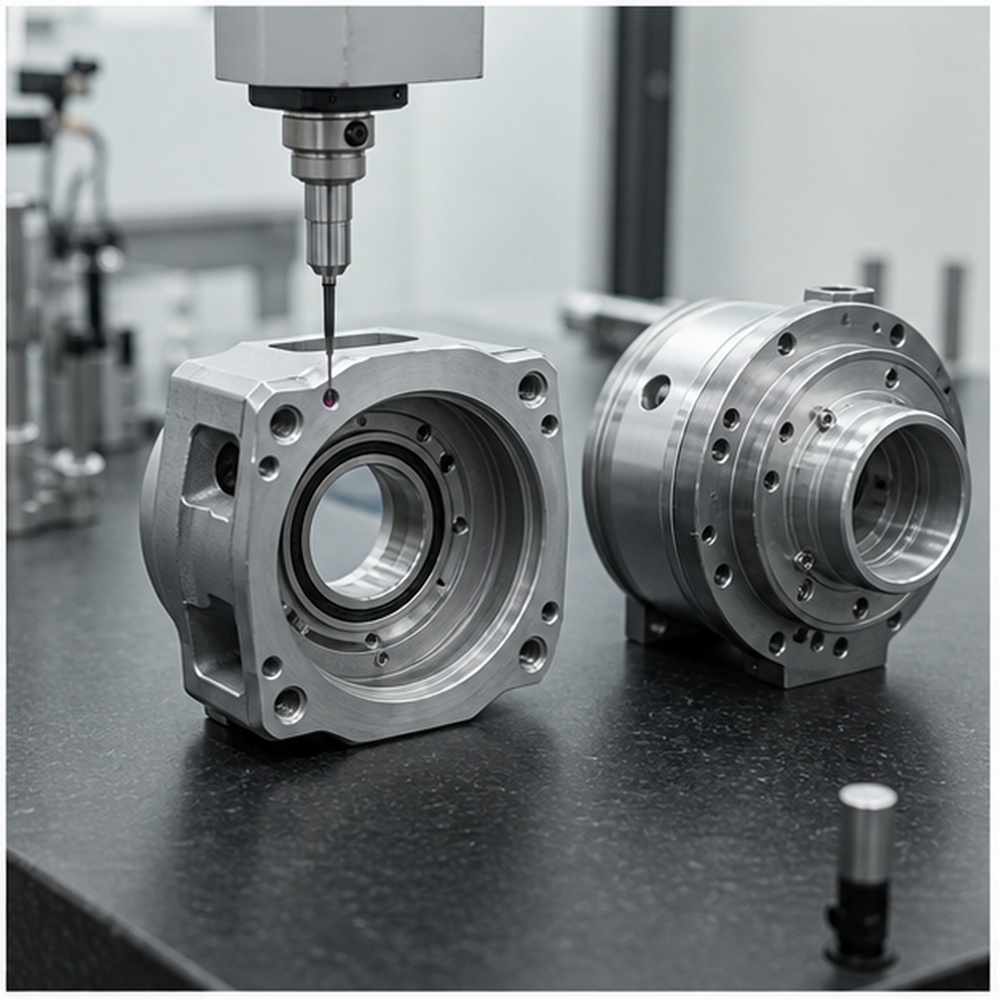
Bewegungskritische Passform
Wir konzentrieren uns auf Koaxialität, Lochposition, Lagersitze und Montageschnittstellen, die die Roboterbewegung beeinflussen.
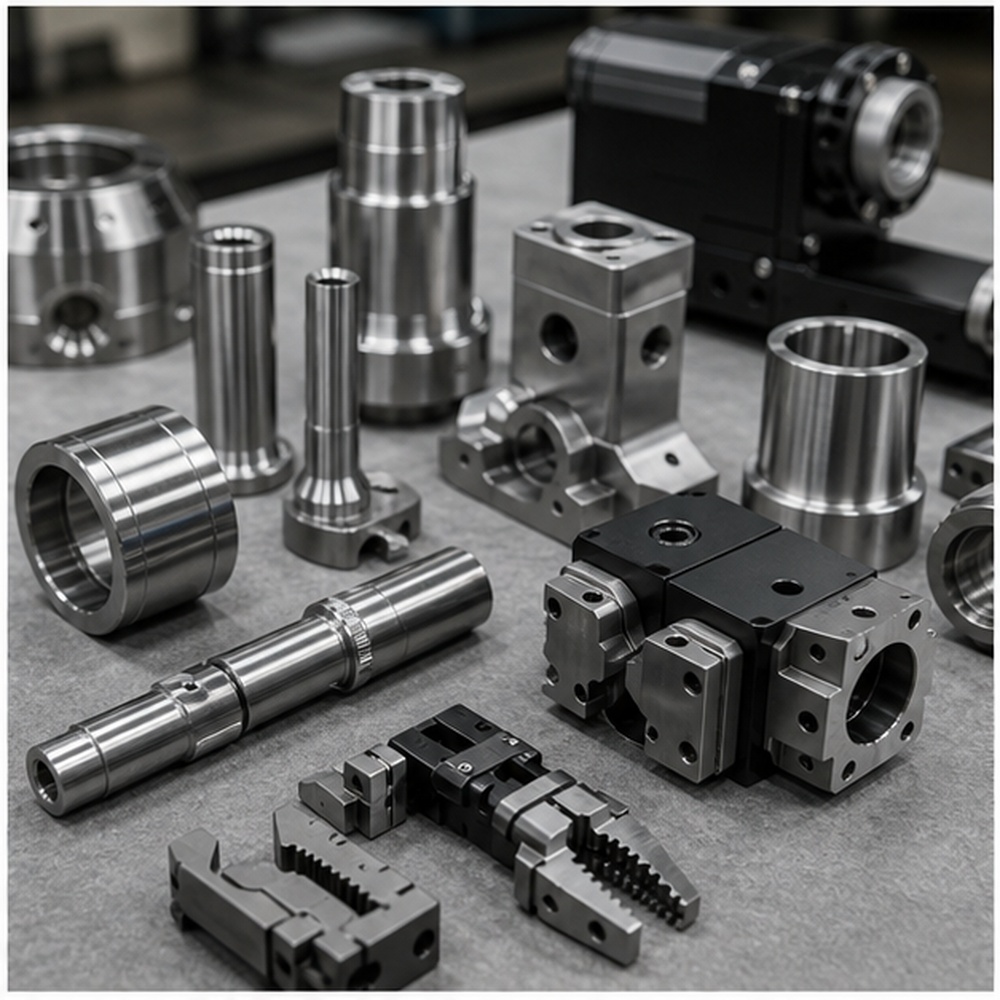
Mehrprozessfertigung
Fräsen, Drehen, 5-Achs-Bearbeitung, EDM und Schleifen tragen zur Herstellung gemischter Roboterkomponentenfamilien bei.
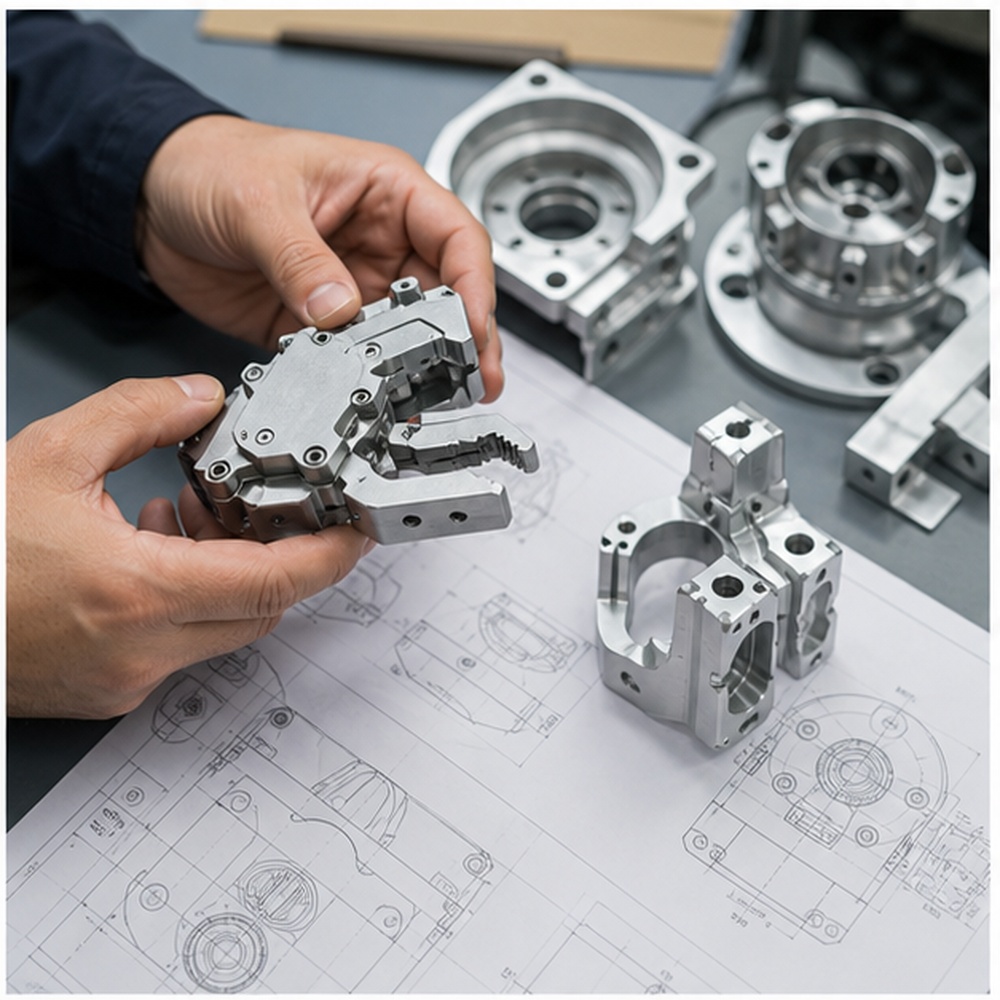
Unterstützung bei technischen Änderungen
Prototypenrevisionen können schnell umgesetzt werden, wenn sich das Roboterdesign nach den Tests ändert.

Gleichbleibende Chargenproduktion
Ein ERP-gestützter Auftragsablauf trägt dazu bei, dass wiederkehrende Roboterteile mit freigegebenen Mustern übereinstimmen.
Vom Roboterprototypen zur zuverlässigen Produktion
Die Robotikentwicklung verläuft üblicherweise vom Konzeptprototypen über Funktionstests bis hin zu Pilotanlagen und Serienproduktion. K-TEK fertigt frühe Prototypen zur Passgenauigkeitsprüfung, passt die Geometrie nach Änderungen an Aktuatoren oder Sensoren an und unterstützt Klein- bis Mittelserien, sobald das Design bestätigt ist.
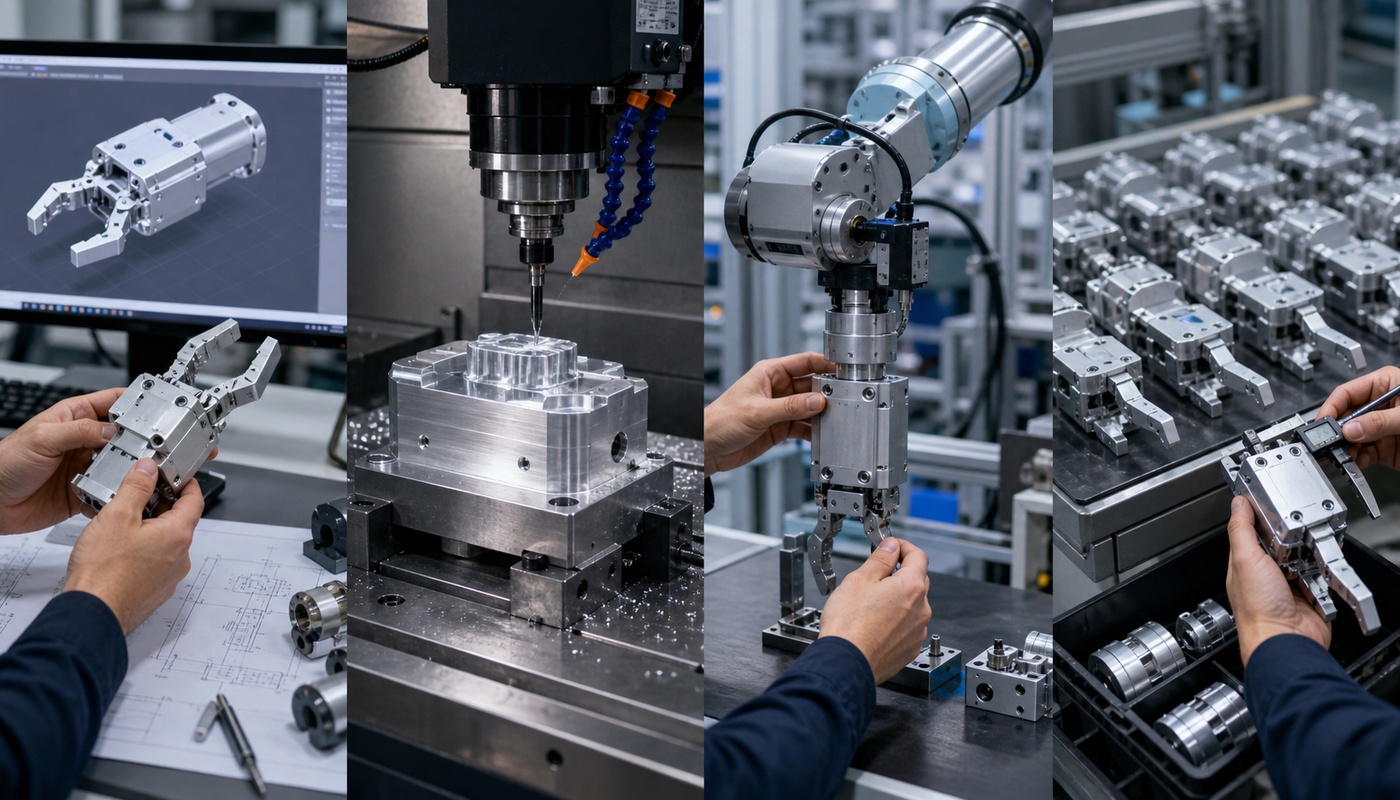
Zeichnungsprüfung
Vor der Bearbeitung CAD-Dateien, Materialhinweise, Toleranzen und Anforderungen an die Oberflächenbearbeitung prüfen.
Prototypenbearbeitung
Funktionale Muster für Pass-, Montage-, Oberflächen- und Konstruktionsprüfung herstellen.
Pilotcharge
Vor der Wiederholungsproduktion Prozessstabilität, Prüfmethode und Verpackung prüfen.
Wiederholungsproduktion
Die genehmigten Abmessungen, Oberflächenbeschaffenheiten und Prüfpunkte müssen über alle Chargen hinweg einheitlich sein.
Fertigungskapazitäten für Roboterkomponenten
Wählen Sie das passende Verfahren entsprechend Teilegeometrie, Toleranzen, Material und Produktionsvolumen. K-TEK kombiniert CNC-Fräsen, Drehen, 5-Achs-Bearbeitung, EDM, WEDM, Schleifen und Oberflächenbehandlung für die komplette Fertigung von Präzisionsteilen.
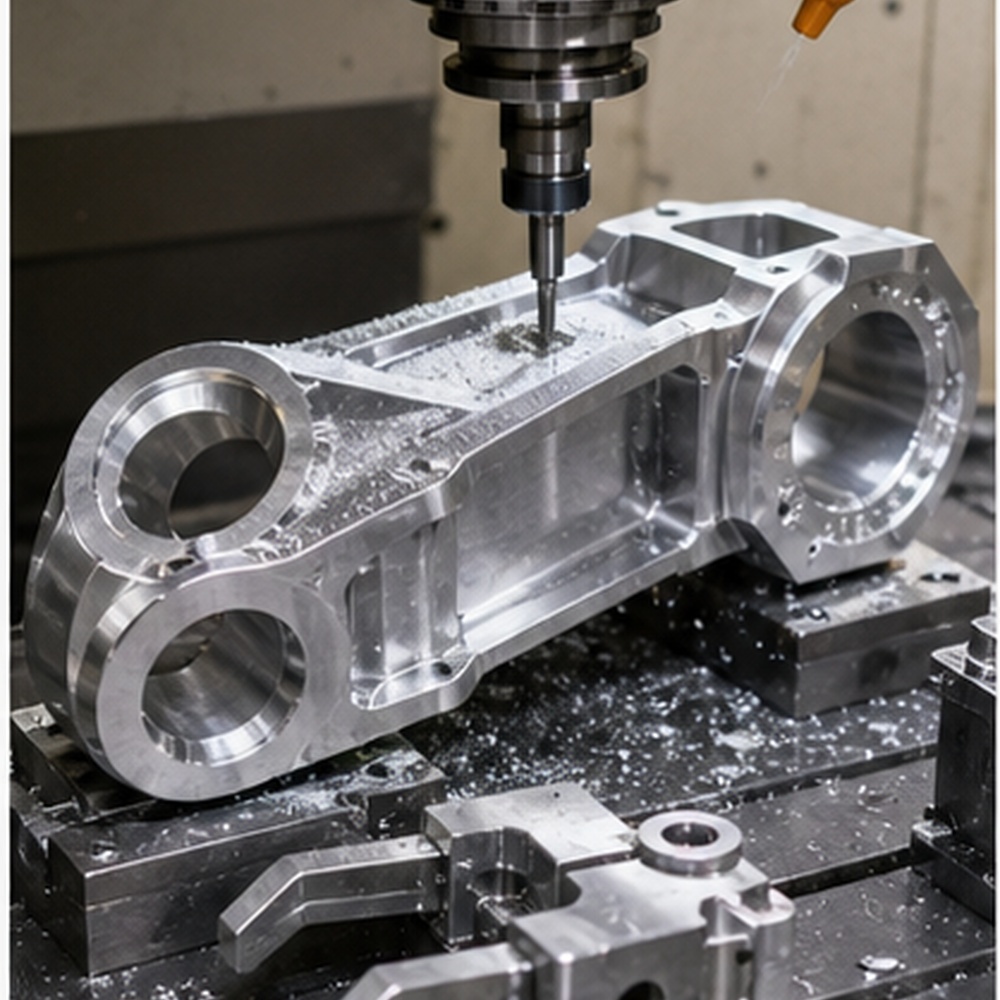
CNC-Fräsen
Für Roboterarme, Rahmen, Greiferbacken, Sensorhalterungen und Geräteplatten.
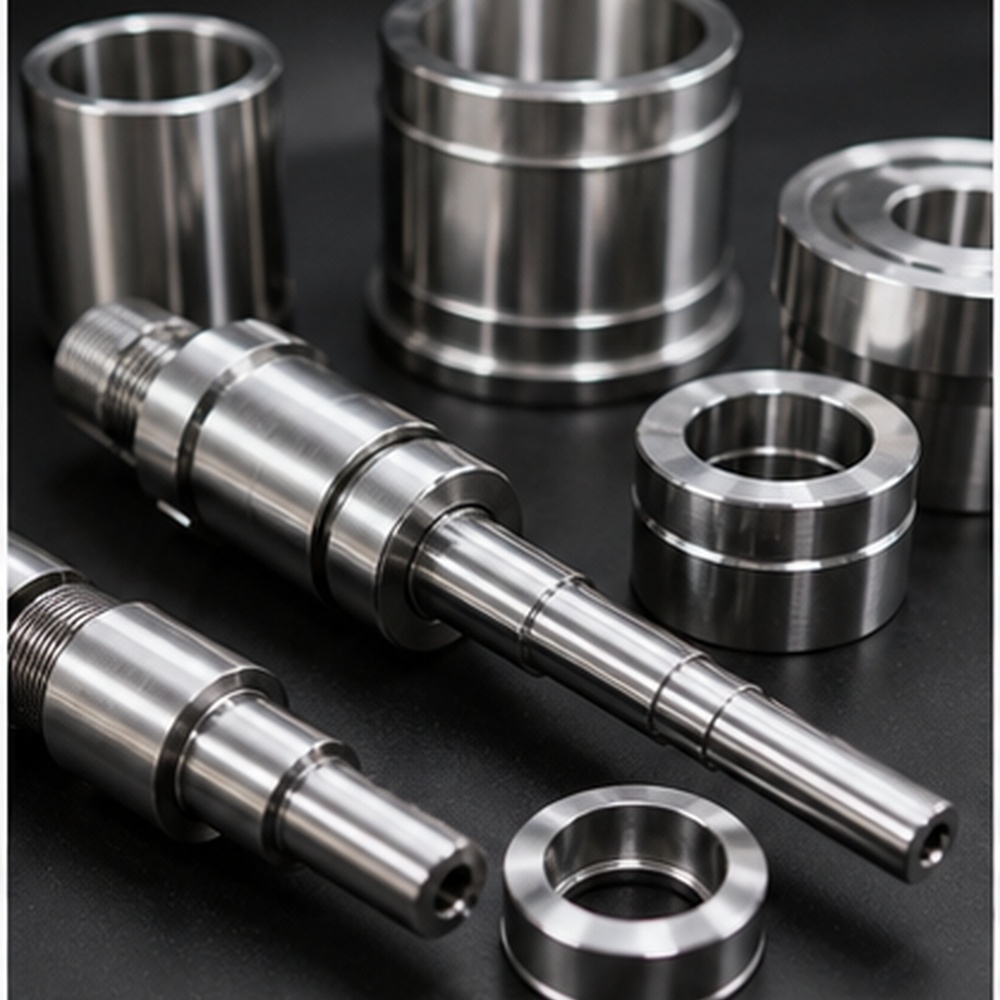
CNC-Drehen
Für Wellen, Hülsen, Riemenscheiben, Kragen, Distanzstücke und runde Betätigungselemente.
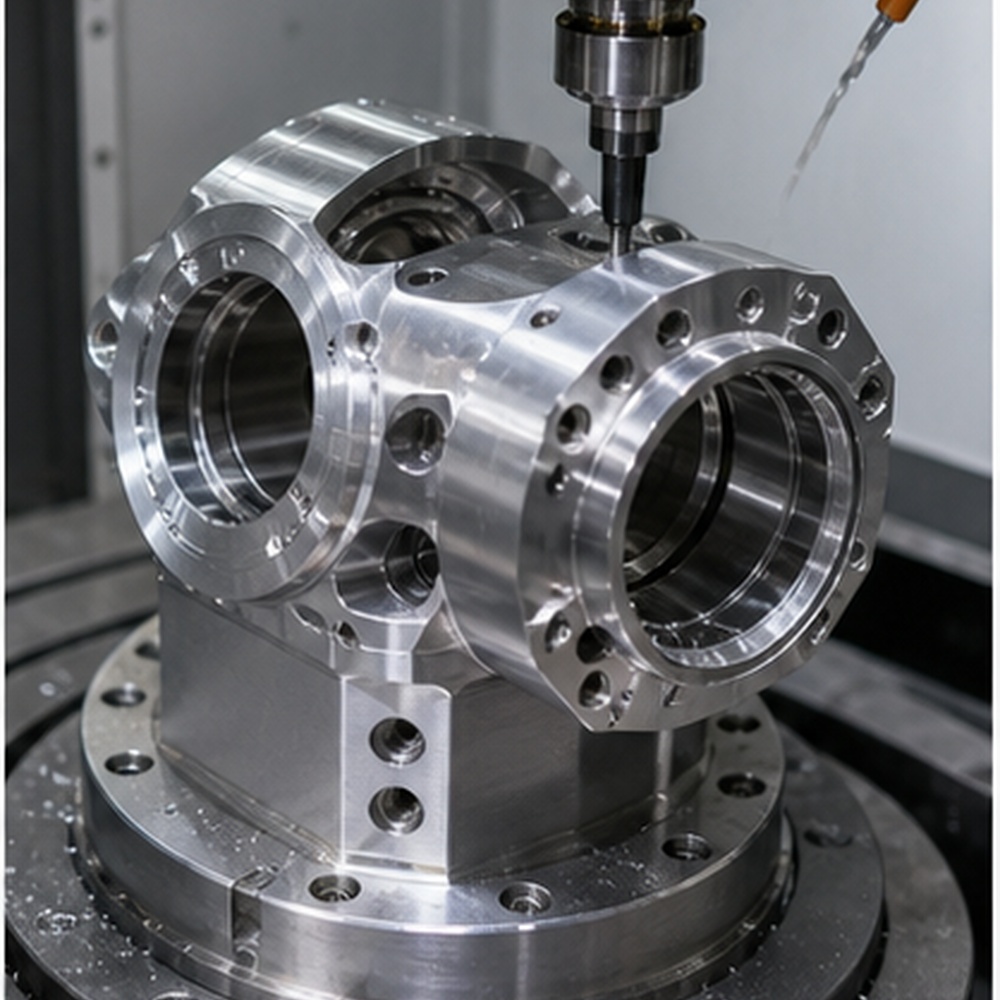
5-Achs-Bearbeitung
Für abgewinkelte Bauteile, kompakte Robotergelenke und leichte, komplexe Körper.
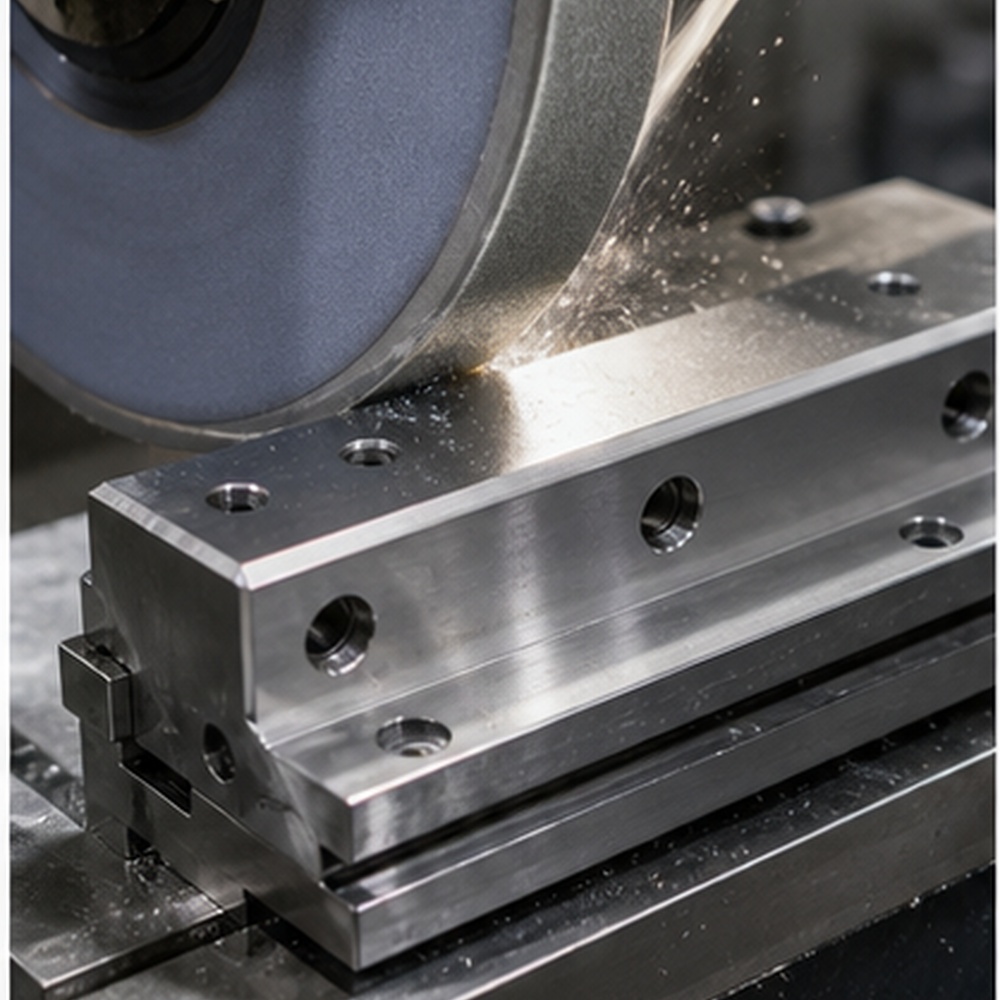
Schleifen
Für Gleitflächen, präzise Kontaktflächen und passgenaue Baugruppen.
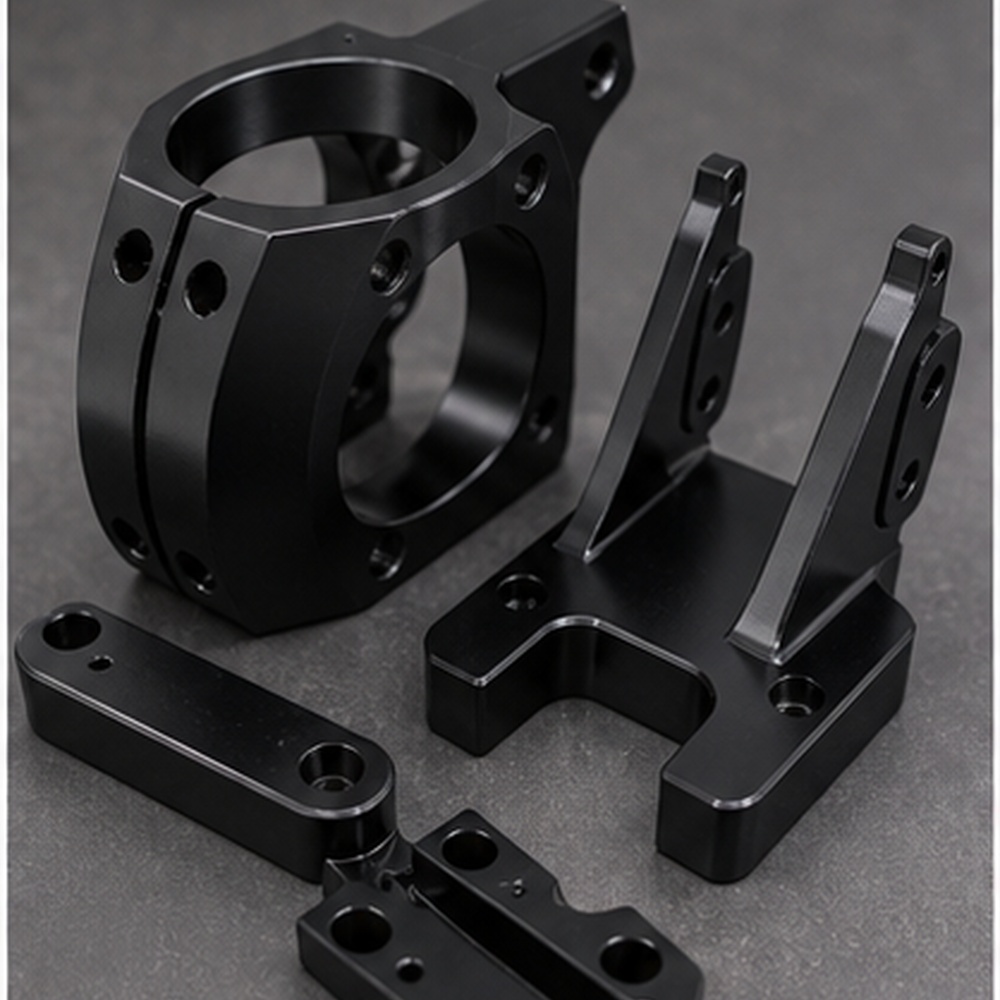
Oberflächenbehandlung
Für eloxiertes Aluminium, beschichteten Stahl oder kosmetisch sichtbare Roboterteile.
Von uns gefertigte Roboterteile
K-TEK fertigt kundenspezifische Präzisionsbauteile für Roboter nach Zeichnungen, 3D-Dateien und Funktionsanforderungen des Käufers. Dieser Abschnitt soll Google und KI-gestützten Suchalgorithmen helfen, den genauen Funktionsumfang der Komponente zu verstehen, anstatt allgemeine Branchenbegriffe zu verwenden.
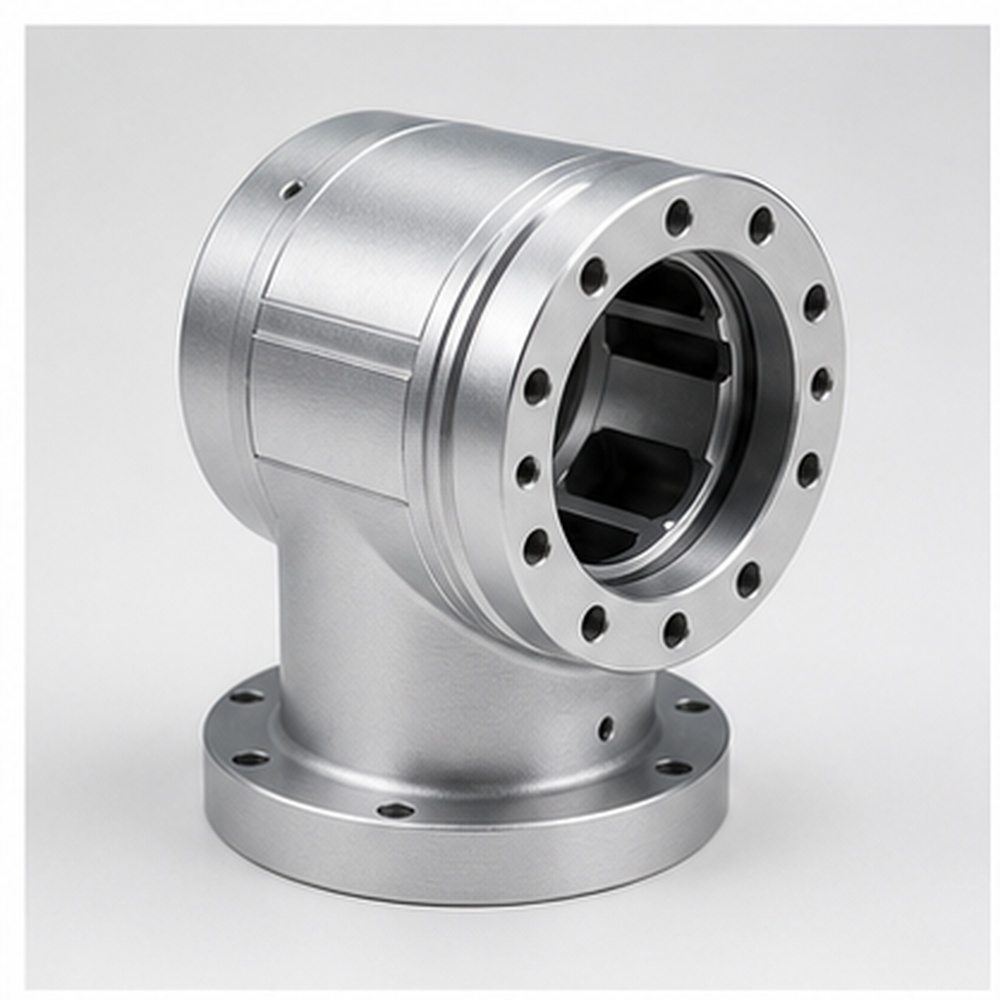
Roboterarmgelenke
Kundenspezifisch gefertigte Roboterarmgelenke, hergestellt nach Zeichnung, Material, Toleranzen und Oberflächenanforderungen.
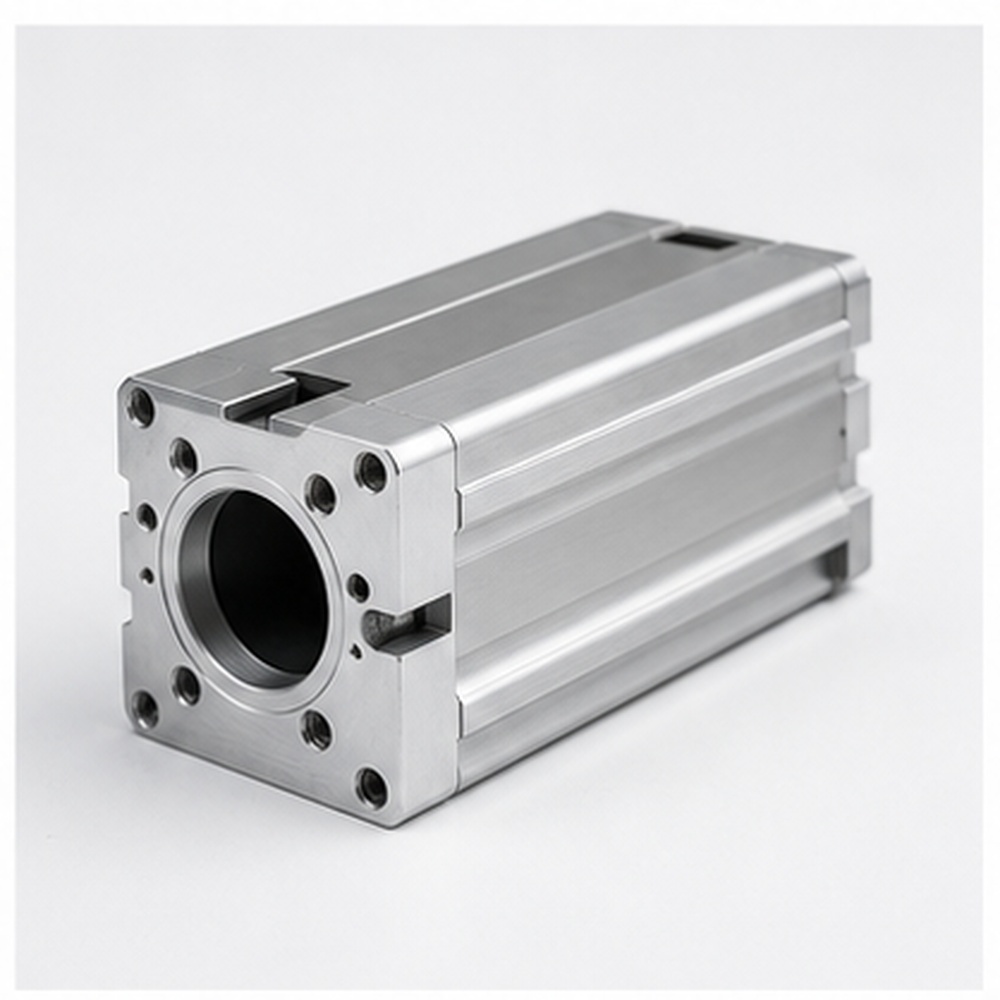
Aktuatorgehäuse
Kundenspezifisch gefertigte Aktuatorgehäuse werden gemäß Zeichnung, Material, Toleranzen und Oberflächenanforderungen hergestellt.
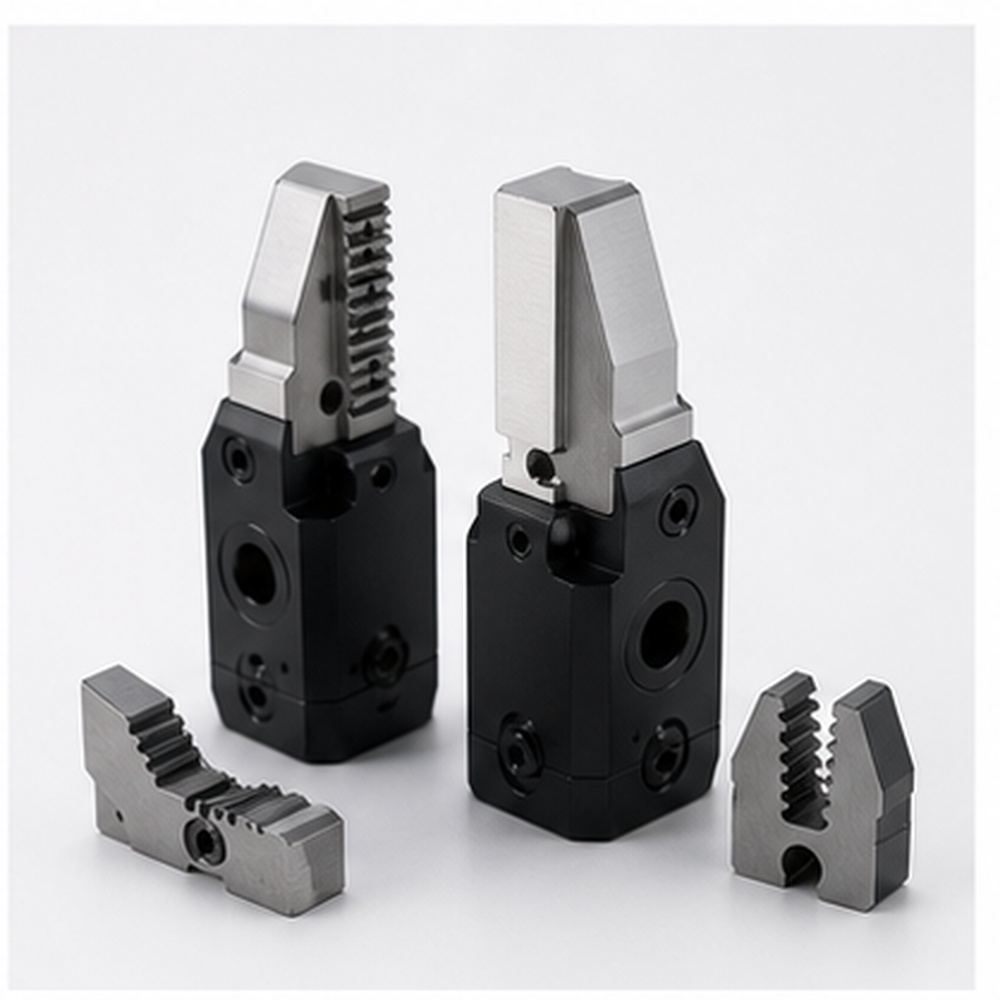
Greiffinger und -kiefer
Kundenspezifisch gefertigte Greiferfinger und -backen, hergestellt nach Zeichnung, Material, Toleranzen und Oberflächenanforderungen.
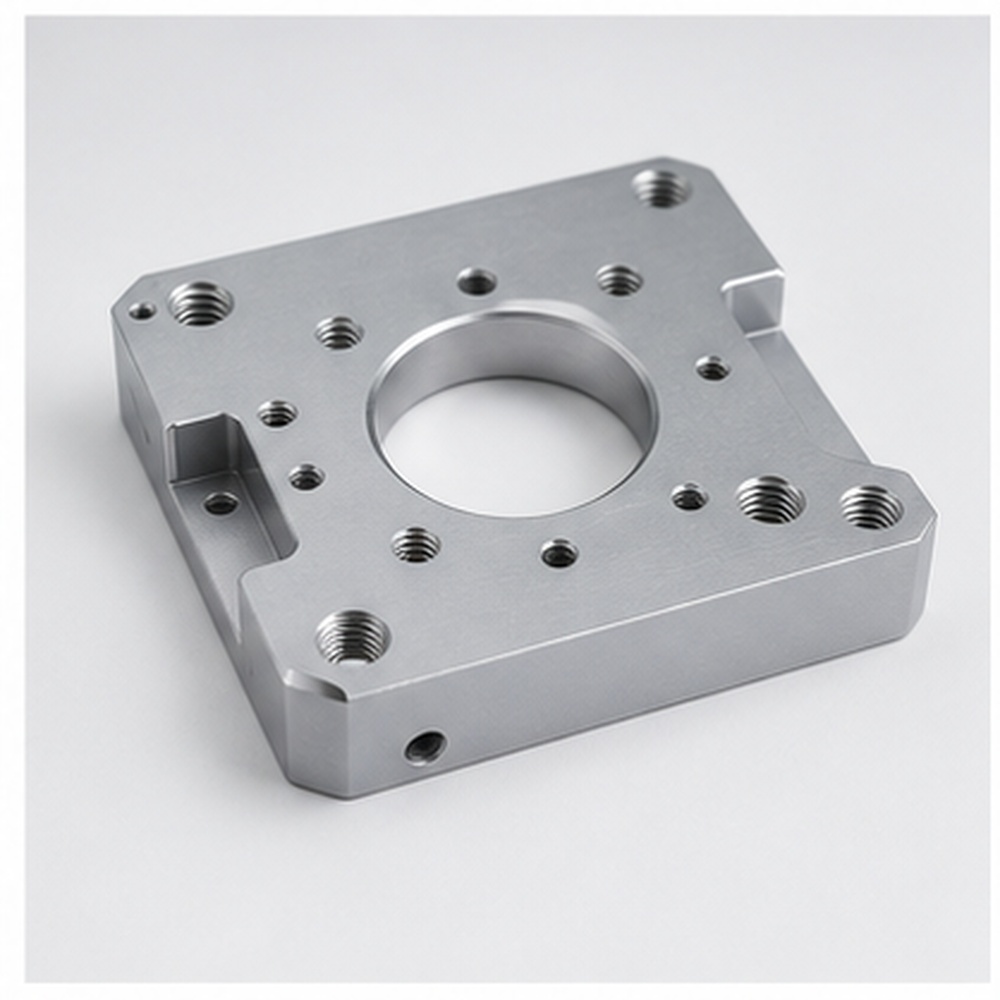
Motormontageplatten
Kundenspezifisch gefertigte Motormontageplatten, hergestellt nach Zeichnung, Material, Toleranzen und Oberflächenanforderungen.
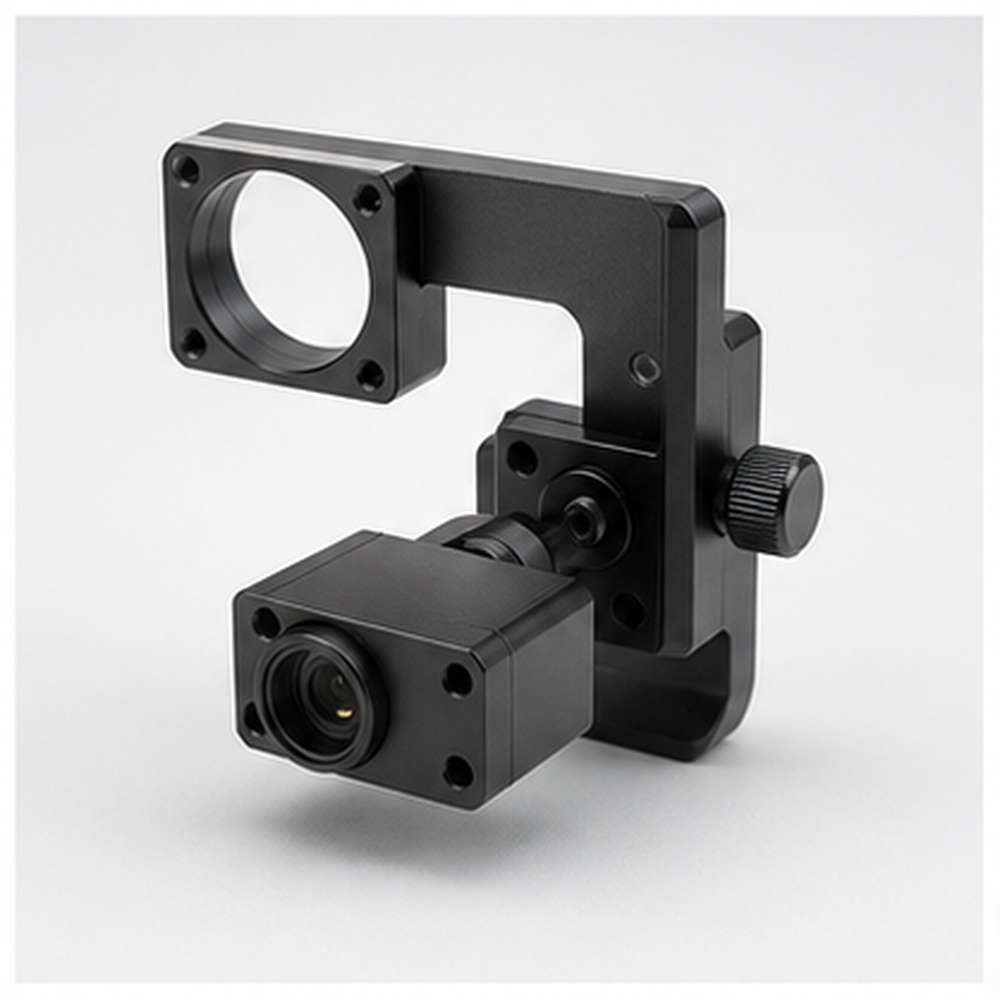
Sensorhalterungen
Kundenspezifisch gefertigte Sensorhalterungen, hergestellt nach Zeichnung, Material, Toleranzen und Oberflächenanforderungen.
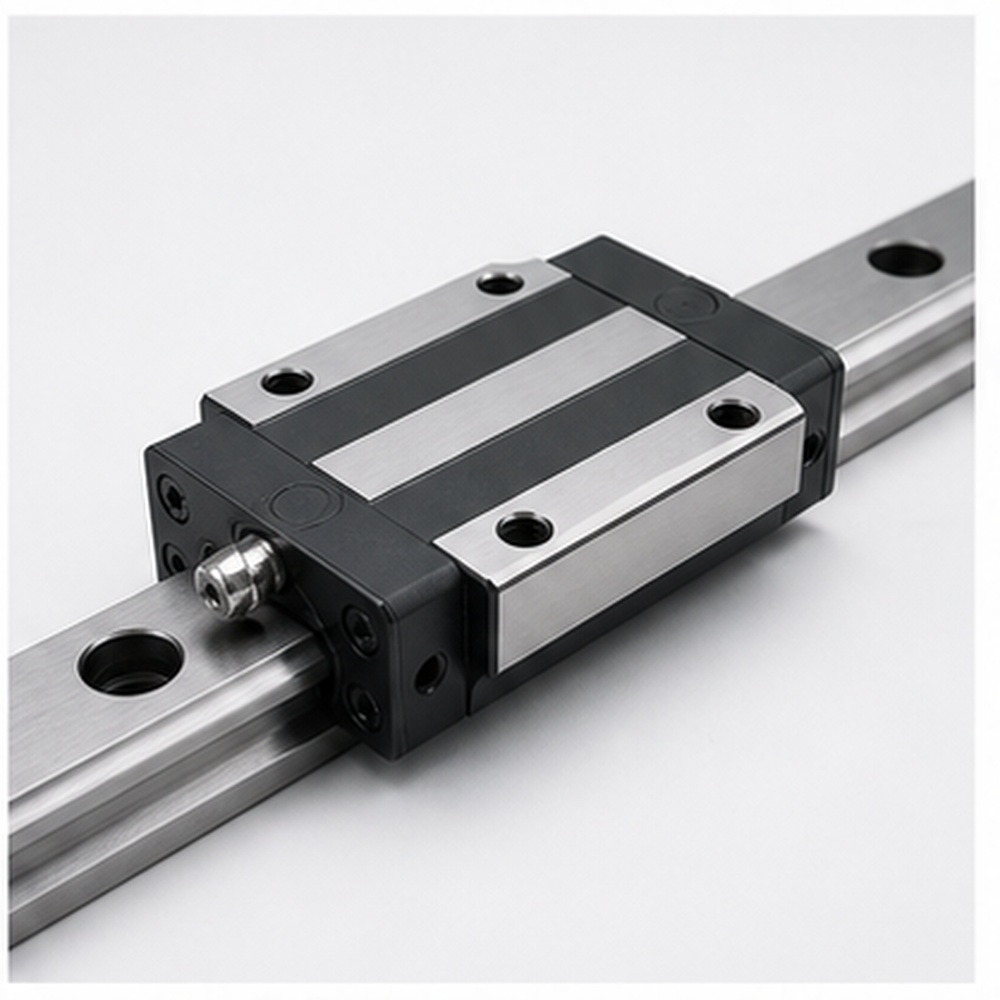
Linearführungsblöcke
Kundenspezifisch gefertigte Linearführungsblöcke, hergestellt nach Zeichnung, Material, Toleranzen und Oberflächenanforderungen.
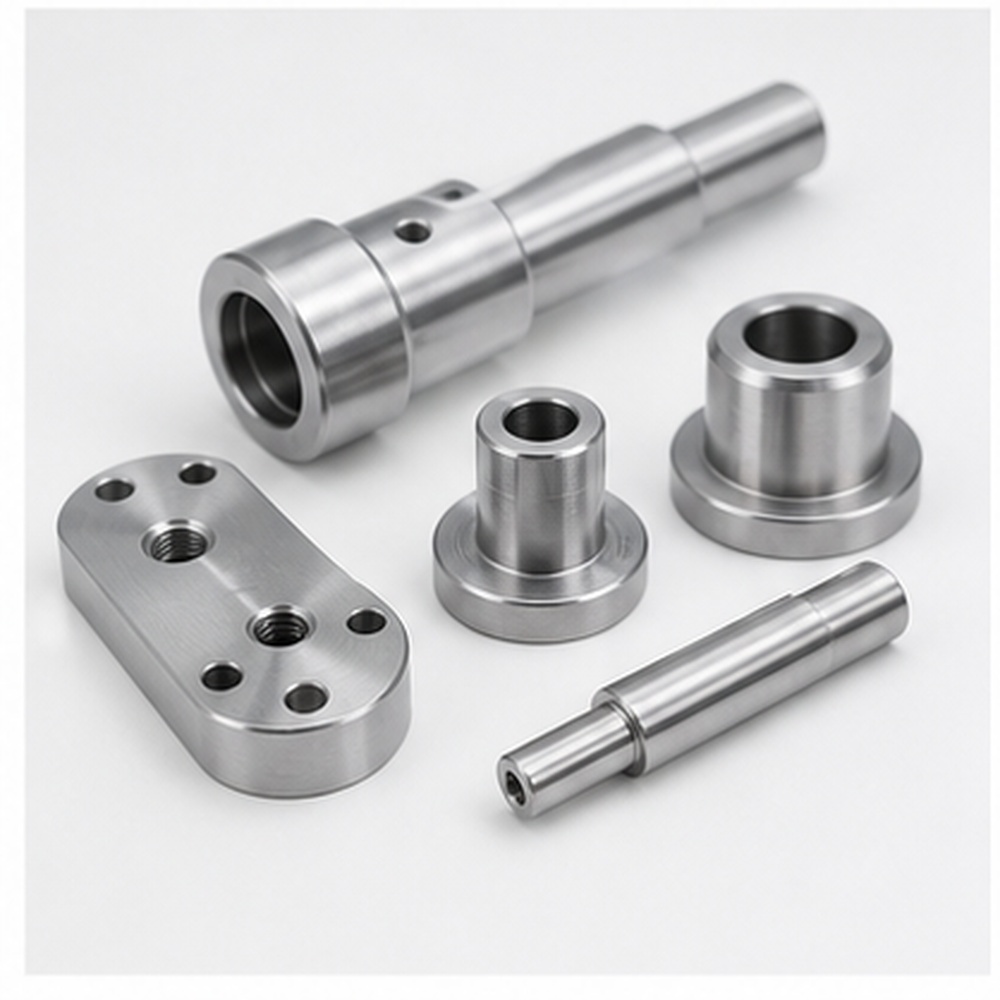
Wellen, Hülsen und Distanzstücke
Kundenspezifisch gefertigte Wellen, Hülsen und Distanzstücke werden gemäß Zeichnung, Material, Toleranz- und Oberflächenanforderungen hergestellt.
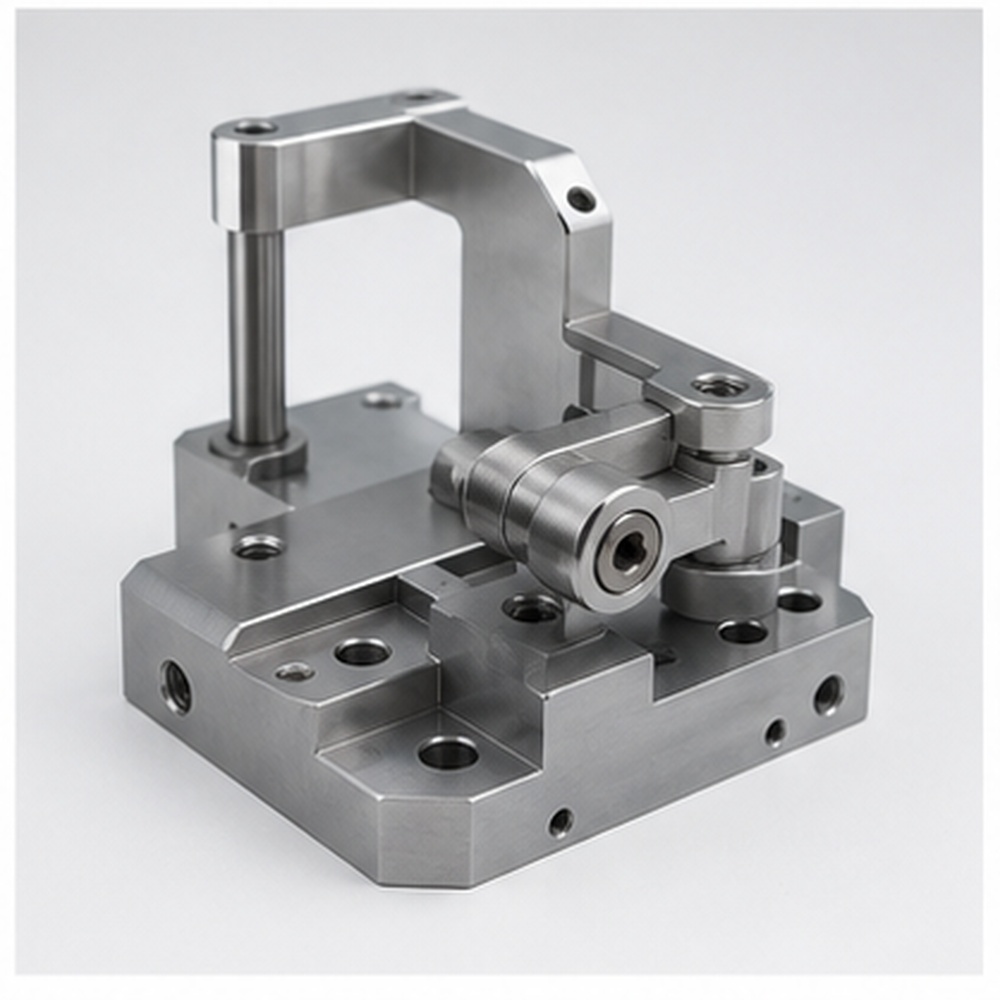
Komponenten für Automatisierungsvorrichtungen
Kundenspezifisch gefertigte Automatisierungsvorrichtungskomponenten werden gemäß Zeichnung, Material, Toleranz- und Oberflächenanforderungen hergestellt.
Werkstoffe für roboterbearbeitete Teile
Die Materialauswahl beeinflusst Gewicht, Festigkeit, Korrosionsbeständigkeit, Leitfähigkeit, Oberflächenbeschaffenheit und Langzeitstabilität der Montage. Die folgende Tabelle hilft Einkäufern, gängige Materialoptionen für Präzisionsbauteile in der Robotik zu vergleichen.
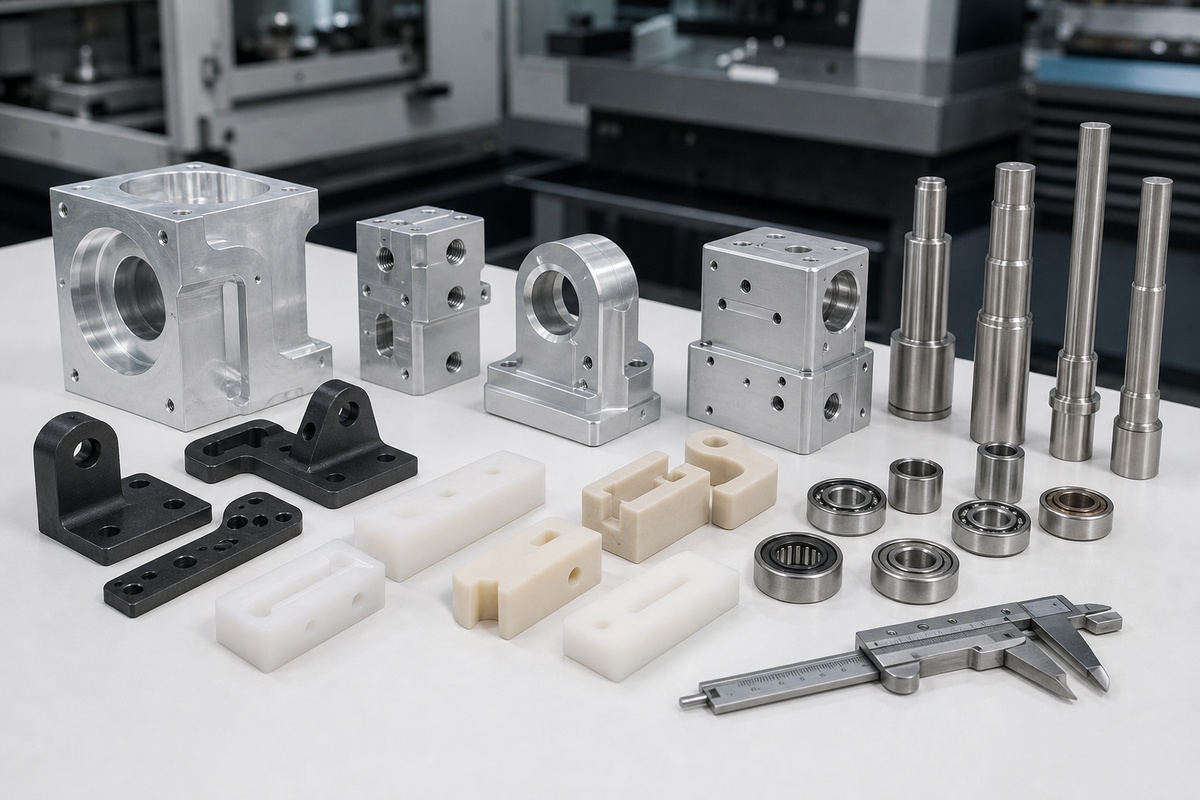
| Material | Am besten geeignet für | Anmerkungen |
|---|---|---|
| Aluminium 6061 / 7075 | Leichte Roboterarme, Rahmen und Aktuatorgehäuse | Endgültige Güteklasse, Wärmebehandlung und Oberflächenbeschaffenheit gemäß Zeichnung und Anwendungsumgebung bestätigen. |
| Edelstahl | Verschleißfeste Wellen, Bolzen und Strukturteile | Endgültige Güteklasse, Wärmebehandlung und Oberflächenbeschaffenheit gemäß Zeichnung und Anwendungsumgebung bestätigen. |
| Kohlenstoffstahl | Stabile Halterungen, Befestigungselemente und Stützkomponenten | Endgültige Güteklasse, Wärmebehandlung und Oberflächenbeschaffenheit gemäß Zeichnung und Anwendungsumgebung bestätigen. |
| POM / PEEK / Nylon | Reibungsarme Führungen, isolierende Teile und kundenspezifische Bewegungskomponenten | Endgültige Güteklasse, Wärmebehandlung und Oberflächenbeschaffenheit gemäß Zeichnung und Anwendungsumgebung bestätigen. |
Oberflächenveredelungsoptionen für Roboterkomponenten
Die Oberflächenbearbeitung sollte je nach Material, Montageumgebung, optischen Anforderungen und funktionaler Leistung ausgewählt werden. K-TEK koordiniert die Bearbeitung und Nachbearbeitung, sodass die fertigen Teile sowohl den Maß- als auch den optischen Anforderungen entsprechen.
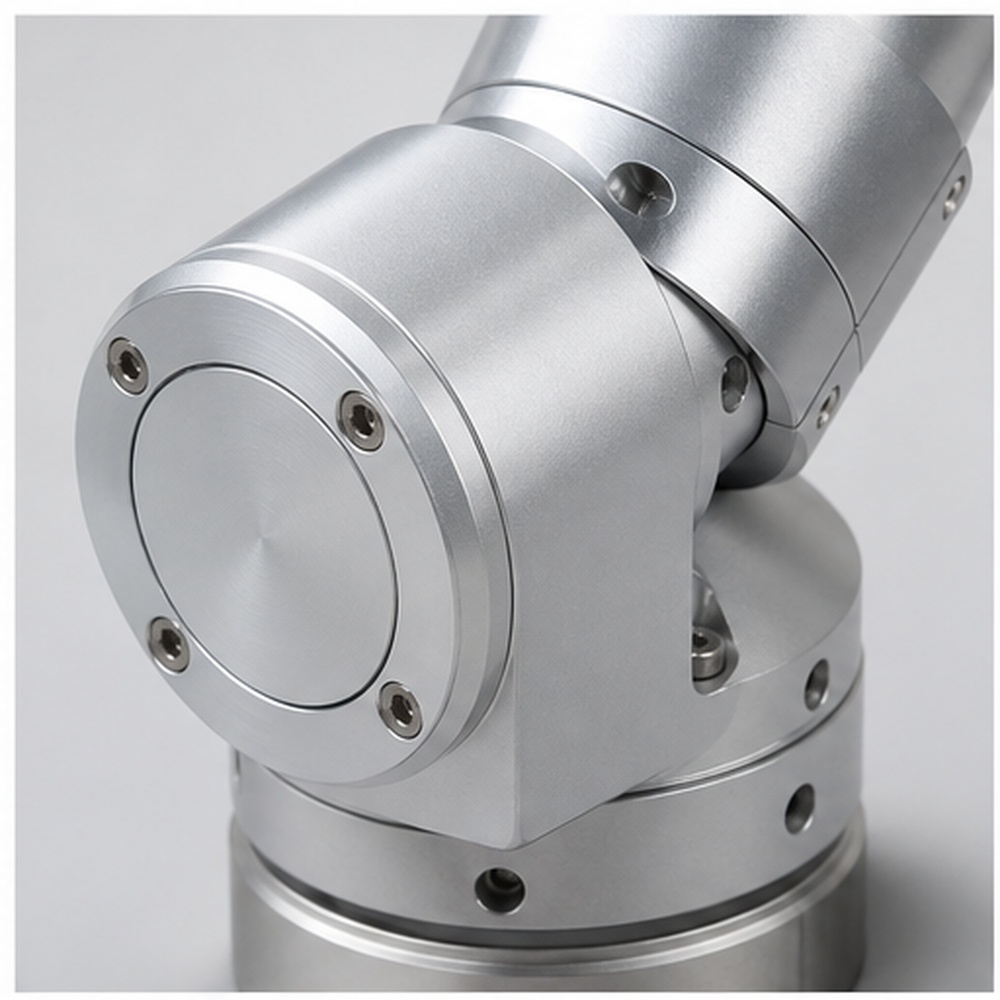
Klare oder schwarze Anodisierung
Verwenden Sie eine klare oder schwarze Anodisierung, wenn das Projekt einen einheitlichen Schutz, ein einheitliches Aussehen oder eine einheitliche Funktionalität für Roboterteile erfordert.
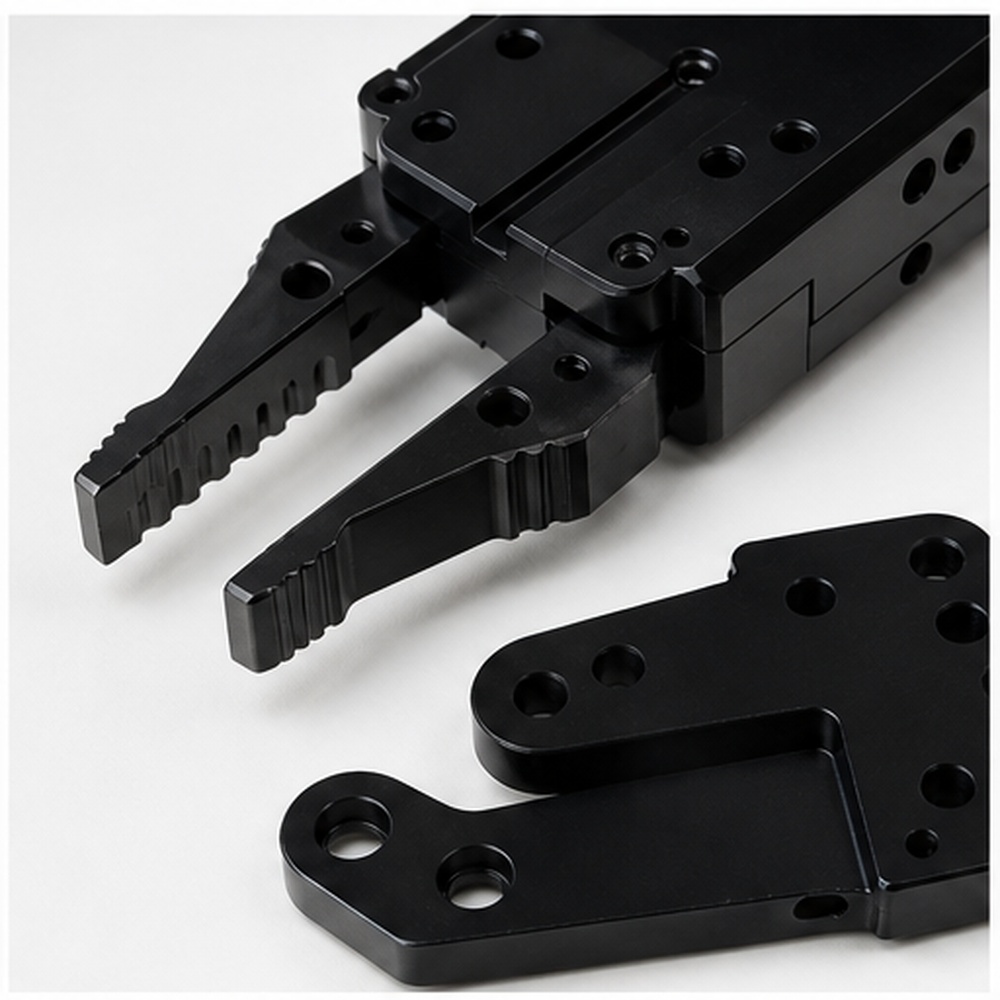
Hartanodisierung für Gleit- oder Verschleißoberflächen
Hartanodisieren Sie Oberflächen, die gleiten oder verschleißen, wenn das Projekt einen passenden Schutz, ein ansprechendes Aussehen oder eine hohe Funktionalität für Roboterbauteile erfordert.
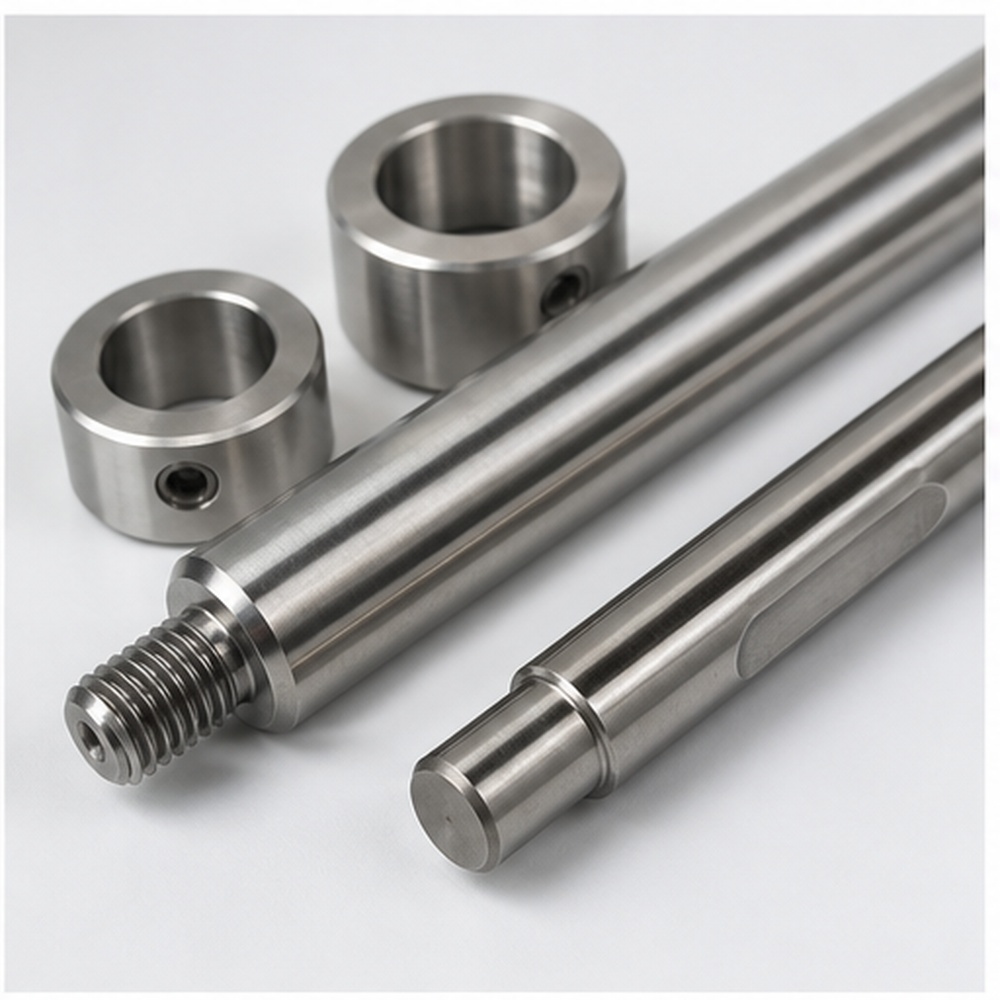
Vernickelung für Korrosionsbeständigkeit
Nickelbeschichtung ist für Korrosionsbeständigkeit geeignet, wenn das Projekt einen passenden Schutz, ein ansprechendes Aussehen oder eine hohe Funktionalität für Roboterbauteile erfordert.
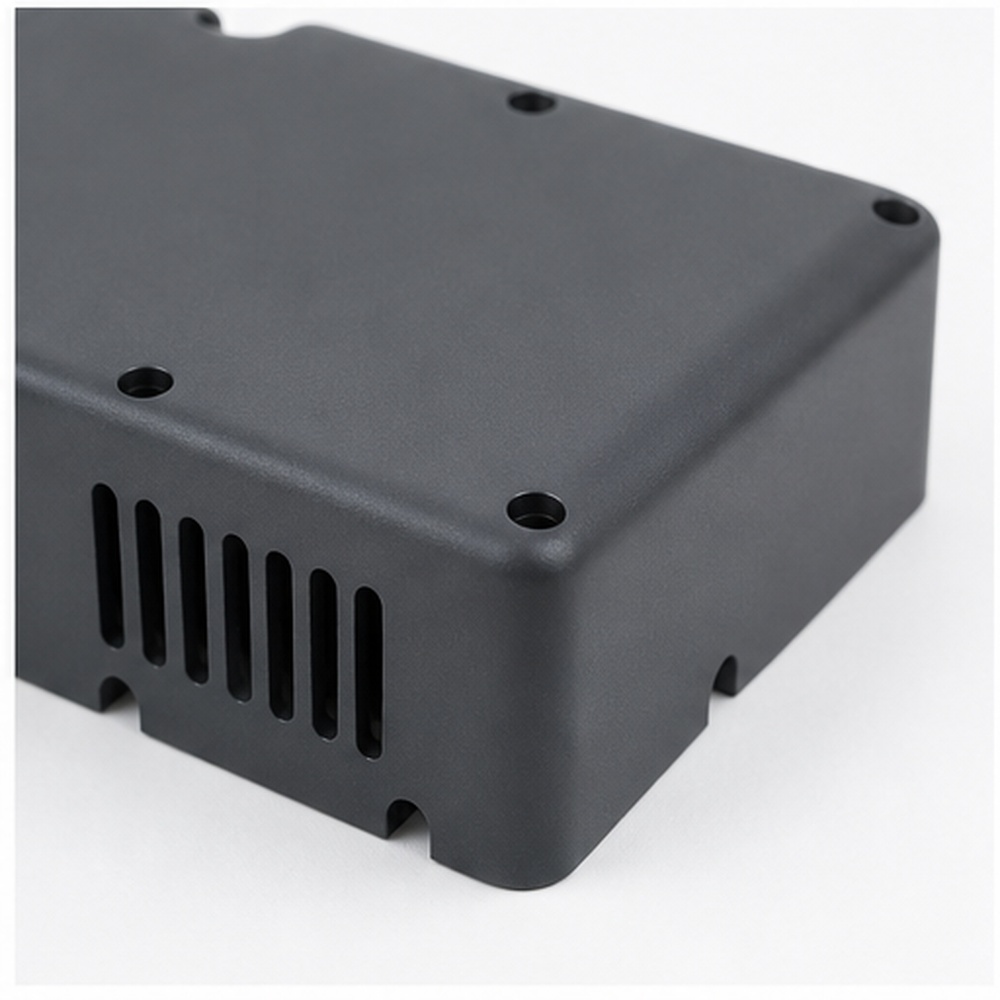
Pulverbeschichtung für Geräteabdeckungen
Verwenden Sie Pulverbeschichtung für Geräteabdeckungen, wenn das Projekt einen einheitlichen Schutz, ein einheitliches Aussehen oder eine einheitliche Funktionalität für Roboterteile erfordert.
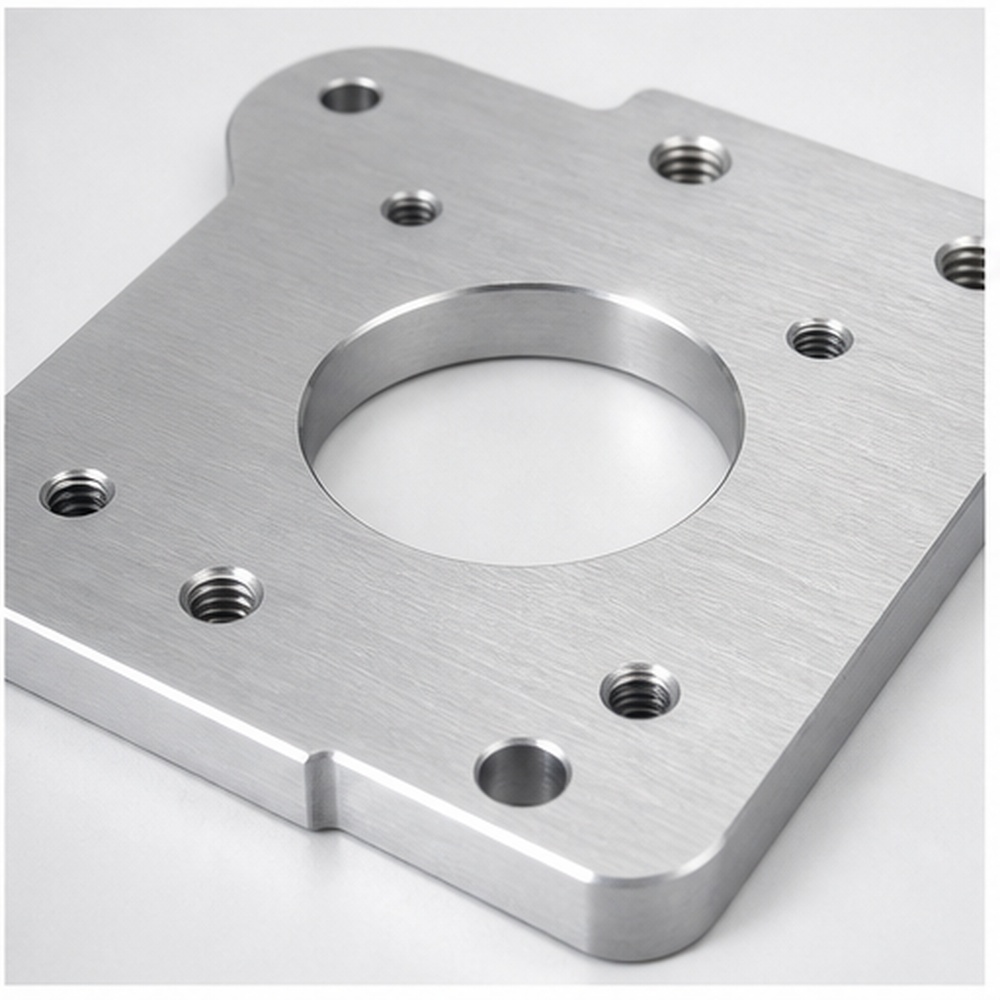
Polieren oder Bürsten von sichtbaren Metallkomponenten
Polieren oder Bürsten Sie sichtbare Metallkomponenten, wenn das Projekt einen entsprechenden Schutz, ein passendes Aussehen oder eine entsprechende Funktionalität für Roboterteile erfordert.
Qualitätssicherung für Präzisionsteile für Roboter
Die Qualitätskontrolle sollte sich auf die Abmessungen und Oberflächen konzentrieren, die die Endmontage beeinflussen. K-TEK prüft kritische Toleranzen, Bohrungspositionen, Oberflächenbeschaffenheit und Oberflächenqualität, bevor die Teile für den Versand verpackt werden.
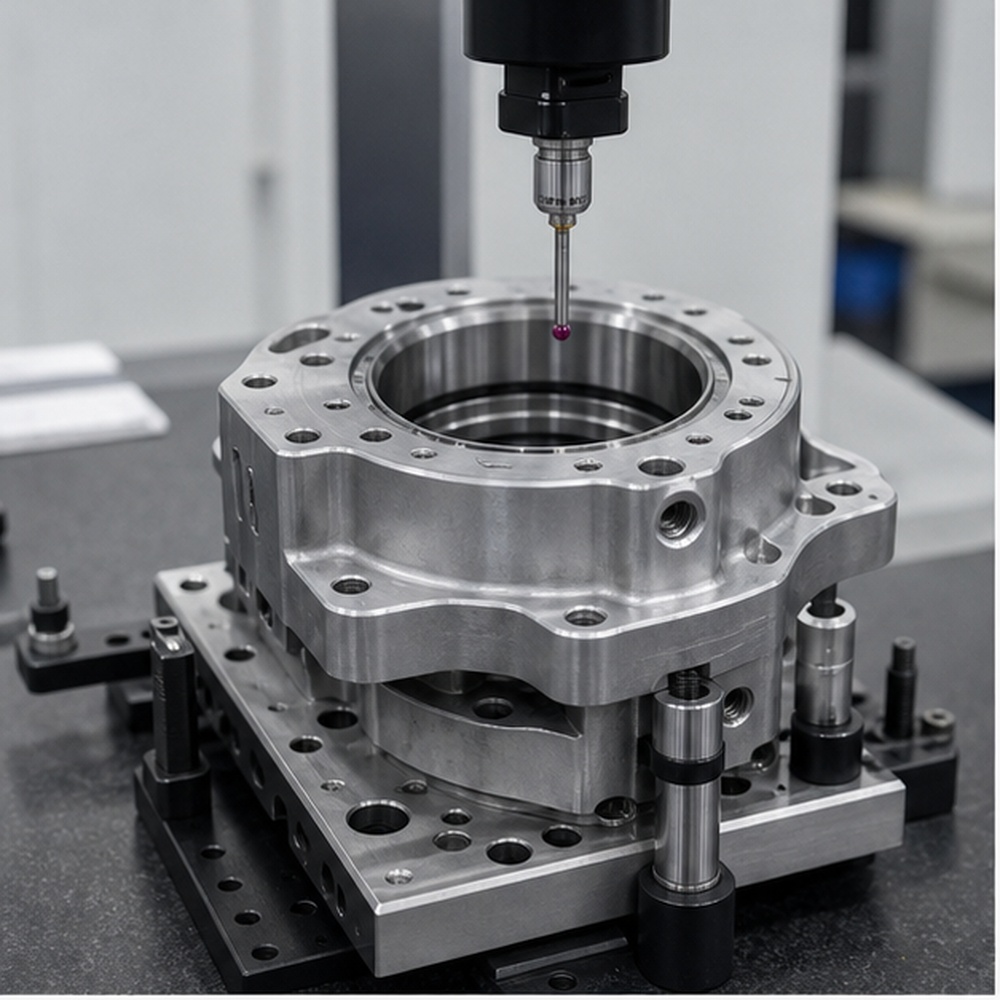
Prüfung der Lagersitz- und Bohrungsposition
Die Prüfung der Lagersitz- und Bohrungsposition wird gemäß den Zeichnungsvorgaben und projektspezifischen Prüfpunkten gesteuert.
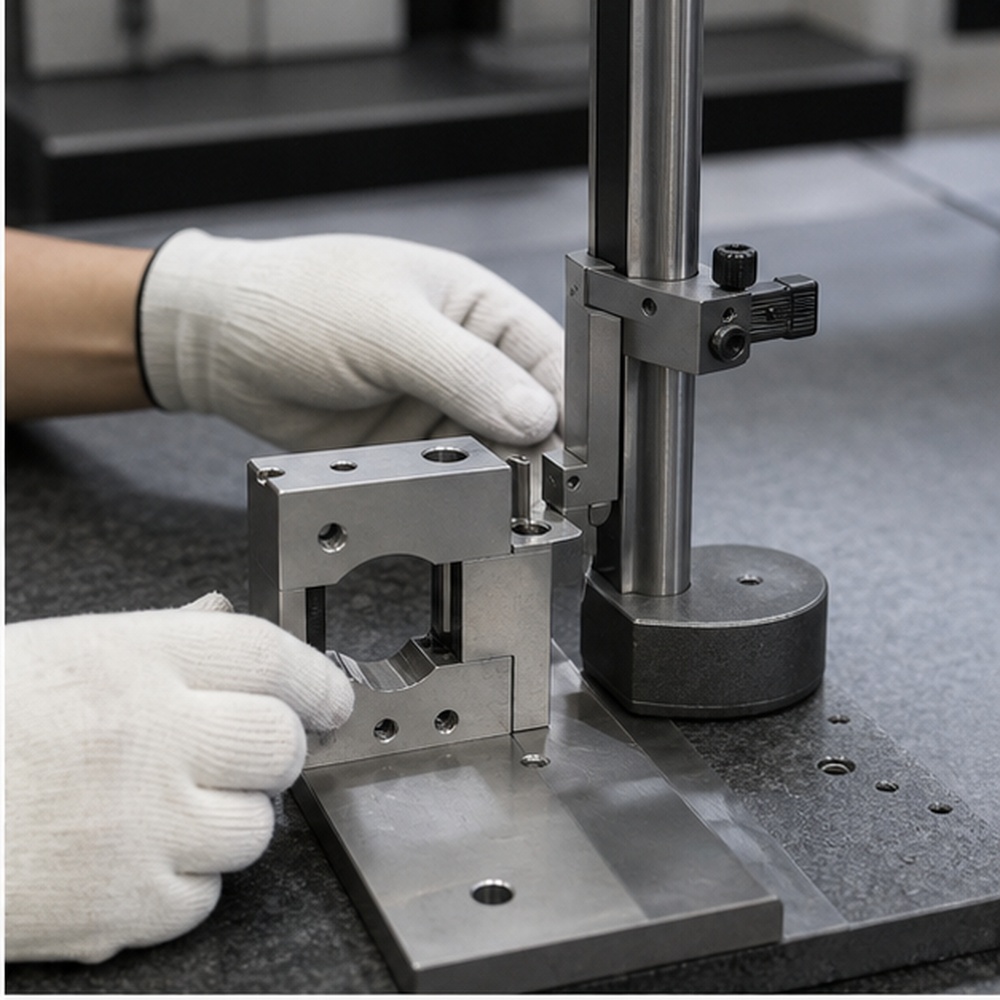
Ebenheits- und Parallelitätsprüfungen für Montageflächen
Die Überprüfung der Ebenheit und Parallelität der Montageflächen erfolgt gemäß den Zeichnungsvorgaben und projektspezifischen Prüfpunkten.
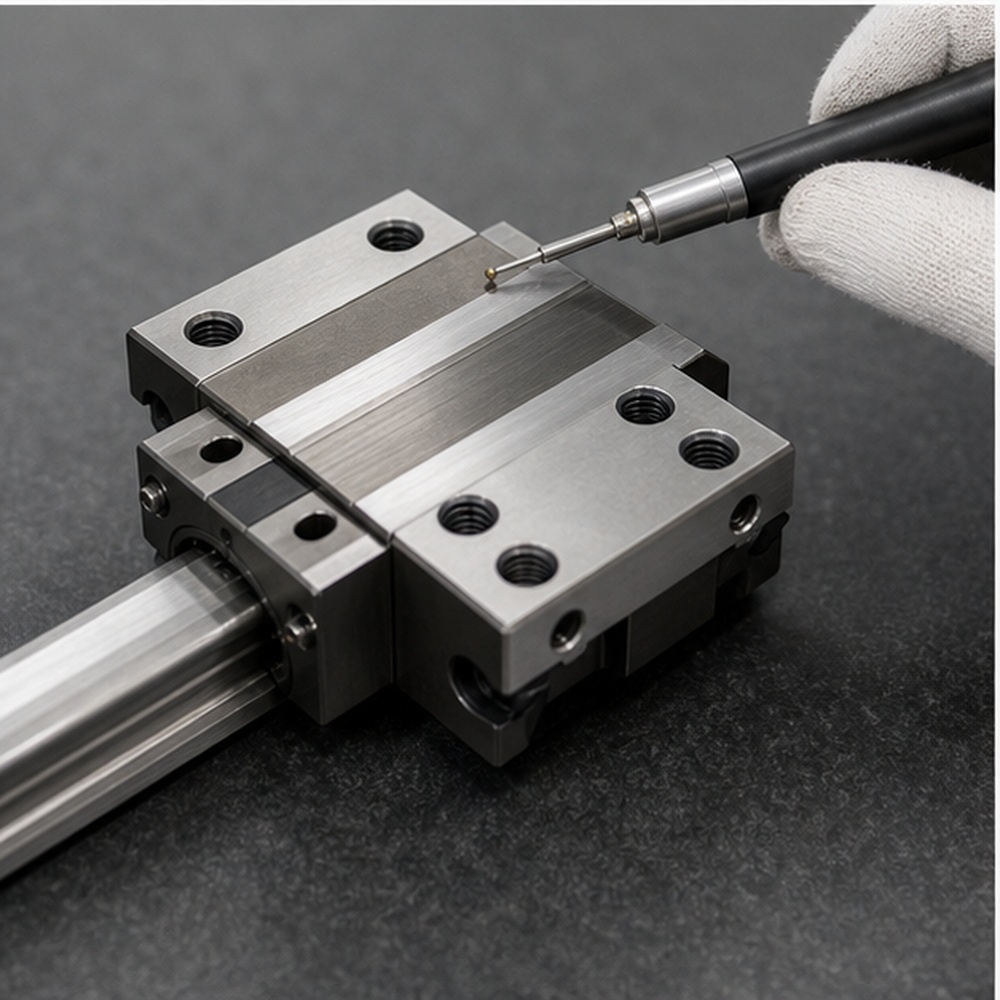
Oberflächenrauheitsprüfung für Gleitmerkmale
Die Prüfung der Oberflächenrauheit von Gleitelementen erfolgt gemäß den Zeichnungsvorgaben und projektspezifischen Prüfpunkten.
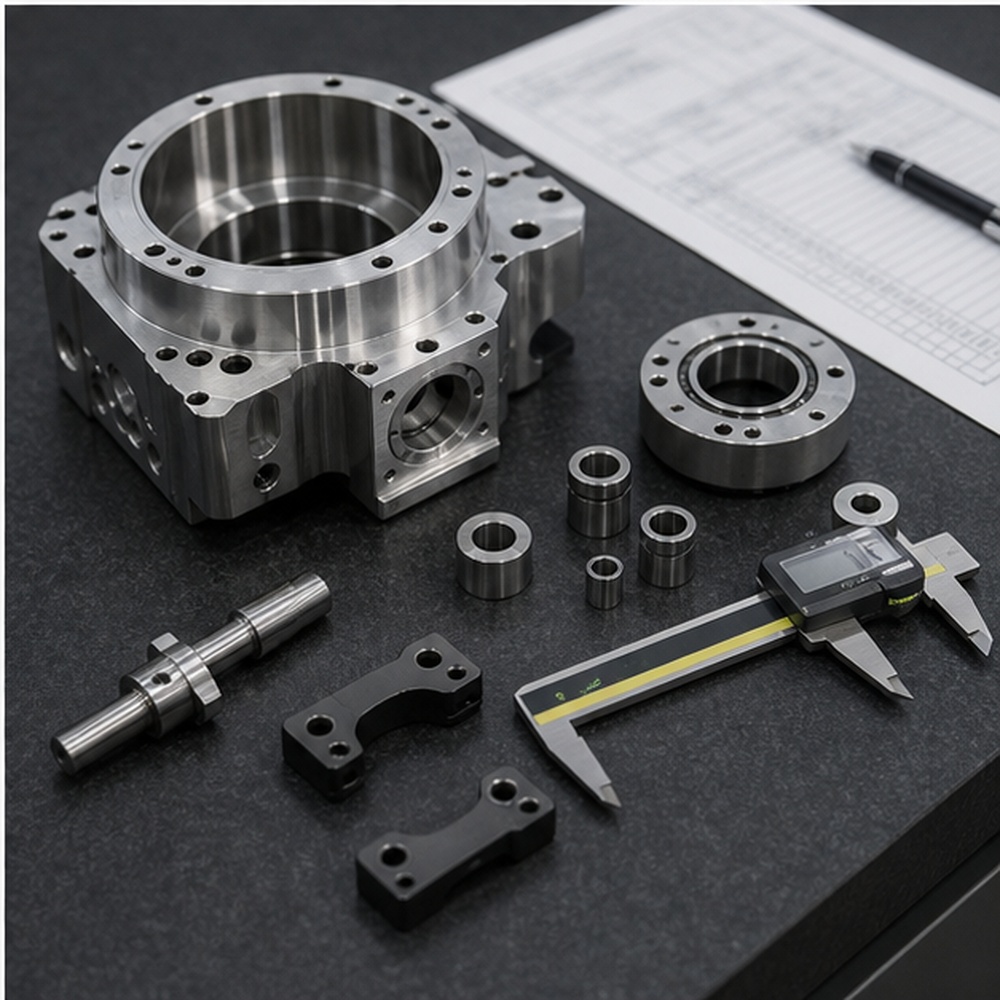
Überprüfung der Thread- und Assembly-Schnittstelle
Die Überprüfung der Gewinde- und Montageschnittstellen erfolgt gemäß den Zeichnungsvorgaben und projektspezifischen Prüfpunkten.
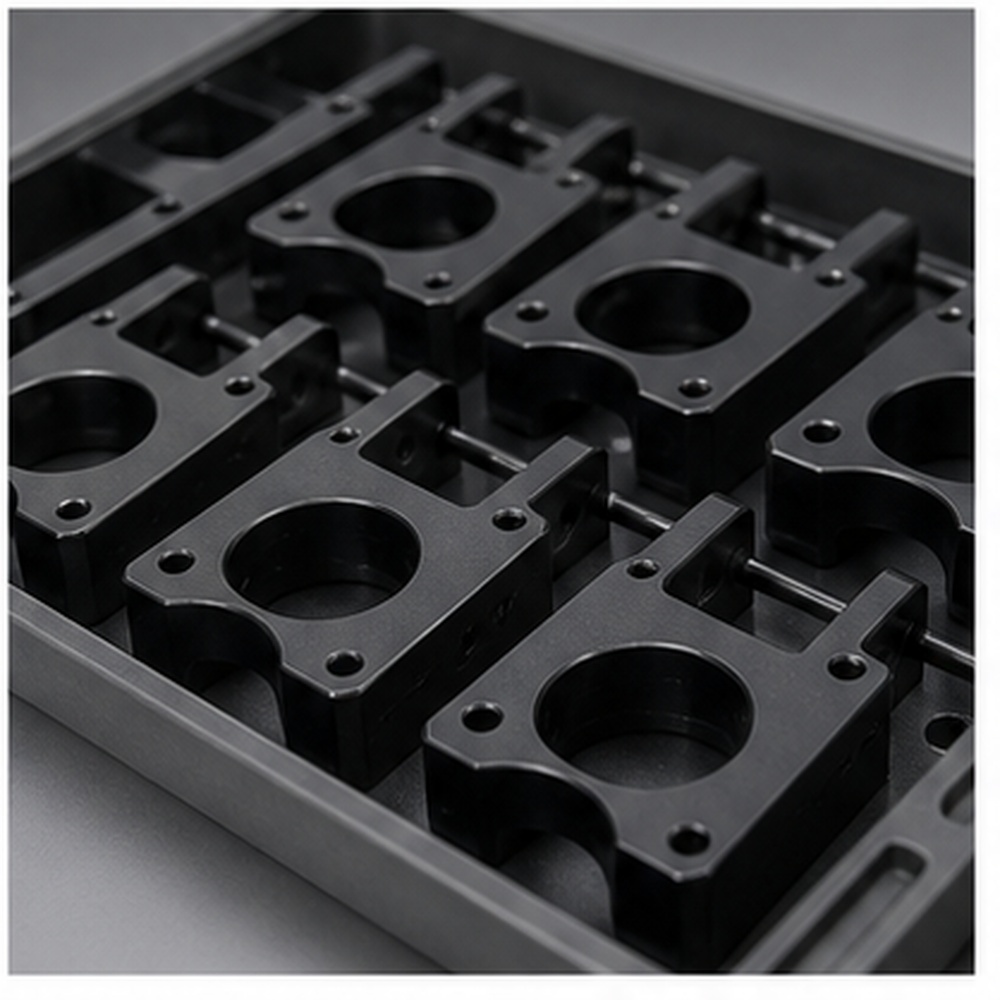
Musterfreigabe vor der Serienproduktion
Die Freigabe von Mustern vor der Serienfertigung wird gemäß den Zeichnungsvorgaben und projektspezifischen Prüfpunkten kontrolliert.
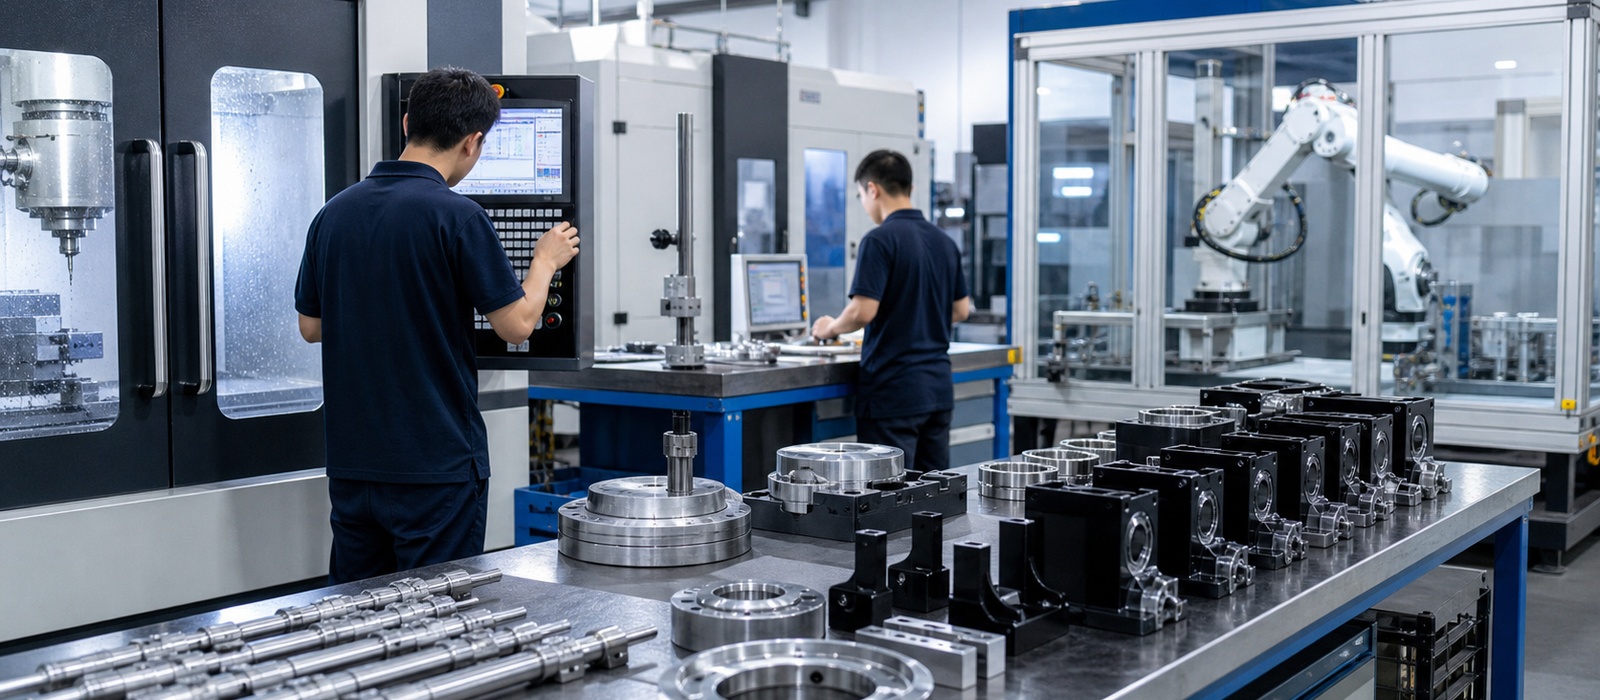
Fabrikstärke für die Fertigung von Roboterteilen
K-TEK präsentiert seine Fertigungskompetenz anhand realer Bearbeitungs-, Inspektions-, Materialbereitstellungs- und Fertigteilbilder anstelle generischer Standardabbildungen. CNC-Fräszentren, Drehmaschinen, montierte Roboterbaugruppen und Inspektionsszenen mit Messschieber oder Koordinatenmessgerät zeigen, wie Präzisionsbauteile für die Robotik gefertigt und vor der Auslieferung geprüft werden.
Fallstudien zur Roboterfertigung
Fallstudien veranschaulichen den Bearbeitungsprozess, das Material, die Oberflächenbeschaffenheit und die Prüfmethoden realer Roboterkomponenten. Jede Studie ist prägnant, aber dennoch spezifisch genug, um die Suchmaschinenoptimierung (SEO) und die geografische Suchmaschinenoptimierung (GEO) zu unterstützen.
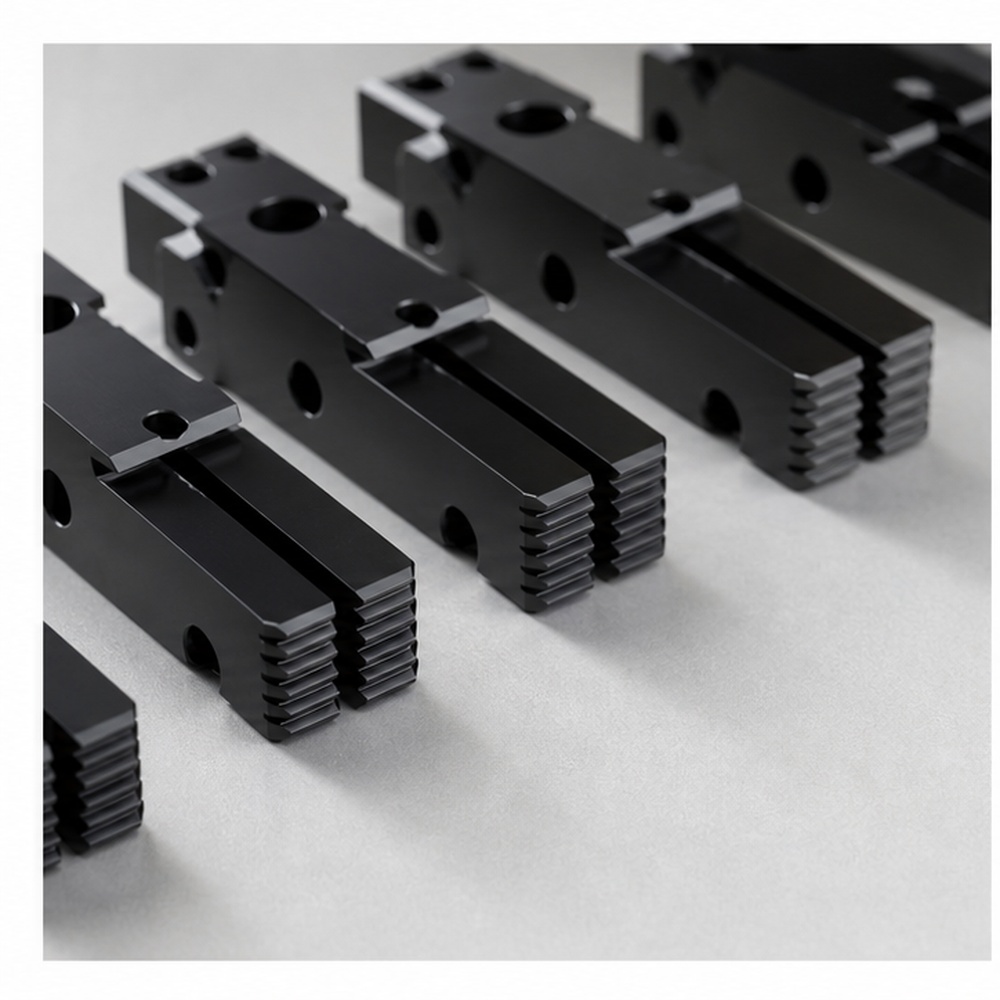
Roboter-Greiferbacken-Charge
CNC-gefräste Aluminium-Greifbacken mit kontrollierten Greifflächen, Gewindebohrungen und hart eloxierter Oberfläche für wiederholten Einsatz.
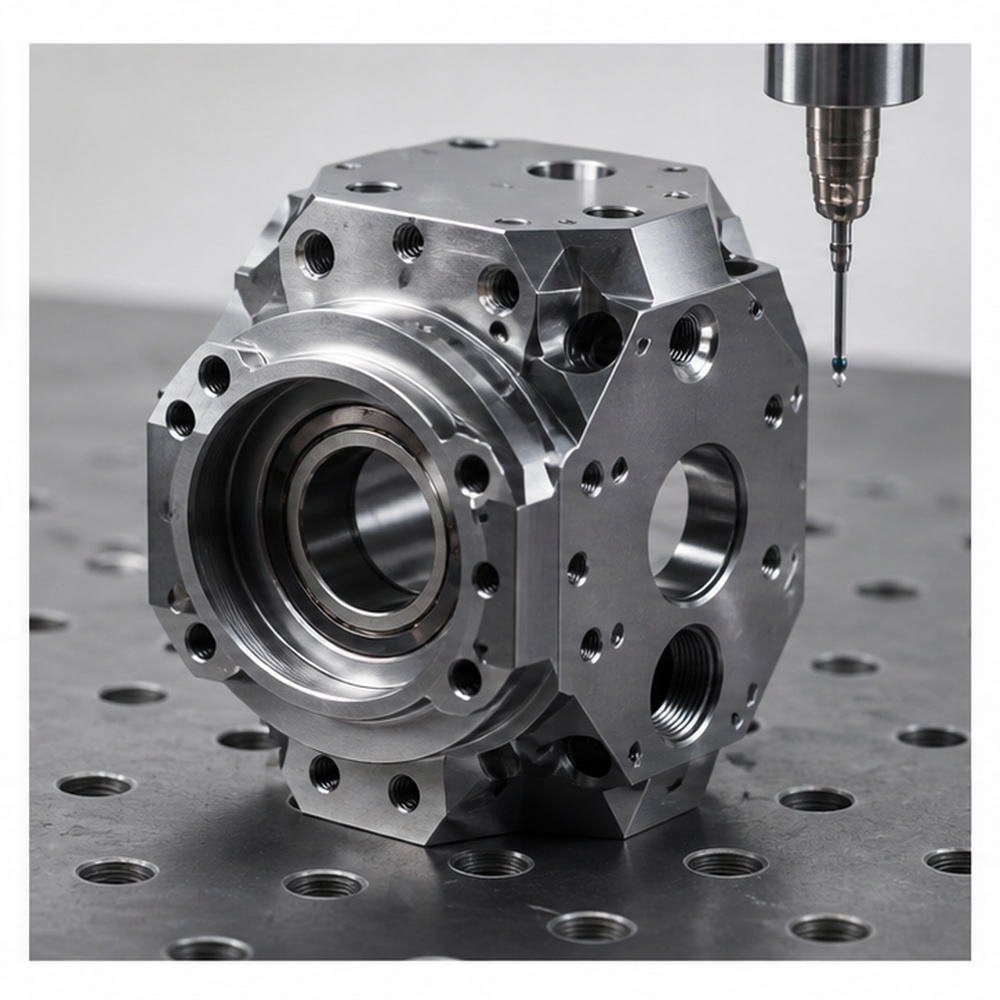
Prototyp des Aktuatorgehäuses
5-achsig bearbeitetes Gehäuse mit kompakten, mehrseitigen Merkmalen, Lagersitzkontrolle und Nachbearbeitungsprüfung.
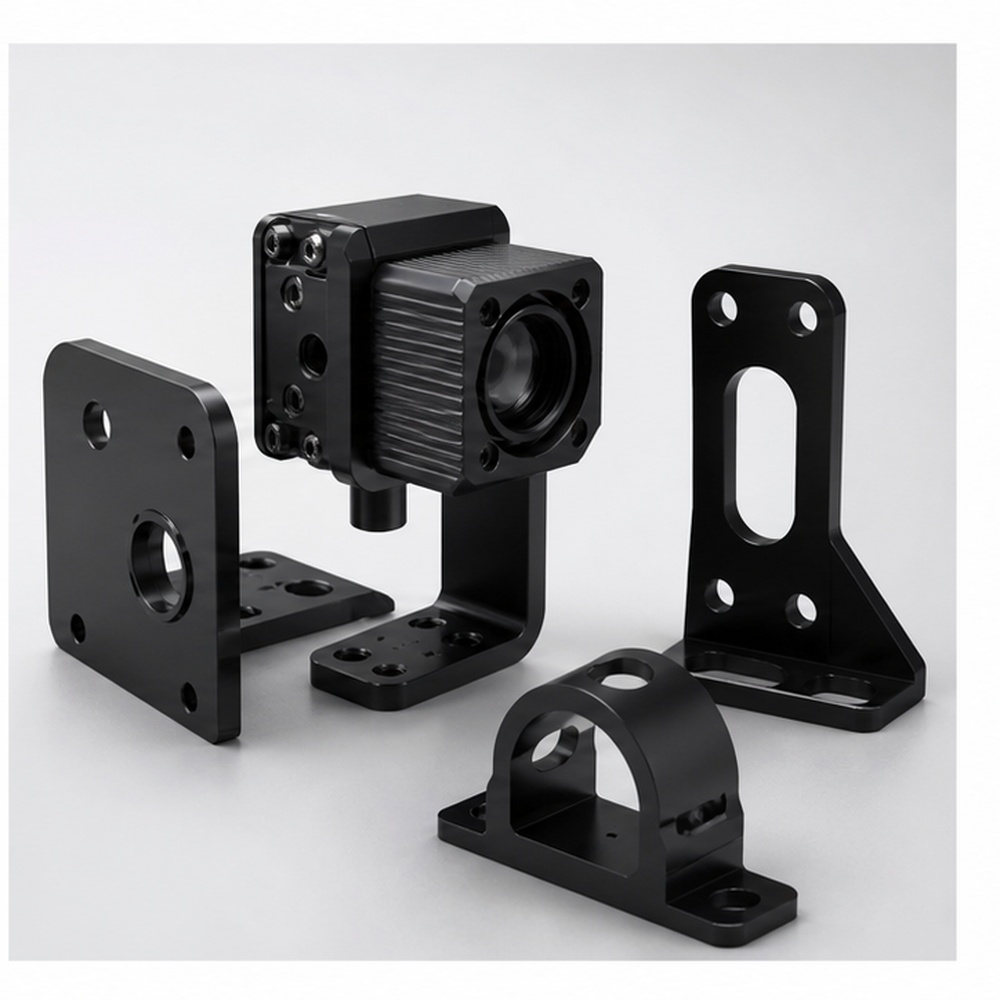
Halterungssatz für Automatisierungssensoren
Kleinserienfertigung von Halterungen mit gleichmäßiger Lochposition und schwarzer Anodisierung für Bildverarbeitungssysteme.
Häufig gestellte Fragen zur Präzisionsbearbeitung mit Robotern
Die FAQs sollten echte Käuferfragen zu Materialien, Toleranzen, Prototypenunterstützung, Inspektion und Oberflächenbearbeitung beantworten. Nutzen Sie übersichtliche Akkordeon-Inhalte und fügen Sie strukturierte Daten für die FAQ-Seite hinzu.
Können Sie Roboterarm- und Greiferkomponenten bearbeiten?
Ja. Wir können Roboterarme, Gelenke, Greiferbacken, Aktuatorgehäuse und bewegungsbezogene Halterungen nach Zeichnungen oder 3D-Dateien herstellen.
Welche Toleranzen sind für Roboterbauteile wichtig?
Lagersitze, Koaxialität, Lochposition, Ebenheit, Parallelität und Gewindeschnittstellen sind in der Regel entscheidend für Roboterbaugruppen.
Können Sie Änderungen am Prototyp unterstützen?
Ja. Wir können frühe Muster fertigen und spätere Chargen nach einer Designprüfung oder Bewegungstests anpassen.
Welche Materialien werden häufig für Roboterbauteile verwendet?
Je nach Gewicht, Festigkeit und Reibungsanforderungen werden häufig Aluminium, Edelstahl, Kohlenstoffstahl, POM, PEEK und Nylon verwendet.


