

Hvorfor vælge K-TEK til præcisionsdele inden for robotteknologi
K-TEK kombinerer 5-akset CNC-bearbejdning, CNC-fræsning, CNC-drejning, WEDM, EDM, slibning, varmebehandling, overfladebehandling, monteringssupport, ISO 9001:2015 kvalitetsstyring, ERP-understøttet produktionskontrol, bearbejdning med snævre tolerancer og kontrol af fin overfladefinish. Disse funktioner hjælper tekniske indkøbere med at reducere kommunikationsomkostningerne med leverandører og holde præcisionskomponenter justeret i henhold til godkendte tegninger.
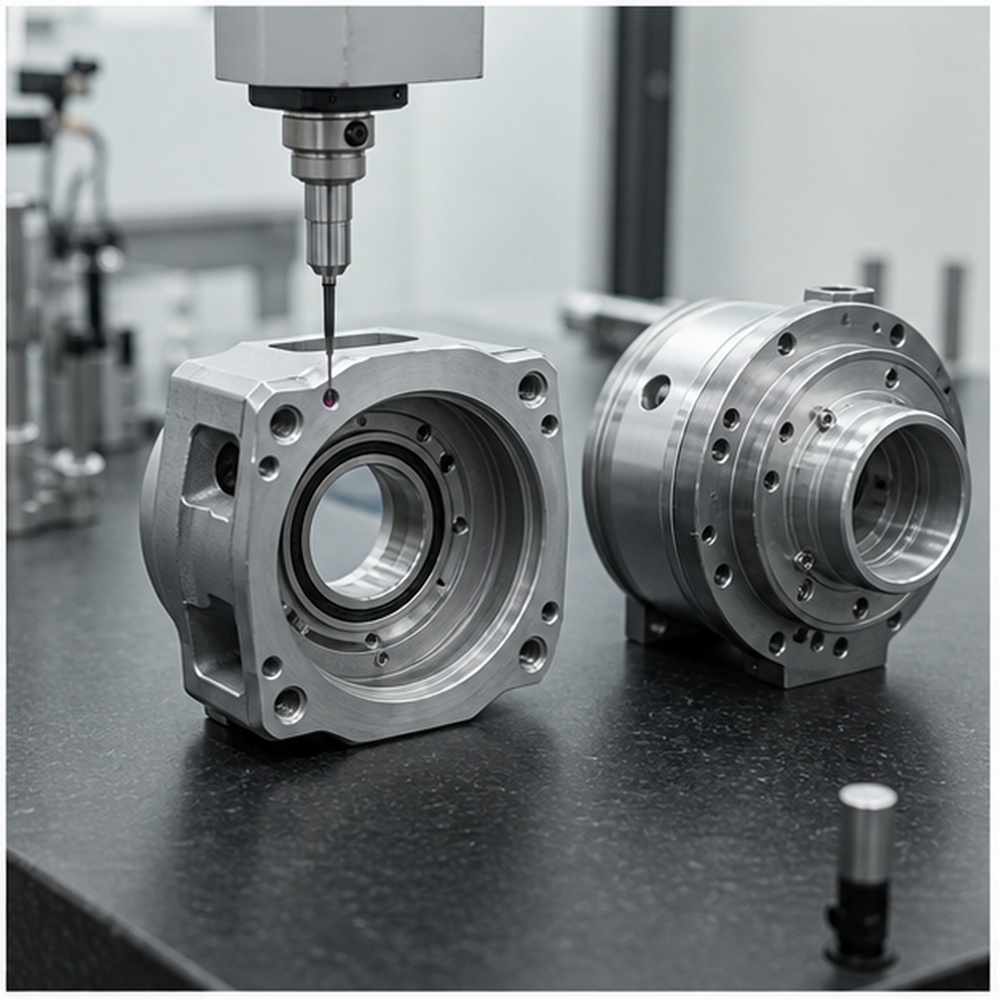
Bevægelseskritisk pasform
Vi fokuserer på koaksialitet, hulposition, lejesæder og monteringsgrænseflader, der påvirker robottens bevægelse.
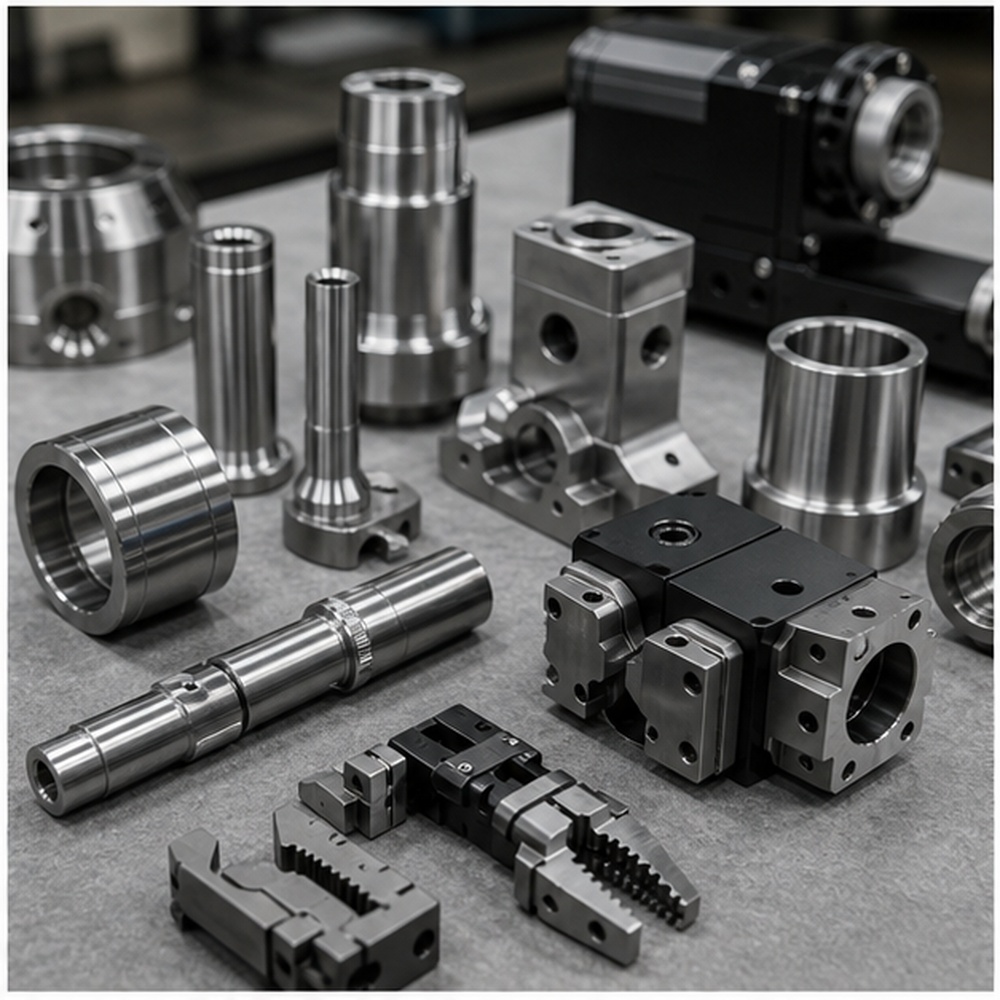
Multiprocesproduktion
Fræsning, drejning, 5-akset bearbejdning, gnistgnist og slibning er med til at producere blandede robotkomponentfamilier.
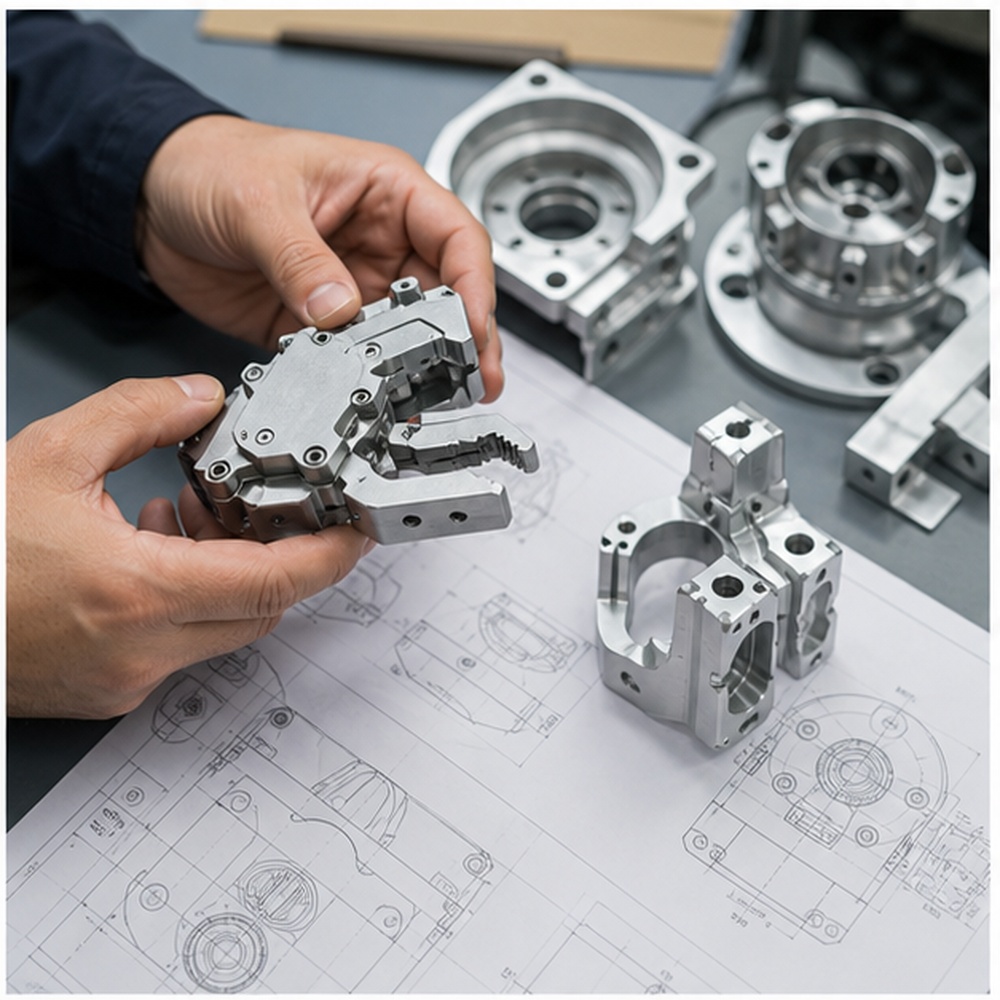
Support til tekniske ændringer
Prototypeændringer kan håndteres hurtigt, når robotdesignet ændres efter test.

Konsekvent batchproduktion
ERP-understøttet ordreflow hjælper med at holde gentagne robotdele på linje med godkendte prøver.
Fra robotprototype til pålidelig produktion
Robotudvikling går normalt fra konceptprototype til funktionel bevægelsestest, derefter til pilotudstyr og gentagen produktion. K-TEK kan bearbejde tidlige prototyper til validering af tilpasning, opdatere geometri efter ændringer af aktuatorer eller sensorer og understøtte små til mellemstore partier, når designet er bekræftet.
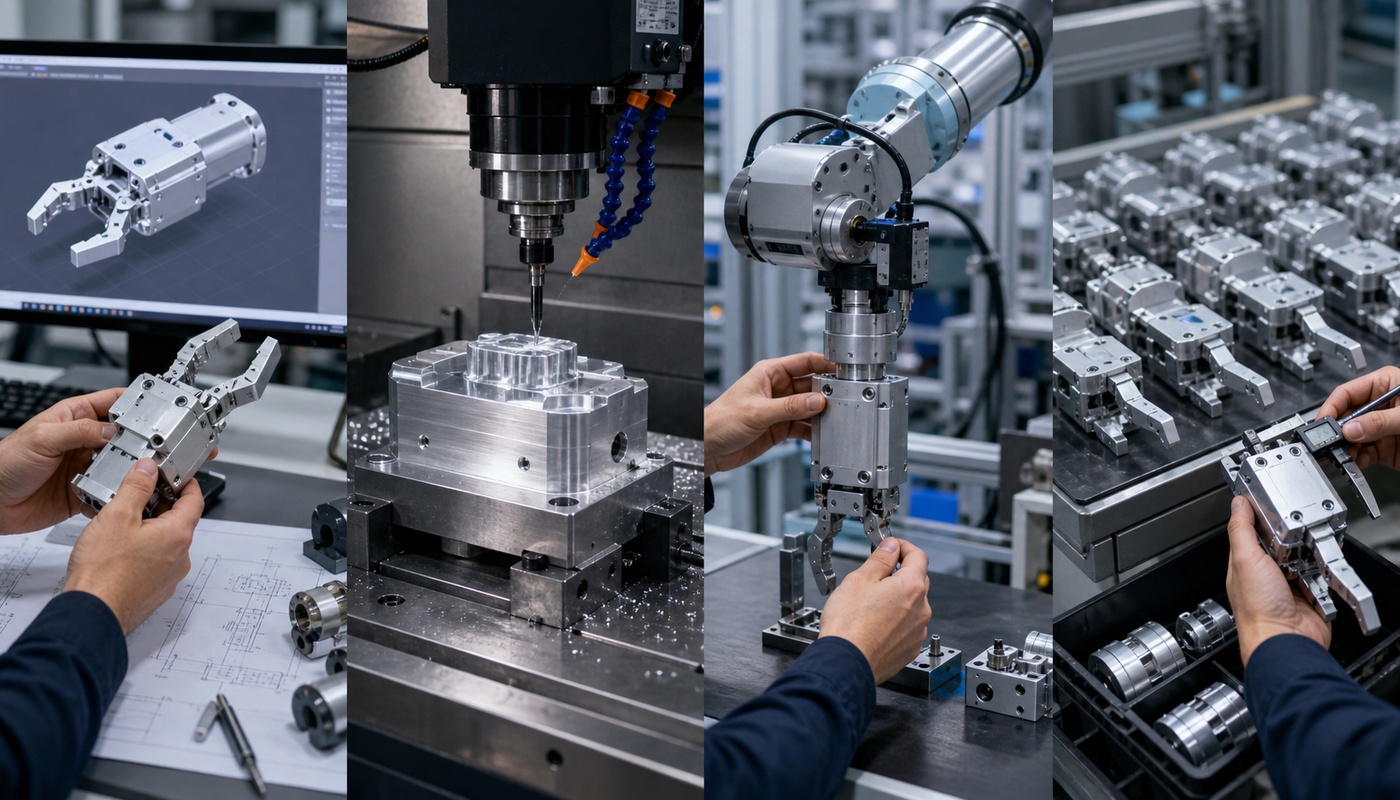
Tegningsanmeldelse
Gennemgå CAD-filer, materialenotater, tolerancer og efterbehandlingskrav før bearbejdning.
Prototypebearbejdning
Fremstil funktionelle prøver til validering af pasform, montering, overflade og ingeniørmæssig brug.
Pilotbatch
Bekræft processtabilitet, inspektionsmetode og emballage før gentagen produktion.
Gentag produktion
Hold godkendte dimensioner, finish og inspektionspunkter ensartede på tværs af batcher.
Produktionskapaciteter for robotkomponenter
Vælg den rigtige proces i henhold til emnegeometri, tolerance, materiale og produktionsvolumen. K-TEK kan kombinere CNC-fræsning, drejning, 5-akset bearbejdning, EDM, WEDM, slibning og overfladebehandling for komplet præcisionsfremstilling af emner.
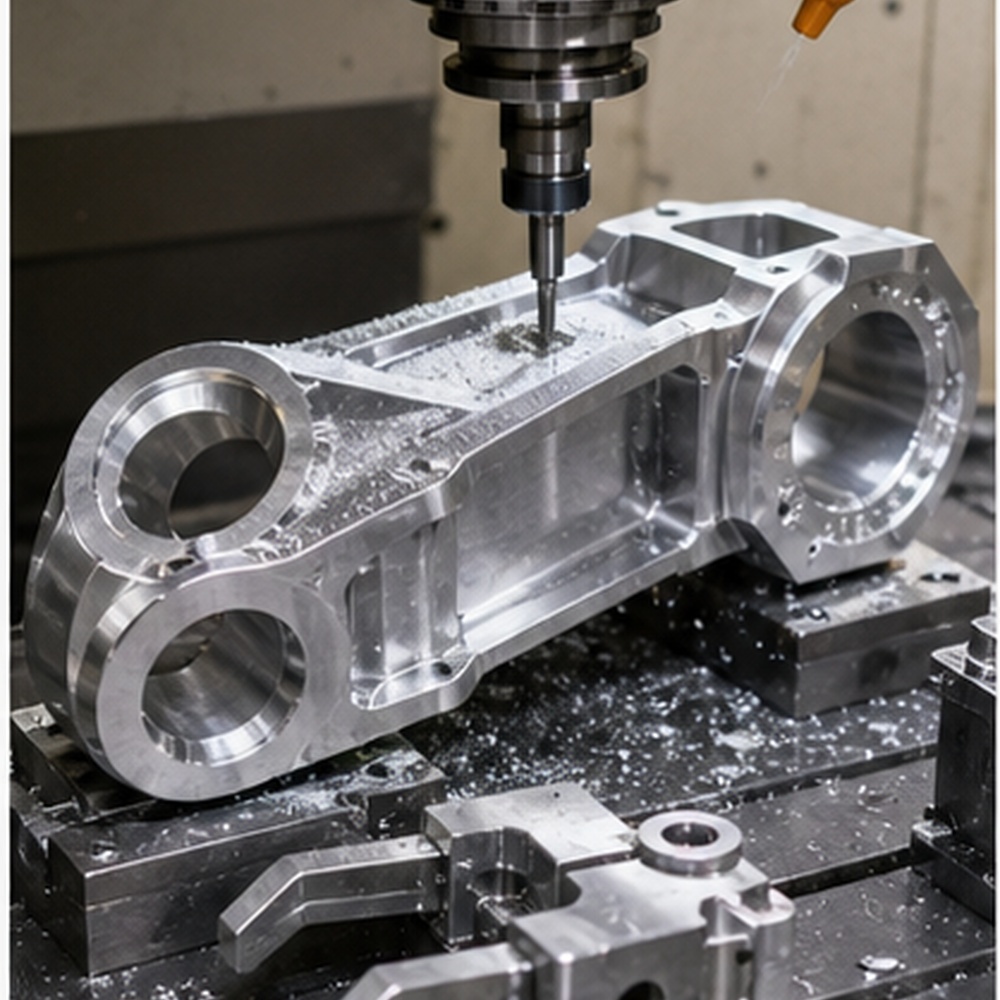
CNC-fræsning
Til robotarme, rammer, griberkæber, sensorbeslag og udstyrsplader.
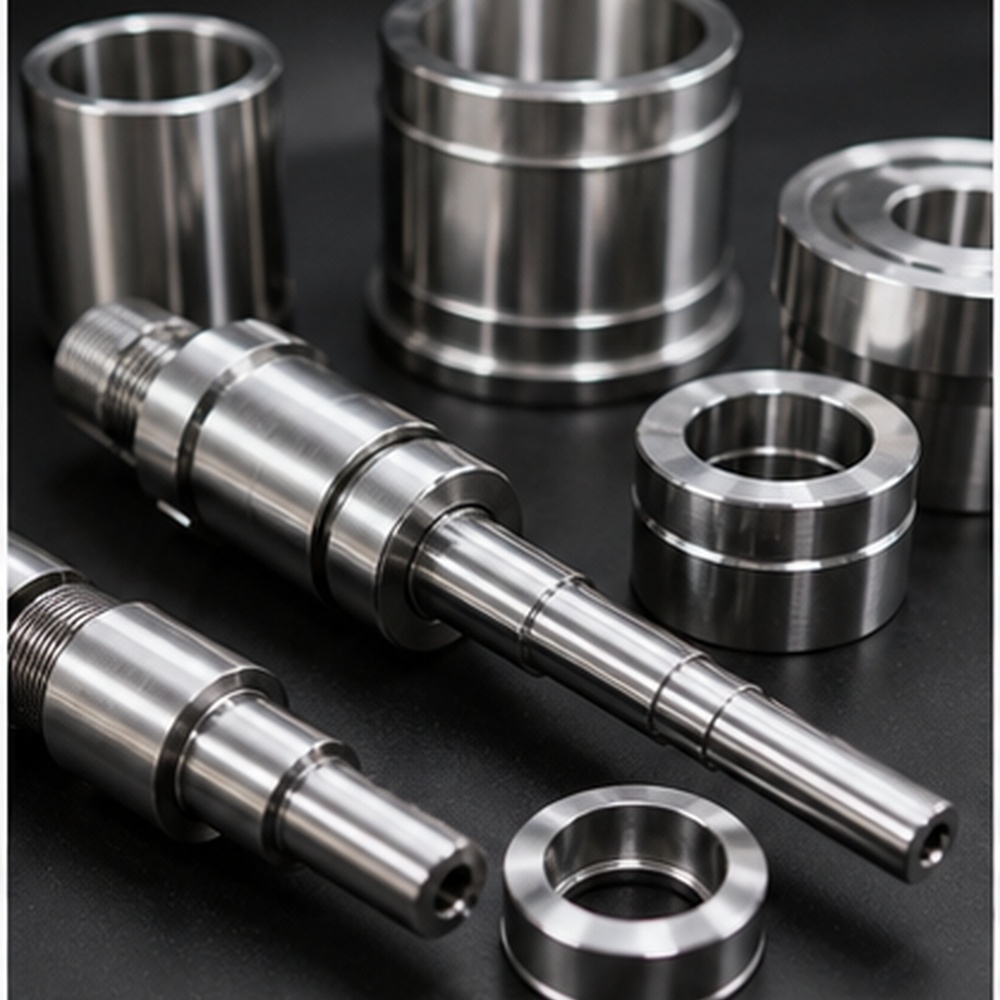
CNC-drejning
Til aksler, muffer, remskiver, kraver, afstandsstykker og runde aktuatordele.
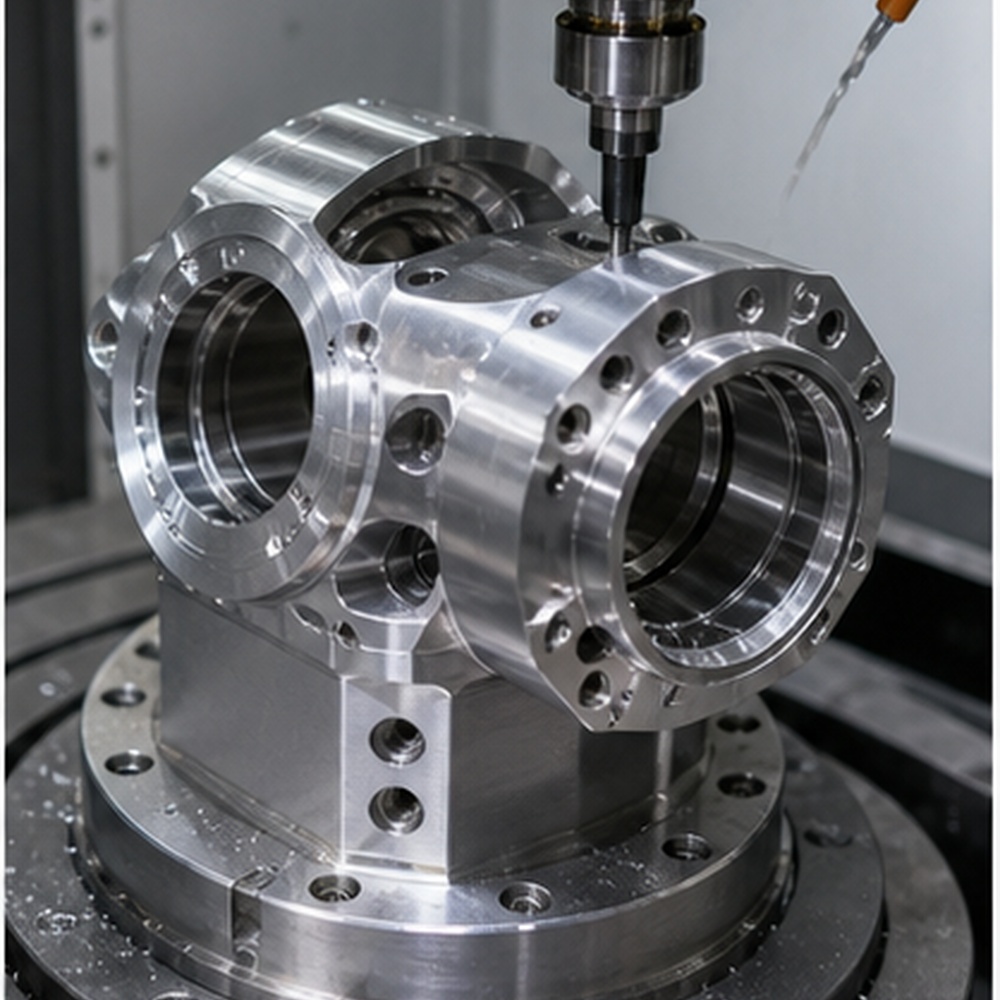
5-akset bearbejdning
Til vinklede funktioner, kompakte robotled og lette, komplekse kroppe.
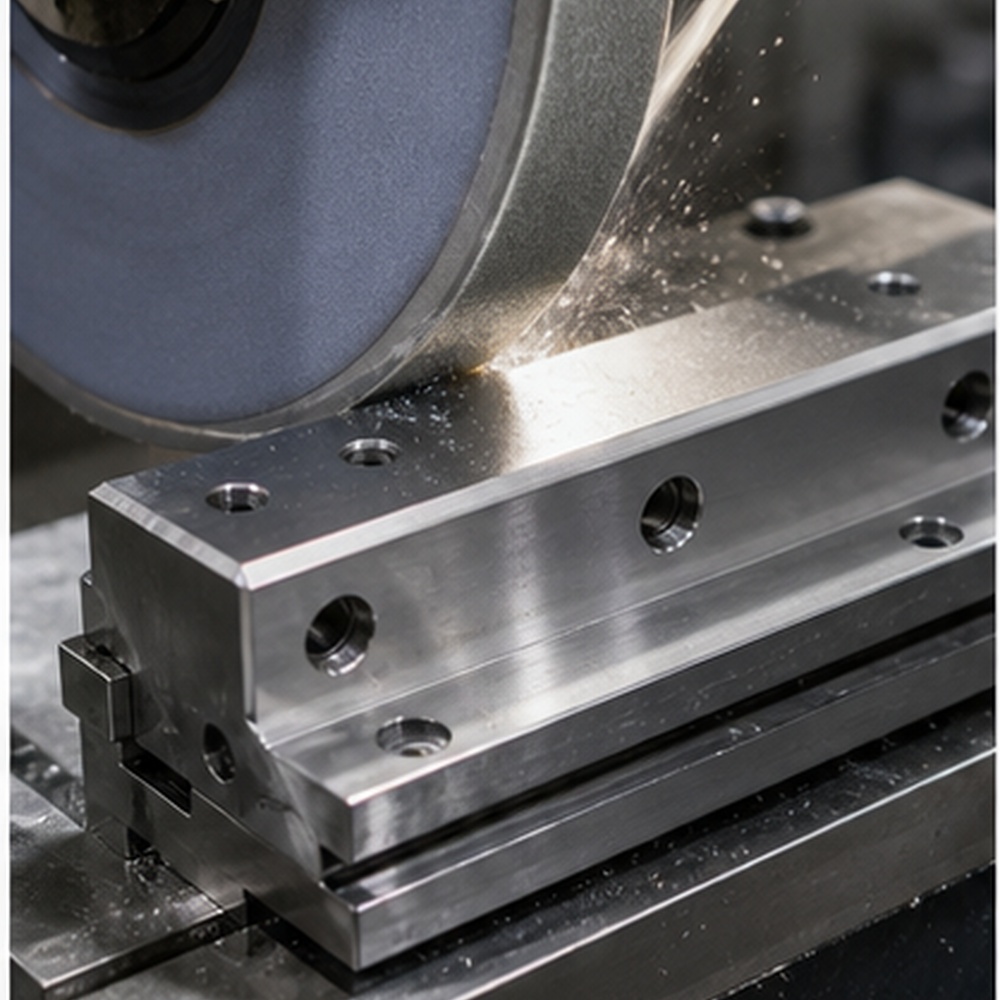
Slibning
Til glidende overflader, præcise kontaktflader og samlinger med høj pasform.
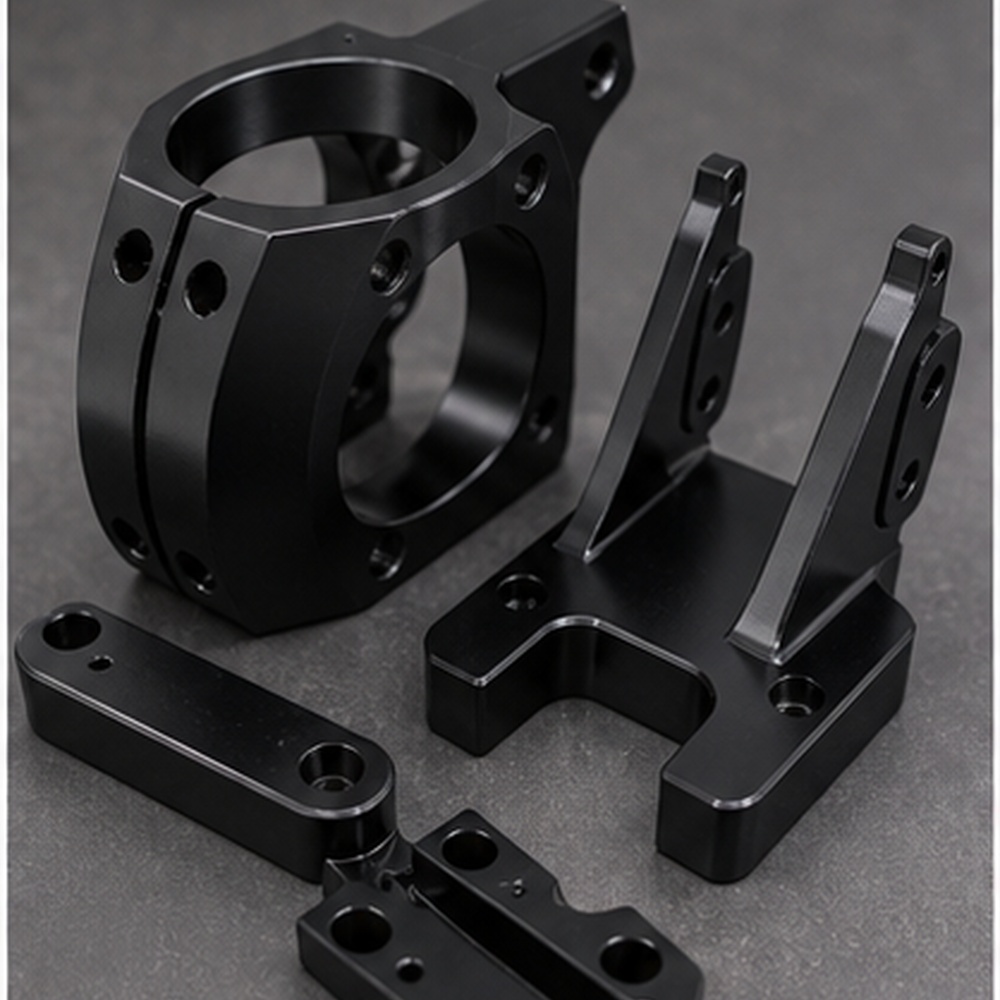
Overfladebehandling
Til anodiseret aluminium, belagt stål eller kosmetisk synlige robotdele.
Robotdele vi producerer
K-TEK fremstiller brugerdefinerede præcisionsdele til robotteknologi baseret på købertegninger, 3D-filer og funktionelle krav. Afsnittet skal hjælpe Google og AI-søgning med at forstå det nøjagtige komponentomfang i stedet for at bruge generisk brancheformulering.
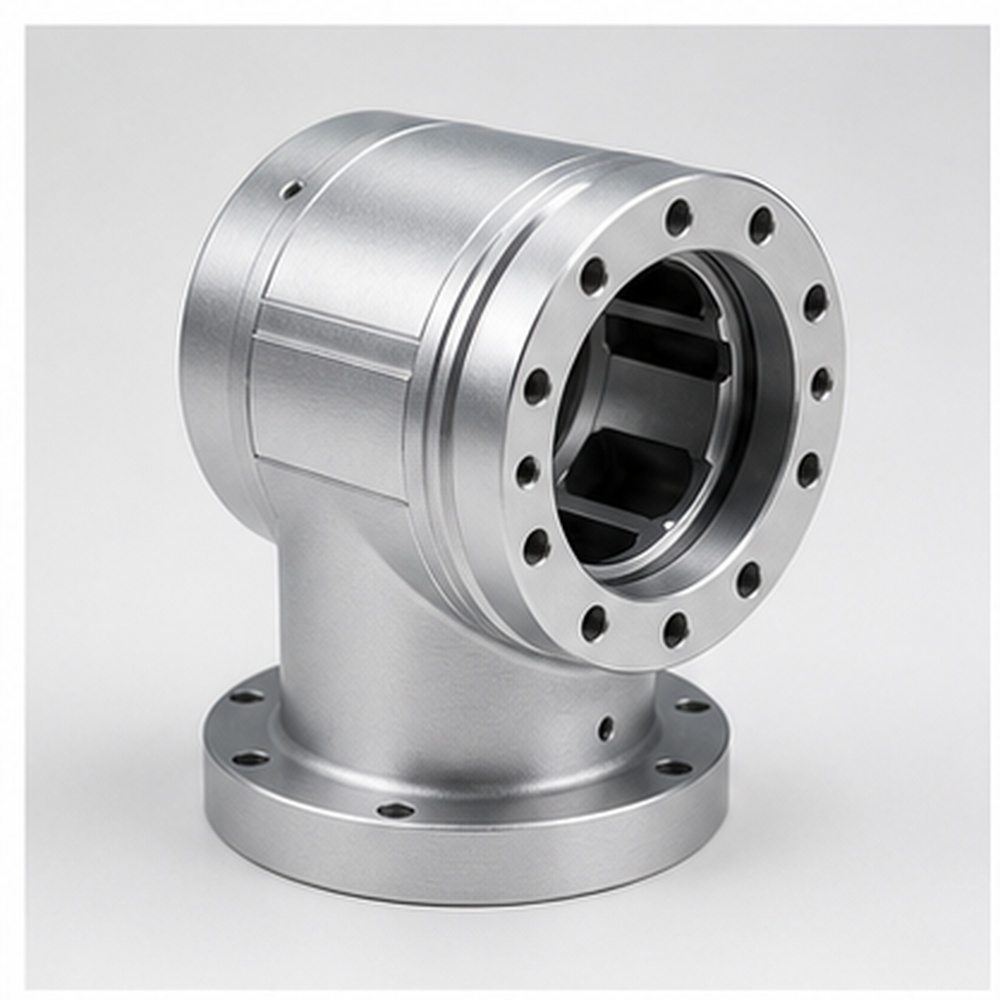
Robotarmens led
Specialfremstillede robotarmsamlinger fremstillet i henhold til tegning, materiale, tolerance og finishkrav.
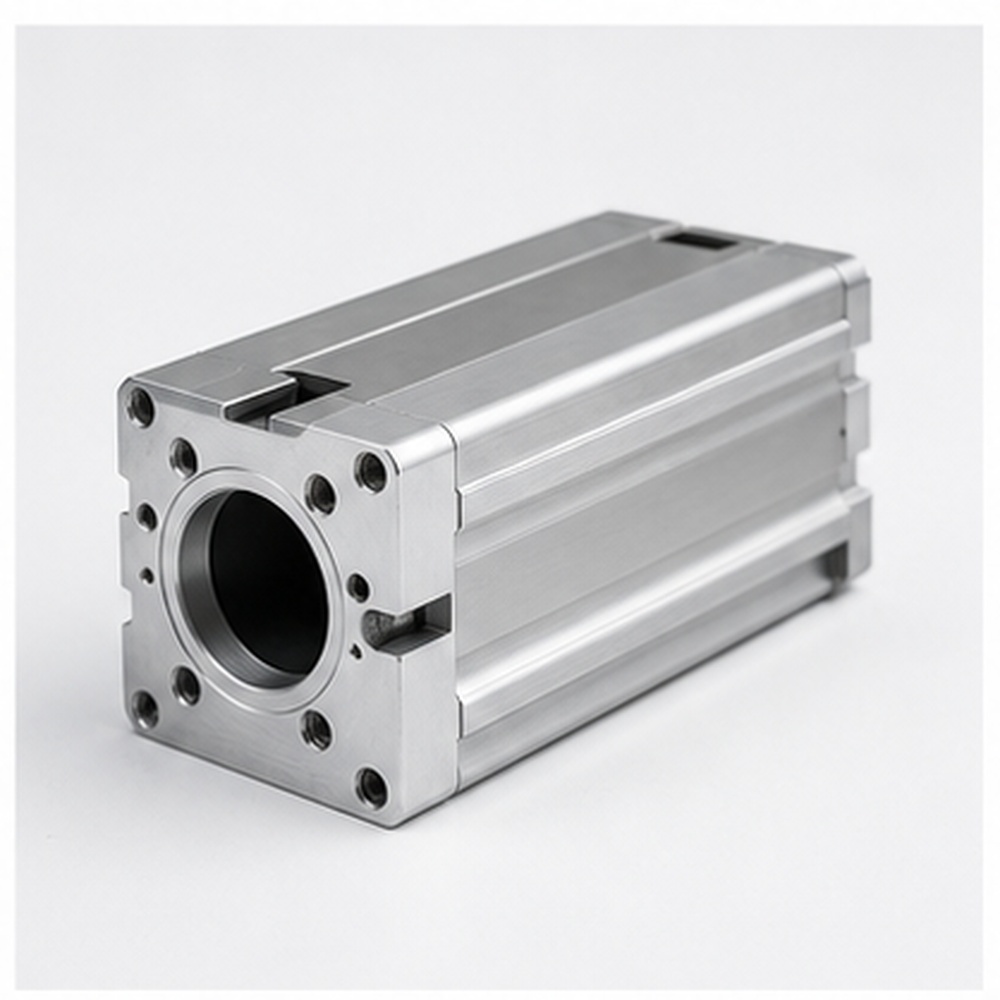
Aktuatorhuse
Specialfremstillede aktuatorhuse fremstillet i henhold til tegning, materiale, tolerancer og finishkrav.
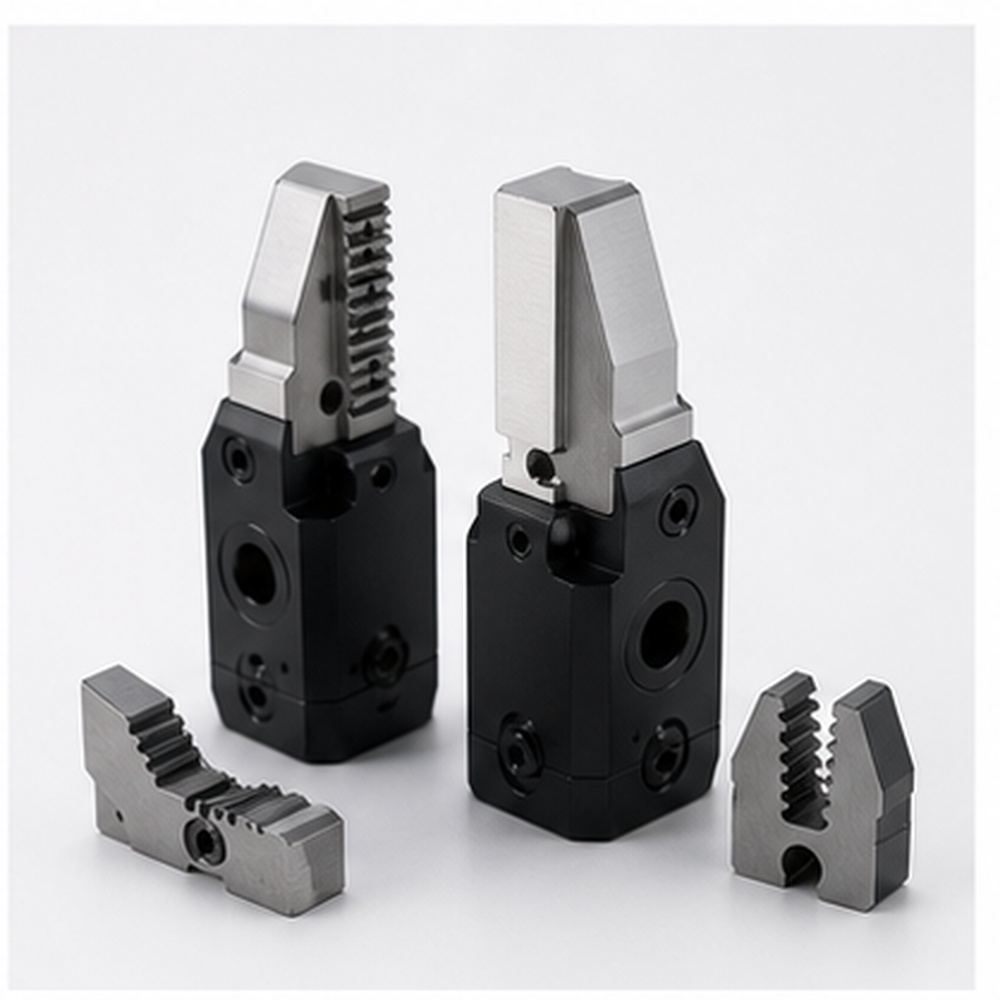
Griberfingre og kæber
Specialfremstillede griberfingre og kæber fremstillet i henhold til tegning, materiale, tolerance og finishkrav.
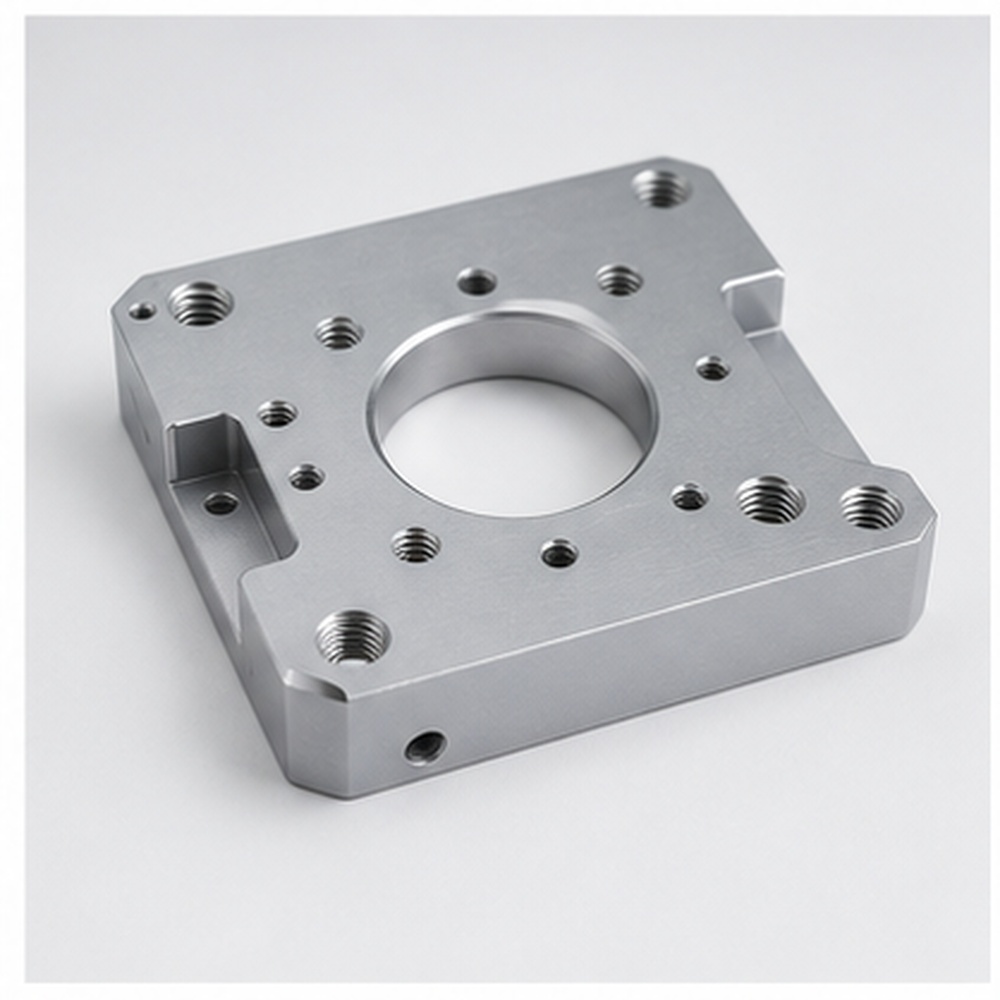
Motormonteringsplader
Specialfremstillede motormonteringsplader fremstillet i henhold til tegning, materiale, tolerance og finishkrav.
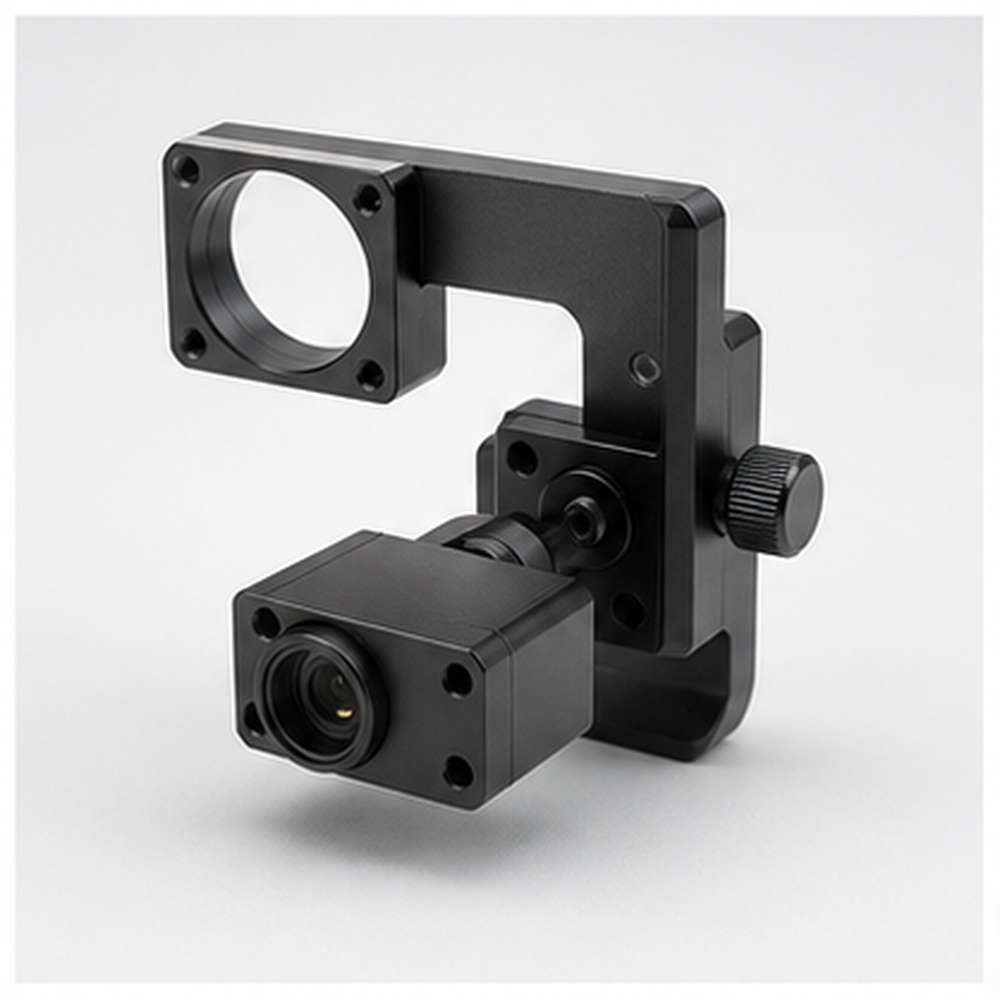
Sensorbeslag
Specialfremstillede sensorbeslag fremstillet i henhold til tegning, materiale, tolerance og finishkrav.
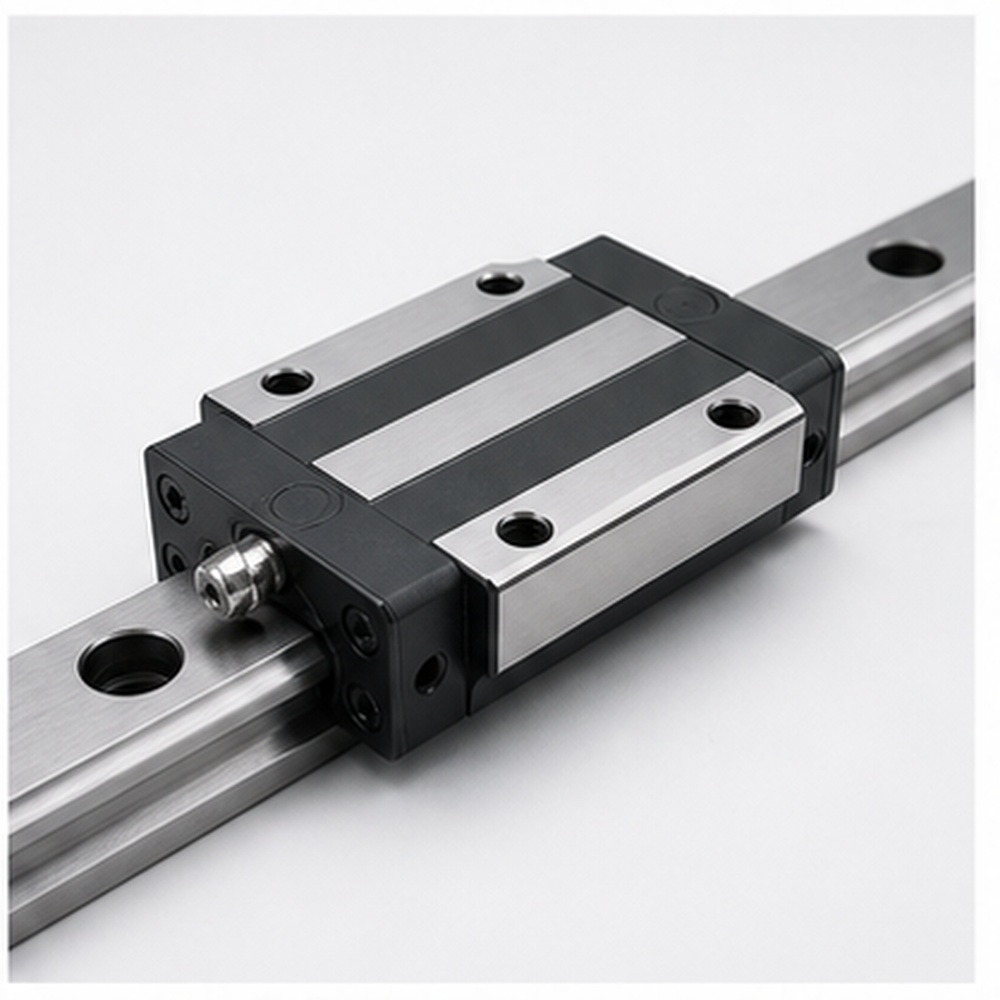
Lineære føringsblokke
Specialfremstillede lineære føringsblokke fremstillet i henhold til tegning, materiale, tolerance og finishkrav.
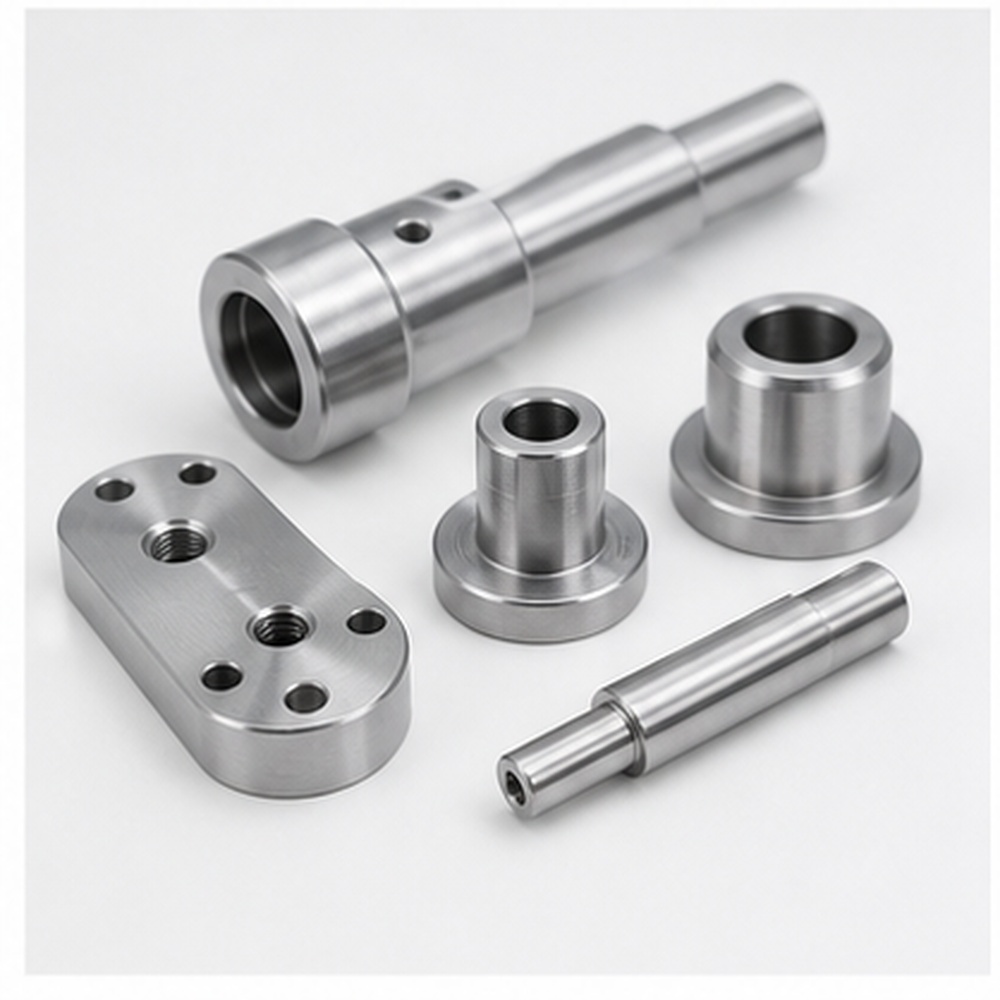
Aksler, muffer og afstandsstykker
Specialfremstillede aksler, muffer og afstandsstykker fremstillet i henhold til tegning, materiale, tolerancer og finishkrav.
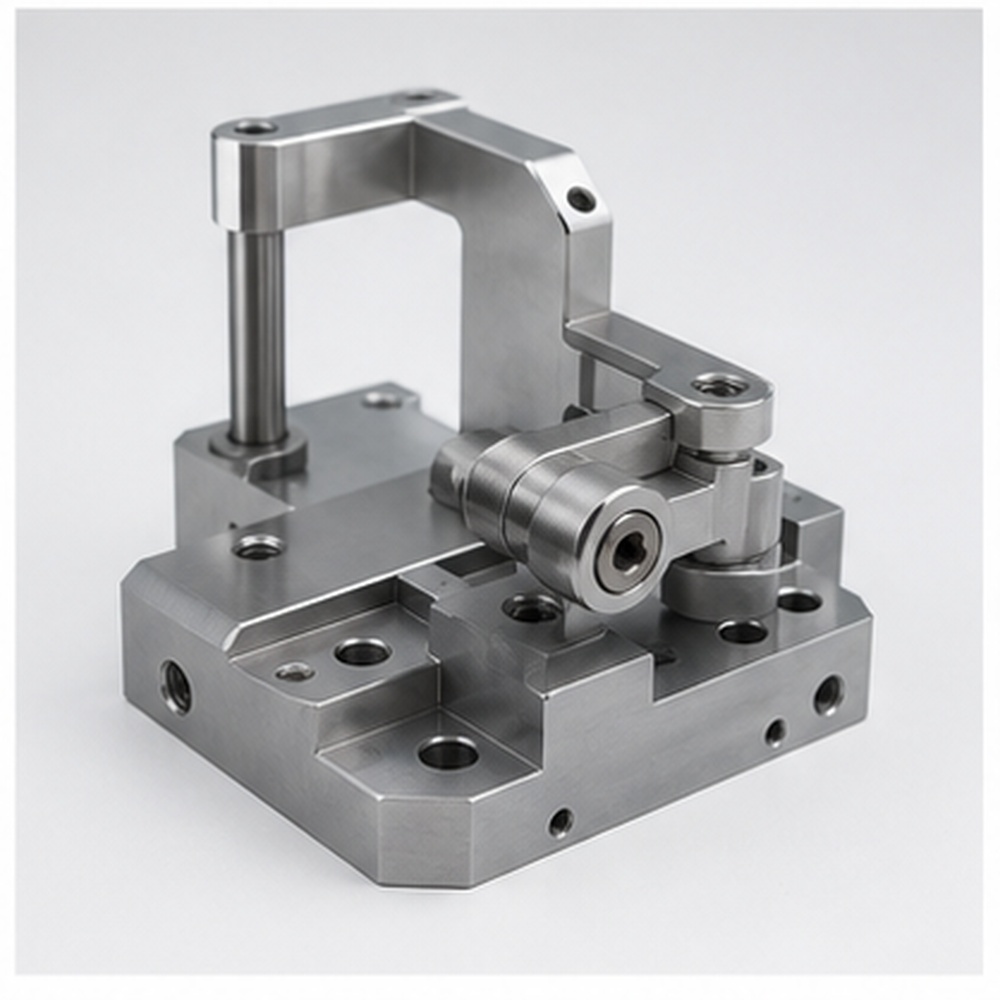
Komponenter til automatiseringsarmaturer
Specialfremstillede automatiseringsarmaturkomponenter fremstillet i henhold til tegning, materiale, tolerancer og finishkrav.
Materialer til robotbearbejdede dele
Materialevalg påvirker vægt, styrke, korrosionsbestandighed, ledningsevne, overfladefinish og langsigtet monteringsstabilitet. Tabellen nedenfor hjælper købere med at sammenligne almindelige materialevalg til præcisionskomponenter til robotteknologi.
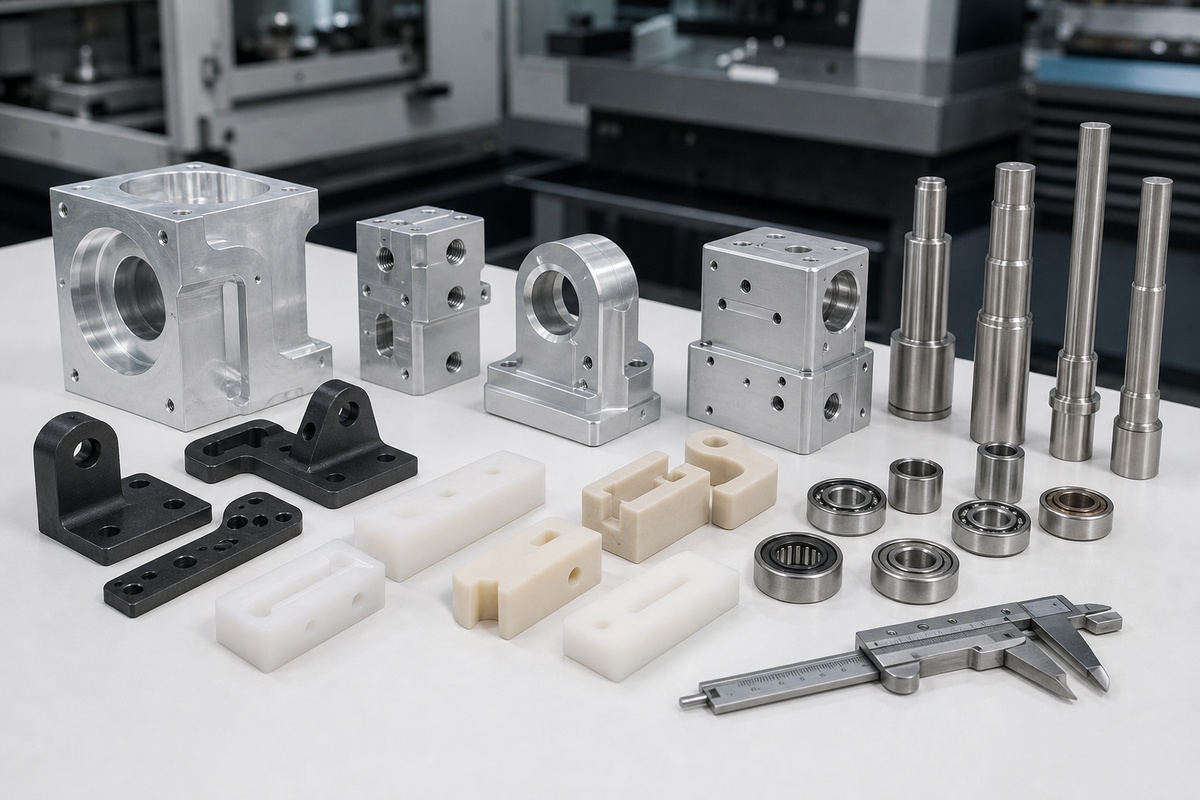
| Materiale | Bedst til | Noter |
|---|---|---|
| Aluminium 6061 / 7075 | Letvægtsrobotarme, rammer og aktuatorhuse | Bekræft endelig kvalitet, varmebehandling og finish i henhold til tegning og anvendelsesmiljø. |
| Rustfrit stål | Slidstærke aksler, stifter og strukturelle dele | Bekræft endelig kvalitet, varmebehandling og finish i henhold til tegning og anvendelsesmiljø. |
| Kulstofstål | Stærke beslag, armaturer og støttekomponenter | Bekræft endelig kvalitet, varmebehandling og finish i henhold til tegning og anvendelsesmiljø. |
| POM / PEEK / Nylon | Lavfriktionsføringer, isolerende dele og specialfremstillede bevægelseskomponenter | Bekræft endelig kvalitet, varmebehandling og finish i henhold til tegning og anvendelsesmiljø. |
Overfladebehandlingsmuligheder for robotkomponenter
Overfladebehandling bør vælges i henhold til materiale, monteringsmiljø, udseendekrav og funktionel ydeevne. K-TEK kan koordinere bearbejdning og efterbehandling, så de færdige dele opfylder både dimensionelle og visuelle forventninger.
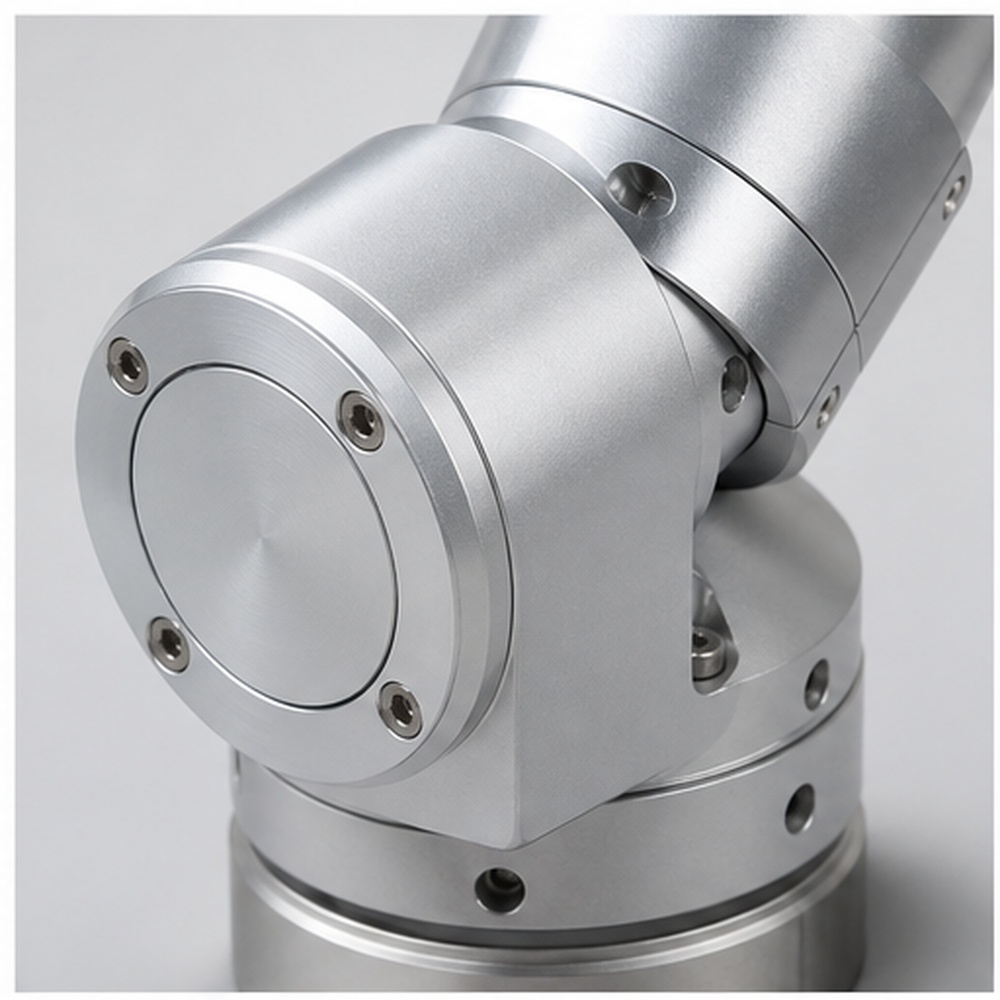
Klar eller sort anodisering
Brug klar eller sort anodisering, når projektet kræver matchende beskyttelse, udseende eller funktionel ydeevne for robotdele.
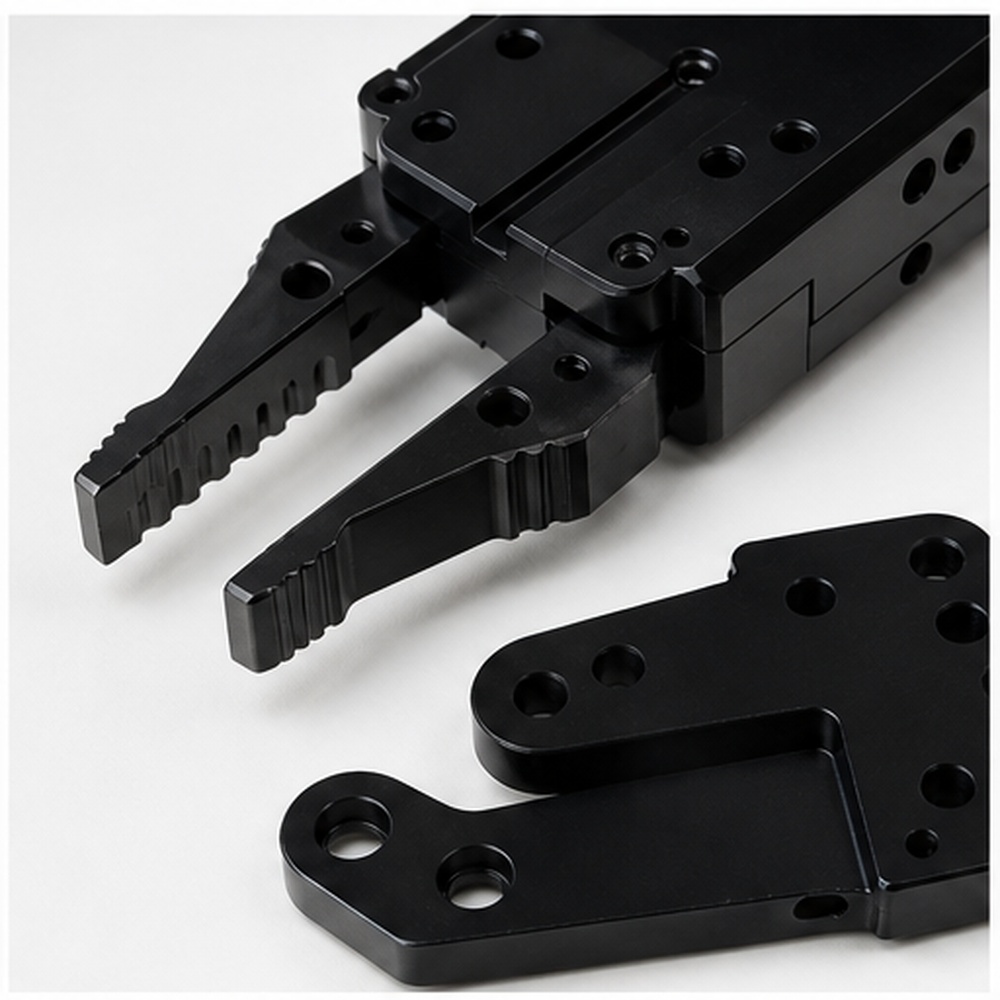
Hårdanodisering til glidende eller slidte overflader
Brug hårdanodisering til glidende eller slidflader, når projektet kræver matchende beskyttelse, udseende eller funktionel ydeevne for robotdele.
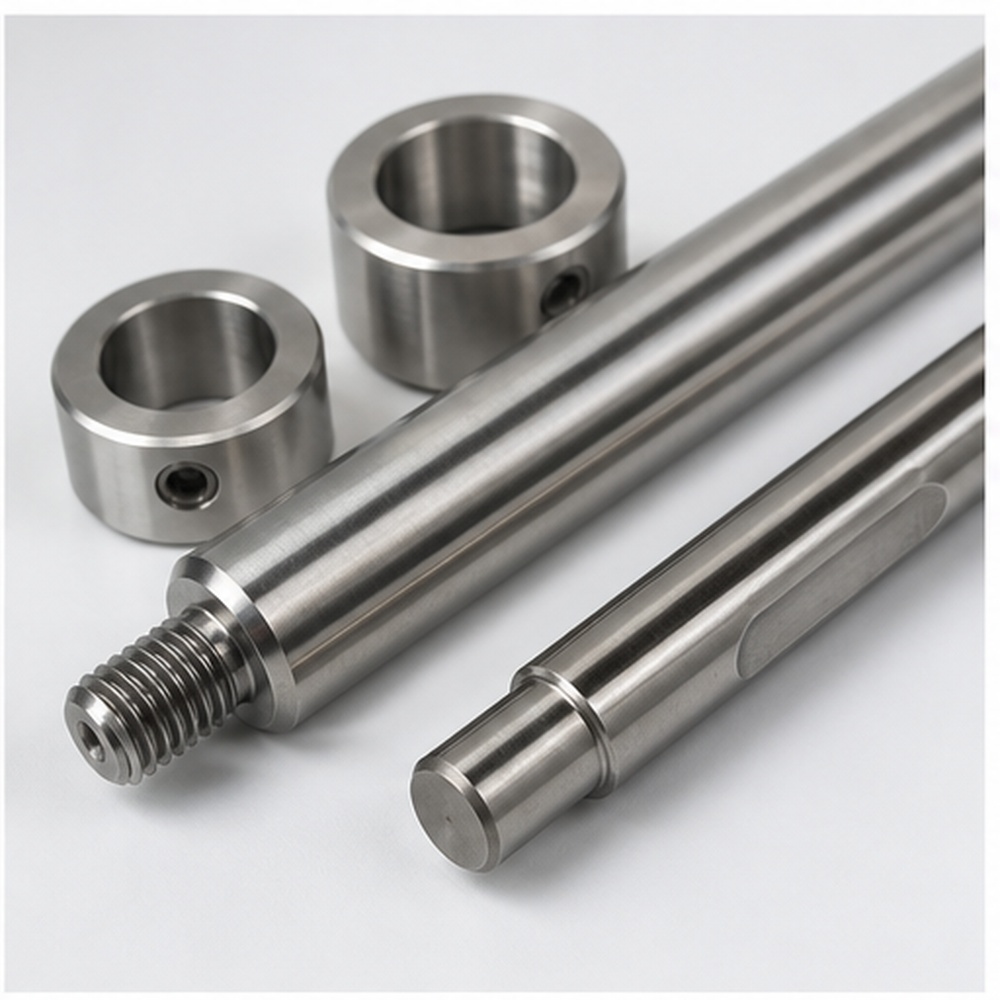
Nikkelbelægning for korrosionsbestandighed
Brug fornikling for at opnå korrosionsbestandighed, når projektet kræver matchende beskyttelse, udseende eller funktionel ydeevne for robotdele.
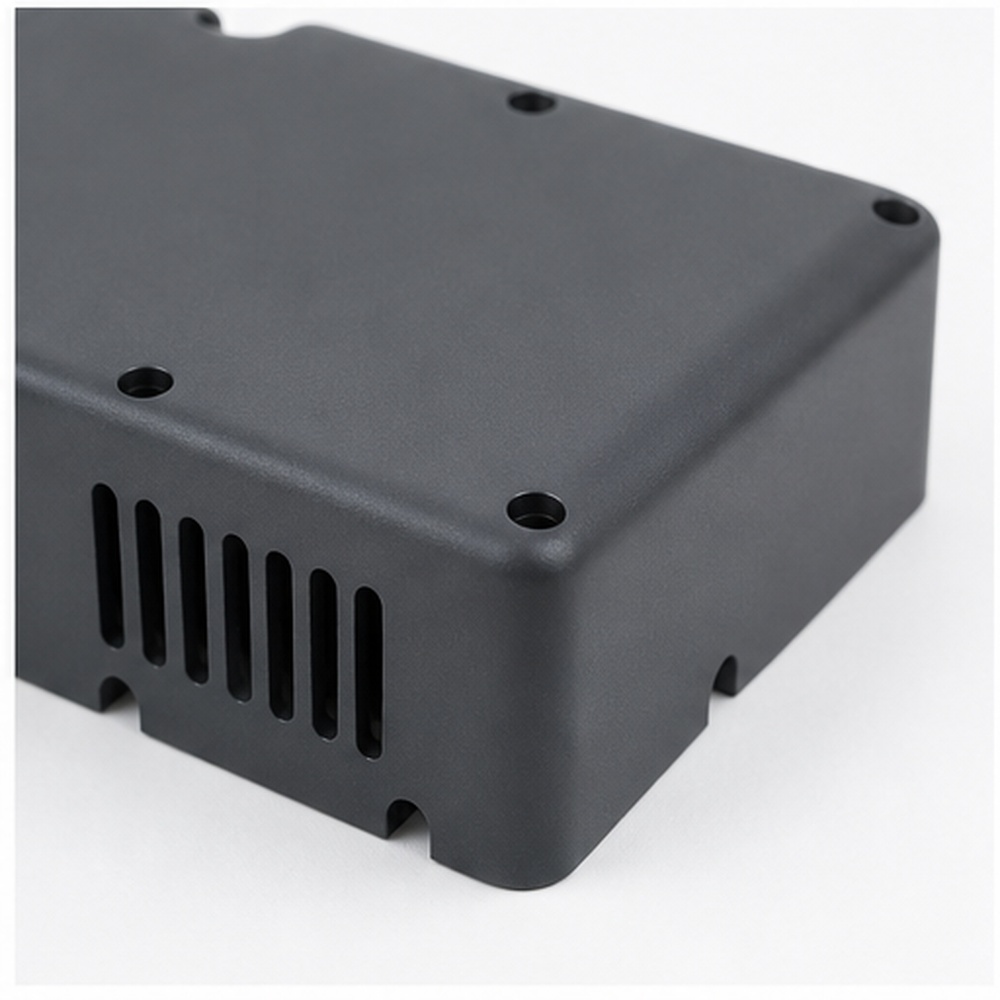
Pulverlakering til udstyrsdæksler
Brug pulverlakering til udstyrsdæksler, når projektet kræver matchende beskyttelse, udseende eller funktionel ydeevne for robotdele.
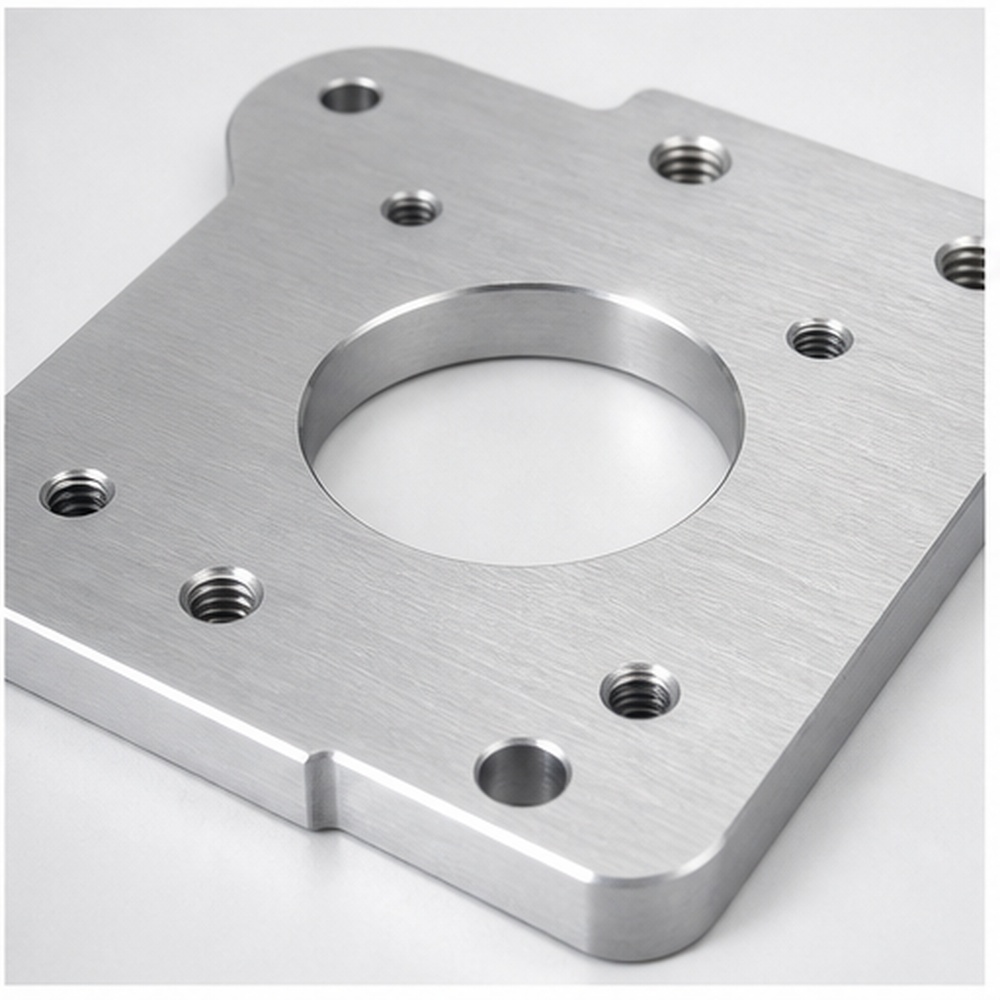
Polering eller børstning af synlige metalkomponenter
Brug polering eller børstning til synlige metalkomponenter, når projektet kræver matchende beskyttelse, udseende eller funktionel ydeevne for robotdele.
Kvalitetssikring af præcisionsdele til robotteknologi
Kvalitetskontrollen bør fokusere på de dimensioner og overflader, der påvirker den endelige samling. K-TEK kontrollerer kritiske tolerancer, hulpositioner, overfladetilstand og finishkvalitet, før delene pakkes til levering.
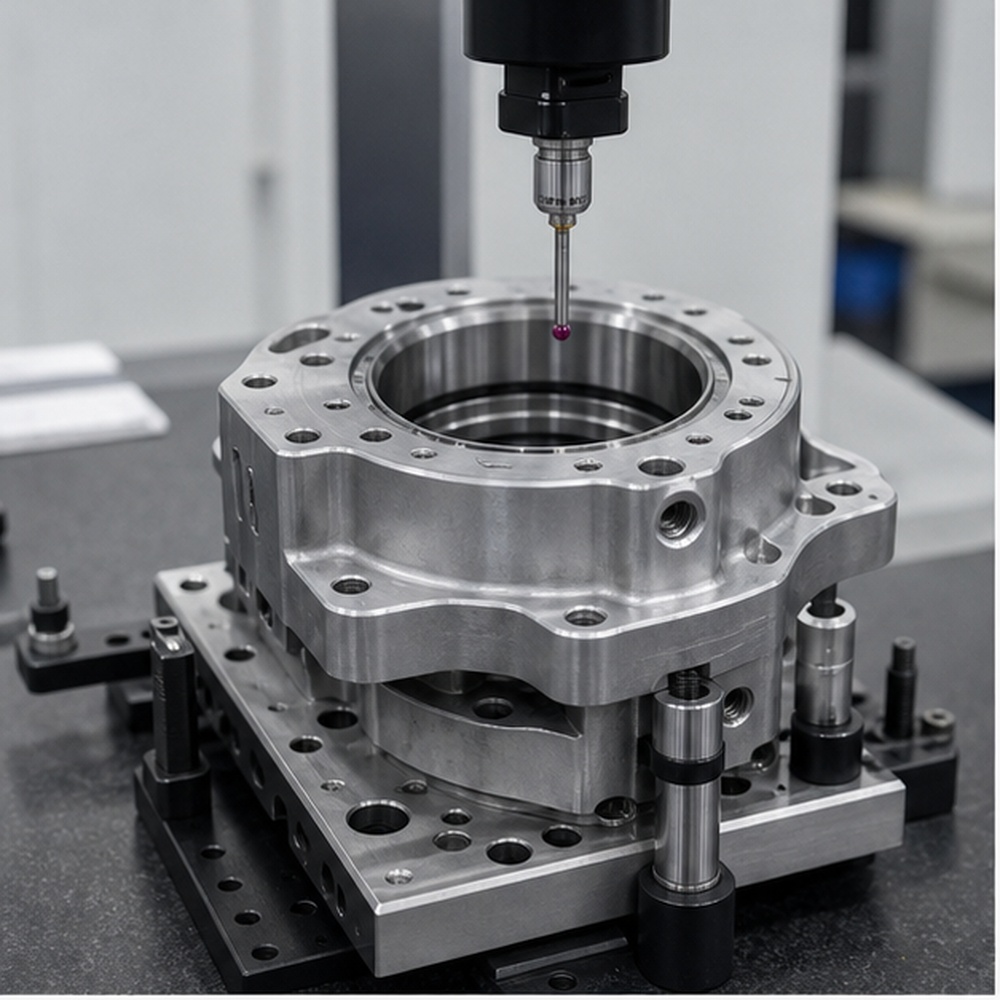
Inspektion af lejesæde og hulposition
Inspektion af lejesæde og hulposition styres i henhold til tegningskrav og projektspecifikke inspektionspunkter.
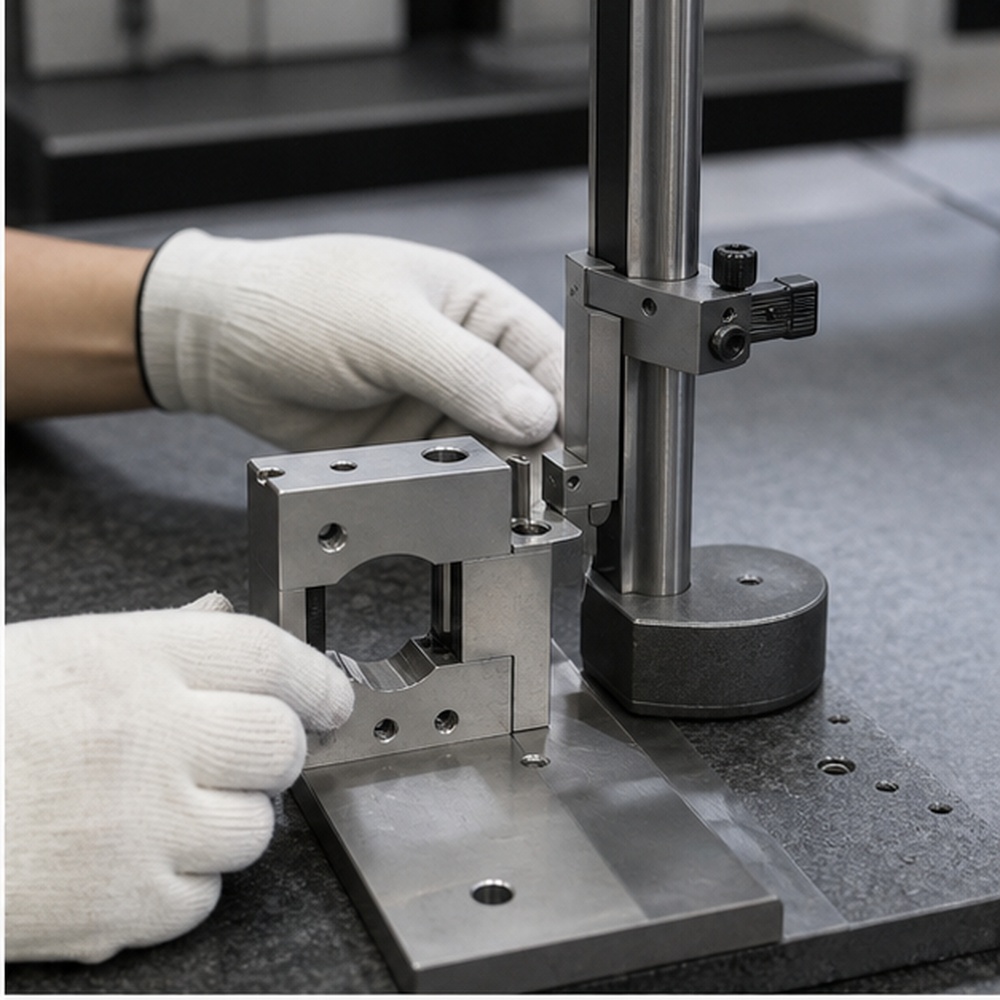
Planheds- og parallelitetskontrol af monteringsflader
Planheds- og parallelitetskontroller for monteringsflader kontrolleres i henhold til tegningskrav og projektspecifikke inspektionspunkter.
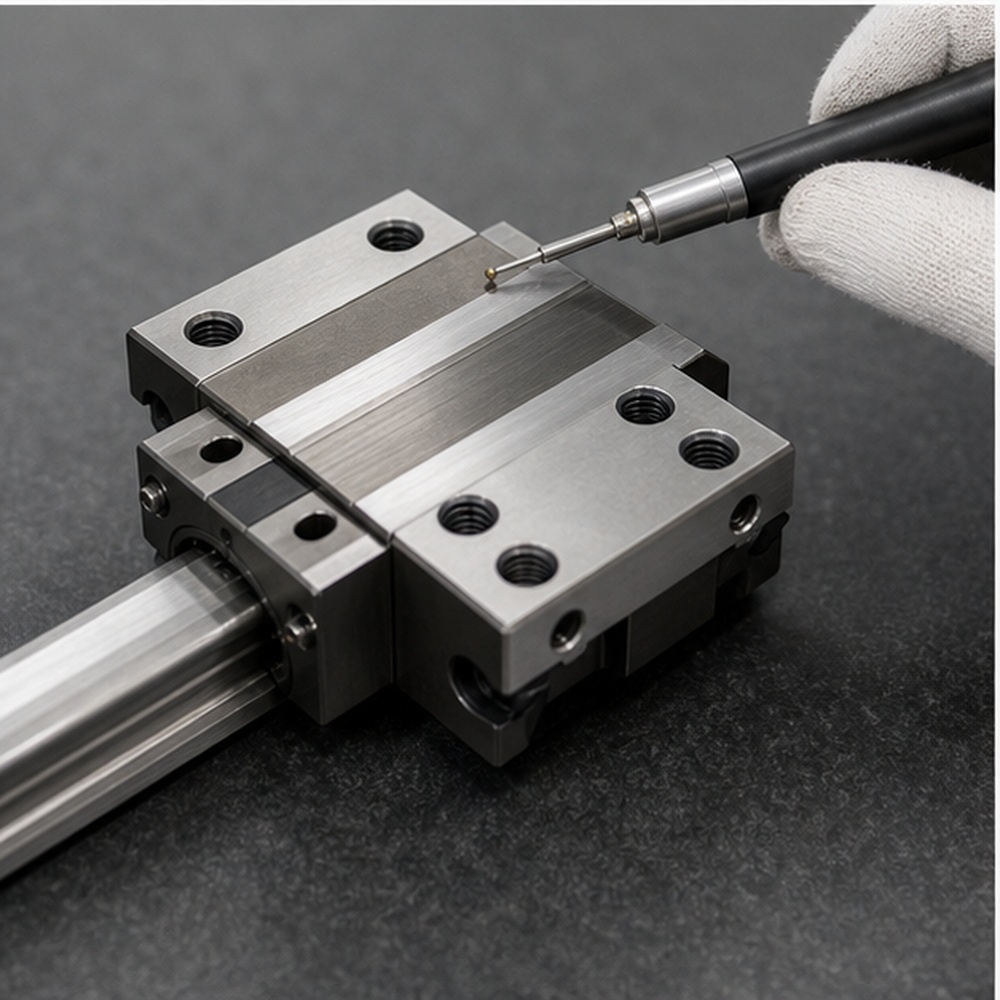
Inspektion af overfladeruhed for glidende elementer
Inspektion af overfladeruhed for glidende elementer styres i henhold til tegningskrav og projektspecifikke inspektionspunkter.
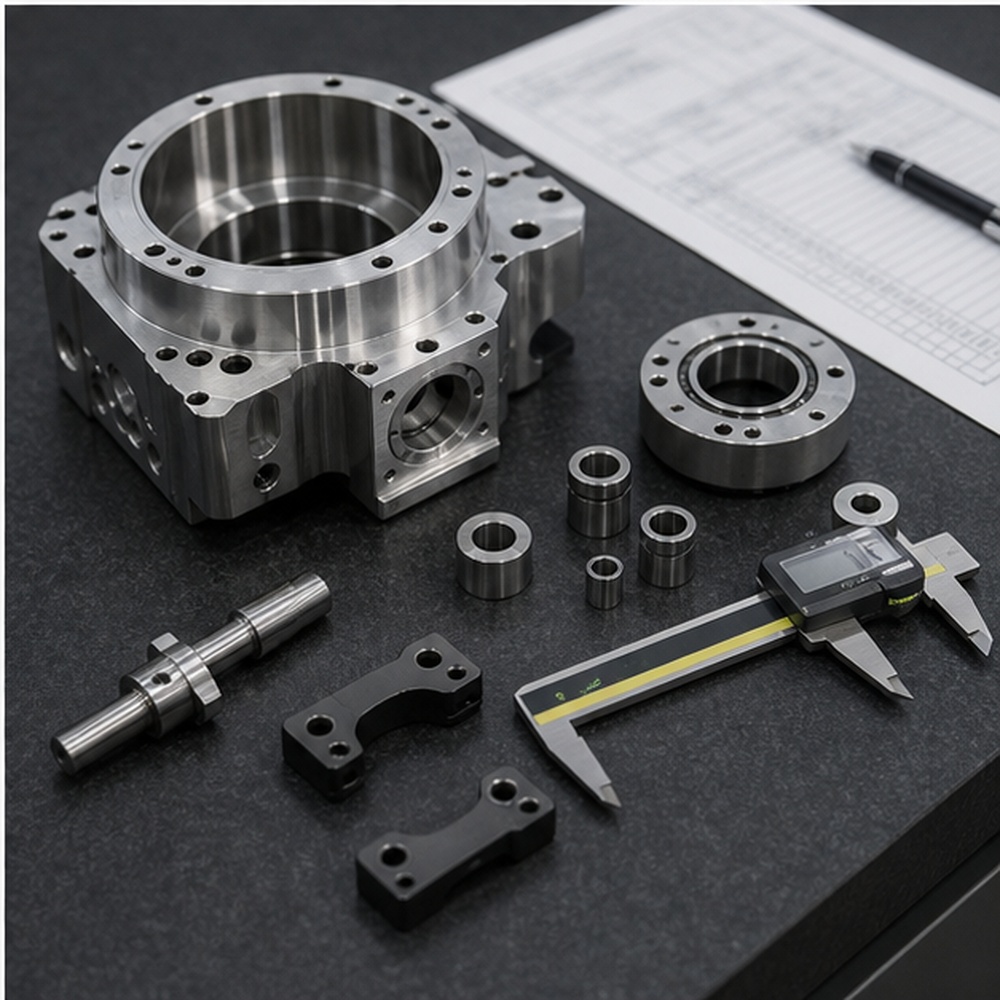
Verifikation af gevind- og samlingsgrænseflade
Verifikation af gevind- og samlingsgrænseflader styres i henhold til tegningskrav og projektspecifikke inspektionspunkter.
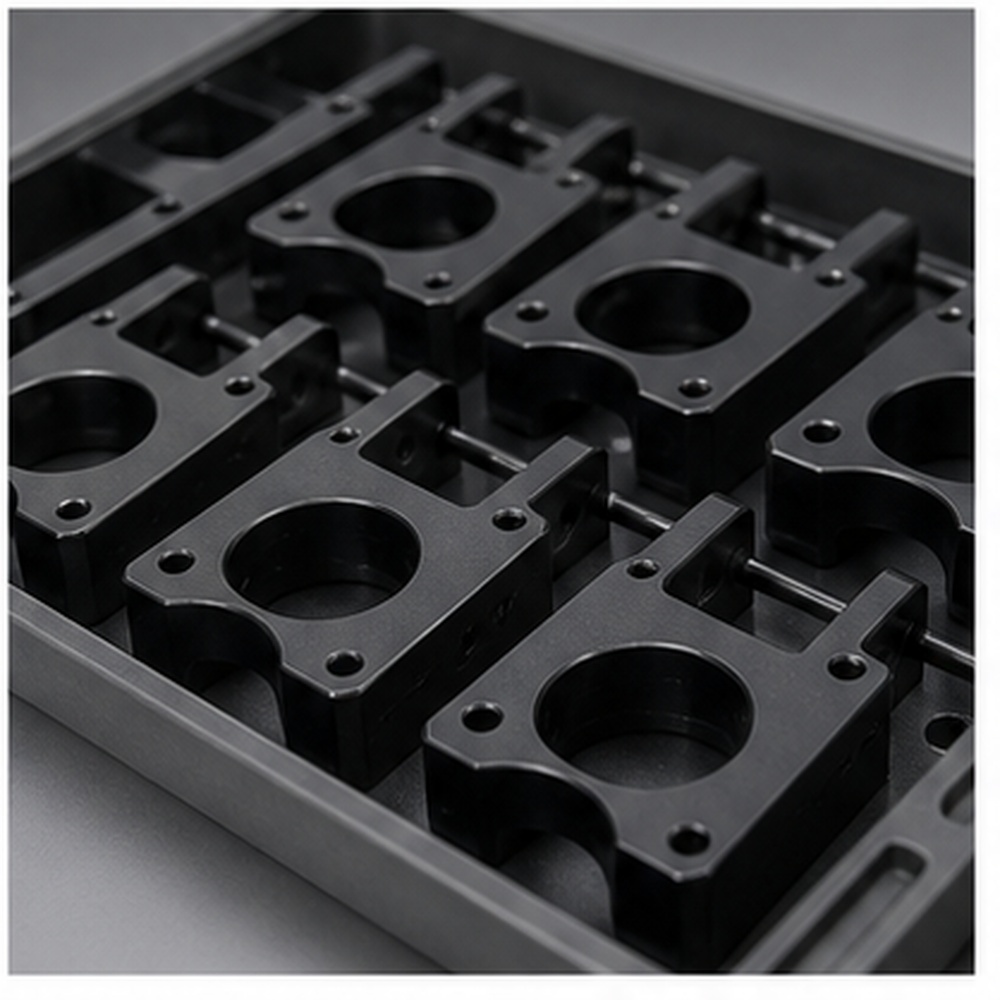
Prøvegodkendelse før gentagen batchproduktion
Godkendelse af prøver før gentagen serieproduktion kontrolleres i henhold til tegningskrav og projektspecifikke inspektionspunkter.
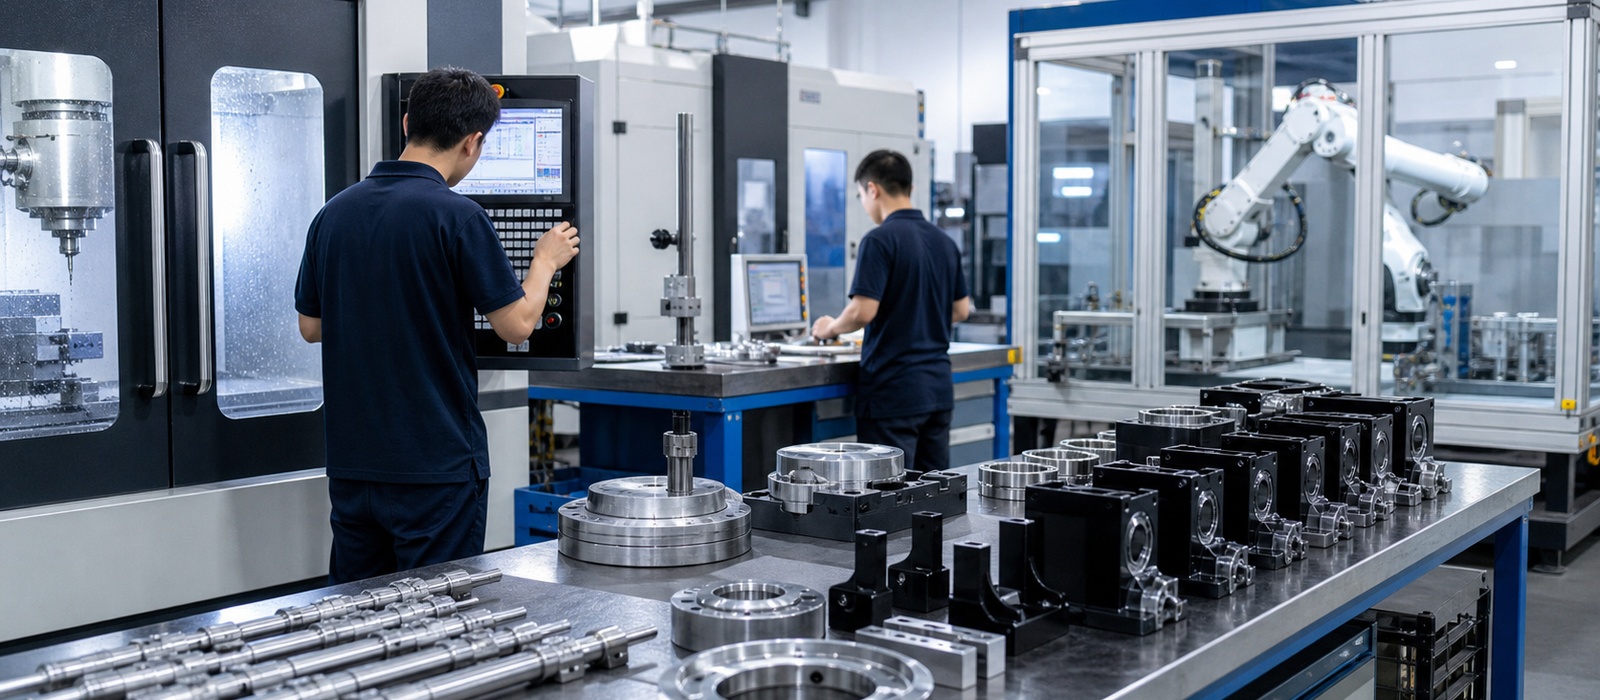
Fabriksstyrke til fremstilling af robotdele
K-TEK præsenterer produktionskapacitet gennem reel bearbejdning, inspektion, materialeopdeling og billeder af færdige dele i stedet for generiske standardbilleder. CNC-fræsecentre, drejemaskiner, samlede robotdelgrupper og inspektionsscener med skydelærer eller CMM viser, hvordan robotpræcisionsdele fremstilles og verificeres før levering.
Casestudier om robotproduktion
Casekort viser bearbejdningsprocessen, materialet, finishen og inspektionsværdien bag virkelige robotkomponenter. Hver undersøgelse er kortfattet, men specifik nok til at understøtte SEO- og GEO-svarudtrækning.
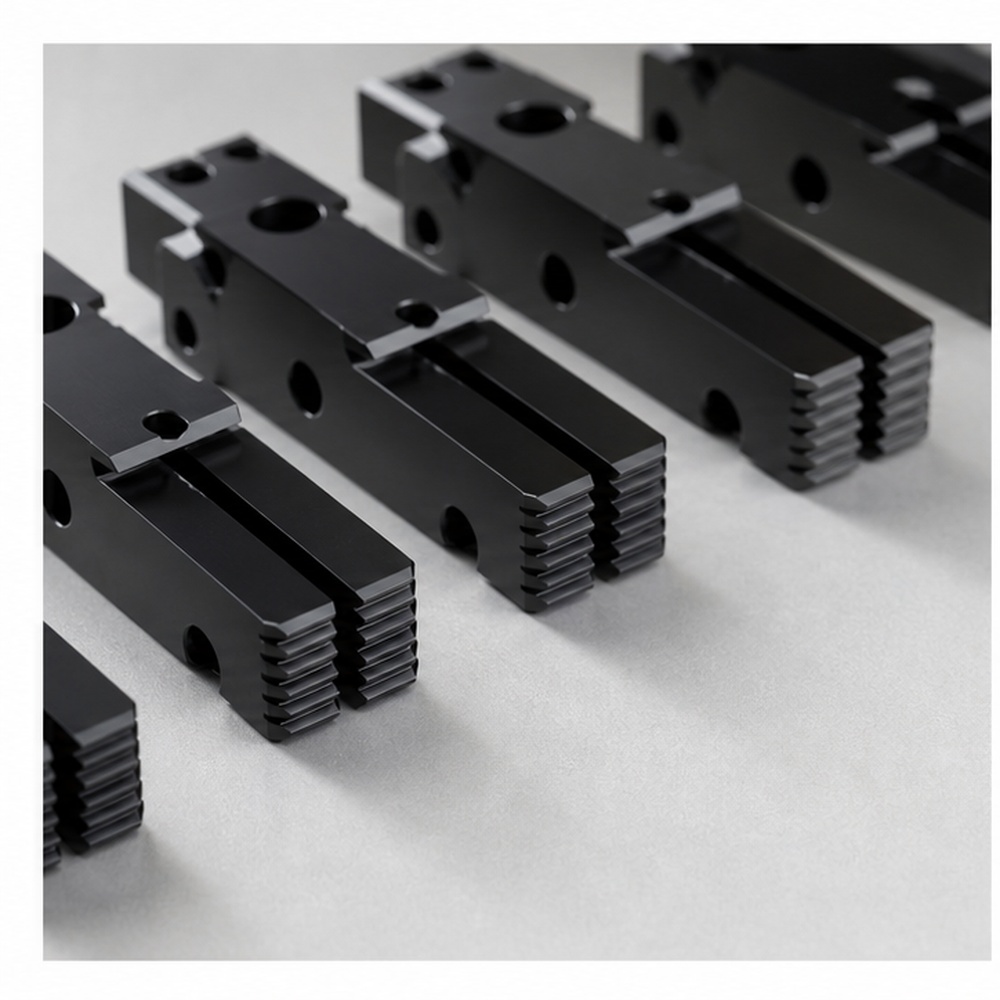
Robot Gripper Kæbe Batch
CNC-fræsede gribekæber i aluminium med kontrollerede gribeflader, gevindhuller og hårdanodiseret finish til gentagen brug.
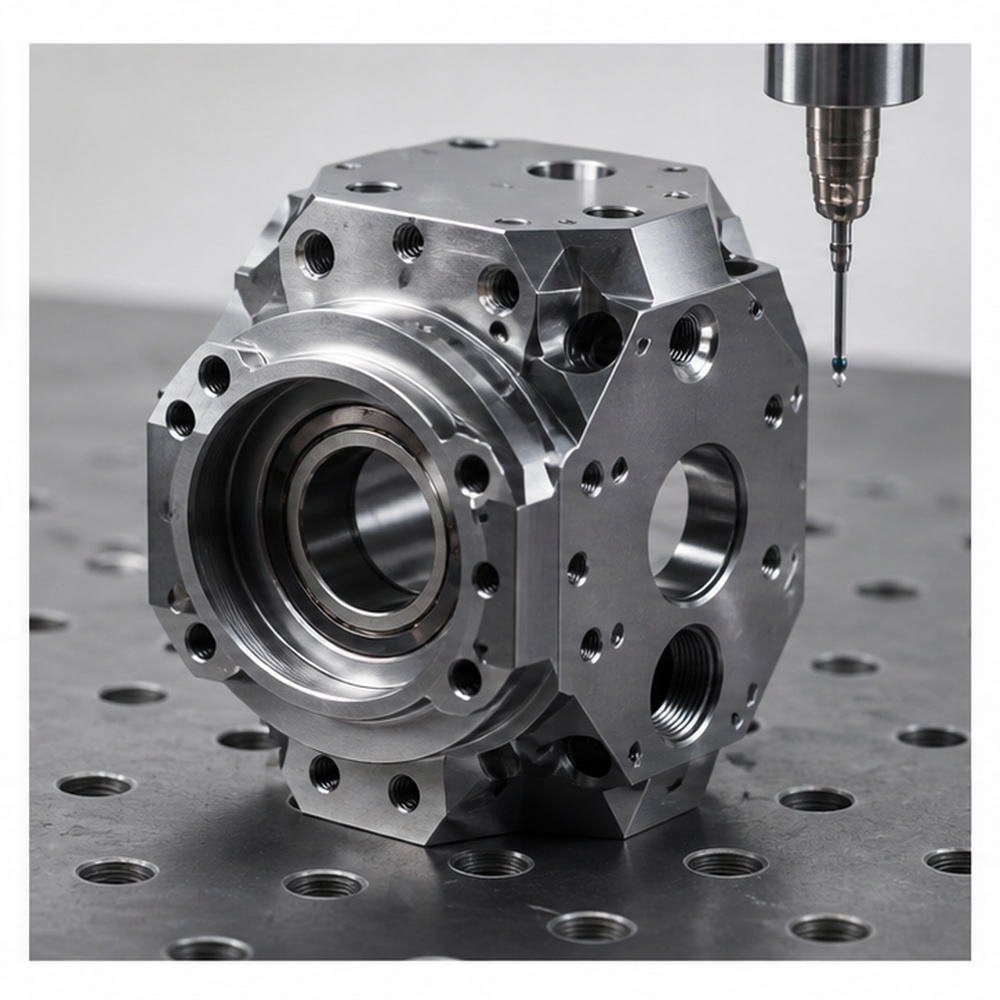
Prototype til aktuatorhus
5-akset maskinbearbejdet hus med kompakte funktioner til flere sider, lejesædestyring og efterbearbejdningsinspektion.
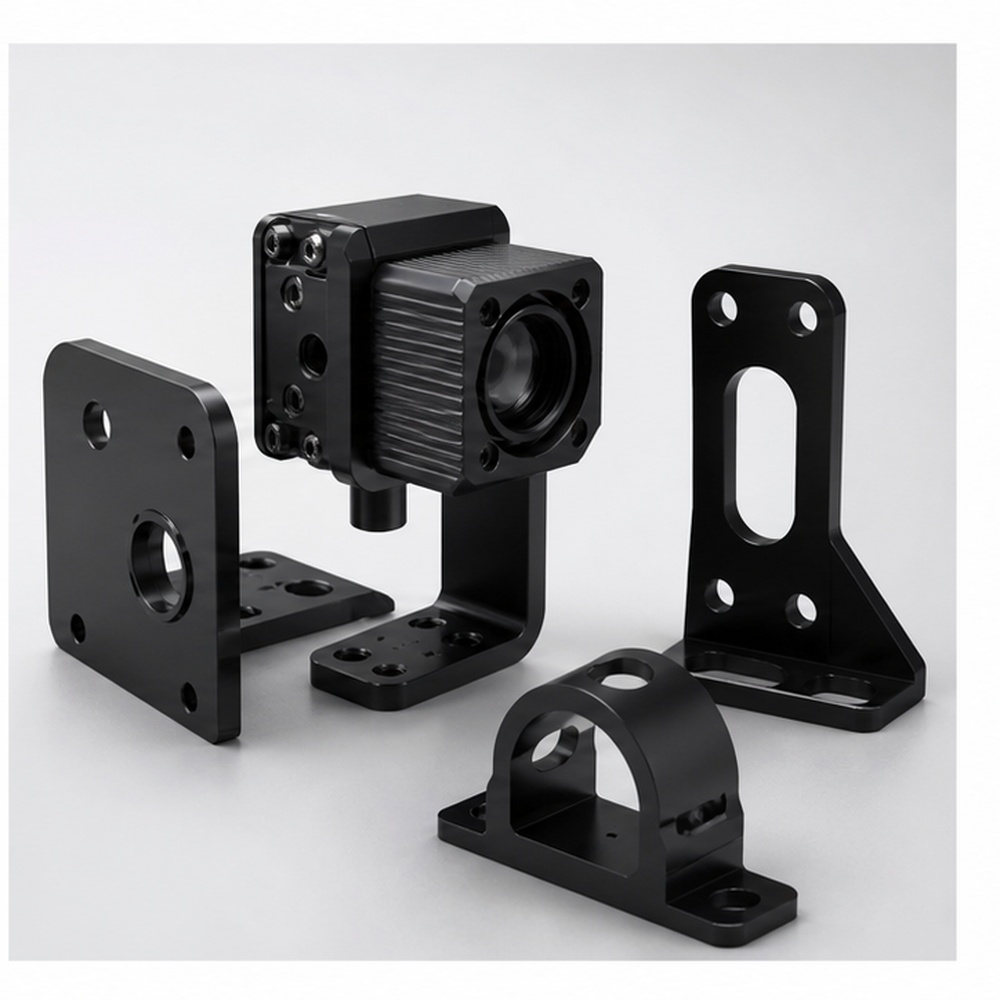
Beslagsæt til automatiseringssensorer
Beslag i små serier bearbejdet med ensartet hulposition og sort anodisering til maskinvisionsudstyr.
Ofte stillede spørgsmål om robotteknologisk præcisionsbearbejdning
FAQ'er bør besvare reelle købers spørgsmål om materialer, tolerancer, prototypesupport, inspektion og overfladebehandling. Brug synligt harmonikaindhold og tilføj strukturerede data på FAQ-siden.
Kan du bearbejde robotarm- og griberkomponenter?
Ja. Vi kan producere robotarme, led, griberkæber, aktuatorhuse og bevægelsesrelaterede beslag ud fra tegninger eller 3D-filer.
Hvilke tolerancer er vigtige for robotdele?
Lejesæder, koaksialitet, hulposition, planhed, parallelisme og gevindskårne grænseflader er normalt kritiske for robotaggregater.
Kan I understøtte ændringer i prototypen?
Ja. Vi kan bearbejde tidlige prøver og justere senere partier efter designgennemgang eller bevægelsestest.
Hvilke materialer er almindelige til robotkomponenter?
Aluminium, rustfrit stål, kulstofstål, POM, PEEK og nylon anvendes ofte afhængigt af vægt, styrke og friktionsbehov.


