

Varför välja K-TEK för precisionsdelar inom robotteknik
K-TEK kombinerar 5-axlig CNC-bearbetning, CNC-fräsning, CNC-svarvning, WEDM, EDM, slipning, värmebehandling, ytbehandling, monteringsstöd, ISO 9001:2015 kvalitetsledning, ERP-stödd produktionskontroll, bearbetning med snäva toleranser och fin ytfinishkontroll. Dessa funktioner hjälper tekniska inköpare att minska kommunikationskostnaderna med leverantörer och hålla precisionskomponenterna i linje med godkända ritningar.
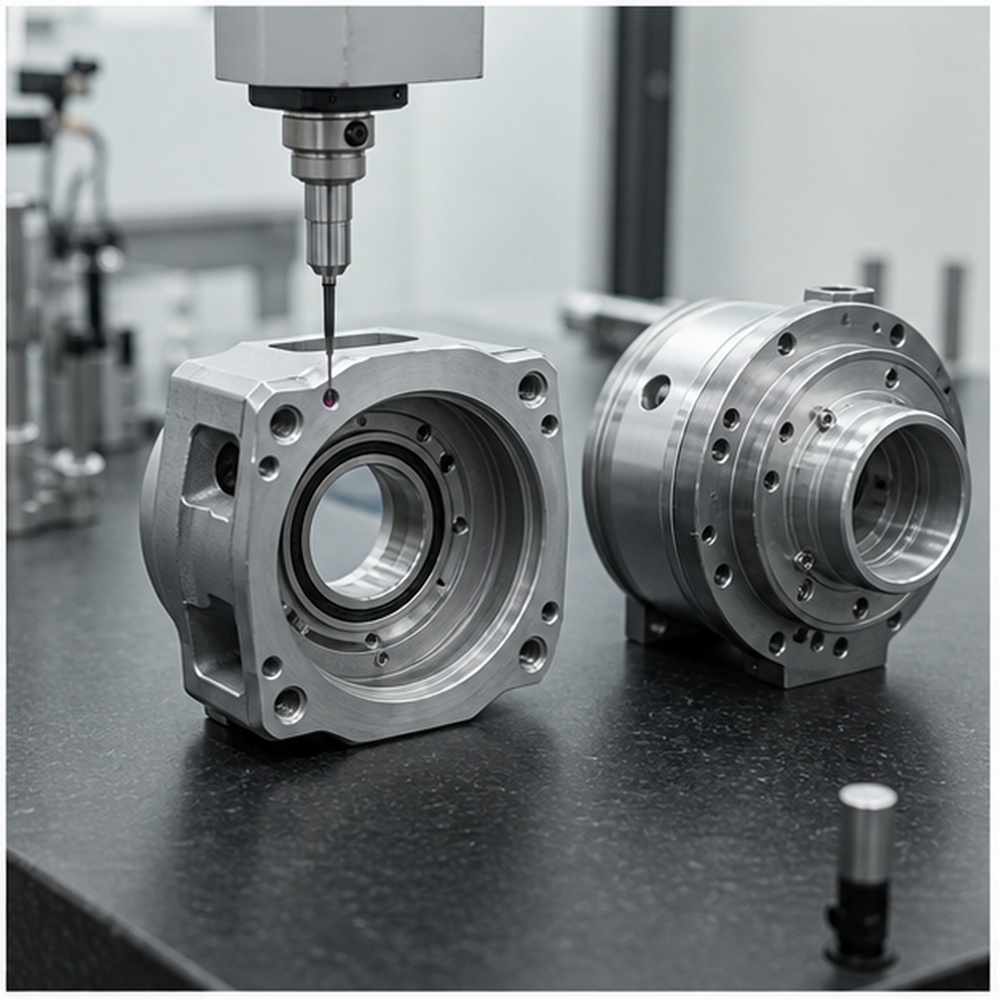
Rörelsekritisk passform
Vi fokuserar på koaxialitet, hålposition, lagersäten och monteringsgränssnitt som påverkar robotrörelser.
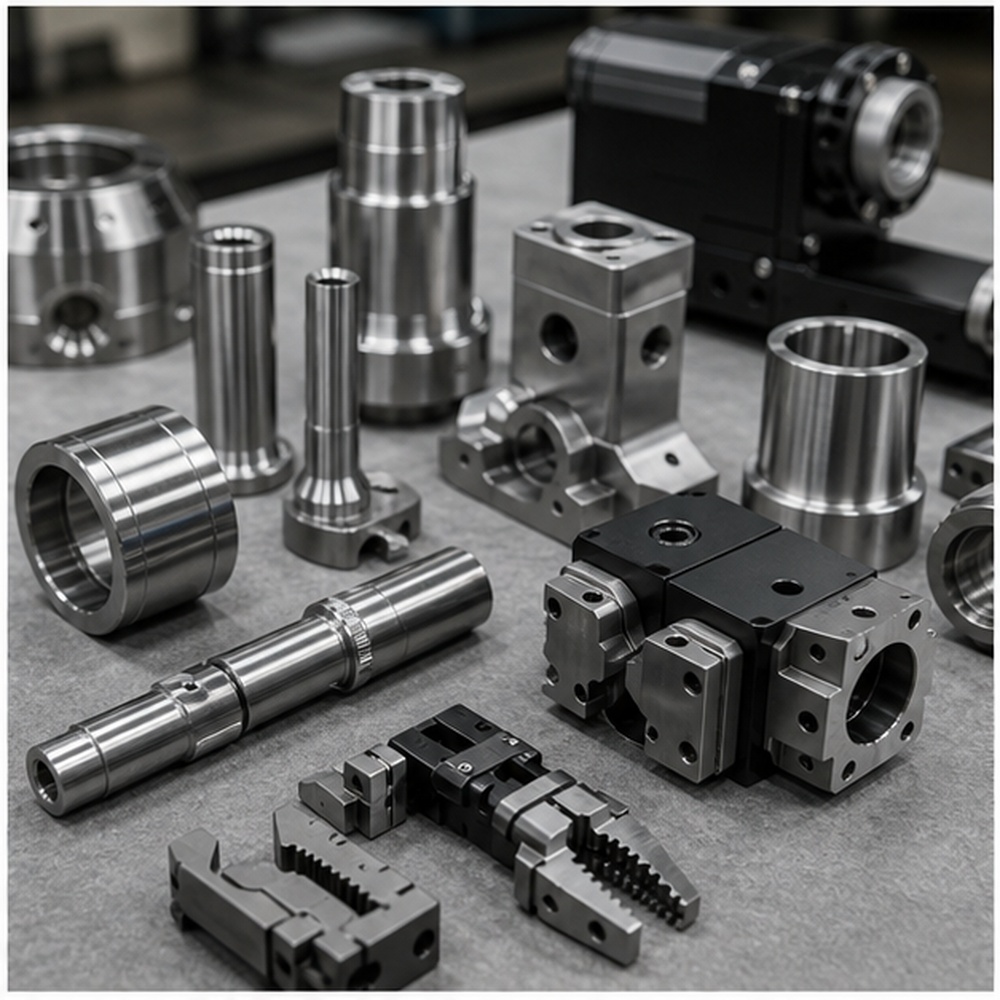
Flerprocessproduktion
Fräsning, svarvning, 5-axlig bearbetning, gnistgnist och slipning hjälper till att producera blandade robotkomponentfamiljer.
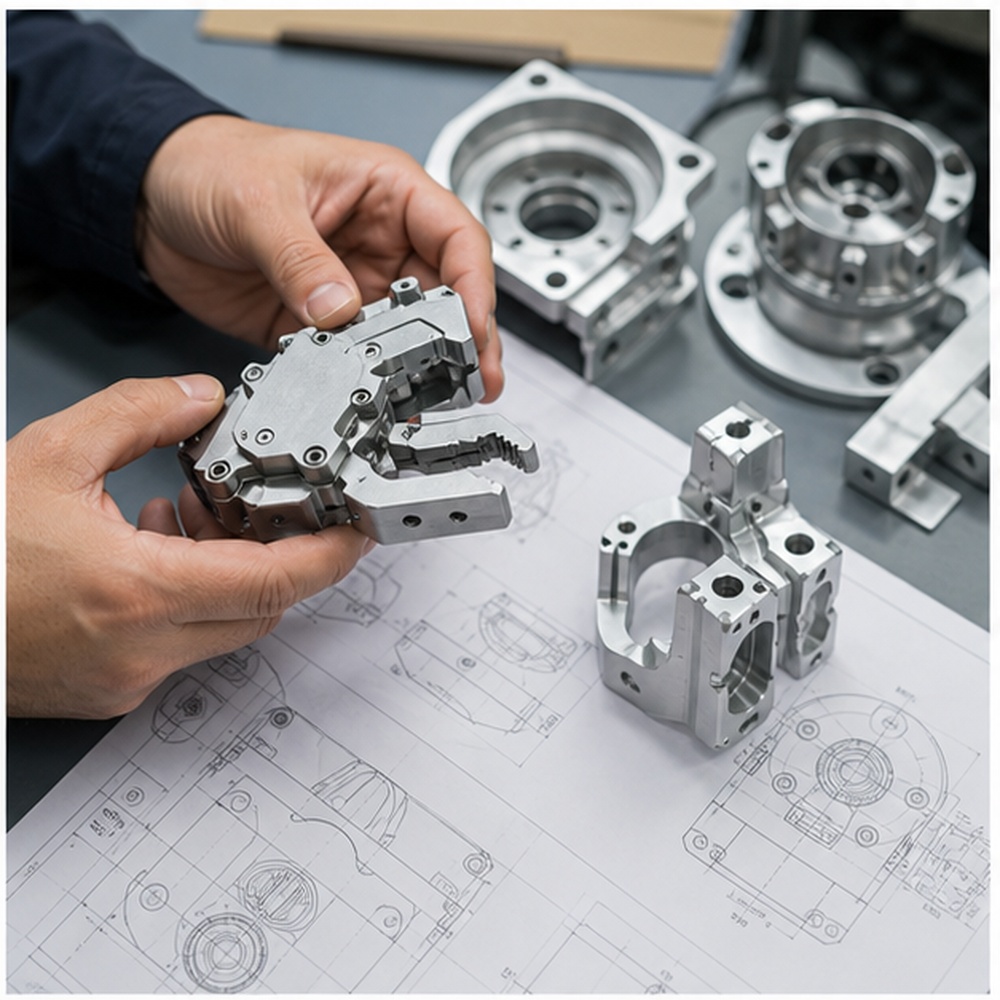
Stöd för teknisk förändring
Prototyprevideringar kan hanteras snabbt när robotdesignen ändras efter testning.

Konsekvent batchproduktion
ERP-stödda orderflöden hjälper till att hålla upprepade robotdelar i linje med godkända prover.
Från robotprototyp till pålitlig produktion
Robotutveckling går vanligtvis från konceptprototyp till funktionell rörelsetestning, sedan till pilotutrustning och upprepad produktion. K-TEK kan bearbeta tidiga prototyper för passformsvalidering, uppdatera geometri efter ställdons- eller sensorbyten och stödja små till medelstora serier när designen har bekräftats.
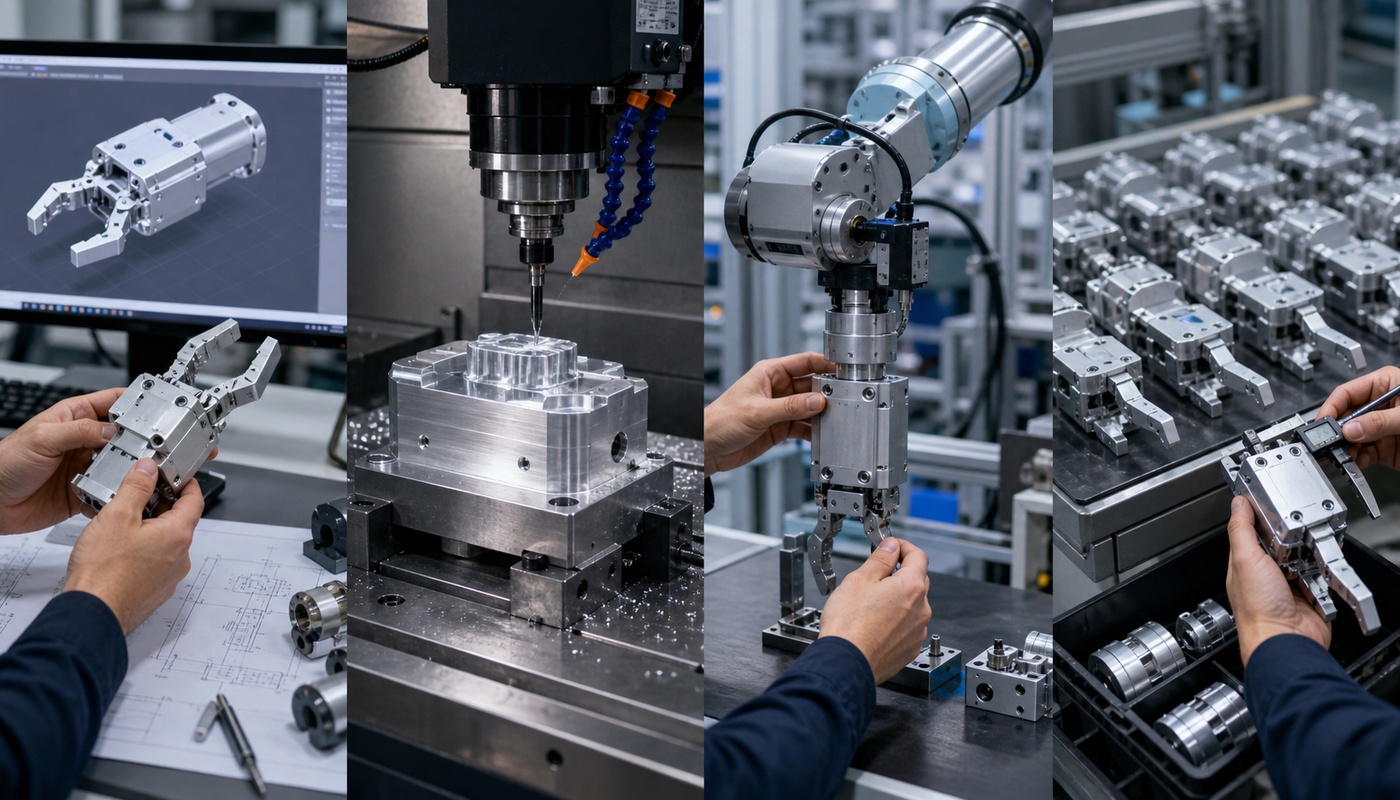
Ritningsgranskning
Granska CAD-filer, materialanteckningar, toleranser och efterbehandlingskrav före bearbetning.
Prototypbearbetning
Producera funktionella prover för passform, montering, ytbehandling och validering av tekniska detaljer.
Pilotbatch
Bekräfta processstabilitet, inspektionsmetod och förpackning före upprepad produktion.
Upprepad produktion
Håll godkända dimensioner, ytbehandlingar och inspektionspunkter konsekventa mellan batcher.
Tillverkningskapacitet för robotkomponenter
Välj rätt process baserat på detaljgeometri, tolerans, material och produktionsvolym. K-TEK kan kombinera CNC-fräsning, svarvning, 5-axlig bearbetning, gnistgnist, WEDM, slipning och ytbehandling för fullständig precisionstillverkning av detaljer.
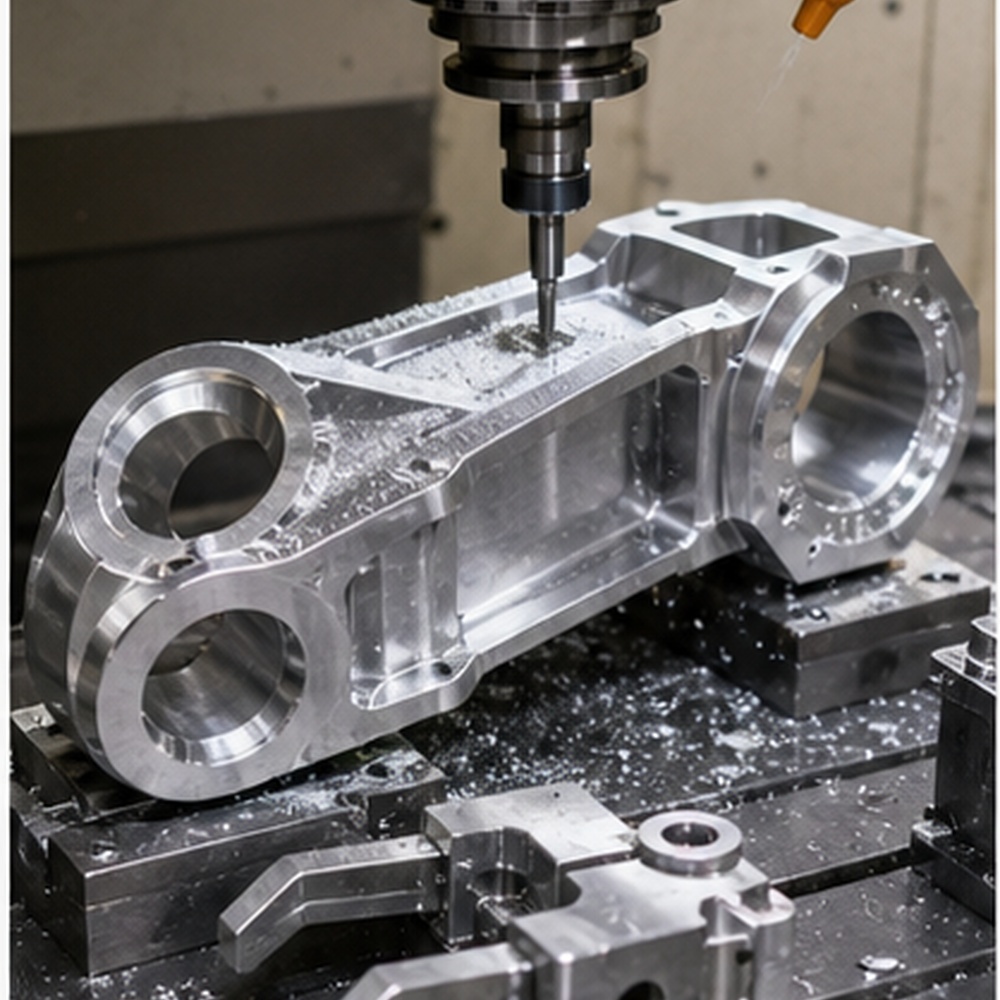
CNC-fräsning
För robotarmar, ramar, gripkäftar, sensorfästen och utrustningsplattor.
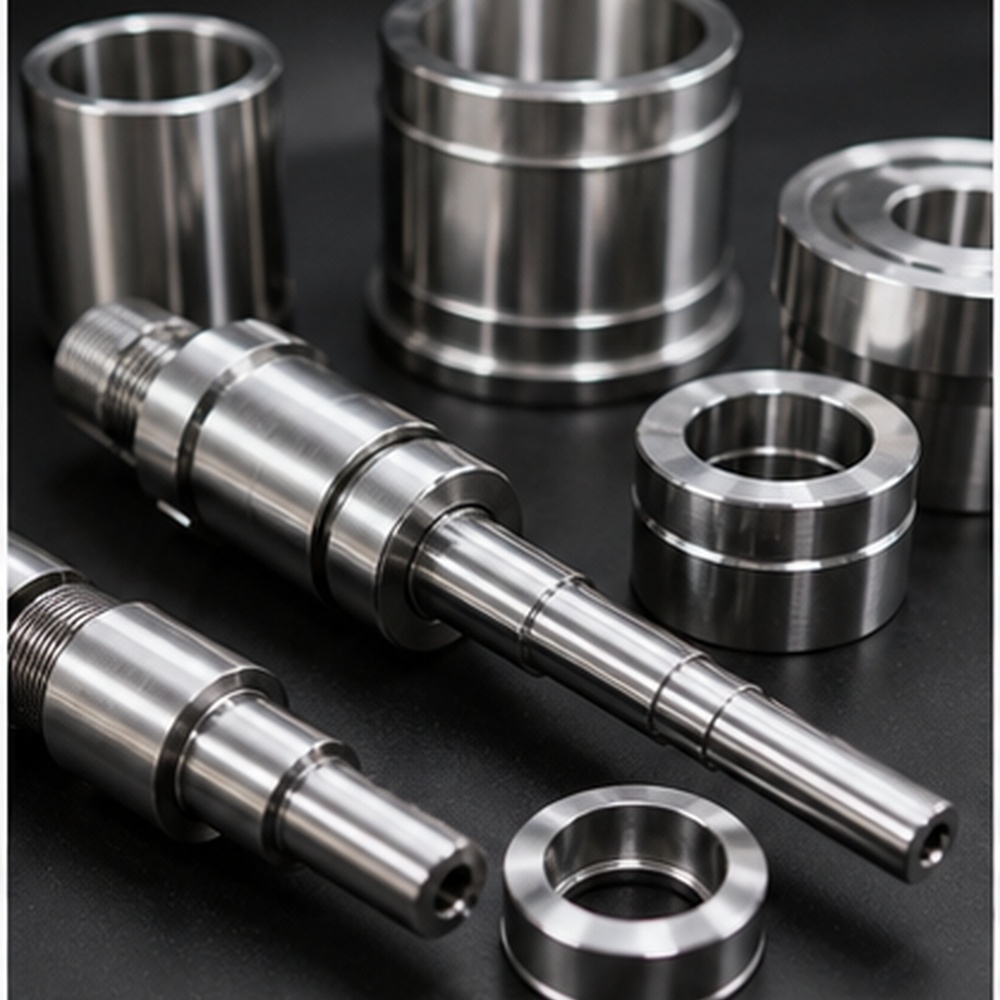
CNC-svarvning
För axlar, hylsor, remskivor, kragar, distanser och runda ställdondelar.
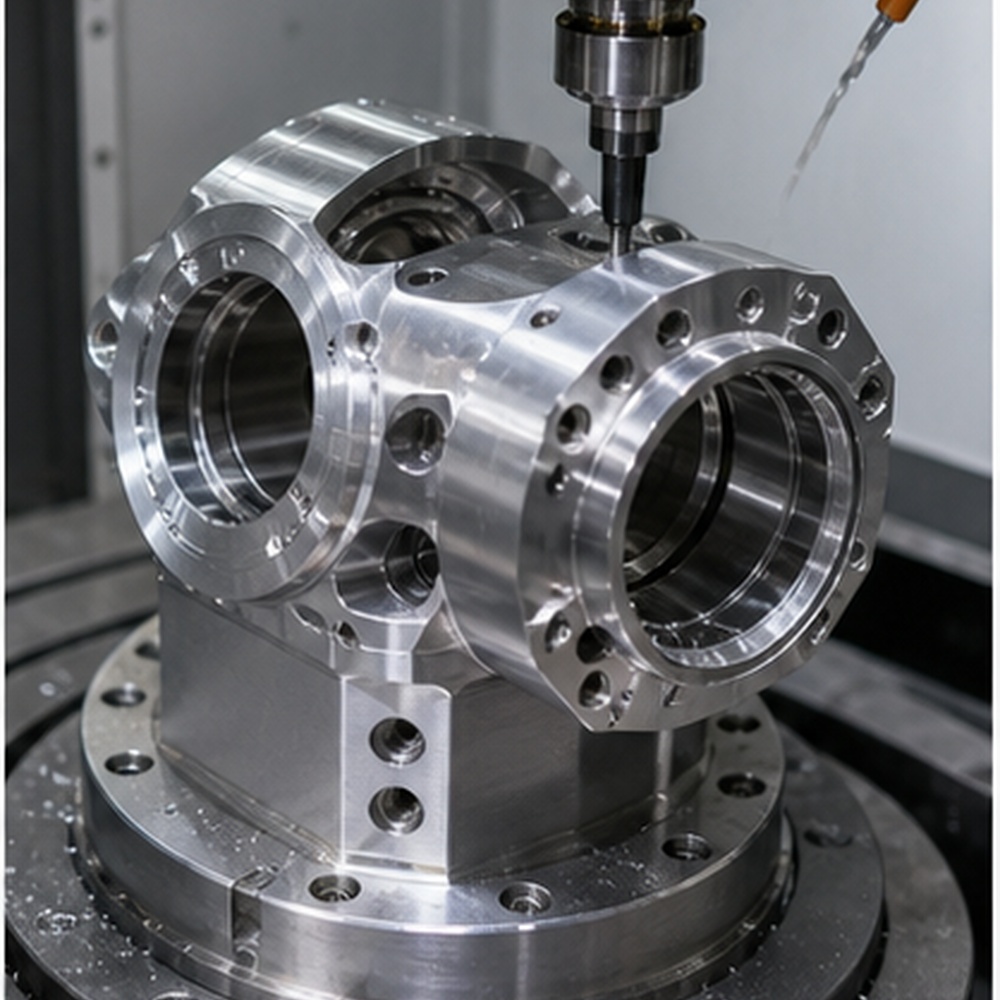
5-axlig bearbetning
För vinklade funktioner, kompakta robotleder och lätta komplexa kroppar.
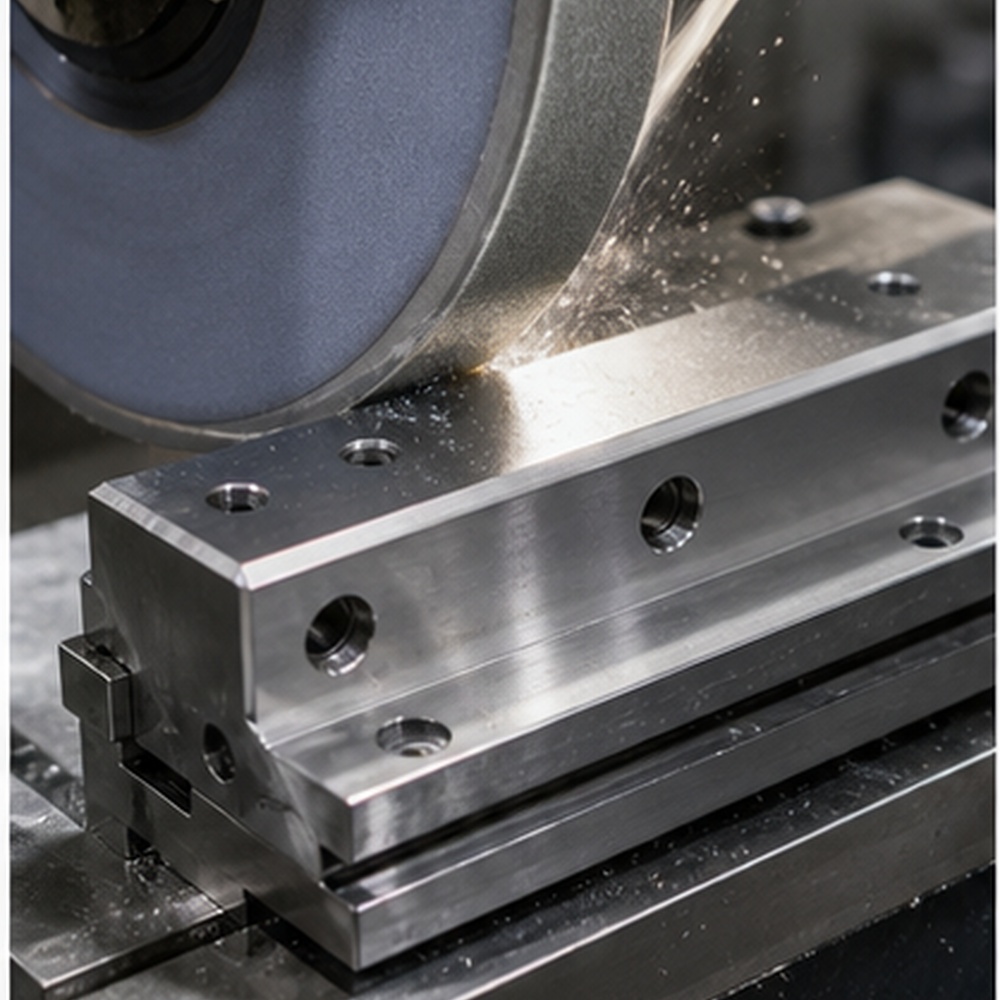
Slipning
För glidytor, exakta kontaktytor och högpassande monteringar.
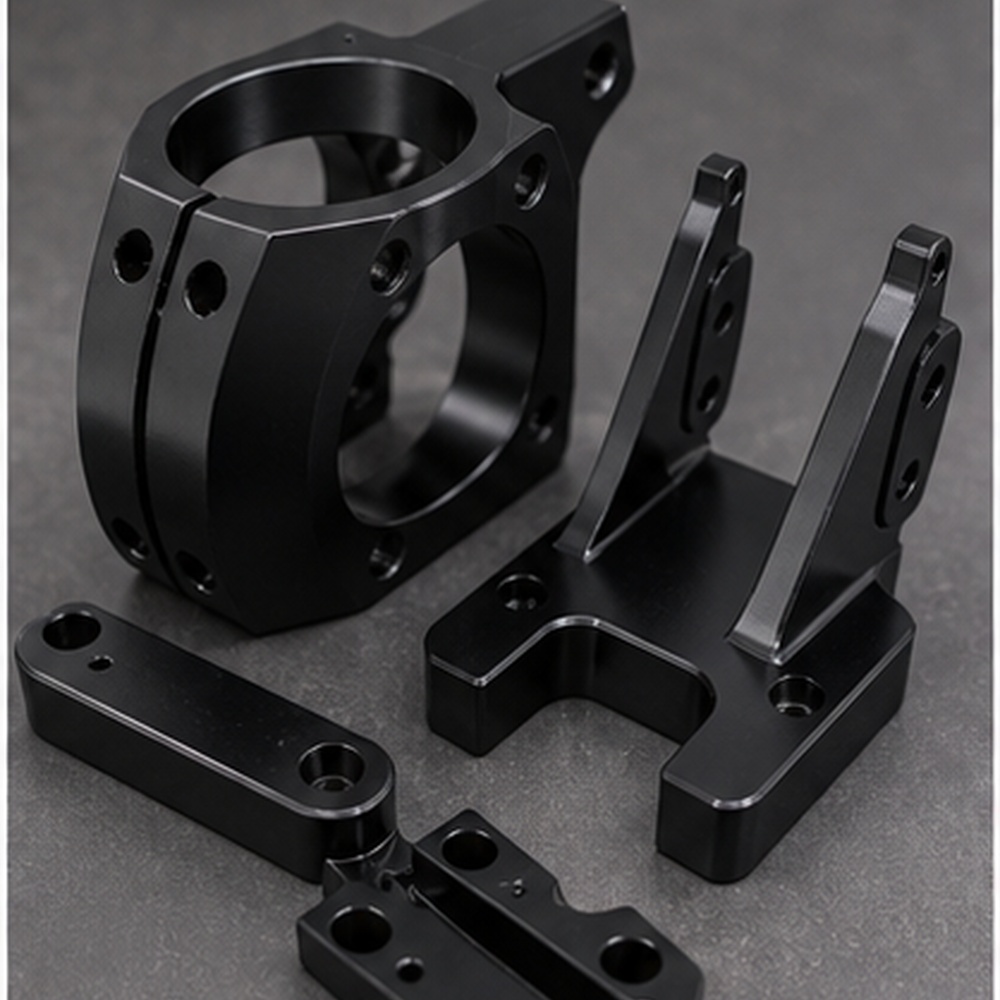
Ytbehandling
För anodiserad aluminium, pläterat stål eller kosmetiskt synliga robotdelar.
Robotdelar vi tillverkar
K-TEK tillverkar specialanpassade robotdetaljer baserat på köparens ritningar, 3D-filer och funktionella krav. Avsnittet bör hjälpa Google och AI-sökningar att förstå den exakta komponentomfattningen istället för att använda generiska branschspecifika formuleringar.
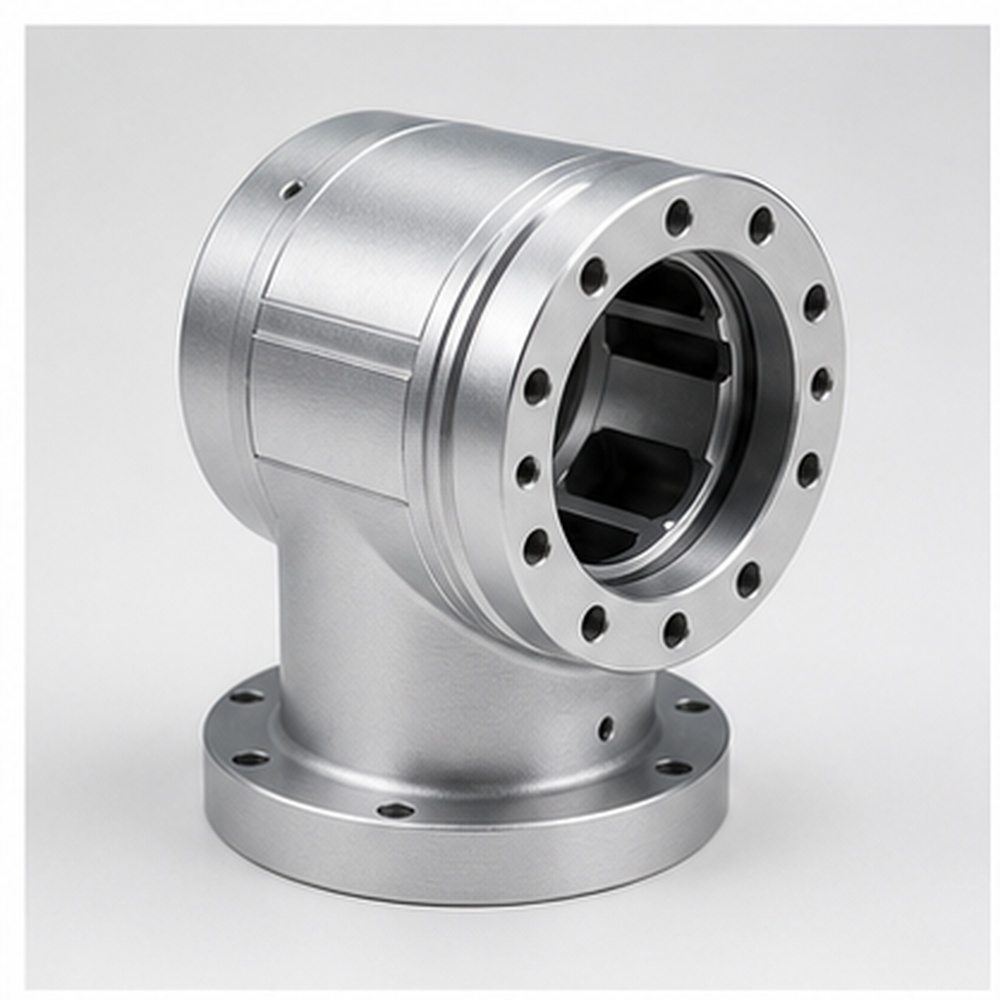
Robotarmleder
Specialbearbetade robotarmsfogar tillverkade enligt ritning, material, tolerans och ytbehandlingskrav.
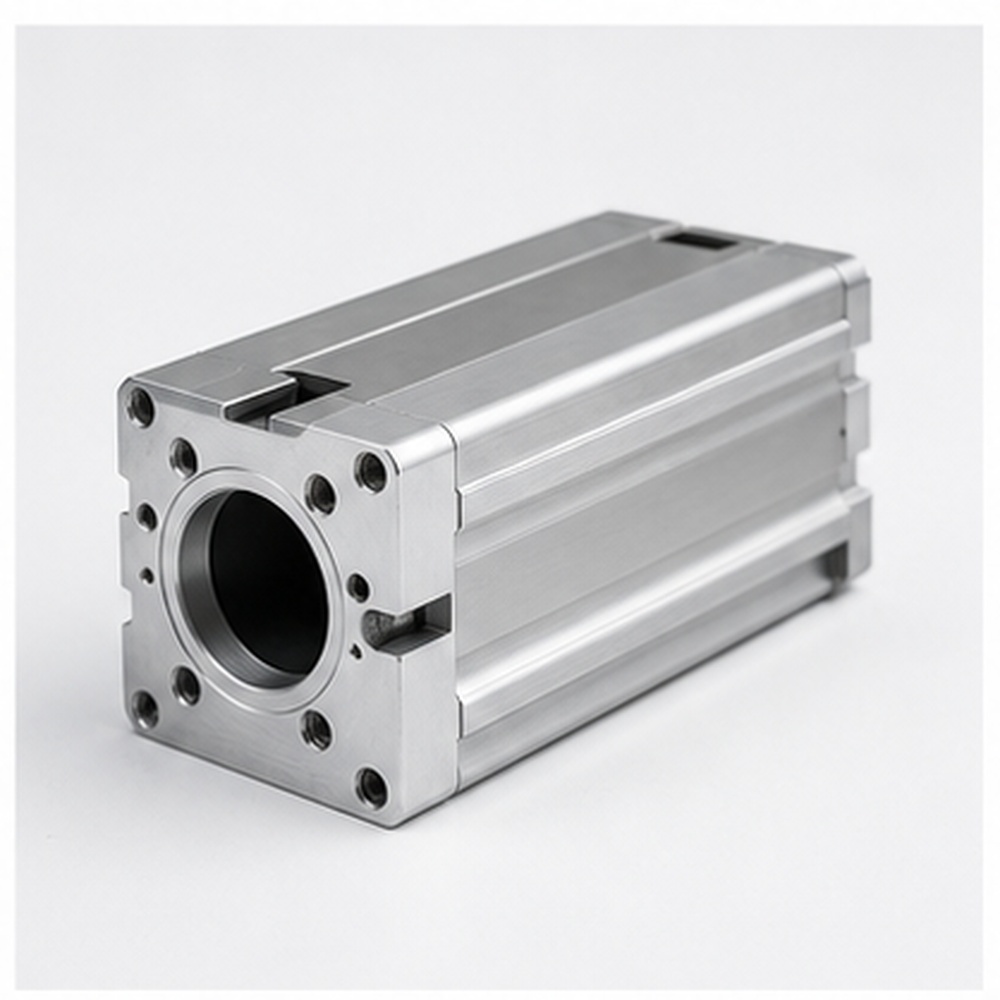
Ställdonshus
Specialbearbetade ställdonshöljen tillverkade enligt ritning, material, toleranser och ytbehandlingskrav.
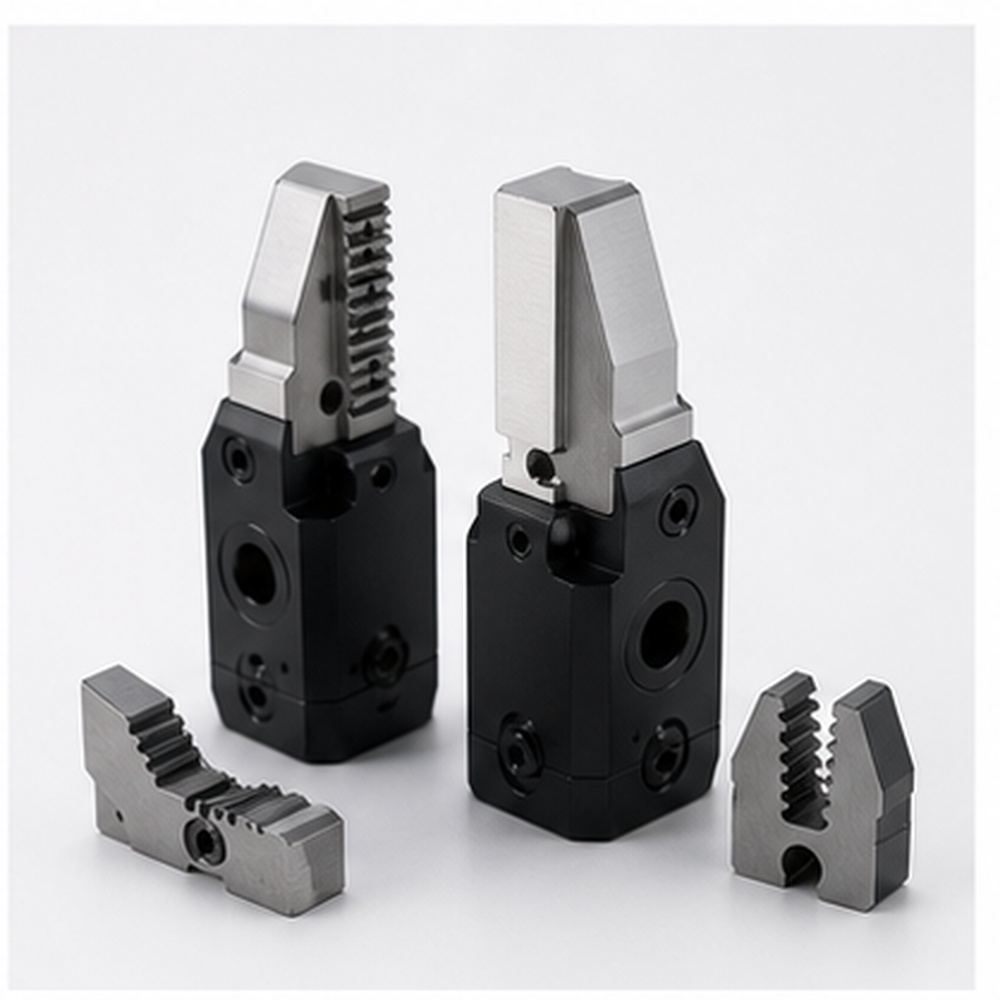
Gripfingrar och käkar
Specialbearbetade gripfingrar och käftar tillverkade enligt ritning, material, tolerans och ytbehandlingskrav.
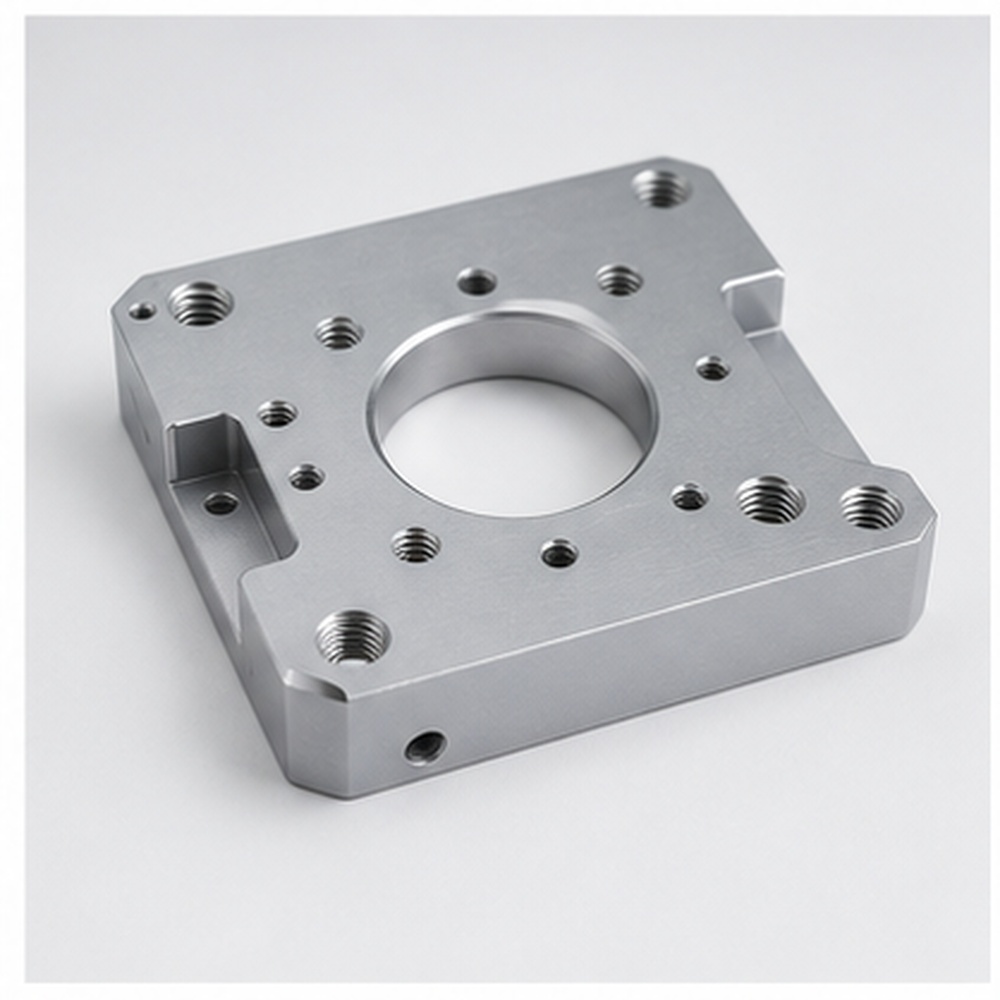
Motormonteringsplattor
Specialbearbetade motormonteringsplattor tillverkade enligt ritning, material, tolerans och ytbehandlingskrav.
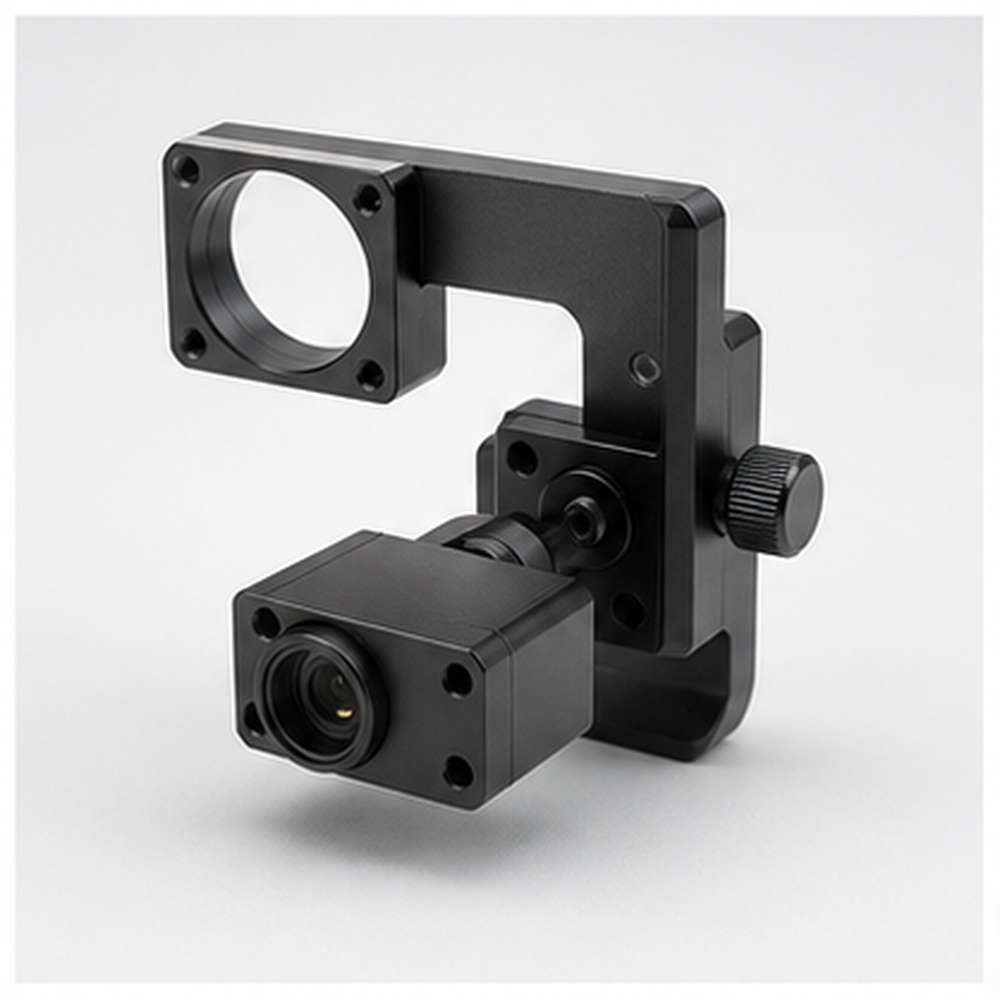
Sensorfästen
Specialbearbetade sensorfästen tillverkade enligt ritning, material, tolerans och ytbehandlingskrav.
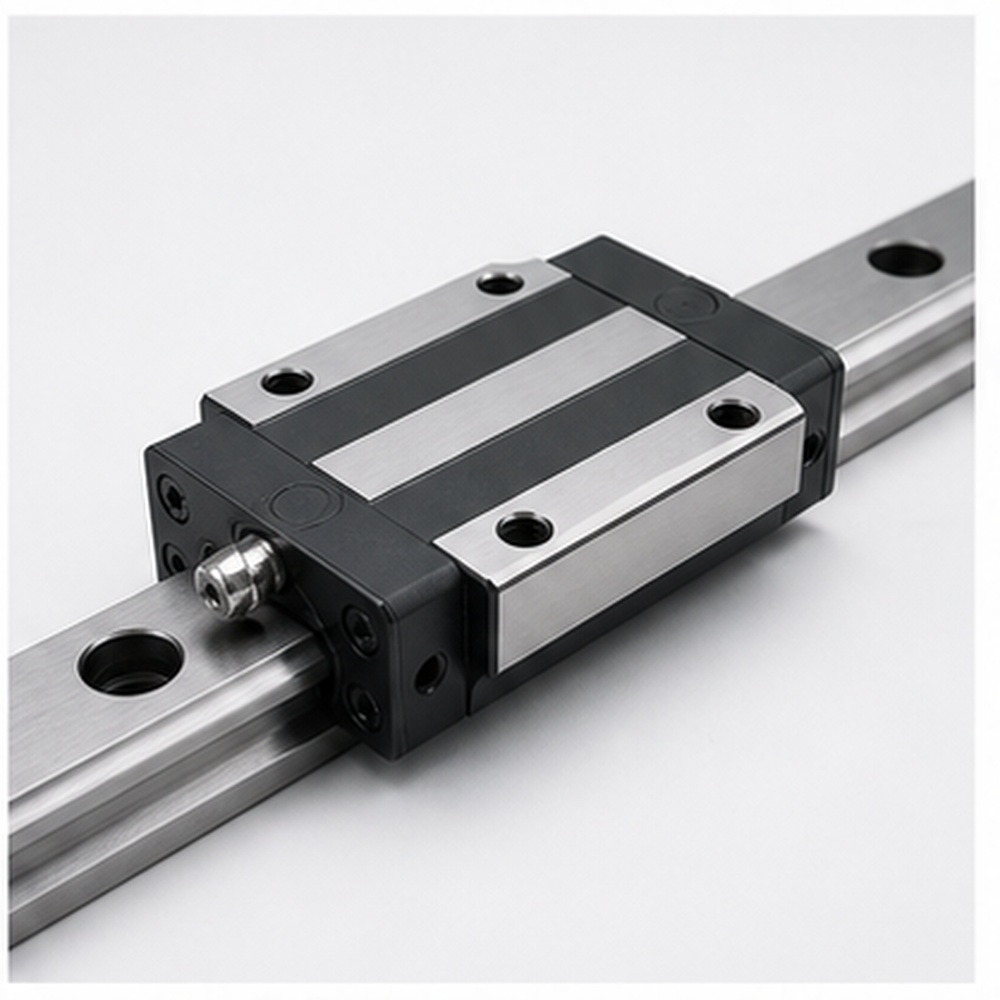
Linjära styrblock
Specialbearbetade linjärstyrblock tillverkade enligt ritning, material, tolerans och ytbehandlingskrav.
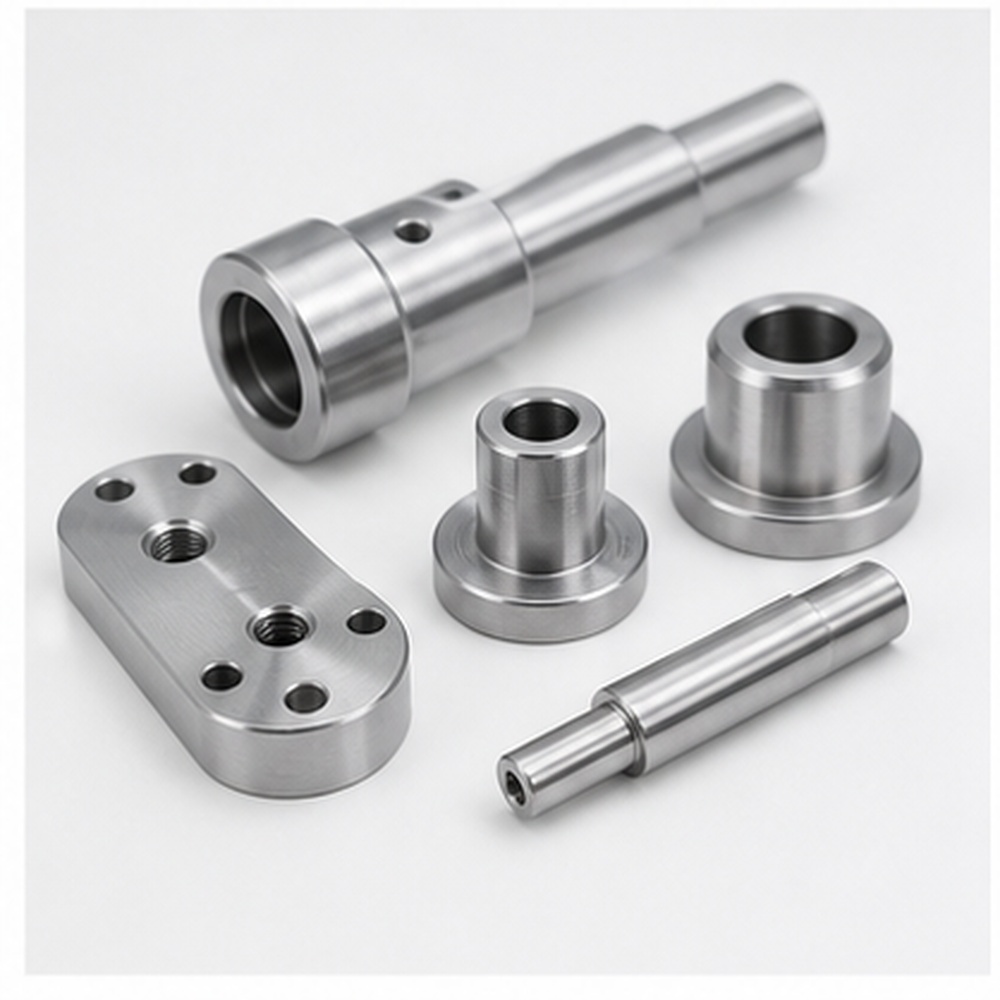
Axlar, hylsor och distanser
Specialbearbetade axlar, hylsor och distanser tillverkade enligt ritning, material, toleranser och ytbehandlingskrav.
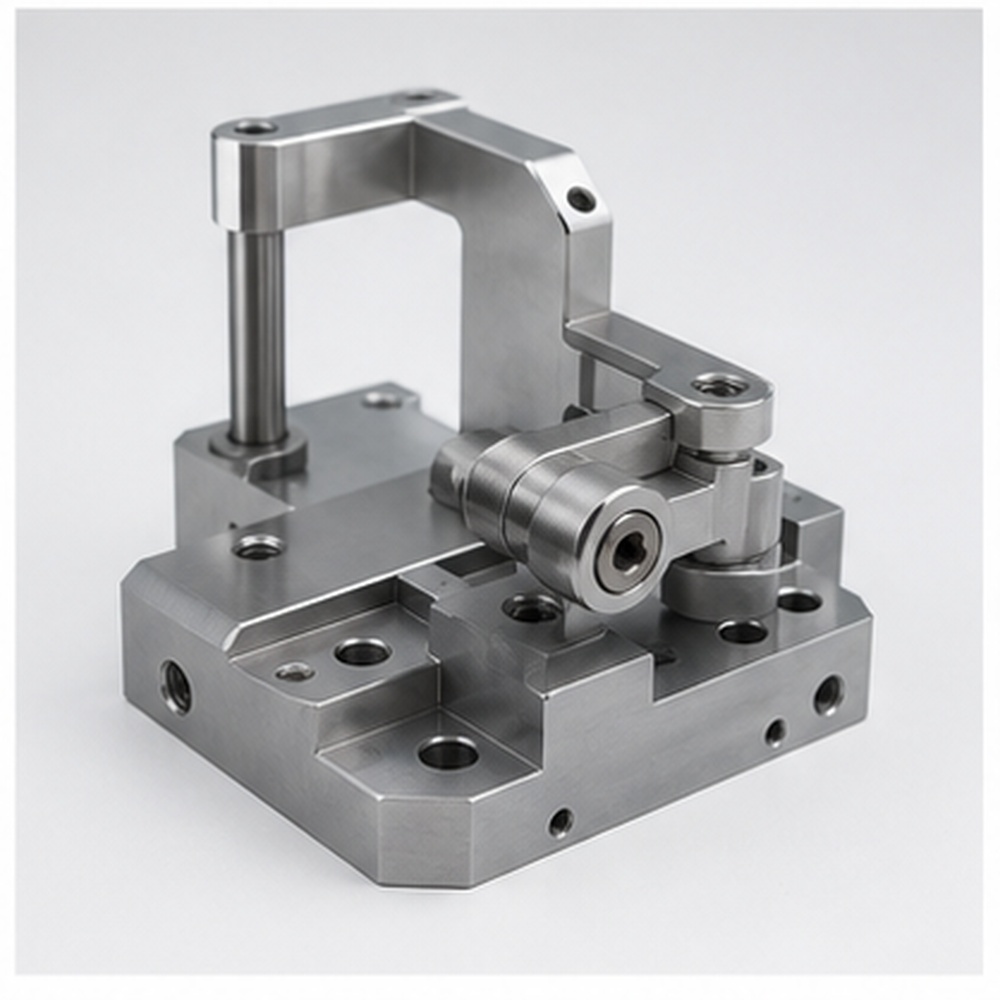
Komponenter för automatiseringsfixturer
Specialbearbetade automationsfixturkomponenter tillverkade enligt ritning, material, tolerans och ytbehandlingskrav.
Material för robotbearbetade delar
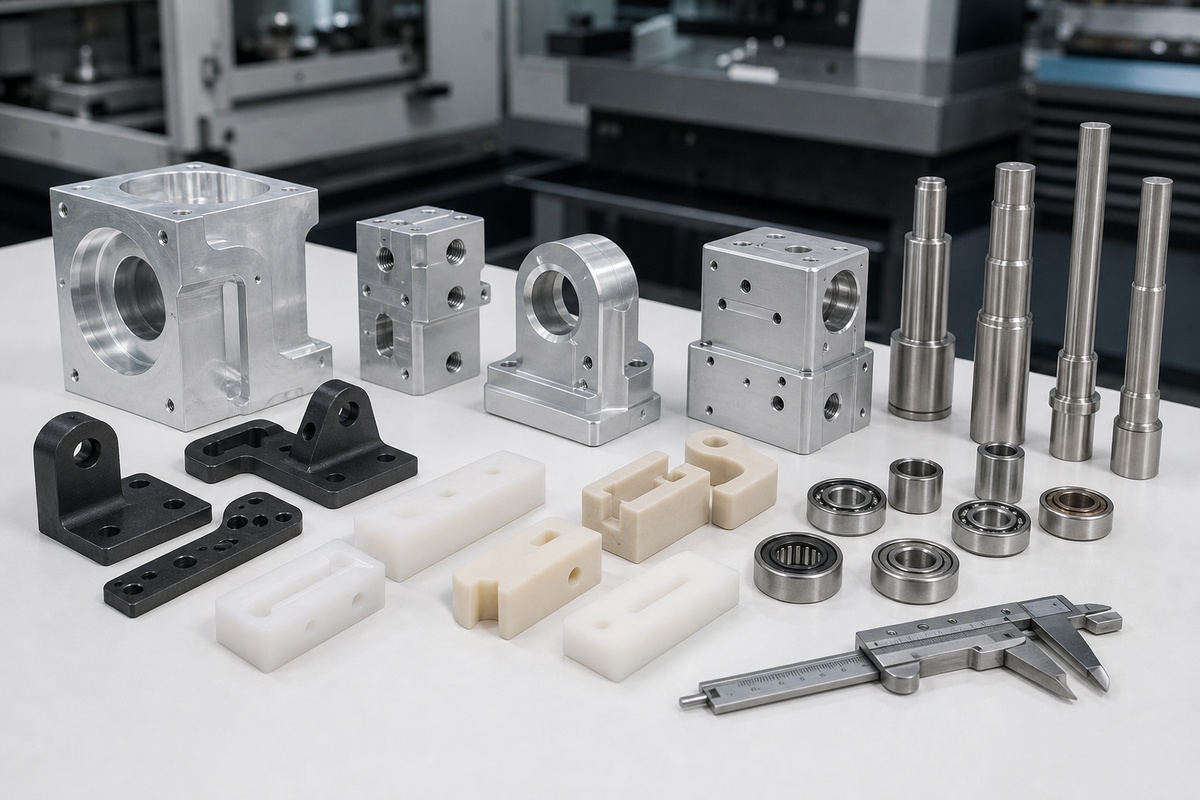
Materialval påverkar vikt, hållfasthet, korrosionsbeständighet, konduktivitet, ytfinish och långsiktig monteringsstabilitet. Tabellen nedan hjälper köpare att jämföra vanliga materialval för precisionskomponenter inom robotteknik.
| Material | Bäst för | Anteckningar |
|---|---|---|
| Aluminium 6061 / 7075 | Lätta robotarmar, ramar och ställdonshöljen | Bekräfta slutlig kvalitet, värmebehandling och ytbehandling enligt ritning och applikationsmiljö. |
| Rostfritt stål | Slitstarka axlar, tappar och konstruktionsdelar | Bekräfta slutlig kvalitet, värmebehandling och ytbehandling enligt ritning och applikationsmiljö. |
| Kolstål | Starka fästen, fixturer och stödkomponenter | Bekräfta slutlig kvalitet, värmebehandling och ytbehandling enligt ritning och applikationsmiljö. |
| POM / PEEK / Nylon | Lågfriktionsstyrningar, isolerande delar och anpassade rörelsekomponenter | Bekräfta slutlig kvalitet, värmebehandling och ytbehandling enligt ritning och applikationsmiljö. |
Ytbehandlingsalternativ för robotkomponenter
Ytbehandling bör väljas utifrån material, monteringsmiljö, utseendekrav och funktionell prestanda. K-TEK kan koordinera bearbetning och efterbehandling så att färdiga delar uppfyller både dimensionella och visuella förväntningar.
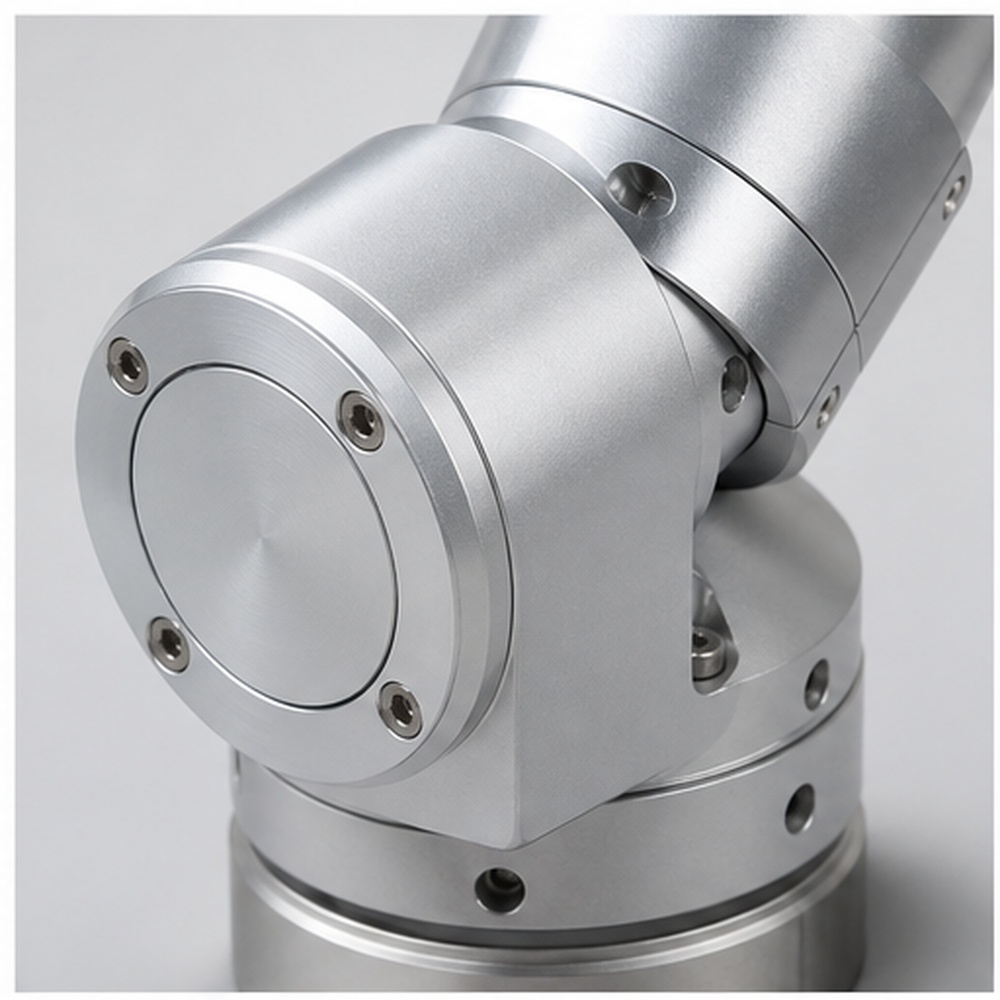
Klar eller svart anodisering
Använd klar eller svart anodisering när projektet kräver matchande skydd, utseende eller funktionell prestanda för robotdelar.
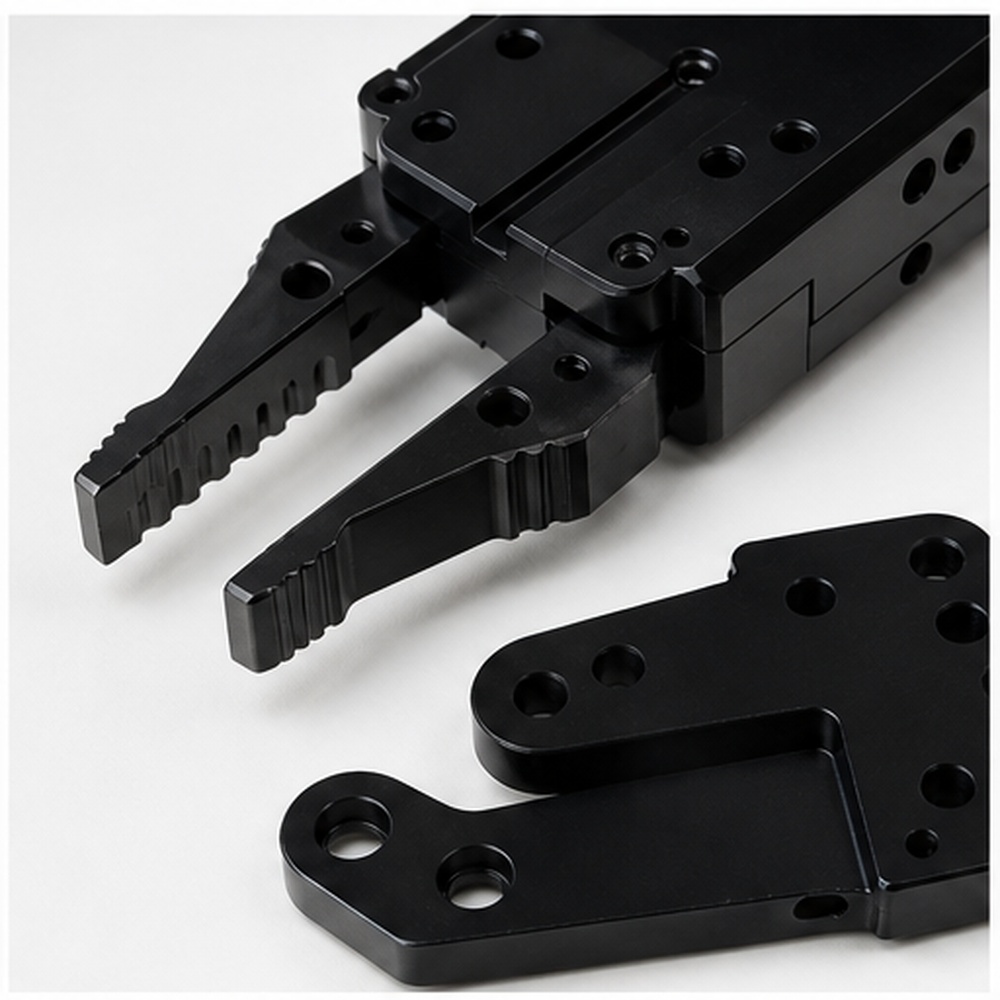
Hårdanodisering för glid- eller slitytor
Använd hårdanodisering för glid- eller slitytor när projektet kräver matchande skydd, utseende eller funktionell prestanda för robotdelar.
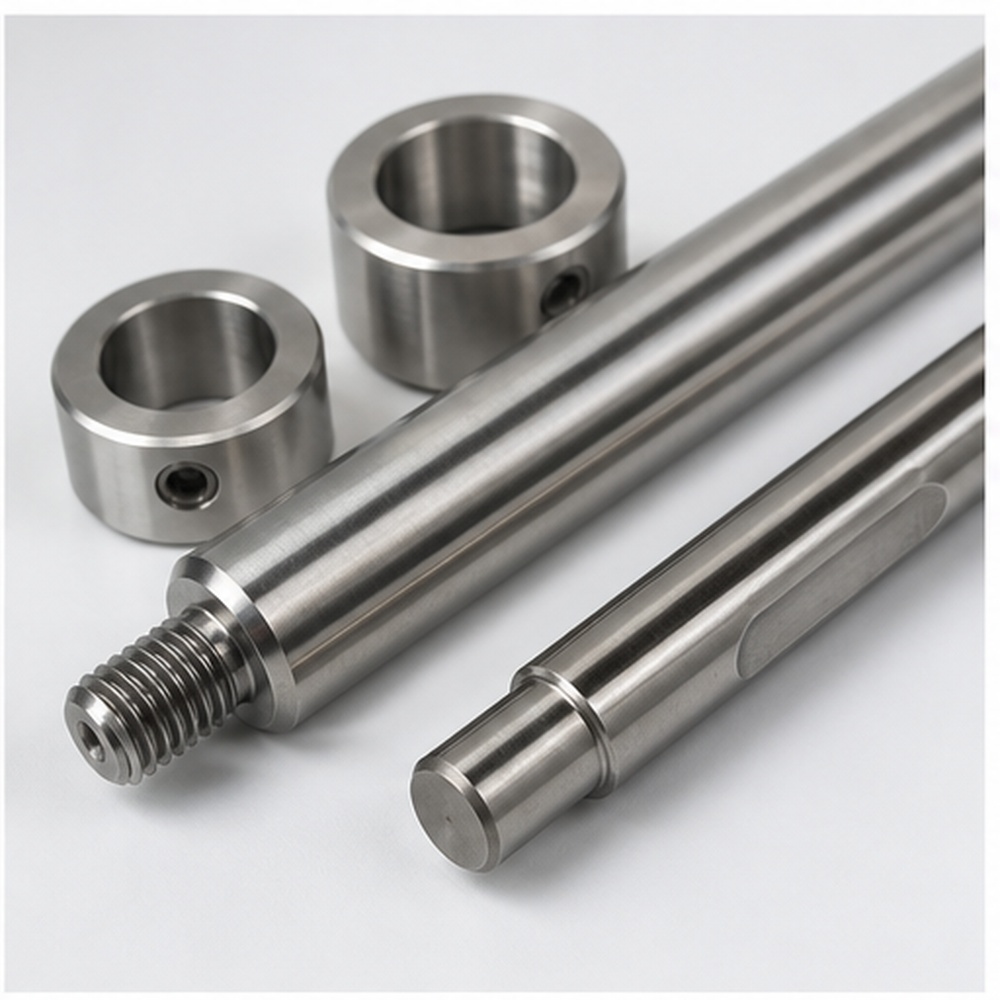
Nickelplätering för korrosionsbeständighet
Använd nickelplätering för korrosionsbeständighet när projektet kräver matchande skydd, utseende eller funktionell prestanda för robotdelar.
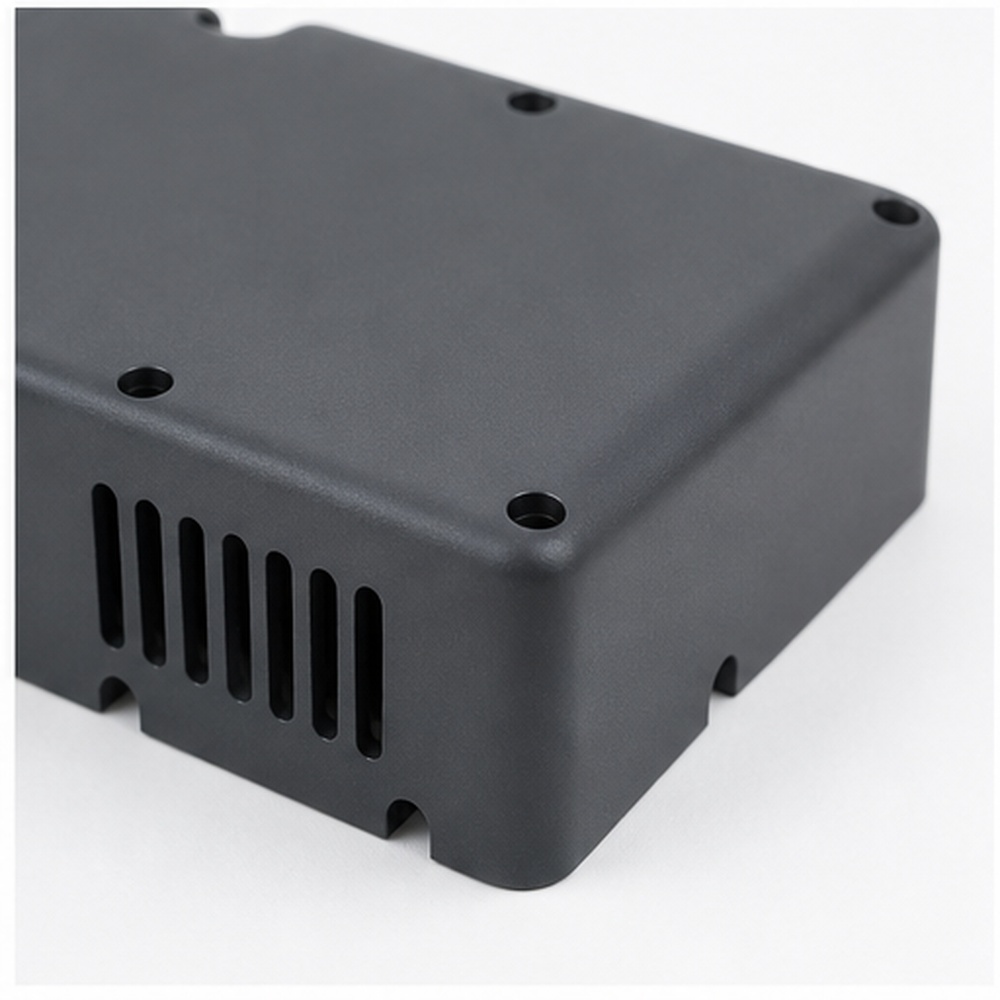
Pulverlackering för utrustningsskydd
Använd pulverlackering för utrustningsskydd när projektet kräver matchande skydd, utseende eller funktionell prestanda för robotdelar.
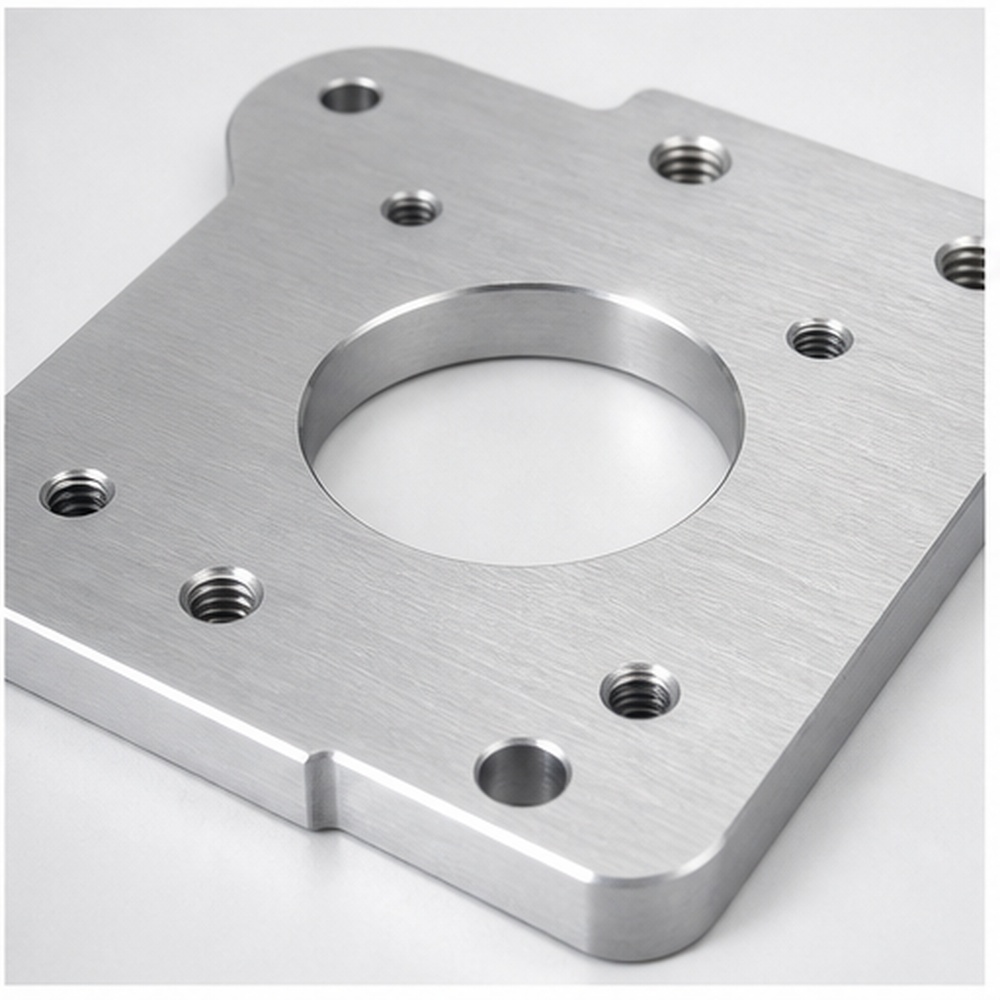
Polering eller borstning av synliga metallkomponenter
Använd polering eller borstning för synliga metallkomponenter när projektet kräver matchande skydd, utseende eller funktionell prestanda för robotdelar.
Kvalitetssäkring för precisionsdelar inom robotteknik
Kvalitetskontrollen bör fokusera på de dimensioner och ytor som påverkar slutmonteringen. K-TEK kontrollerar kritiska toleranser, hålpositioner, ytskick och finishkvalitet innan delarna packas för leverans.
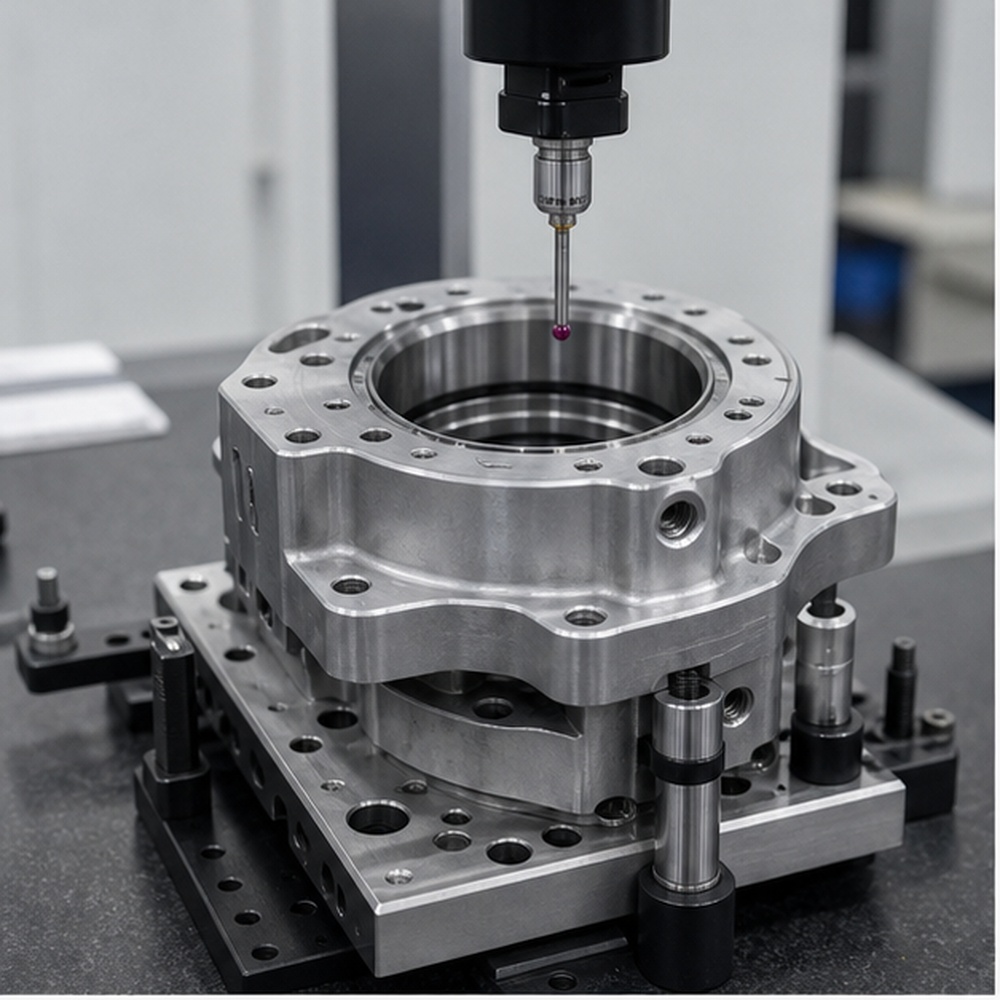
Kontroll av lagersäte och hålposition
Inspektion av lagersäte och hålposition styrs enligt ritningskrav och projektspecifika inspektionspunkter.
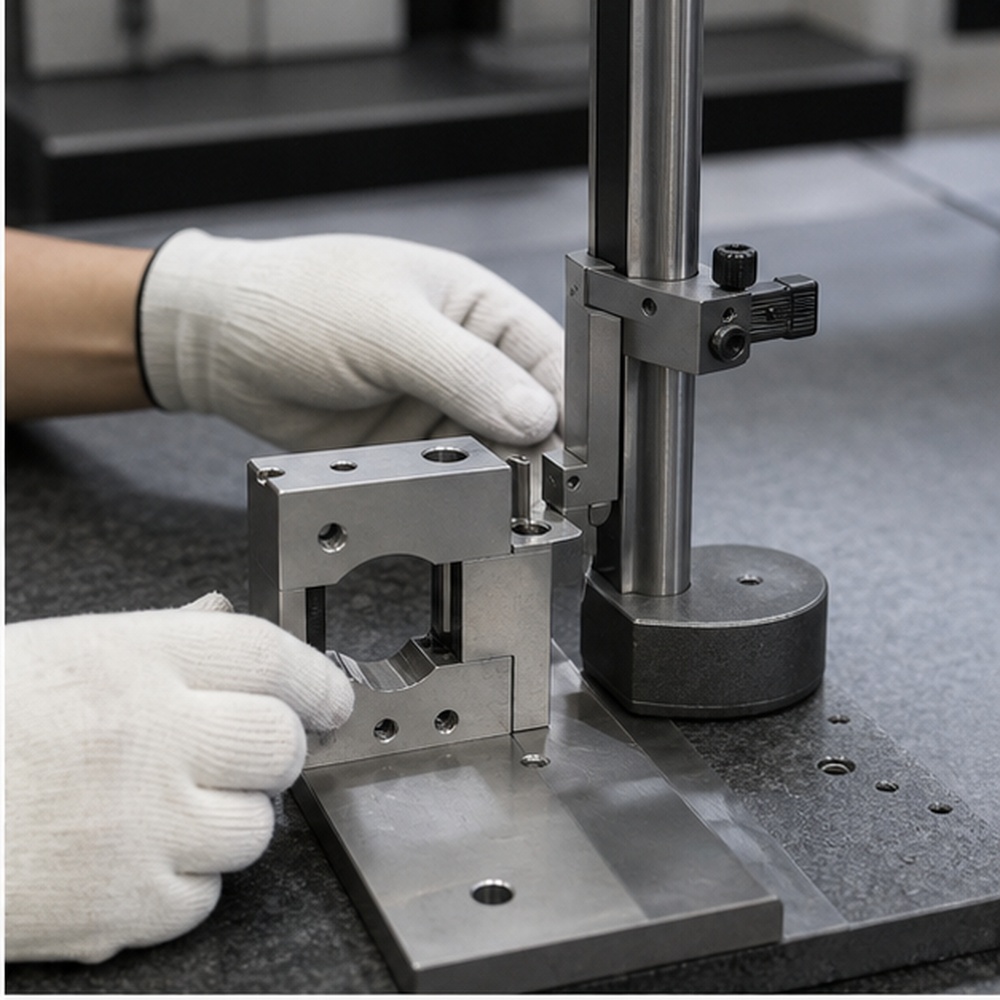
Planhets- och parallellitetskontroller för monteringsytor
Planhets- och parallellitetskontroller för monteringsytor styrs enligt ritningskrav och projektspecifika kontrollpunkter.
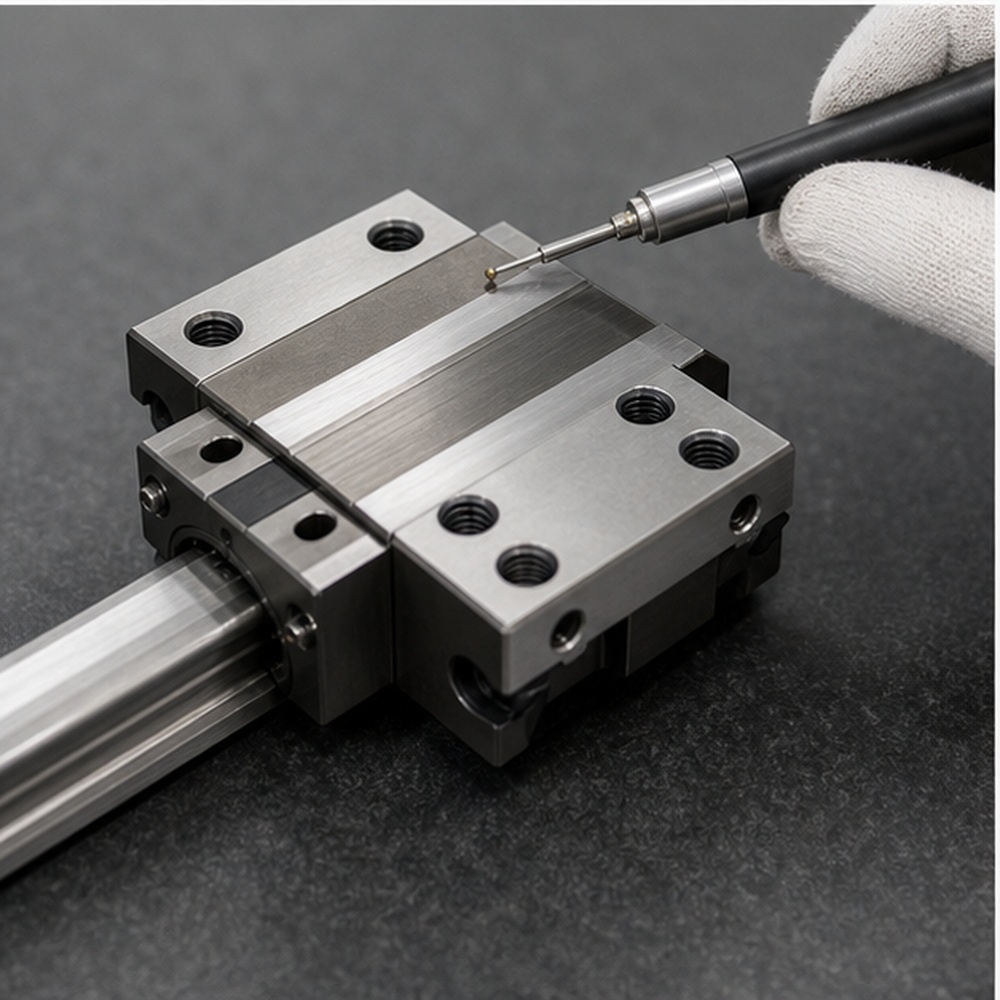
Ytjämnhetskontroll för glidande egenskaper
Ytjämnhetskontroll för glidande element kontrolleras enligt ritningskrav och projektspecifika kontrollpunkter.
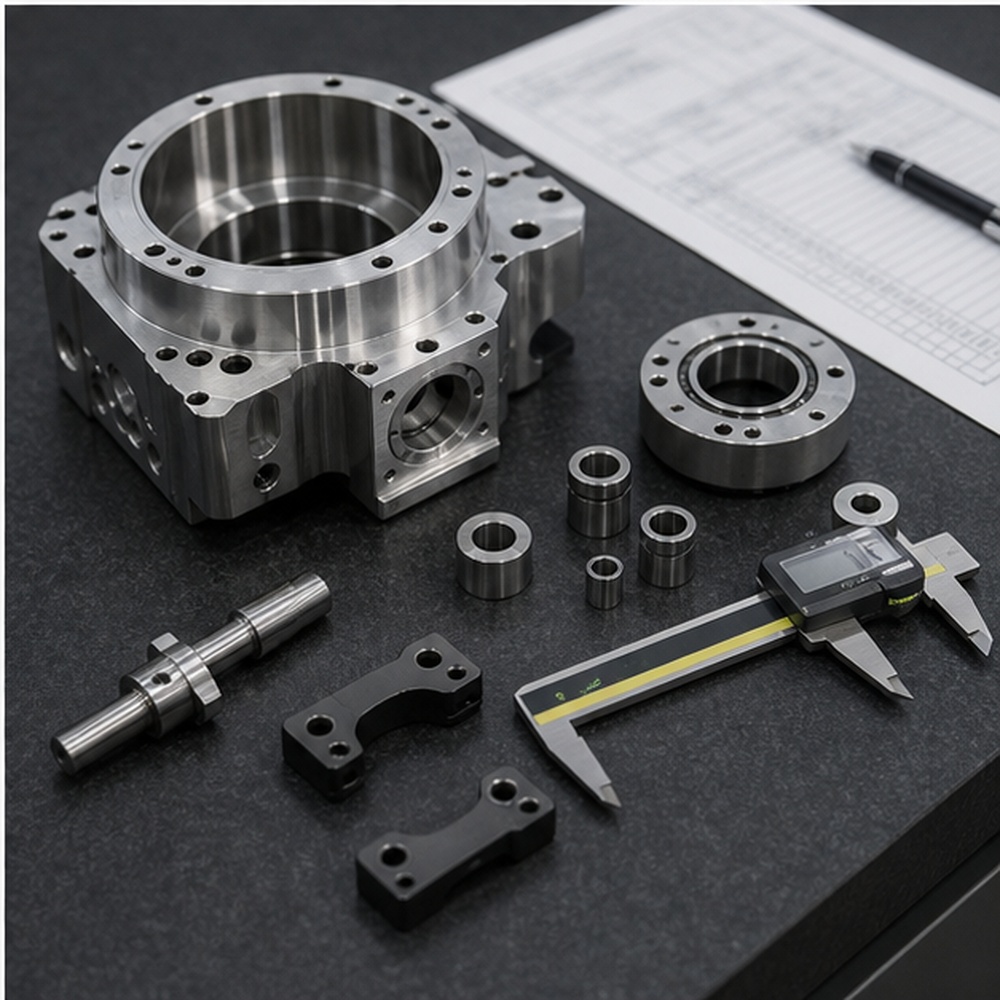
Verifiering av gäng- och monteringsgränssnitt
Verifiering av gäng- och monteringsgränssnitt styrs enligt ritningskrav och projektspecifika inspektionspunkter.
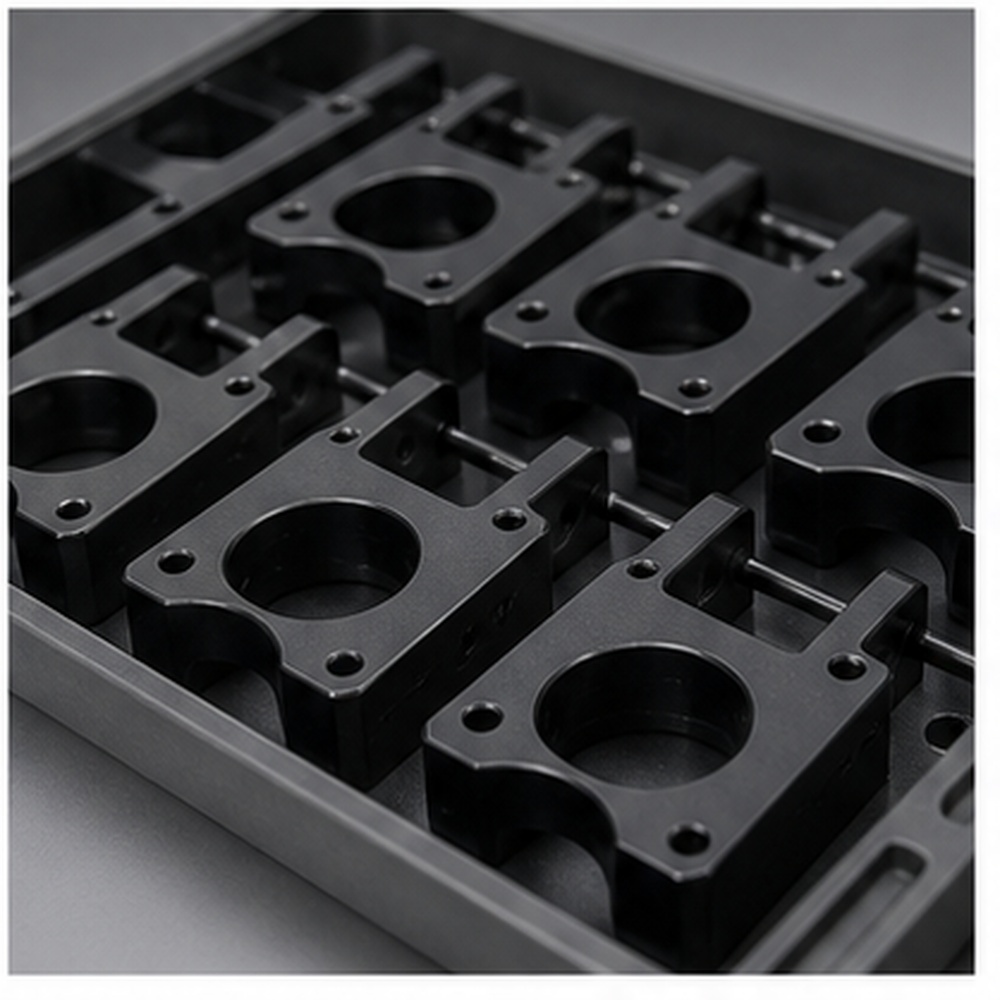
Provgodkännande före upprepad batchproduktion
Godkännande av prover före upprepad batchproduktion kontrolleras enligt ritningskrav och projektspecifika kontrollpunkter.
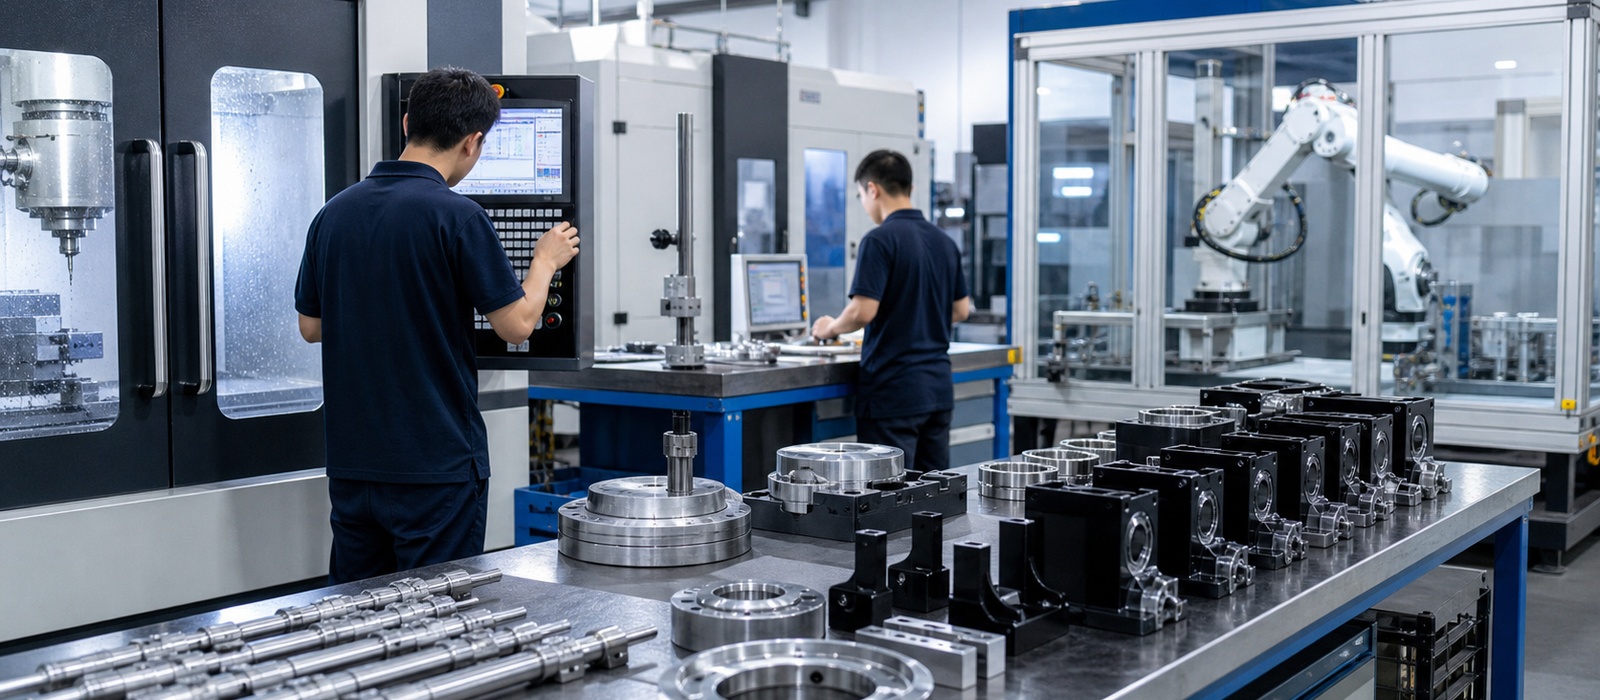
Fabriksstyrka för tillverkning av robotdelar
K-TEK presenterar produktionskapacitet genom verklig bearbetning, inspektion, materialindelning och bilder av färdiga detaljer snarare än generiska lagerbilder. CNC-fräsmaskiner, svarvar, monterade robotkomponentgrupper och inspektionsscener med skjutmått eller CMM visar hur robotprecisionsdelar tillverkas och verifieras före leverans.
Fallstudier inom robottillverkning
Fallbeskrivningar visar bearbetningsprocessen, materialet, ytbehandlingen och inspektionsvärdet bakom verkliga robotkomponenter. Varje studie är koncis men tillräckligt specifik för att stödja SEO- och GEO-svarsutvinning.
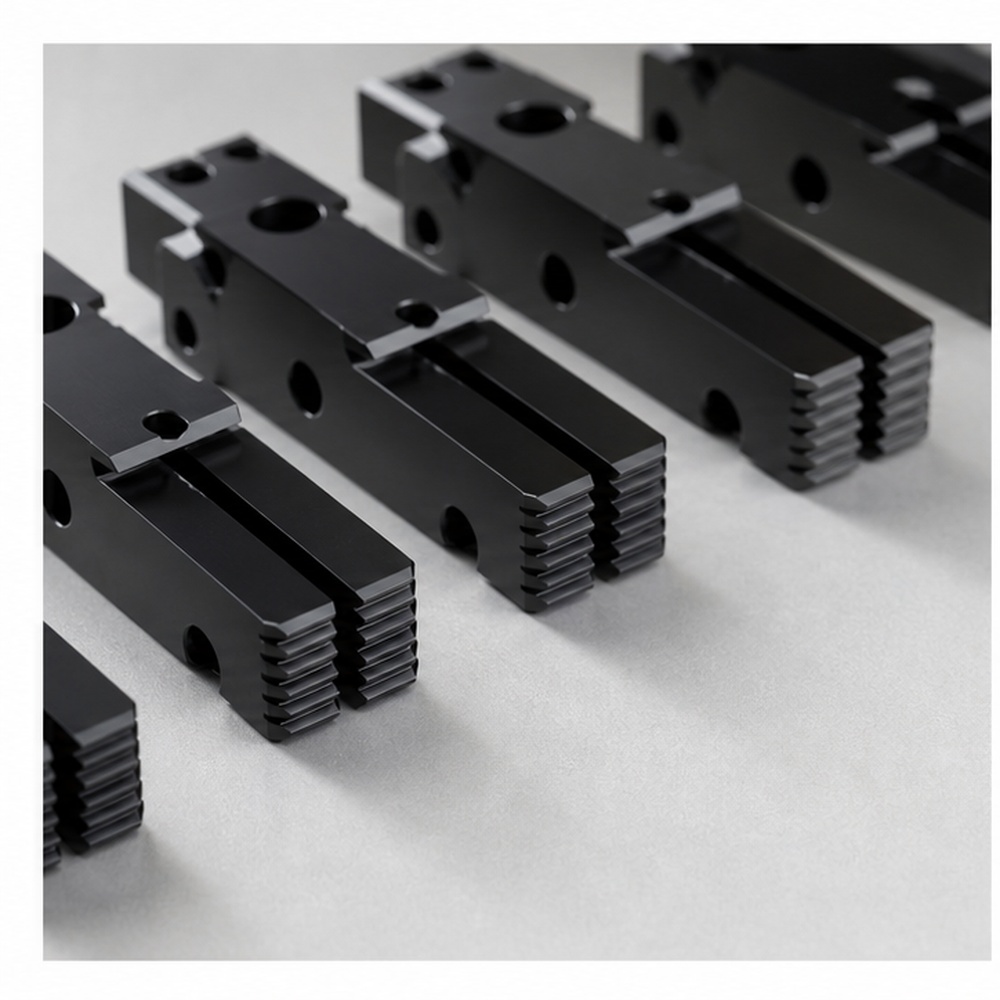
Robotgripare Käftbatch
CNC-frästa gripkäftar i aluminium med kontrollerade gripytor, gängade hål och hårdanodiserad yta för upprepad användning.
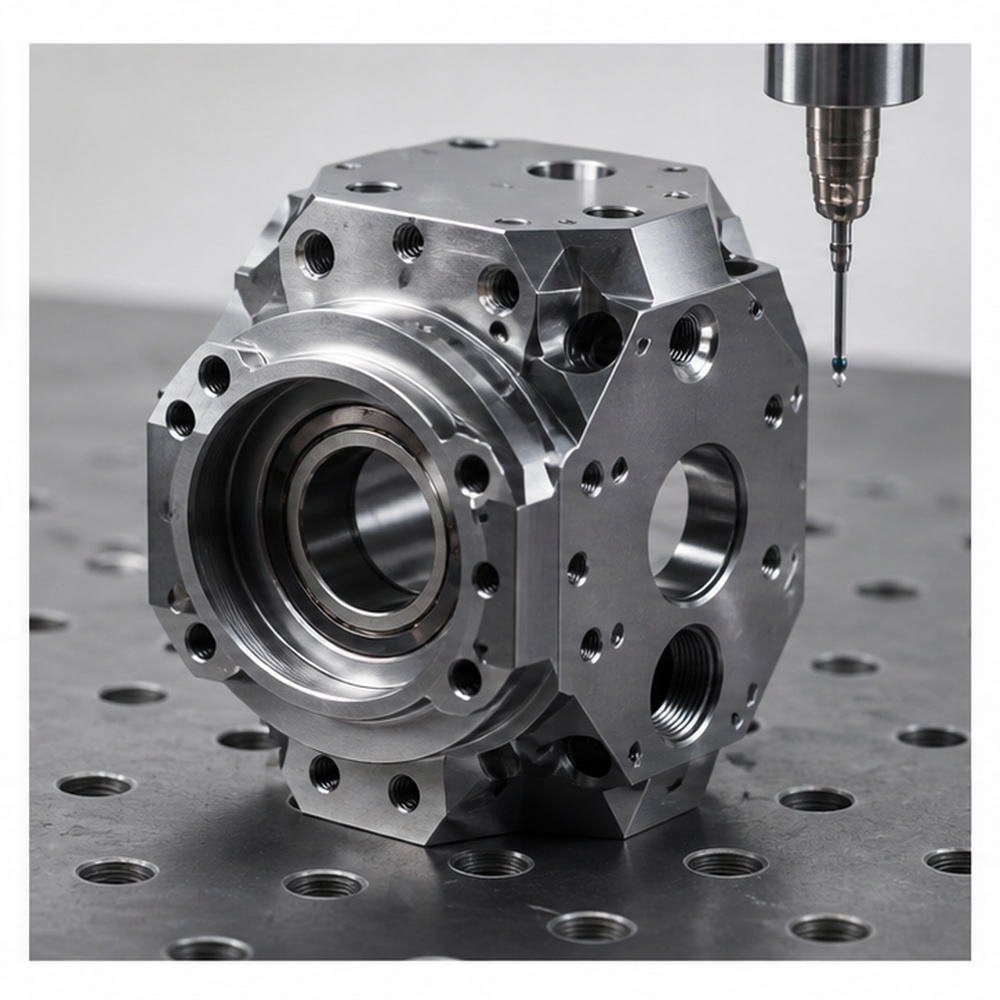
Prototyp för ställdonshölje
5-axligt maskinbearbetat hölje med kompakta funktioner för flera sidor, lagersäteskontroll och efterbearbetningsinspektion.
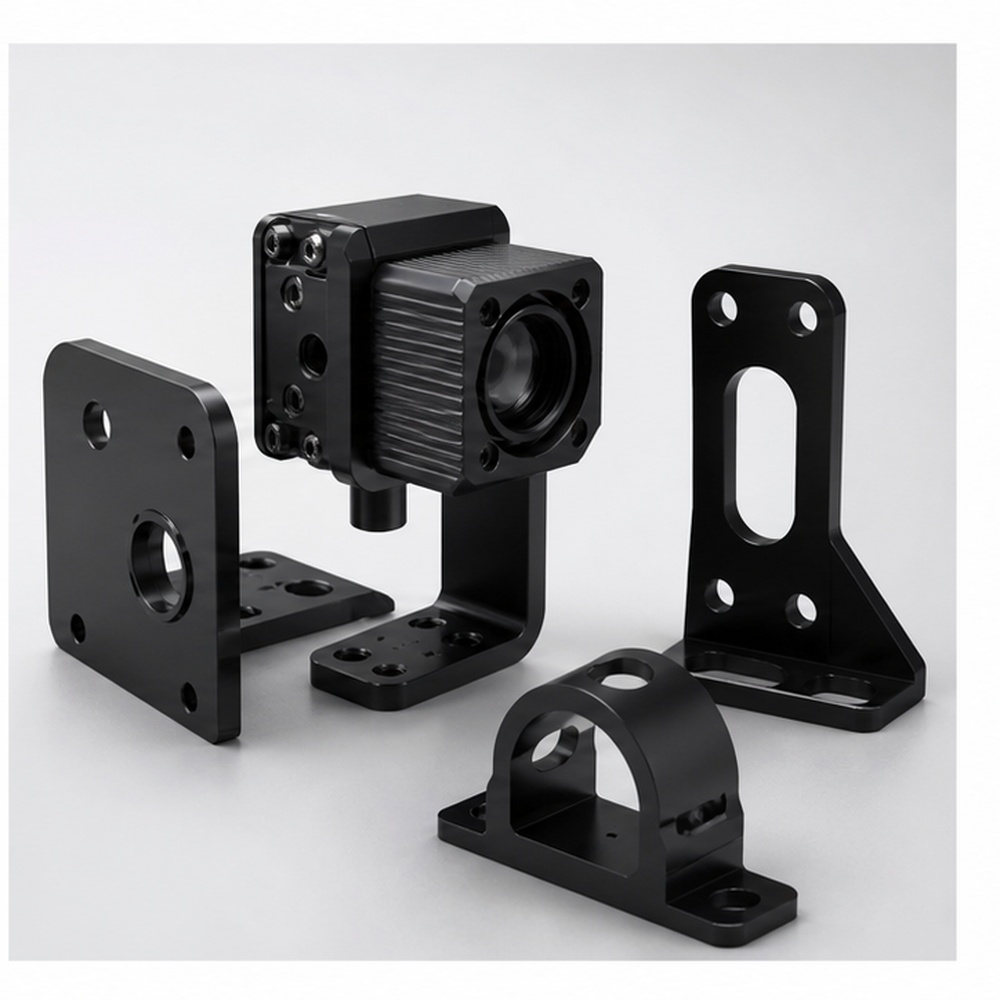
Fäste för automatiseringssensorer
Fästen i små serier bearbetade med konsekvent hålposition och svart anodisering för maskinseendeutrustning.
Vanliga frågor om robotisk precisionsbearbetning
FAQ bör besvara riktiga köparfrågor om material, toleranser, prototypstöd, inspektion och ytbehandling. Använd synligt dragspelsinnehåll och lägg till strukturerad data på FAQ-sidan.
Kan du bearbeta robotarm- och gripdonskomponenter?
Ja. Vi kan tillverka robotarmar, leder, gripkäftar, ställdonshöljen och rörelserelaterade fästen från ritningar eller 3D-filer.
Vilka toleranser är viktiga för robotkomponenter?
Lagersäten, koaxialitet, hålposition, planhet, parallellitet och gängade gränssnitt är vanligtvis avgörande för robotaggregat.
Kan ni stödja prototypändringar?
Ja. Vi kan bearbeta tidiga prover och justera senare batcher efter designgranskning eller rörelsetestning.
Vilka material är vanliga för robotkomponenter?
Aluminium, rostfritt stål, kolstål, POM, PEEK och nylon används ofta beroende på vikt, styrka och friktionsbehov.


