

Miks valida K-TEK robootika täppisdetailide jaoks?
K-TEK ühendab endas 5-teljelise CNC-töötlemise, CNC-freesimise, CNC-treimise, WEDM-i, EDM-i, lihvimise, kuumtöötluse, pinnatöötluse, montaažitoe, ISO 9001:2015 kvaliteedijuhtimise, ERP-toega tootmisjuhtimise, täpse tolerantsiga töötlemise ja peenpinna viimistluse kontrolli. Need võimalused aitavad inseneriteenuste ostjatel vähendada tarnijatega suhtlemise kulusid ja hoida täppiskomponendid kinnitatud joonistega kooskõlas.
Liikumiskriitiline sobivus
Keskendume koaksiaalsusele, aukude asukohale, laagripesadele ja montaažiliidestele, mis mõjutavad roboti liikumist.
Mitmeprotsessiline tootmine
Freesimine, treimine, 5-teljeline töötlemine, EDM ja lihvimine aitavad luua segatüüpi robotkomponente.
Tehniliste muudatuste tugi
Prototüübi muudatusi saab kiiresti teha, kui roboti disain pärast testimist muutub.

Järjepidev partiitootmine
ERP-toega tellimuste voog aitab korduvalt toodetud robotdetaile kinnitatud näidistega kooskõlas hoida.
Robootika prototüübist usaldusväärse tootmiseni
Robootikaarendus liigub tavaliselt kontseptsiooniprototüübist funktsionaalse liikumise testimiseni, seejärel pilootseadmete ja korduva tootmiseni. K-TEK saab töödelda varajasi prototüüpe sobivuse valideerimiseks, uuendada geomeetriat pärast ajami või anduri muutmist ning toetada väikeseid ja keskmise suurusega partiisid, kui disain on kinnitatud.
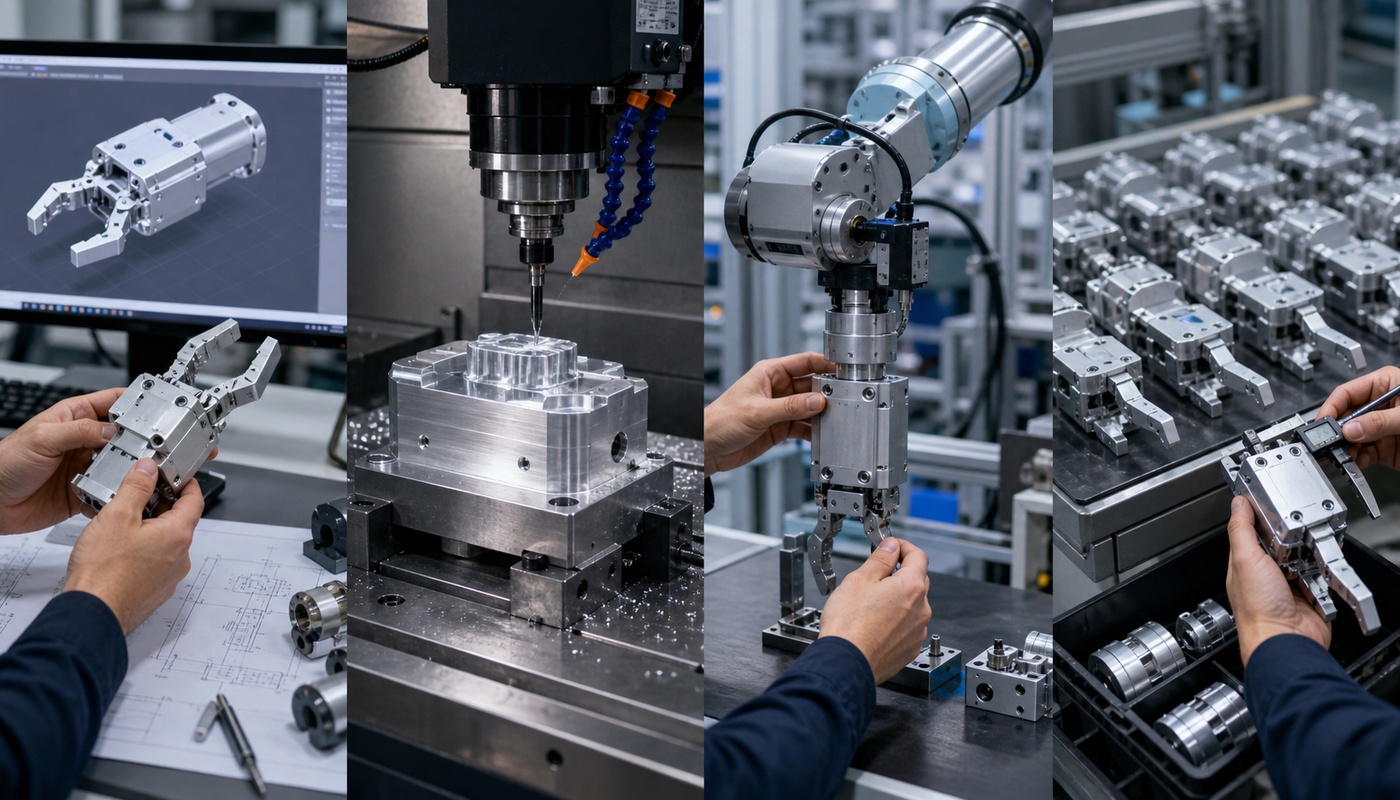
Jooniste ülevaade
Enne töötlemist vaadake üle CAD-failid, materjali märkmed, tolerantsid ja viimistlusnõuded.
Prototüübi töötlemine
Valmistada funktsionaalseid näidiseid sobivuse, montaaži, pinna ja tehnilise valideerimise jaoks.
Pilootpartii
Enne korduvat tootmist kinnitage protsessi stabiilsus, kontrollimeetod ja pakend.
Korda tootmist
Hoidke partiide lõikes kinnitatud mõõtmed, viimistlused ja kontrollpunktid ühesugused.
Robootikakomponentide tootmisvõimalused
Valige õige protsess vastavalt detaili geomeetriale, tolerantsile, materjalile ja tootmismahule. K-TEK saab kombineerida CNC-freesimist, treimist, 5-teljelist töötlemist, elektroforeesi, lainelõikust, lihvimist ja pinnatöötlust, et saavutada täielik täppisdetailide tootmine.
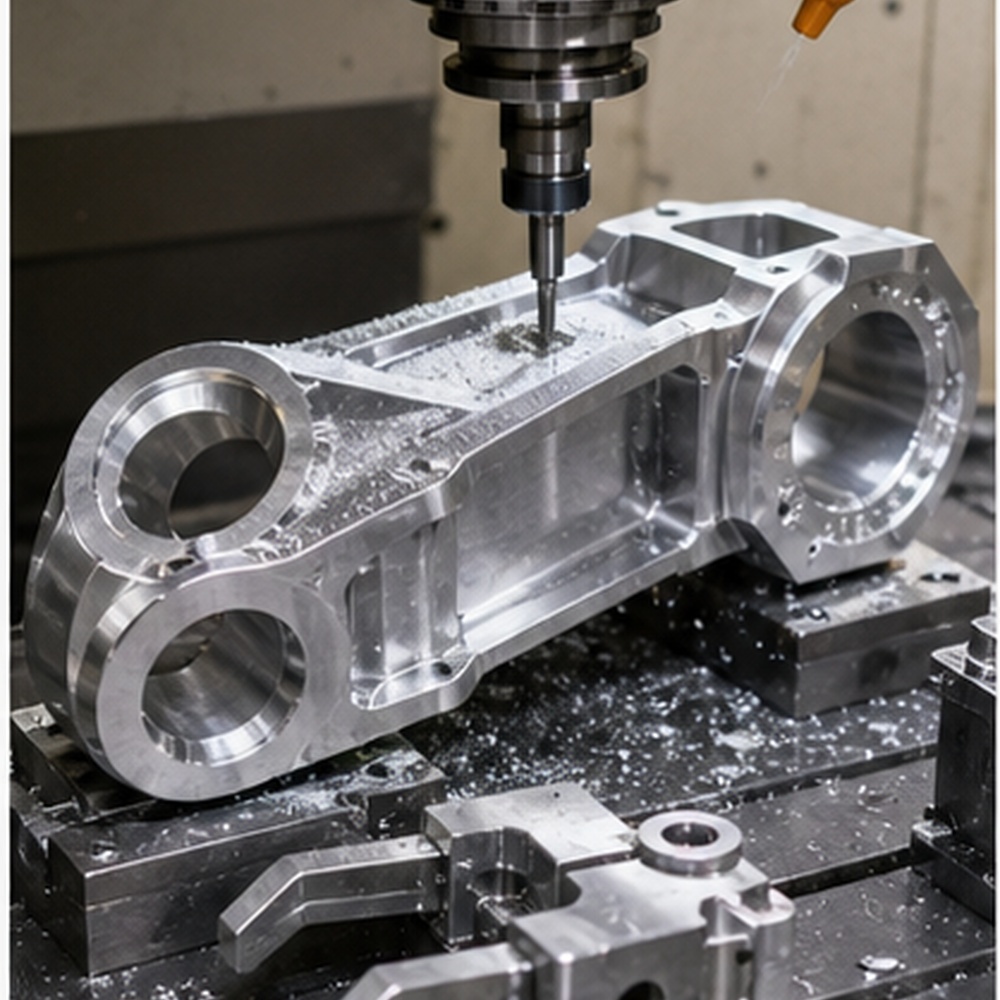
CNC-freesimine
Robotikäte, raamide, haaratsite, andurite aluste ja seadmeplaatide jaoks.
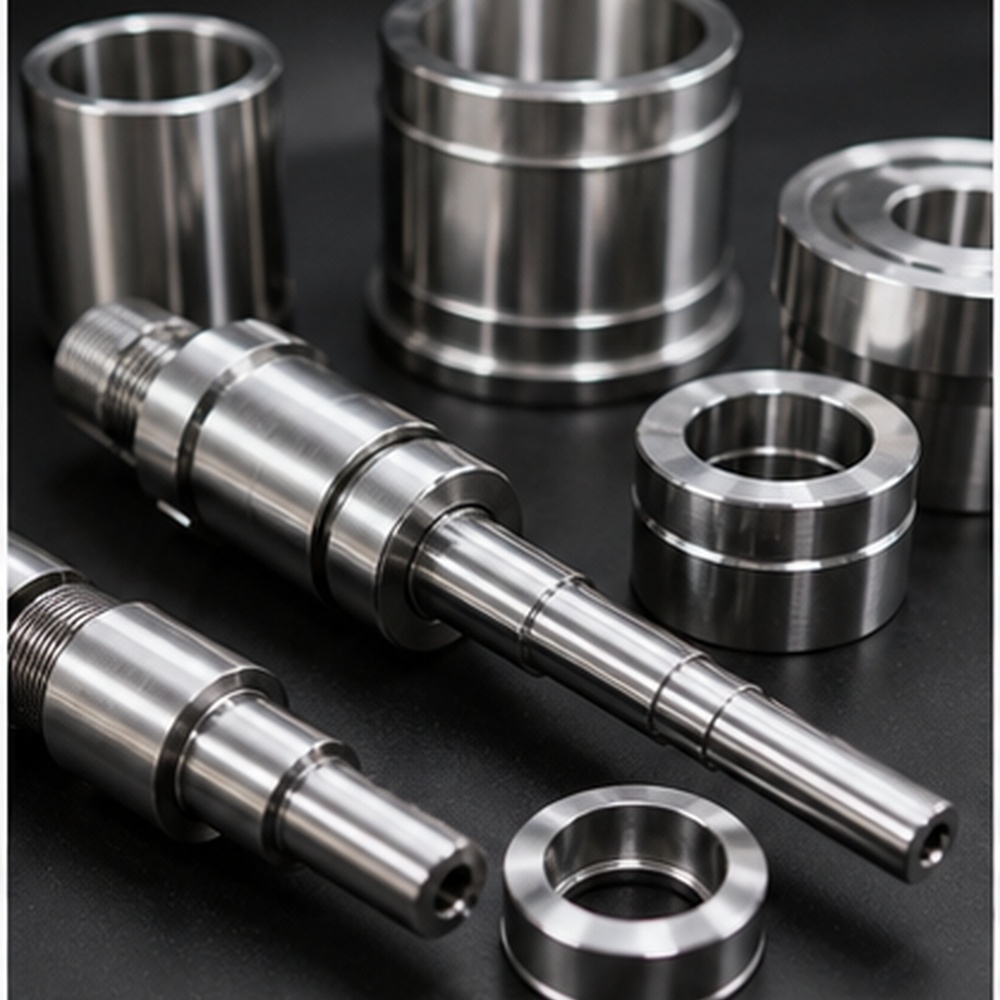
CNC-treimine
Võllide, hülsside, rihmarataste, kraede, vahetükkide ja ümmarguste ajamiosade jaoks.
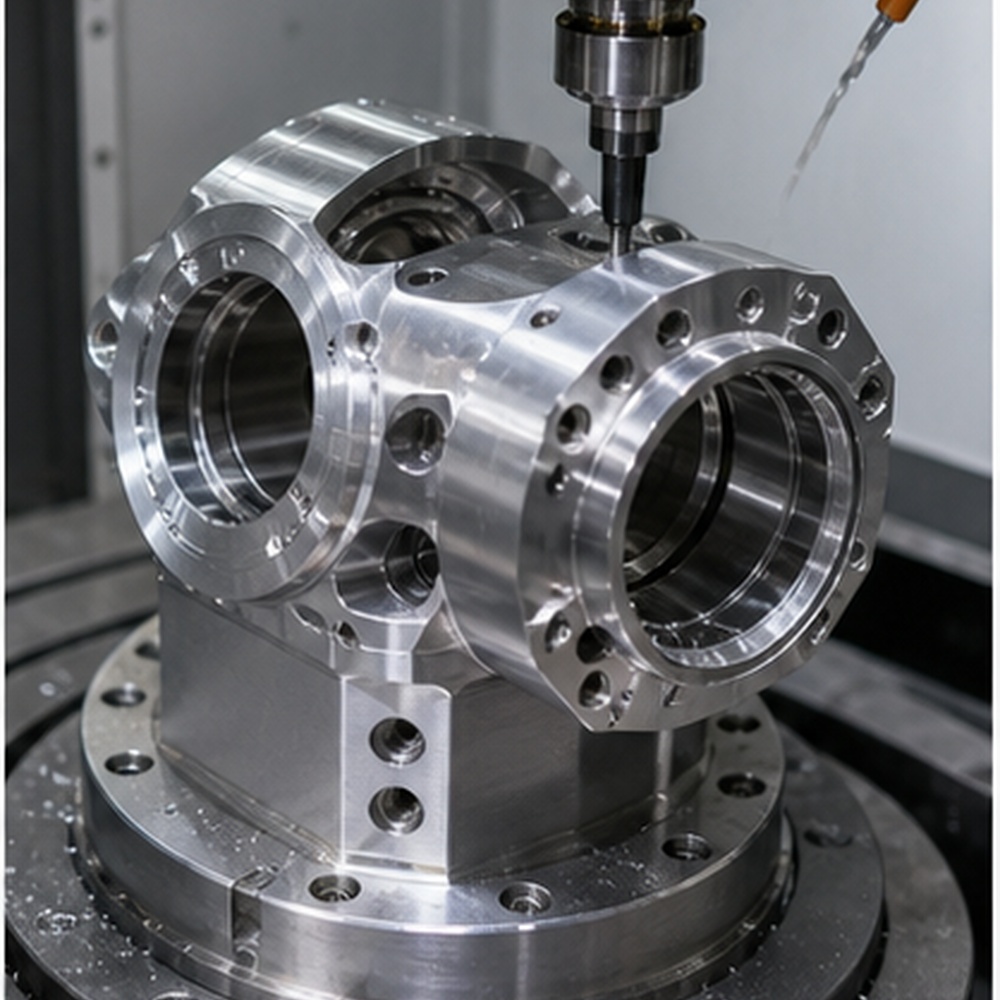
5-teljeline töötlemine
Nurga all olevate detailide, kompaktsete robotiühenduste ja kergete keerukate kehade jaoks.
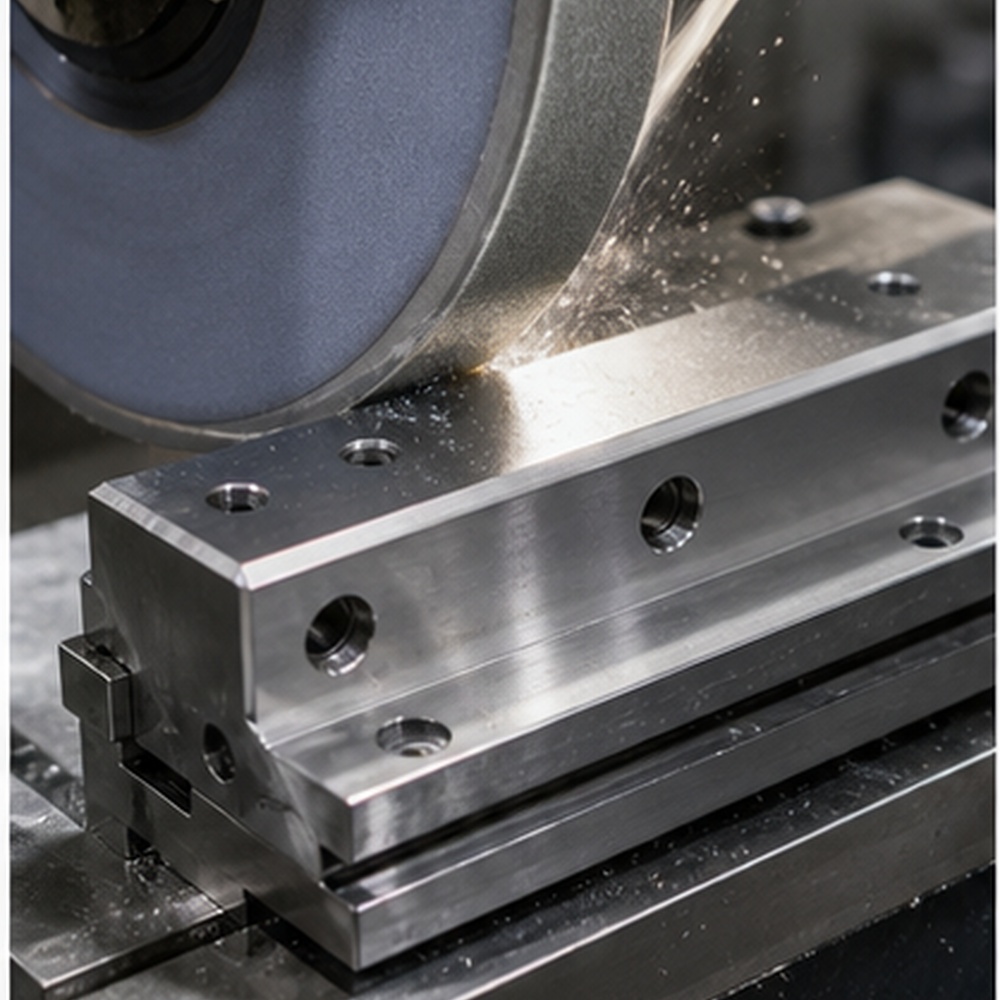
Lihvimine
Libisevate pindade, täpsete kontaktpindade ja hästiistuvate sõlmede jaoks.
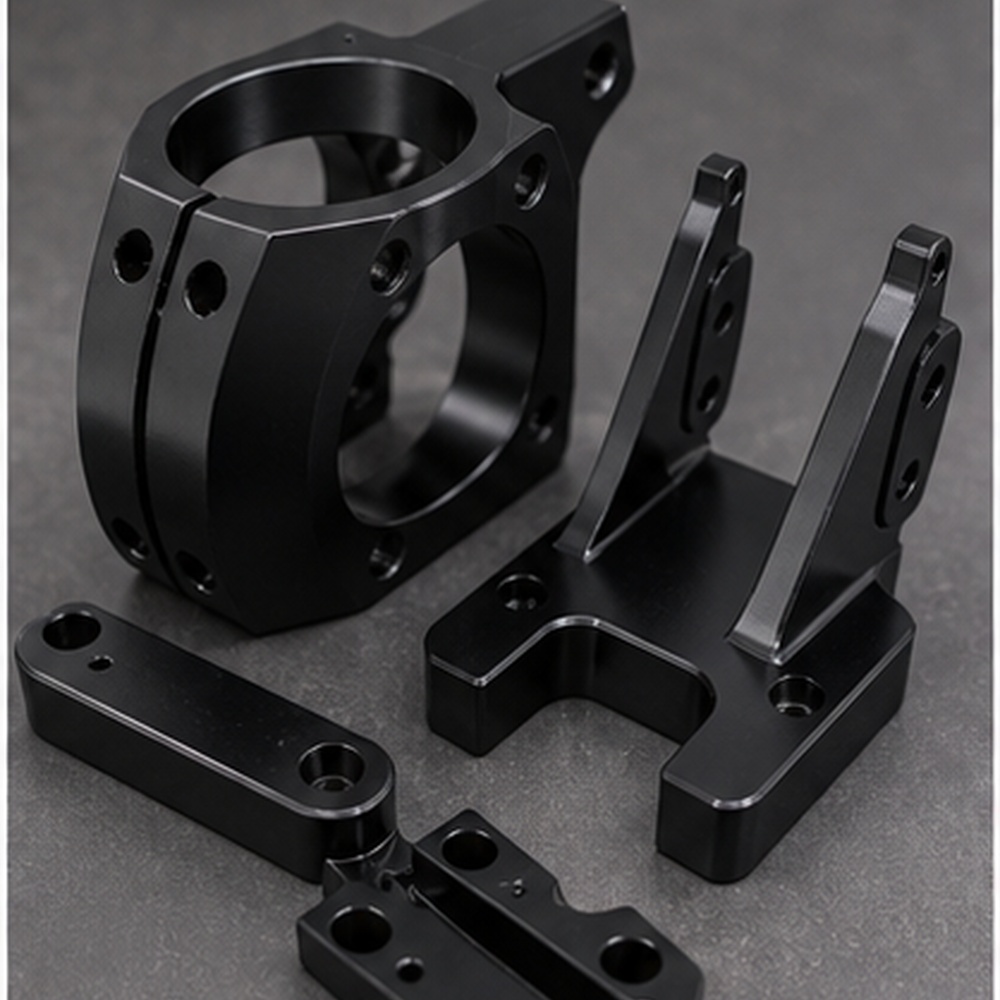
Pinnatöötlus
Anodeeritud alumiiniumi, galvaniseeritud terase või kosmeetiliselt nähtavate robotidetailide jaoks.
Meie toodetud robootikaosad
K-TEK toodab kliendi jooniste, 3D-failide ja funktsionaalsete nõuete põhjal kohandatud robootika täppisdetaile. See jaotis peaks aitama Google'il ja tehisintellekti otsingumootoritel mõista täpset komponentide ulatust, mitte kasutada üldist valdkonnapõhist terminoloogiat.
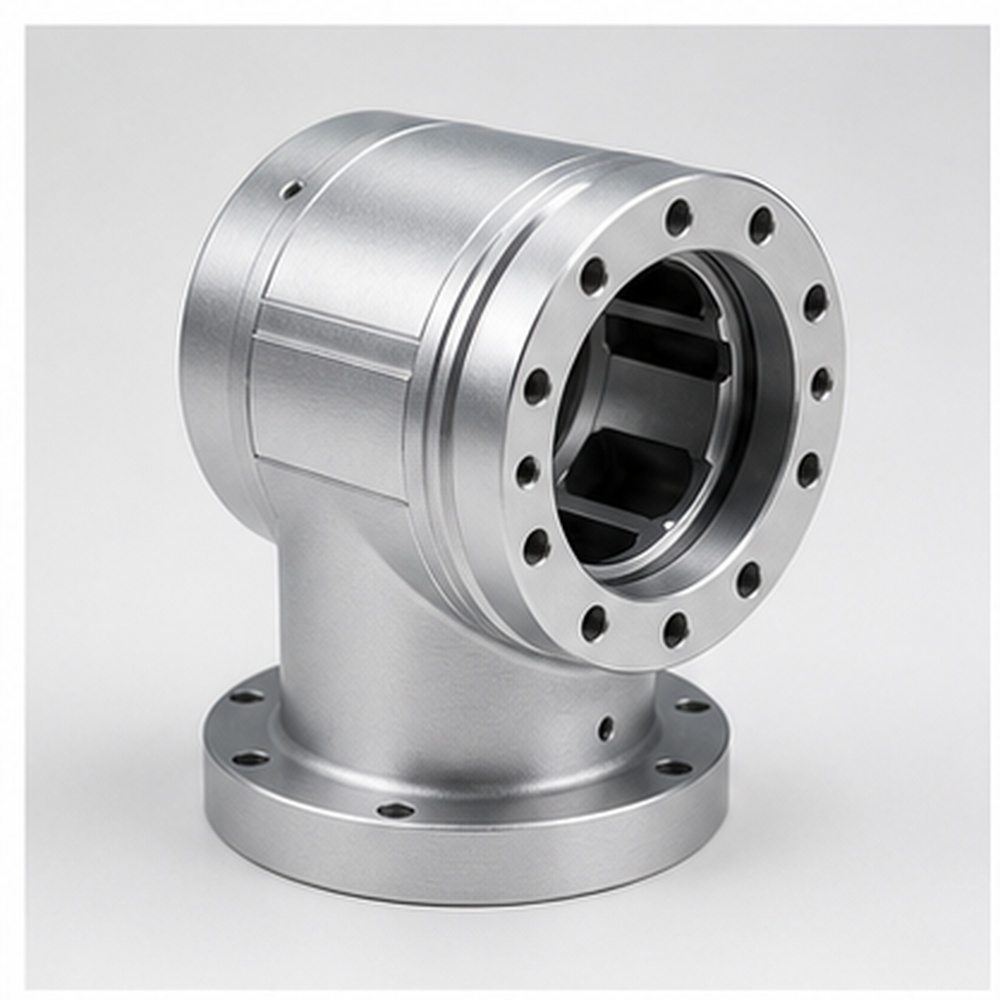
Roboti käe liigesed
Joonise, materjali, tolerantsi ja viimistluse nõuete kohaselt valmistatud eritellimusel töödeldud robotkäe liigendid.
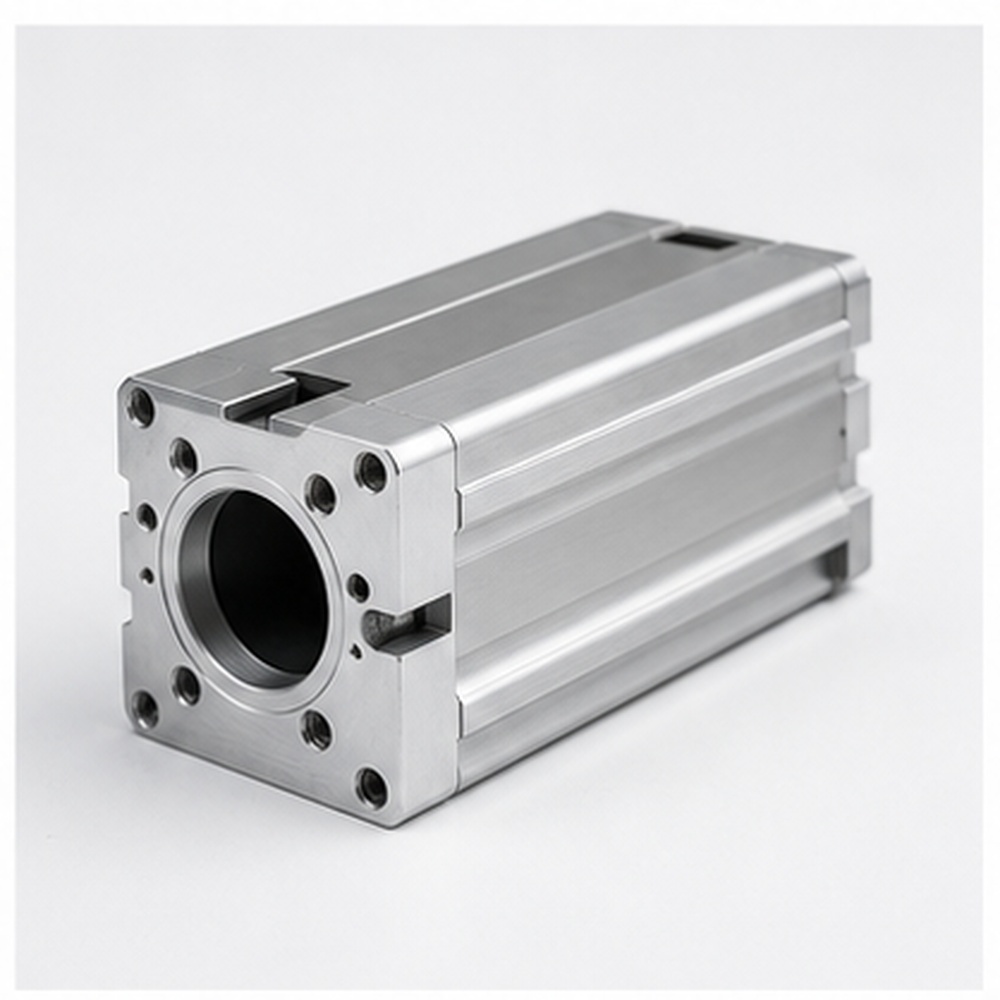
Täiturmehhanismide korpused
Joonise, materjali, tolerantsi ja viimistluse nõuete kohaselt valmistatud eritellimusel töödeldud ajamikorpused.
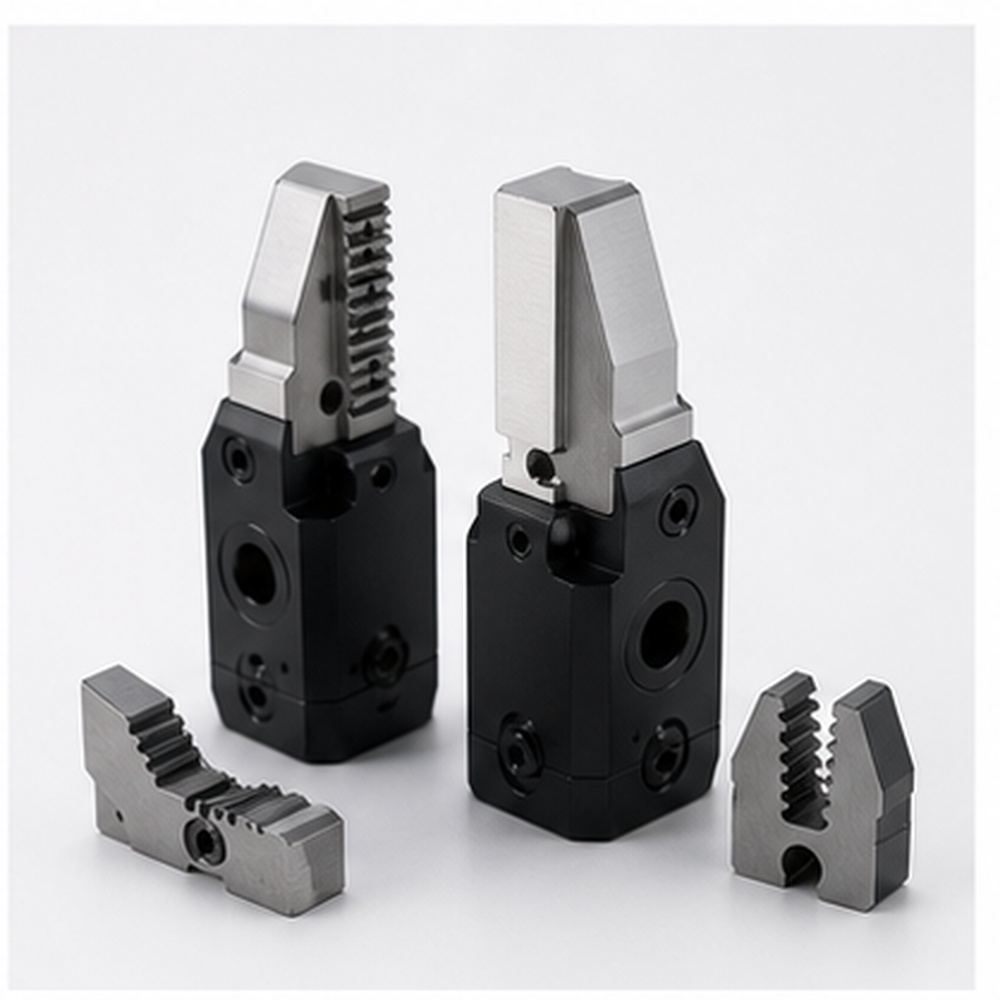
Haaratsi sõrmed ja lõuad
Joonise, materjali, tolerantsi ja viimistluse nõuete kohaselt valmistatud eritellimusel freesitud haaratsi sõrmed ja lõuad.
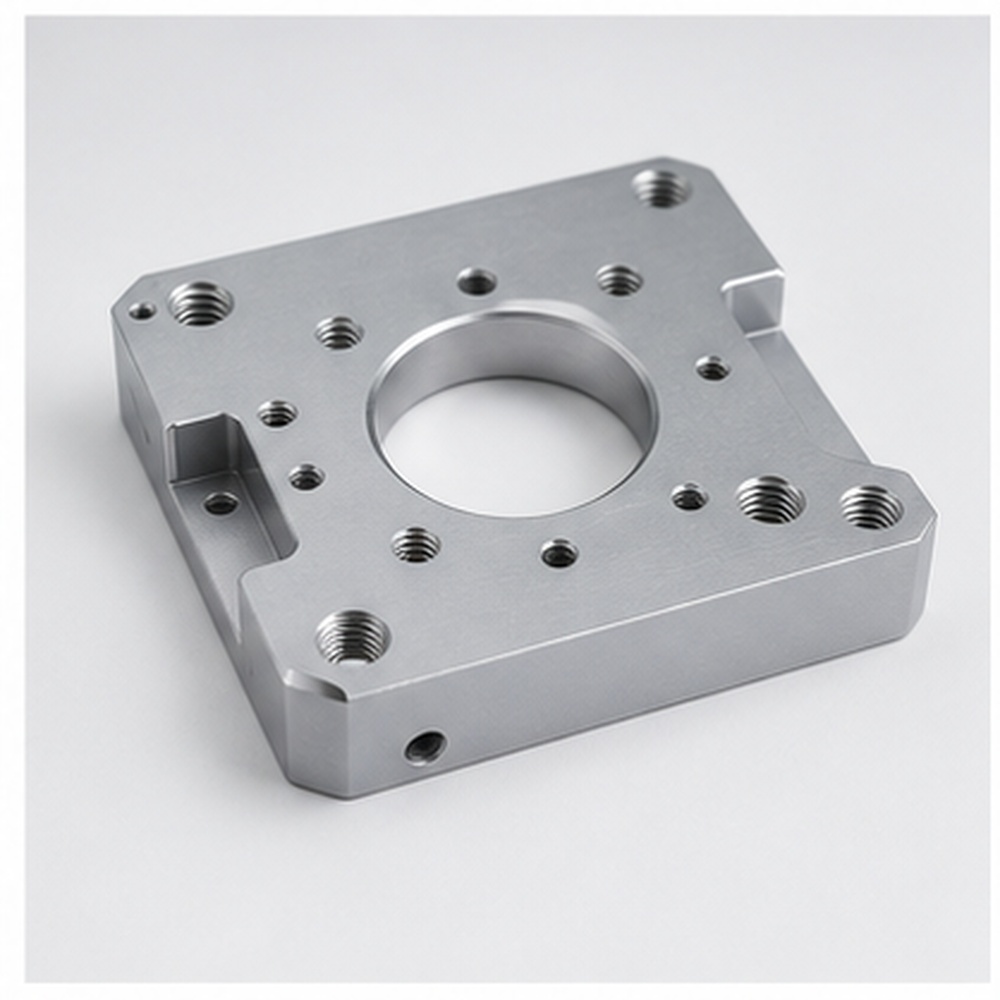
Mootori kinnitusplaadid
Eritellimusel valmistatud mootori kinnitusplaadid vastavalt joonise, materjali, tolerantsi ja viimistluse nõuetele.
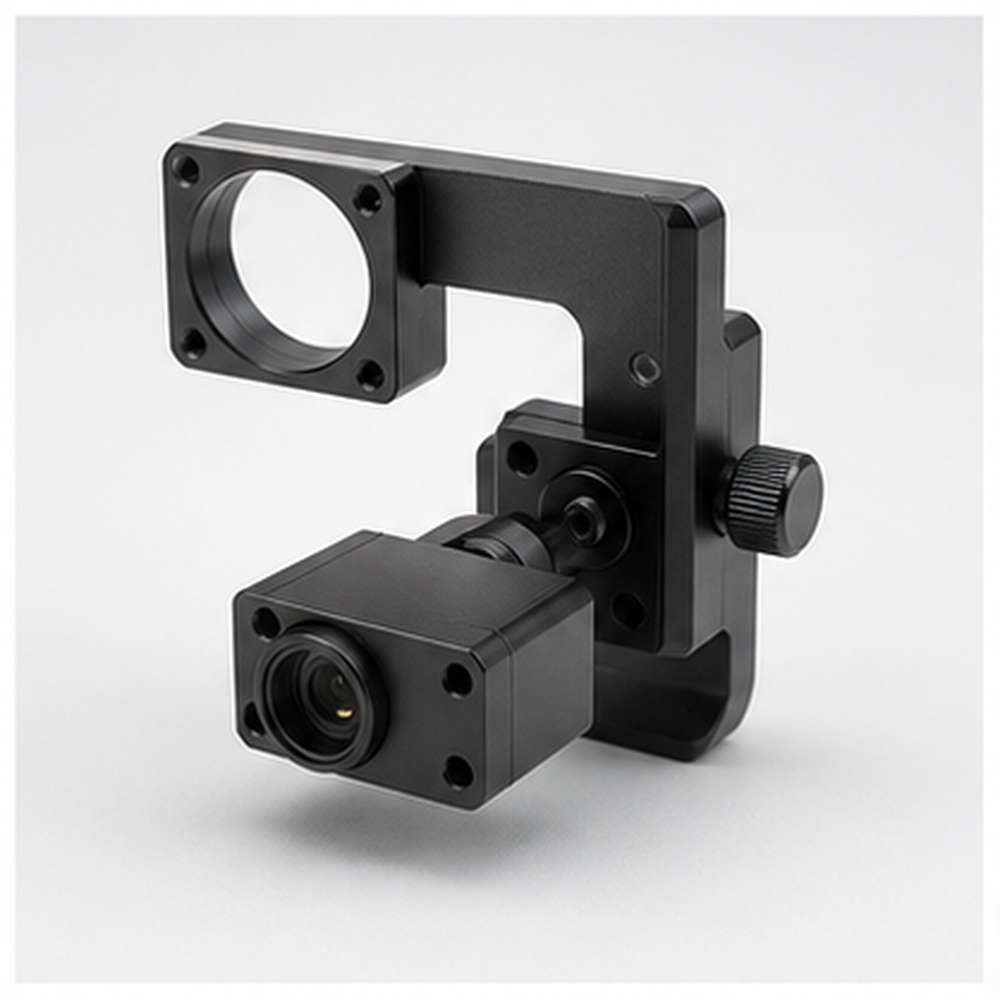
Anduri kronsteinid
Eritellimusel valmistatud andurite kronsteinid vastavalt joonisele, materjalile, tolerantsile ja viimistlusnõuetele.
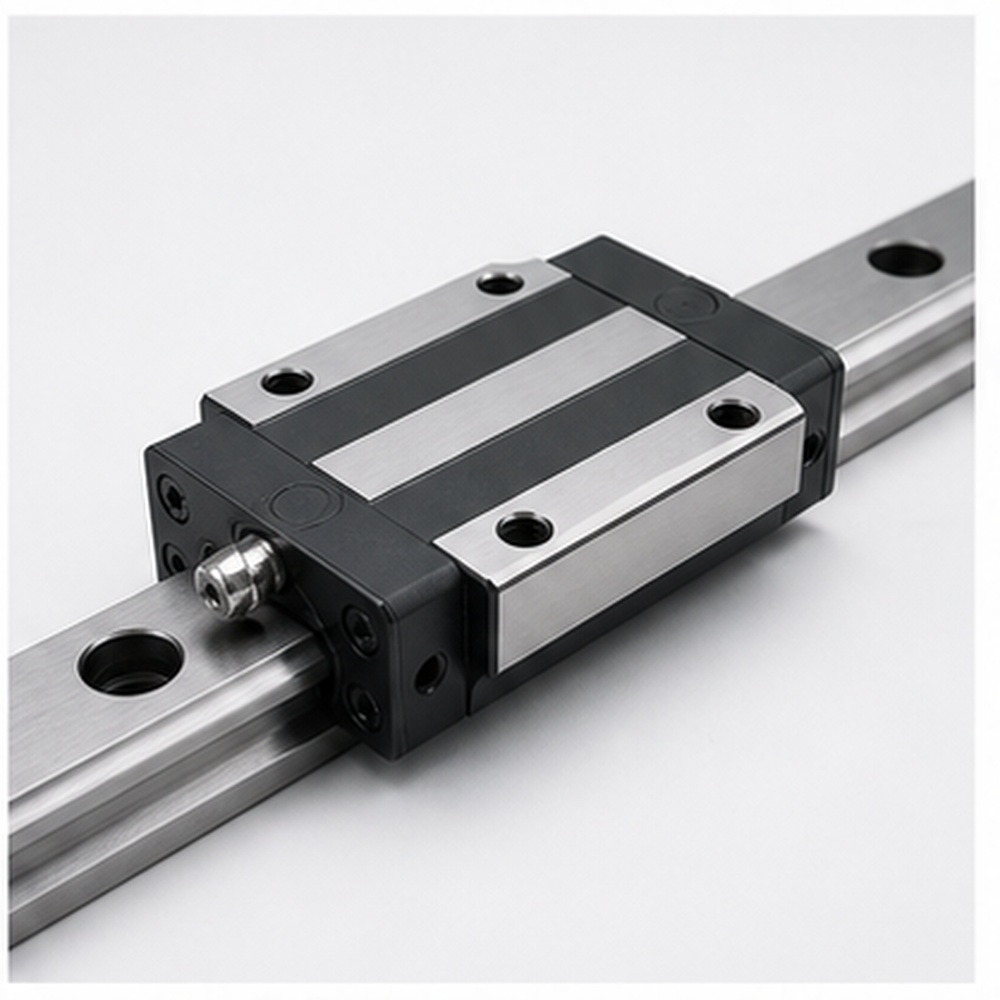
Lineaarsed juhtplokid
Joonise, materjali, tolerantsi ja viimistluse nõuete kohaselt valmistatud eritellimusel töödeldud lineaarsed juhtplokid.
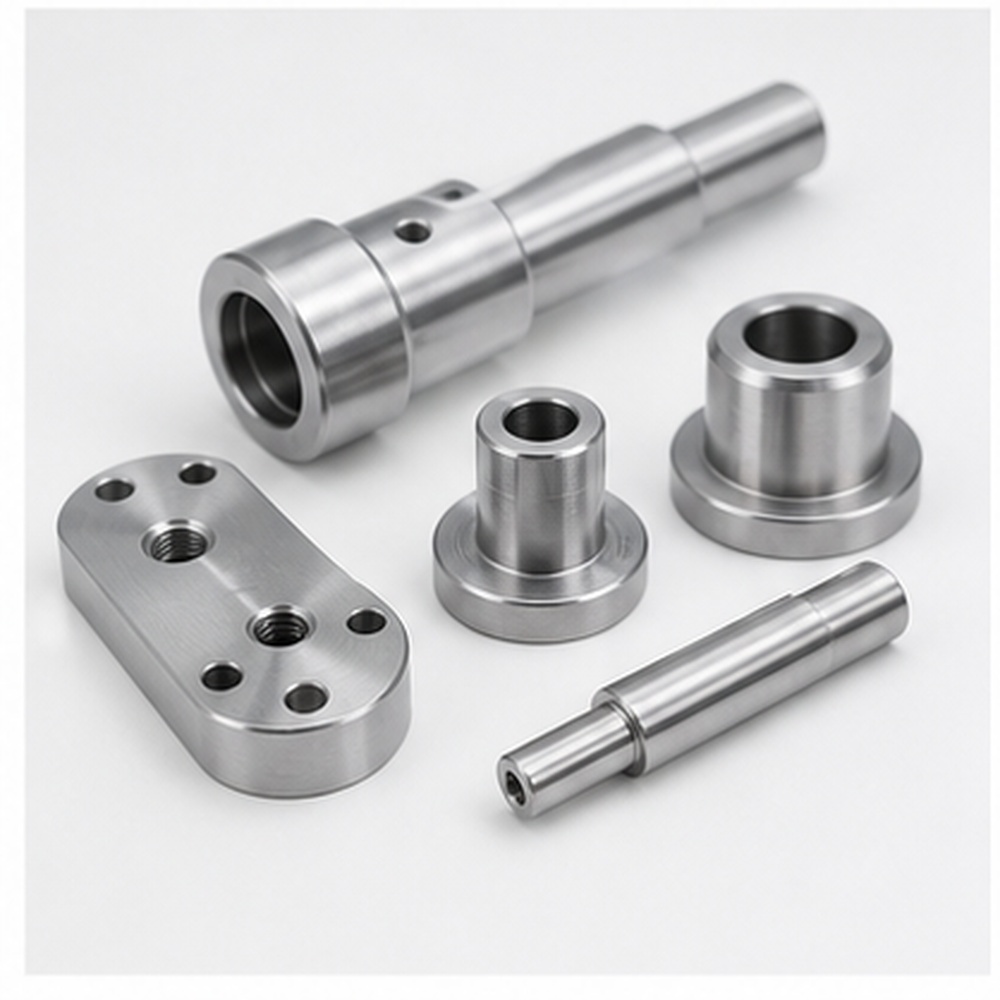
Võllid, hülsid ja vahetükid
Joonise, materjali, tolerantsi ja viimistluse nõuete kohaselt valmistatud eritellimusel töödeldud võllid, hülsid ja vahetükid.
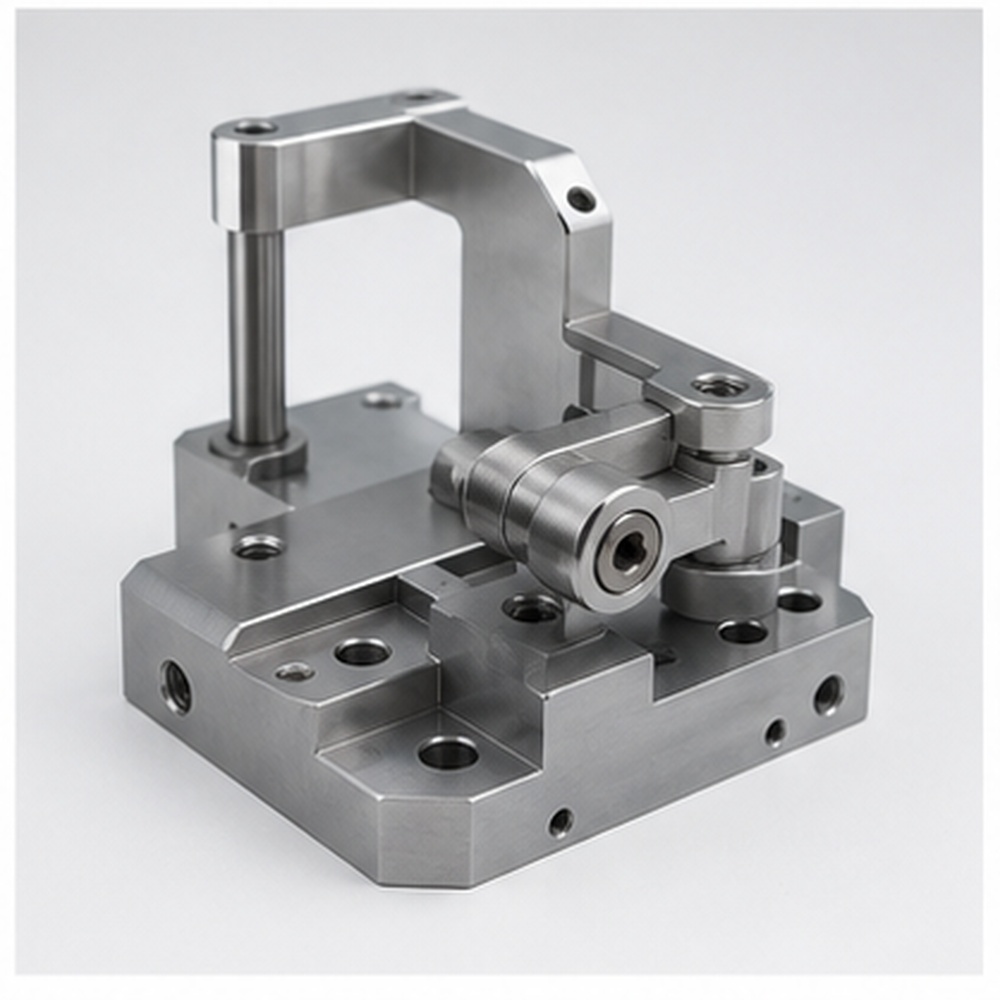
Automaatikaseadmete komponendid
Eritellimusel valmistatud automaatikaseadmete komponendid vastavalt joonistele, materjalile, tolerantsidele ja viimistlusnõuetele.
Robootikaga töödeldud osade materjalid
Materjalivalik mõjutab kaalu, tugevust, korrosioonikindlust, juhtivust, pinnaviimistlust ja pikaajalist montaaži stabiilsust. Allolev tabel aitab ostjatel võrrelda robootika täppiskomponentide levinumaid materjalivalikuid.
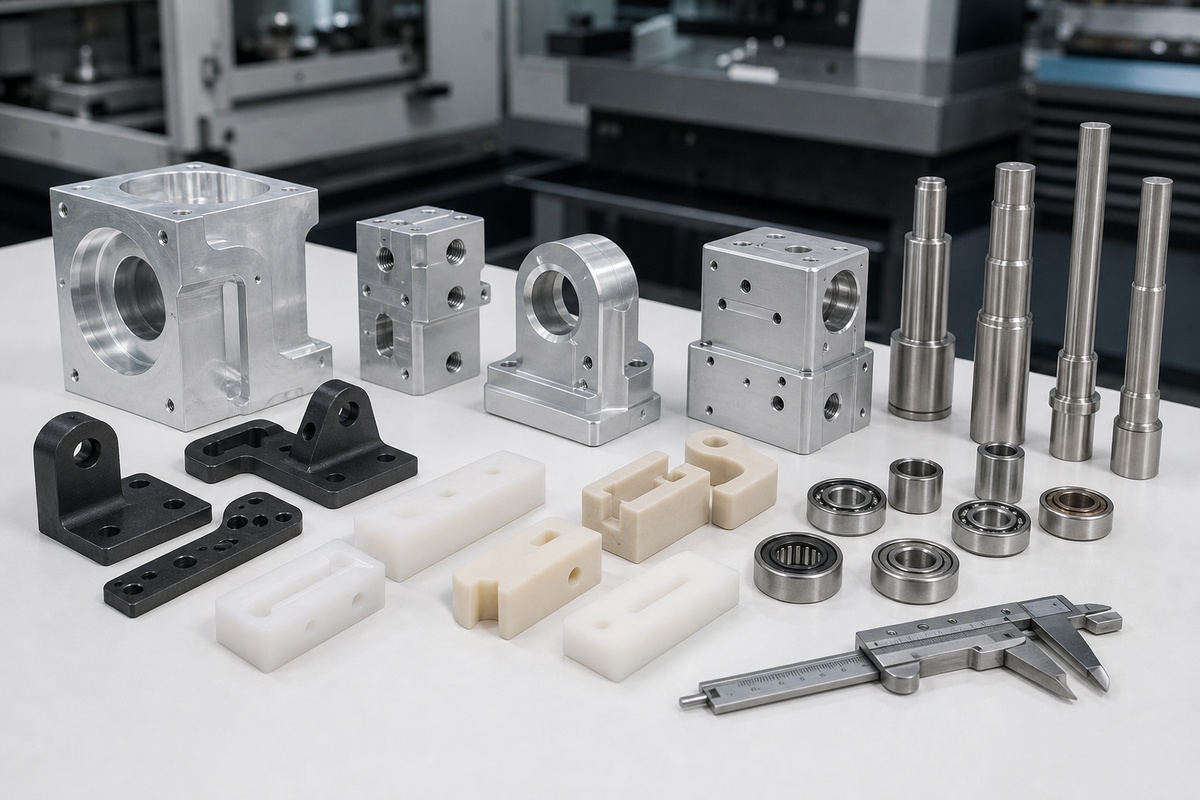
| Materjal | Parima jaoks | Märkused |
|---|---|---|
| Alumiinium 6061 / 7075 | Kerged robotkäed, raamid ja ajami korpused | Kinnitage lõplik klass, kuumtöötlus ja viimistlus vastavalt joonisele ja rakenduskeskkonnale. |
| Roostevaba teras | Kulumiskindlad võllid, tihvtid ja konstruktsiooniosad | Kinnitage lõplik klass, kuumtöötlus ja viimistlus vastavalt joonisele ja rakenduskeskkonnale. |
| Süsinikteras | Tugevad kronsteinid, kinnitusdetailid ja tugikomponendid | Kinnitage lõplik klass, kuumtöötlus ja viimistlus vastavalt joonisele ja rakenduskeskkonnale. |
| POM / PEEK / Nailon | Madala hõõrdumisega juhikud, isoleerivad osad ja kohandatud liikumiskomponendid | Kinnitage lõplik klass, kuumtöötlus ja viimistlus vastavalt joonisele ja rakenduskeskkonnale. |
Robootikakomponentide pinnaviimistlusvõimalused
Pinnaviimistlus tuleks valida vastavalt materjalile, montaažikeskkonnale, välimusnõuetele ja funktsionaalsele jõudlusele. K-TEK saab koordineerida töötlemist ja järeltöötlust, et valmisdetailid vastaksid nii mõõtmetele kui ka visuaalsetele ootustele.
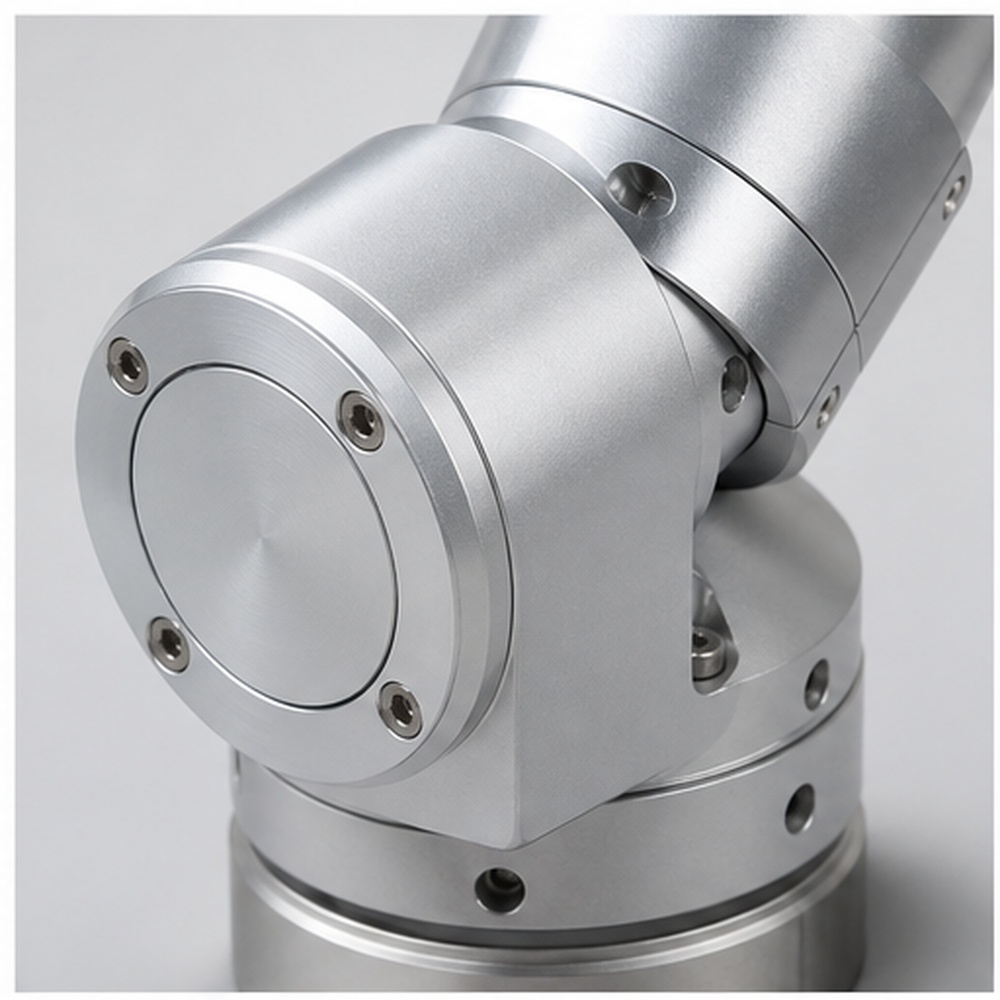
Läbipaistev või must anodeerimine
Kasutage läbipaistvat või musta anodeerimist, kui projekt nõuab robootikadetailide samaväärset kaitset, välimust või funktsionaalset jõudlust.
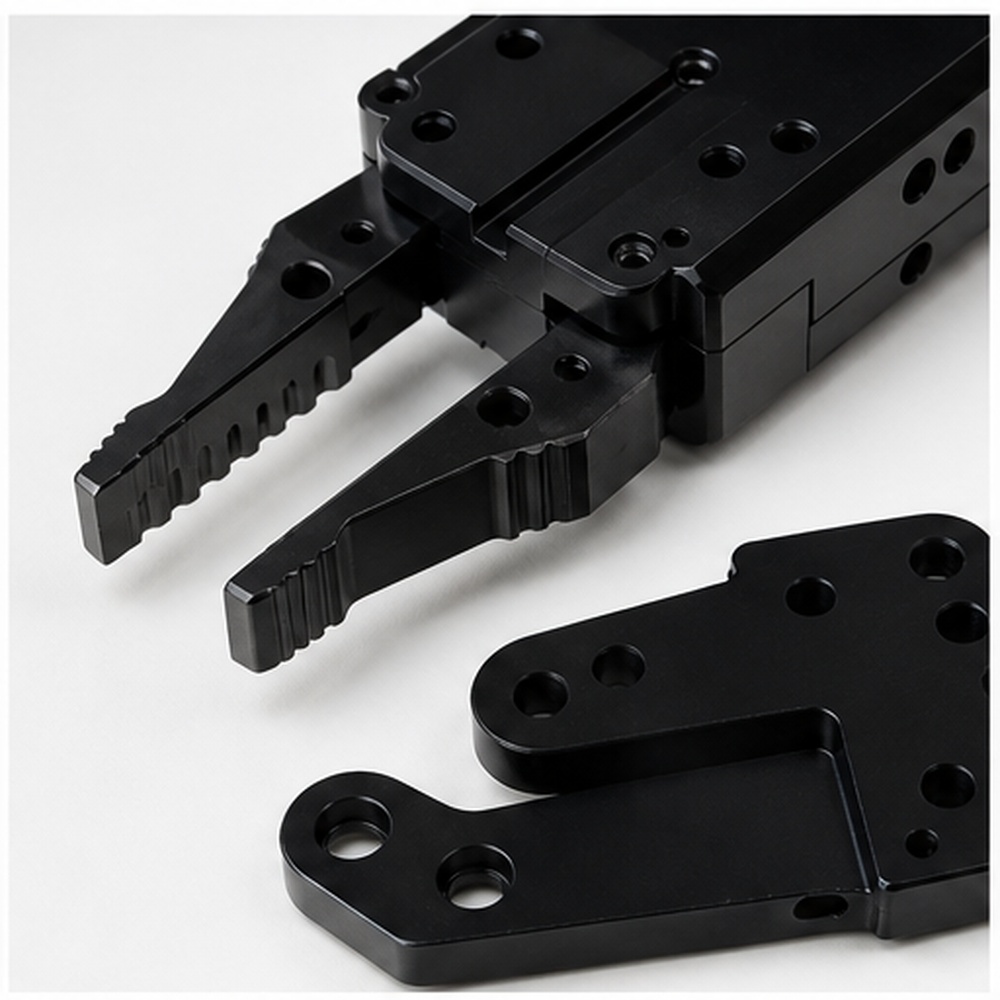
Kõva anodeerimine libisevatele või kuluvatele pindadele
Kasutage libisevate või kuluvate pindade jaoks kõva anodeerimist, kui projekt nõuab robootikadetailide samaväärset kaitset, välimust või funktsionaalset jõudlust.
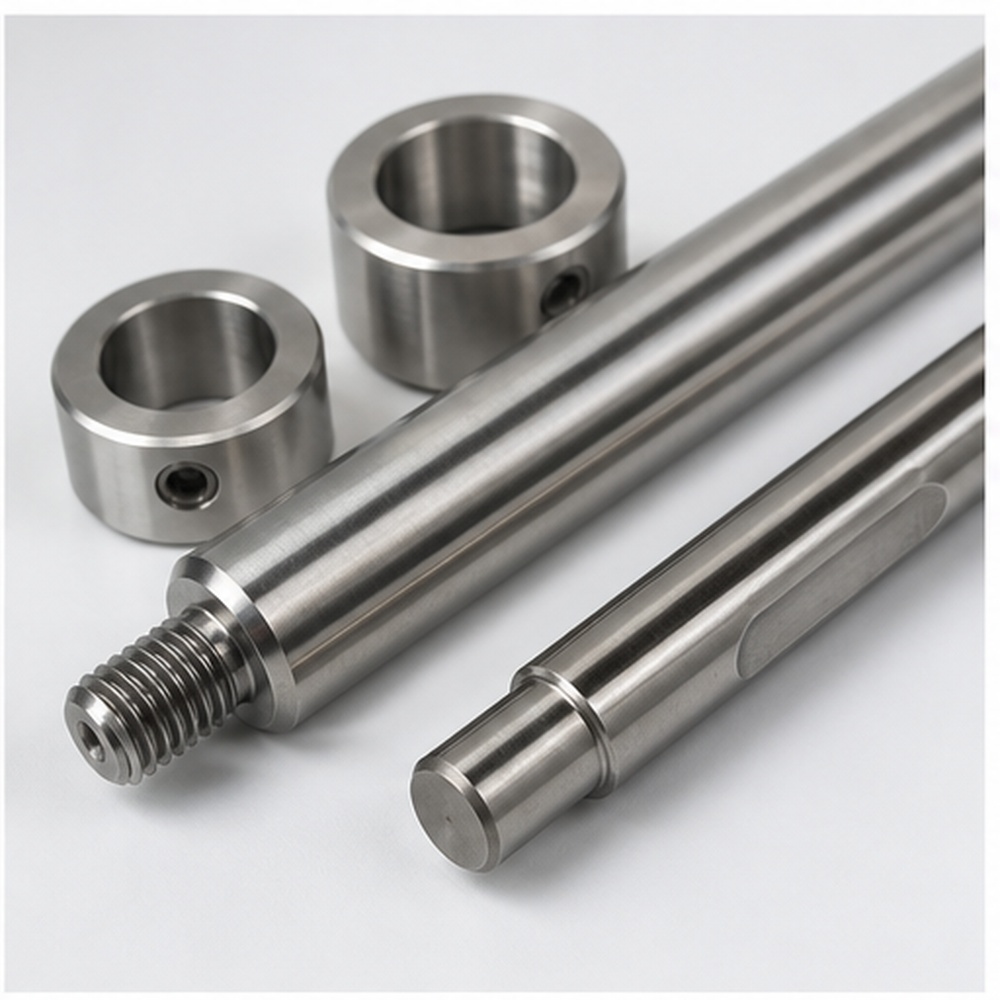
Nikkelkate korrosioonikindluse tagamiseks
Kasutage nikkelkatmist korrosioonikindluse tagamiseks, kui projekt nõuab robootikadetailide samaväärset kaitset, välimust või funktsionaalset jõudlust.
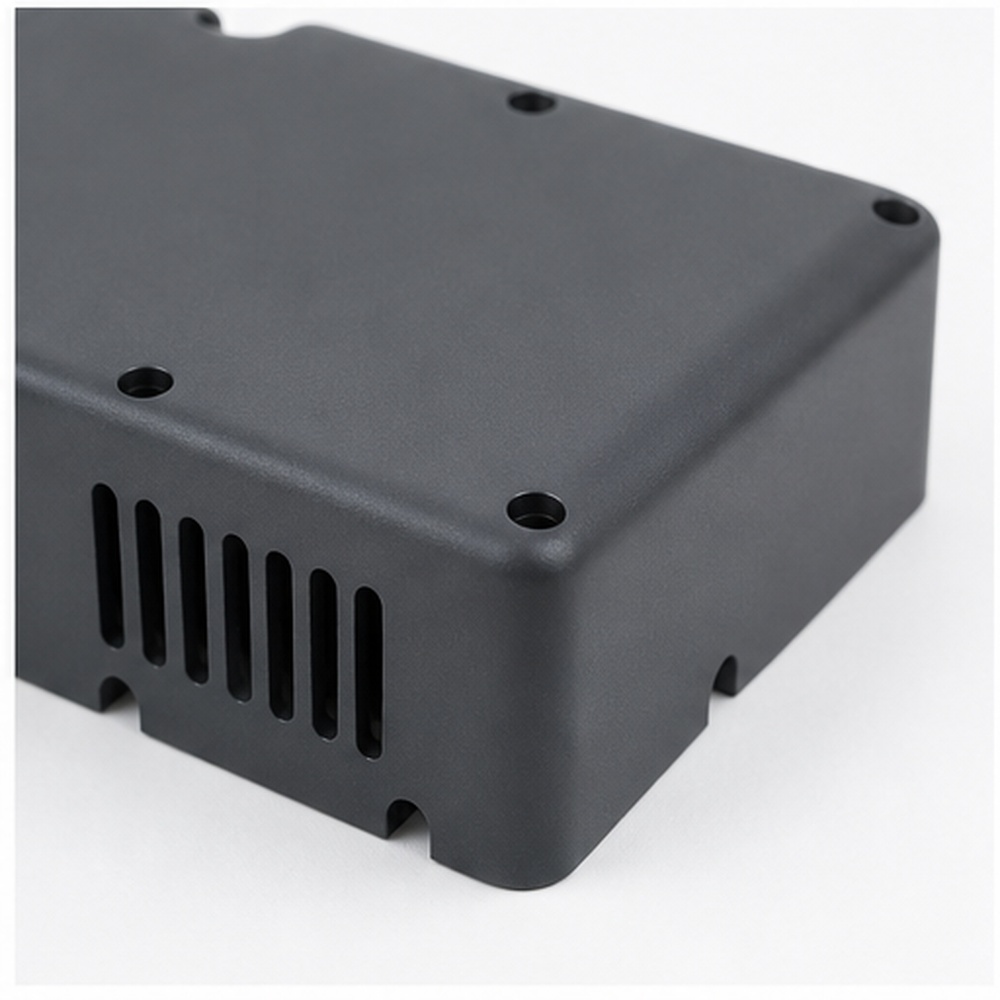
Pulbervärvimine seadmete katetele
Kasutage seadmete katete pulbervärvimist, kui projekt nõuab robootikaosadele sobivat kaitset, välimust või funktsionaalset jõudlust.
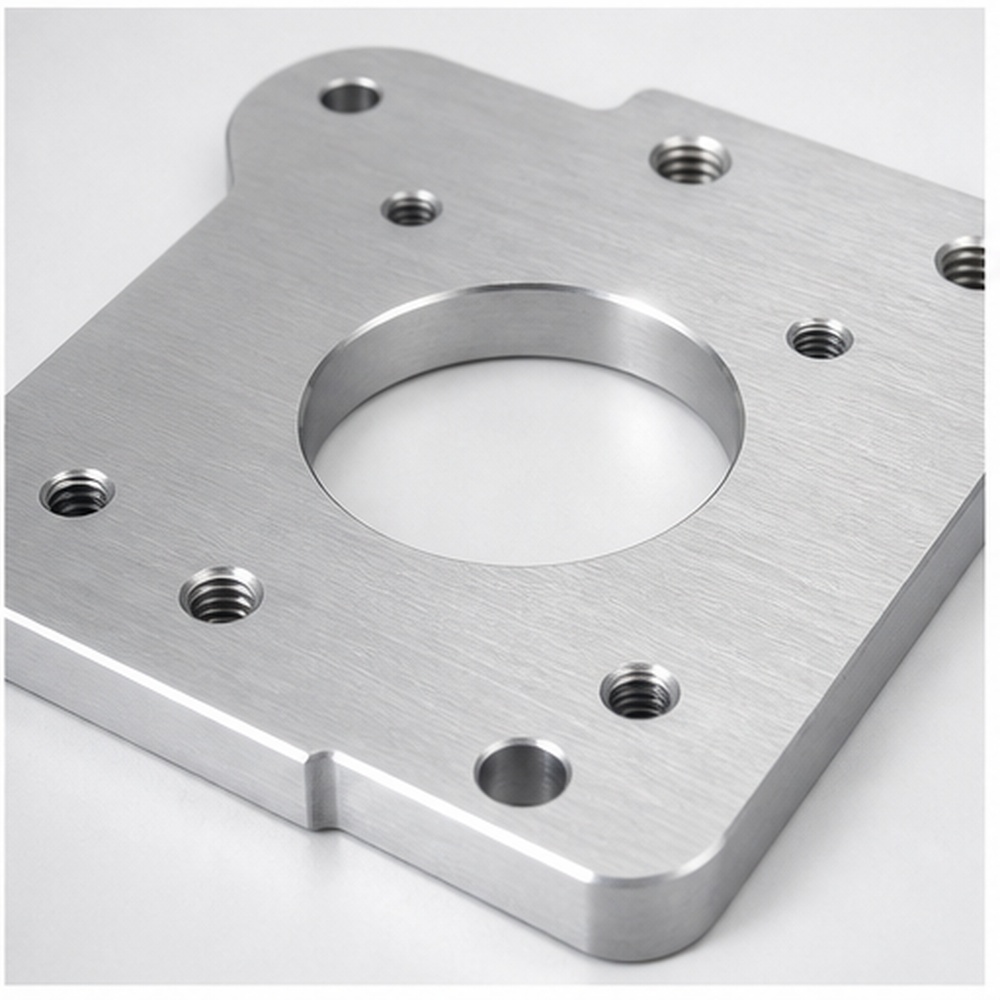
Nähtavate metalldetailide poleerimine või harjamine
Nähtavate metalldetailide poleerimist või harjamist tuleks kasutada, kui projekt nõuab robootikadetailidele sobivat kaitset, välimust või funktsionaalset jõudlust.
Robootika täppisdetailide kvaliteedi tagamine
Kvaliteedikontroll peaks keskenduma mõõtmetele ja pindadele, mis mõjutavad lõplikku kokkupanekut. K-TEK kontrollib enne osade tarnimiseks pakendamist kriitilisi tolerantse, aukude asukohti, pinna seisukorda ja viimistluskvaliteeti.
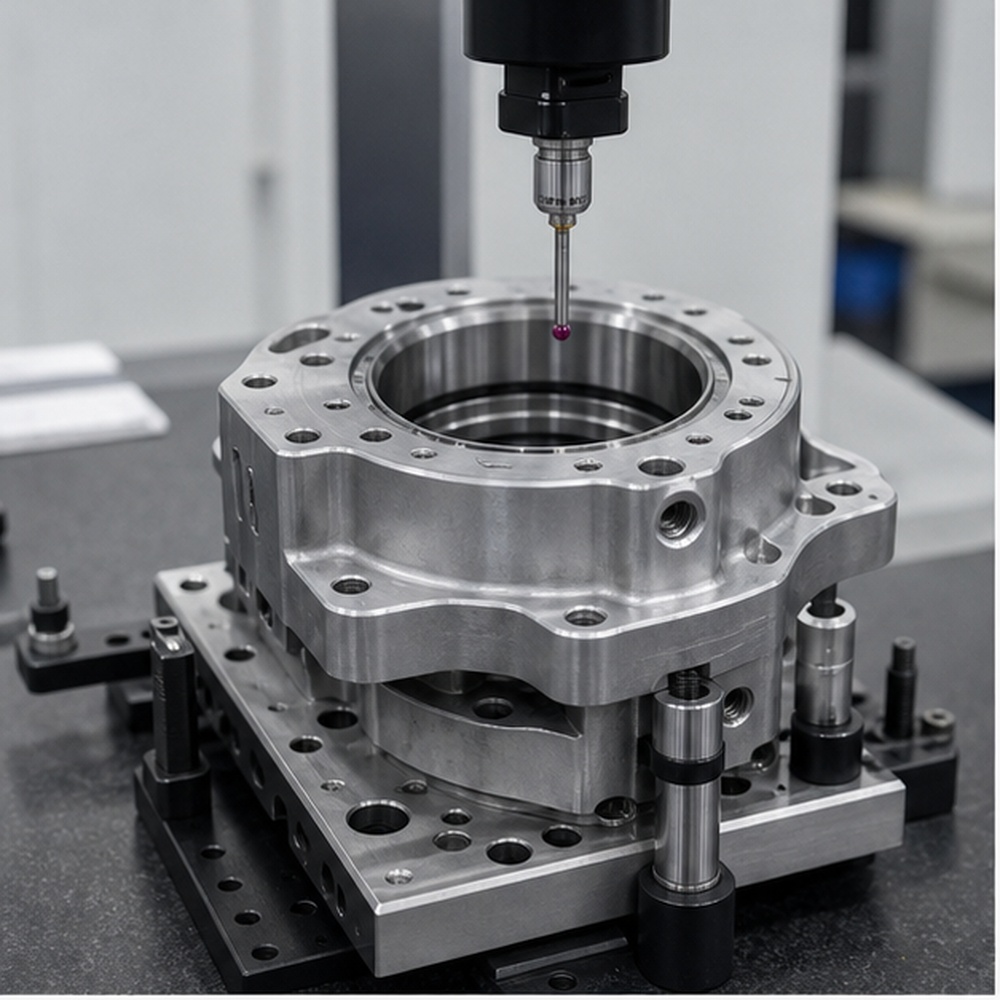
Laagripesa ja ava asukoha kontroll
Laagripesa ja ava asukoha kontrollimine toimub vastavalt joonise nõuetele ja projektipõhistele kontrollpunktidele.
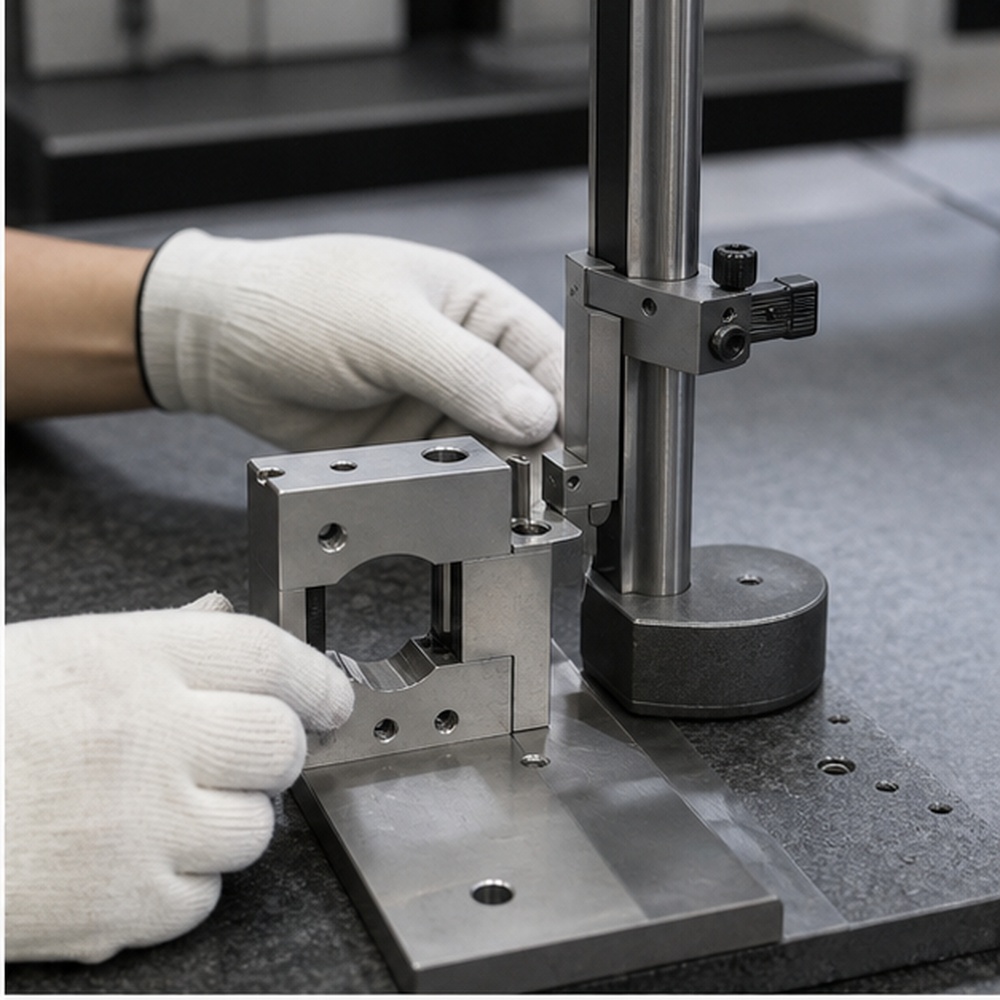
Kinnituspindade tasapinna ja paralleelsuse kontrollid
Kinnituspindade tasapinna ja paralleelsuse kontrolle tehakse vastavalt joonise nõuetele ja projektipõhistele kontrollpunktidele.
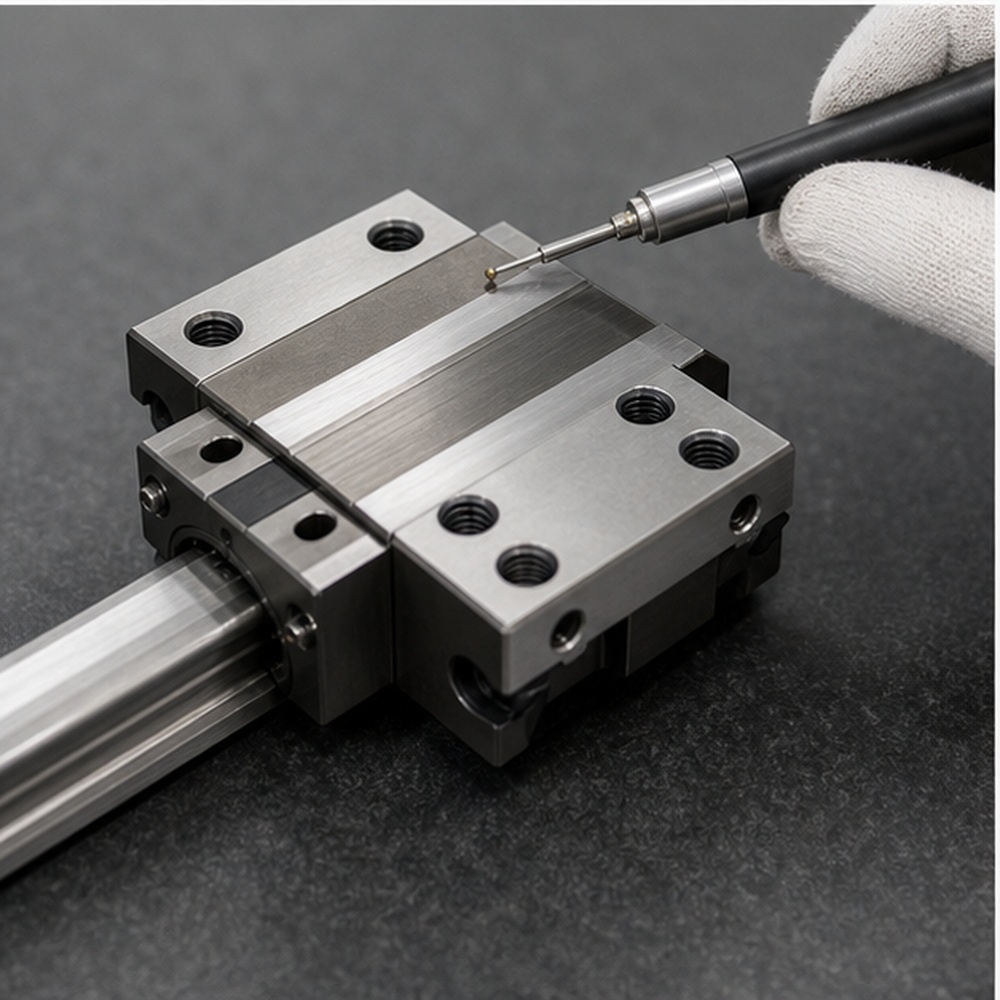
Liugfunktsioonide pinna kareduse kontroll
Libisevate osade pinnakareduse kontrolli teostatakse vastavalt joonise nõuetele ja projektipõhistele kontrollpunktidele.
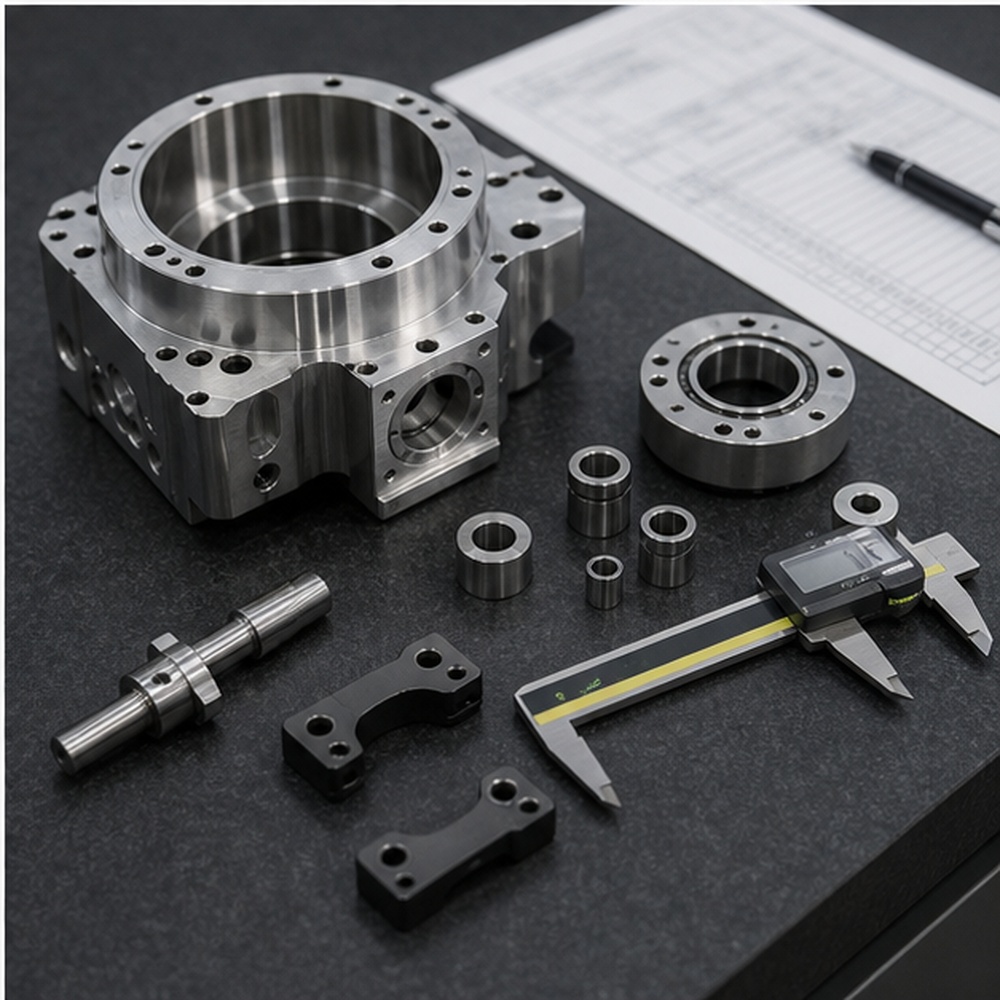
Keerme ja montaaži liidese kontrollimine
Keermete ja montaažiliideste kontrollimist kontrollitakse vastavalt joonise nõuetele ja projektipõhistele kontrollpunktidele.
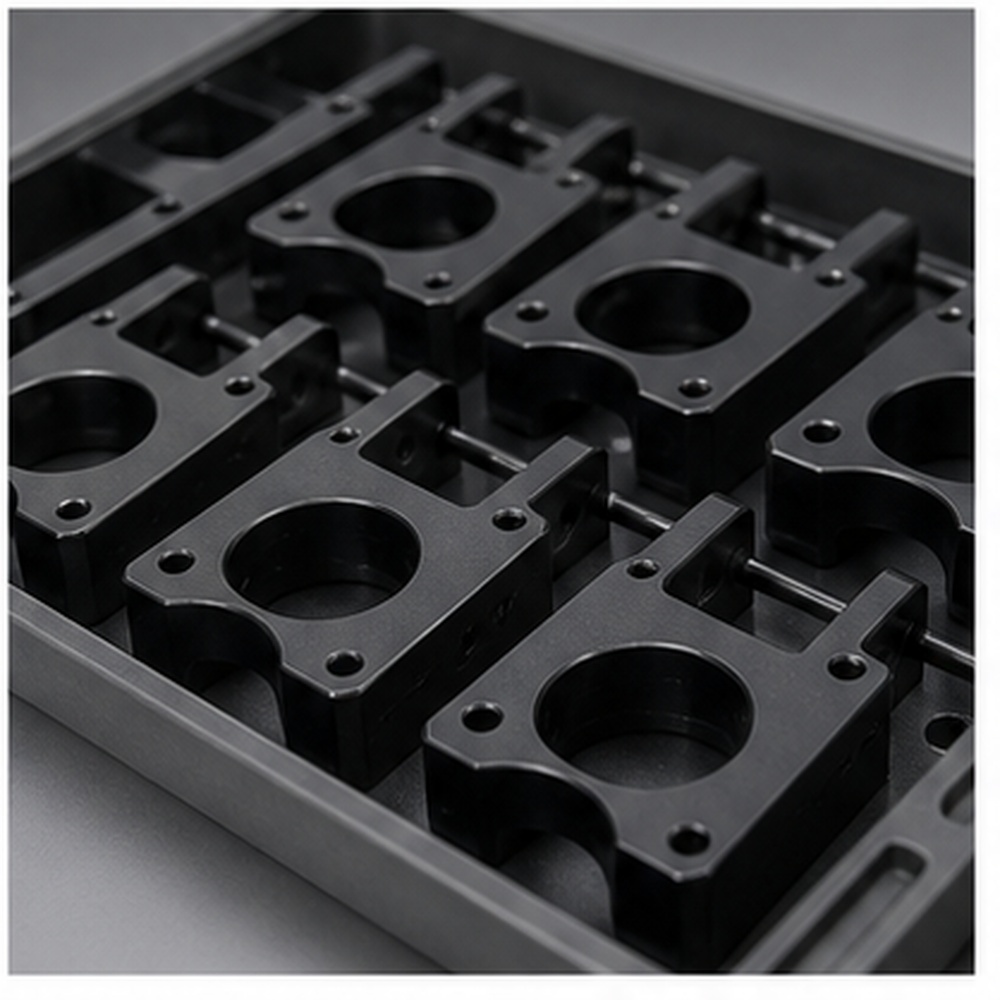
Proovi heakskiitmine enne korduvat partiitootmist
Proovide heakskiitmist enne korduvat partiitootmist kontrollitakse vastavalt joonise nõuetele ja projektipõhistele kontrollpunktidele.
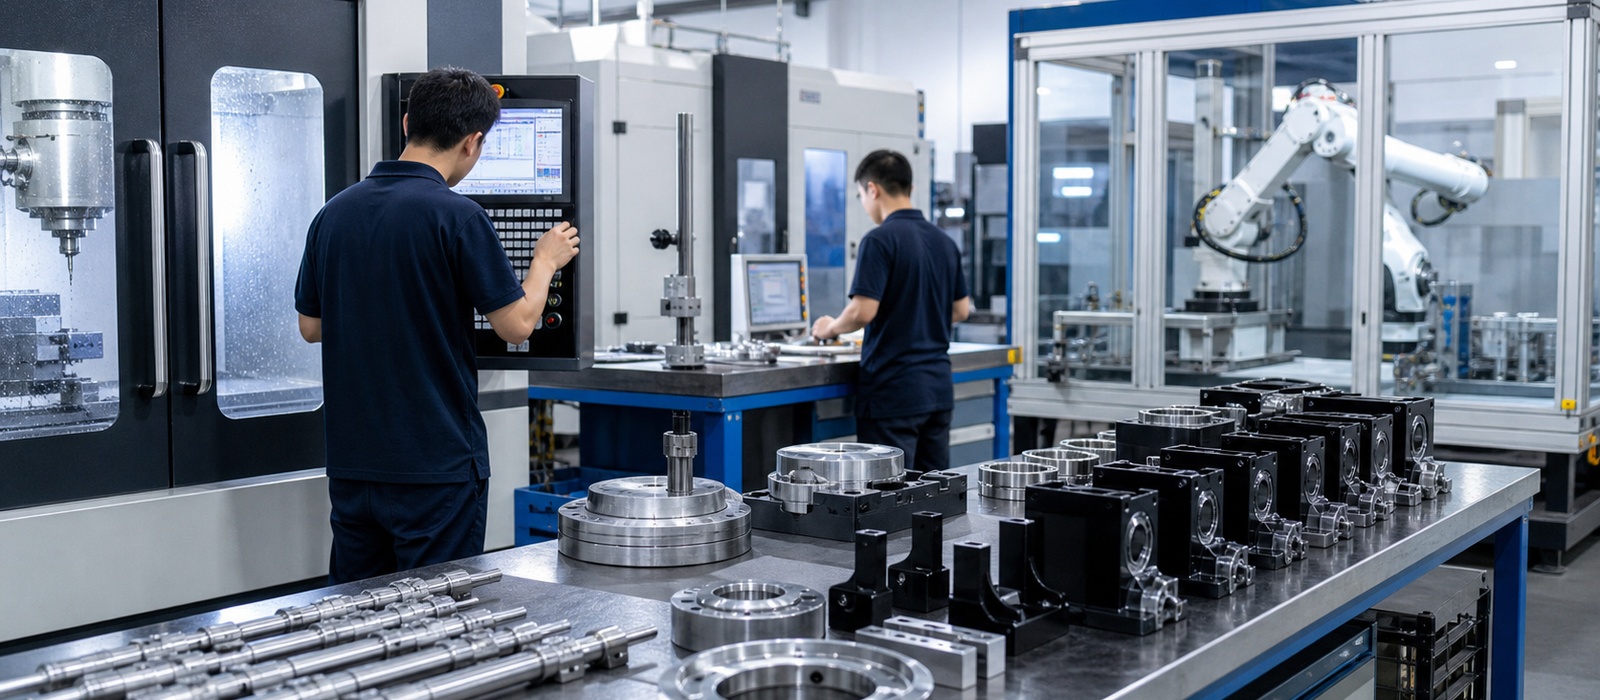
Tehase tugevus robootikaosade tootmiseks
K-TEK esitleb tootmisvõimsust reaalse töötlemise, kontrolli, materjalide ladustamise ja valmisdetailide piltide, mitte üldiste visuaalide kaudu. CNC-freeskeskused, treipingid, kokkupandud robotdetailide rühmad ja kontrollstseenid nihikutega või CMM-iga näitavad, kuidas robootika abil täppisdetaile toodetakse ja kontrollitakse enne tarnimist.
Robootika tootmise juhtumiuuringud
Juhtumikaardid näitavad reaalsete robootikakomponentide töötlemisprotsessi, materjali, viimistlust ja kontrolliväärtust. Iga uuring on lühike, kuid piisavalt spetsiifiline, et toetada SEO ja GEO vastuste eraldamist.
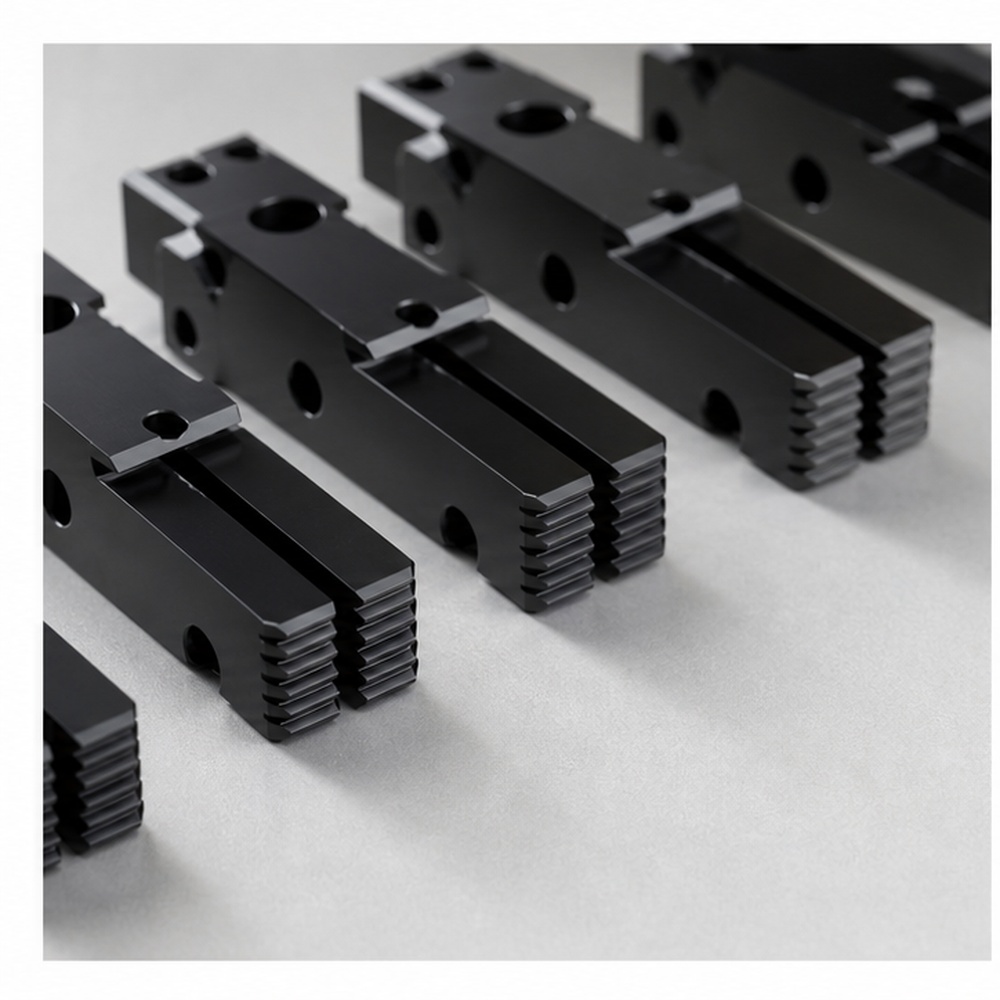
Roboti haaratsi lõualuu partii
CNC-freesitud alumiiniumist haaratsid kontrollitud haardepindade, keermestatud aukude ja kõva anodeeritud viimistlusega korduvaks kasutamiseks.
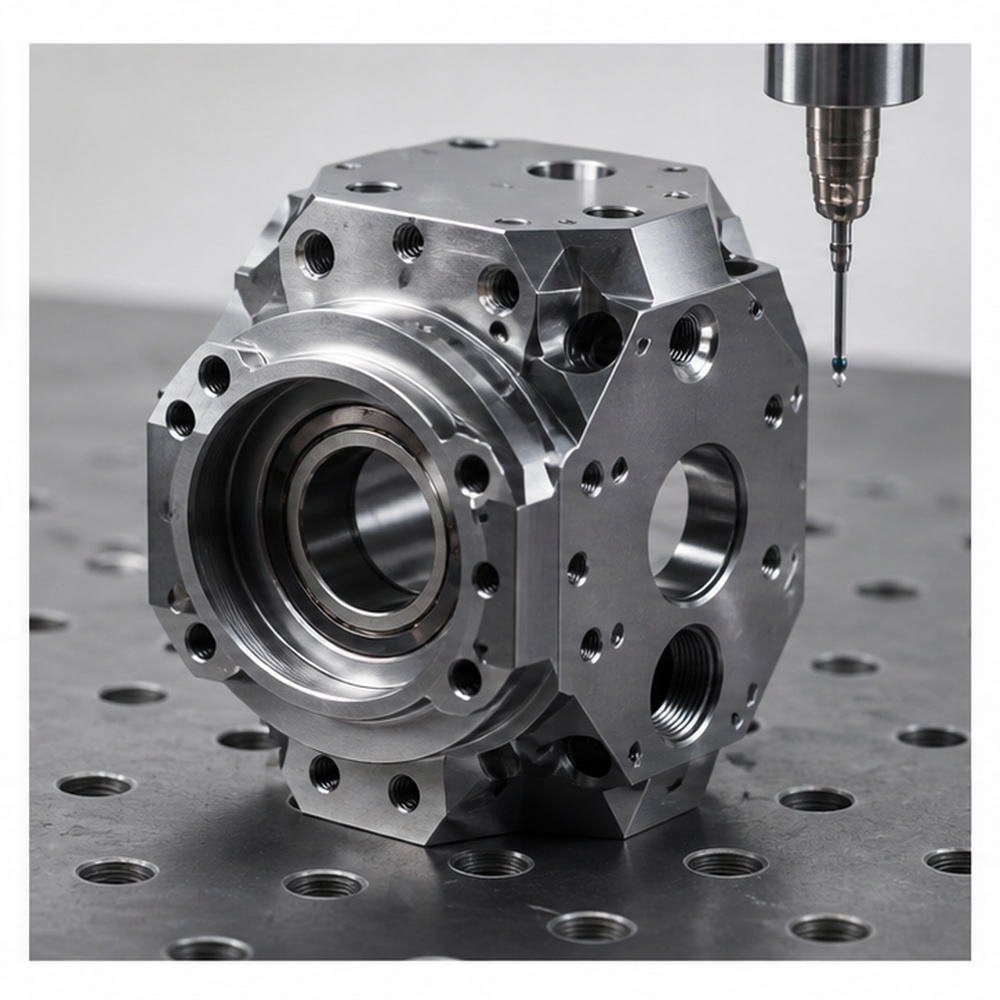
Täiturmehhanismi korpuse prototüüp
5-teljeliselt töödeldud korpus kompaktsete mitmepoolsete omadustega, laagripesa kontrolli ja töötlemisejärgse kontrolliga.
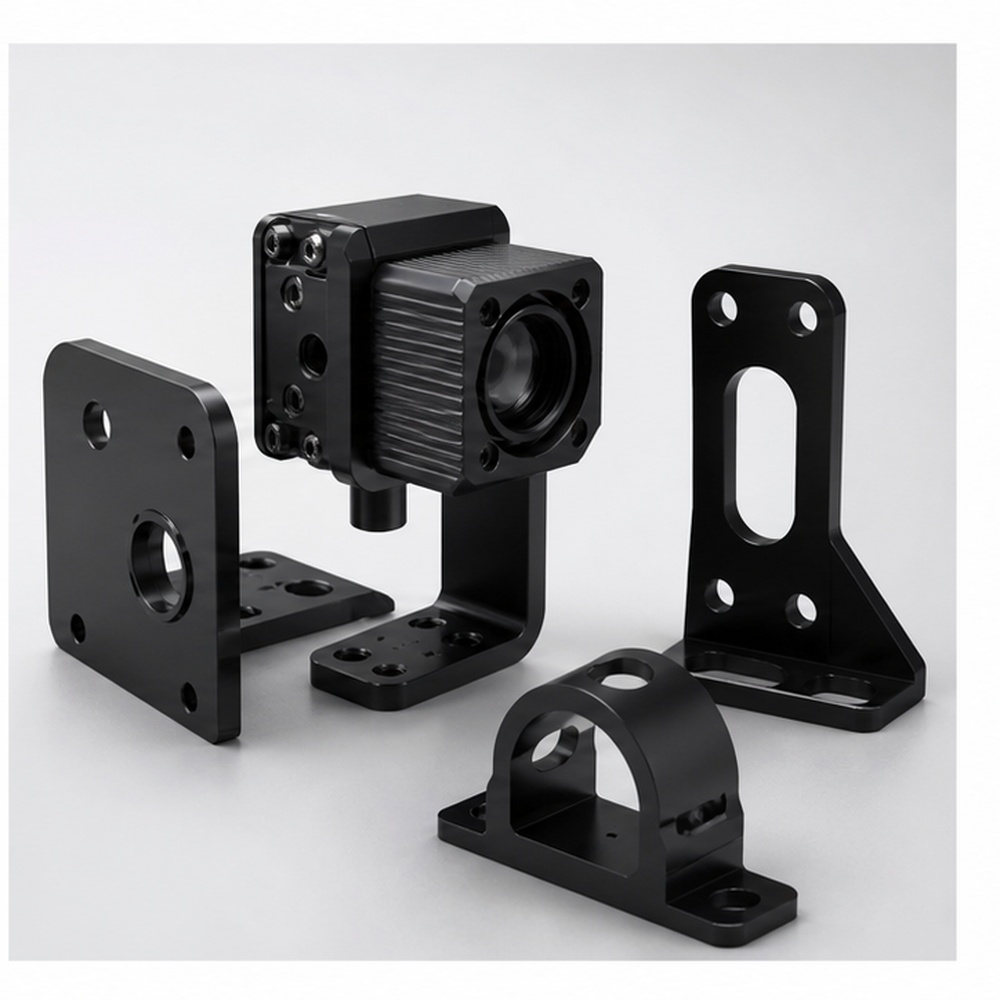
Automaatikaandurite kronsteinide komplekt
Väikese partii tootmiseks valmistatud kronsteinid, mis on töödeldud masinnägemisseadmete jaoks ühtlase auguasendiga ja musta anodeerimisega.
Korduma kippuvad küsimused robootika täppistöötluse kohta
KKK peaks vastama ostja tegelikele küsimustele materjalide, tolerantside, prototüübi toe, kontrolli ja pinnaviimistluse kohta. Kasutage nähtavat akordionsisu ja lisage KKKPage'i struktureeritud andmed.
Kas saate töödelda robotkäe ja haaratsi komponente?
Jah. Me saame jooniste või 3D-failide põhjal toota roboti käsi, liigendeid, haaratsi lõugasid, ajami korpuseid ja liikumisega seotud kronsteine.
Millised tolerantsid on robootikaosade puhul olulised?
Laagripesad, koaksiaalsus, augu asend, tasasus, paralleelsus ja keermestatud liidesed on robotikomplektide puhul tavaliselt kriitilise tähtsusega.
Kas saate toetada prototüübi muudatusi?
Jah. Saame töödelda varajasi näidiseid ja kohandada hilisemaid partiisid pärast disaini ülevaatamist või liikumistesti.
Millised materjalid on robotikomponentide puhul tavalised?
Sõltuvalt kaalust, tugevusest ja hõõrdevajadusest kasutatakse sageli alumiiniumi, roostevaba terast, süsinikterast, POM-i, PEEK-i ja nailonit.


