

Firwat K-TEK fir Präzisiounsdeeler fir Roboter wielen
K-TEK kombinéiert 5-Achs CNC-Bearbeitung, CNC-Fräsen, CNC-Dréien, WEDM, EDM, Schleifen, Wärmebehandlung, Uewerflächenbehandlung, Montageënnerstëtzung, ISO 9001:2015 Qualitéitsmanagement, ERP-ënnerstëtzte Produktiounskontroll, Bearbeitung mat knappen Toleranzen a Kontroll vun der feiner Uewerflächenqualitéit. Dës Fäegkeeten hëllefen den Ingenieurskeefer d'Kommunikatiounskäschte mat de Fournisseuren ze reduzéieren an d'Präzisiounskomponenten mat den approuvéierte Zeechnunge auszegläichen.
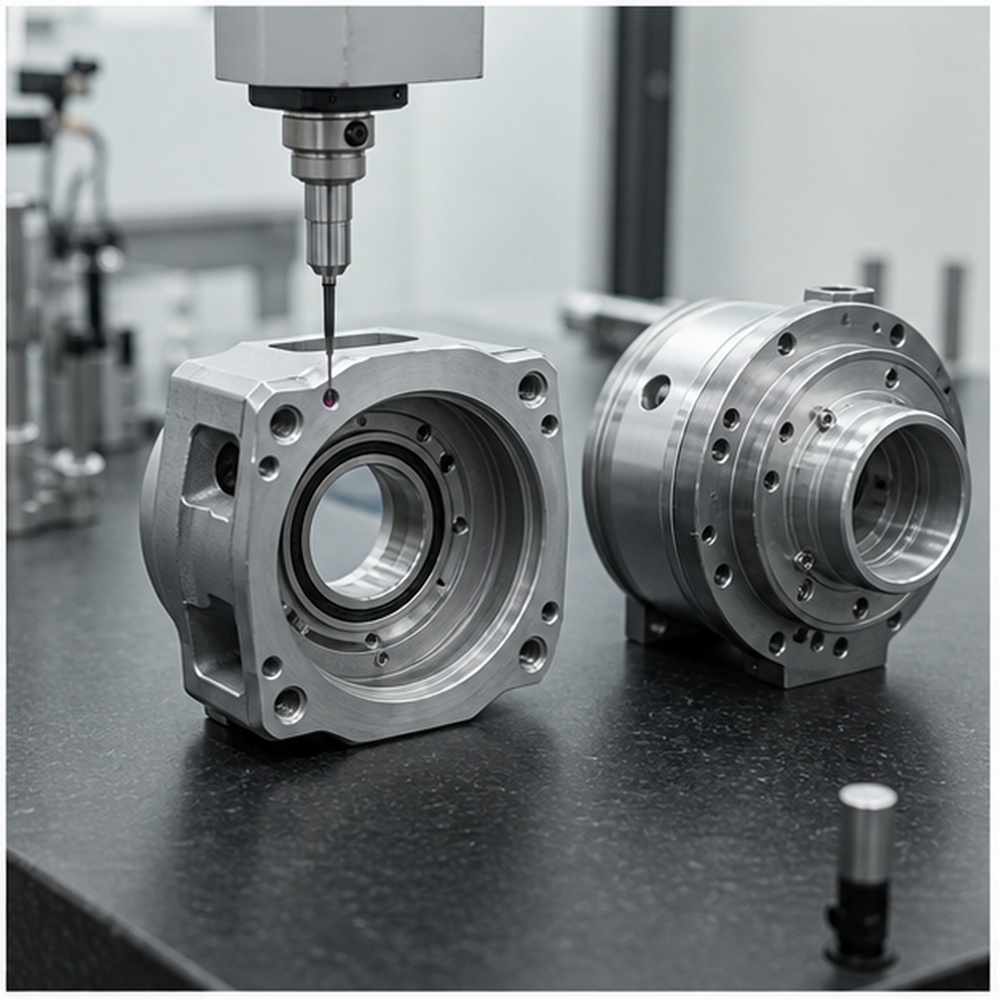
Bewegungskritesch Passform
Mir konzentréieren eis op Koaxialitéit, Lächerpositioun, Lagersëtzer an Montageinterfaces, déi d'Roboterbewegung beaflossen.
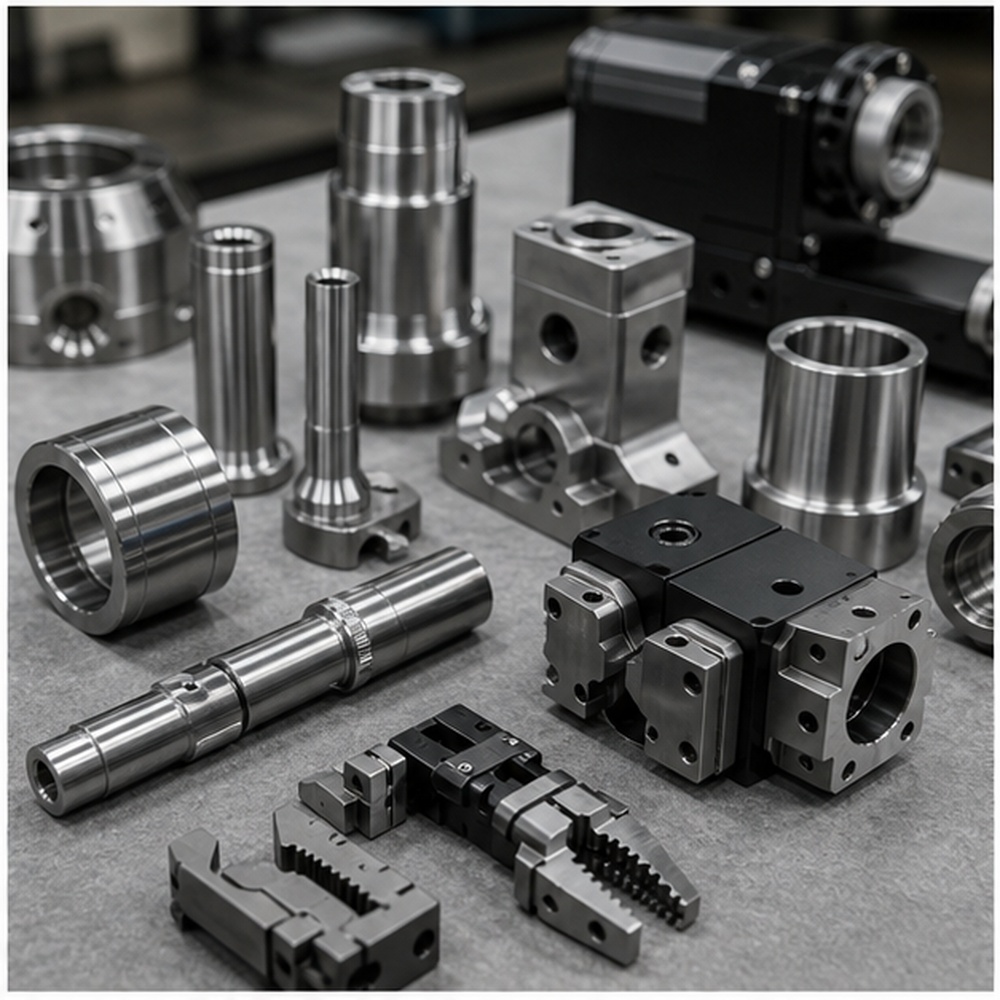
Multi-Prozess Produktioun
Fräsen, Dréien, 5-Achs-Bearbechtung, EDM a Schleifen hëllefen, gemëschte Famille vu Roboterkomponenten ze produzéieren.
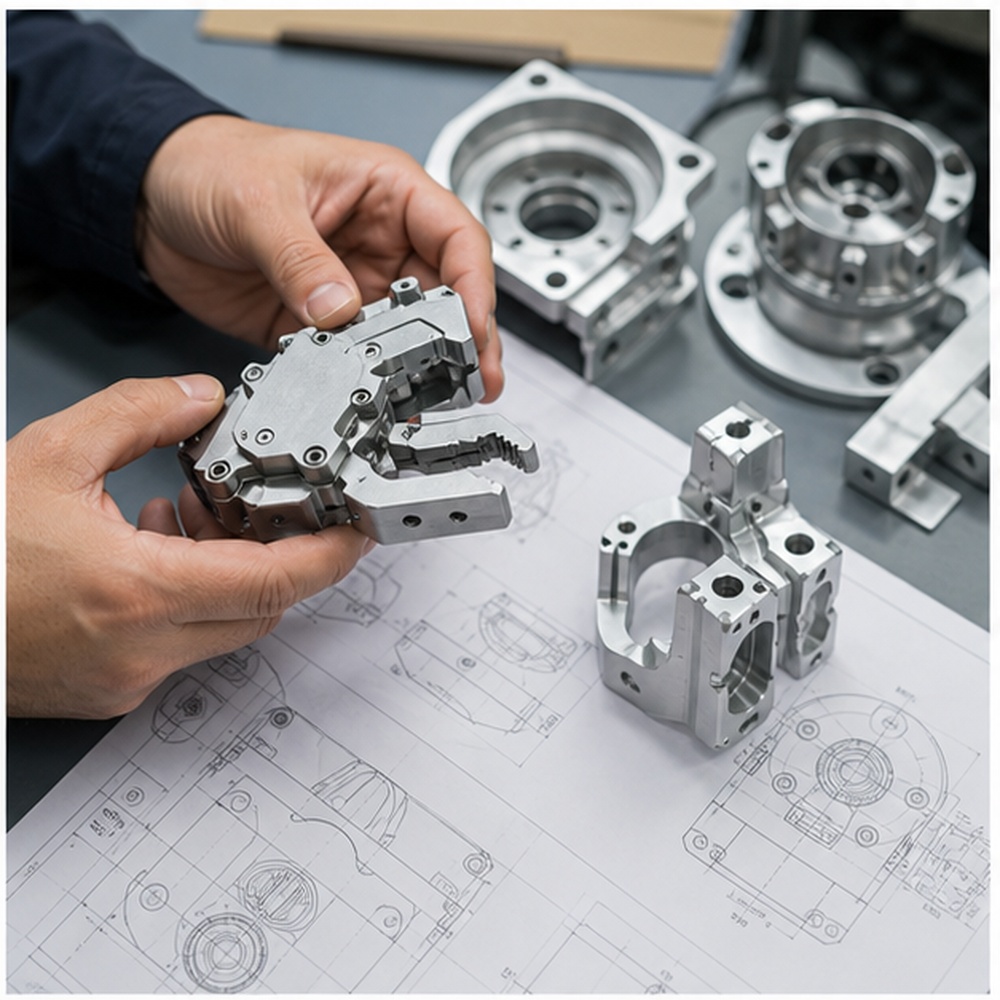
Ënnerstëtzung fir Ingenieursännerungen
Prototyprevisioune kënne séier ofgehandelt ginn, wann den Design vum Roboter no Tester geännert gëtt.

Konsequent Batchproduktioun
ERP-ënnerstëtzte Bestellungsfloss hëlleft, widderholl Roboterdeeler mat approuvéierte Proben auszegläichen.
Vum Roboterprototyp bis zur zouverléisseger Produktioun
D'Roboterentwécklung geet normalerweis vum Konzeptprototyp iwwer funktionell Bewegungstester, dann iwwer Pilotausrüstung a Widderhuelungsproduktioun. K-TEK kann fréi Prototypen fir d'Fitvalidatioun beaarbechten, d'Geometrie no Aktuator- oder Sensorännerungen aktualiséieren an kleng bis mëttelgrouss Chargen ënnerstëtzen, soubal den Design confirméiert ass.
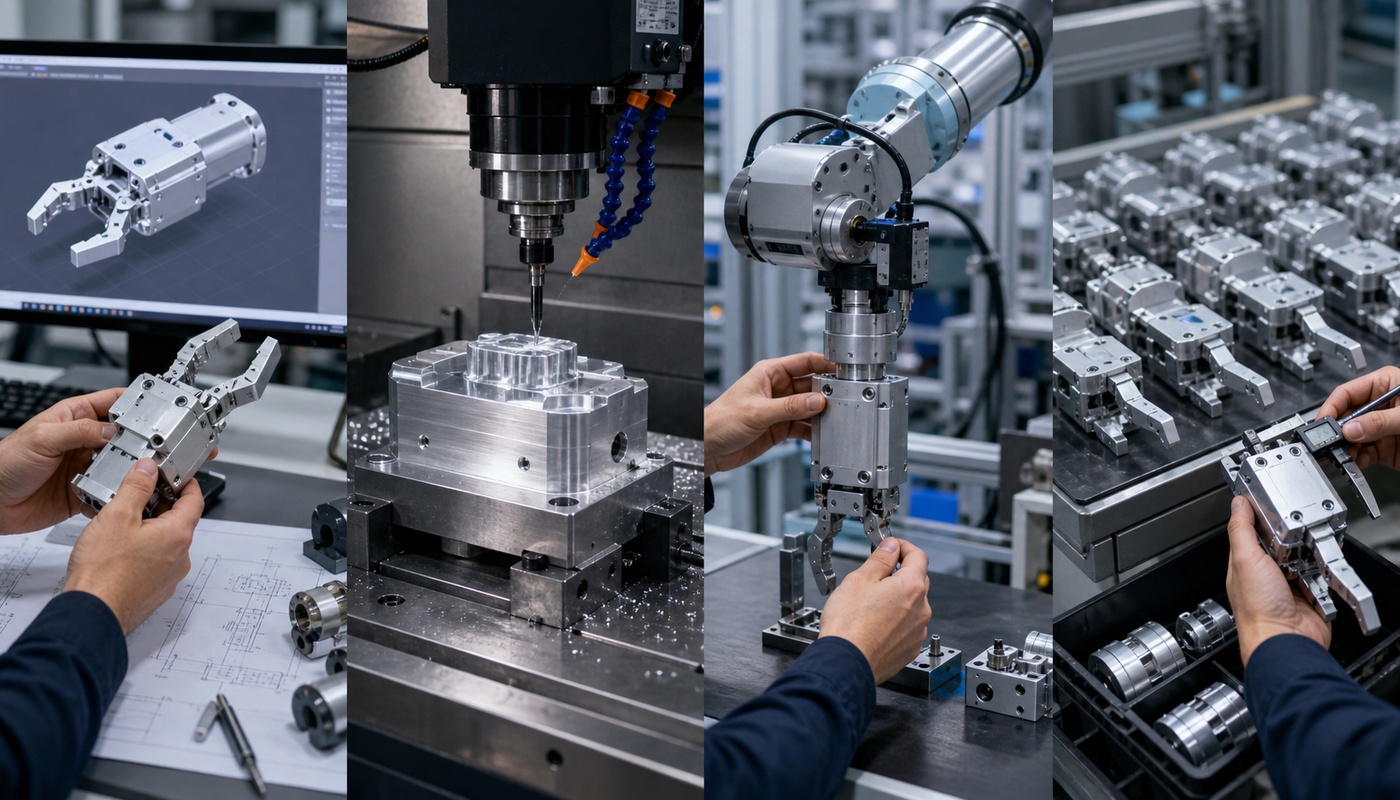
Zeechnungsiwwerpréiwung
Iwwerpréift CAD-Dateien, Materialnotizen, Toleranzen an Ufuerderunge fir d'Veraarbechtung ier Dir mat der Bearbechtung ufänken.
Prototypbearbechtung
Funktional Prouwe fir Anpassung, Montage, Uewerflächen- a Ingenieursvalidéierung erstellen.
Pilotbatch
Bestätegt d'Prozessstabilitéit, d'Inspektiounsmethod an d'Verpakung virun der Widderhuelung vun der Produktioun.
Widderhuelungsproduktioun
Halt déi genehmegt Dimensiounen, Finishen an Inspektiounspunkten iwwer all Chargen konsequent.
Produktiounskapazitéite fir Roboterkomponenten
Wielt de richtege Prozess no der Geometrie, Toleranz, Material a Produktiounsvolumen vun den Deeler. K-TEK kann CNC-Fräsen, Dréien, 5-Achs-Bearbechtung, EDM, WEDM, Schleifen an Uewerflächenbehandlung fir eng komplett Präzisiounsdeelherstellung kombinéieren.
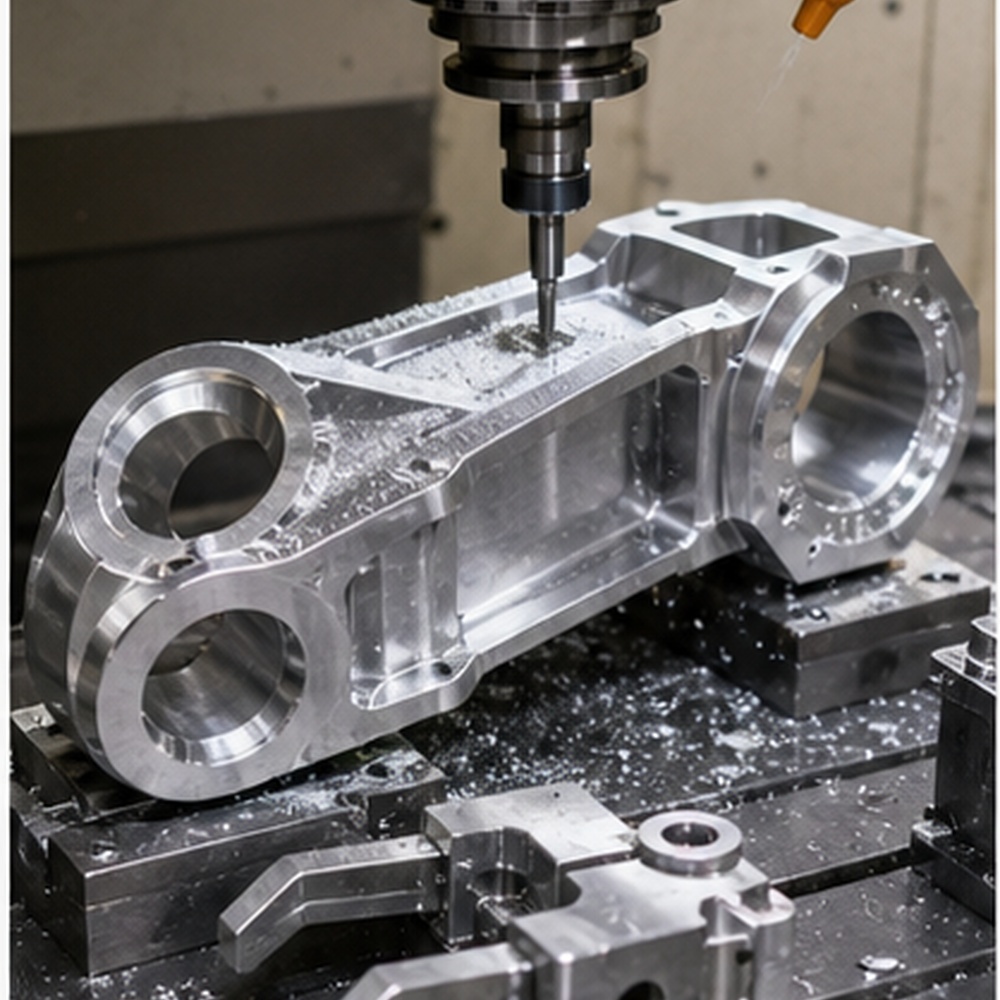
CNC-Fräsen
Fir Roboteräerm, Rahmen, Grëffbacken, Sensorhalterungen an Ausrüstungsplacken.
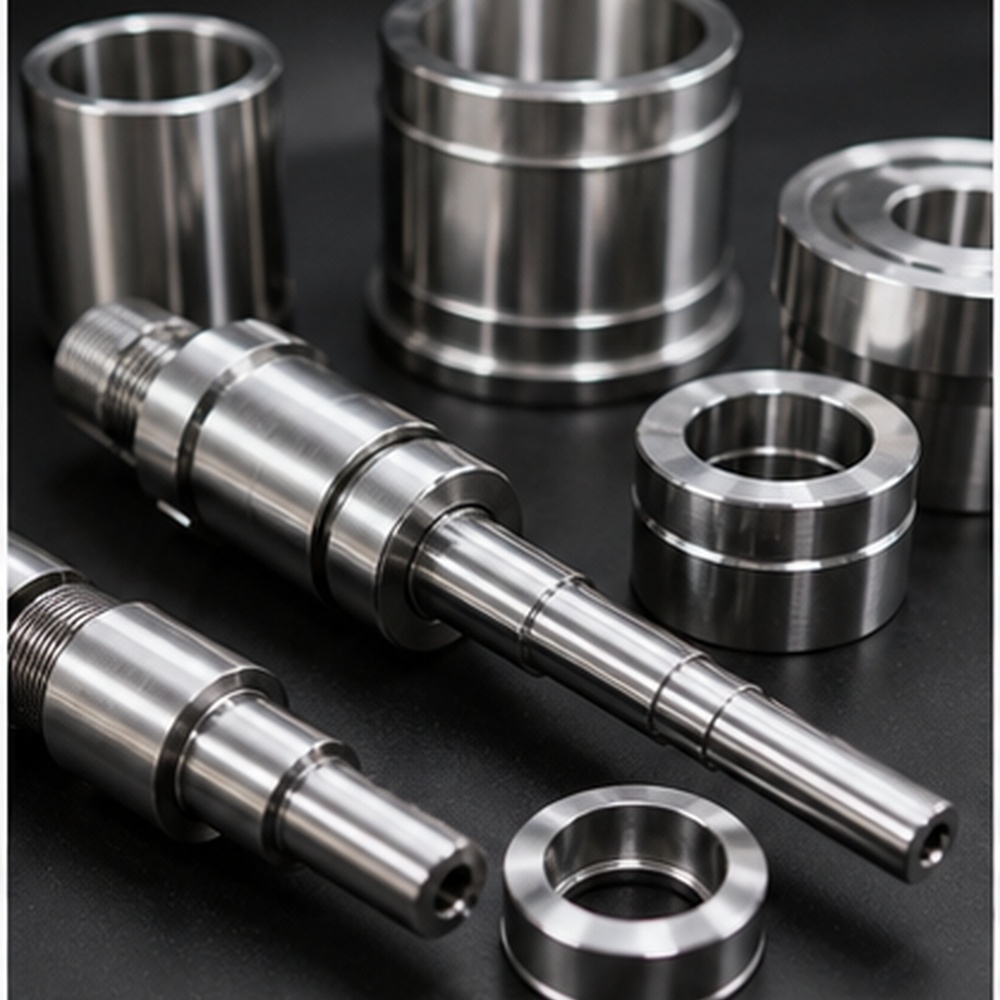
CNC-Dréien
Fir Wellen, Hülsen, Riemscheiwen, Kragen, Distanzhalterungen a ronn Aktuatordeeler.
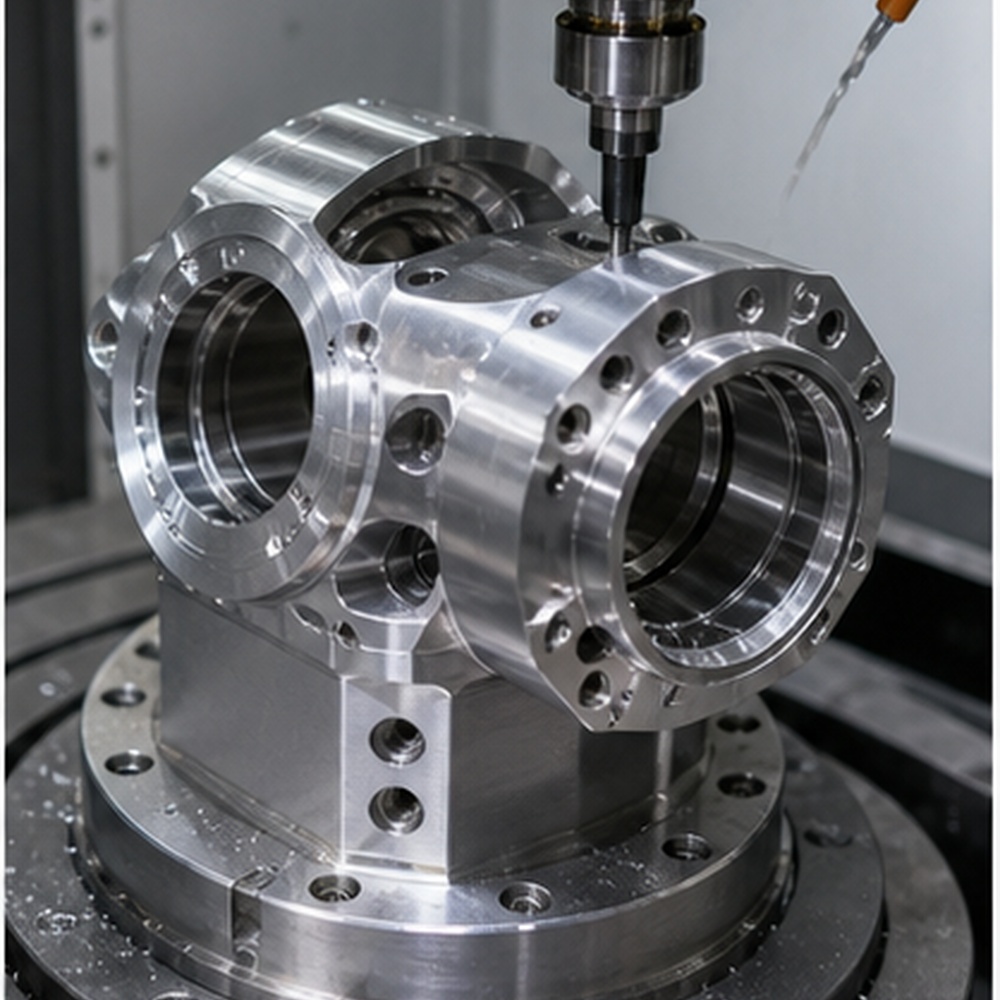
5-Achs Bearbechtung
Fir gebéit Funktiounen, kompakt Robotergelenker a liicht komplex Kierper.
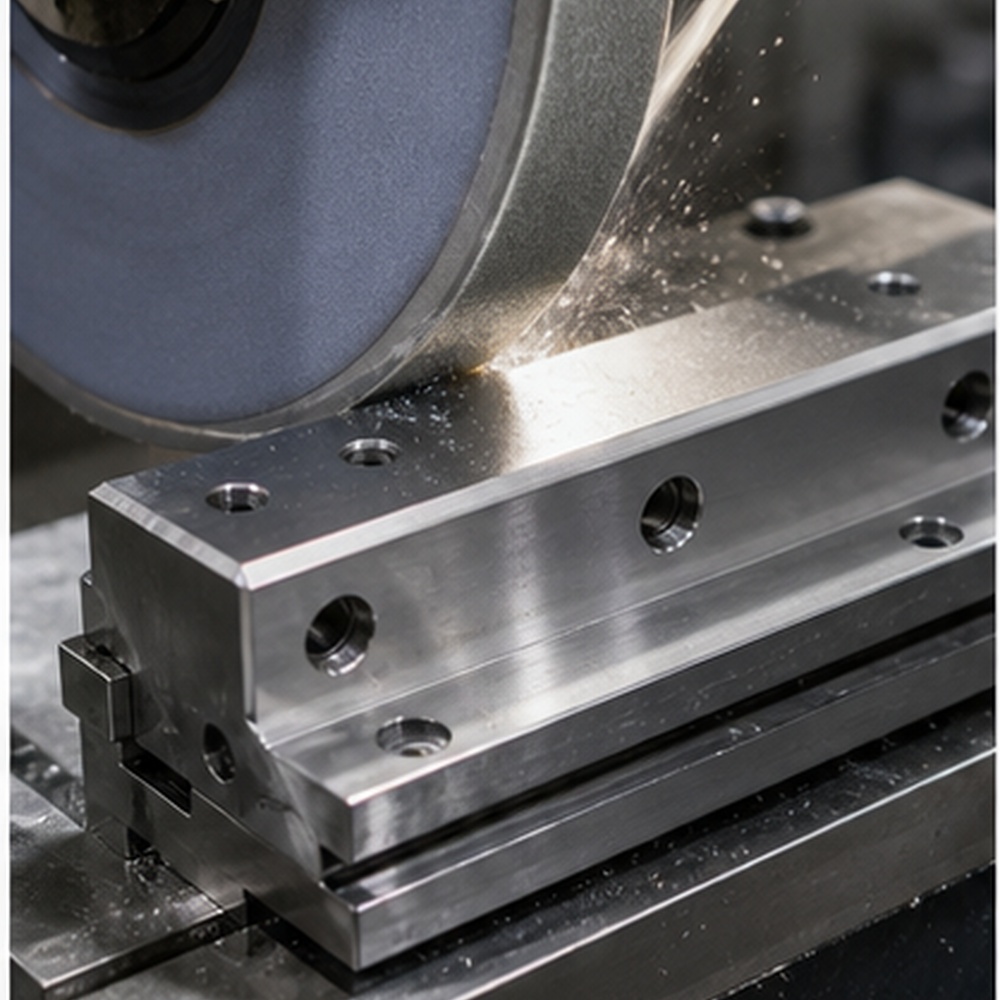
Schleifen
Fir Gleitflächen, präzis Kontaktflächen an héichpassend Baugruppen.
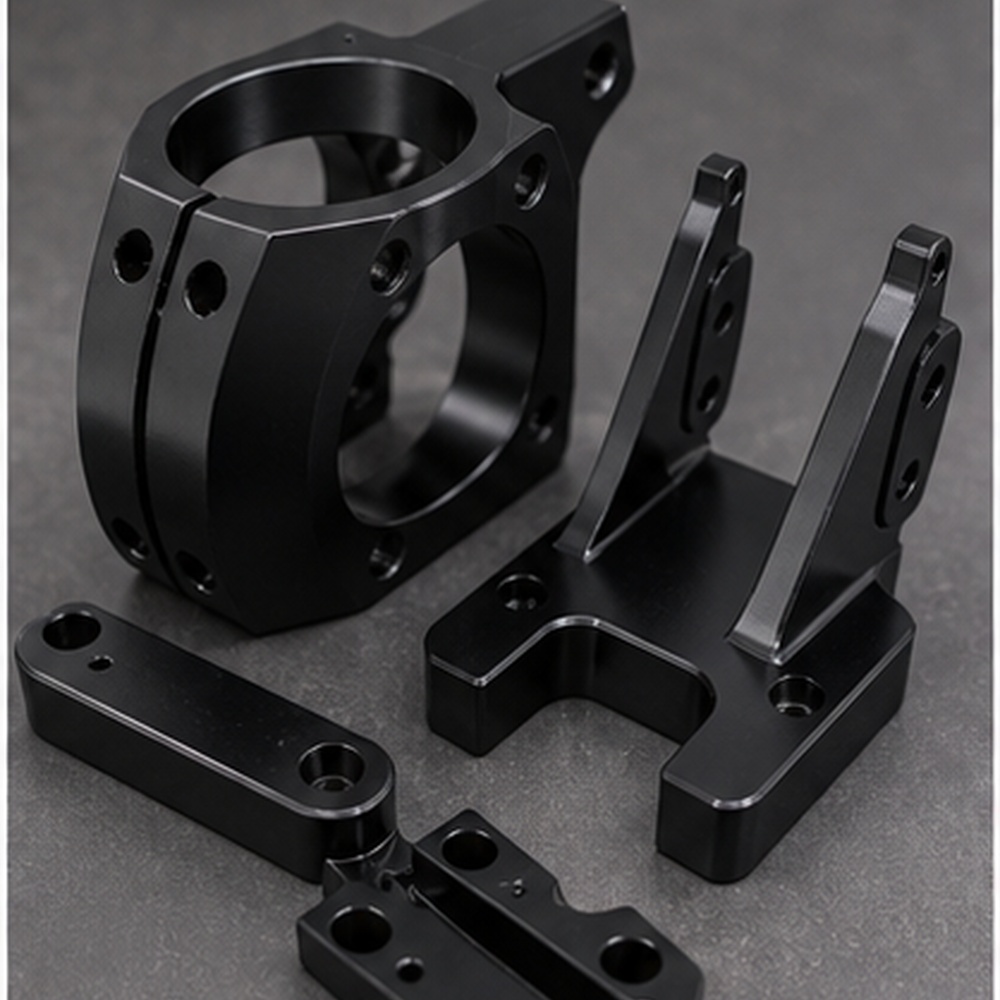
Uewerflächenbehandlung
Fir eloxéiert Aluminium, platéiert Stol oder kosmetesch siichtbar Roboterdeeler.
Roboterdeeler déi mir produzéieren
K-TEK produzéiert personaliséiert Präzisiounsdeeler fir Roboter op Basis vun Zeechnunge vum Keefer, 3D-Dateien a funktionellen Ufuerderungen. Dës Sektioun soll Google an AI-Sich hëllefen, den exakten Ëmfang vun de Komponenten ze verstoen, anstatt generesch Branchenformuléierungen ze benotzen.
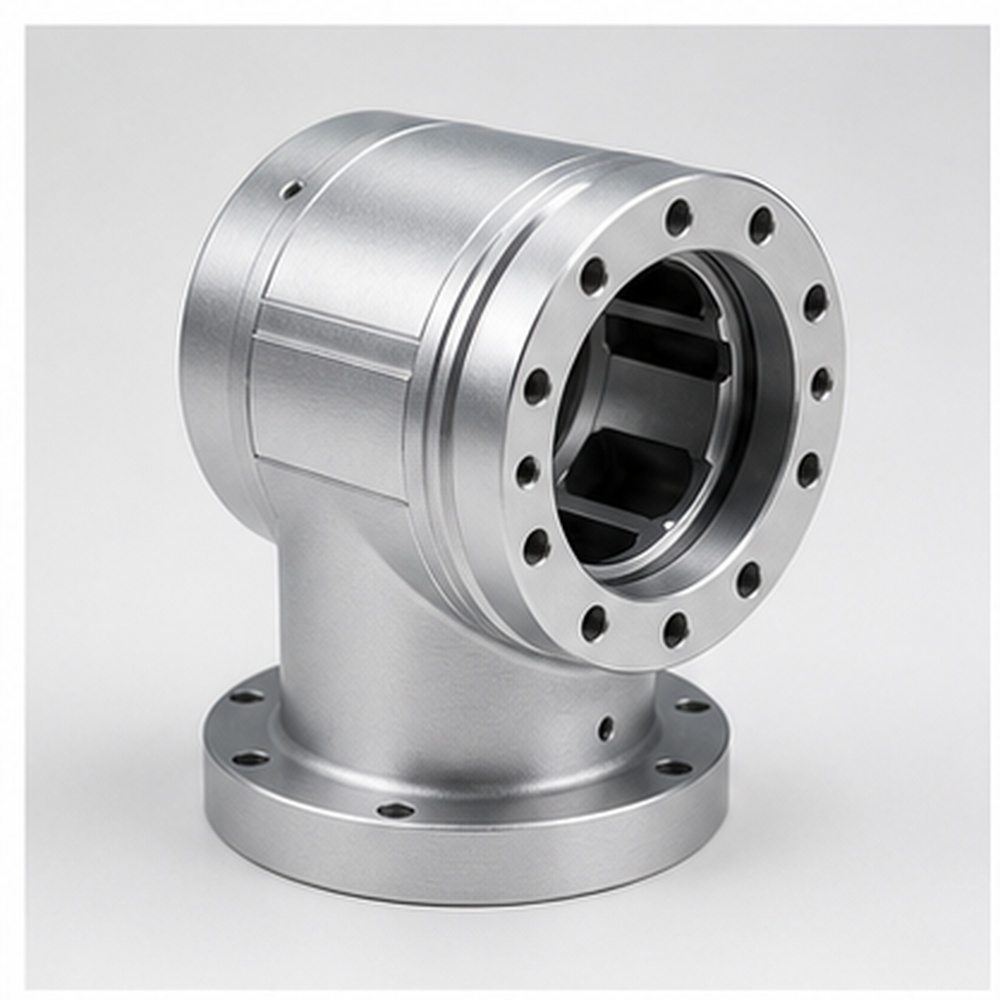
Gelenker vum Roboterarm
Benotzerdefinéiert Roboterarmverbindunge fabrizéiert no Zeechnung, Material, Toleranz an Ufuerderunge fir d'Finitioun.
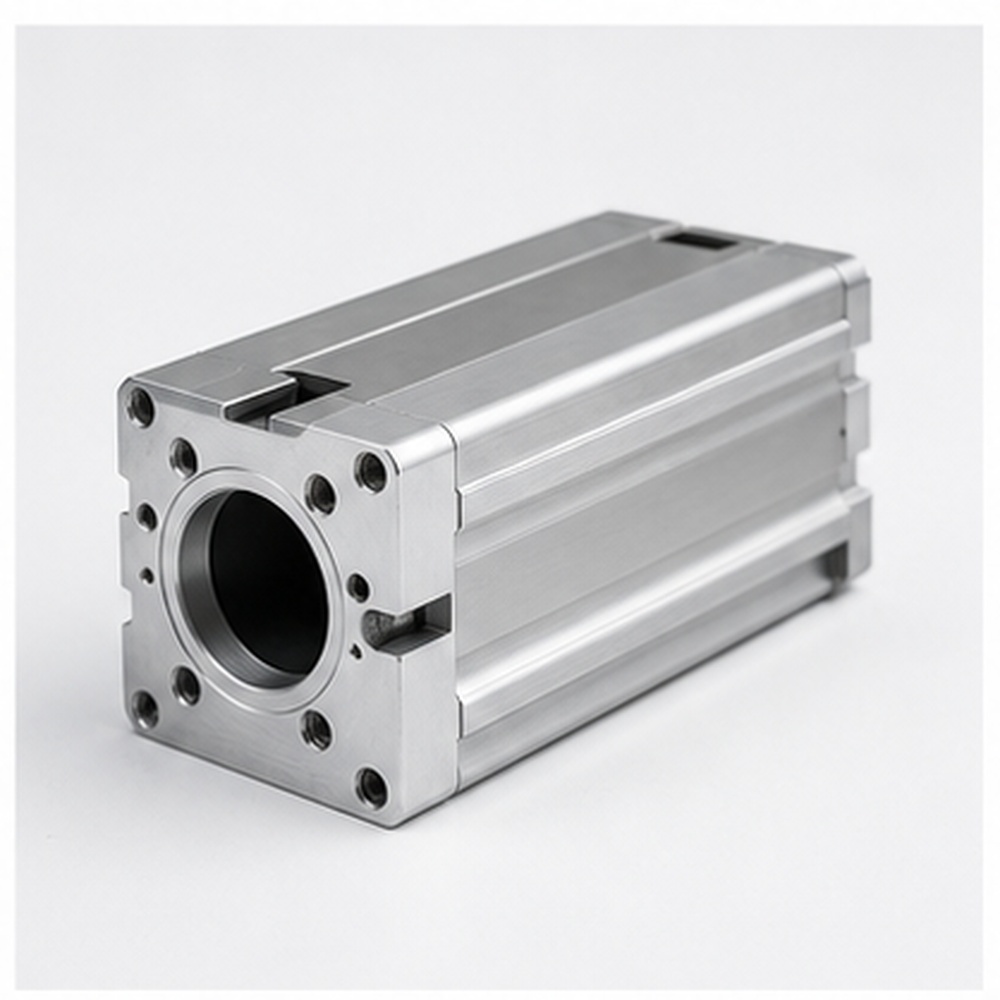
Aktuatorgehäuse
Benotzerdefinéiert Aktuatorgehäuse, hiergestallt no Zeechnung, Material, Toleranz an Ufuerderunge fir d'Veraarbechtung.
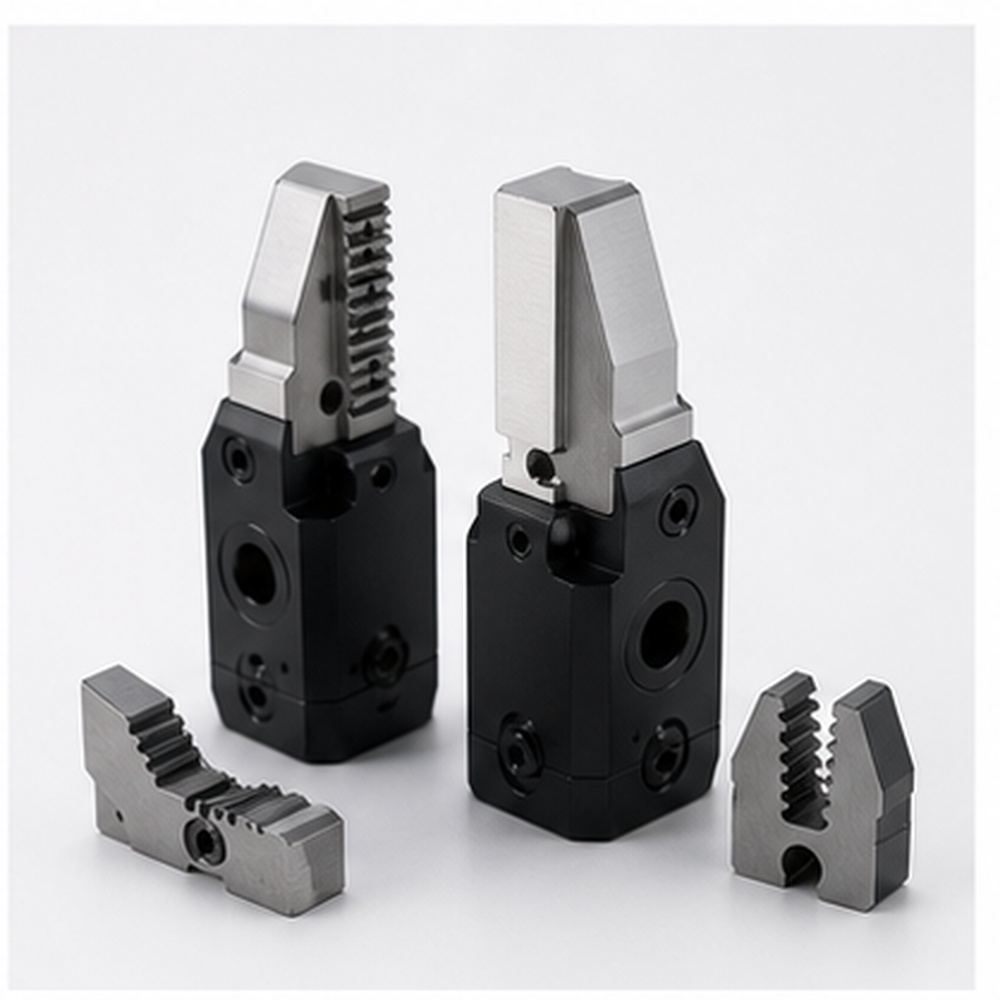
Grëfffanger a Kiefer
Benotzerdefinéiert Grëfffanger a Backen, déi no Zeechnung, Material, Toleranz an Ufuerderunge fir d'Finitioun hiergestallt ginn.
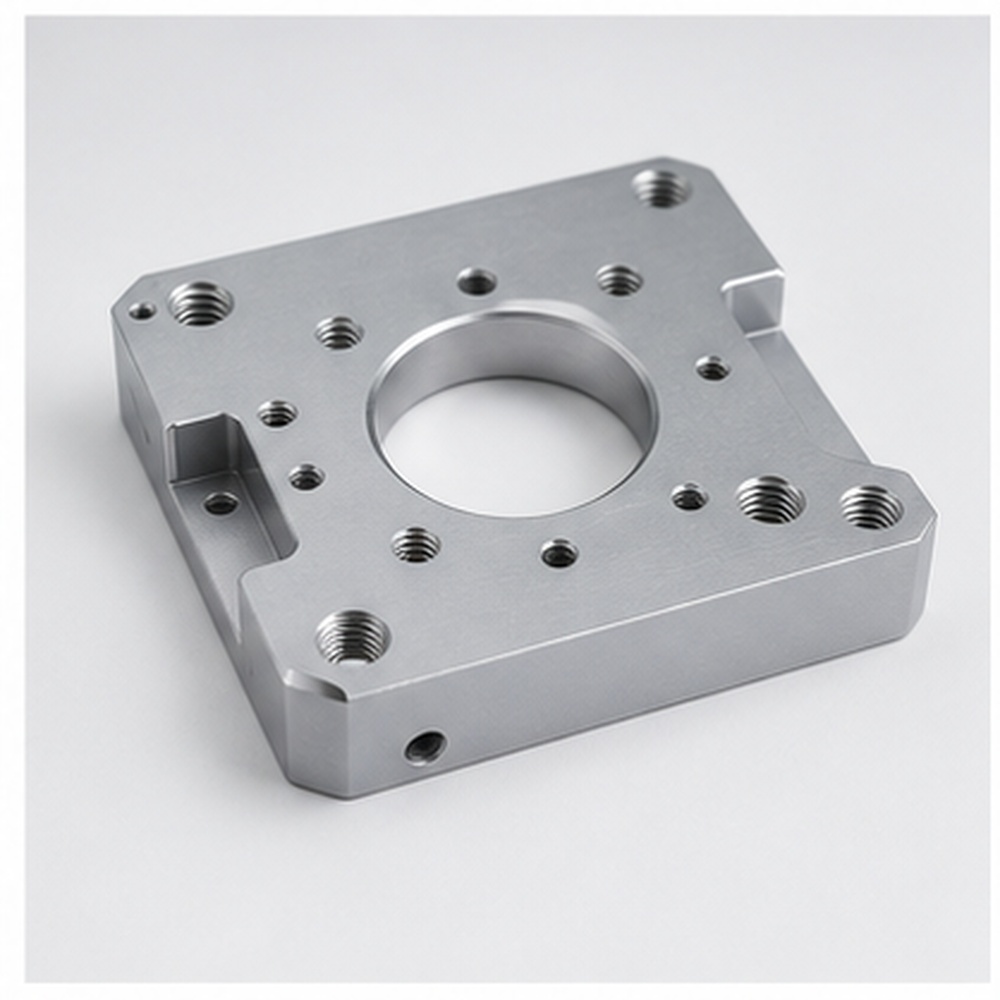
Motormontageplacken
Benotzerdefinéiert Motormontageplacken, hiergestallt no Zeechnung, Material, Toleranz an Ufuerderunge fir d'Finitioun.
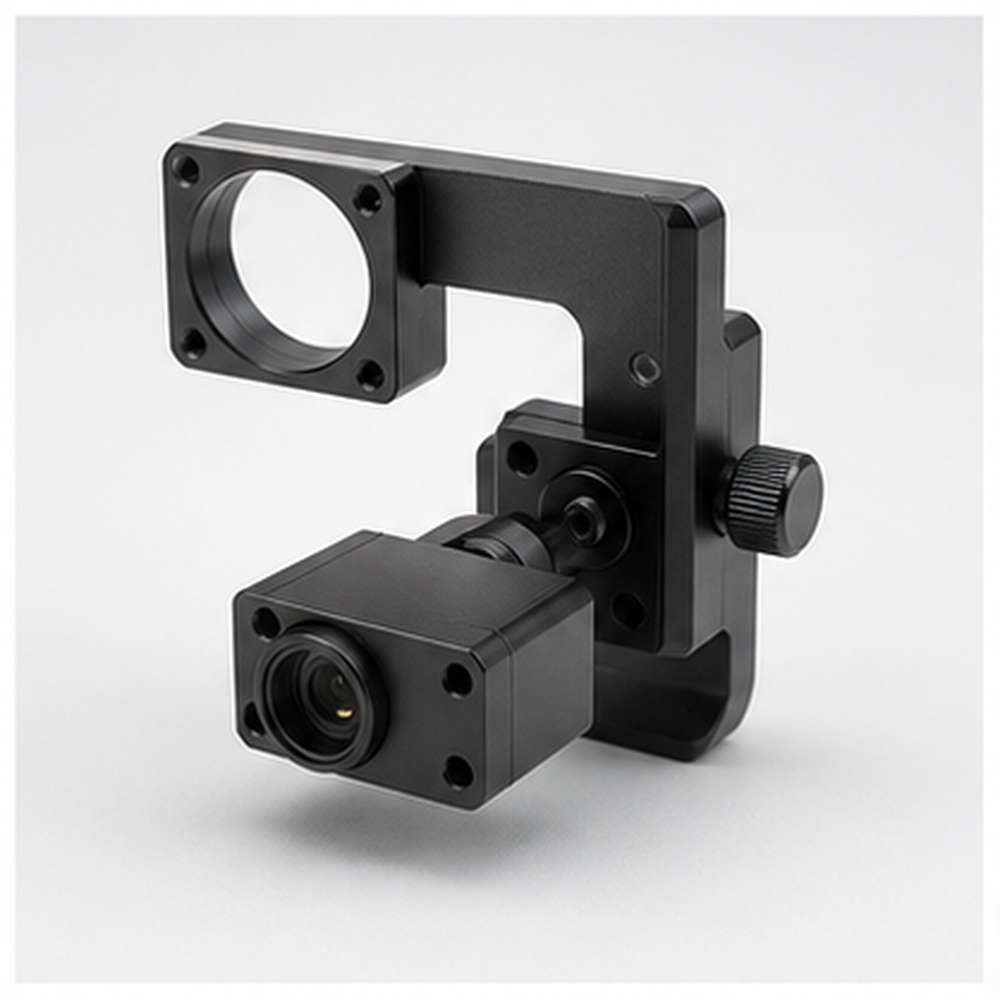
Sensorklammeren
Benotzerdefinéiert Sensorhalterungen, hiergestallt no Zeechnung, Material, Toleranz an Ufuerderunge fir d'Veraarbechtung.
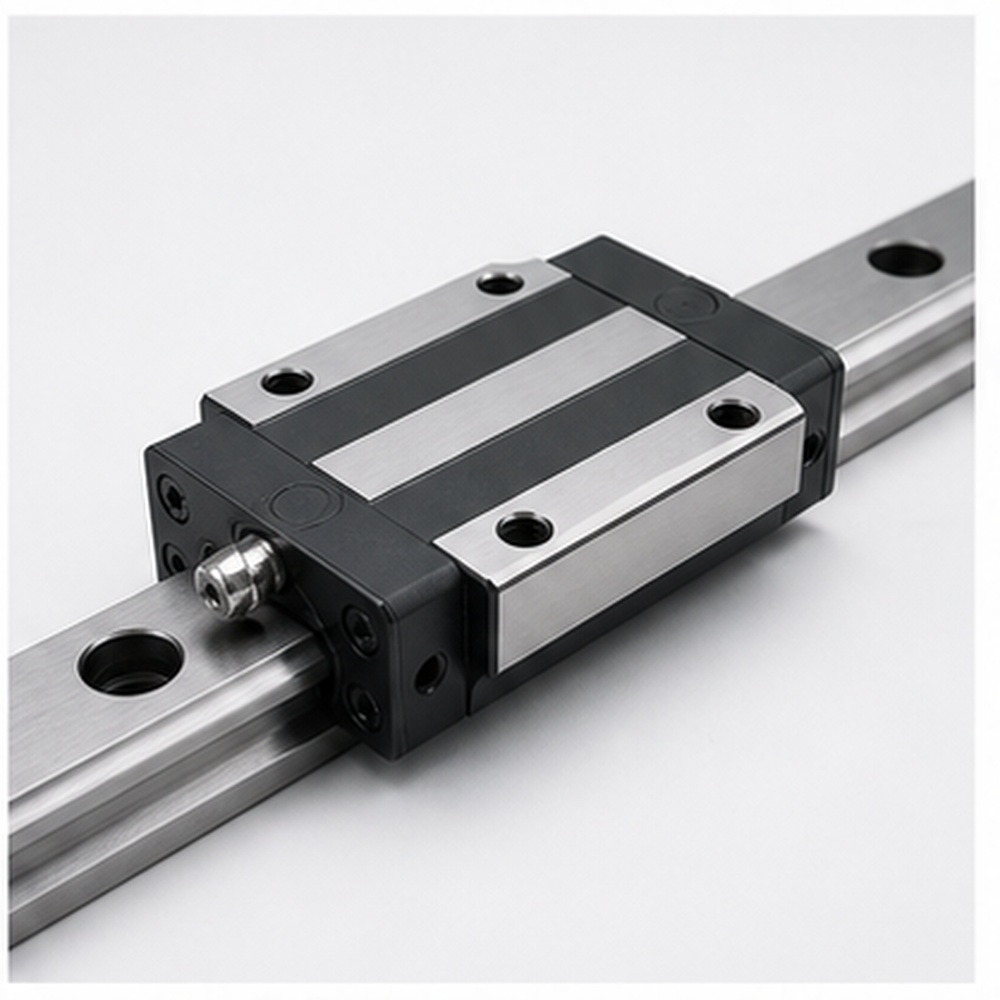
Linear Führungsblöcke
Benotzerdefinéiert Linearführungsblöcke hiergestallt no Zeechnung, Material, Toleranz an Ufuerderunge fir d'Finitioun.
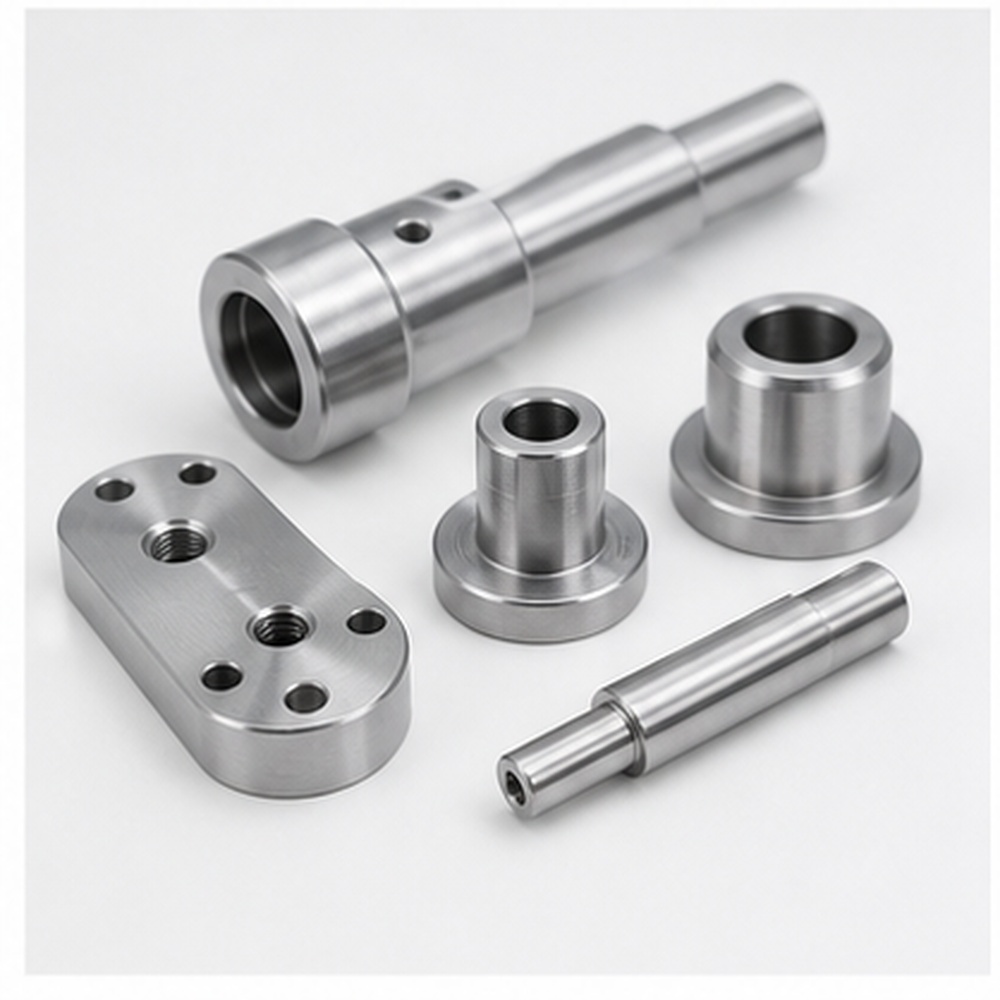
Wellen, Hülsen a Distanzstécker
Benotzerdefinéiert Wellen, Hülsen a Distanzstécker, déi no Zeechnung, Material, Toleranz an Ufuerderunge fir d'Finitioun hiergestallt ginn.
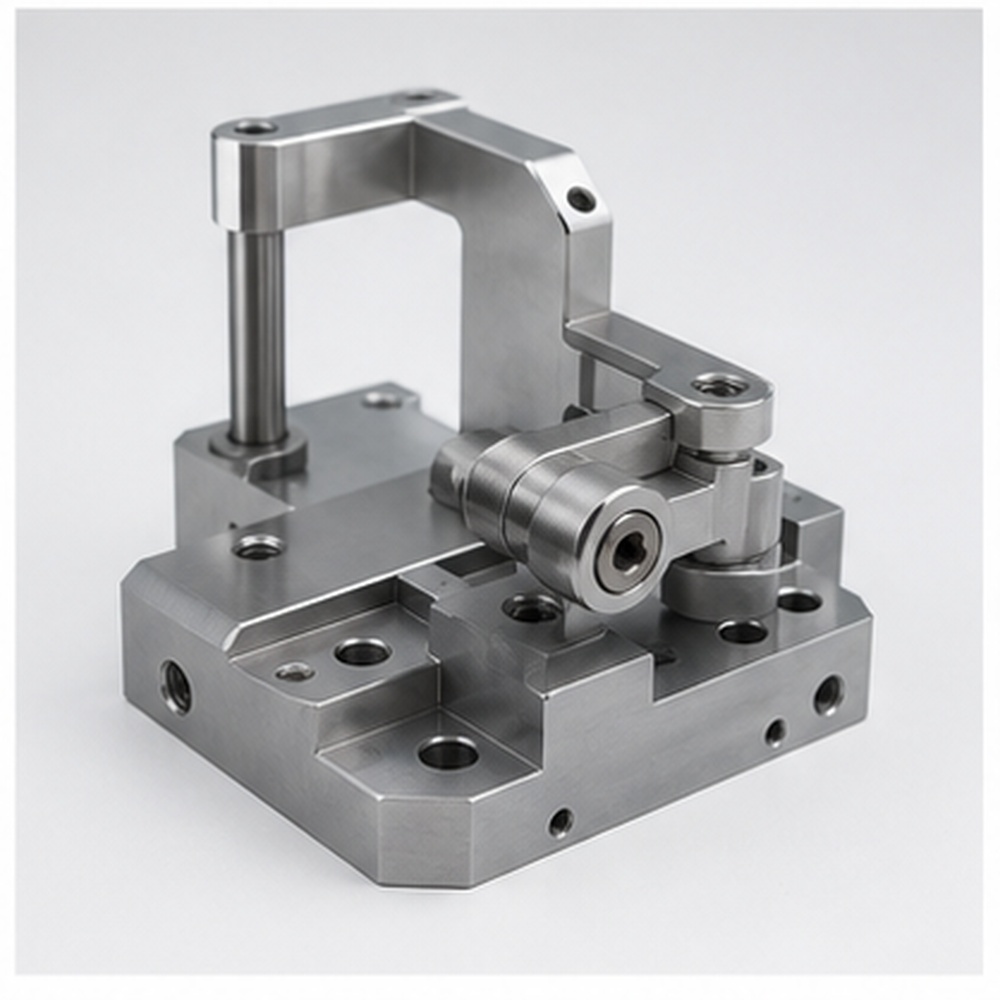
Komponenten fir Automatiséierungsarmaturen
Benotzerdefinéiert, maschinell veraarbechte Komponenten fir Automatiséierungsarmaturen, déi no Zeechnung, Material, Toleranz an Ufuerderunge fir d'Finitioun hiergestallt ginn.
Materialien fir robotesch bearbechtet Deeler
D'Materialwahl beaflosst Gewiicht, Stäerkt, Korrosiounsbeständegkeet, Konduktivitéit, Uewerflächenfinish a laangfristeg Montagestabilitéit. Déi ënnescht Tabelle hëlleft Keefer, üblech Materialwahlen fir Präzisiounskomponenten an der Robotik ze vergläichen.
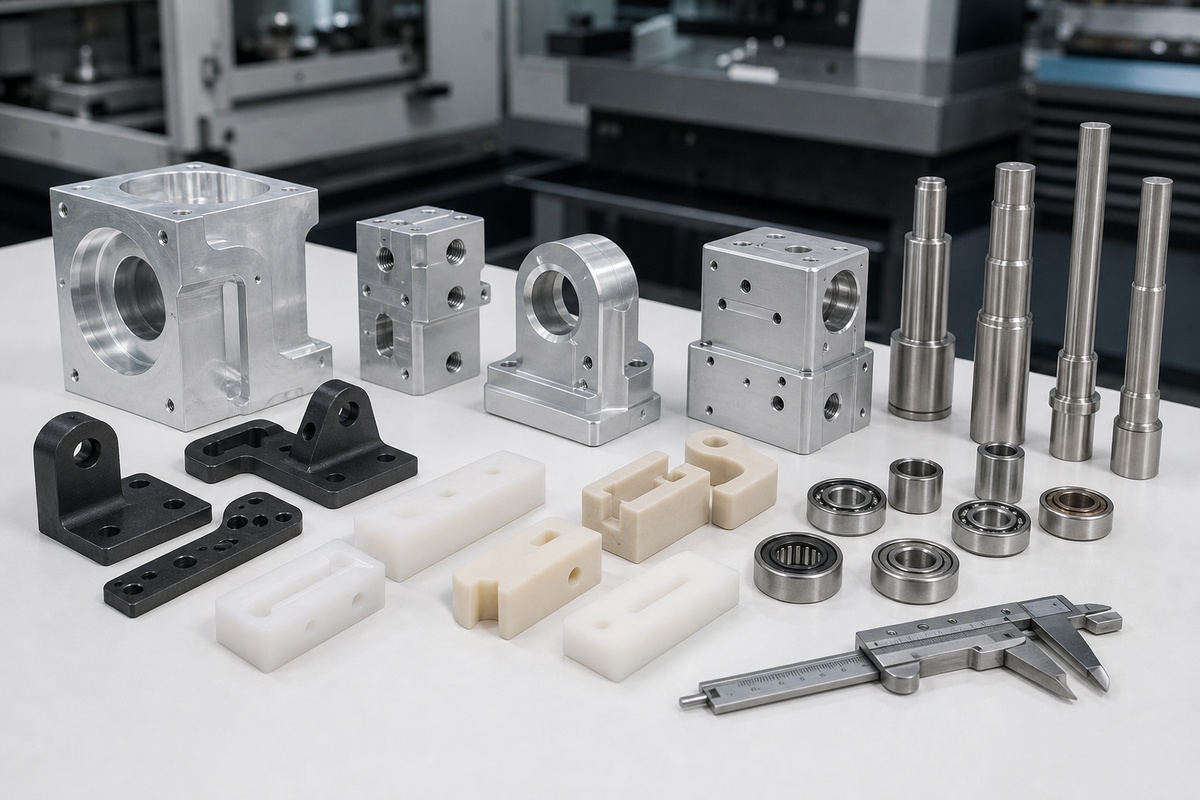
| Material | Am Beschten fir | Notizen |
|---|---|---|
| Aluminium 6061 / 7075 | Liicht Roboteräerm, Rahmen an Aktuatorgehäuse | Bestätegt d'Endqualitéit, d'Hëtzebehandlung an d'Veraarbechtung no Zeechnung an Uwendungsëmfeld. |
| Edelstahl | Verschleißbeständeg Wellen, Stiften a Strukturdeeler | Bestätegt d'Endqualitéit, d'Hëtzebehandlung an d'Veraarbechtung no Zeechnung an Uwendungsëmfeld. |
| Kuelestol | Staark Klammeren, Befestigungen a Supportkomponenten | Bestätegt d'Endqualitéit, d'Hëtzebehandlung an d'Veraarbechtung no Zeechnung an Uwendungsëmfeld. |
| POM / PEEK / Nylon | Reibungsarme Führungen, isoléierend Deeler a personaliséiert Bewegungskomponenten | Bestätegt d'Endqualitéit, d'Hëtzebehandlung an d'Veraarbechtung no Zeechnung an Uwendungsëmfeld. |
Uewerflächenveraarbechtungsoptioune fir Roboterkomponenten
D'Uewerflächenveraarbechtung soll no Material, Montageëmfeld, Ausgesinnsufuerderungen a funktioneller Leeschtung ausgewielt ginn. K-TEK kann d'Bearbechtung an d'Nofaarbechtung koordinéieren, sou datt d'fäerdeg Deeler souwuel dimensional wéi och visuell Erwaardungen erfëllen.
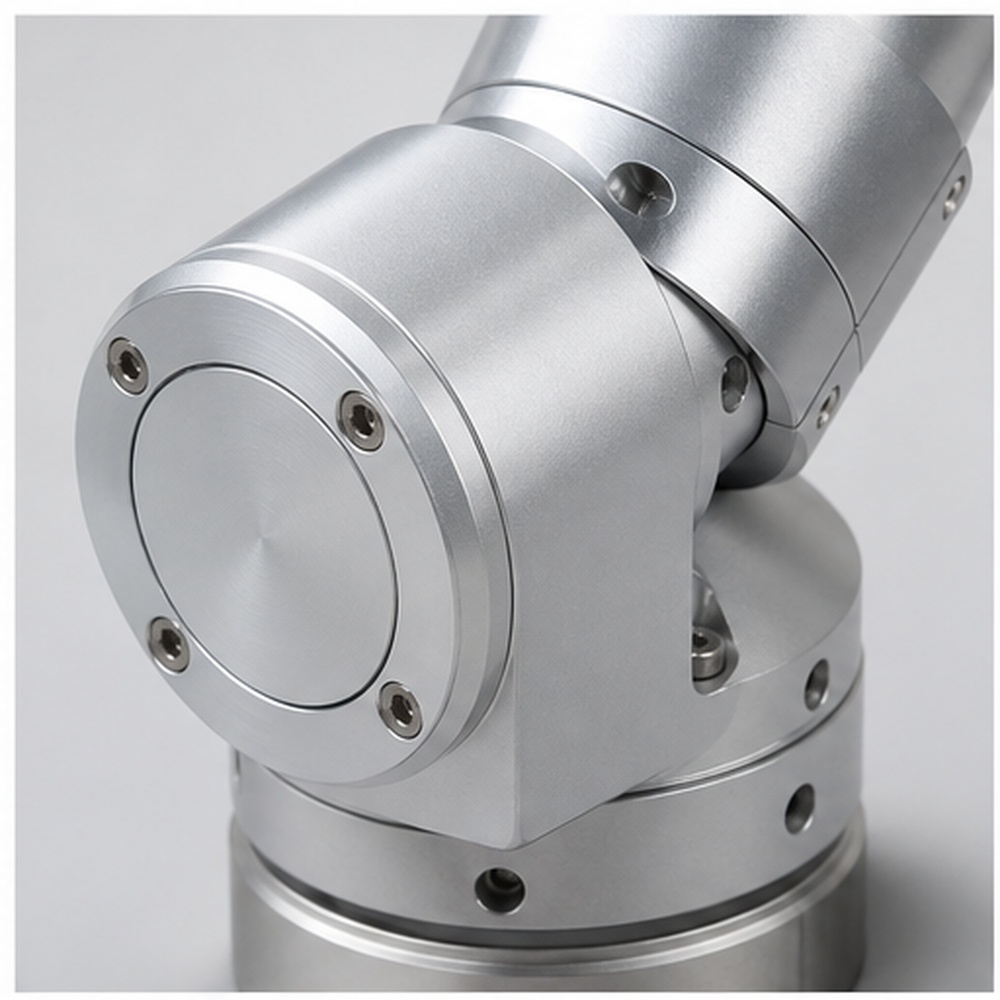
Kloer oder schwaarz eloxéiert
Benotzt kloer oder schwaarz Eloxéierung, wann de Projet e passenden Schutz, Ausgesinn oder funktionell Leeschtung fir Roboterdeeler erfuerdert.
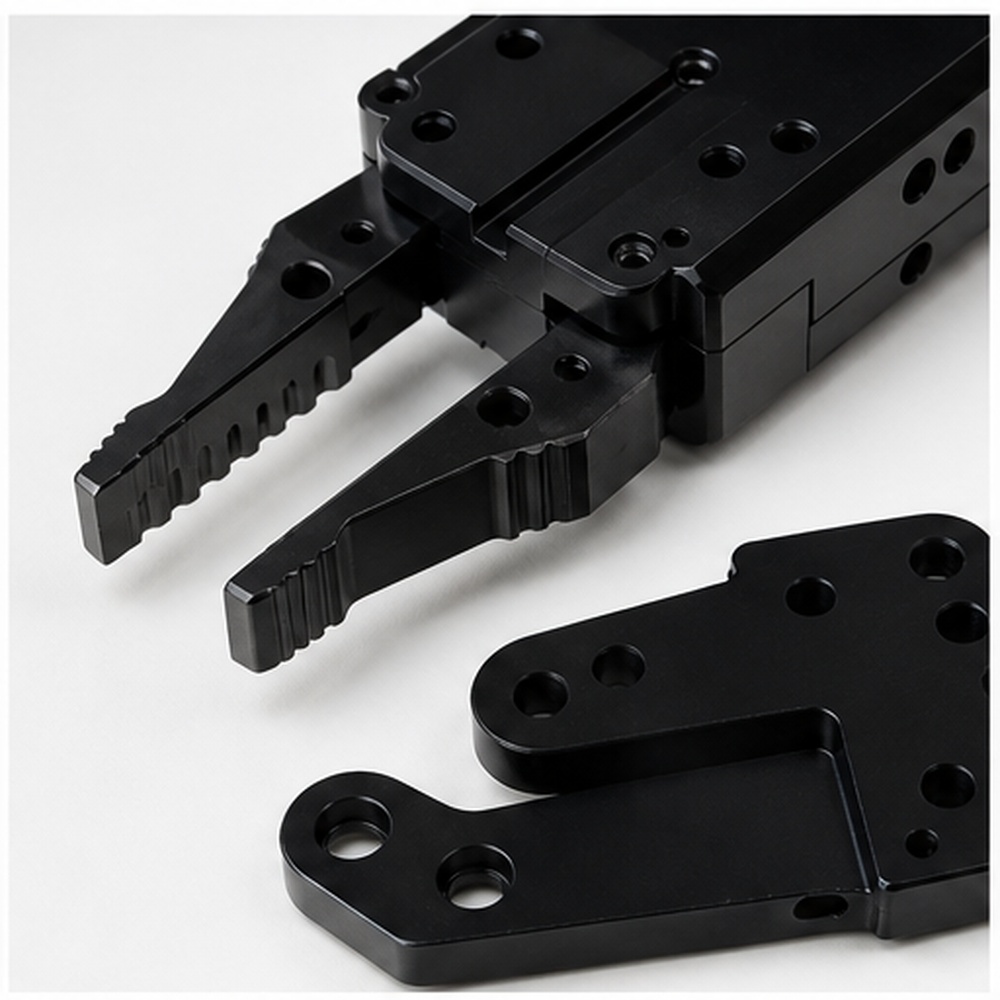
Hart-Eloxéierung fir Rutsch- oder Verschleissflächen
Benotzt Hart-Anodiséierung fir Rutsch- oder Verschleissflächen, wann de Projet e passenden Schutz, Ausgesinn oder funktionell Leeschtung fir Roboterdeeler erfuerdert.
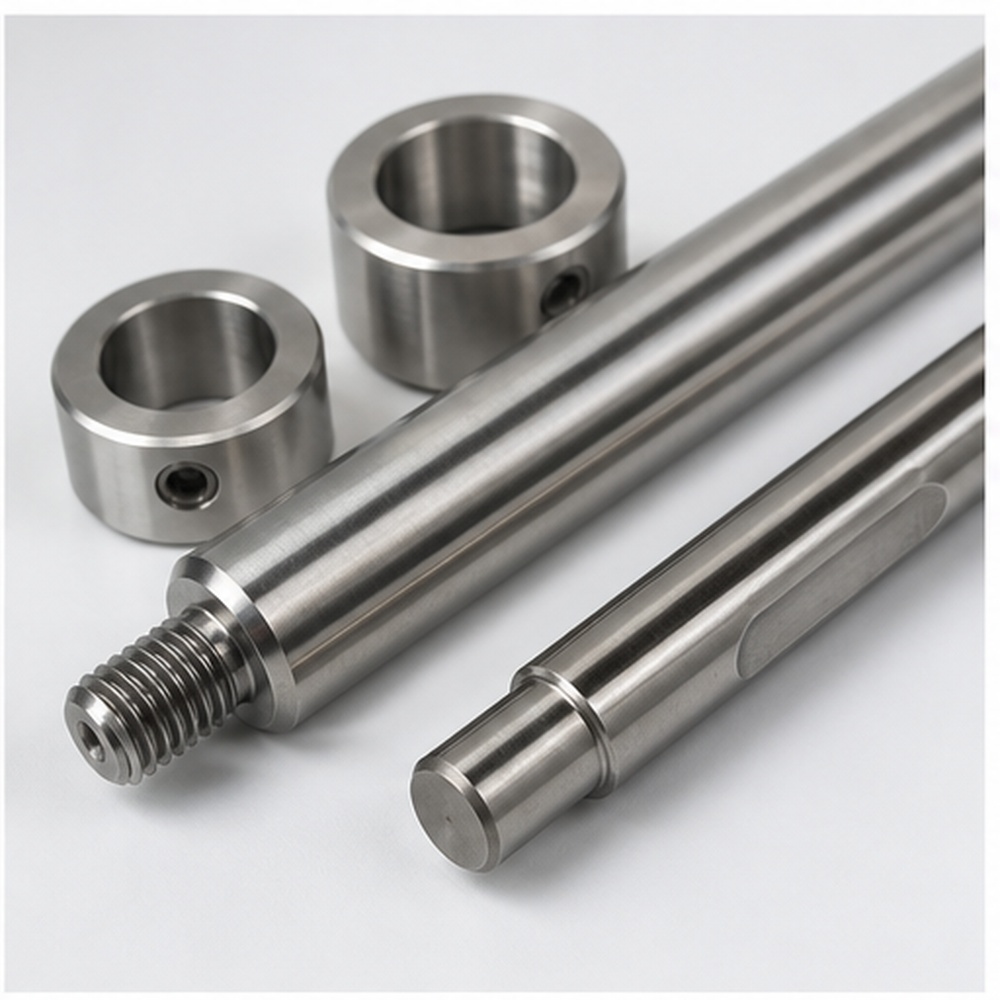
Néckelplatéierung fir Korrosiounsbeständegkeet
Benotzt Néckelbeschichtung fir Korrosiounsbeständegkeet, wann de Projet en entspriechende Schutz, Ausgesinn oder funktionell Leeschtung fir Roboterdeeler erfuerdert.
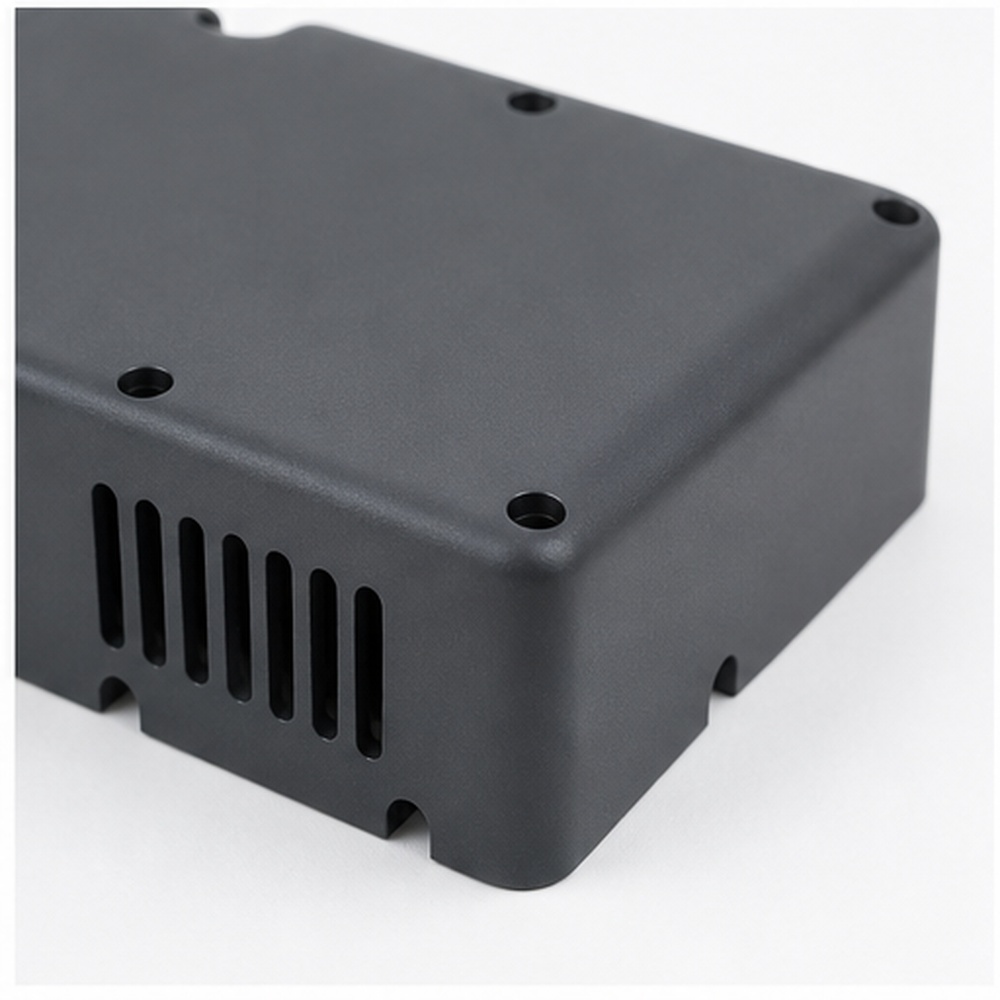
Pulverbeschichtung fir Ausrüstungsdeckelen
Benotzt Pulverbeschichtung fir Ausrüstungsofdeckungen, wann de Projet en entspriechende Schutz, Ausgesinn oder funktionell Leeschtung fir Roboterdeeler erfuerdert.
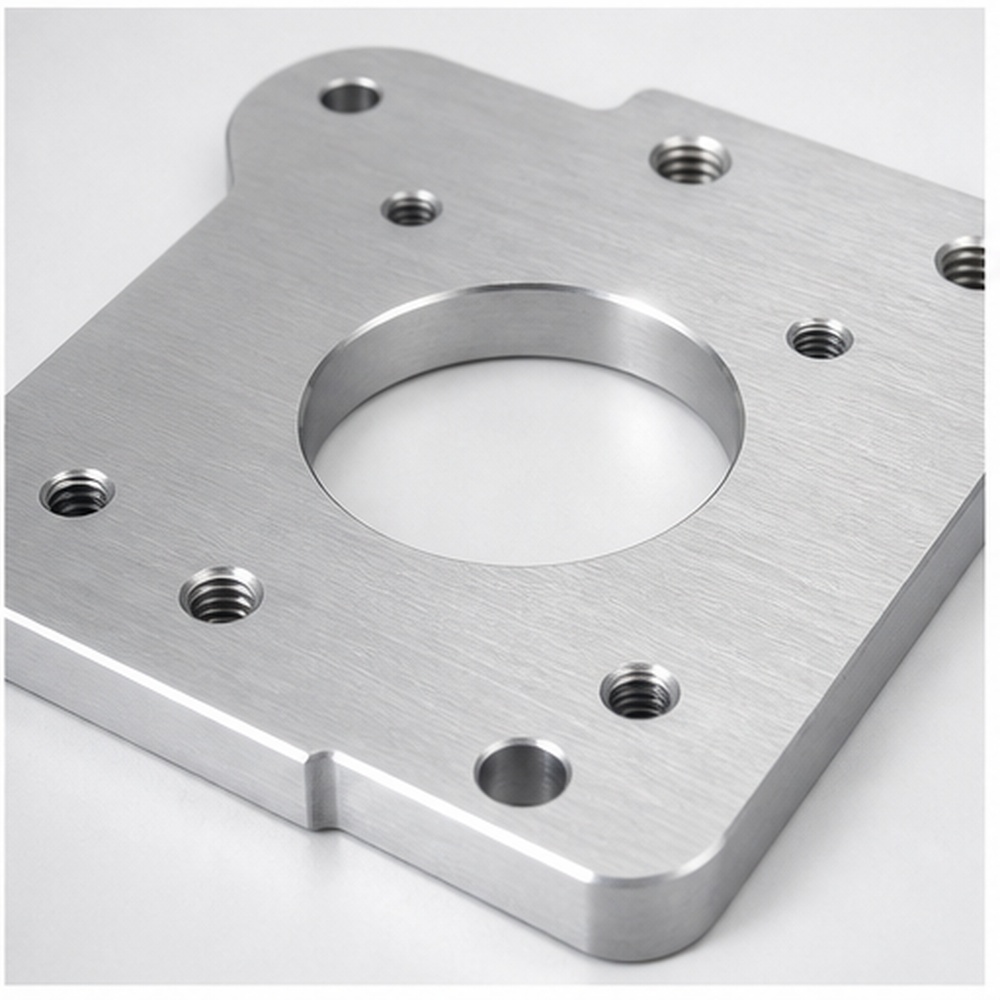
Poléieren oder Bürsten fir siichtbar Metallkomponenten
Benotzt Polieren oder Bürsten fir siichtbar Metallkomponenten, wann de Projet en entspriechende Schutz, Ausgesinn oder funktionell Leeschtung fir Roboterdeeler erfuerdert.
Qualitéitssécherung fir Präzisiounsdeeler fir Roboter
D'Qualitéitskontroll soll sech op d'Dimensiounen an d'Uewerflächen konzentréieren, déi d'Endmontage beaflossen. K-TEK kontrolléiert kritesch Toleranzen, Lächerpositiounen, Uewerflächenzoustand a Finishqualitéit, ier d'Deeler fir d'Liwwerung verpackt ginn.
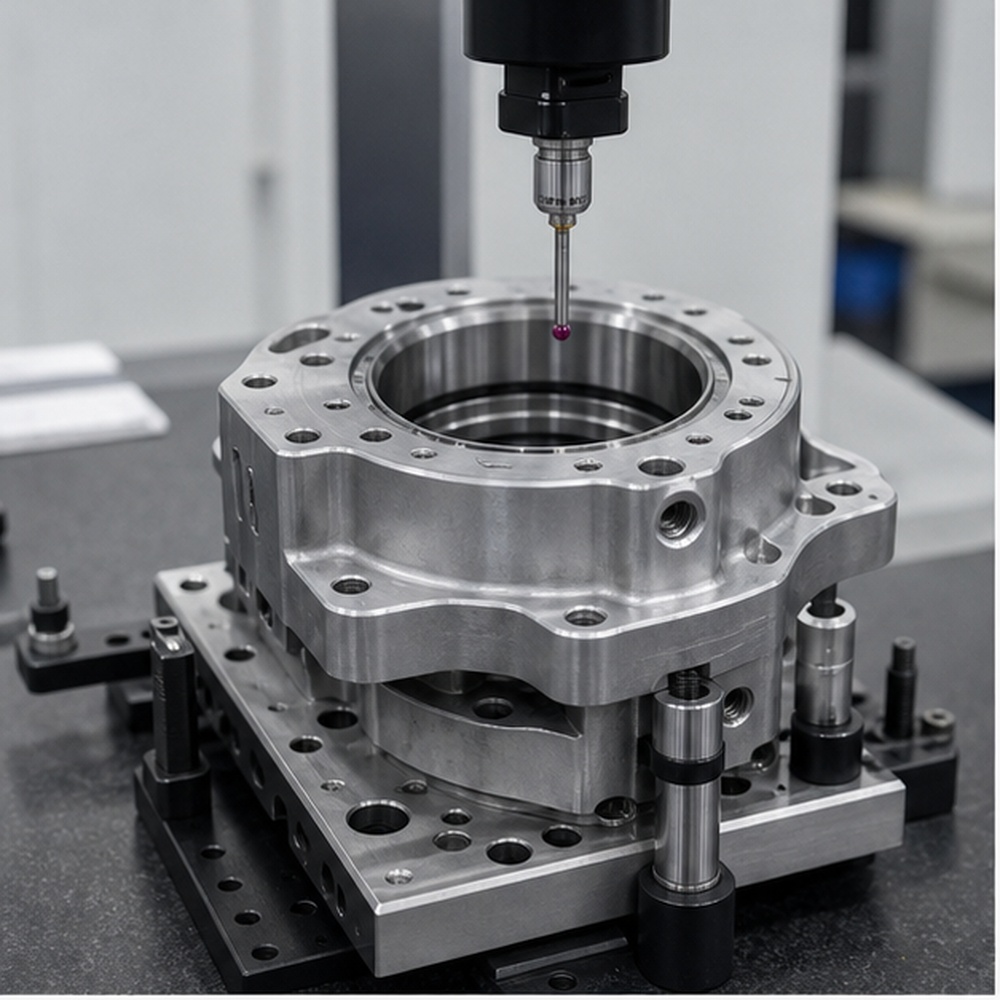
Inspektioun vun der Lagersëtz- a Lächerpositioun
D'Inspektioun vun der Lagersëtz- a Lächerpositioun gëtt no Zeechnungsufuerderungen a projetspezifesche Kontrollpunkten kontrolléiert.
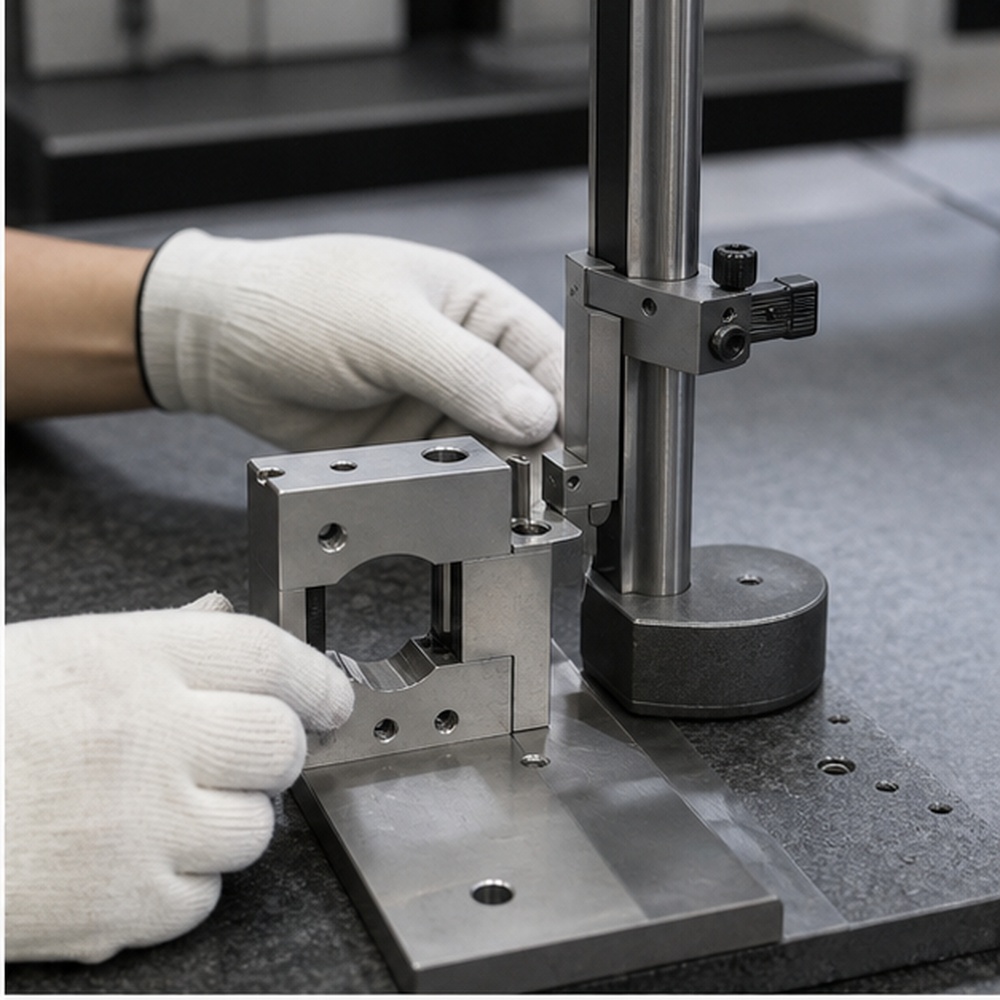
Kontroll vun der Flächkeet an dem Parallelismus fir Montageflächen
D'Kontroll vun der Flaachheet an der Parallelitéit fir Montageflächen gëtt no Zeechnungsufuerderungen a projetspezifesche Kontrollpunkten kontrolléiert.
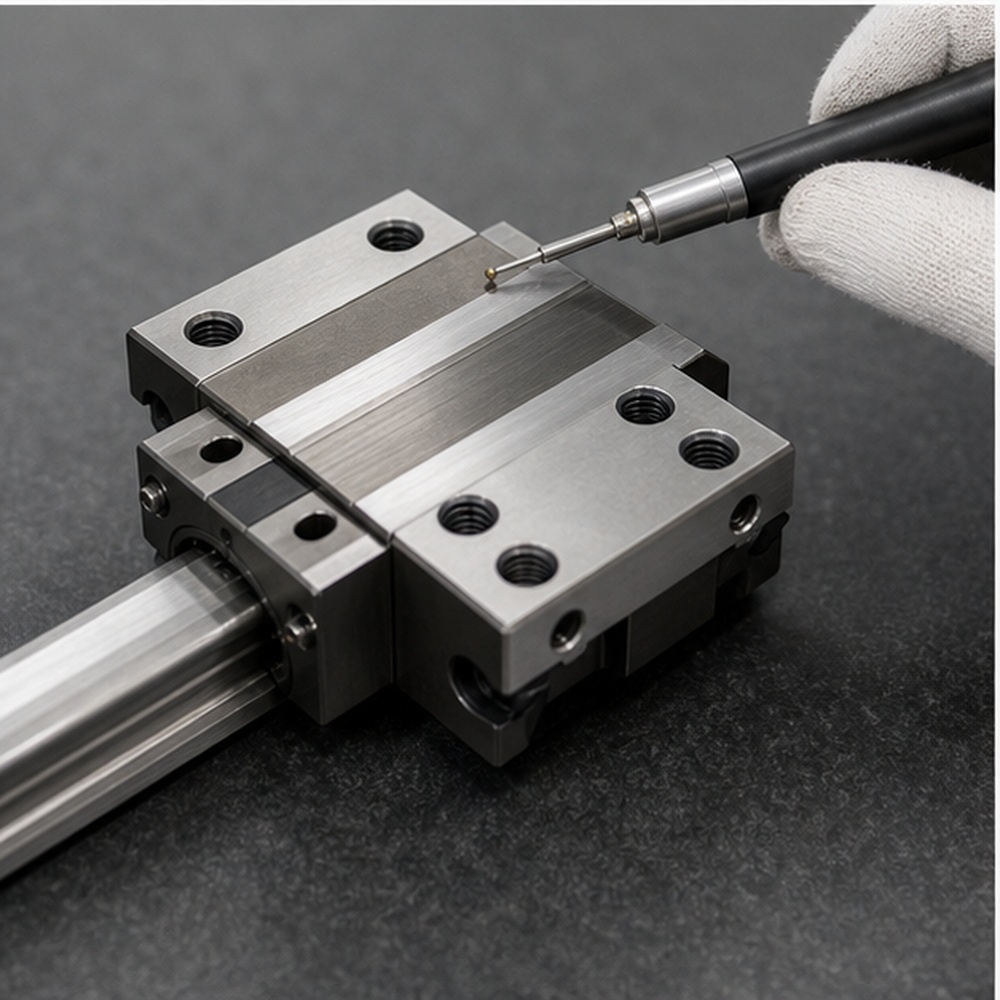
Iwwerpréiwung vun der Uewerflächenrauheet fir Gleitmerkmale
D'Inspektioun vun der Uewerflächenrauheet fir Gleitelementer gëtt no Zeechnungsufuerderungen a projetspezifesche Kontrollpunkten kontrolléiert.
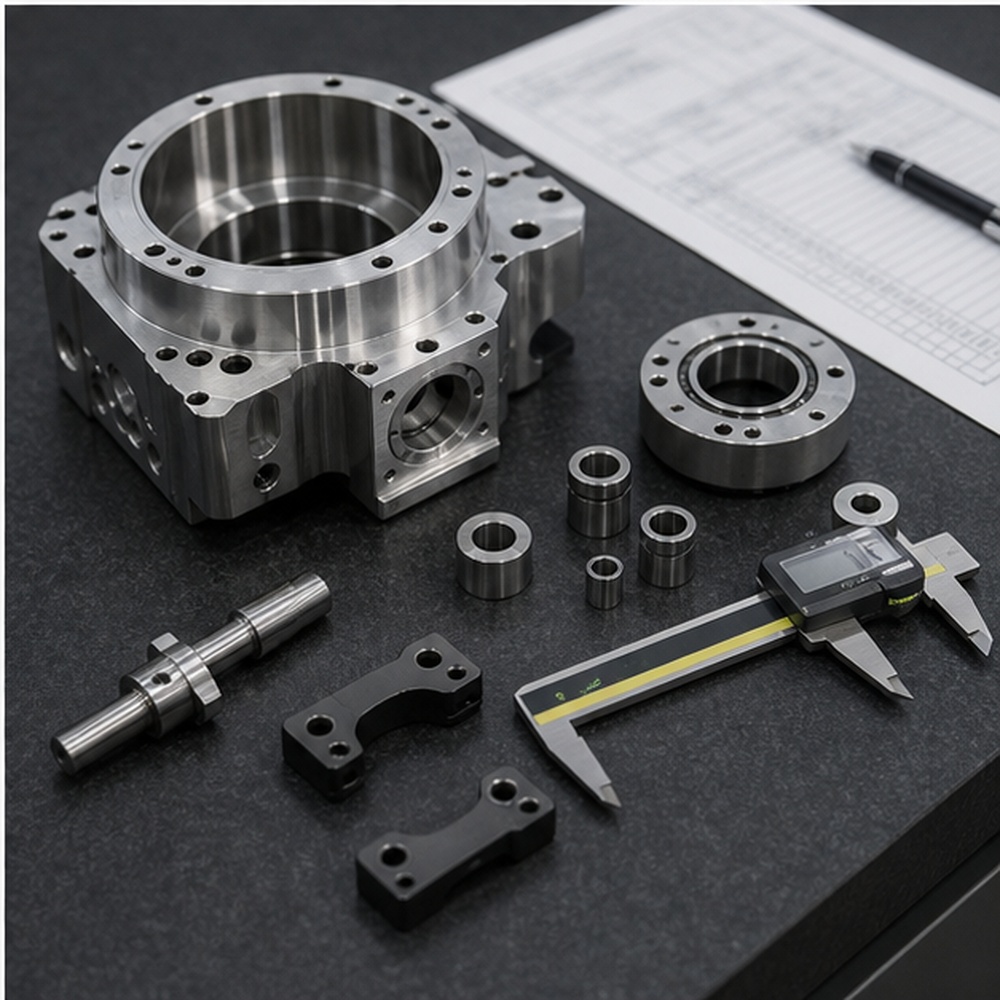
Verifizéierung vun der Schnëttstell vun der Gewënn- a Montage
D'Verifizéierung vun der Schnëttstell vun der Gewënn- a Montagegrupp gëtt no den Ufuerderunge vun der Zeechnung a projetspezifesche Kontrollpunkte kontrolléiert.
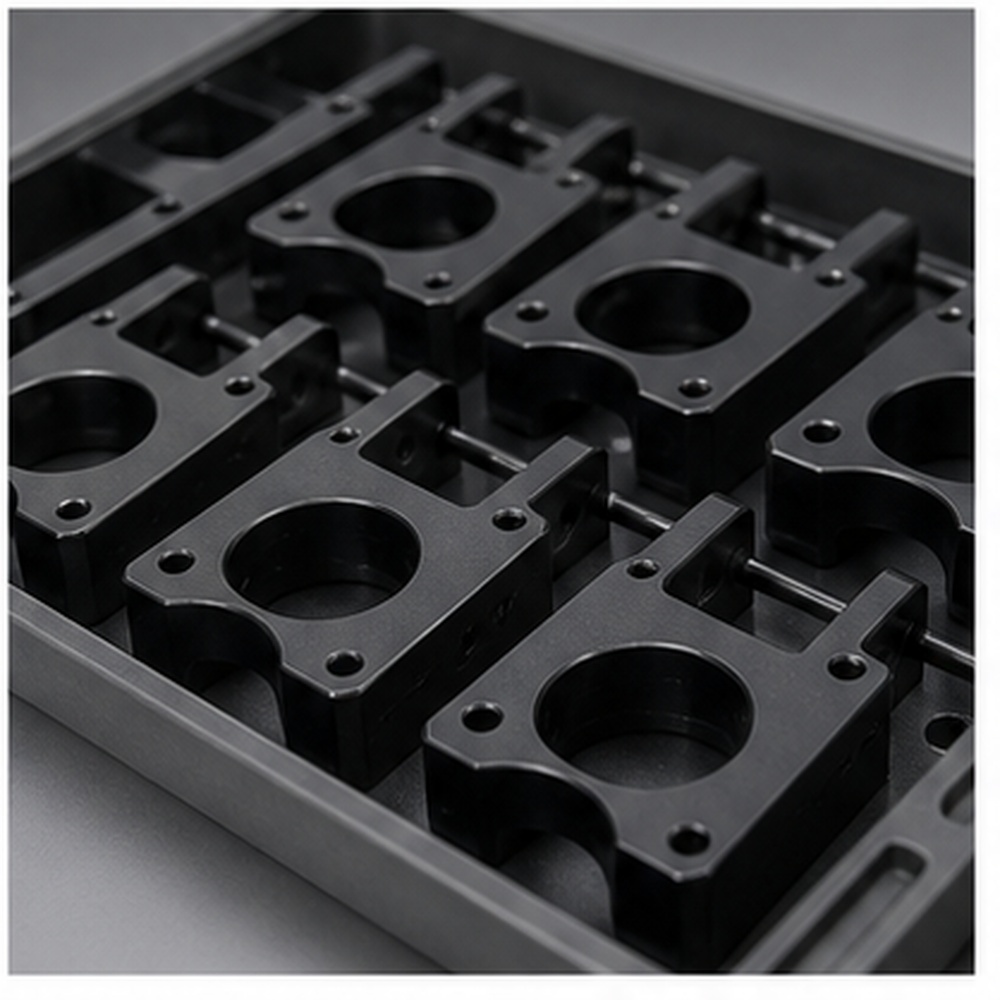
Proufgenehmigung virun der Widderhuelung vun der Serienproduktioun
D'Zoustëmmung vun de Prouwe virun der Widderhuelung vun de Serien gëtt no Zeechnungsufuerderungen a projetspezifesche Kontrollpunkten kontrolléiert.
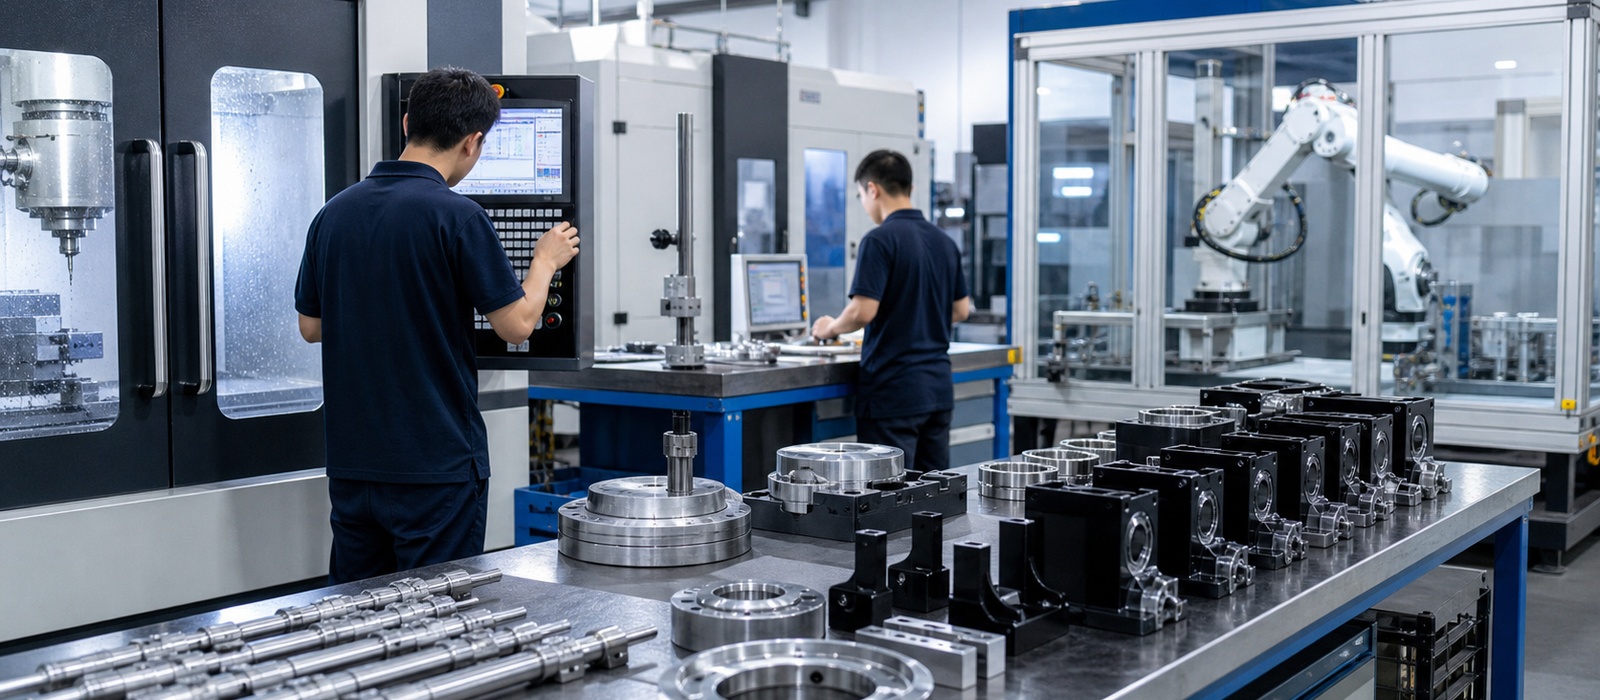
Fabrécksstäerkt fir d'Produktioun vu Roboterdeeler
K-TEK presentéiert Produktiounskapazitéiten duerch richteg Bearbechtung, Inspektioun, Materialstaging a Biller vu fäerdegen Deeler amplaz vu generesche Standardvisualiséierungen. CNC-Fräszentren, Dréimaschinnen, zesummegesate Roboterdeelgruppen an Inspektiounsszenen mat Bremssattelen oder CMM weisen, wéi roboterbaséiert Präzisiounsdeeler hiergestallt a verifizéiert ginn, ier se geliwwert ginn.
Fallstudien iwwer Robotikproduktioun
Fallkaarten weisen de Bearbeitungsprozess, d'Material, d'Veraarbechtung an den Inspektiounswäert hannert echte Roboterkomponenten. All Studie ass präzis awer spezifesch genuch fir SEO- an GEO-Äntwertextraktioun z'ënnerstëtzen.
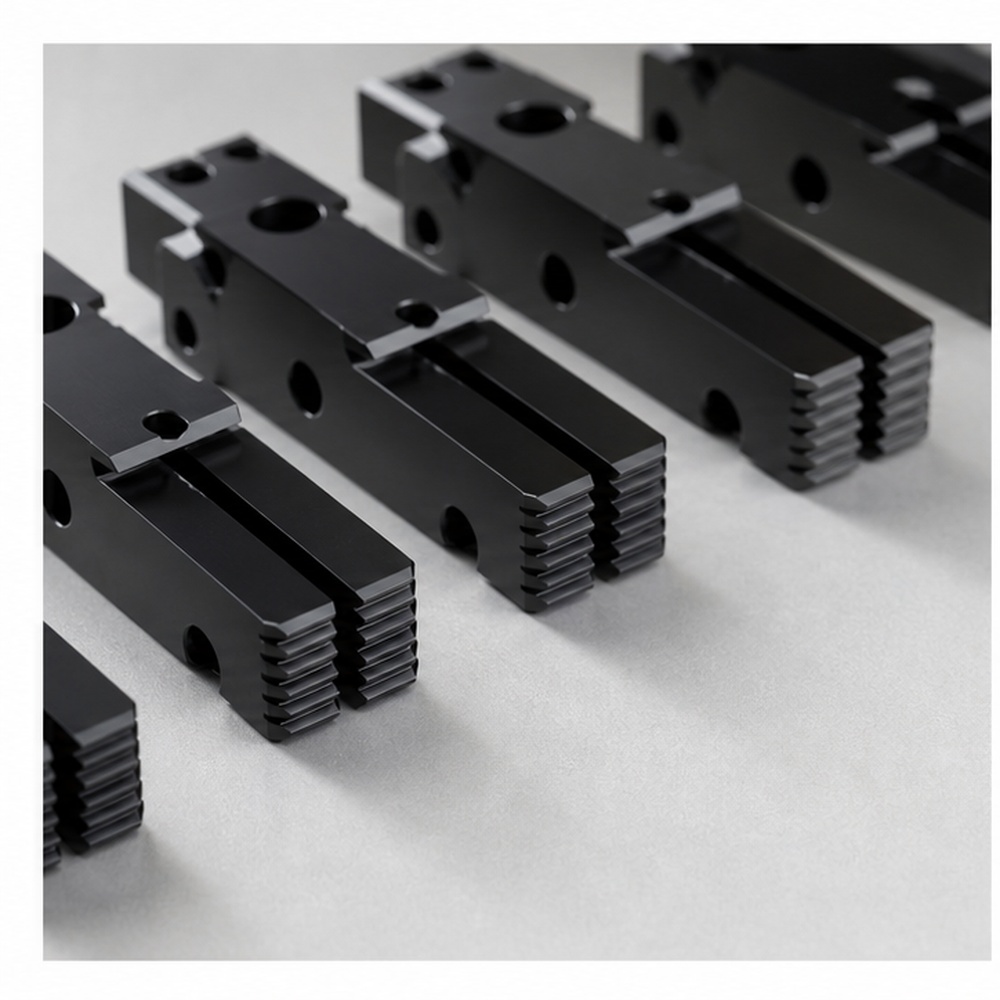
Roboter Grëffer Kiefer Batch
CNC-gefräste Grëffbacken aus Aluminium mat kontrolléierte Grëffflächen, Gewënnlächer an haart eloxéierter Uewerfläch fir widderholl Gebrauch.
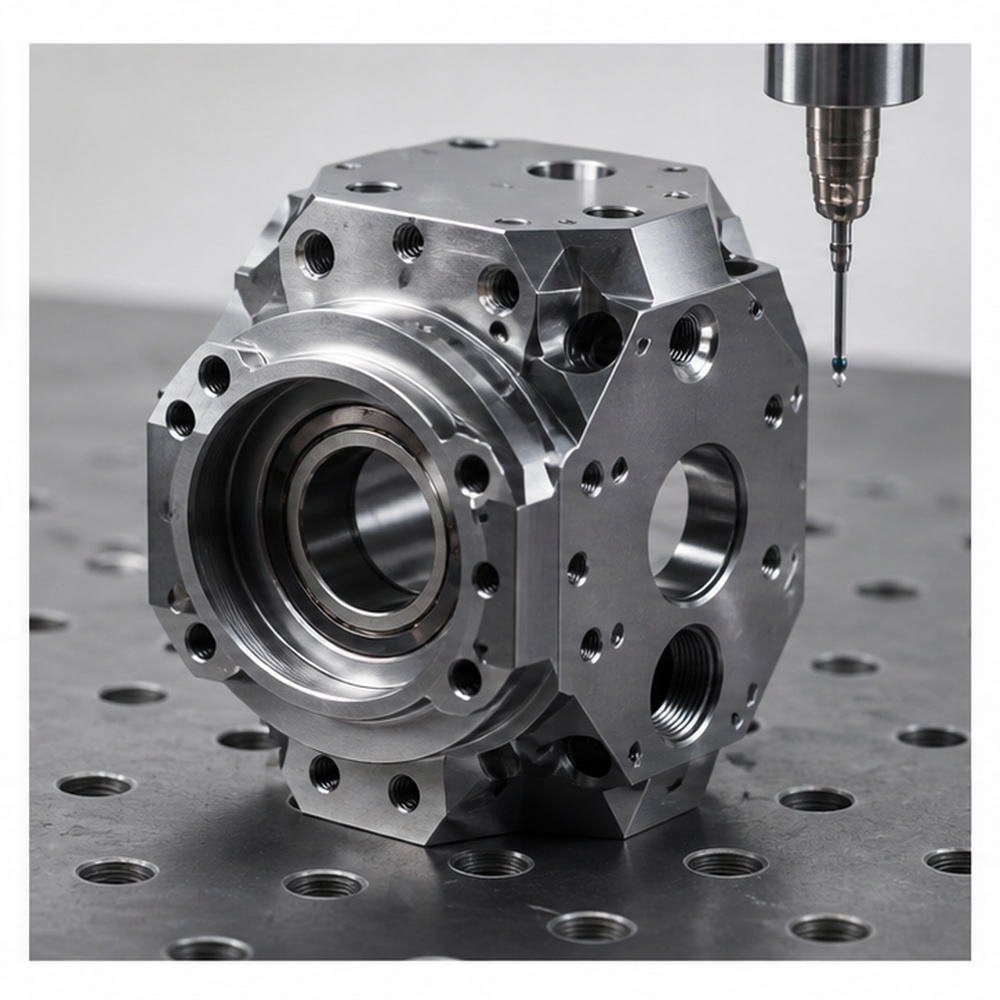
Prototyp vum Aktuatorgehäuse
5-Achs-fräibearbechtetes Gehäuse mat kompakten, méisäitege Funktiounen, Lagersëtzkontroll an Inspektioun no der Bearbeitung.
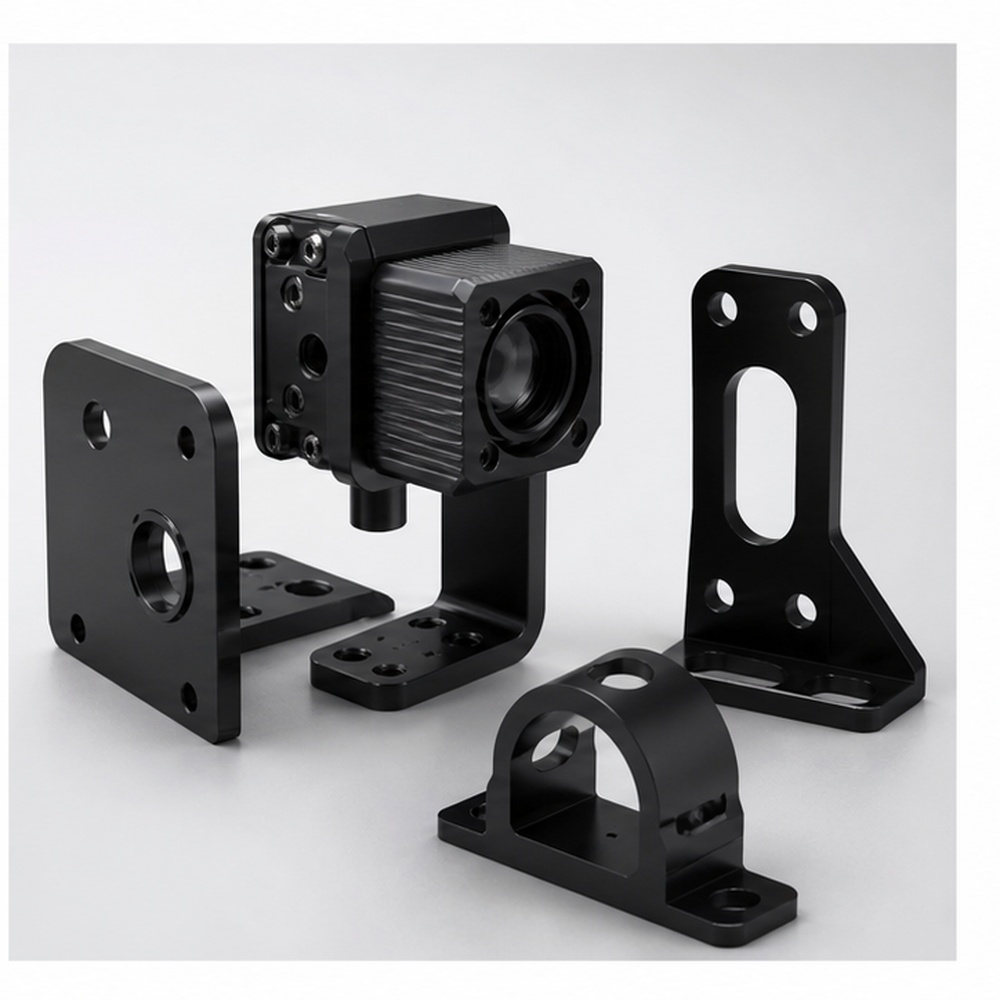
Automatiséierungssensorhalterungsset
Kleng-Chargen-Klammeren, déi mat enger konsequenter Lächerpositioun a schwaarzer Eloxéierung fir Maschinnvisiounsausrüstung veraarbecht goufen.
FAQs iwwer Robotik Präzisiounsbearbechtung
FAQ solle richteg Froen vun de Keefer iwwer Materialien, Toleranzen, Prototypënnerstëtzung, Inspektioun a Uewerflächenveraarbechtung beäntweren. Benotzt siichtbaren Akkordeoninhalt a füügt strukturéiert FAQPage-Daten derbäi.
Kënnt Dir Roboterarm- a Grëffkomponenten veraarbechten?
Jo. Mir kënnen Roboteräerm, Gelenker, Grëffbacken, Aktuatorgehäuse a bewegungsbedingte Halterungen aus Zeechnungen oder 3D-Dateien produzéieren.
Wéi eng Toleranzen si wichteg fir Roboterdeeler?
Lagersëtzer, Koaxialitéit, Lächerpositioun, Flaachheet, Parallelitéit a Gewënnschnittstellen si meeschtens entscheedend fir Roboterbaugruppen.
Kënnt Dir Ännerunge vum Prototyp ënnerstëtzen?
Jo. Mir kënnen fréi Prouwe veraarbechten a spéider Chargen no enger Designprüfung oder Bewegungstester upassen.
Wéi eng Materialien si üblech fir Roboterkomponenten?
Aluminium, Edelstol, Kuelestol, POM, PEEK an Nylon ginn dacks benotzt, ofhängeg vum Gewiicht, der Stäerkt an de Reibungsbedürfnisser.


