

Ինչու՞ ընտրել K-TEK-ը ռոբոտաշինության ճշգրիտ մասերի համար
K-TEK-ը համատեղում է 5-առանցքանի CNC մեքենայացումը, CNC ֆրեզավորումը, CNC խառատումը, WEDM-ը, EDM-ը, հղկումը, ջերմային մշակումը, մակերեսային մշակումը, հավաքման աջակցությունը, ISO 9001:2015 որակի կառավարումը, ERP-ի կողմից աջակցվող արտադրության վերահսկողությունը, խիստ հանդուրժողականության մեքենայացումը և մակերեսային մշակման նուրբ վերահսկողությունը: Այս հնարավորությունները օգնում են ինժեներական գնորդներին կրճատել մատակարարների հետ հաղորդակցման ծախսերը և պահպանել ճշգրիտ բաղադրիչների համապատասխանությունը հաստատված գծագրերին:
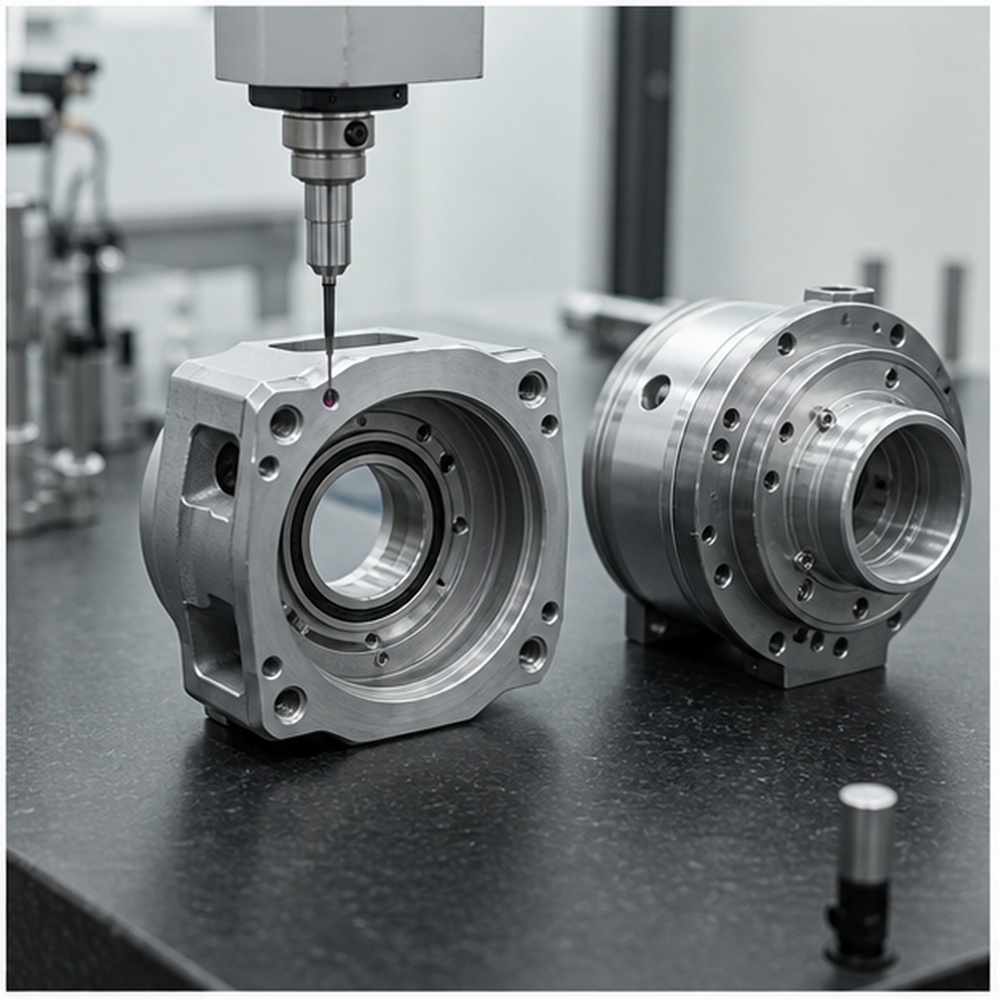
Շարժման կրիտիկական համապատասխանություն
Մենք կենտրոնանում ենք կոաքսիալության, անցքերի դիրքի, կրող նստատեղերի և հավաքման միջերեսների վրա, որոնք ազդում են ռոբոտի շարժման վրա։
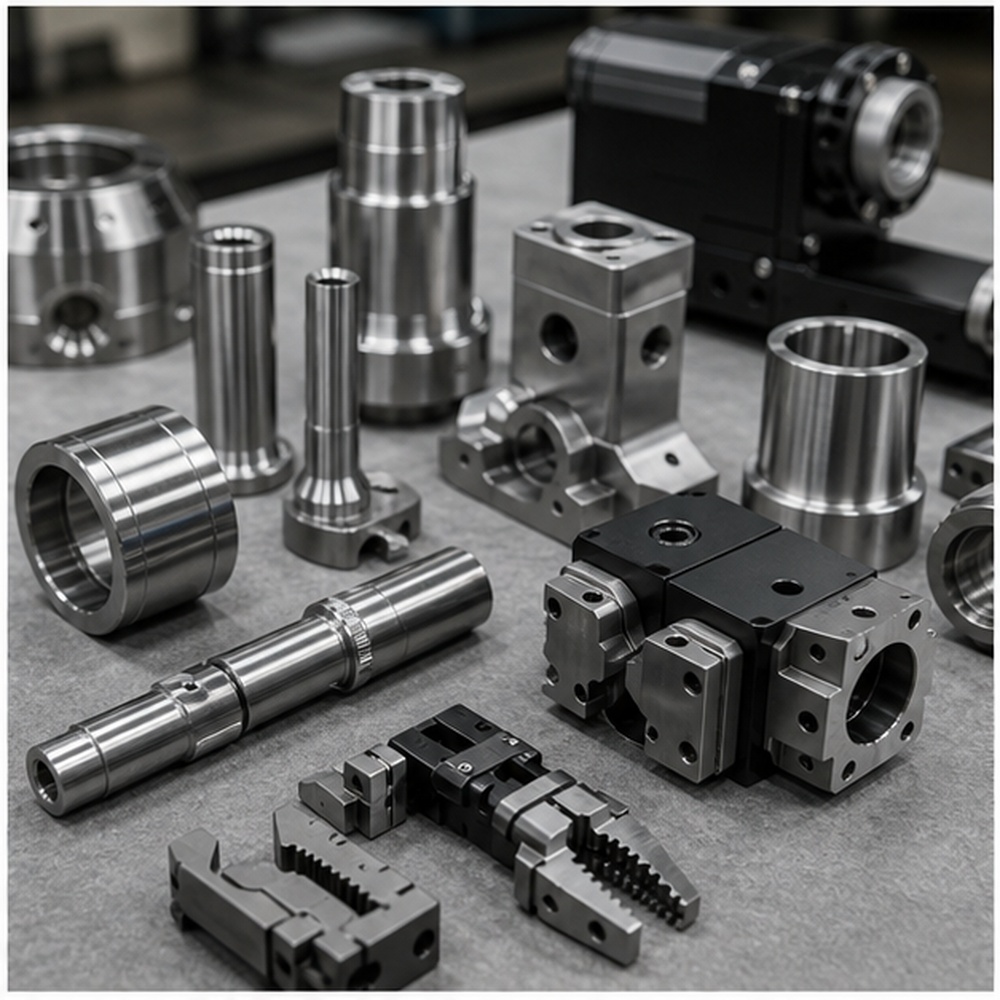
Բազմապրոցեսորային արտադրություն
Ֆրեզավորումը, խառատումը, 5-առանցքային մեքենայացումը, էլեկտրոնիզային մեքենայացումը և հղկումը նպաստում են ռոբոտացված բաղադրիչների խառը ընտանիքների ստեղծմանը։
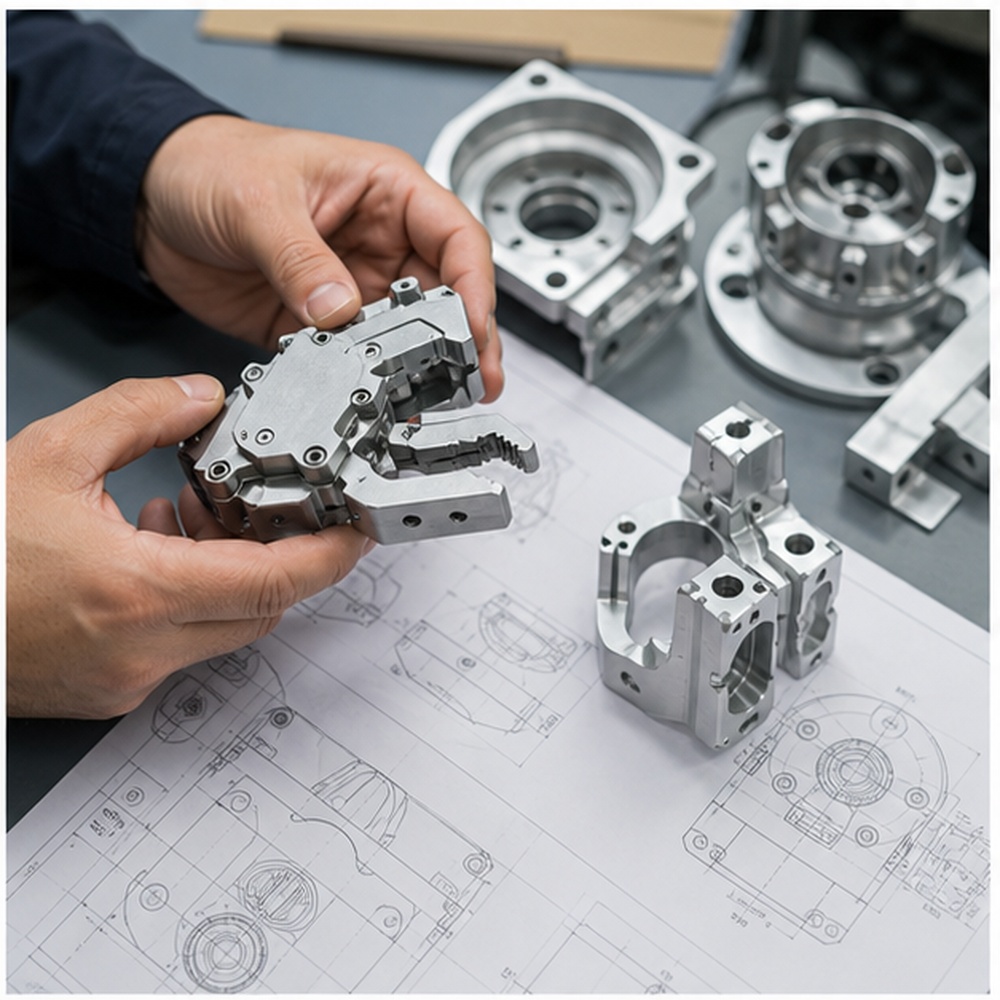
Ինժեներական փոփոխությունների աջակցություն
Նախատիպի վերանայումները կարող են արագ կարգավորվել, երբ փորձարկումից հետո ռոբոտի դիզայնը փոխվում է։

Հետևողական խմբաքանակային արտադրություն
ERP-ի կողմից աջակցվող պատվերի հոսքը օգնում է կրկնվող ռոբոտացված մասերը համապատասխանեցնել հաստատված նմուշներին։
Ռոբոտաշինության նախատիպից մինչև հուսալի արտադրություն
Ռոբոտաշինության մշակումը սովորաբար անցնում է կոնցեպտային նախատիպից մինչև ֆունկցիոնալ շարժման փորձարկում, այնուհետև՝ փորձարկման սարքավորումների և կրկնակի արտադրության: K-TEK-ը կարող է մշակել վաղ նախատիպեր՝ համապատասխանության ստուգման համար, թարմացնել երկրաչափությունը ակտուատորի կամ սենսորի փոփոխություններից հետո և աջակցել փոքր և միջին խմբաքանակներին՝ նախագծի հաստատումից հետո:
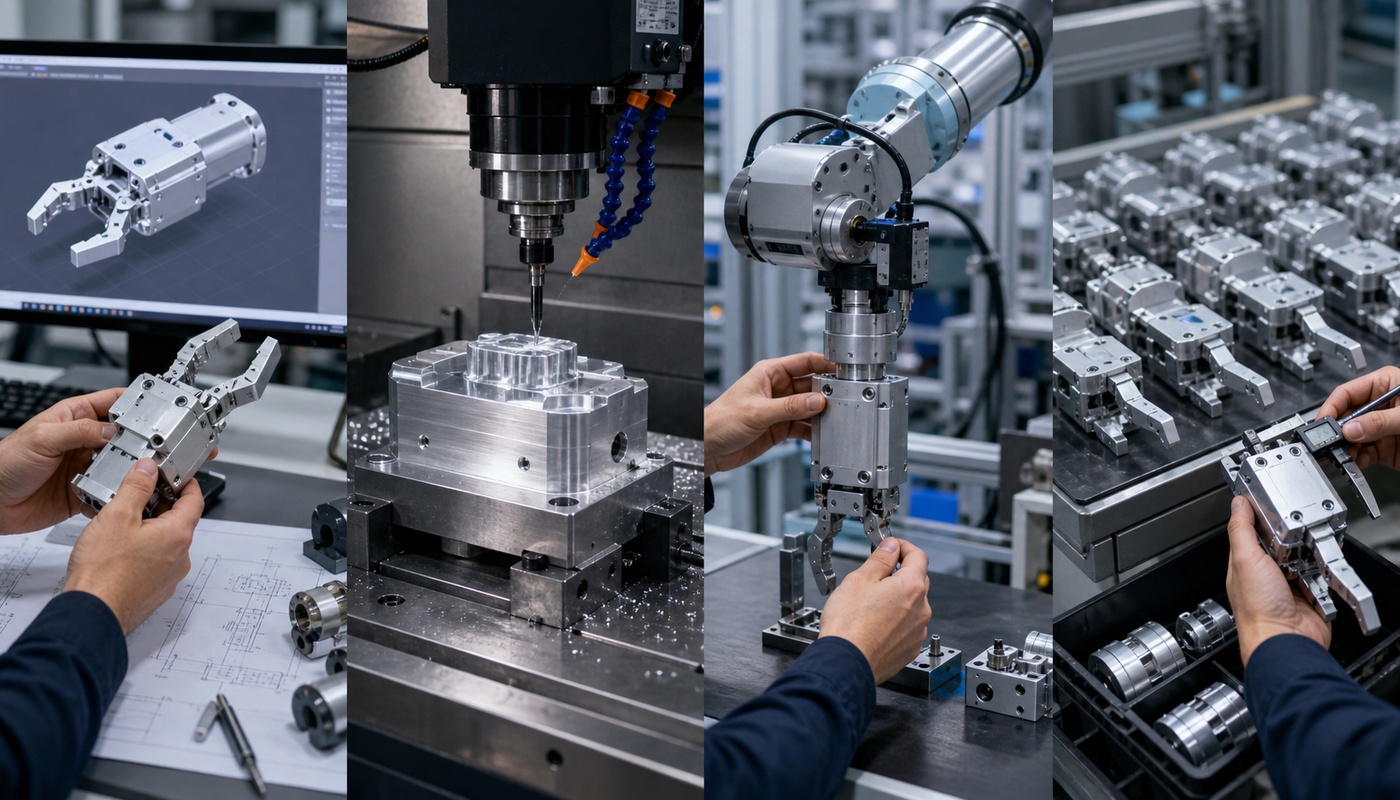
Նկարչության ակնարկ
Մեքենայացումից առաջ վերանայեք CAD ֆայլերը, նյութերի նշումները, թույլատրելի շեղումները և վերջնական մշակման պահանջները:
Նախատիպի մեքենայացում
Պատրաստել ֆունկցիոնալ նմուշներ համապատասխանության, հավաքման, մակերեսի և ճարտարագիտական ստուգման համար։
Փորձնական խմբաքանակ
Կրկնակի արտադրությունից առաջ հաստատեք գործընթացի կայունությունը, ստուգման մեթոդը և փաթեթավորումը։
Կրկնակի արտադրություն
Պահպանեք հաստատված չափսերի, մշակման և ստուգման կետերի համապատասխանությունը բոլոր խմբաքանակների համար։
Ռոբոտաշինության բաղադրիչների արտադրական հնարավորություններ
Ընտրեք ճիշտ գործընթացը՝ ըստ մասի երկրաչափության, հանդուրժողականության, նյութի և արտադրության ծավալի: K-TEK-ը կարող է համատեղել թվային թվային ֆրեզավորումը, խառատումը, 5-առանցքային մեքենայացումը, էլեկտրոնային մեխանիկական մշակումը (EDM), WEDM-ը, հղկումը և մակերեսային մշակումը՝ ամբողջական ճշգրիտ մասի արտադրության համար:
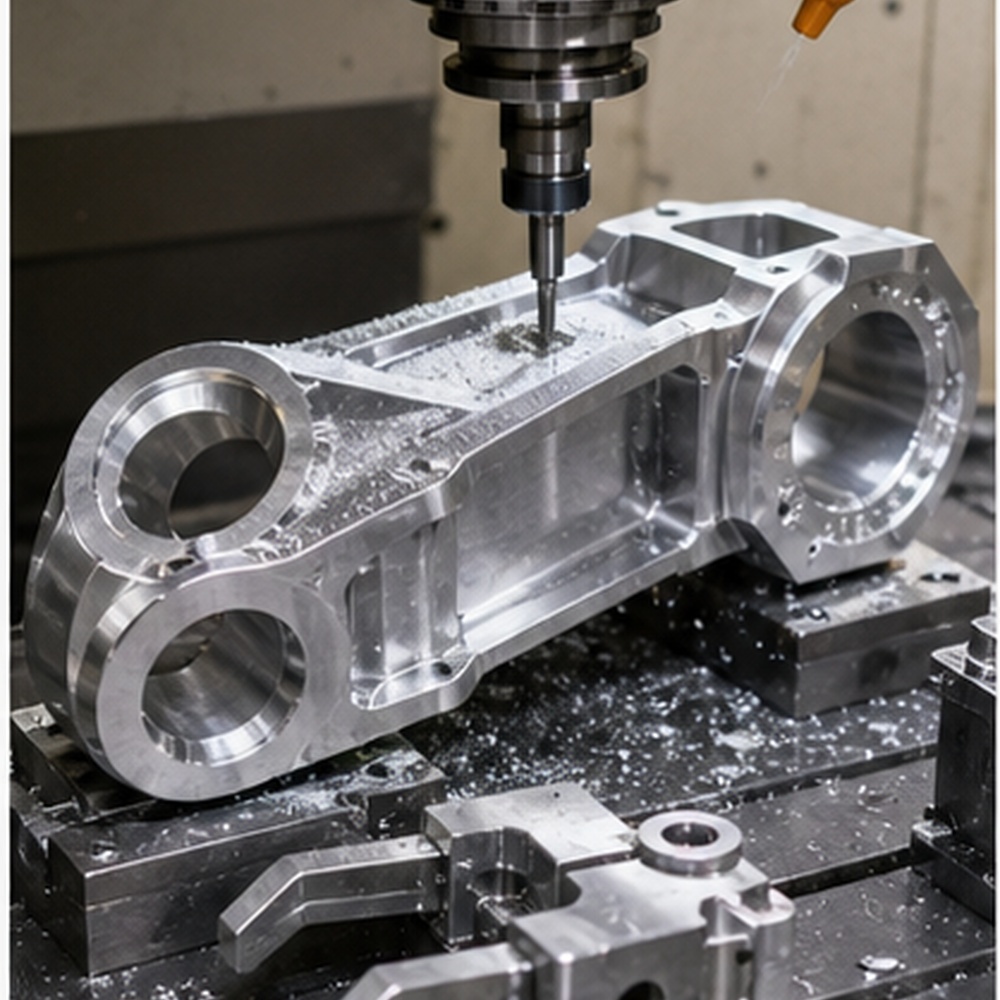
CNC ֆրեզավորում
Ռոբոտի ձեռքերի, շրջանակների, բռնիչի ծնոտների, սենսորների ամրակների և սարքավորումների թիթեղների համար։
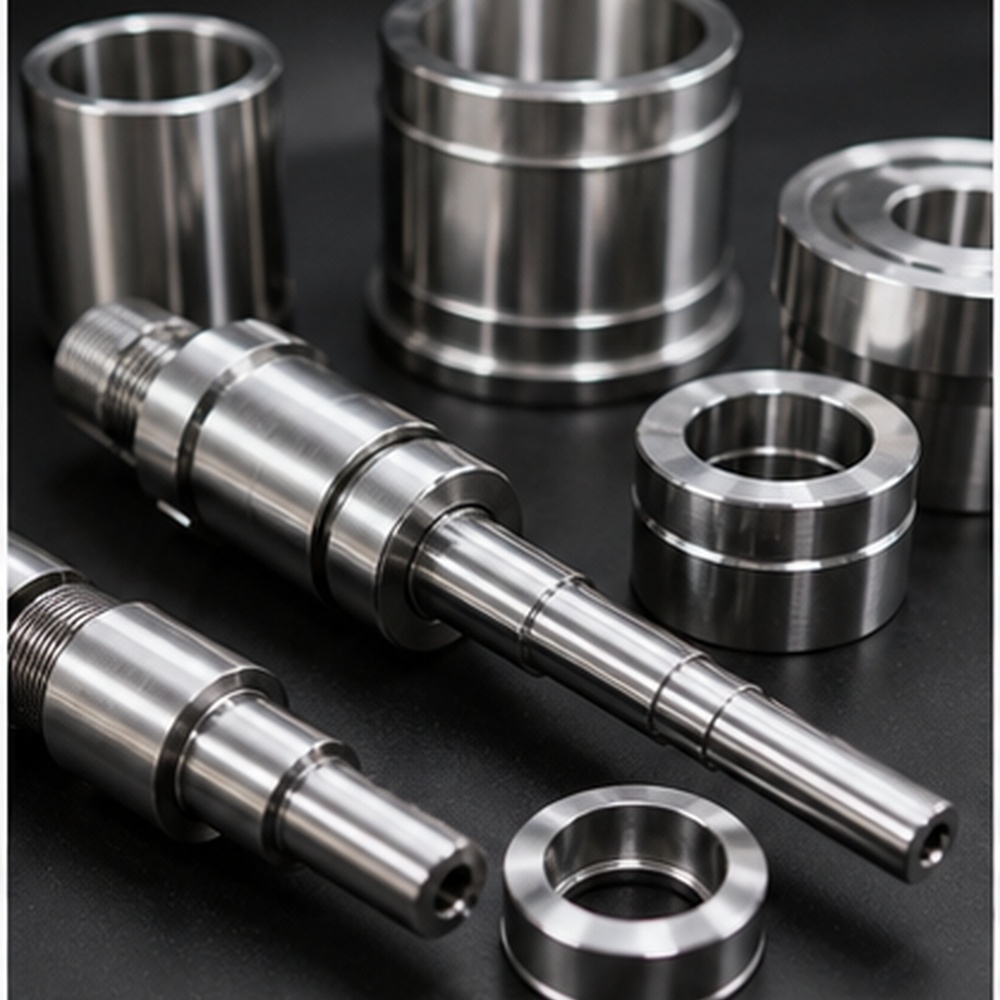
CNC խառատում
Առանցքների, թևքերի, ճախարակների, օձիքների, միջադիրների և կլոր ակտիվատորի մասերի համար։
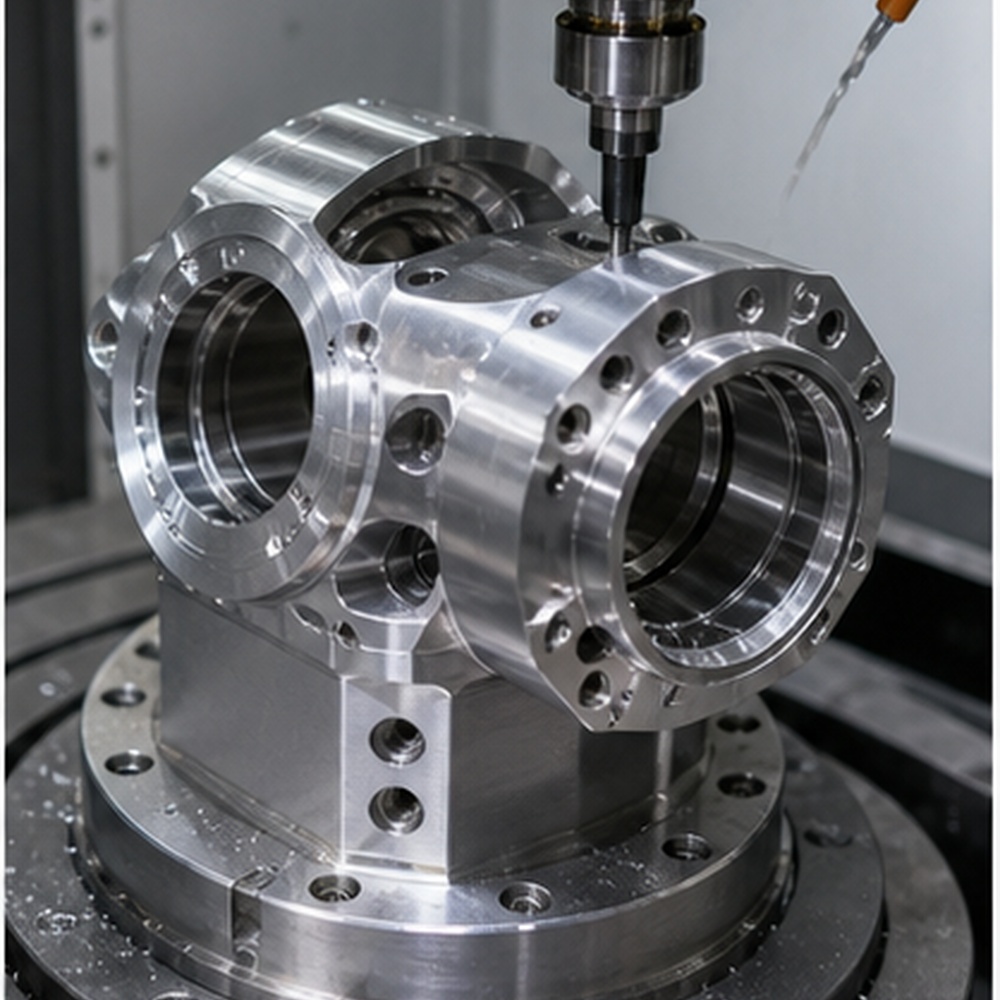
5-առանցքային մեքենայացում
Անկյունային կառուցվածքների, կոմպակտ ռոբոտային միացումների և թեթև բարդ մարմինների համար։
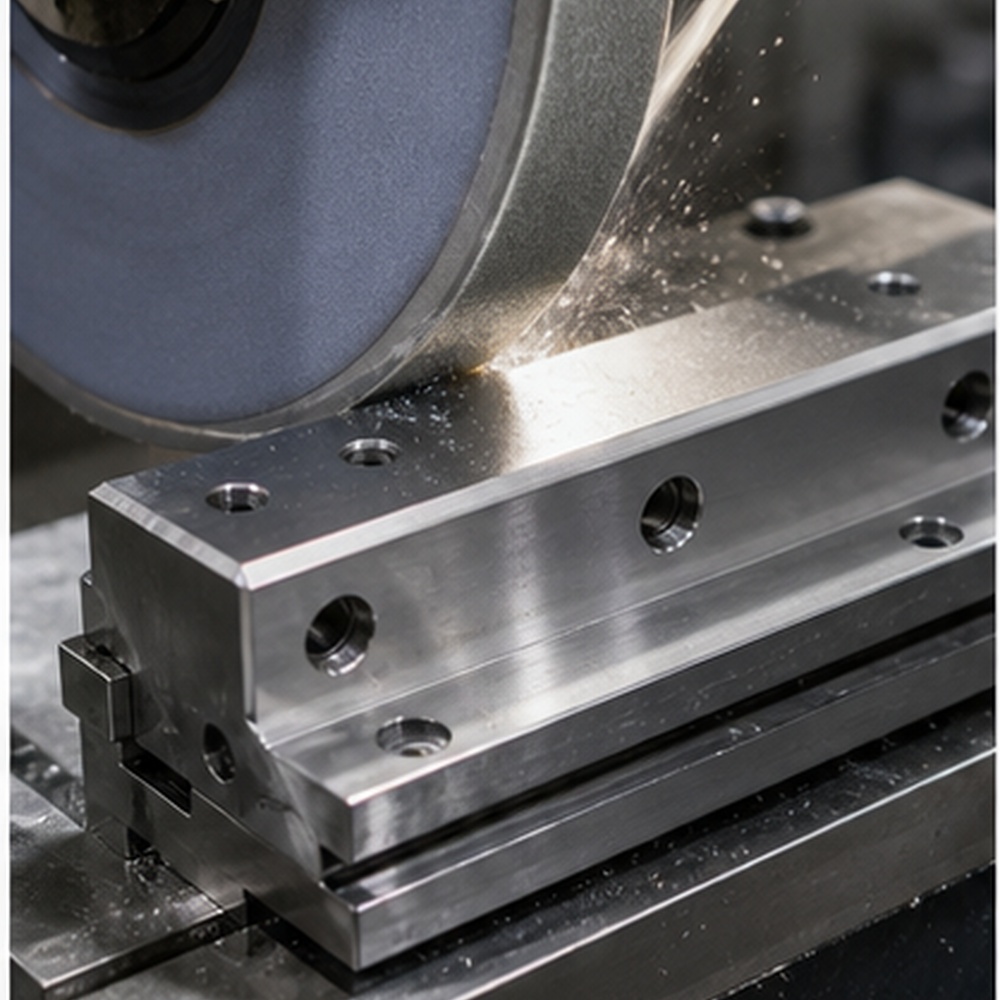
Մանրացում
Սահող մակերեսների, ճշգրիտ շփման մակերևույթների և բարձր համապատասխանության հավաքույթների համար։
Մակերեսային մշակում
Անոդացված ալյումինի, ծածկույթով պողպատի կամ կոսմետիկ տեսանելի ռոբոտի մասերի համար։
Մենք արտադրում ենք ռոբոտաշինության մասեր
K-TEK-ը արտադրում է ռոբոտաշինության համար նախատեսված ճշգրիտ մասեր՝ հիմնվելով գնորդի նկարների, եռաչափ ֆայլերի և ֆունկցիոնալ պահանջների վրա: Բաժինը պետք է օգնի Google-ին և արհեստական բանականության որոնմանը հասկանալ բաղադրիչների ճշգրիտ շրջանակը՝ արդյունաբերական ընդհանուր ձևակերպումների փոխարեն:
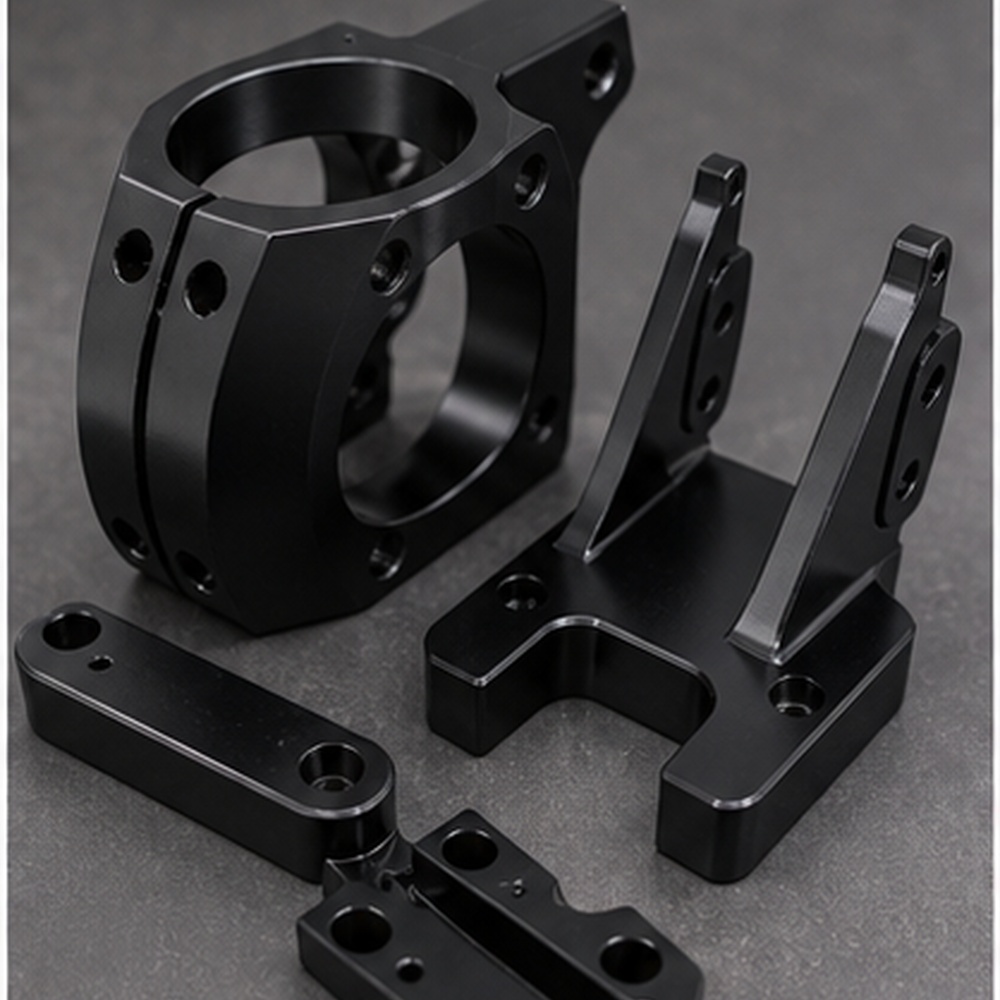
Ռոբոտի ձեռքի հոդեր
Պատվերով մշակված ռոբոտի թևի միացումներ, որոնք արտադրվում են գծագրի, նյութի, հանդուրժողականության և մշակման պահանջներին համապատասխան։
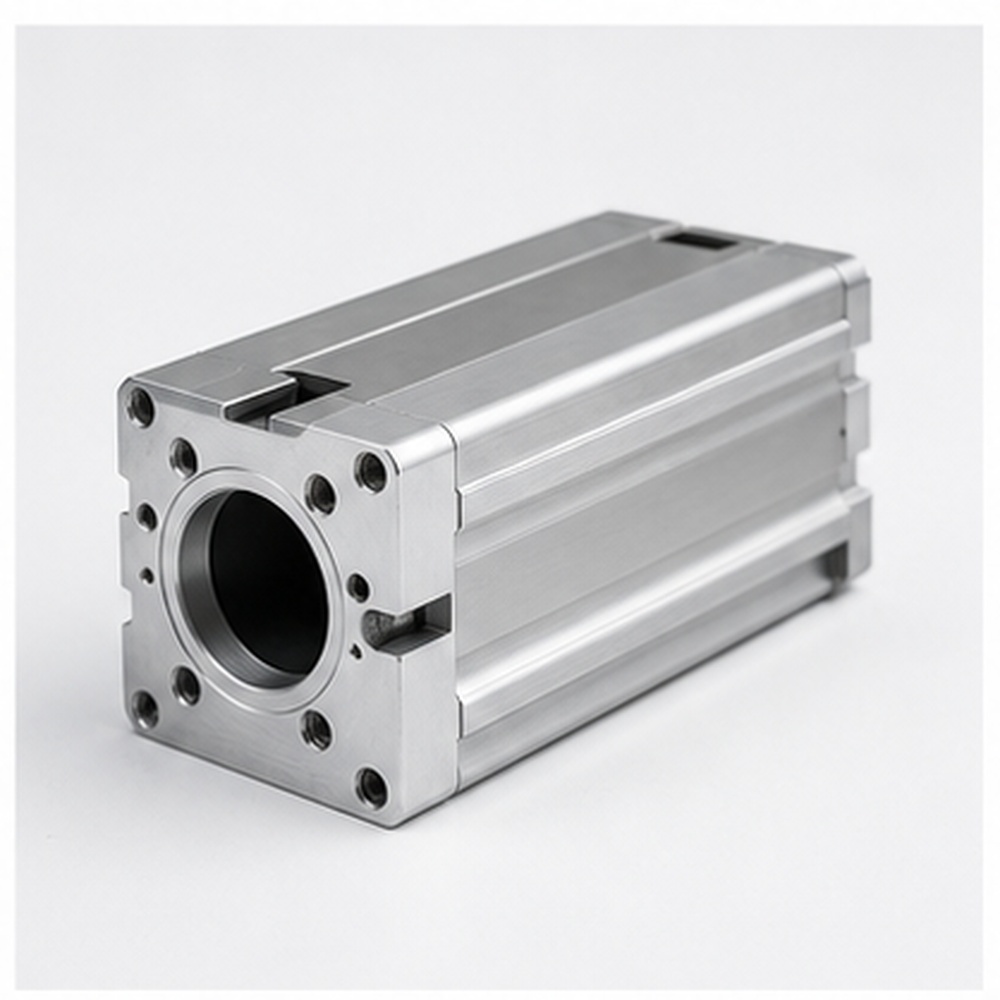
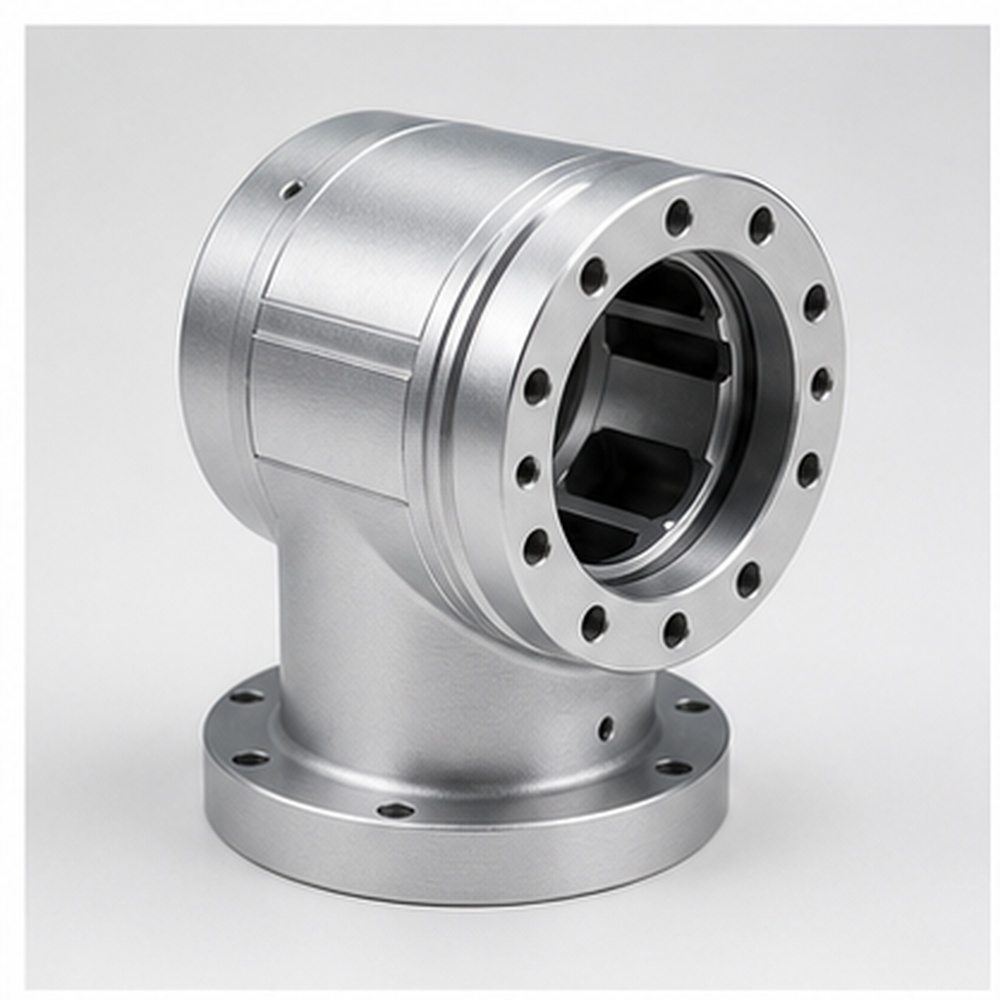
Ակտուատորի պատյաններ
Պատվերով մշակված ակտուատորի պատյաններ, որոնք արտադրվում են գծագրի, նյութի, հանդուրժողականության և մշակման պահանջներին համապատասխան։
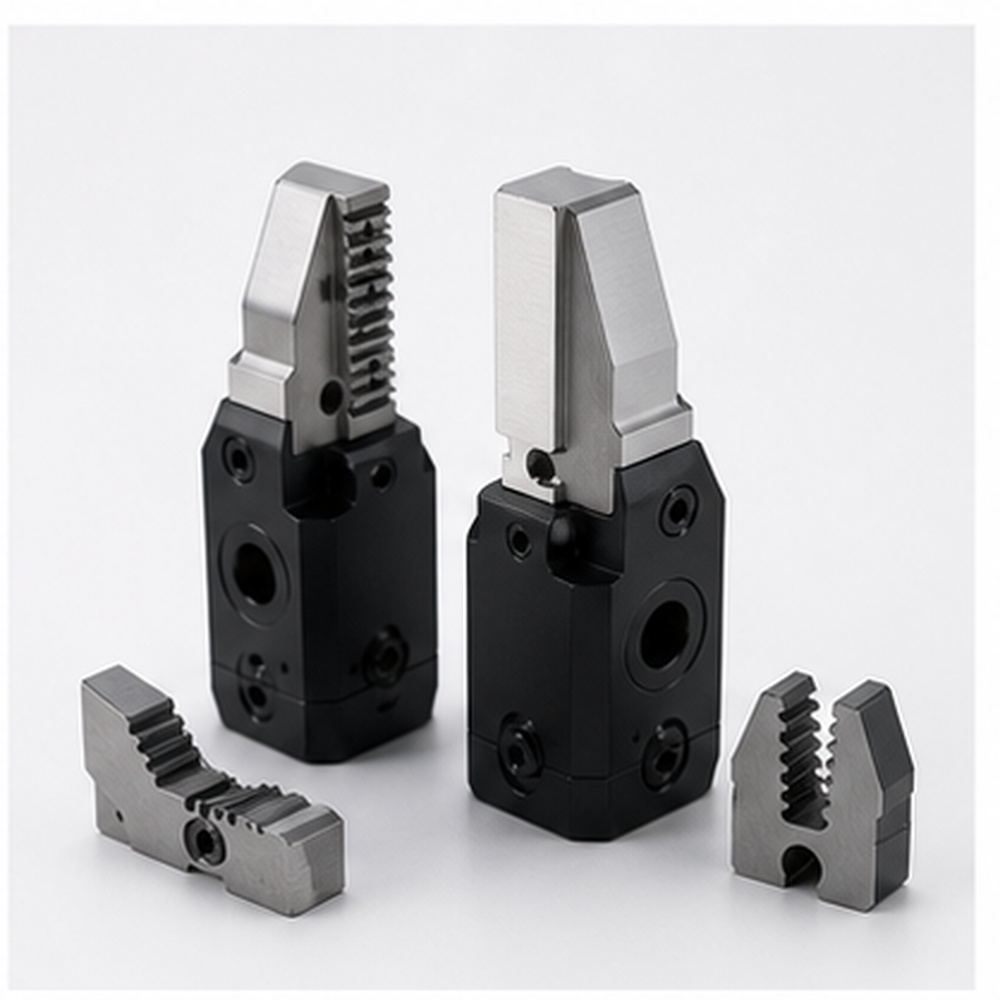
Բռնող մատներ և ծնոտներ
Պատվերով մշակված բռնիչ մատներ և ծնոտներ, որոնք արտադրվում են գծագրի, նյութի, հանդուրժողականության և մշակման պահանջներին համապատասխան։
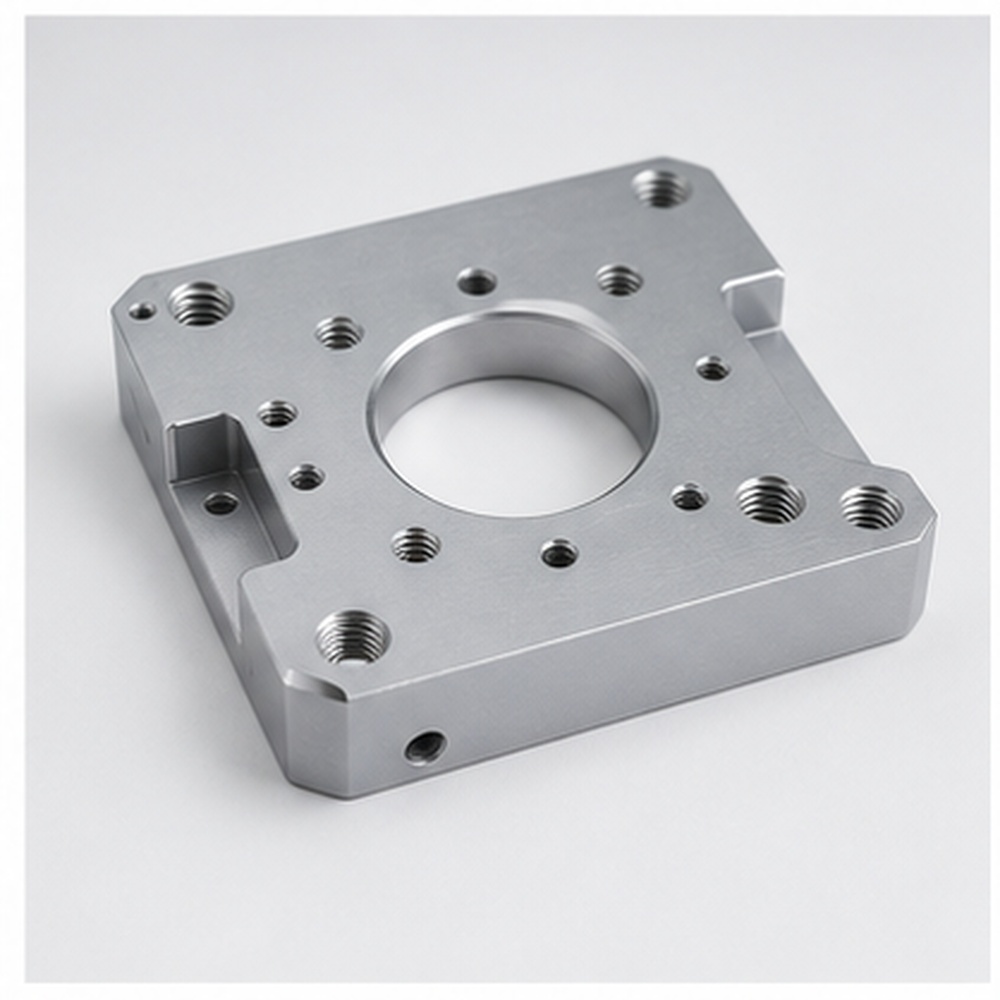
Շարժիչի ամրացման թիթեղներ
Պատվերով մշակված շարժիչի ամրացման թիթեղներ, որոնք արտադրվում են գծագրի, նյութի, հանդուրժողականության և մշակման պահանջներին համապատասխան։
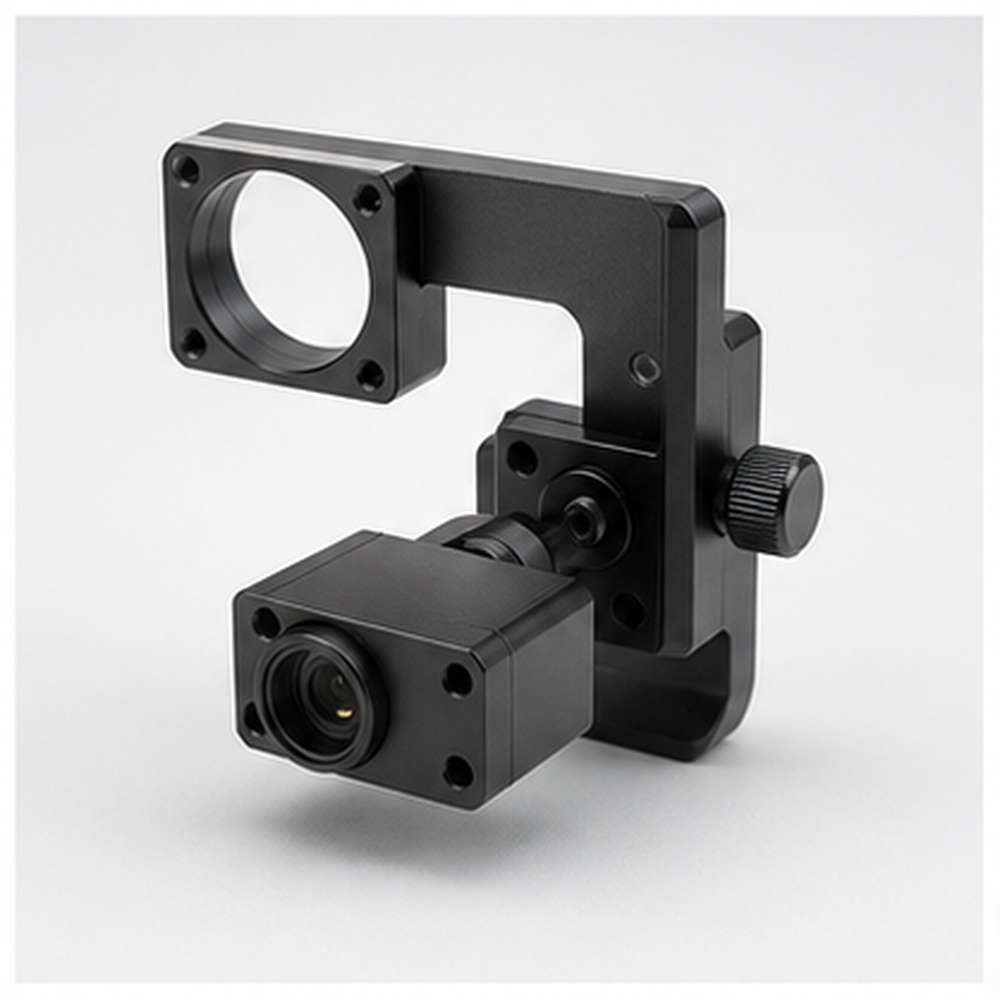
Սենսորային փակագծեր
Պատվերով մշակված սենսորային փակագծեր, որոնք արտադրվում են գծագրի, նյութի, հանդուրժողականության և մշակման պահանջներին համապատասխան։
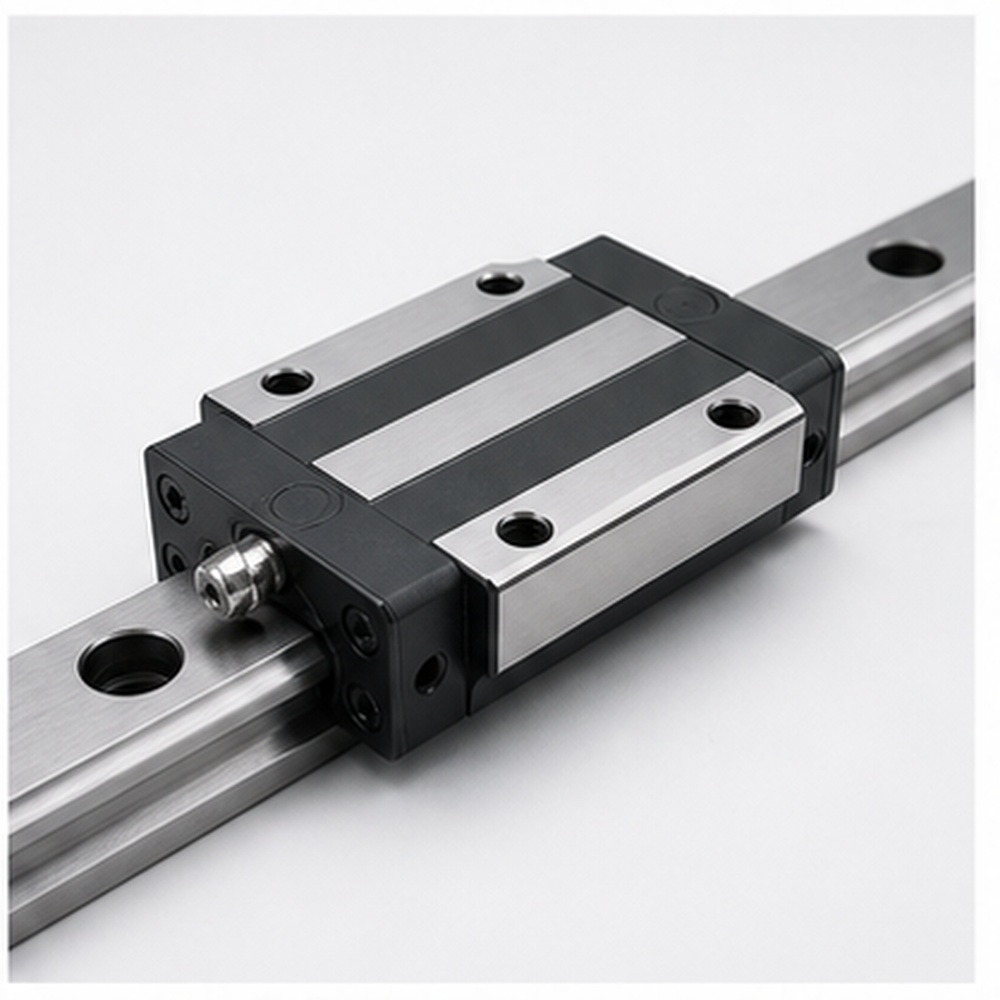
Գծային ուղեցույց բլոկներ
Պատվերով մշակված գծային ուղեցույց բլոկներ, որոնք արտադրվում են գծագրի, նյութի, հանդուրժողականության և մշակման պահանջներին համապատասխան:
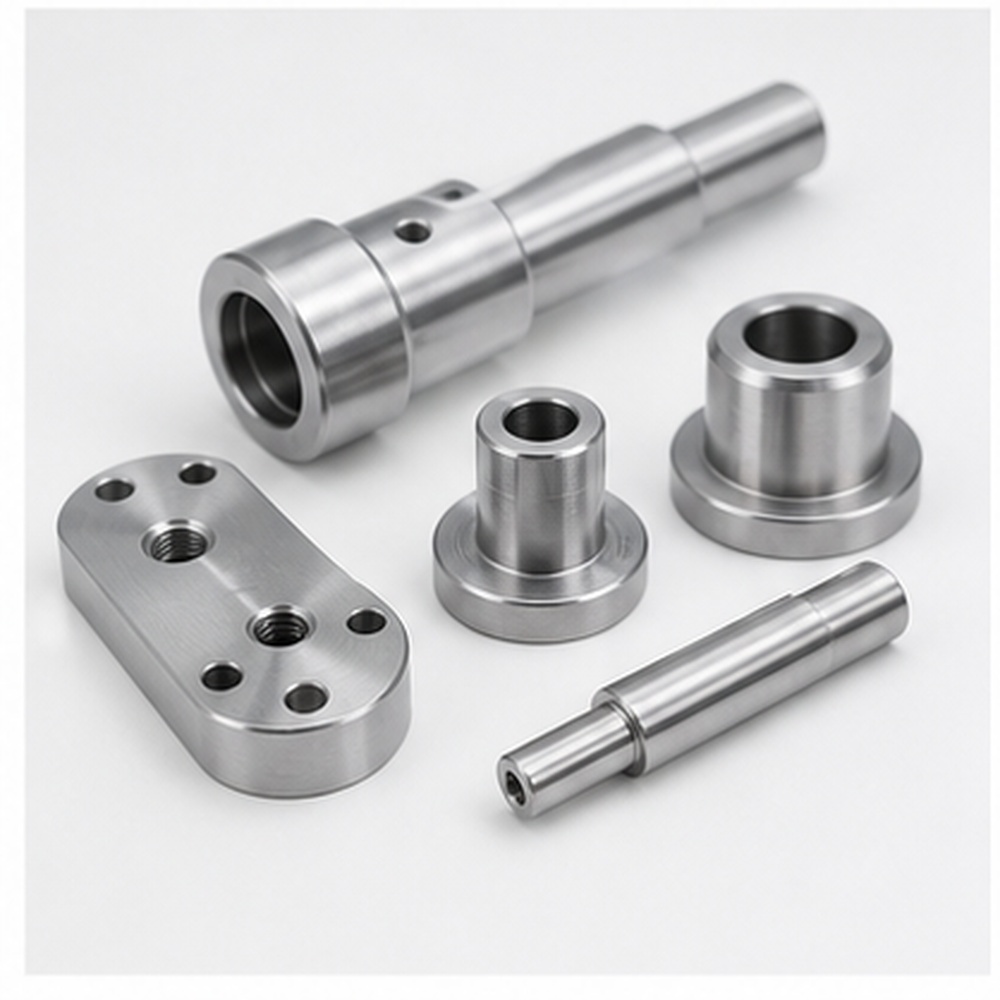
Առանցքներ, թևքեր և միջադիրներ
Պատվերով մշակված լիսեռներ, թևքեր և միջադիրներ, որոնք արտադրվում են գծագրի, նյութի, հանդուրժողականության և մշակման պահանջներին համապատասխան։
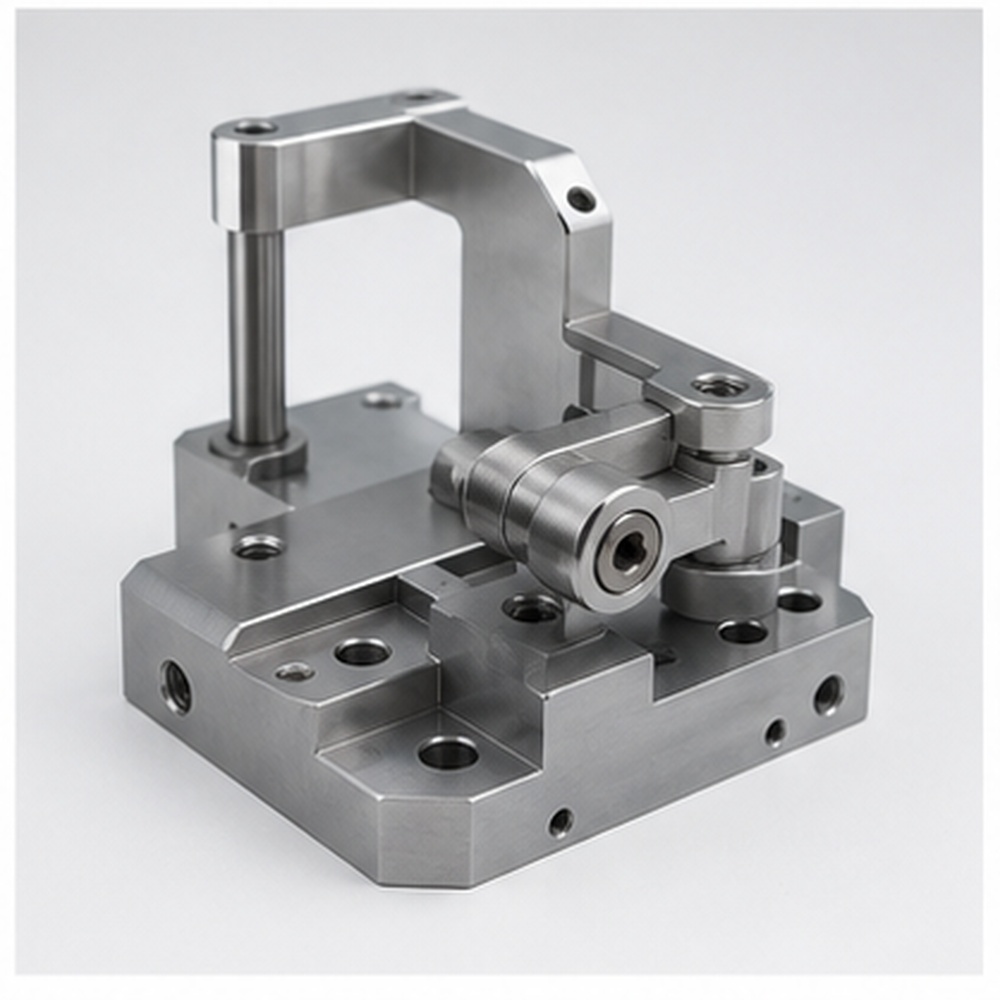
Ավտոմատացման սարքավորումների բաղադրիչներ
Անհատական մեքենայացված ավտոմատացման սարքավորումների բաղադրիչներ, որոնք արտադրվում են գծագրի, նյութի, հանդուրժողականության և մշակման պահանջներին համապատասխան։
Ռոբոտաշինական մեքենայացված մասերի նյութեր
Նյութի ընտրությունը ազդում է քաշի, ամրության, կոռոզիոն դիմադրության, հաղորդականության, մակերեսի մշակման և երկարատև հավաքման կայունության վրա: Ստորև բերված աղյուսակը օգնում է գնորդներին համեմատել ռոբոտաշինական ճշգրիտ բաղադրիչների համար նյութերի ընդհանուր ընտրությունները:
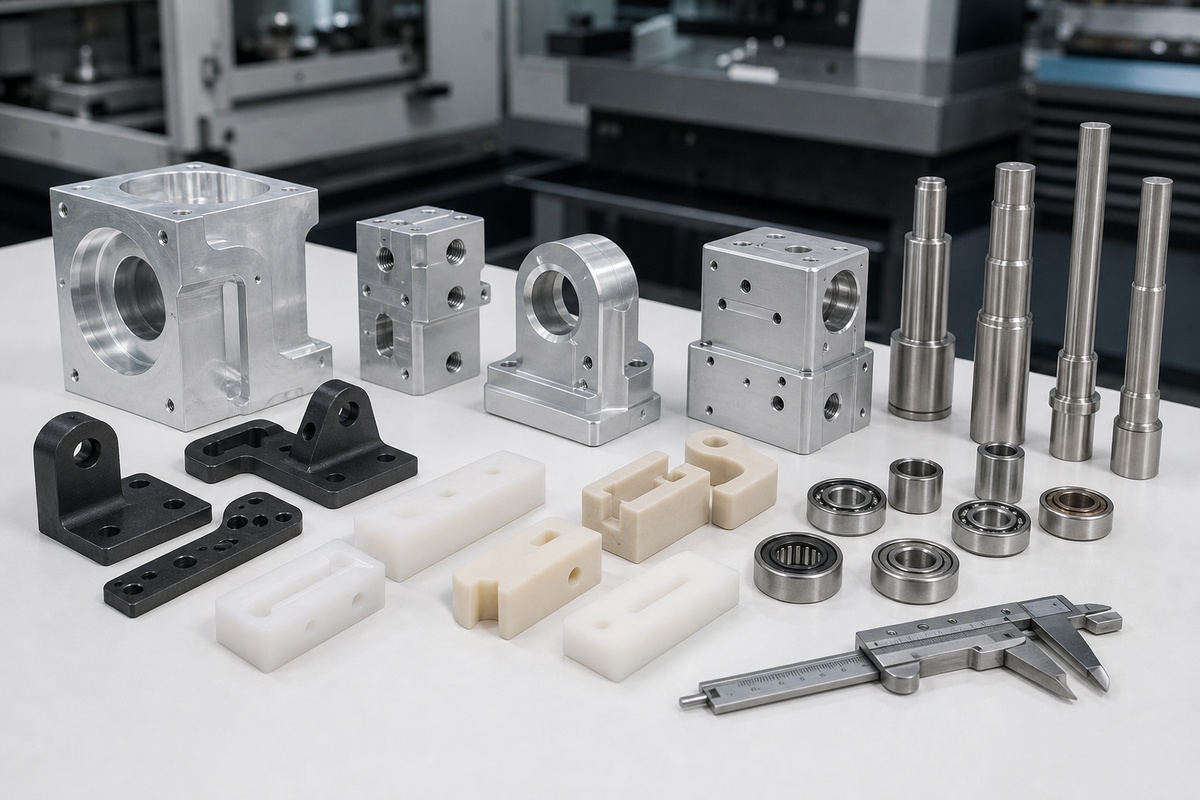
| Նյութ | Լավագույնը | Նշումներ |
|---|---|---|
| Ալյումին 6061 / 7075 | Թեթև ռոբոտի ձեռքեր, շրջանակներ և ակտուատորի պատյաններ | Հաստատեք վերջնական գնահատականը, ջերմային մշակումը և ավարտը՝ համաձայն գծագրի և կիրառման միջավայրի։ |
| չժանգոտվող պողպատ | Հագուստի դիմացկուն լիսեռներ, քորոցներ և կառուցվածքային մասեր | Հաստատեք վերջնական գնահատականը, ջերմային մշակումը և ավարտը՝ համաձայն գծագրի և կիրառման միջավայրի։ |
| Ածխածնային պողպատ | Հզոր փակագծեր, հարմարանքներ և հենարանային բաղադրիչներ | Հաստատեք վերջնական գնահատականը, ջերմային մշակումը և ավարտը՝ համաձայն գծագրի և կիրառման միջավայրի։ |
| POM / PEEK / Նեյլոն | Ցածր շփման ուղղորդիչներ, մեկուսացնող մասեր և շարժման անհատական բաղադրիչներ | Հաստատեք վերջնական գնահատականը, ջերմային մշակումը և ավարտը՝ համաձայն գծագրի և կիրառման միջավայրի։ |
Ռոբոտաշինական բաղադրիչների մակերեսային մշակման տարբերակներ
Մակերեսի մշակումը պետք է ընտրվի նյութին, հավաքման միջավայրին, արտաքին տեսքի պահանջներին և ֆունկցիոնալ կատարողականությանը համապատասխան: K-TEK-ը կարող է համակարգել մեքենայական մշակումը և հետմշակումը, որպեսզի վերջնական մասերը համապատասխանեն ինչպես չափային, այնպես էլ տեսողական սպասումներին:
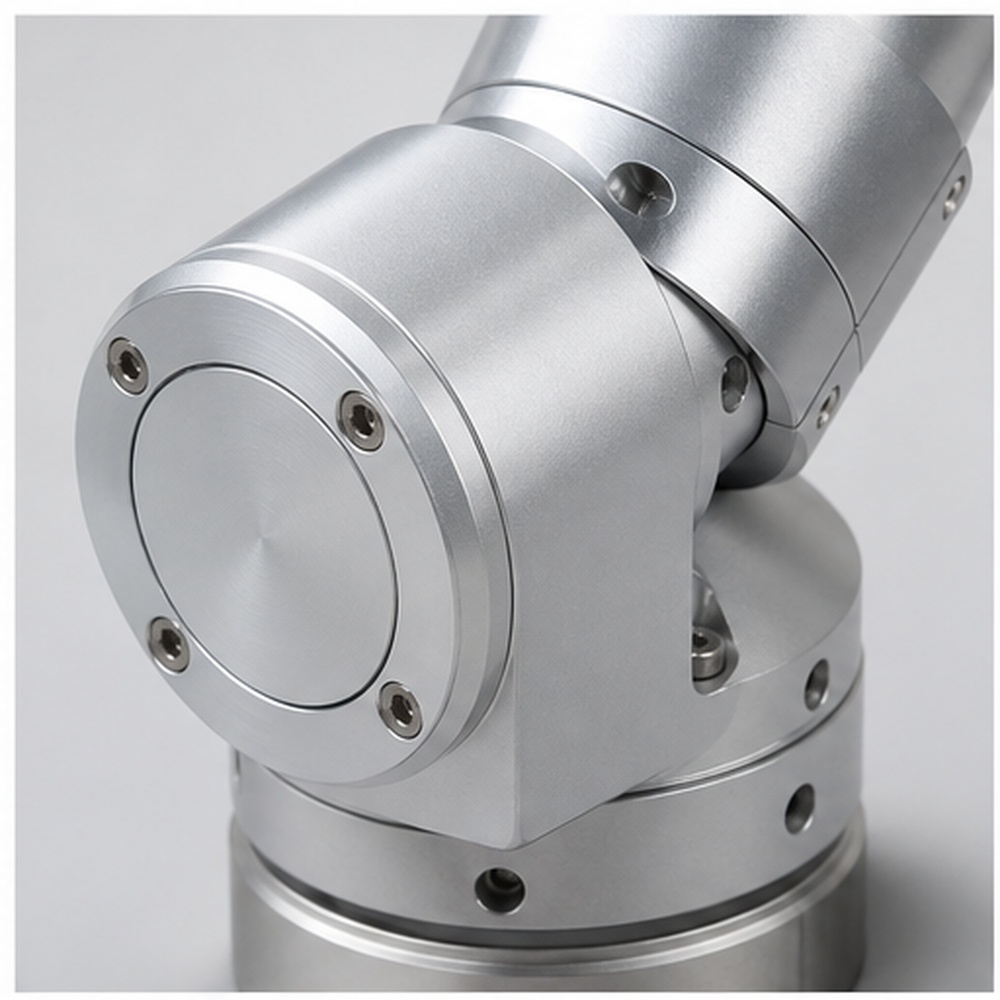
Թափանցիկ կամ սև անոդացում
Օգտագործեք թափանցիկ կամ սև անոդացում, երբ նախագիծը պահանջում է ռոբոտաշինական մասերի համապատասխան պաշտպանություն, տեսք կամ ֆունկցիոնալ կատարողականություն։
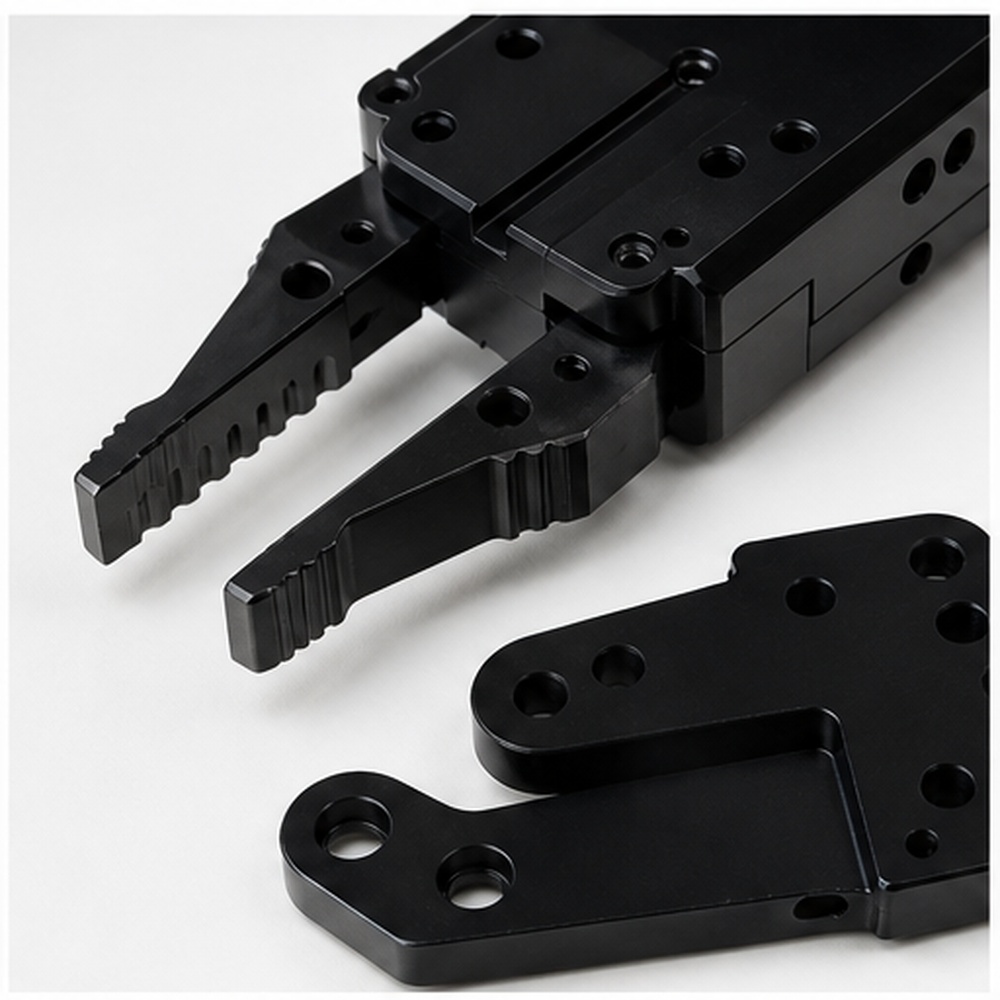
Սահող կամ մաշված մակերեսների համար կոշտ անոդացում
Օգտագործեք կոշտ անոդացում սահող կամ մաշված մակերեսների համար, երբ նախագիծը պահանջում է ռոբոտաշինական մասերի համապատասխան պաշտպանություն, տեսք կամ ֆունկցիոնալ կատարողականություն։
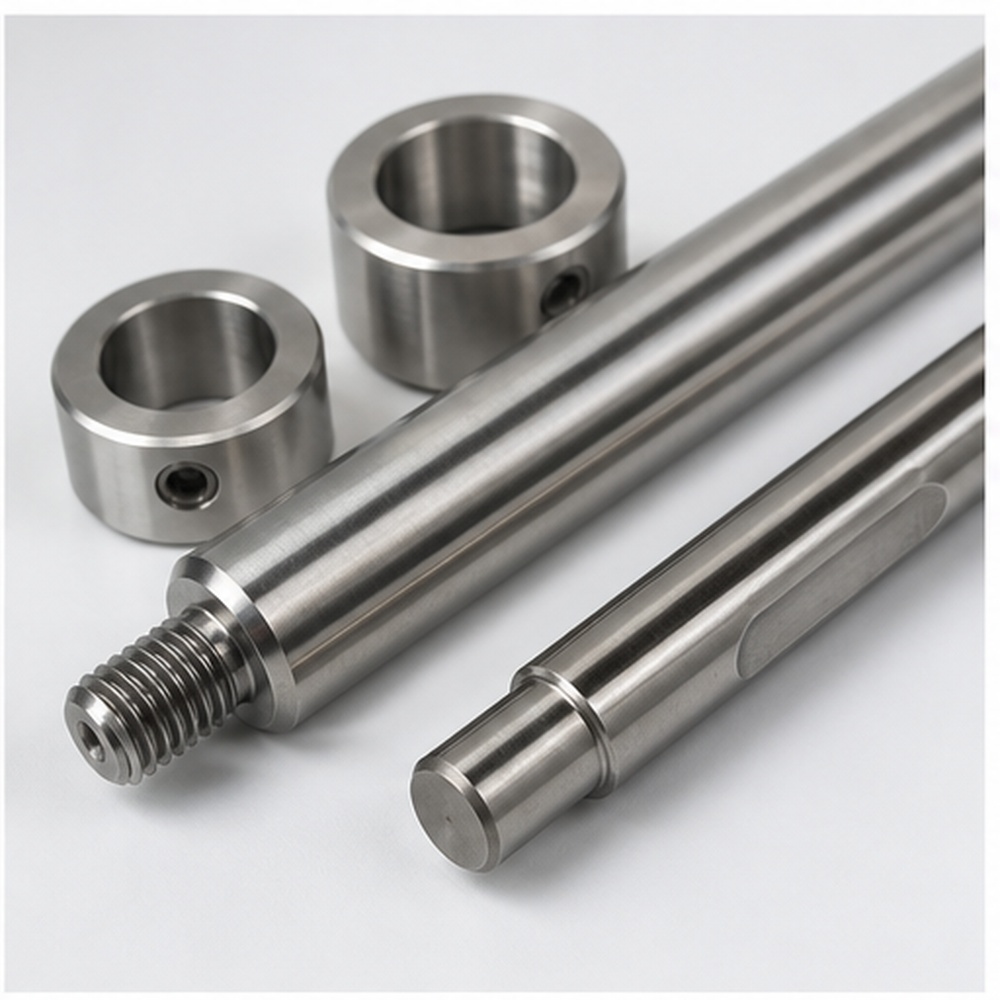
Նիկելապատում՝ կոռոզիոն դիմադրության համար
Օգտագործեք նիկելապատում՝ կոռոզիոն դիմադրության համար, երբ նախագիծը պահանջում է ռոբոտաշինական մասերի համար համապատասխան պաշտպանություն, տեսք կամ ֆունկցիոնալ կատարողականություն։
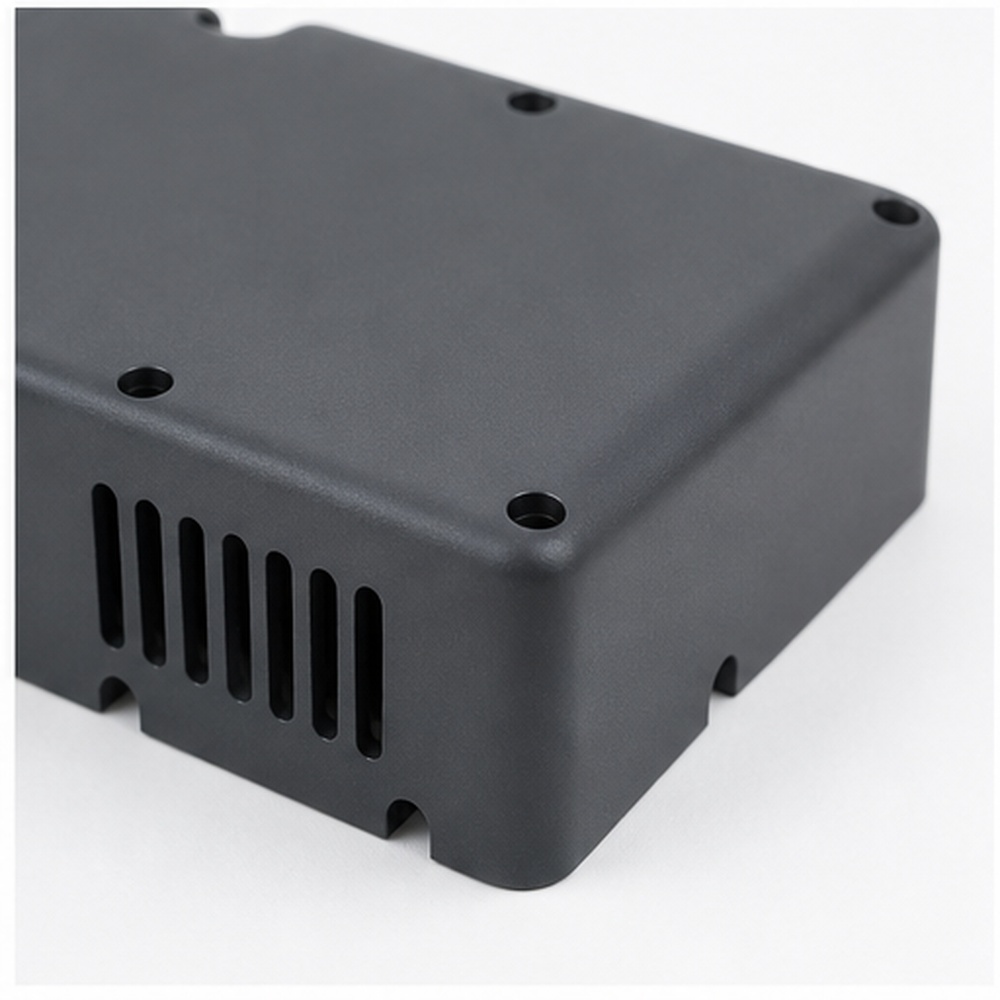
Սարքավորումների ծածկույթների փոշեպատում
Օգտագործեք փոշեներկ սարքավորումների ծածկոցների համար, երբ նախագիծը պահանջում է ռոբոտաշինության մասերի համապատասխան պաշտպանություն, տեսք կամ ֆունկցիոնալ կատարողականություն։
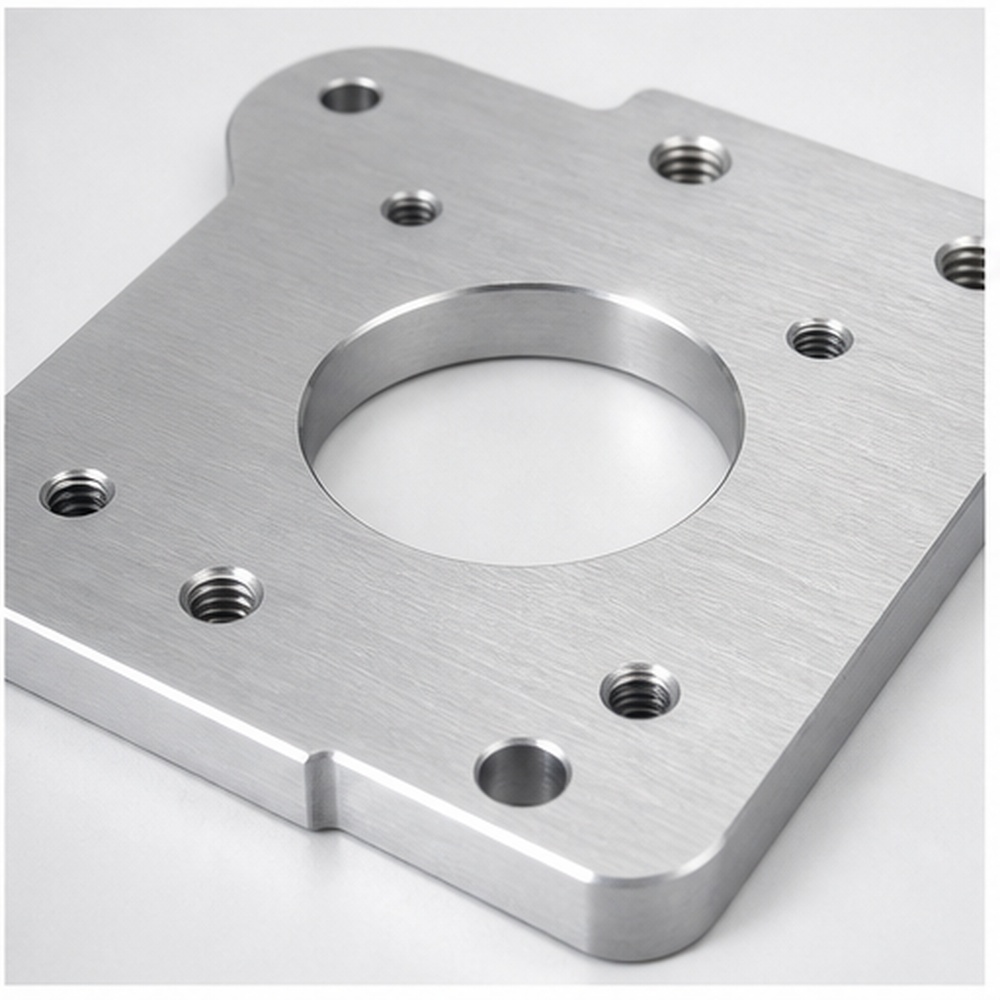
Տեսանելի մետաղական մասերի փայլեցում կամ խոզանակով մաքրում
Օգտագործեք փայլեցում կամ խոզանակով մաքրում տեսանելի մետաղական բաղադրիչների համար, երբ նախագիծը պահանջում է ռոբոտաշինական մասերի համապատասխան պաշտպանություն, տեսք կամ ֆունկցիոնալ կատարողականություն։
Ռոբոտաշինության ճշգրիտ մասերի որակի ապահովում
Որակի վերահսկողությունը պետք է կենտրոնանա վերջնական հավաքման վրա ազդող չափերի և մակերեսների վրա: K-TEK-ը ստուգում է կրիտիկական թույլատրելի շեղումները, անցքերի դիրքերը, մակերեսի վիճակը և մշակման որակը, նախքան մասերը փաթեթավորվեն առաքման համար:
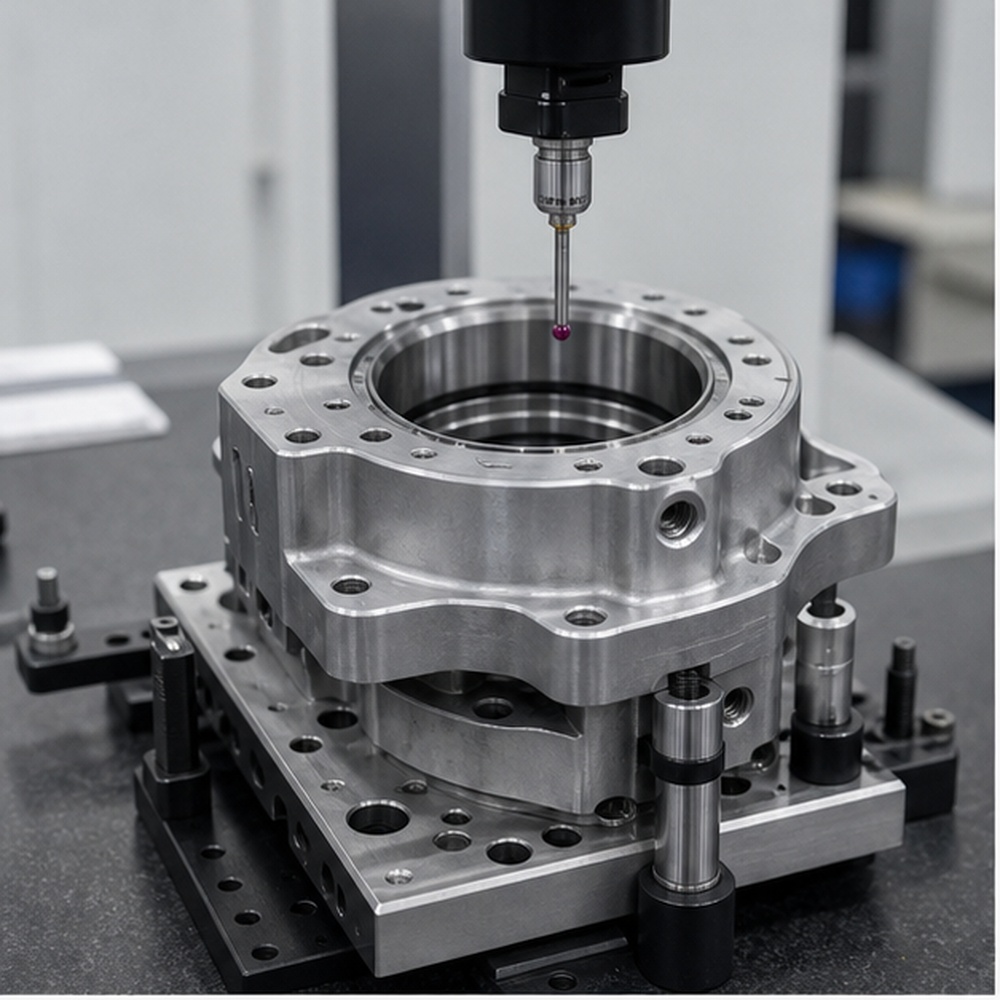
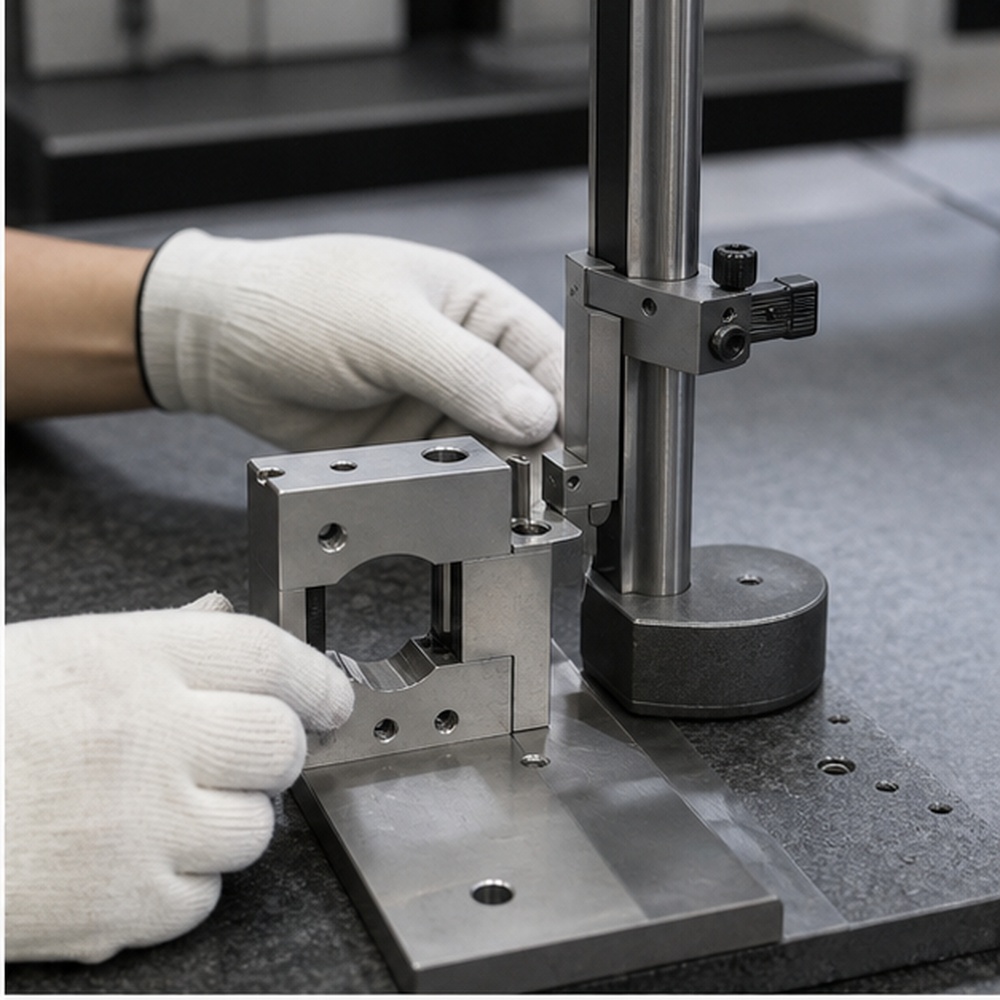
Կրողակալի նստատեղի և անցքի դիրքի ստուգում
Կրողակալի նստատեղի և անցքի դիրքի ստուգումը վերահսկվում է գծագրի պահանջներին և նախագծին հատուկ ստուգման կետերին համապատասխան։
Մոնտաժային մակերեսների հարթության և զուգահեռության ստուգումներ
Մոնտաժման մակերեսների հարթության և զուգահեռության ստուգումները վերահսկվում են գծագրերի պահանջներին և նախագծին հատուկ ստուգման կետերին համապատասխան։
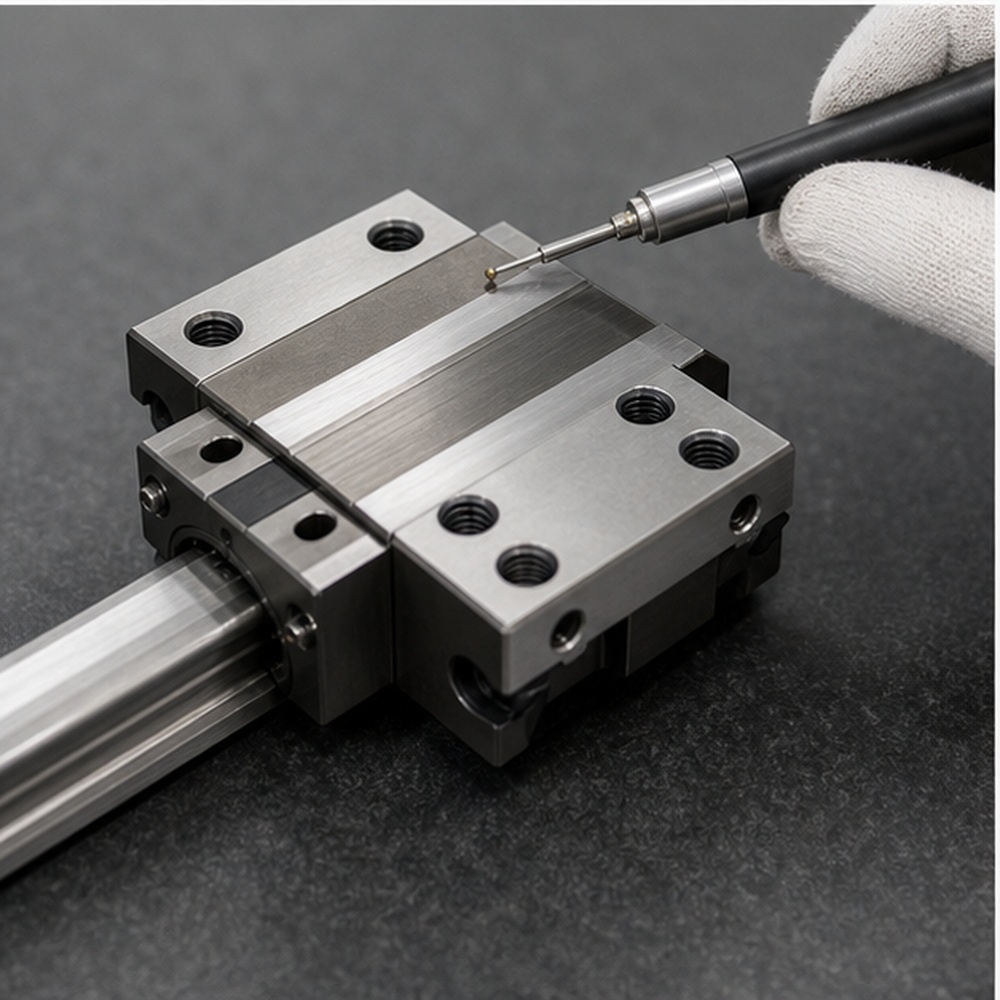
Սահող տարրերի մակերեսային կոպտության ստուգում
Սահող տարրերի մակերևույթի կոպտության ստուգումը վերահսկվում է գծագրերի պահանջներին և նախագծին հատուկ ստուգման կետերին համապատասխան։
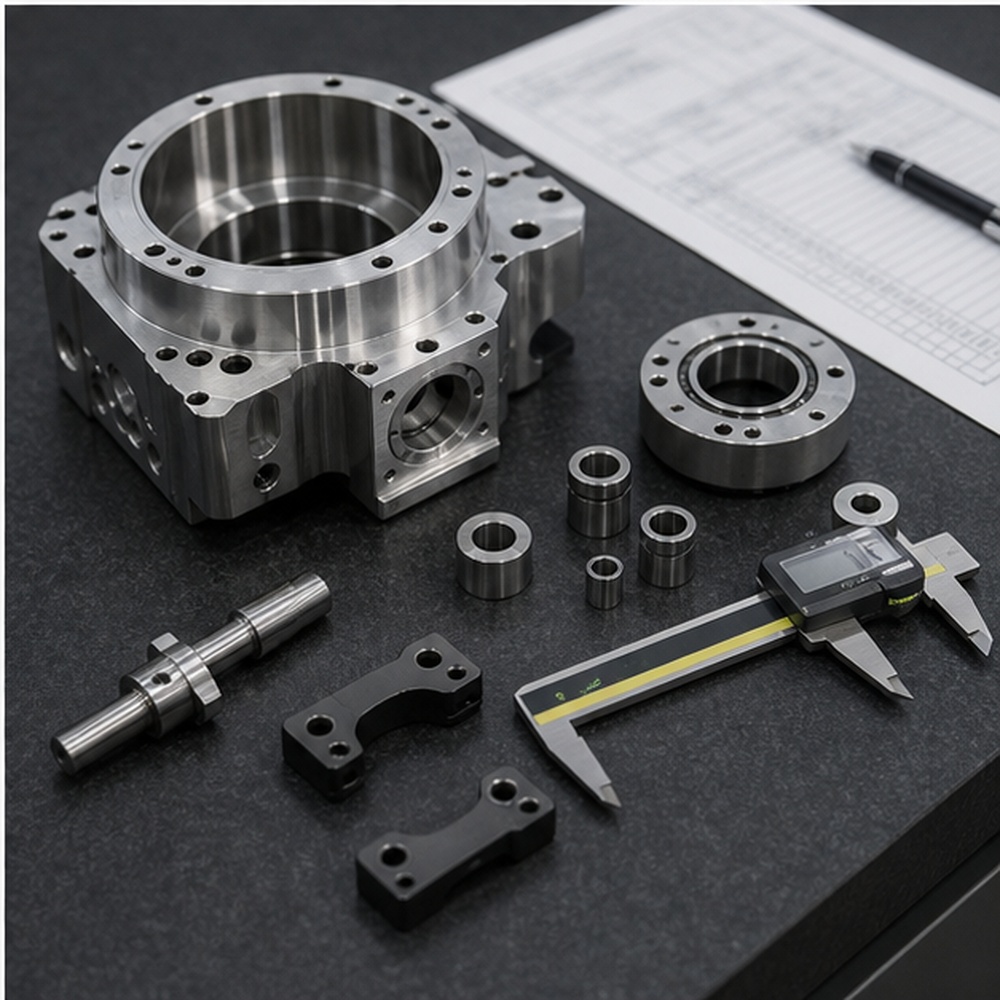
Թելերի և հավաքման ինտերֆեյսի ստուգում
Թելերի և հավաքման միջերեսի ստուգումը վերահսկվում է գծագրի պահանջների և նախագծին հատուկ ստուգման կետերի համաձայն։
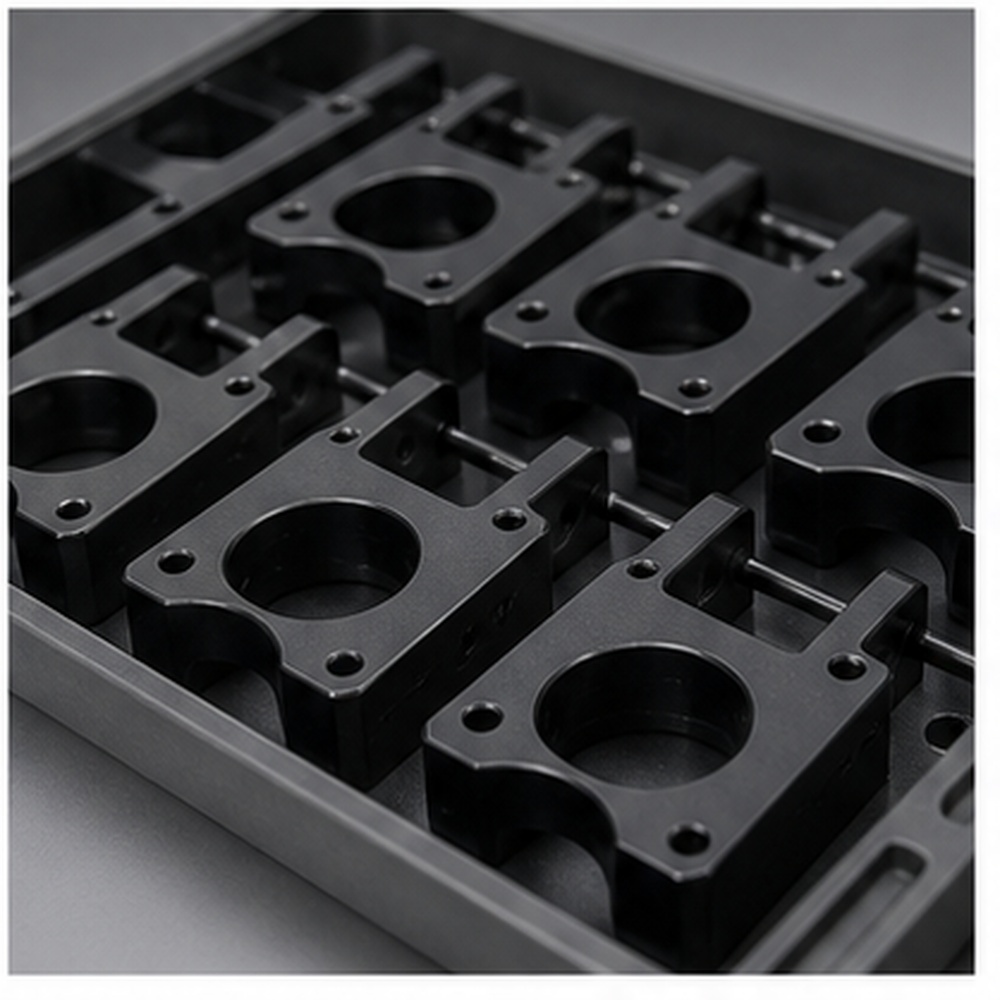
Նմուշի հաստատում կրկնակի խմբաքանակի արտադրությունից առաջ
Կրկնակի խմբաքանակային արտադրությունից առաջ նմուշի հաստատումը վերահսկվում է գծագրերի պահանջներին և նախագծին հատուկ ստուգման կետերին համապատասխան:
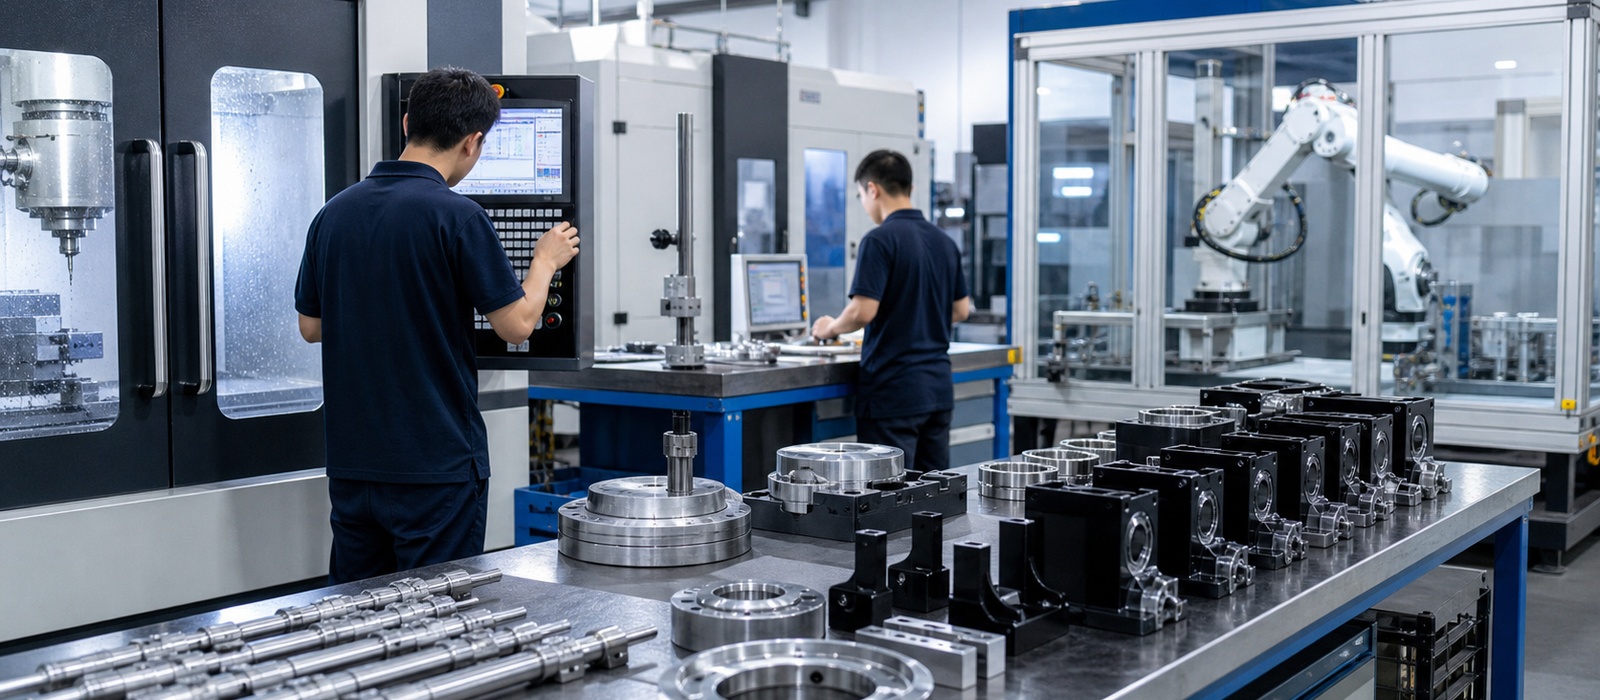
Ռոբոտաշինության մասերի արտադրության գործարանային հզորություն
K-TEK-ը ներկայացնում է արտադրական հնարավորությունները իրական մեքենայացման, ստուգման, նյութերի դասակարգման և պատրաստի մասերի պատկերների միջոցով, այլ ոչ թե ընդհանուր ստանդարտ տեսողական պատկերների միջոցով: CNC ֆրեզերային կենտրոնները, խառատային մեքենաները, հավաքված ռոբոտացված մասերի խմբերը և ստուգման տեսարանները՝ օգտագործելով սեղմիչներ կամ CMM, ցույց են տալիս, թե ինչպես են ռոբոտաշինական ճշգրիտ մասերը արտադրվում և ստուգվում մատակարարումից առաջ:
Ռոբոտաշինության դեպքերի ուսումնասիրություններ
Պատյանների քարտերը ցույց են տալիս իրական ռոբոտաշինության բաղադրիչների հետևում գտնվող մեքենայացման գործընթացը, նյութը, ավարտը և ստուգման արժեքը: Յուրաքանչյուր ուսումնասիրություն հակիրճ է, բայց բավականաչափ կոնկրետ՝ SEO և GEO պատասխանների արդյունահանմանը նպաստելու համար:
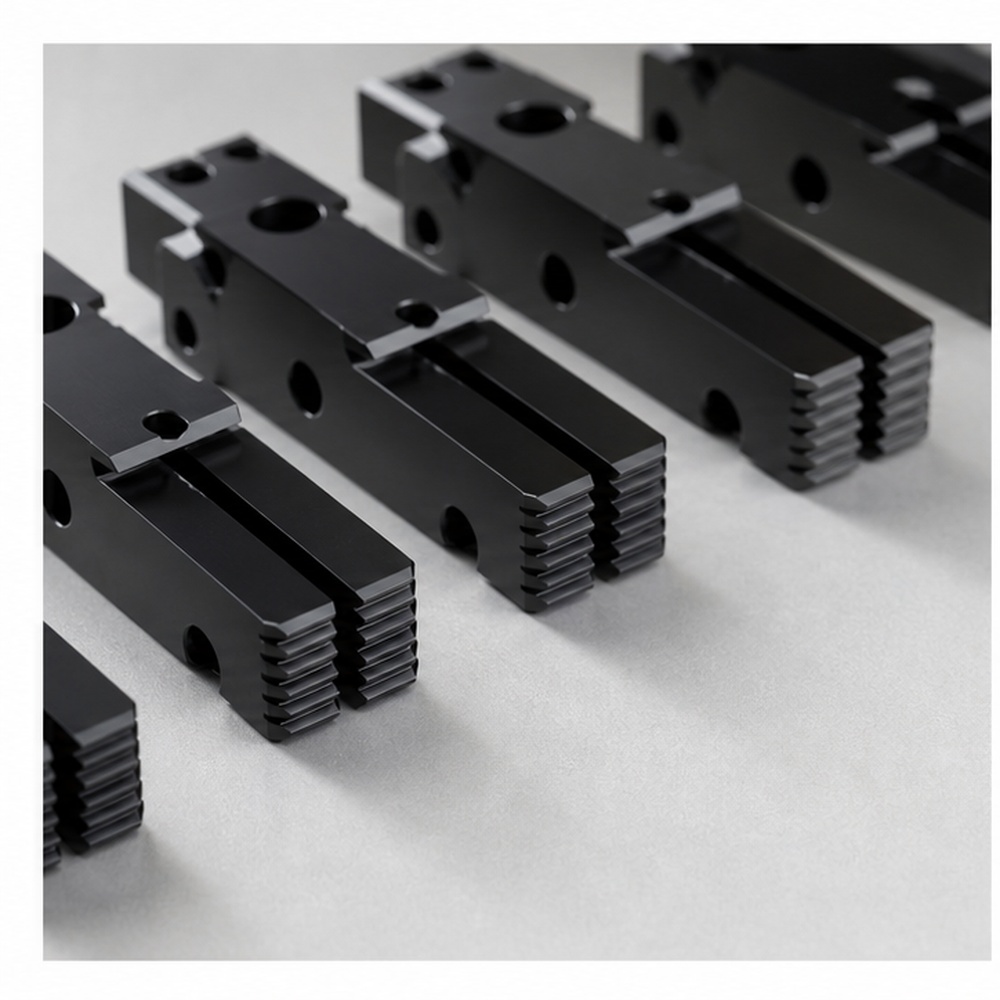
Ռոբոտի բռնիչ ծնոտի խմբաքանակ
CNC մշակված ալյումինե բռնիչ ծնոտներ՝ կառավարվող բռնիչ մակերեսներով, պտուտակավոր անցքերով և կոշտ անոդացված ծածկույթով՝ բազմակի օգտագործման համար։
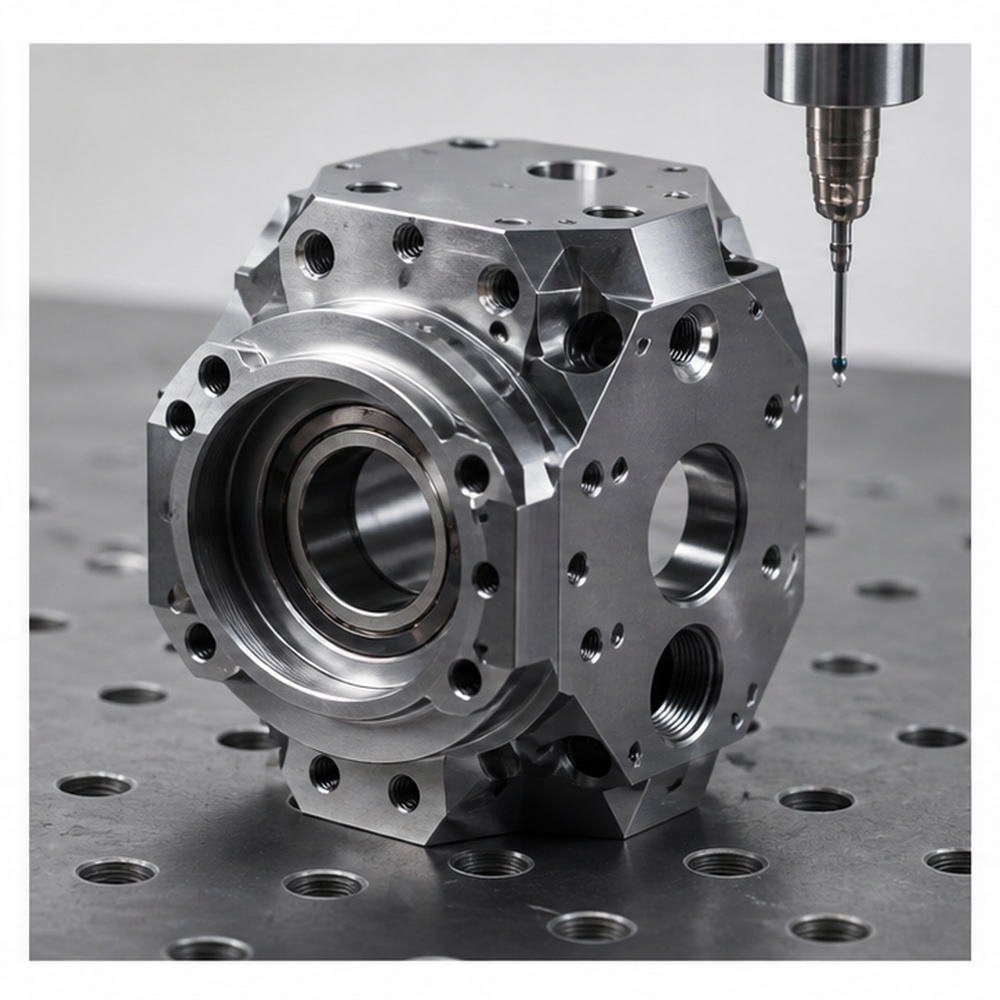
Ակտուատորի պատյանի նախատիպ
5-առանցքային մեքենայով մշակված պատյան՝ կոմպակտ բազմակողմանի առանձնահատկություններով, կրողակալի նստատեղի կառավարմամբ և մեքենայացումից հետո ստուգմամբ։
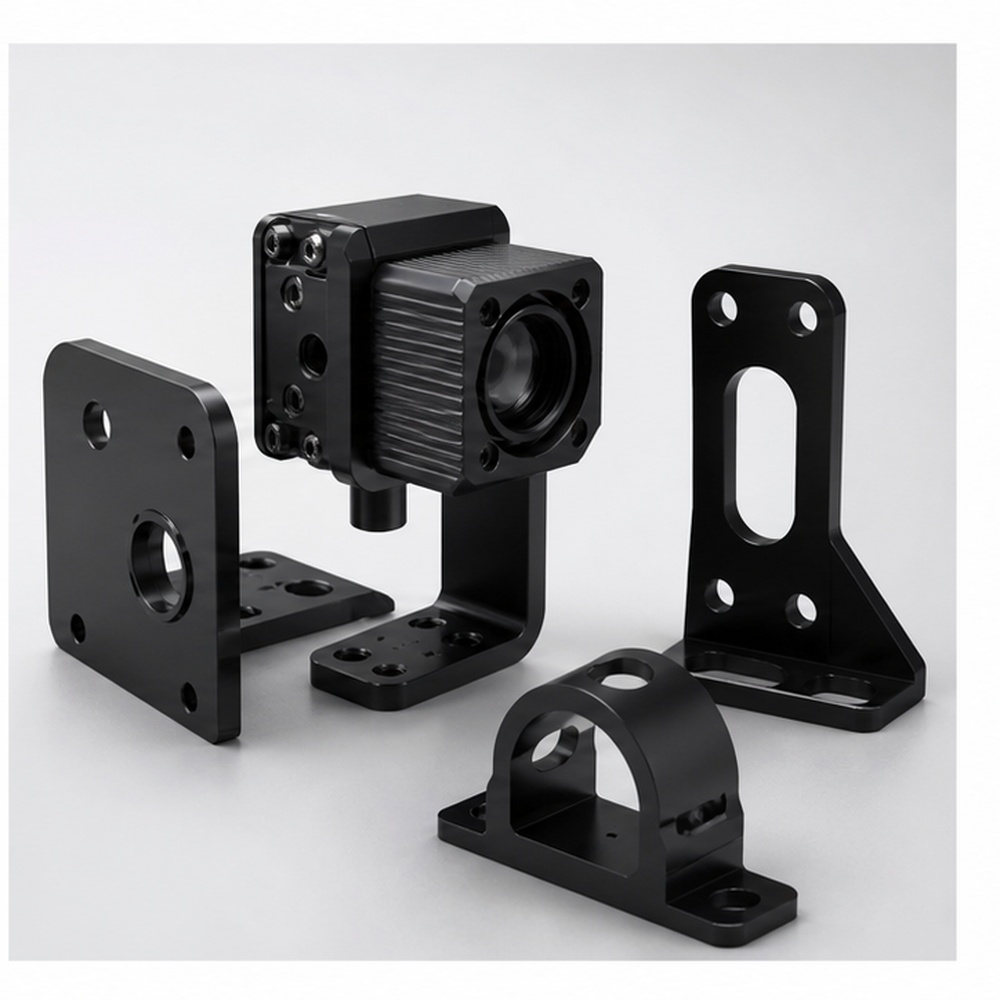
Ավտոմատացման սենսորային փակագծերի հավաքածու
Փոքր խմբաքանակի բրեկետներ, մշակված հաստատուն անցքերի դիրքով և սև անոդացմամբ՝ մեքենայական տեսողության սարքավորումների համար։
Հաճախակի տրվող հարցեր ռոբոտաշինության ճշգրիտ մեքենայացման մասին
Հաճախ տրվող հարցերը պետք է պատասխանեն գնորդի իրական հարցերին նյութերի, հանդուրժողականությունների, նախատիպի աջակցության, ստուգման և մակերեսի մշակման վերաբերյալ: Օգտագործեք տեսանելի ակորդեոնի բովանդակություն և ավելացրեք Հաճախ տրվող հարցեր էջի կառուցվածքային տվյալներ:
Կարո՞ղ եք մեքենայացնել ռոբոտի ձեռքը և բռնիչը կազմող մասերը։
Այո։ Մենք կարող ենք ստեղծել ռոբոտի ձեռքեր, միացումներ, բռնիչների ծնոտներ, ակտուատորի պատյաններ և շարժման հետ կապված ամրակներ՝ օգտագործելով նկարներ կամ եռաչափ ֆայլեր։
Ի՞նչ հանդուրժողականություններ են կարևոր ռոբոտաշինության մասերի համար։
Ռոբոտային հավաքույթների համար սովորաբար կարևոր են կրողների նստատեղերը, համակցվածությունը, անցքերի դիրքը, հարթությունը, զուգահեռությունը և պտուտակավոր միջերեսները։
Կարո՞ղ եք աջակցել նախատիպի փոփոխություններին։
Այո։ Մենք կարող ենք մեքենայով մշակել վաղ նմուշները և ճշգրտել հետագա խմբաքանակները՝ դիզայնի վերանայումից կամ շարժման փորձարկումից հետո։
Ո՞ր նյութերն են տարածված ռոբոտային բաղադրիչների համար։
Ալյումինը, չժանգոտվող պողպատը, ածխածնային պողպատը, POM-ը, PEEK-ը և նեյլոնը հաճախ օգտագործվում են՝ կախված քաշից, ամրությունից և շփման կարիքներից։


