

Bakit Piliin ang K-TEK para sa mga Piyesa ng Katumpakan ng Robotics
Pinagsasama ng K-TEK ang 5-axis CNC machining, CNC milling, CNC turning, WEDM, EDM, grinding, heat treatment, surface treatment, assembly support, ISO 9001:2015 quality management, ERP-supported production control, tight-tolerance machining at fine surface finish control. Ang mga kakayahang ito ay nakakatulong sa mga engineering buyer na mabawasan ang gastos sa komunikasyon ng supplier at mapanatiling nakaayon ang mga precision component sa mga aprubadong drawing.
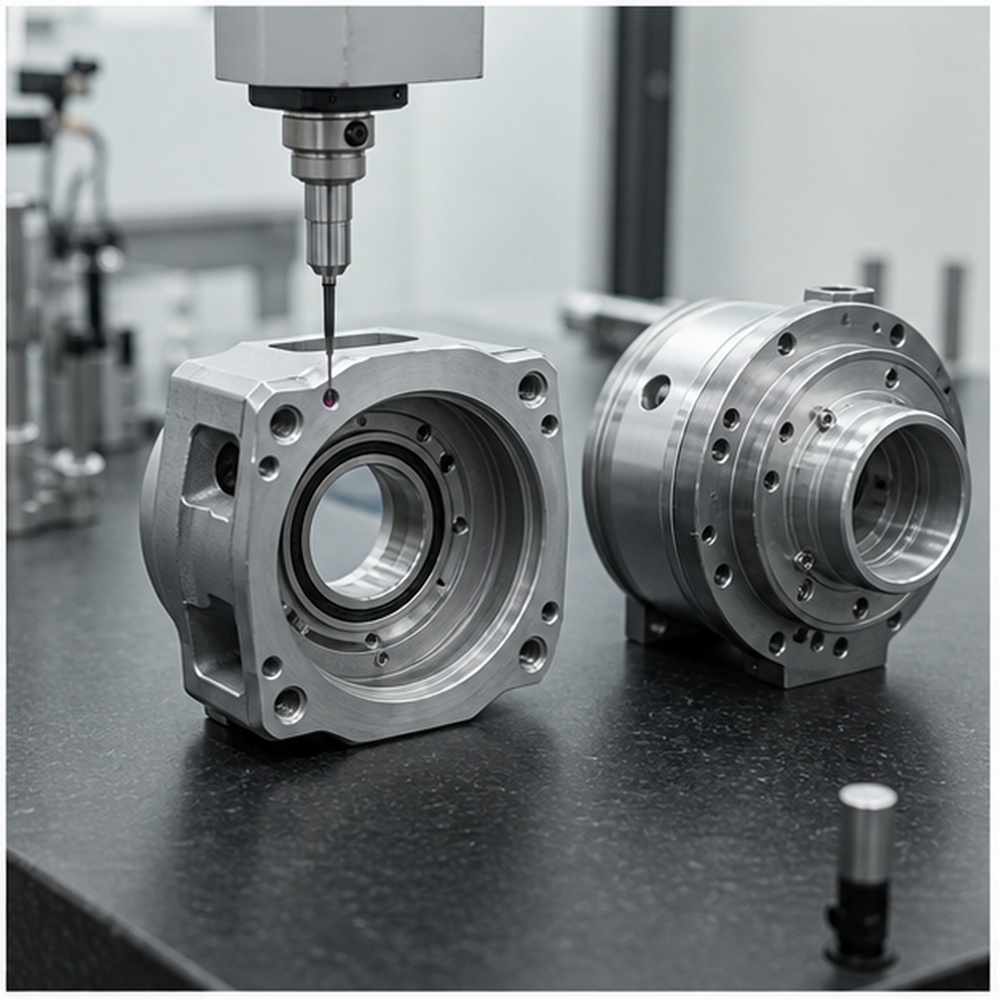
Paggalaw-Kritikal na Pagkasya
Nakatuon kami sa coaxiality, posisyon ng butas, mga upuan ng bearing, at mga interface ng assembly na nakakaimpluwensya sa paggalaw ng robot.
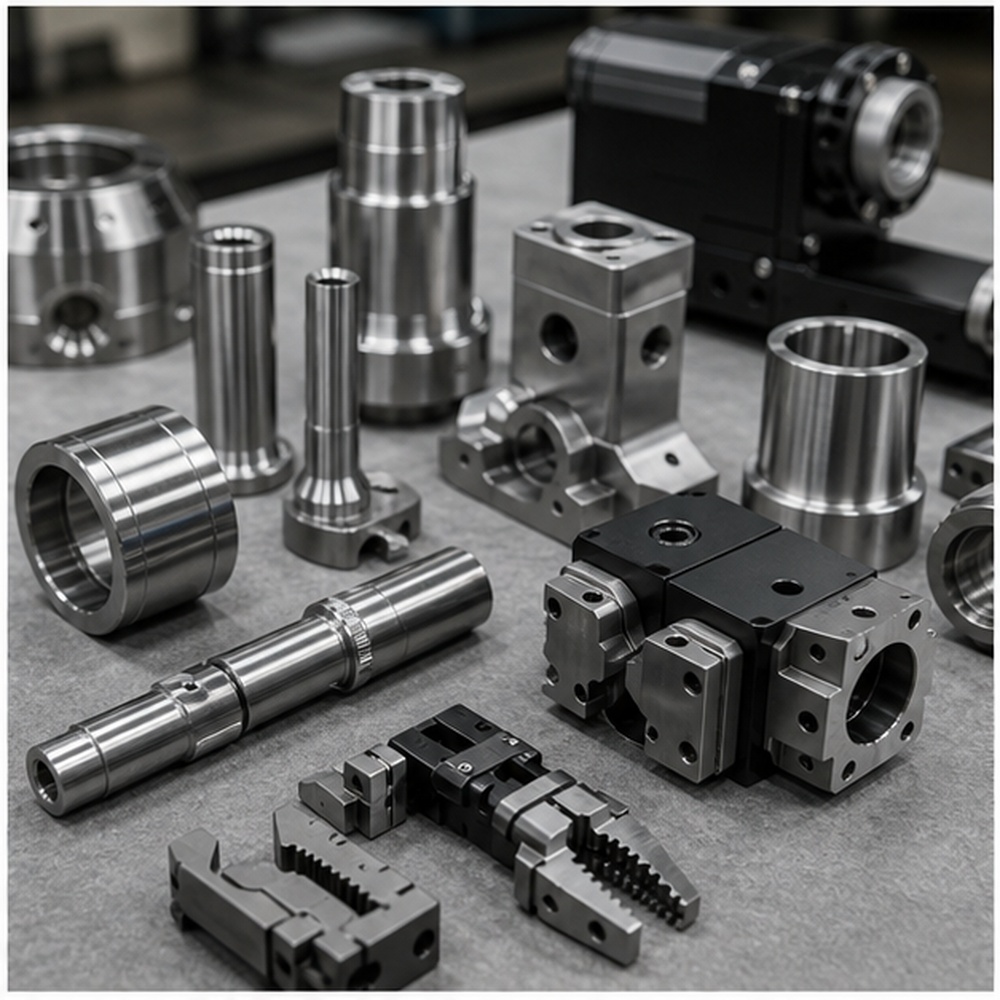
Produksyon ng Maramihang Proseso
Ang paggiling, pag-ikot, 5-axis machining, EDM at paggiling ay nakakatulong sa paggawa ng mga magkakahalong pamilya ng mga bahaging robotiko.
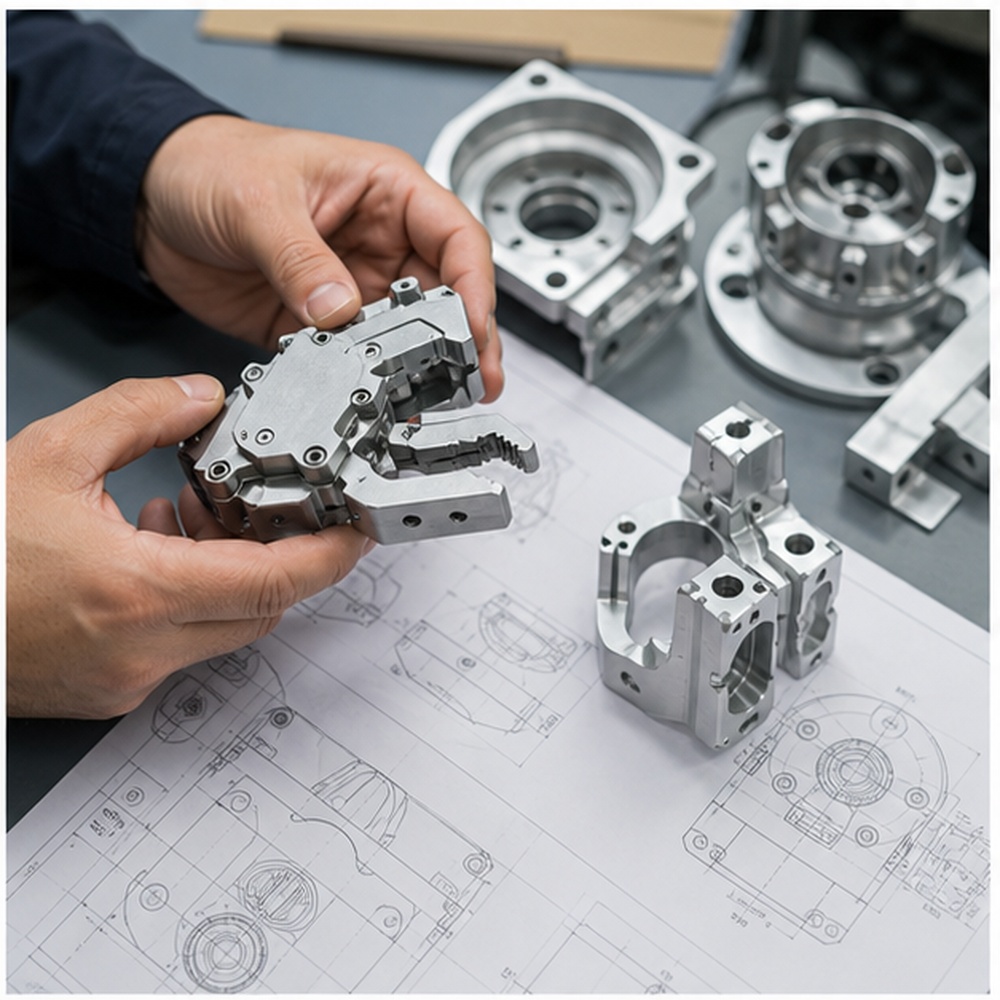
Suporta sa Pagbabago ng Inhinyeriya
Mabilis na mapangasiwaan ang mga rebisyon sa prototype kapag nagbago ang disenyo ng robot pagkatapos ng pagsubok.

Pare-parehong Produksyon ng Batch
Ang daloy ng order na sinusuportahan ng ERP ay nakakatulong na mapanatiling nakahanay ang mga paulit-ulit na robotic na bahagi sa mga aprubadong sample.
Mula Prototype ng Robotics Hanggang sa Maaasahang Produksyon
Ang pag-unlad ng robotics ay karaniwang lumilipat mula sa konsepto ng prototype patungo sa functional motion testing, pagkatapos ay sa pilot equipment at paulit-ulit na produksyon. Kayang i-machine ng K-TEK ang mga maagang prototype para sa fit validation, i-update ang geometry pagkatapos ng mga pagbabago sa actuator o sensor at suportahan ang maliliit hanggang katamtamang batch kapag nakumpirma na ang disenyo.
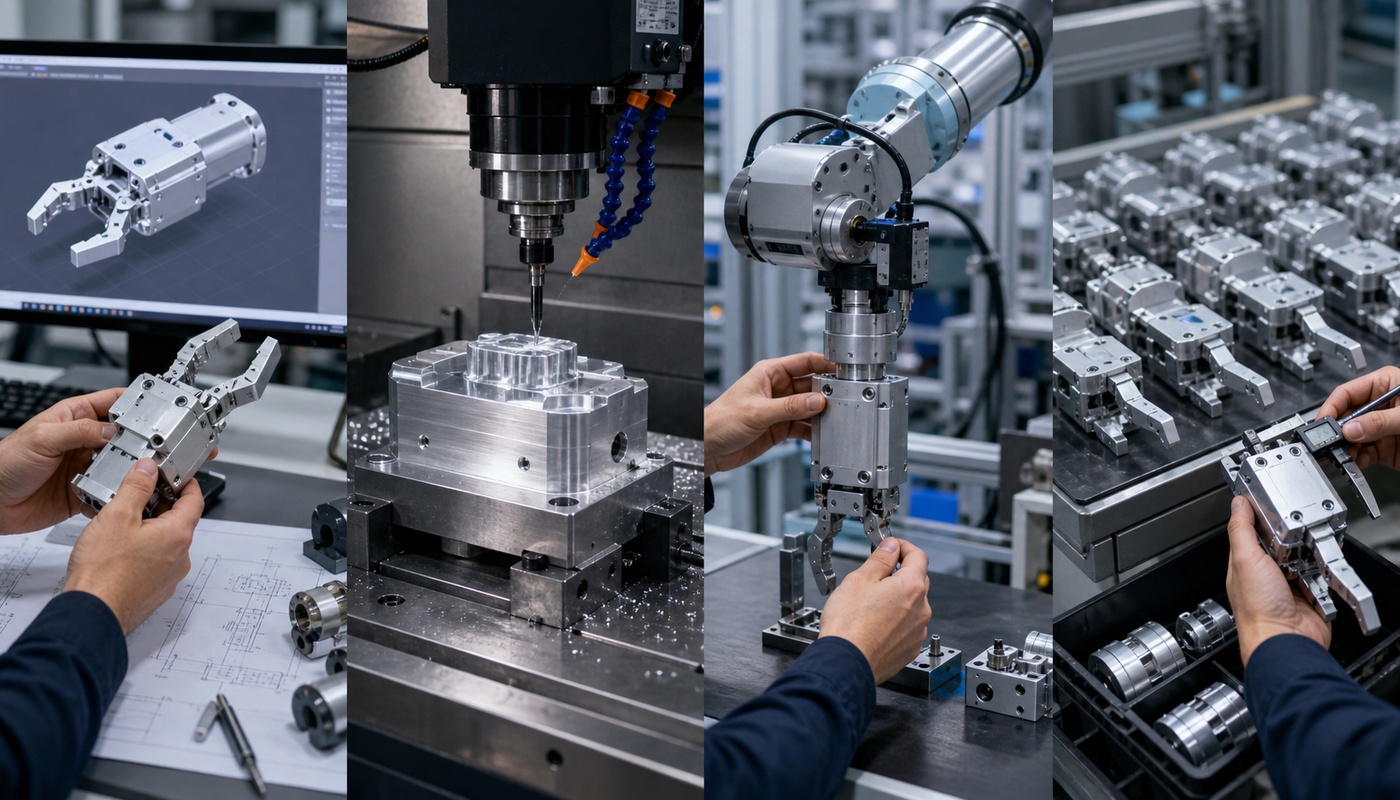
Pagsusuri sa Pagguhit
Suriin ang mga CAD file, mga tala ng materyal, mga tolerance, at mga kinakailangan sa pagtatapos bago ang pagmachining.
Pagmakina ng Prototipo
Gumawa ng mga functional sample para sa fit, assembly, surface, at engineering validation.
Pilot Batch
Tiyakin ang katatagan ng proseso, paraan ng inspeksyon, at pagbabalot bago ang paulit-ulit na produksyon.
Ulitin ang Produksyon
Panatilihing pare-pareho ang mga aprubadong sukat, mga tapusin, at mga punto ng inspeksyon sa iba't ibang batch.
Mga Kakayahan sa Paggawa para sa mga Bahagi ng Robotics
Piliin ang tamang proseso ayon sa heometriya ng bahagi, tolerance, materyal at dami ng produksyon. Maaaring pagsamahin ng K-TEK ang CNC milling, turning, 5-axis machining, EDM, WEDM, grinding at surface treatment para sa kumpletong precision na paggawa ng bahagi.
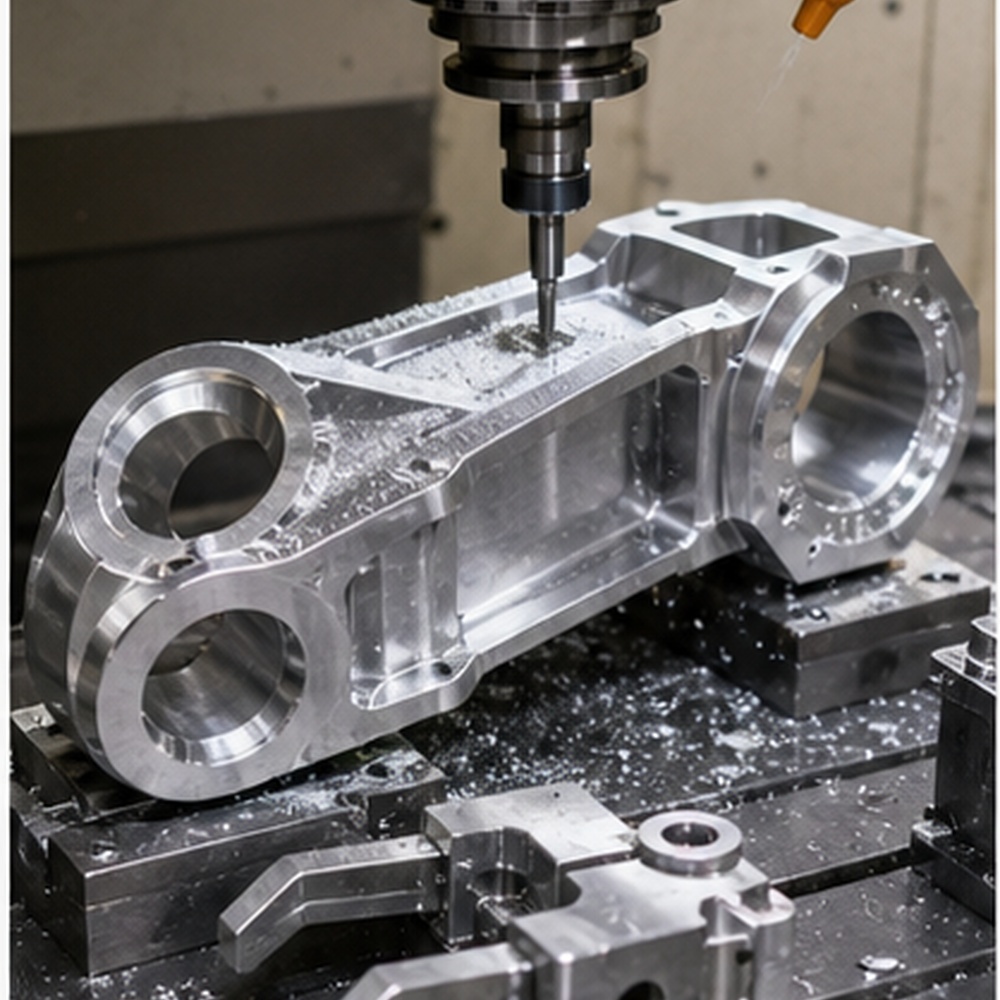
Paggiling ng CNC
Para sa mga braso ng robot, mga frame, mga panga ng gripper, mga mount ng sensor at mga plato ng kagamitan.
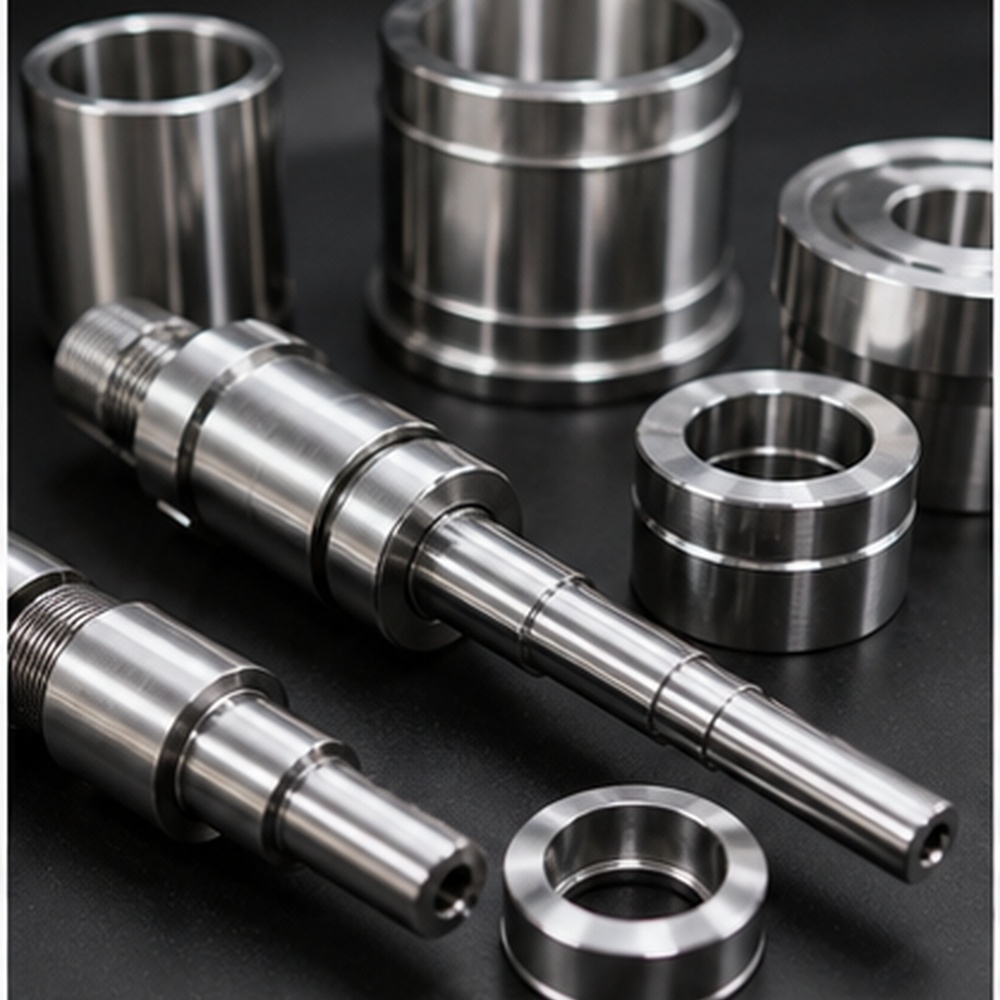
Pag-ikot ng CNC
Para sa mga shaft, sleeve, pulley, collar, spacer at mga bilog na bahagi ng actuator.
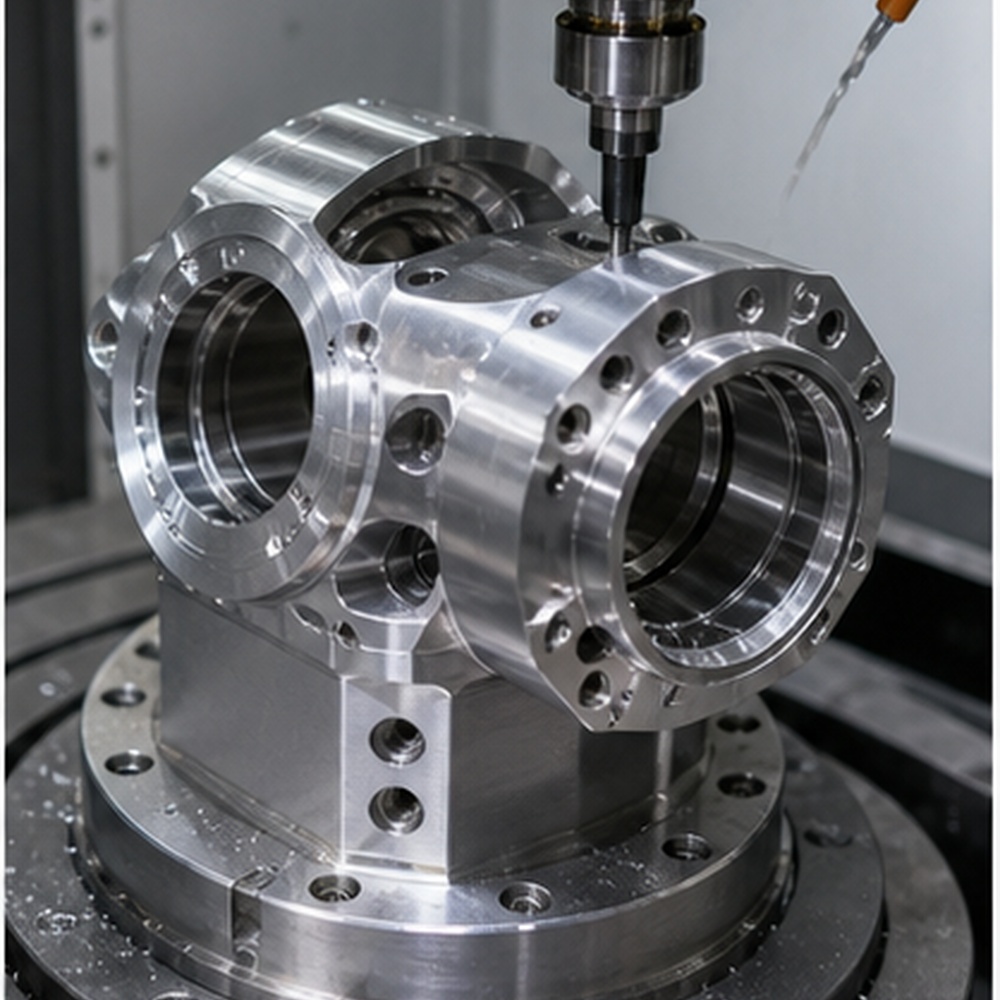
5-Axis Machining
Para sa mga naka-anggulong katangian, mga siksik na kasukasuan ng robot, at magaan at kumplikadong mga katawan.
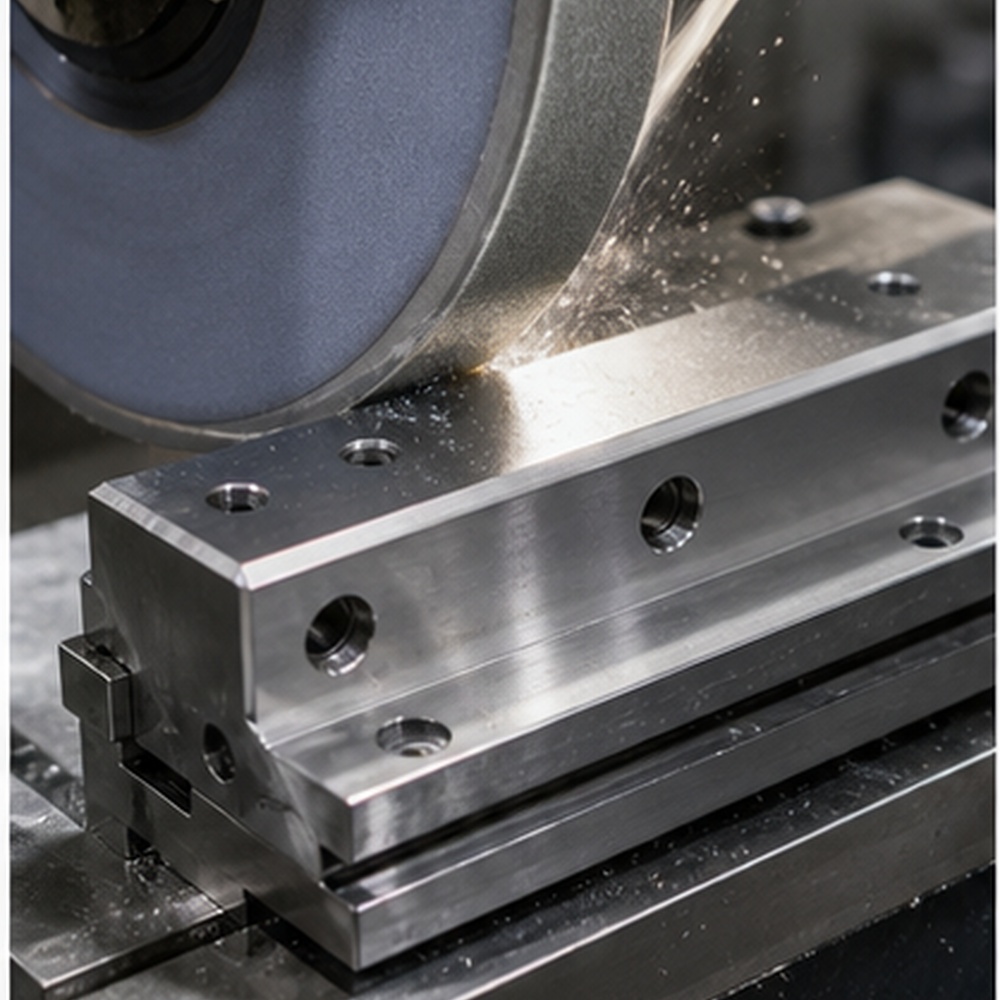
Paggiling
Para sa mga sliding surface, mga tiyak na contact face, at mga high-fit assembly.
Paggamot sa Ibabaw
Para sa anodized aluminum, plated steel o mga kosmetikong nakikitang bahagi ng robot.
Mga Bahagi ng Robotics na Ginagawa Namin
Gumagawa ang K-TEK ng mga pasadyang bahagi para sa robotics na may katumpakan batay sa mga drowing ng mamimili, mga 3D file, at mga kinakailangan sa paggana. Ang seksyong ito ay dapat makatulong sa Google at AI search na maunawaan ang eksaktong saklaw ng bahagi sa halip na gumamit ng mga generic na salita sa industriya.
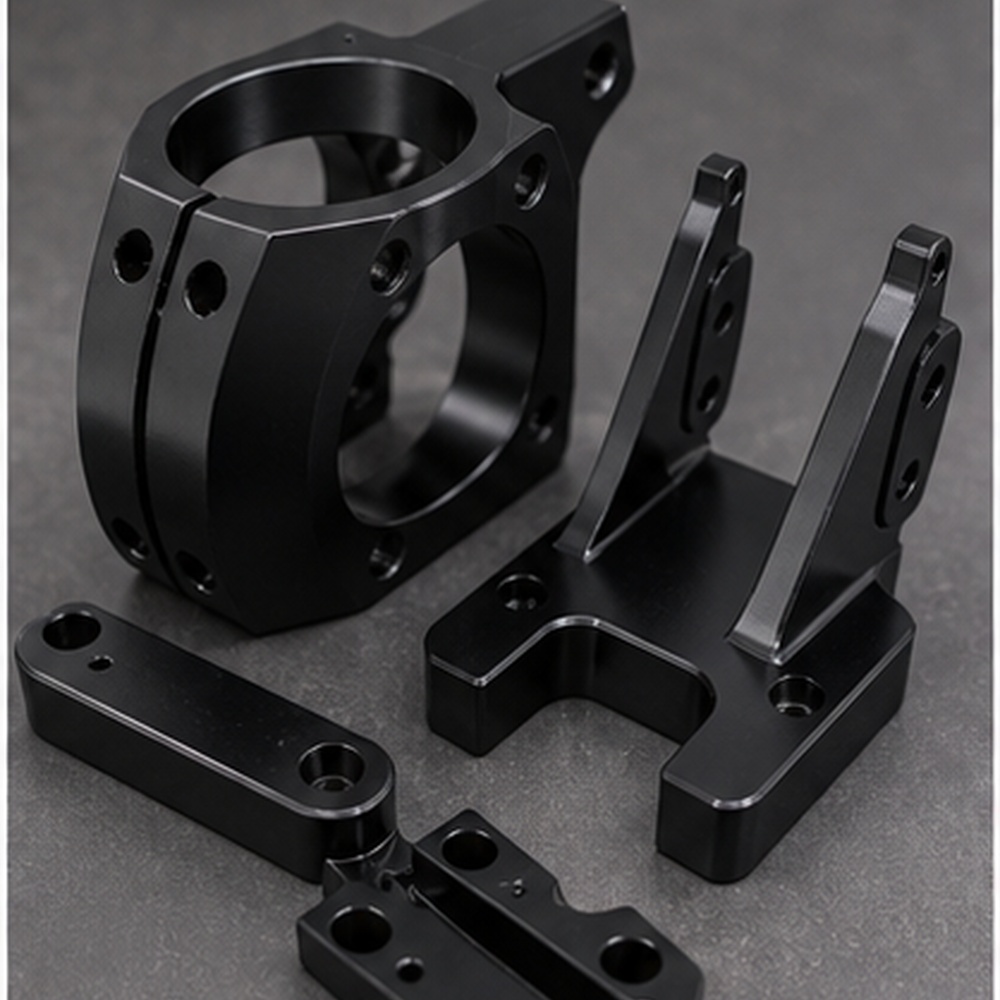
Mga kasukasuan ng braso ng robot
Mga pasadyang makinang robot arm joint na ginawa ayon sa mga kinakailangan sa drawing, materyal, tolerance, at pagtatapos.
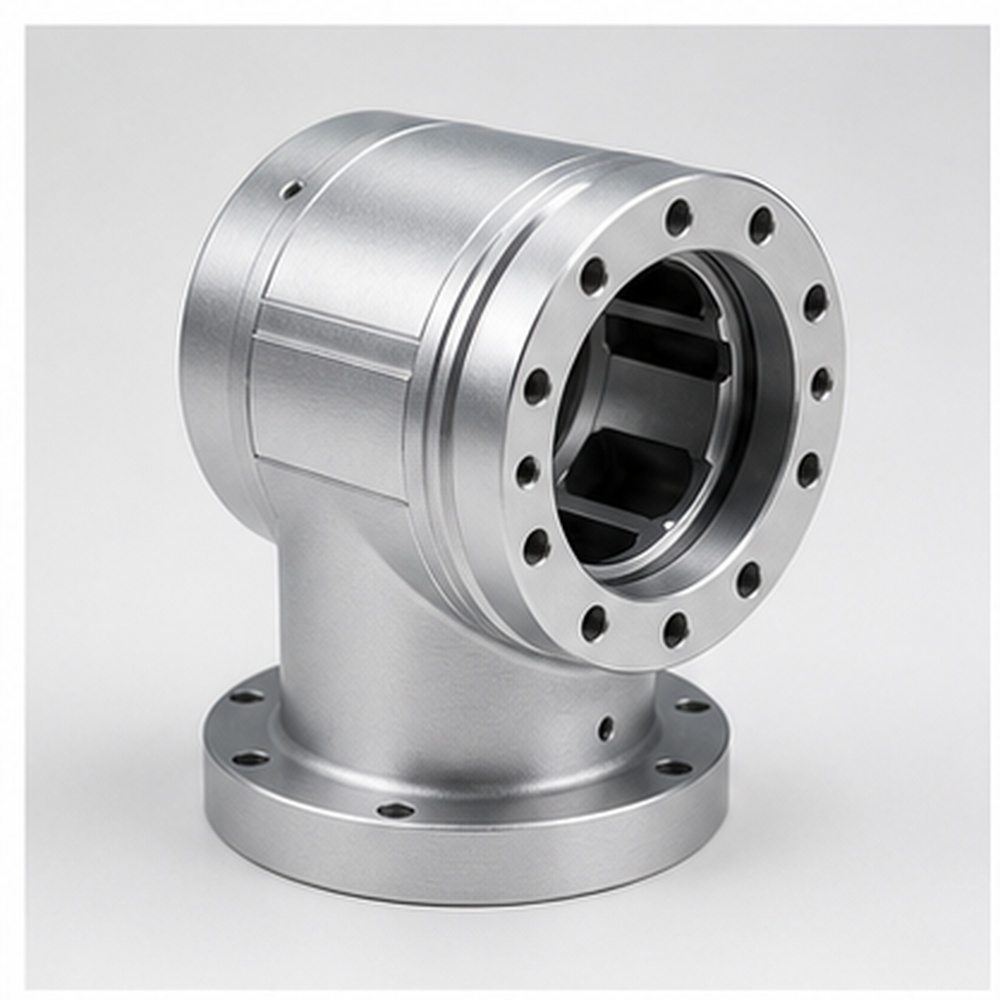
Mga pabahay ng actuator
Mga pasadyang makinang na actuator housing na ginawa ayon sa mga kinakailangan sa drawing, materyal, tolerance, at pagtatapos.
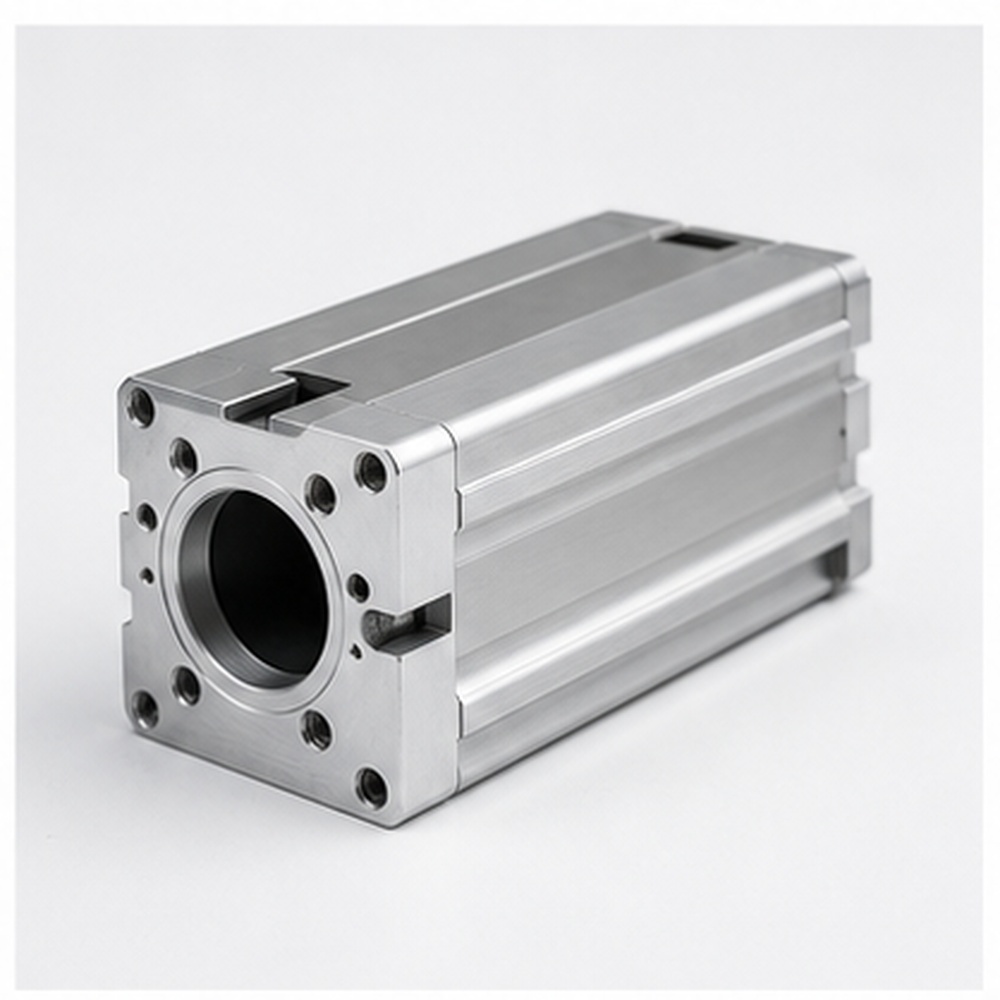
Mga daliri at panga na panghawak
Mga pasadyang makinang daliri at panga ng gripper na ginawa ayon sa mga kinakailangan sa drowing, materyal, tolerance, at pagtatapos.
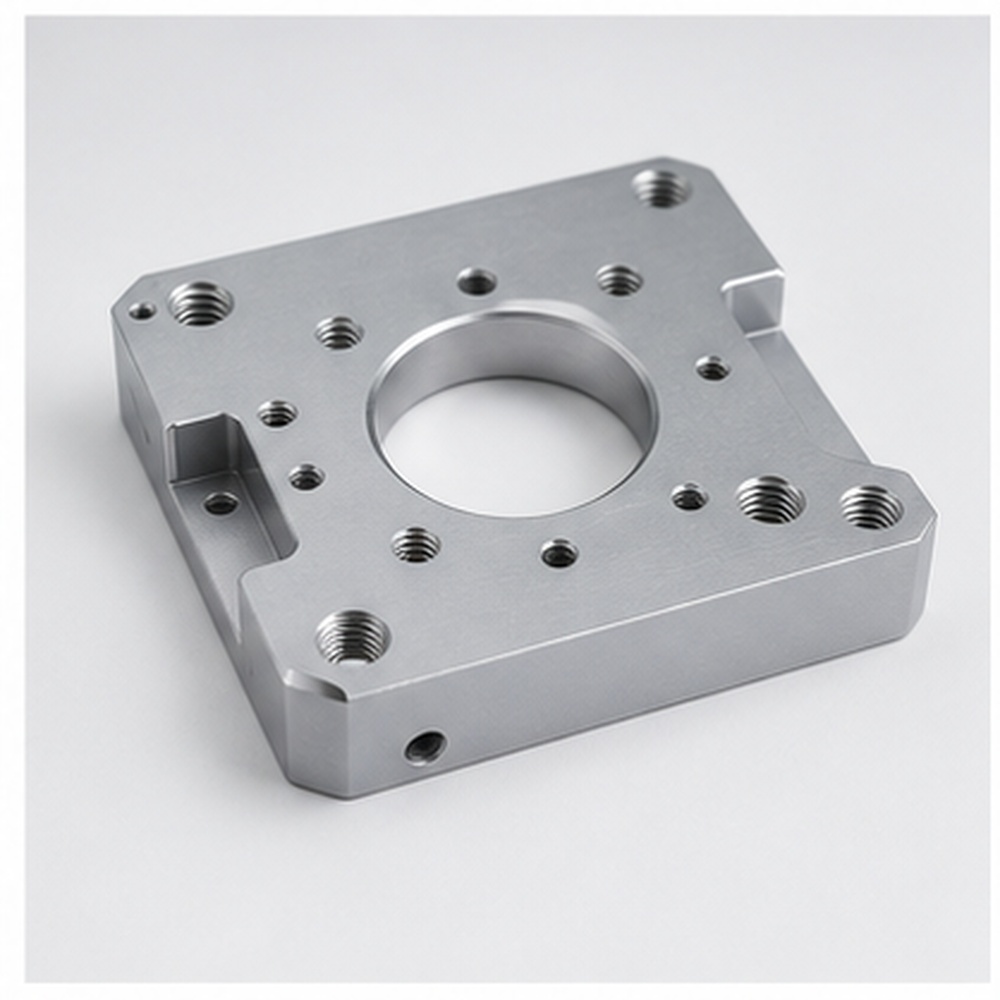
Mga plato ng pagkakabit ng motor
Mga pasadyang makinang motor mounting plate na ginawa ayon sa mga kinakailangan sa drawing, materyal, tolerance, at pagtatapos.
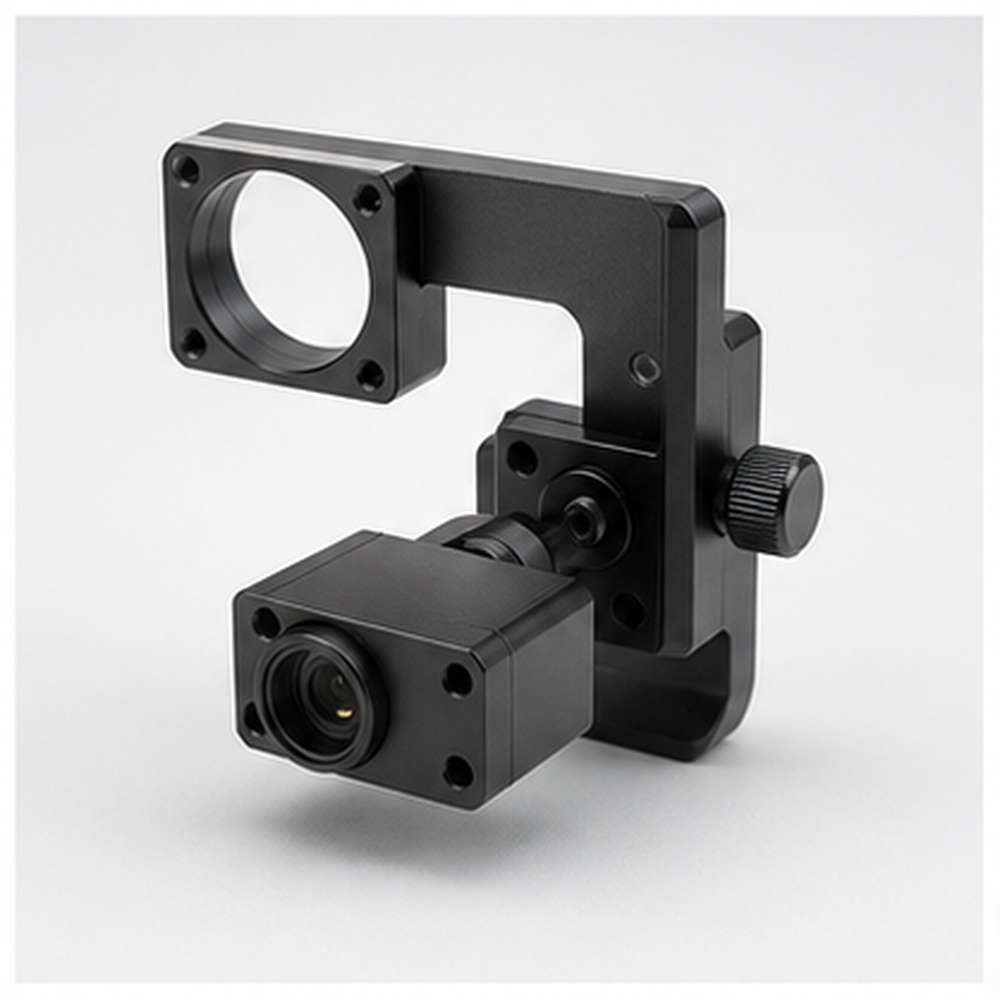
Mga bracket ng sensor
Mga pasadyang makinang sensor bracket na ginawa ayon sa mga kinakailangan sa pagguhit, materyal, tolerance, at pagtatapos.
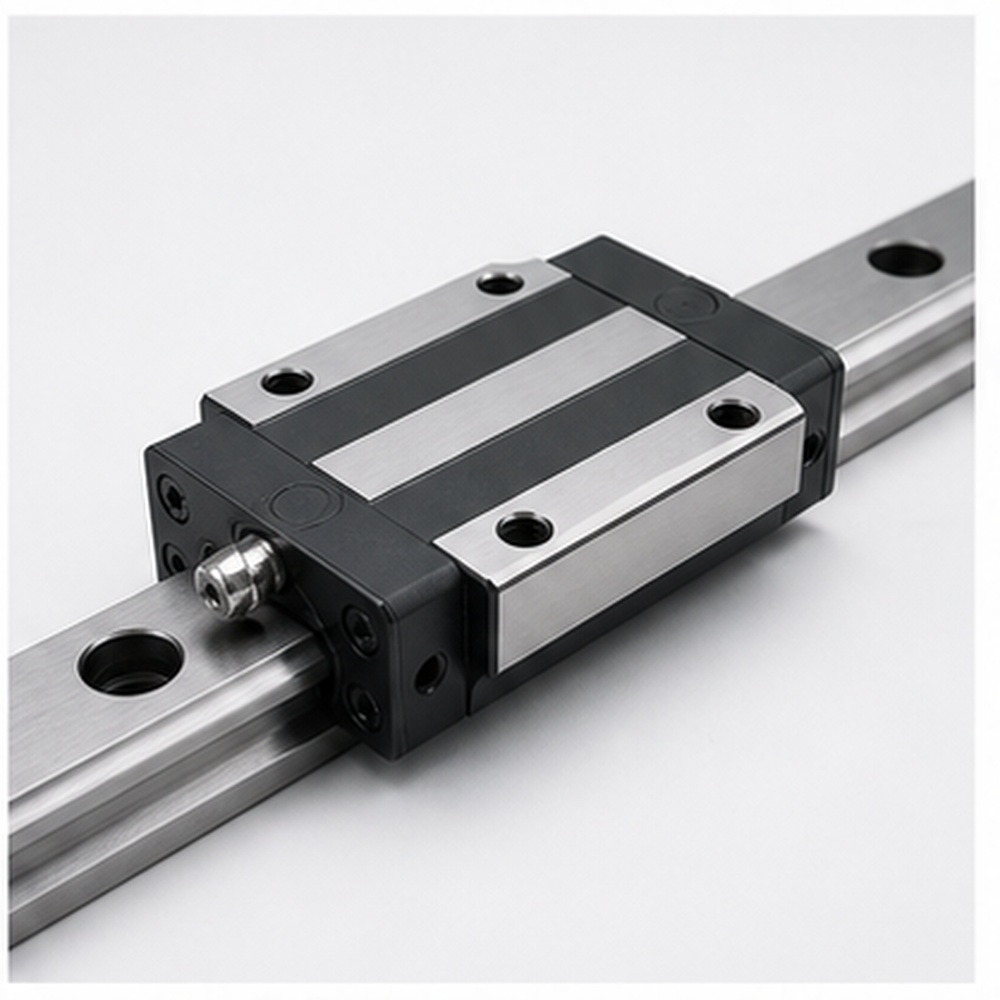
Mga bloke ng gabay na linyar
Mga pasadyang makinang linear guide block na ginawa ayon sa mga kinakailangan sa pagguhit, materyal, tolerance, at pagtatapos.
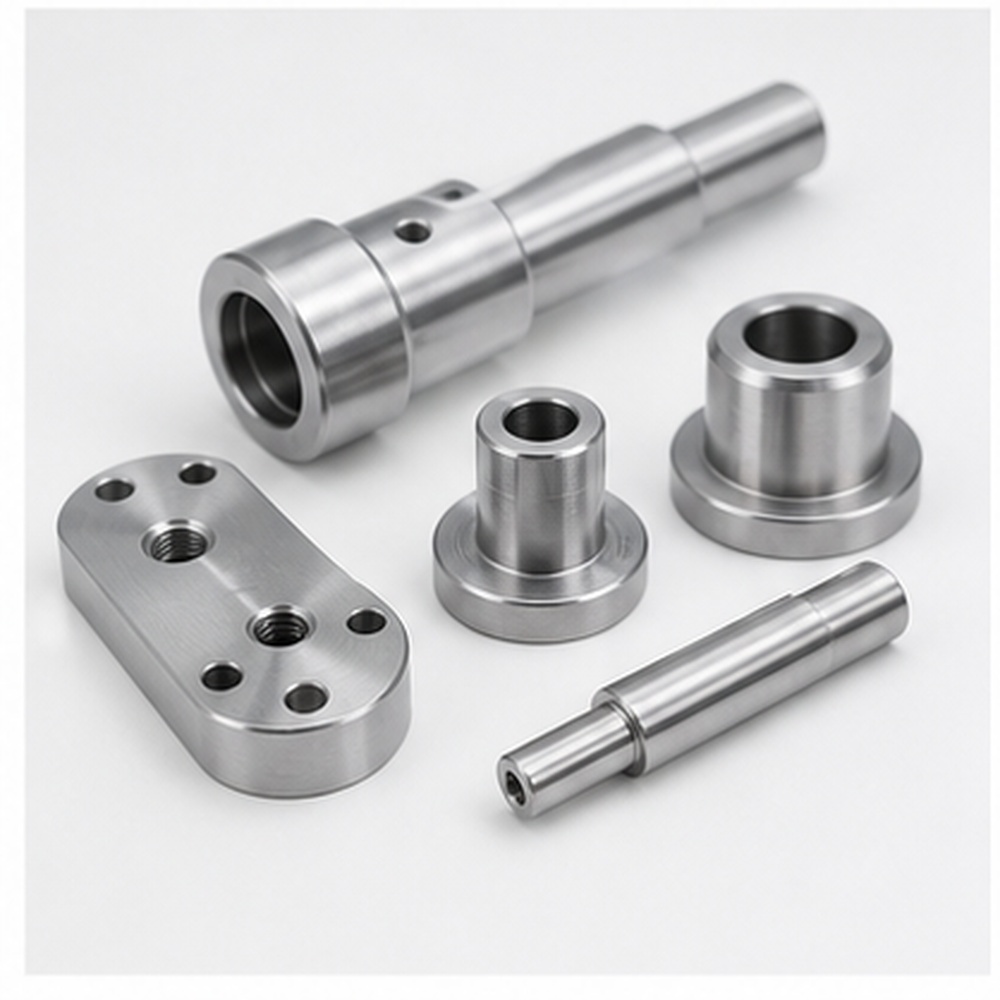
Mga baras, manggas at spacer
Mga pasadyang makinang shaft, sleeve, at spacer na ginawa ayon sa mga kinakailangan sa drawing, materyal, tolerance, at pagtatapos.
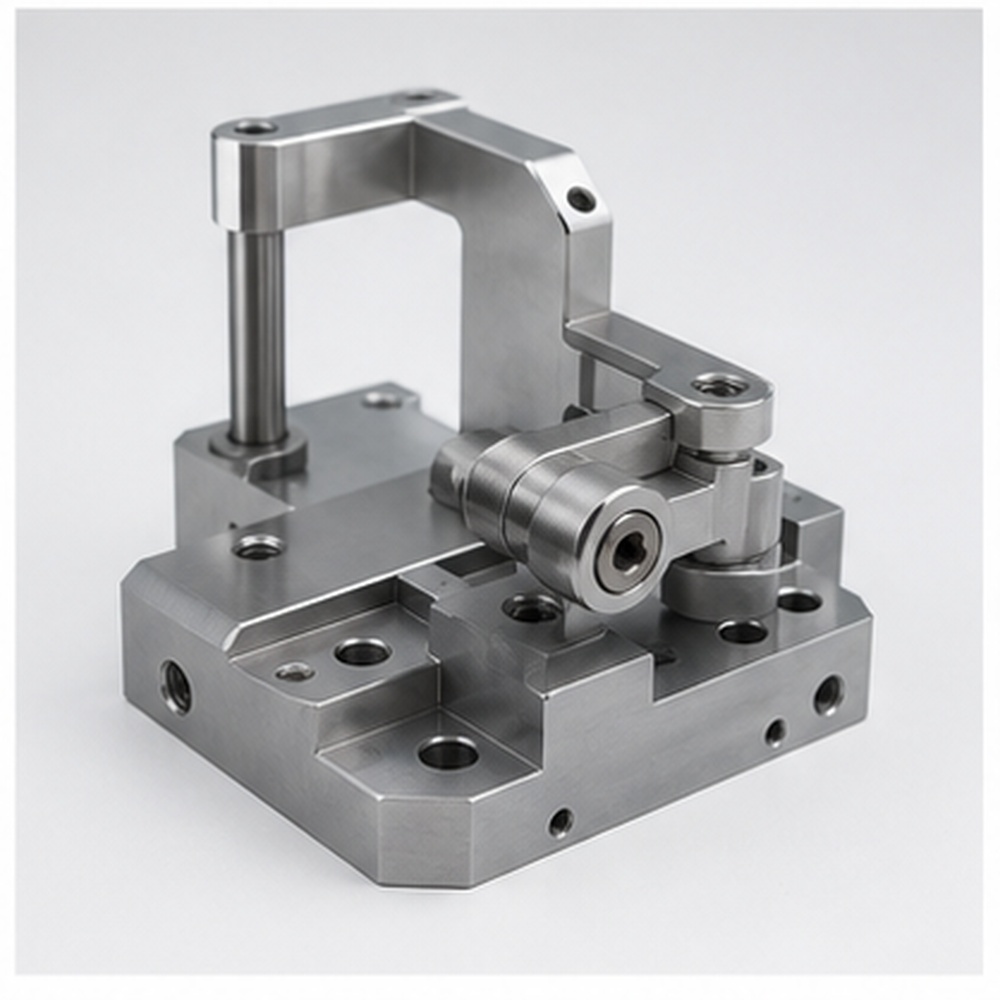
Mga bahagi ng automation fixture
Mga pasadyang makinang automation na bahagi ng fixture na ginawa ayon sa mga kinakailangan sa drawing, materyal, tolerance, at pagtatapos.
Mga Materyales para sa mga Bahaging Makinarya ng Robotics
Ang pagpili ng materyal ay nakakaapekto sa timbang, lakas, resistensya sa kalawang, kondaktibiti, pagtatapos ng ibabaw, at pangmatagalang katatagan ng pag-assemble. Ang talahanayan sa ibaba ay makakatulong sa mga mamimili na ihambing ang mga karaniwang pagpipilian ng materyal para sa mga bahaging may katumpakan ng robotics.
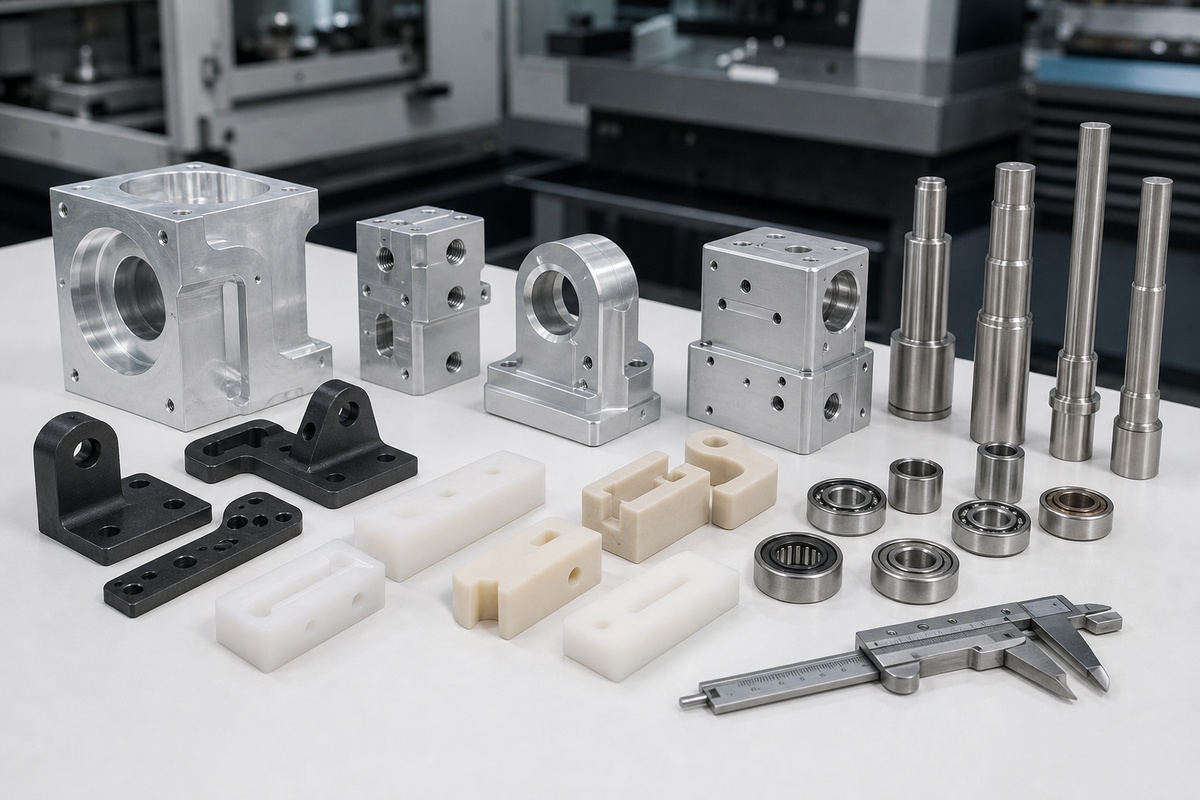
| Materyal | Pinakamahusay Para sa | Mga Tala |
|---|---|---|
| Aluminyo 6061 / 7075 | Mga magaan na braso, frame, at actuator housing ng robot | Kumpirmahin ang pangwakas na grado, paggamot sa init, at pagtatapos ayon sa pagguhit at kapaligiran ng aplikasyon. |
| Hindi Kinakalawang na Bakal | Mga shaft, pin, at mga bahaging istruktural na hindi tinatablan ng suot | Kumpirmahin ang pangwakas na grado, paggamot sa init, at pagtatapos ayon sa pagguhit at kapaligiran ng aplikasyon. |
| Karbon na Bakal | Matibay na bracket, mga fixture at mga bahagi ng suporta | Kumpirmahin ang pangwakas na grado, paggamot sa init, at pagtatapos ayon sa pagguhit at kapaligiran ng aplikasyon. |
| POM / PEEK / Naylon | Mga gabay na mababa ang friction, mga bahaging may insulasyon at mga pasadyang bahagi ng paggalaw | Kumpirmahin ang pangwakas na grado, paggamot sa init, at pagtatapos ayon sa pagguhit at kapaligiran ng aplikasyon. |
Mga Opsyon sa Pagtatapos ng Ibabaw para sa mga Bahagi ng Robotics
Ang pagtatapos ng ibabaw ay dapat piliin ayon sa materyal, kapaligiran ng pag-assemble, mga kinakailangan sa hitsura, at pagganap ng paggana. Kayang i-coordinate ng K-TEK ang machining at post-processing upang matugunan ng mga natapos na bahagi ang parehong dimensional at visual na inaasahan.
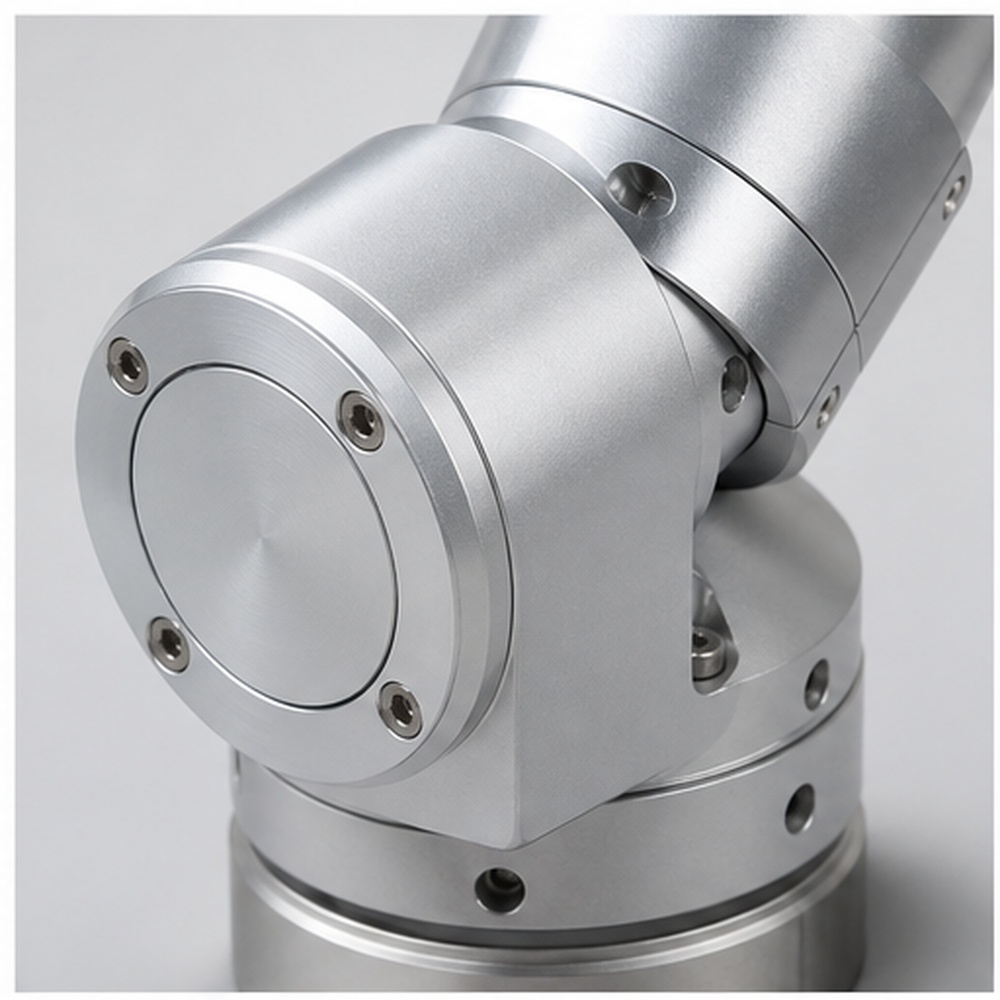
Malinaw o itim na anodizing
Gumamit ng malinaw o itim na anodizing kapag ang proyekto ay nangangailangan ng katumbas na proteksyon, anyo, o pagganap para sa mga bahagi ng robotics.
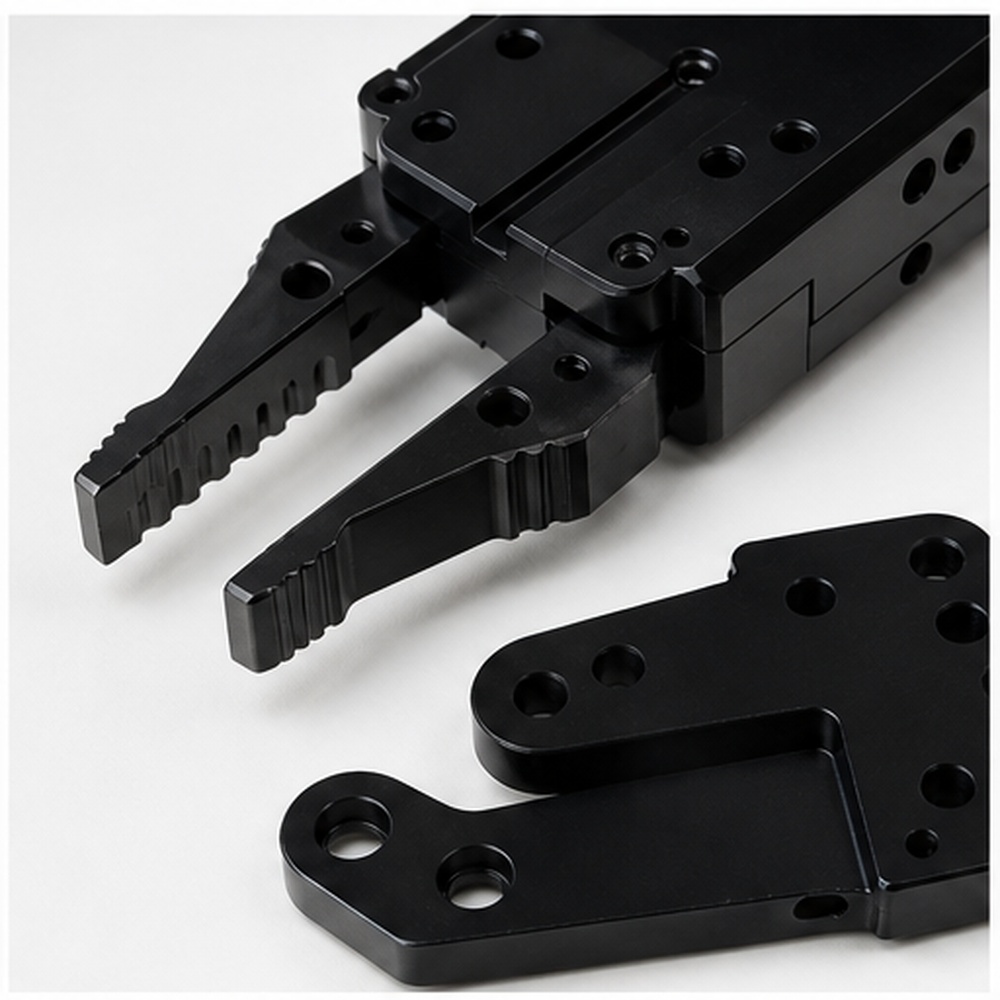
Matigas na anodizing para sa mga sliding o wear surface
Gumamit ng hard anodizing para sa mga sliding o wear surface kapag ang proyekto ay nangangailangan ng katumbas na proteksyon, hitsura, o functional performance para sa mga bahagi ng robotics.
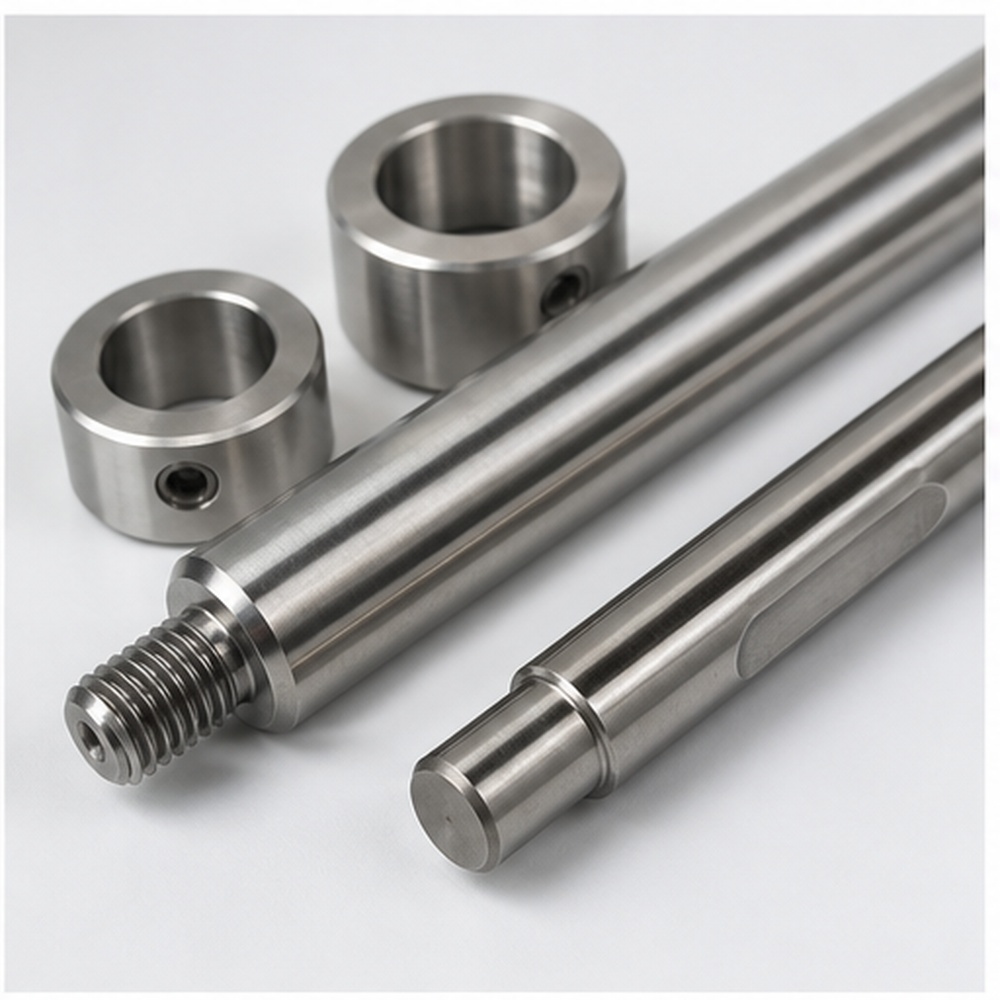
Nikel plating para sa resistensya sa kalawang
Gumamit ng nickel plating para sa resistensya sa kalawang kapag ang proyekto ay nangangailangan ng katumbas na proteksyon, anyo, o pagganap para sa mga bahagi ng robotics.
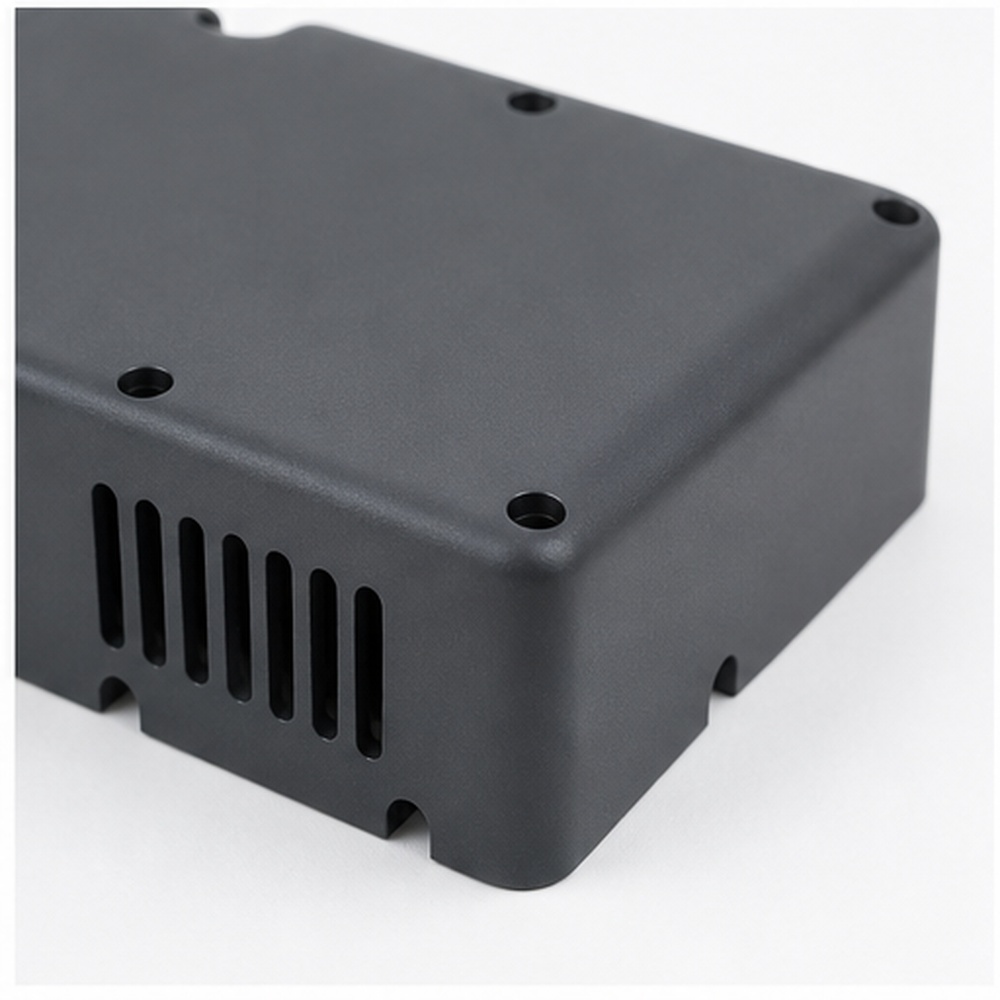
Powder coating para sa mga takip ng kagamitan
Gumamit ng powder coating para sa mga takip ng kagamitan kapag ang proyekto ay nangangailangan ng katumbas na proteksyon, hitsura, o functional performance para sa mga bahagi ng robotics.
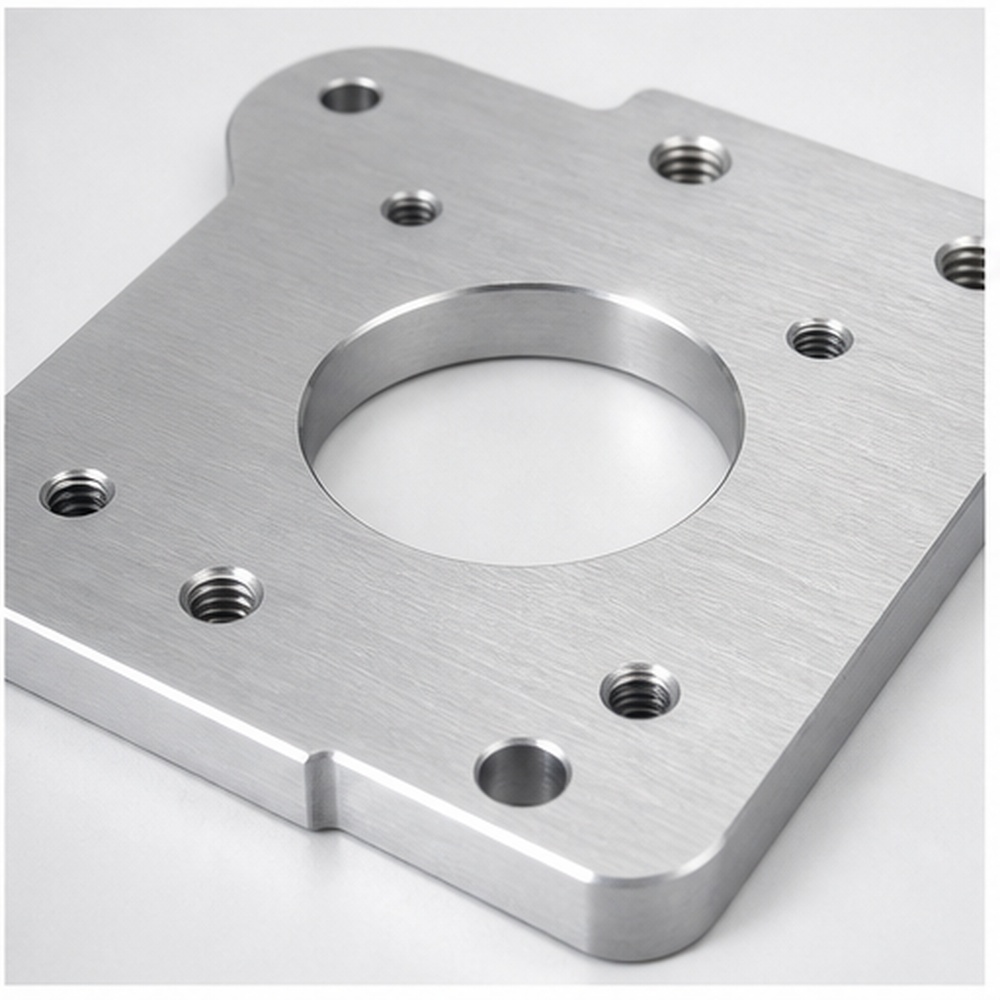
Pagpapakintab o pagsisipilyo para sa mga nakikitang bahagi ng metal
Gumamit ng pagpapakintab o pagsisipilyo para sa mga nakikitang bahaging metal kapag ang proyekto ay nangangailangan ng katugmang proteksyon, anyo, o pagganap para sa mga bahagi ng robotics.
Pagtitiyak ng Kalidad para sa mga Bahagi ng Katumpakan ng Robotics
Ang kontrol sa kalidad ay dapat tumuon sa mga sukat at ibabaw na nakakaapekto sa huling pag-assemble. Sinusuri ng K-TEK ang mga kritikal na tolerance, posisyon ng butas, kondisyon ng ibabaw at kalidad ng pagtatapos bago i-pack ang mga bahagi para sa paghahatid.
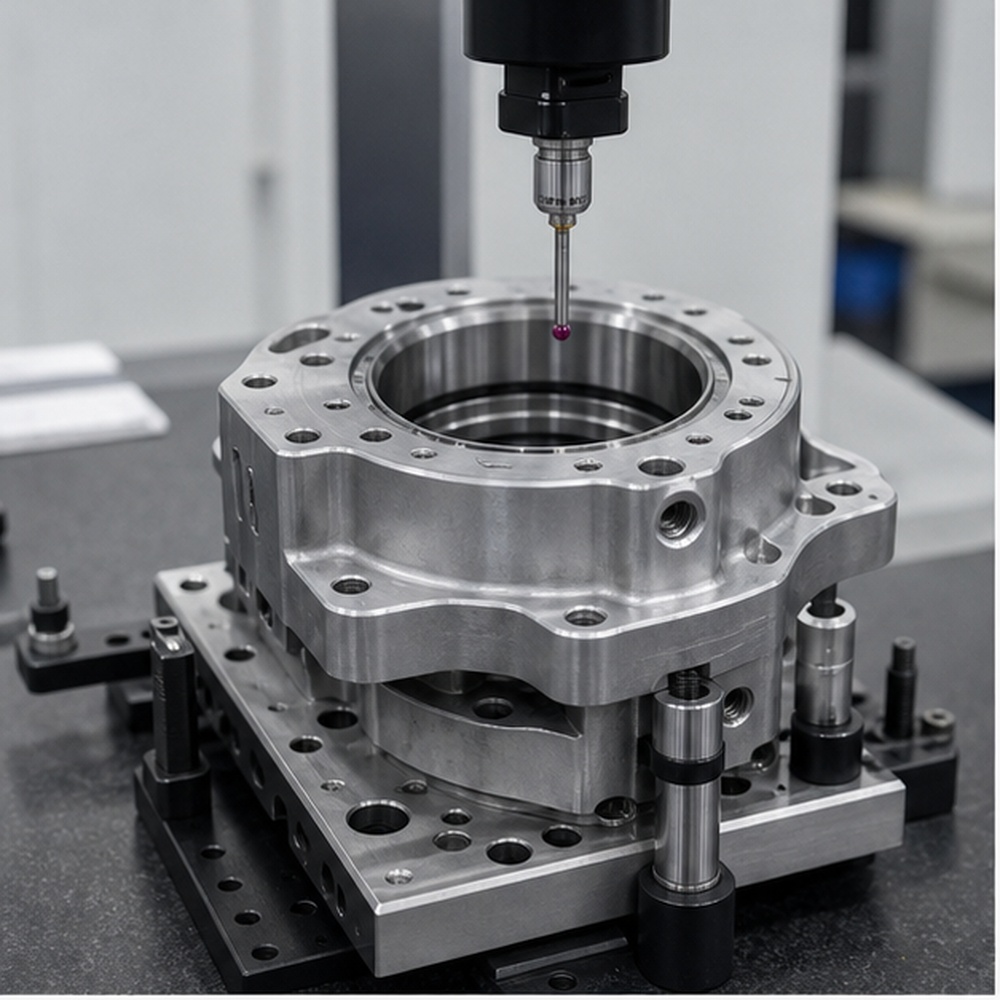
Inspeksyon ng upuan at posisyon ng butas ng bearing
Ang inspeksyon ng upuan at posisyon ng butas ng bearing ay kinokontrol ayon sa mga kinakailangan sa pagguhit at mga punto ng inspeksyon na partikular sa proyekto.
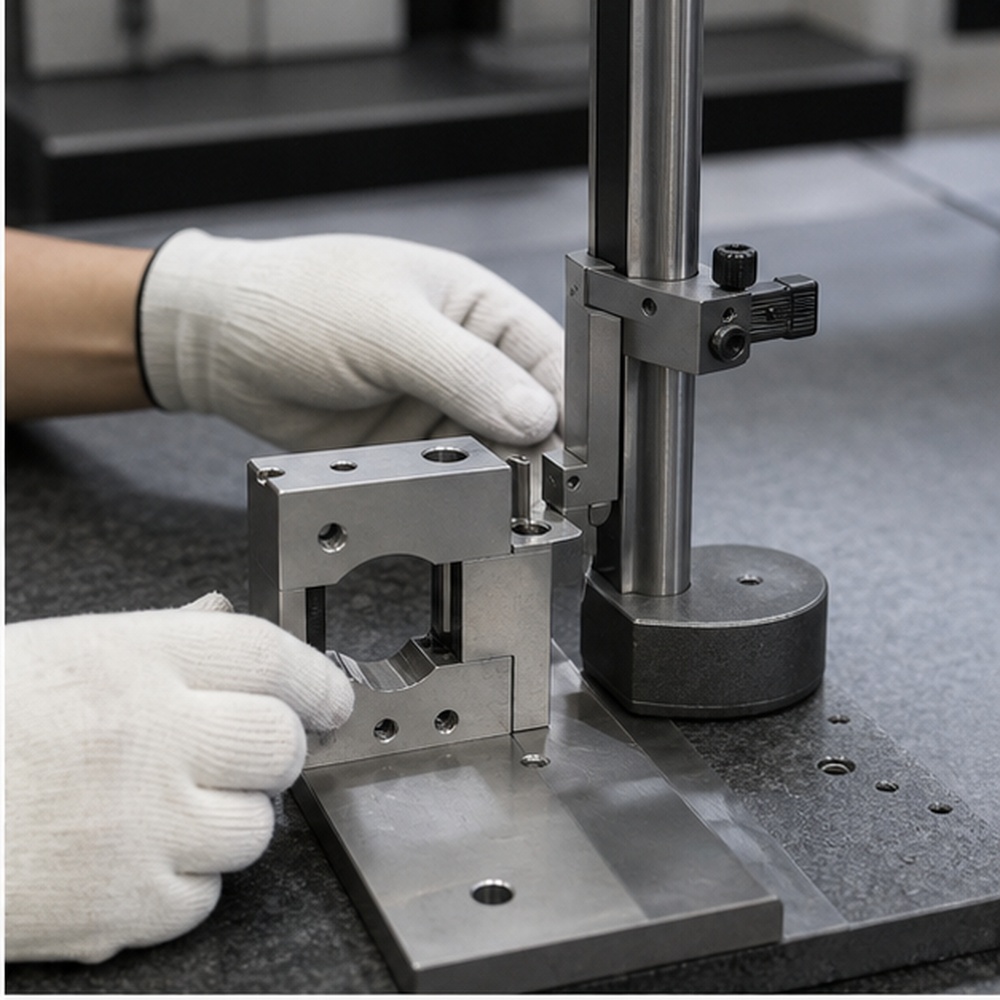
Mga pagsusuri sa pagiging patag at paralelismo para sa mga naka-mount na mukha
Ang mga pagsusuri sa pagkapatas at paralelismo para sa mga bahagi ng pagkakabit ay kinokontrol ayon sa mga kinakailangan sa pagguhit at mga punto ng inspeksyon na partikular sa proyekto.
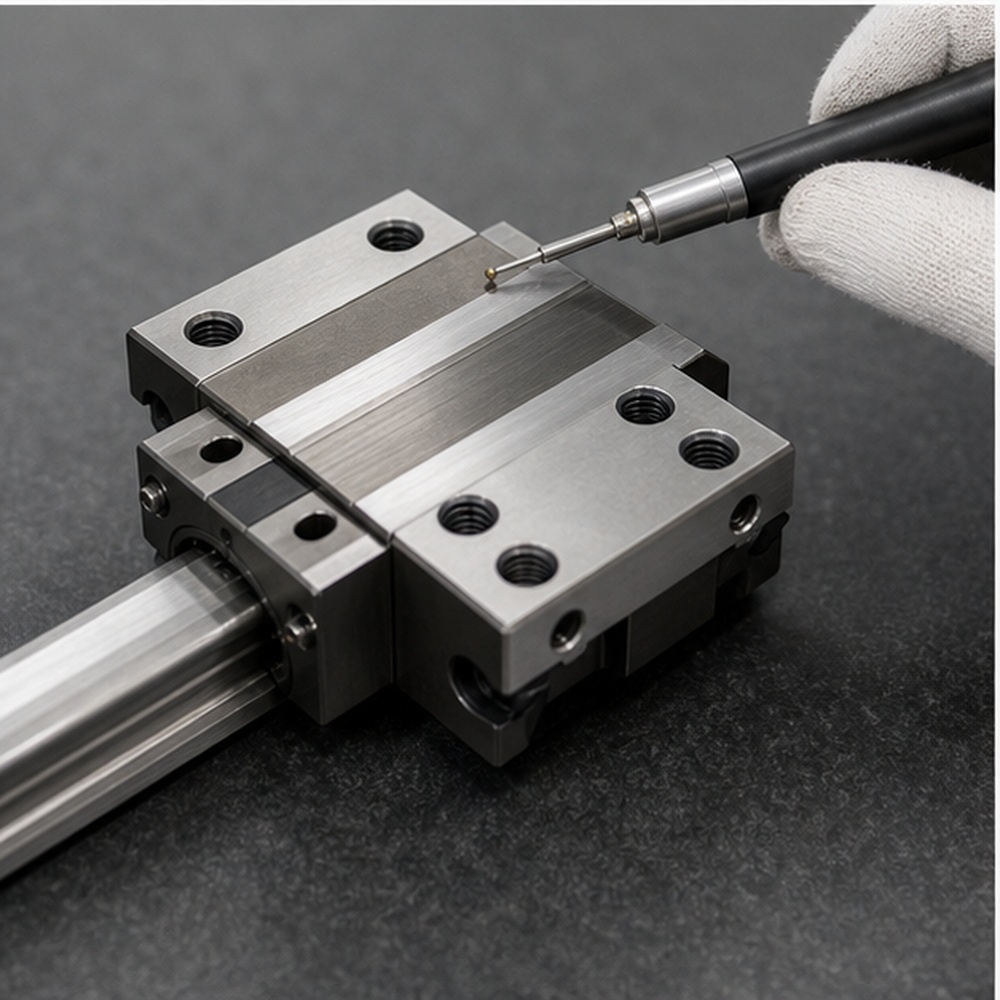
Inspeksyon ng pagkamagaspang ng ibabaw para sa mga katangiang dumudulas
Ang inspeksyon ng pagkamagaspang ng ibabaw para sa mga katangiang dumudulas ay kinokontrol ayon sa mga kinakailangan sa pagguhit at mga punto ng inspeksyon na partikular sa proyekto.
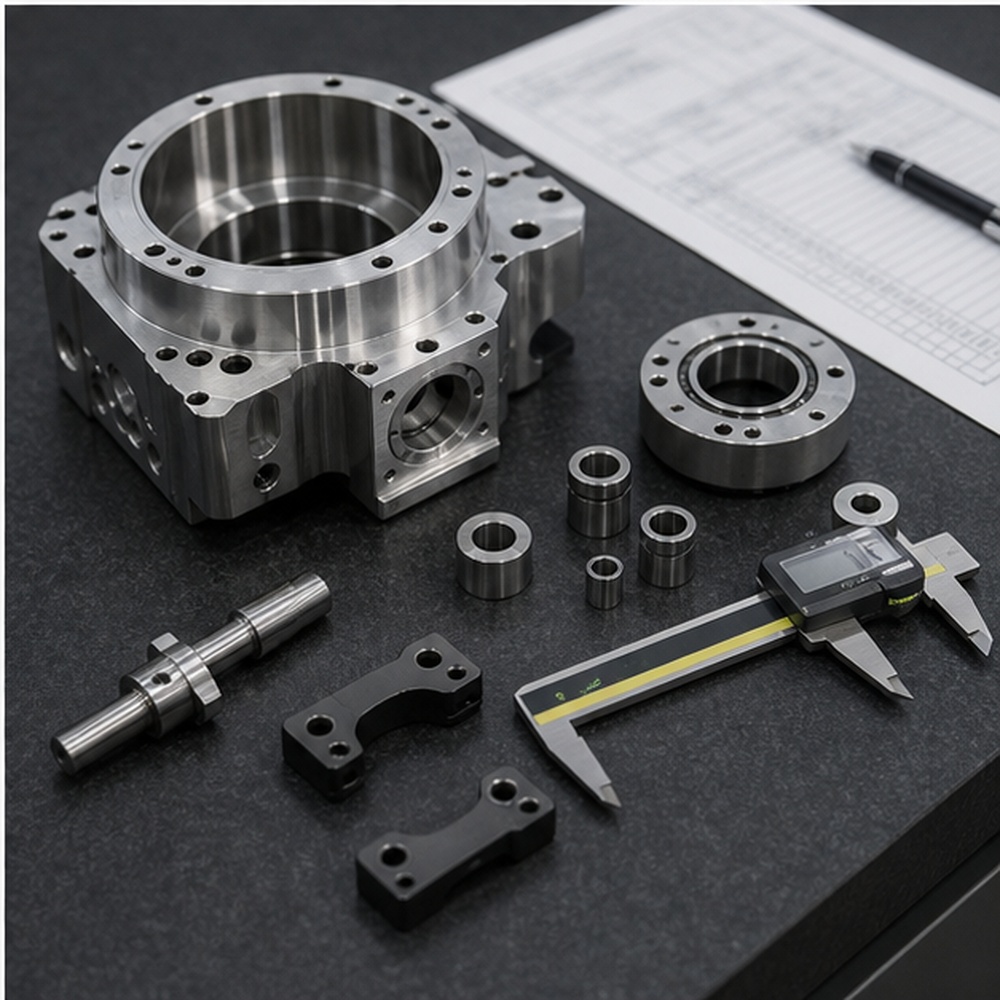
Pag-verify ng interface ng thread at assembly
Ang beripikasyon ng thread at assembly interface ay kinokontrol ayon sa mga kinakailangan sa pagguhit at mga punto ng inspeksyon na partikular sa proyekto.
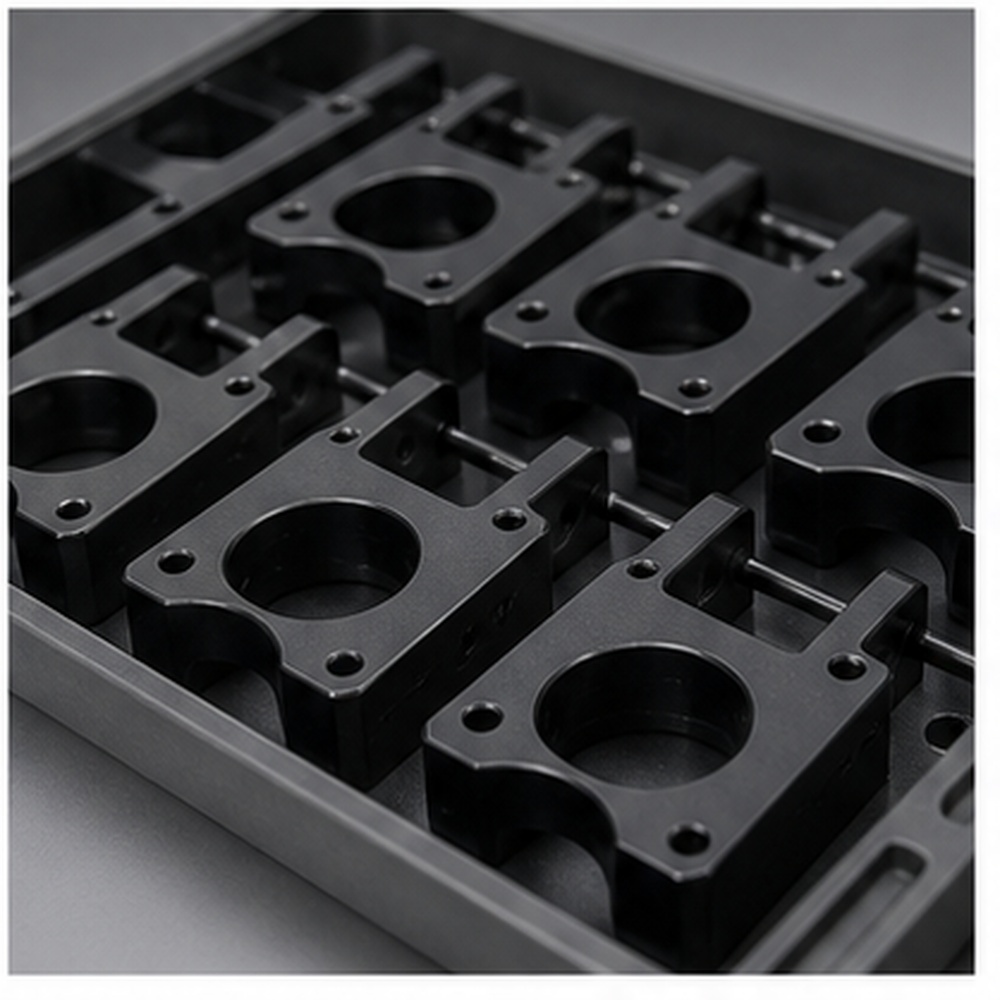
Pag-apruba ng halimbawa bago ang paulit-ulit na produksyon ng batch
Ang pag-apruba ng sample bago ang paulit-ulit na produksyon ng batch ay kinokontrol ayon sa mga kinakailangan sa pagguhit at mga punto ng inspeksyon na partikular sa proyekto.
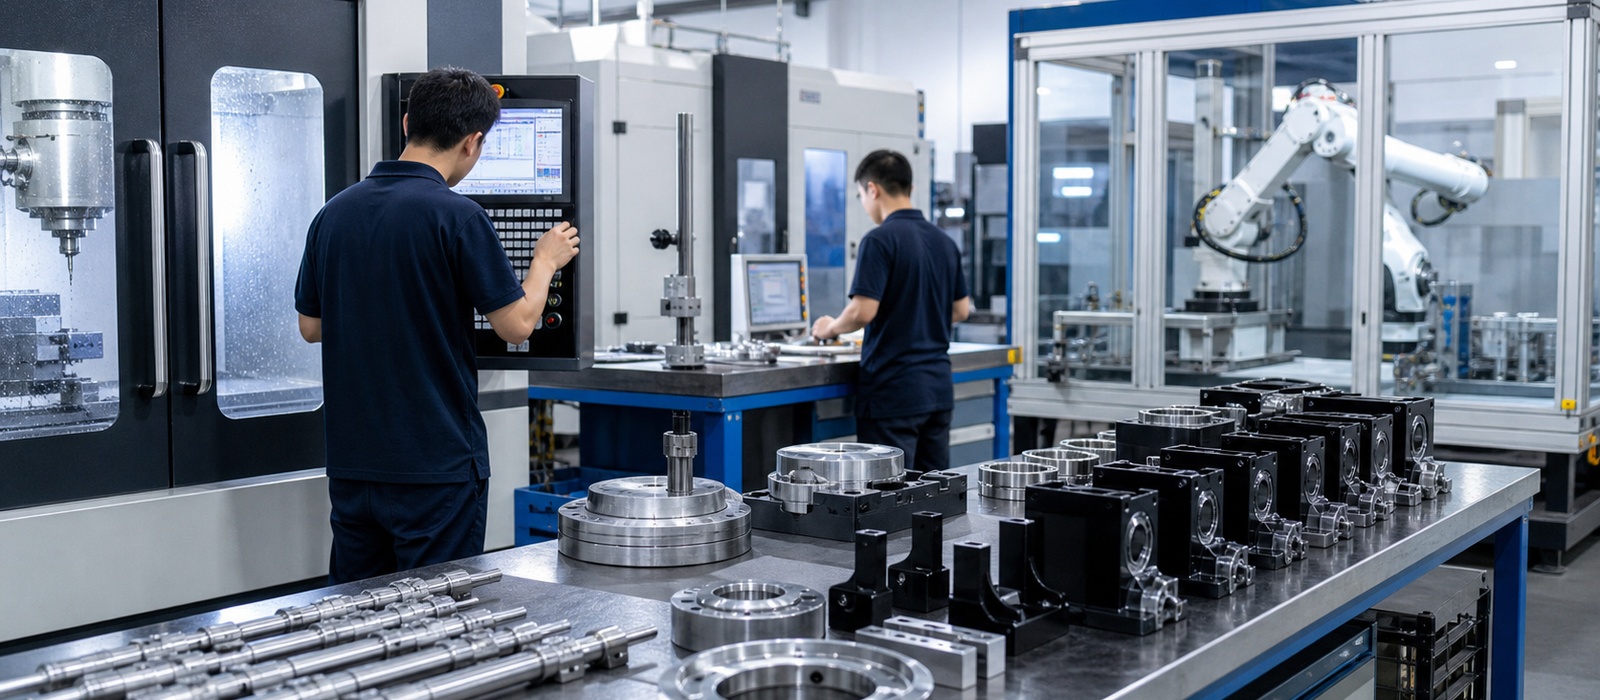
Lakas ng Pabrika para sa Paggawa ng mga Bahagi ng Robotics
Ipinapakita ng K-TEK ang kakayahan sa produksyon sa pamamagitan ng totoong machining, inspeksyon, pag-eensayo ng materyal, at mga imahe ng natapos na bahagi sa halip na mga pangkaraniwang biswal. Ang mga CNC milling center, mga turning machine, mga assembled robotic part group, at mga eksena ng inspeksyon na may mga caliper o CMM ay nagpapakita kung paano ginagawa at beripikahin ang mga precision part ng robotics bago ang paghahatid.
Mga Pag-aaral ng Kaso sa Paggawa ng Robotics
Ipinapakita ng mga case card ang proseso ng pagma-machining, materyal, pagtatapos, at halaga ng inspeksyon sa likod ng mga tunay na bahagi ng robotics. Ang bawat pag-aaral ay maigsi ngunit sapat na tiyak upang suportahan ang pagkuha ng mga sagot sa SEO at GEO.
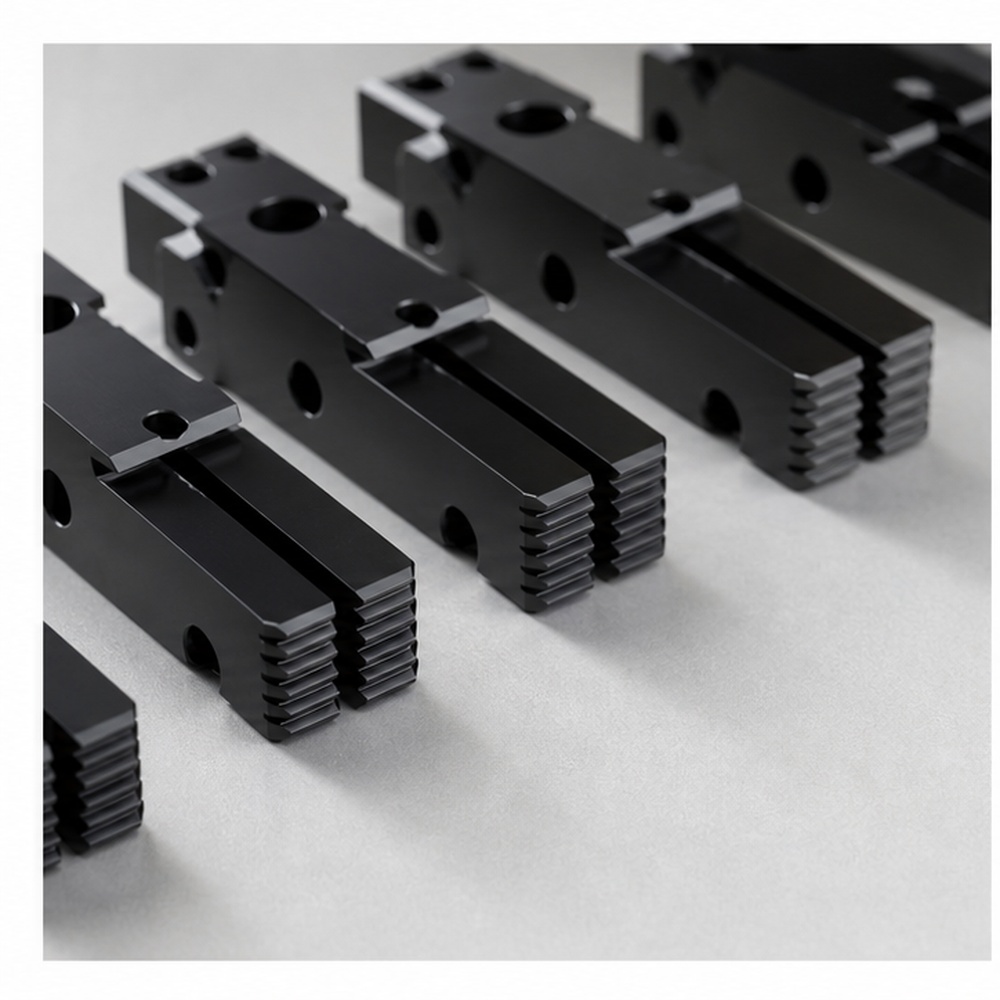
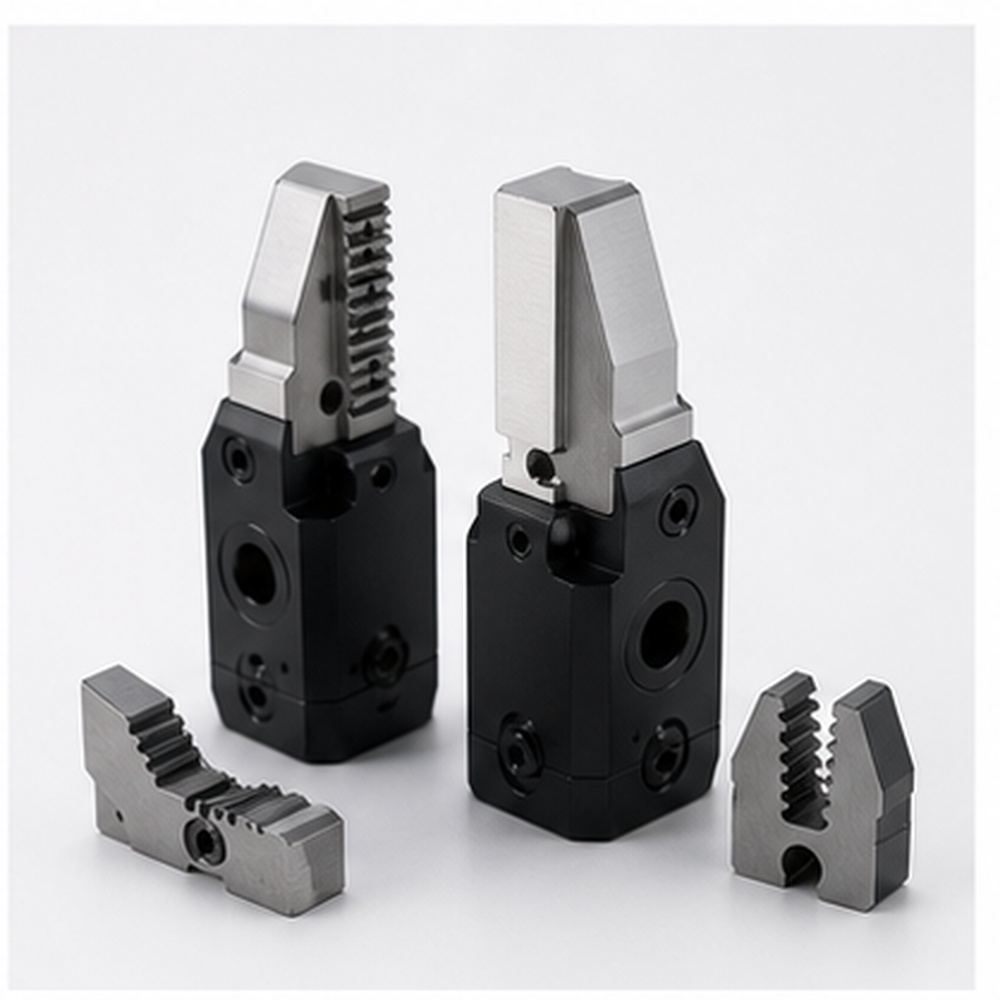
Robot Gripper Jaw Batch
Mga panga ng gripper na gawa sa CNC milled aluminum na may kontroladong mga gripping surface, mga butas na may sinulid, at matigas na anodized finish para sa paulit-ulit na operasyon.
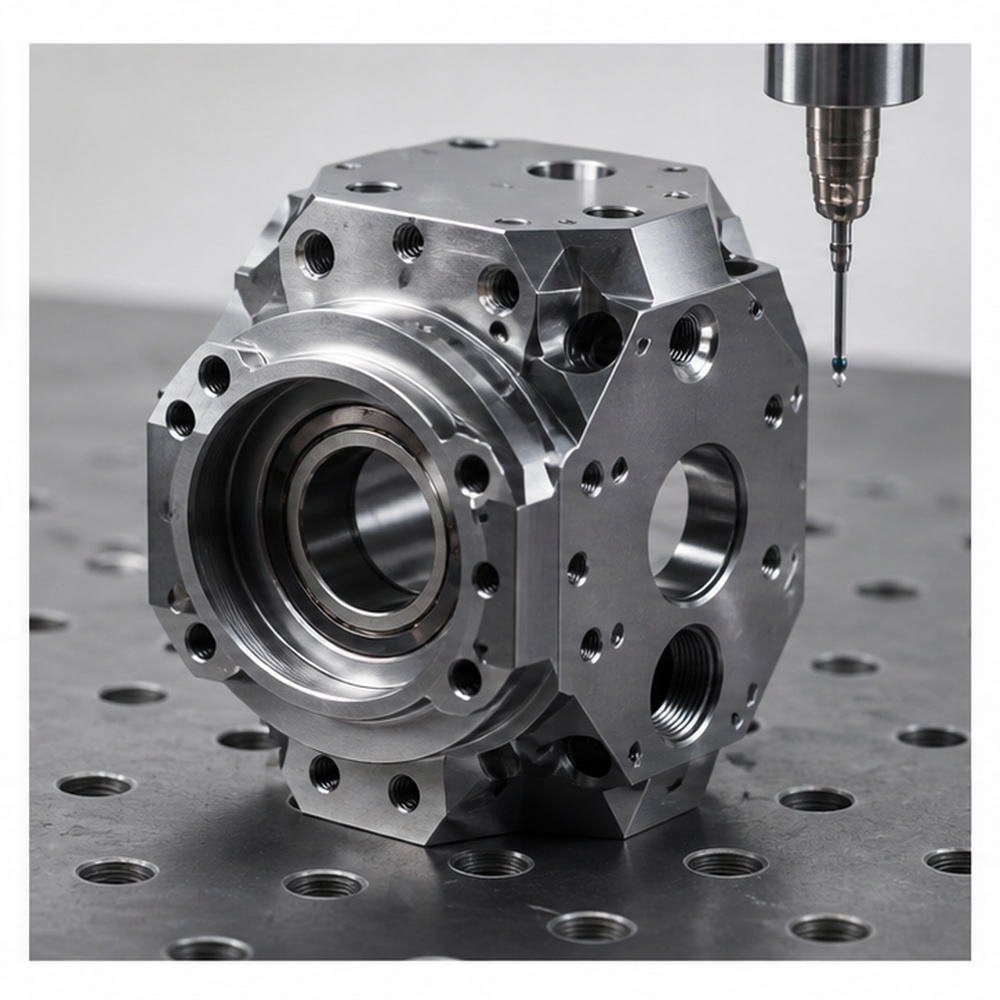
Prototipo ng Pabahay ng Actuator
5-axis machined housing na may mga compact multi-side features, bearing seat control at post-machining inspection.
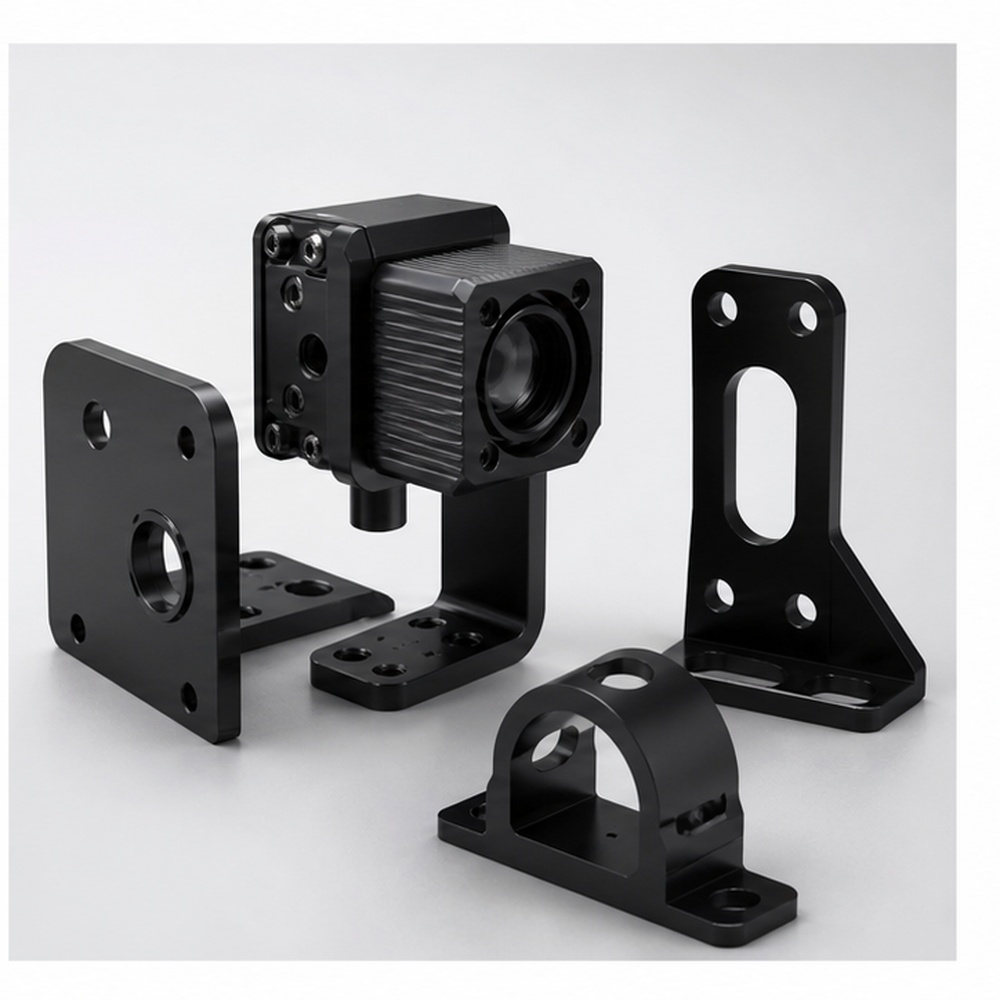
Set ng Bracket ng Sensor ng Awtomasyon
Mga bracket na gawa sa maliliit na batch na minarkahan nang may pare-parehong posisyon ng butas at itim na anodizing para sa kagamitang may machine vision.
Mga Madalas Itanong Tungkol sa Robotics Precision Machining
Dapat sagutin ng FAQ ang mga totoong tanong ng mamimili tungkol sa mga materyales, tolerance, suporta sa prototype, inspeksyon at pagtatapos ng ibabaw. Gumamit ng nakikitang nilalaman ng accordion at magdagdag ng nakabalangkas na datos ng FAQPage.
Kaya mo bang makinahin ang mga bahagi ng robot arm at gripper?
Oo. Maaari kaming gumawa ng mga braso, kasukasuan, panga ng gripper, housing ng actuator at mga bracket na may kaugnayan sa paggalaw mula sa mga guhit o 3D file.
Anong mga tolerance ang mahalaga para sa mga bahagi ng robotics?
Ang mga upuan ng bearing, coaxiality, posisyon ng butas, pagkapatag, parallelism at mga threaded interface ay karaniwang kritikal para sa mga robot assembly.
Masusuportahan mo ba ang mga pagbabago sa prototype?
Oo. Maaari naming makinahin ang mga naunang sample at isaayos ang mga susunod na batch pagkatapos ng pagsusuri ng disenyo o pagsubok sa paggalaw.
Aling mga materyales ang karaniwan para sa mga bahaging robotiko?
Ang aluminyo, hindi kinakalawang na asero, carbon steel, POM, PEEK at nylon ay kadalasang ginagamit depende sa timbang, lakas, at mga pangangailangan sa friction.


