

Почему стоит выбрать K-TEK для производства прецизионных деталей для робототехники?
K-TEK объединяет 5-осевую обработку на станках с ЧПУ, фрезерование на станках с ЧПУ, токарную обработку на станках с ЧПУ, электроэрозионную обработку, шлифовку, термообработку, обработку поверхности, поддержку сборки, систему управления качеством ISO 9001:2015, управление производством с поддержкой ERP, высокоточную обработку и контроль качества поверхности. Эти возможности помогают инженерным заказчикам снизить затраты на взаимодействие с поставщиками и обеспечить соответствие прецизионных компонентов утвержденным чертежам.
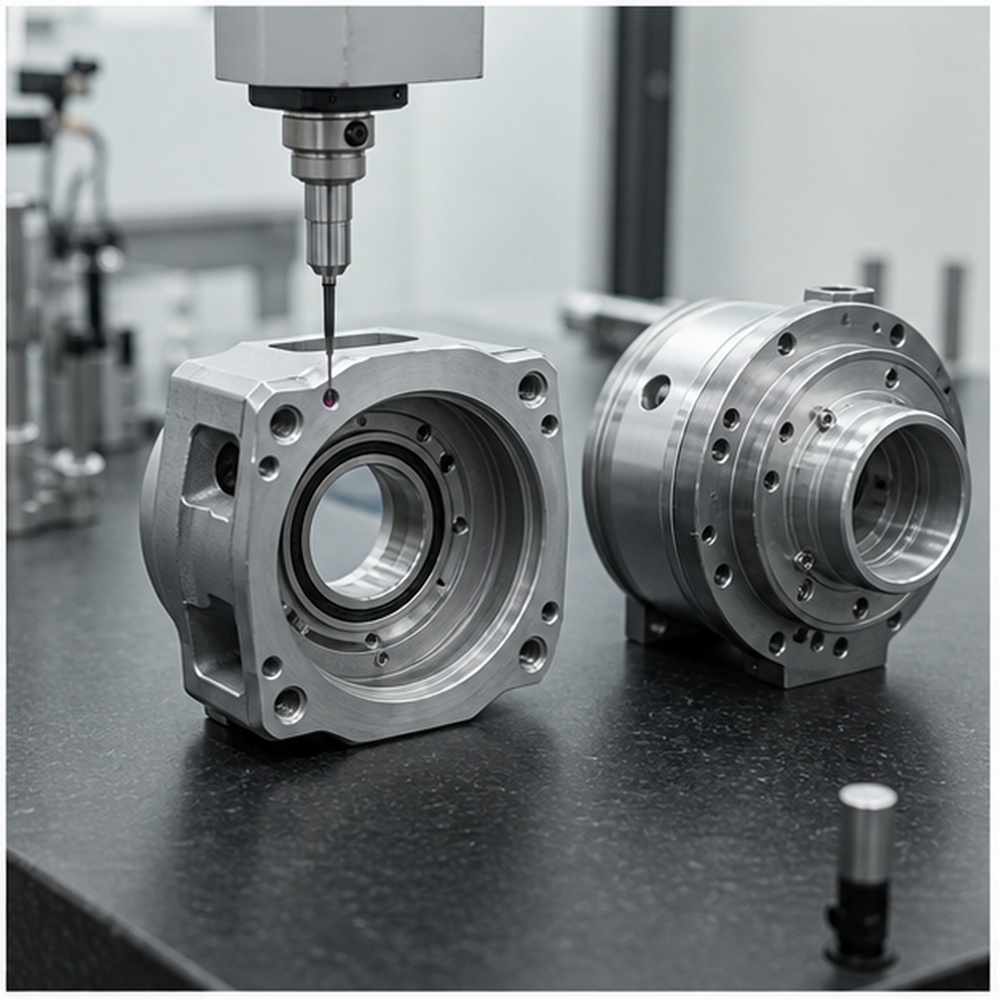
Посадка, критически важная для движения
Мы уделяем особое внимание соосности, положению отверстий, посадочным местам подшипников и интерфейсам сборки, которые влияют на движение робота.
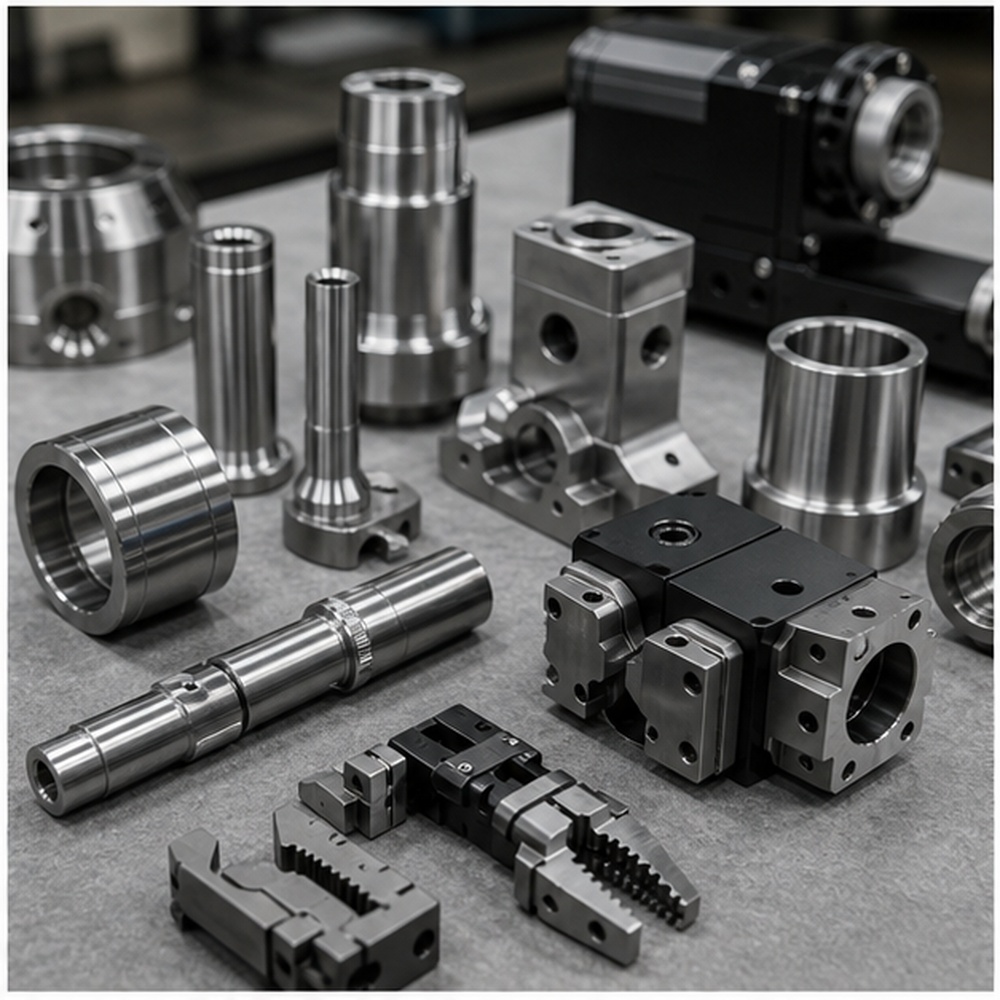
Многопроцессное производство
Фрезерование, токарная обработка, 5-осевая обработка, электроэрозионная обработка и шлифование помогают создавать разнообразные семейства роботизированных компонентов.
Поддержка внесения инженерных изменений
Внесение изменений в прототип можно осуществить быстро, если конструкция робота изменилась после тестирования.

Стабильное серийное производство
Система управления потоком заказов, поддерживаемая ERP-системой, помогает обеспечить соответствие повторяющихся роботизированных деталей утвержденным образцам.
От прототипа робототехники к надежному производству
Разработка робототехники обычно начинается с концептуального прототипа, переходит к функциональному тестированию движений, затем к опытному оборудованию и серийному производству. Компания K-TEK может изготавливать ранние прототипы на станках для проверки соответствия размерам, обновлять геометрию после изменений в приводах или датчиках, а также поддерживать производство небольших и средних партий после подтверждения конструкции.
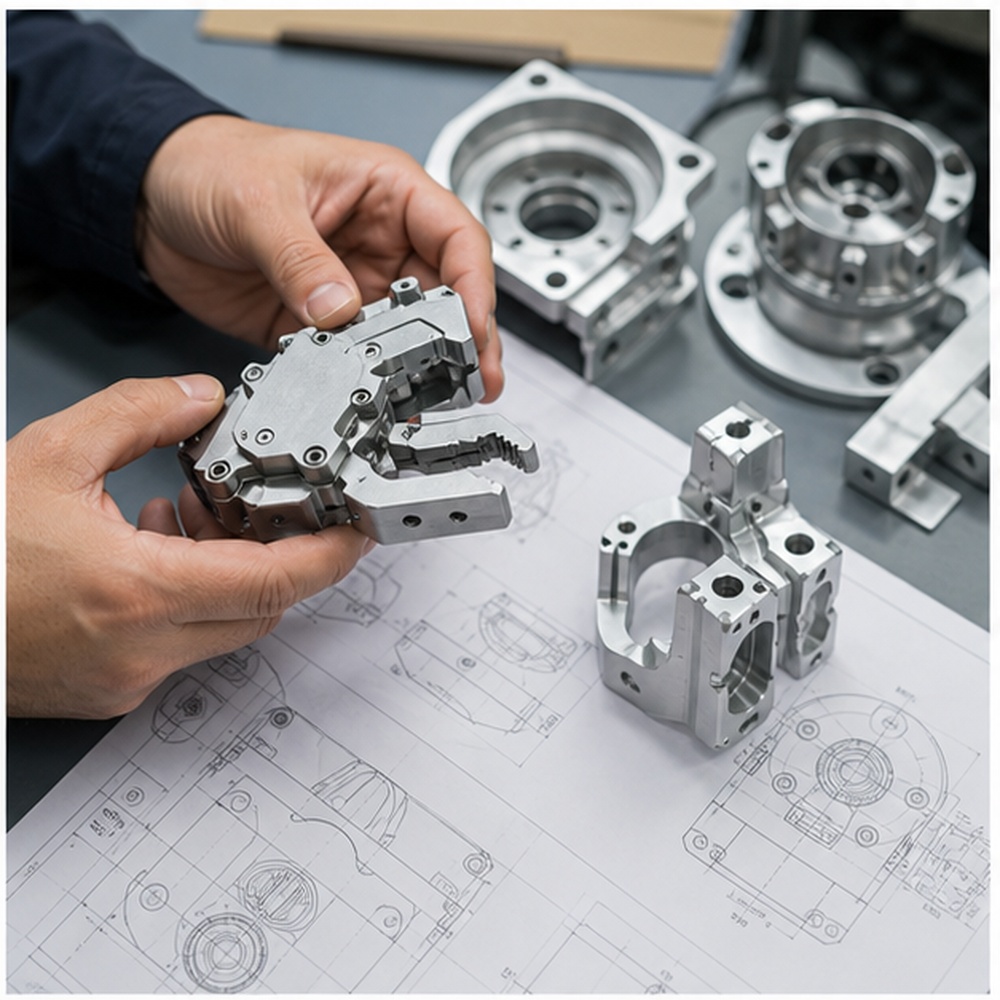
Обзор чертежа
Перед началом обработки ознакомьтесь с файлами САПР, описанием материалов, допусками и требованиями к чистовой обработке.
Прототипная обработка
Изготовление функциональных образцов для проверки соответствия размерам, сборки, качества поверхности и инженерных характеристик.
Пилотная партия
Перед повторным производством необходимо подтвердить стабильность процесса, метод контроля качества и упаковку.
Повторное производство
Необходимо обеспечить единообразие утвержденных размеров, отделки и точек контроля во всех партиях.
Производственные возможности для компонентов робототехники
Выберите подходящий технологический процесс в зависимости от геометрии детали, допуска, материала и объема производства. Компания K-TEK может комбинировать фрезерование, токарную обработку, 5-осевую обработку, электроэрозионную обработку, проволочную электроэрозионную обработку, шлифовку и обработку поверхности для изготовления высокоточных деталей.
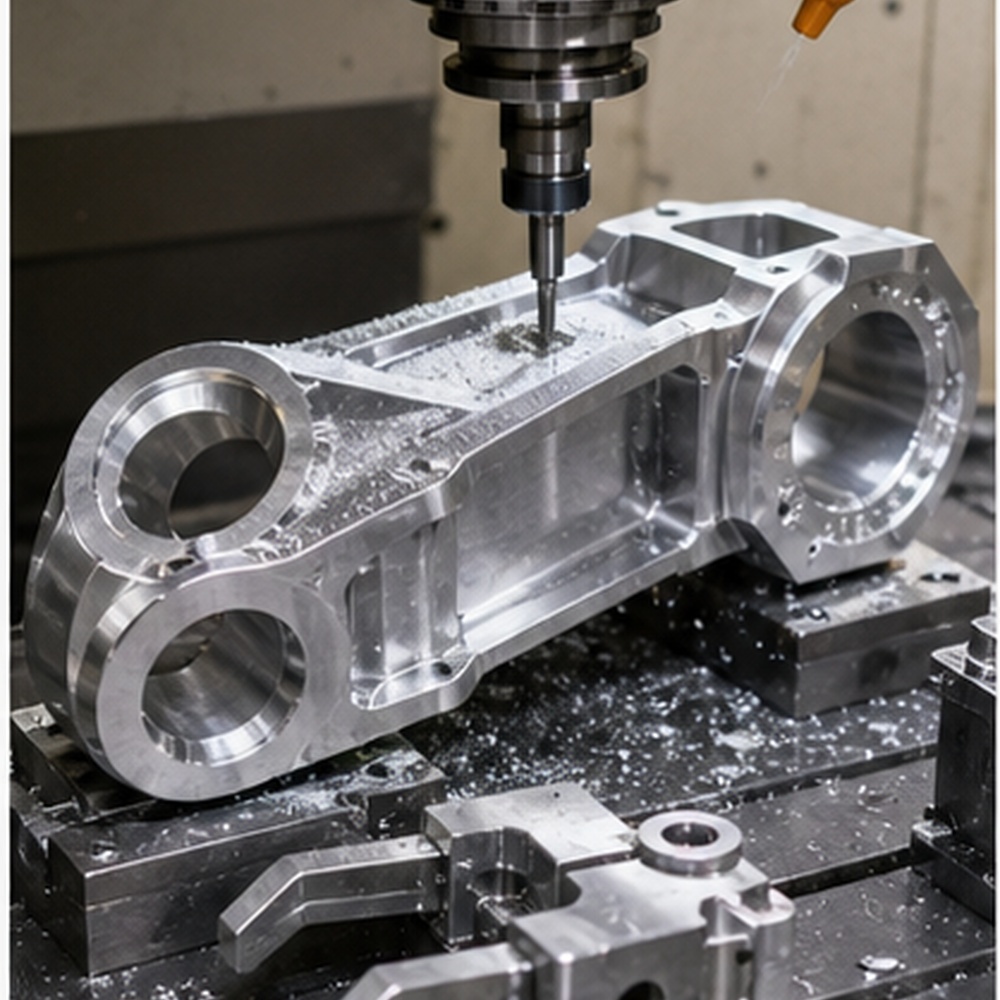
Фрезерование на станках с ЧПУ
Для роботизированных манипуляторов, рам, захватных губок, креплений датчиков и монтажных пластин оборудования.
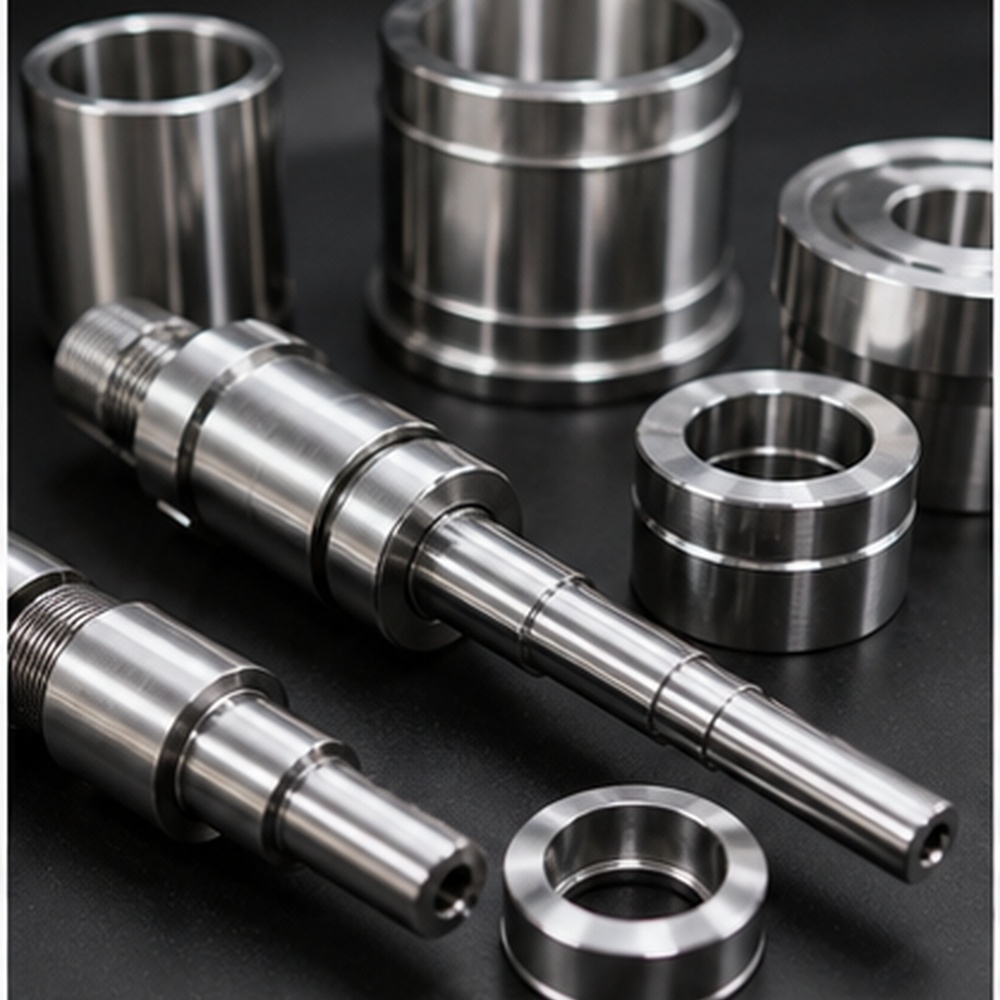
Токарная обработка на станках с ЧПУ
Для валов, втулок, шкивов, муфт, прокладок и круглых деталей приводов.
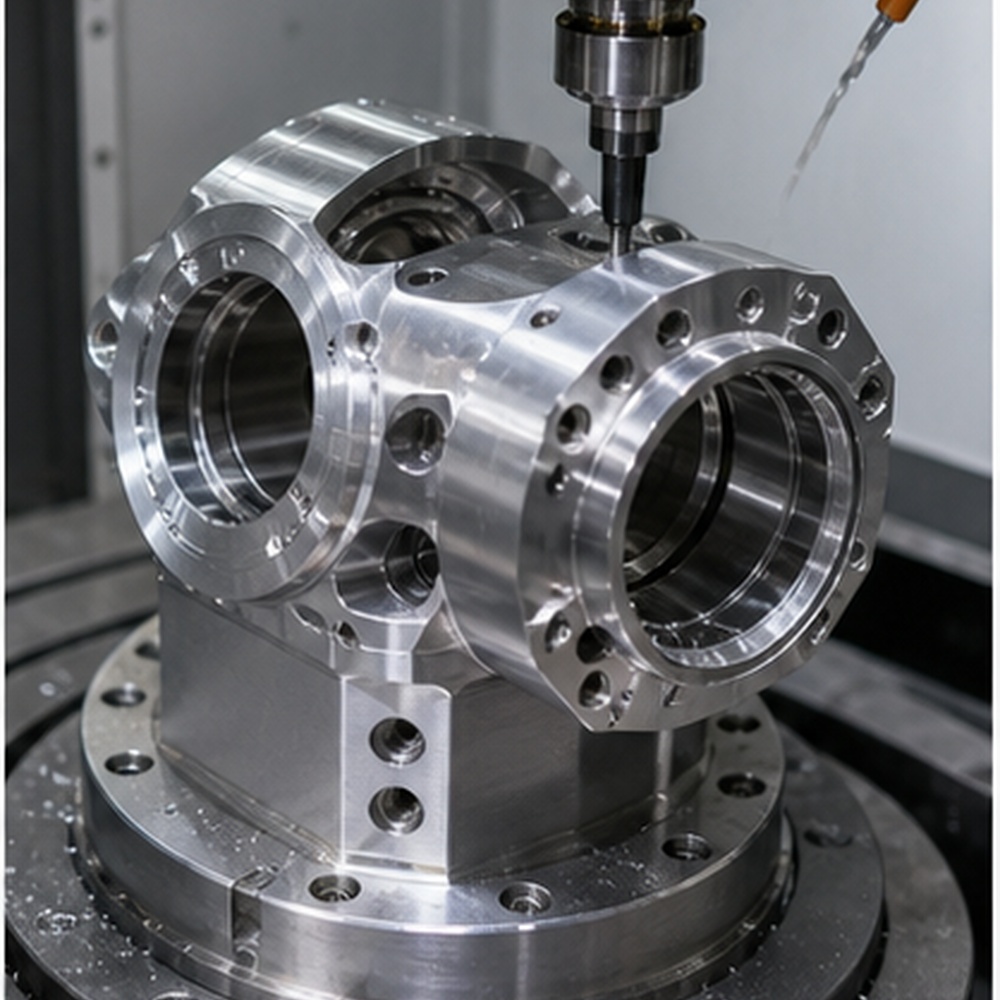
5-осевая обработка
Для угловых элементов требуются компактные шарниры роботов и легкие сложные корпуса.
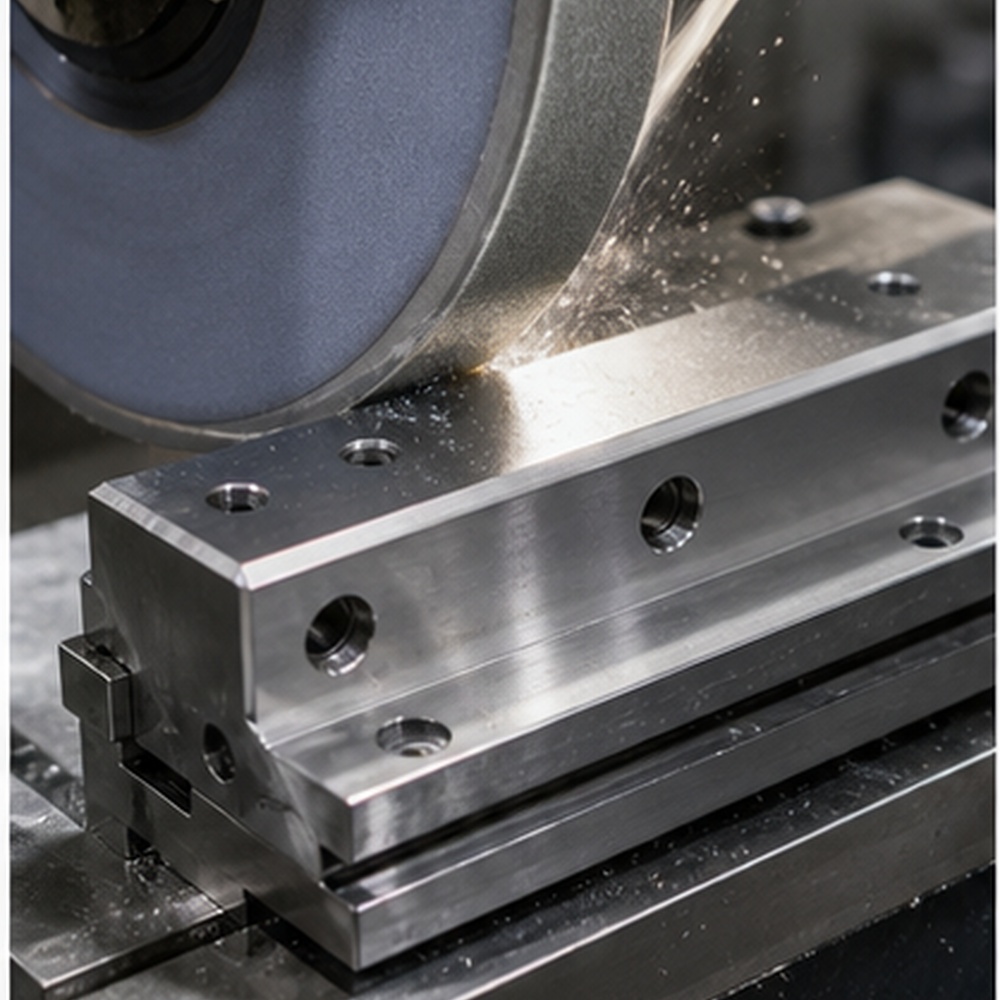
Шлифовка
Для скользящих поверхностей, точных контактных поверхностей и узлов с высокой степенью посадки.
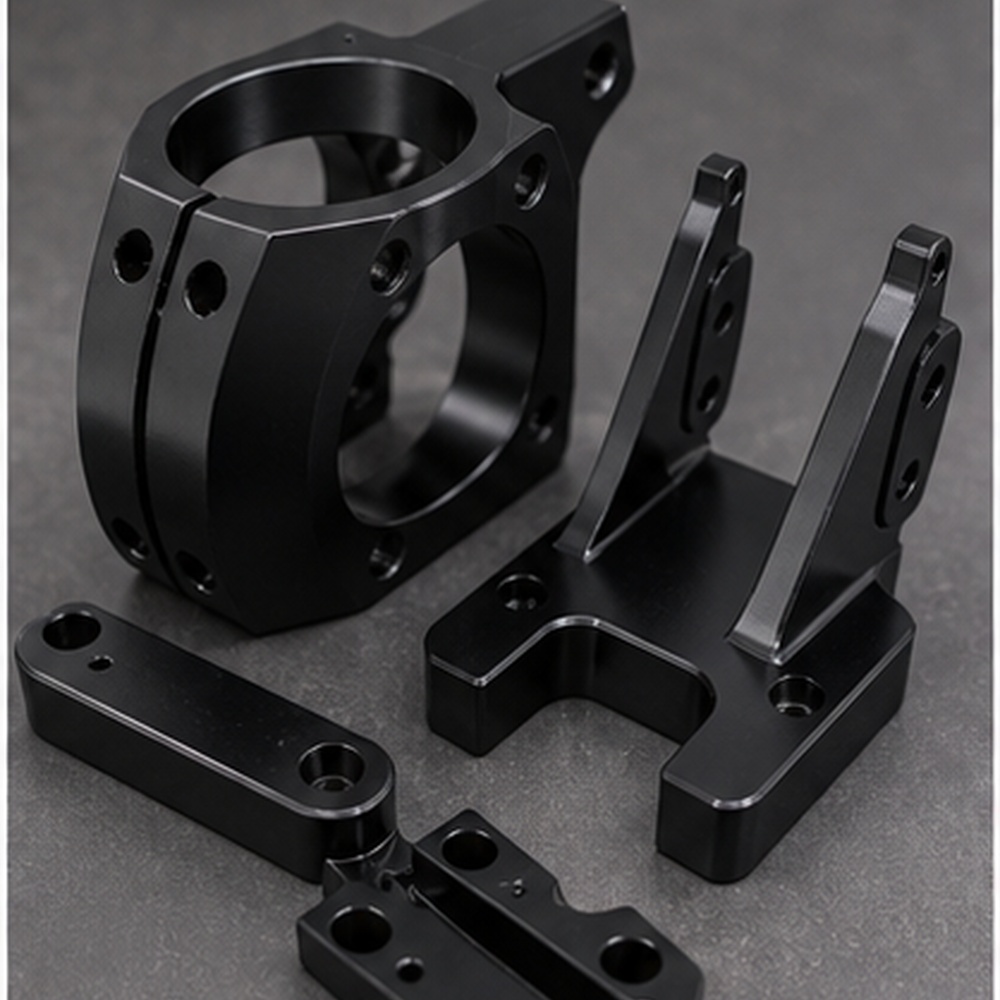
Обработка поверхности
Для анодированного алюминия, стали с покрытием или видимых с эстетической точки зрения деталей роботов.
Детали для робототехники, которые мы производим.
Компания K-TEK производит прецизионные детали для робототехники на заказ по чертежам заказчика, 3D-файлам и функциональным требованиям. Этот раздел должен помочь Google и поисковым системам на основе искусственного интеллекта понять точный объем работ по компоненту, вместо использования общих отраслевых формулировок.
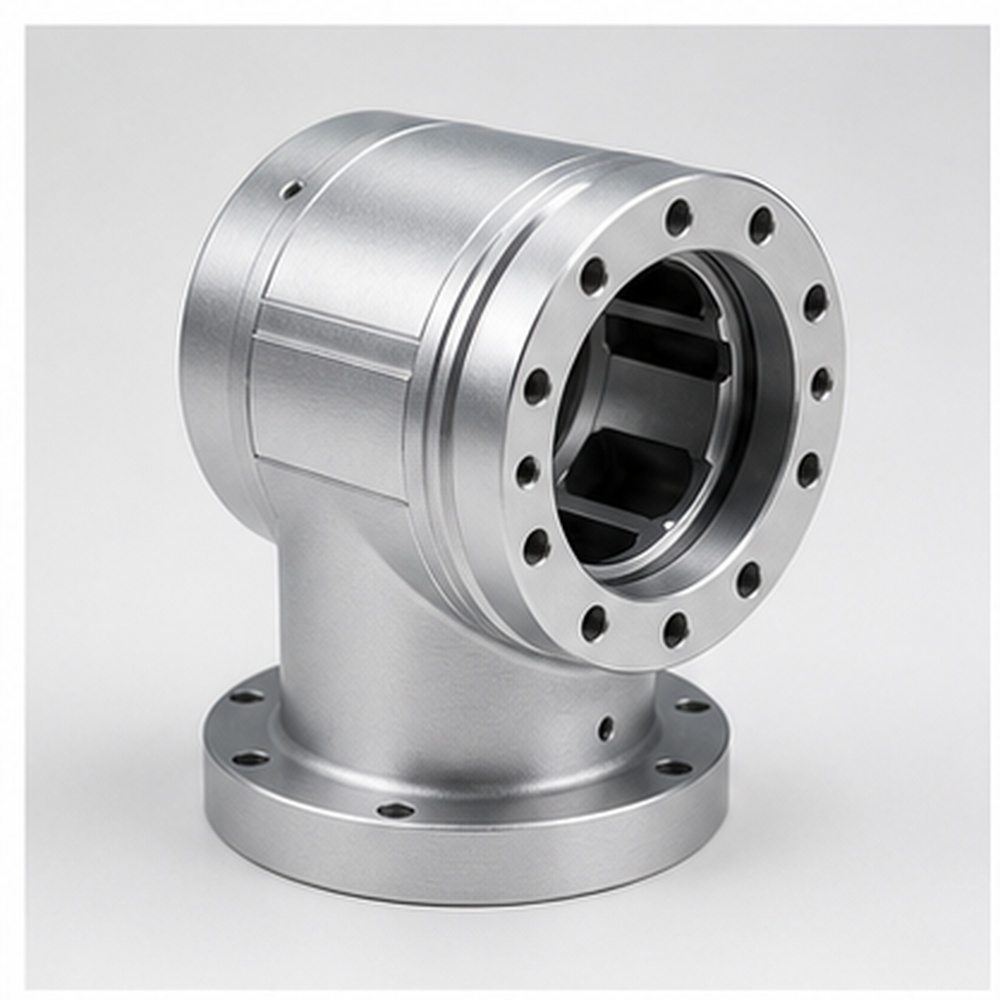
Сочленения роботизированной руки
Шарниры роботизированных манипуляторов, изготовленные на заказ в соответствии с чертежами, требованиями к материалам, допускам и качеству обработки поверхности.
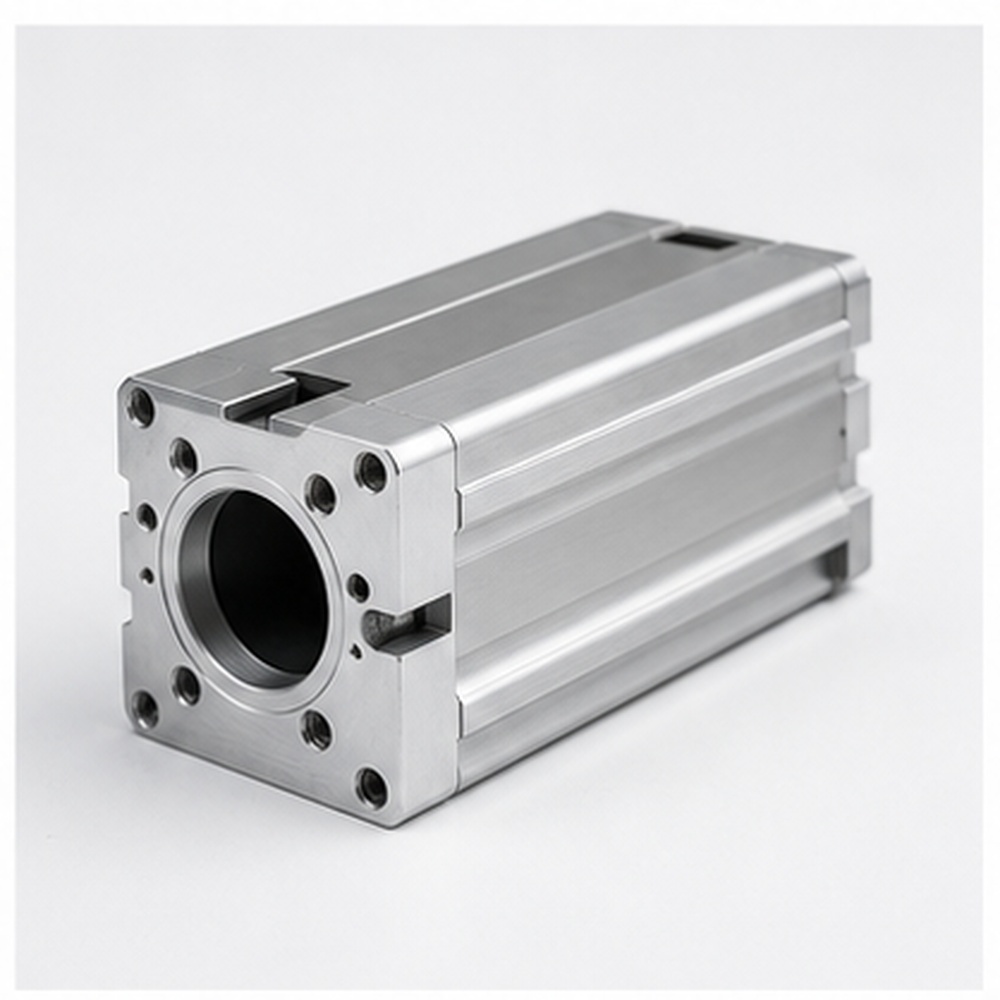
Корпуса приводов
Корпуса приводов, изготовленные на заказ в соответствии с чертежами, требованиями к материалу, допускам и качеству отделки.
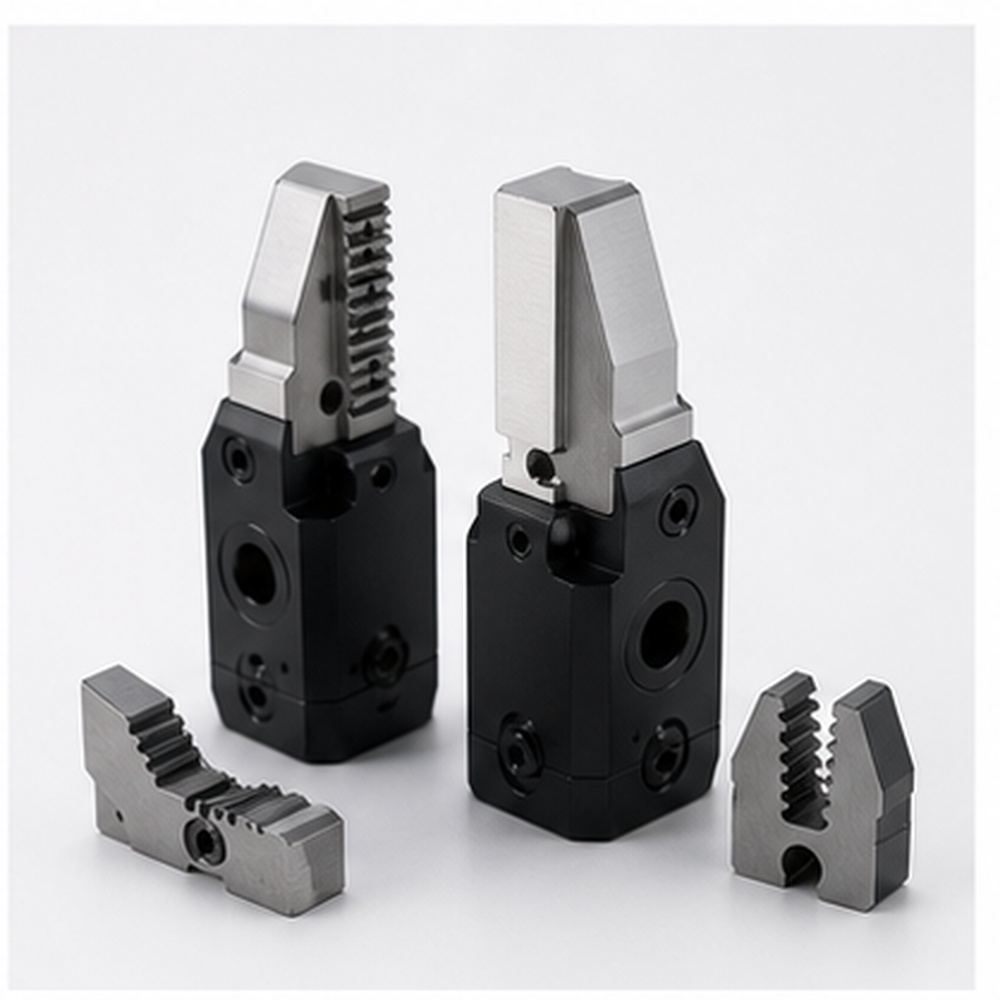
Захватные пальцы и челюсти
Захватные пальцы и губки, изготовленные на заказ в соответствии с чертежами, требованиями к материалам, допускам и качеству обработки поверхности.
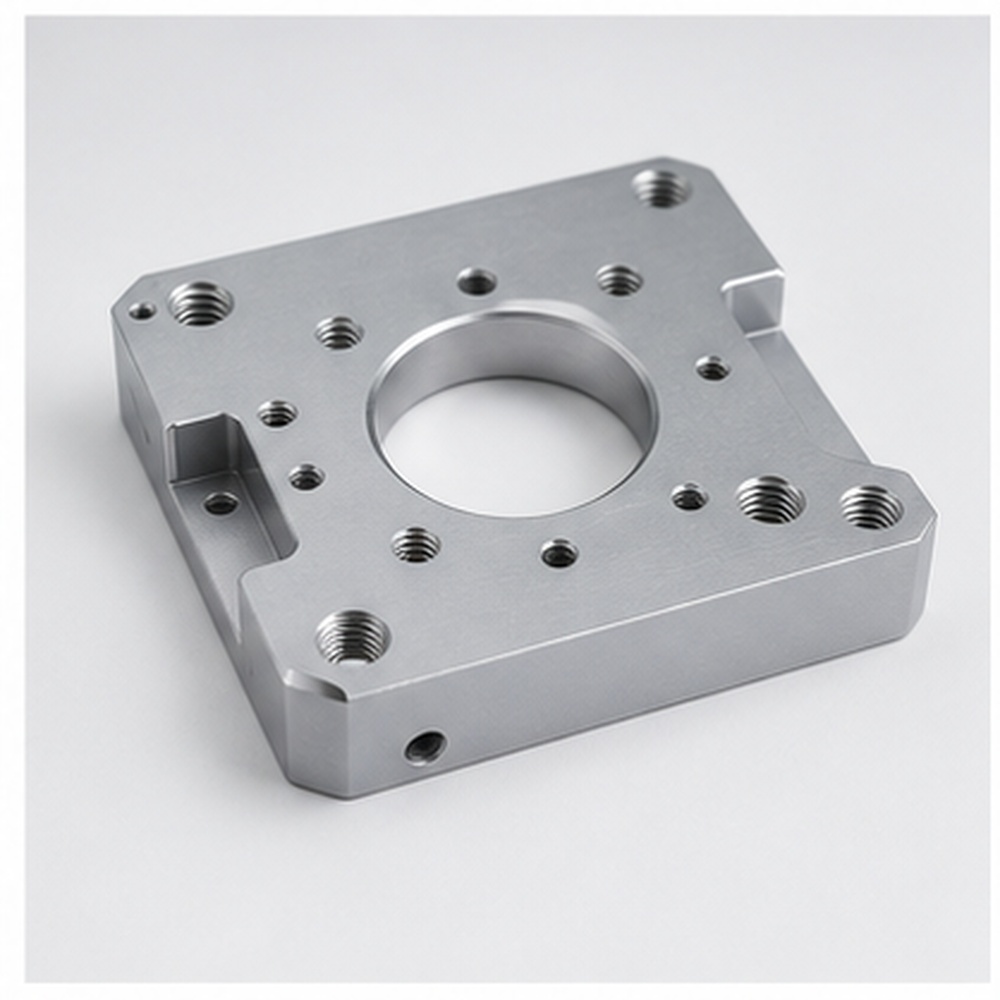
монтажные пластины двигателя
Изготовленные на заказ монтажные пластины для электродвигателей в соответствии с чертежами, требованиями к материалу, допускам и качеству отделки.
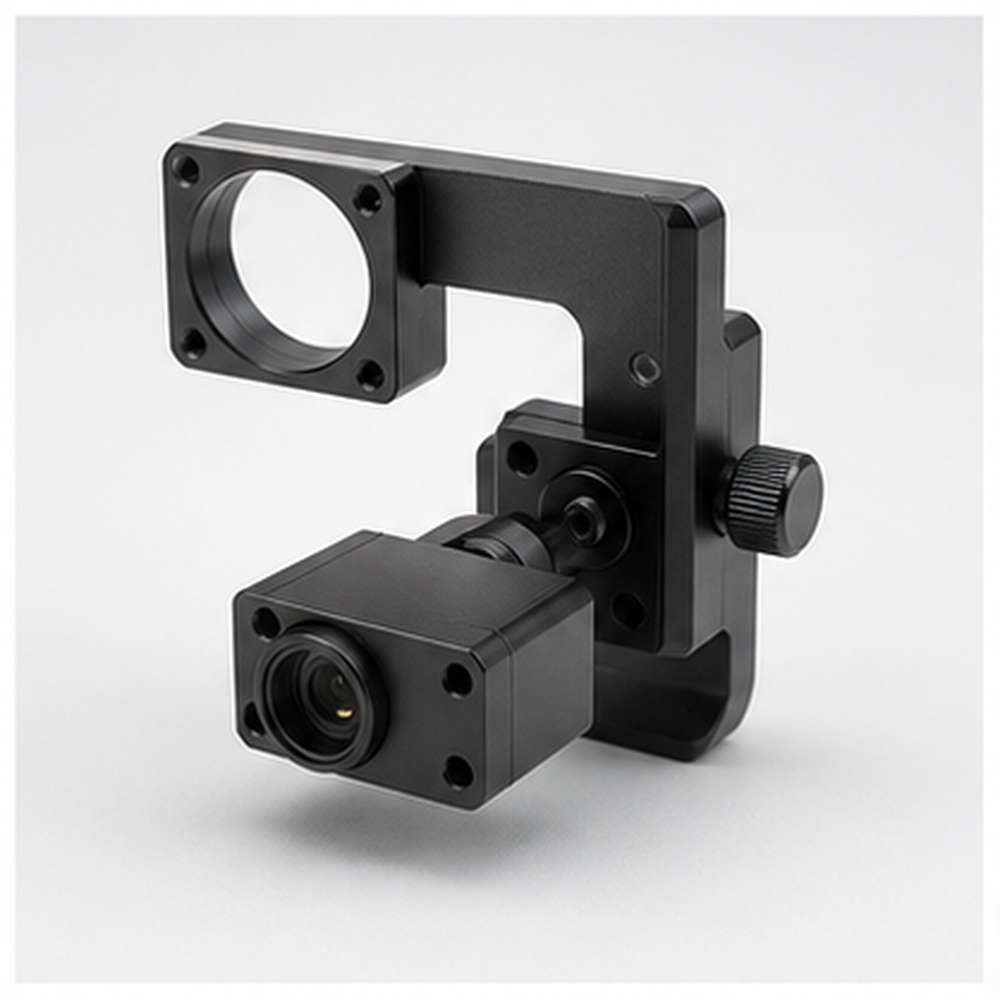
Кронштейны для датчиков
Изготовленные на заказ кронштейны для датчиков в соответствии с чертежами, требованиями к материалу, допускам и качеству отделки.
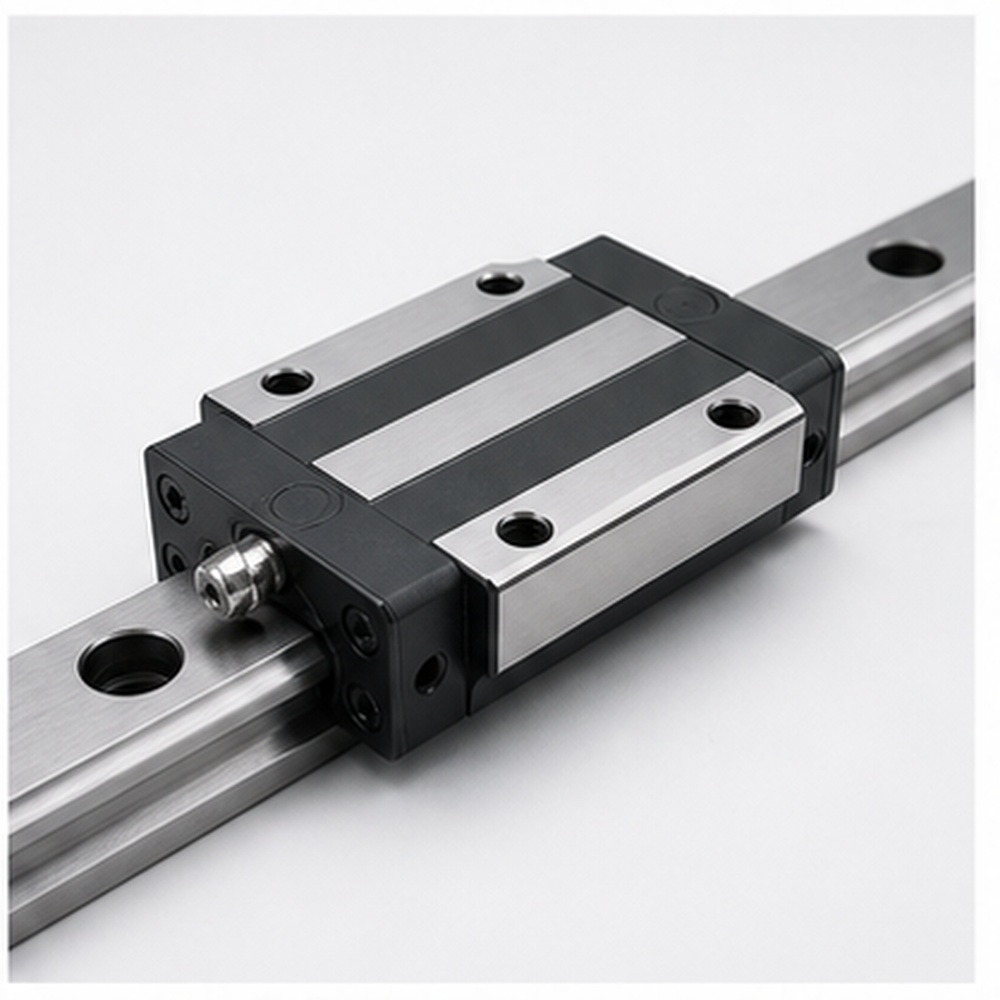
Блоки линейных направляющих
Изготавливаются линейные направляющие блоки на заказ в соответствии с чертежами, требованиями к материалу, допускам и качеству обработки поверхности.
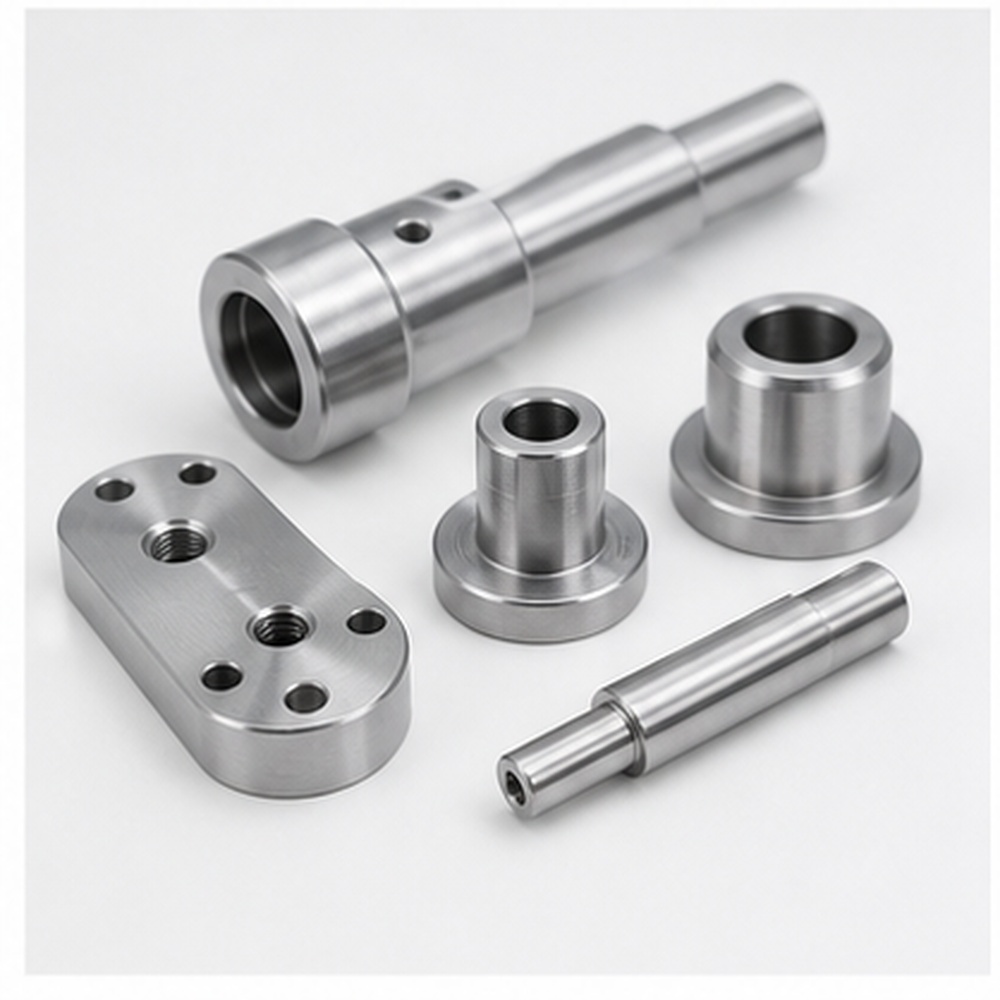
Валы, втулки и проставки
Валы, втулки и проставки, изготовленные на заказ в соответствии с чертежами, требованиями к материалу, допускам и качеству обработки поверхности.
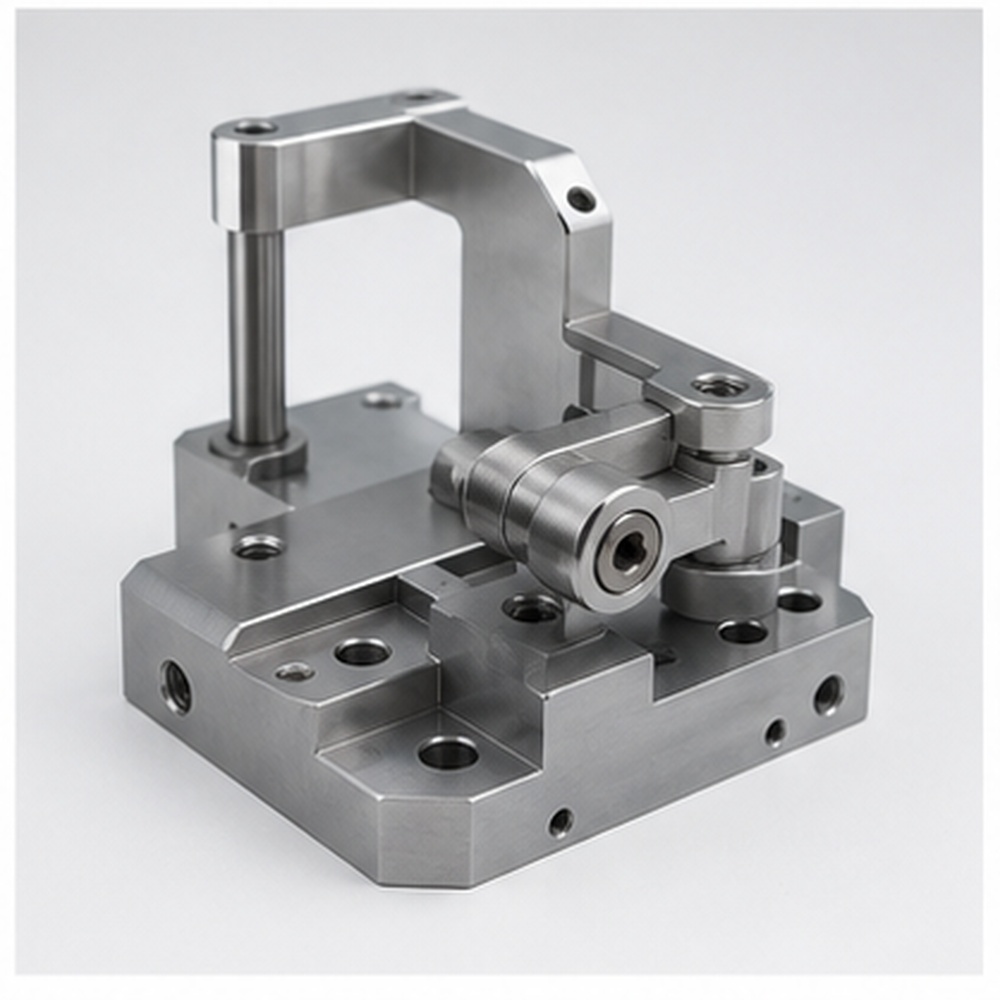
Компоненты автоматизированных приспособлений
Компоненты автоматизированных приспособлений, изготовленные на заказ в соответствии с чертежами, требованиями к материалам, допускам и качеству обработки поверхности.
Материалы для робототехники. Обработанные детали.
Выбор материала влияет на вес, прочность, коррозионную стойкость, проводимость, качество поверхности и долговременную стабильность сборки. Приведенная ниже таблица поможет покупателям сравнить распространенные варианты материалов для прецизионных компонентов робототехники.
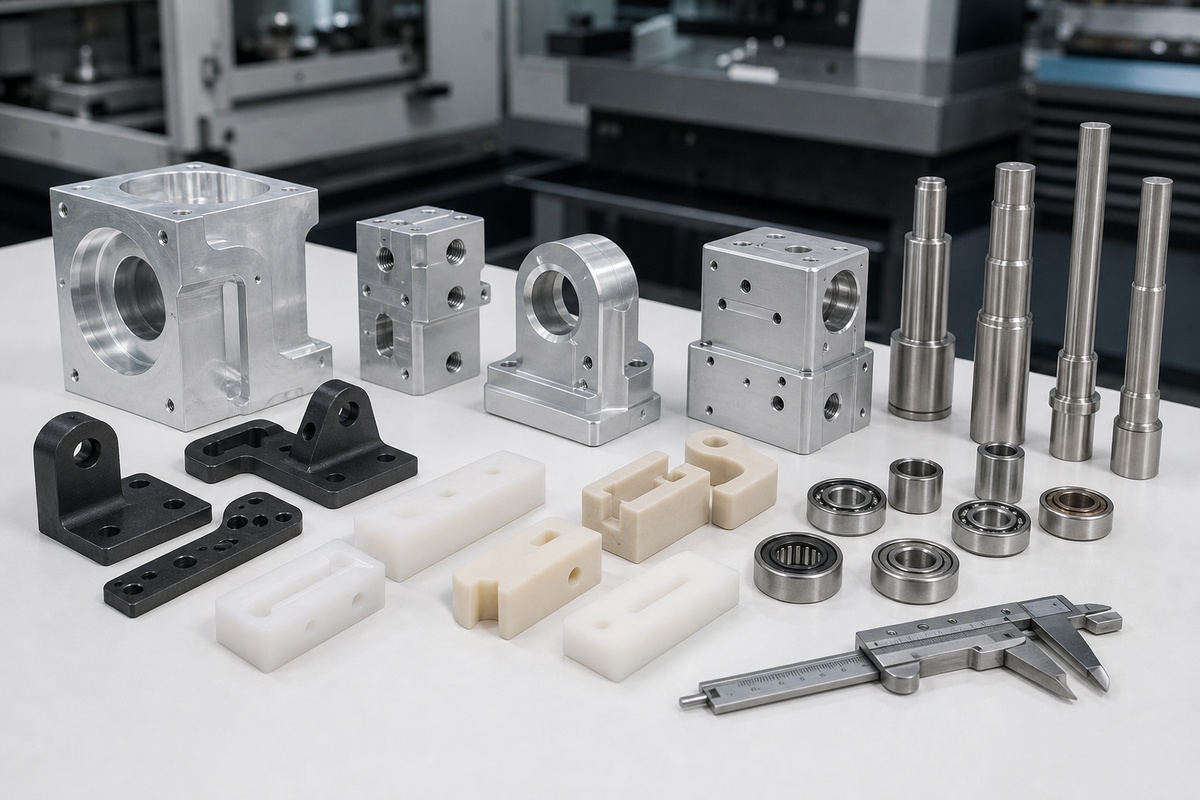
| Материал | Лучше всего подходит для | Примечания |
|---|---|---|
| Алюминий 6061 / 7075 | Легкие роботизированные манипуляторы, рамы и корпуса приводов | Подтвердите окончательный сорт, термообработку и отделку в соответствии с чертежом и условиями эксплуатации. |
| Нержавеющая сталь | Износостойкие валы, штифты и конструкционные элементы. | Подтвердите окончательный сорт, термообработку и отделку в соответствии с чертежом и условиями эксплуатации. |
| Углеродистая сталь | Прочные кронштейны, крепежные элементы и опорные компоненты. | Подтвердите окончательный сорт, термообработку и отделку в соответствии с чертежом и условиями эксплуатации. |
| POM / PEEK / Нейлон | Направляющие с низким коэффициентом трения, изоляционные детали и компоненты системы перемещения, изготовленные на заказ. | Подтвердите окончательный сорт, термообработку и отделку в соответствии с чертежом и условиями эксплуатации. |
Варианты обработки поверхности компонентов робототехники
Выбор метода обработки поверхности должен зависеть от материала, условий сборки, требований к внешнему виду и функциональных характеристик. Компания K-TEK может скоординировать механическую обработку и постобработку, чтобы готовые детали соответствовали как размерным, так и визуальным требованиям.
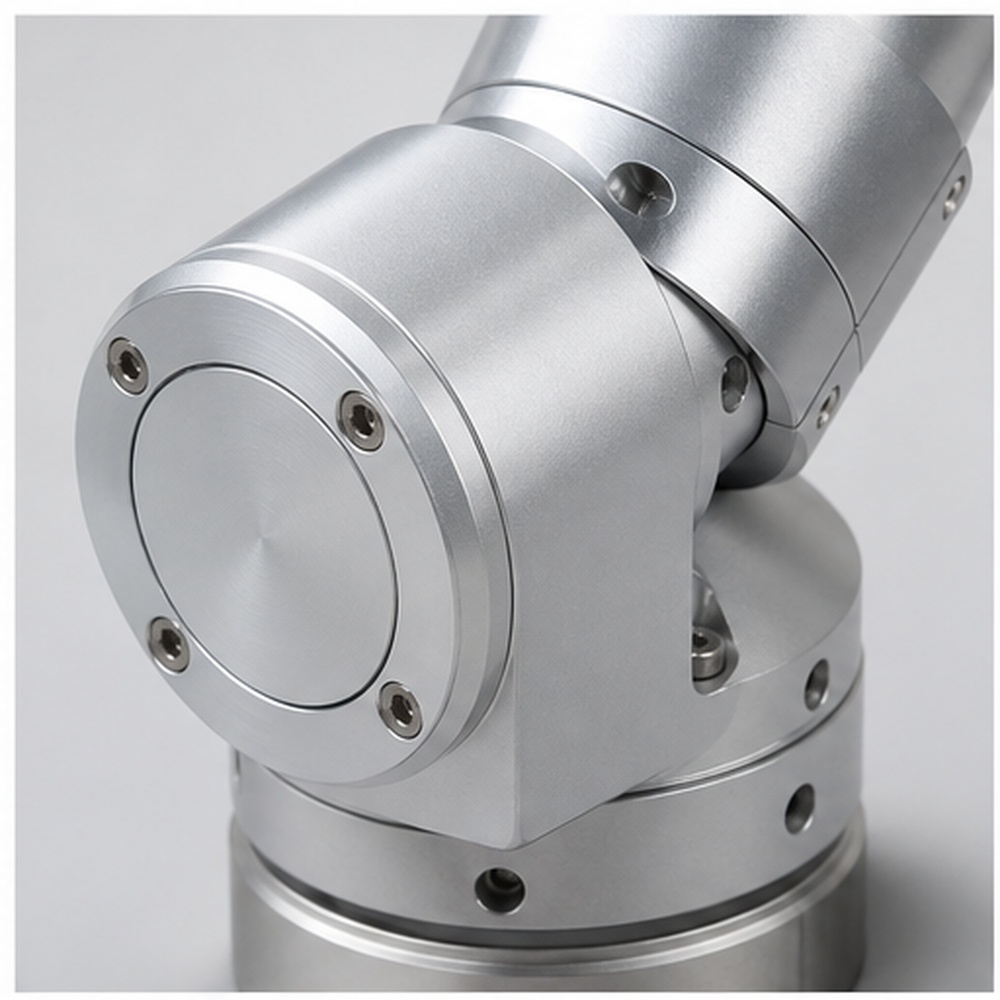
Прозрачное или черное анодирование
Используйте прозрачное или черное анодирование, если проект требует соответствия защитным свойствам, внешнему виду или функциональным характеристикам деталей робототехники.
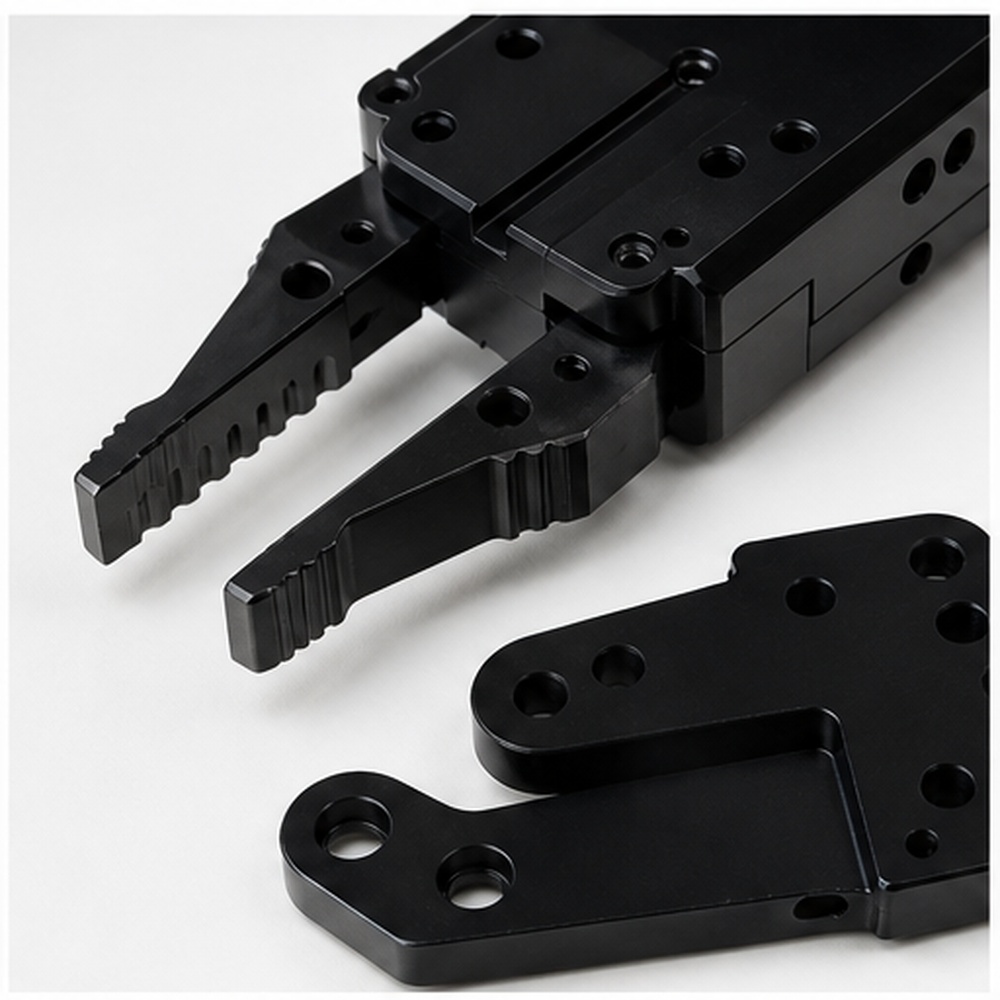
Твердое анодирование для скользящих или износостойких поверхностей
Для скользящих или износостойких поверхностей используйте твердое анодирование, если проект требует обеспечения защиты, внешнего вида или функциональных характеристик, соответствующих деталям робототехники.
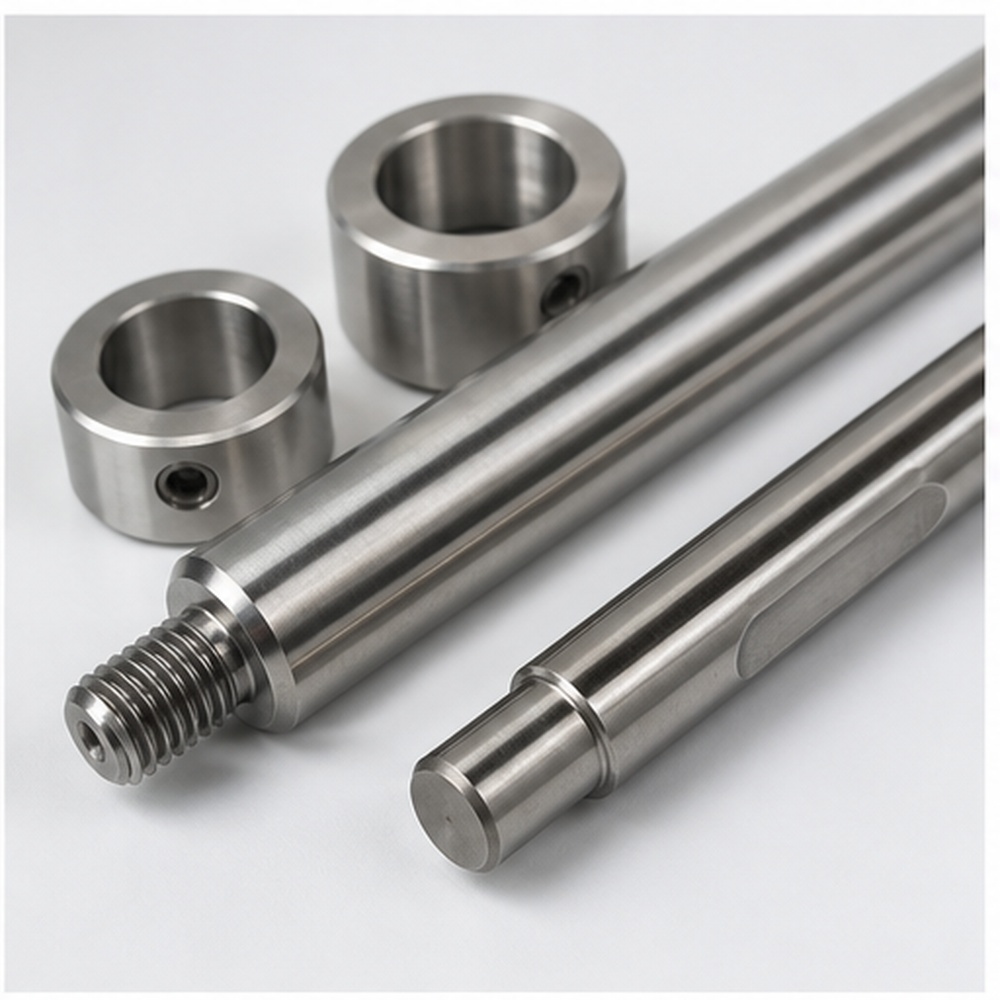
Никелированное покрытие для защиты от коррозии.
Никелирование для защиты от коррозии используется в тех случаях, когда проект требует обеспечения одинаковой защиты, внешнего вида или функциональных характеристик для деталей робототехники.
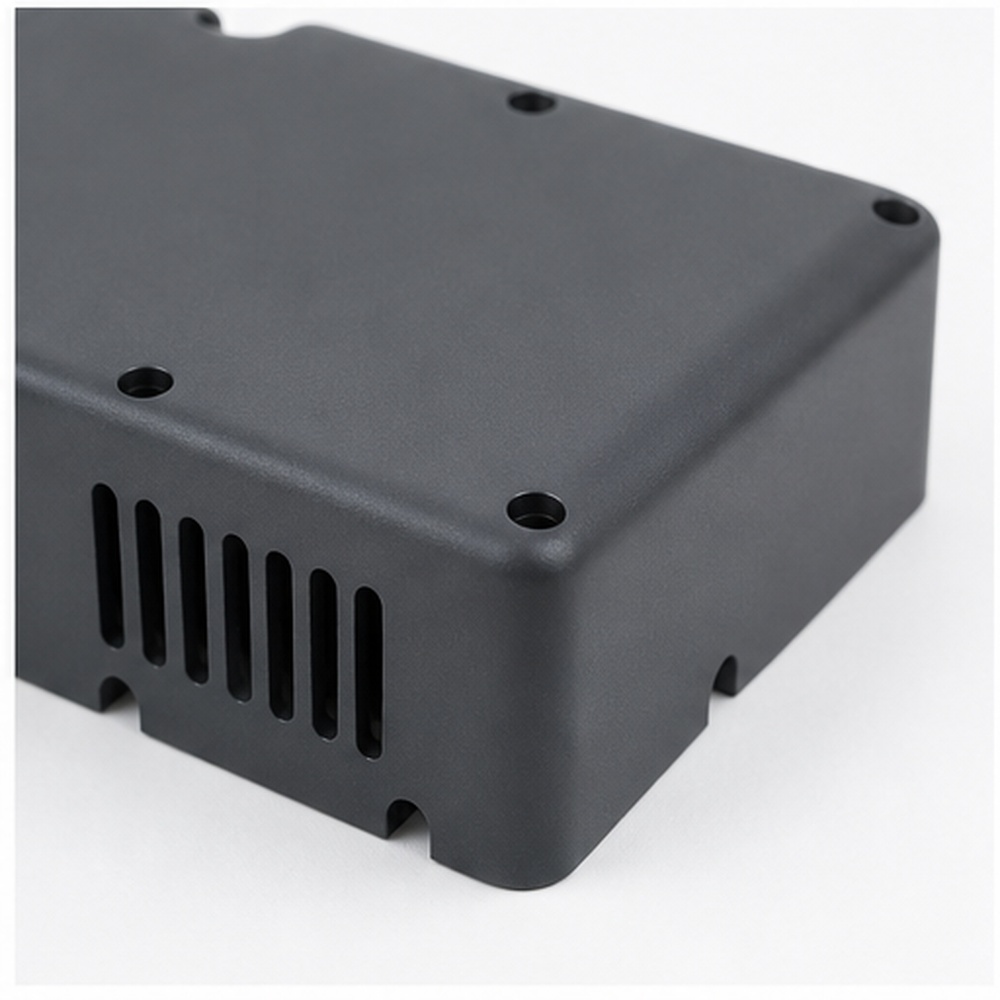
Порошковая покраска кожухов оборудования
Порошковая покраска кожухов оборудования применяется в тех случаях, когда проект требует обеспечения аналогичной защиты, внешнего вида или функциональных характеристик для деталей робототехники.
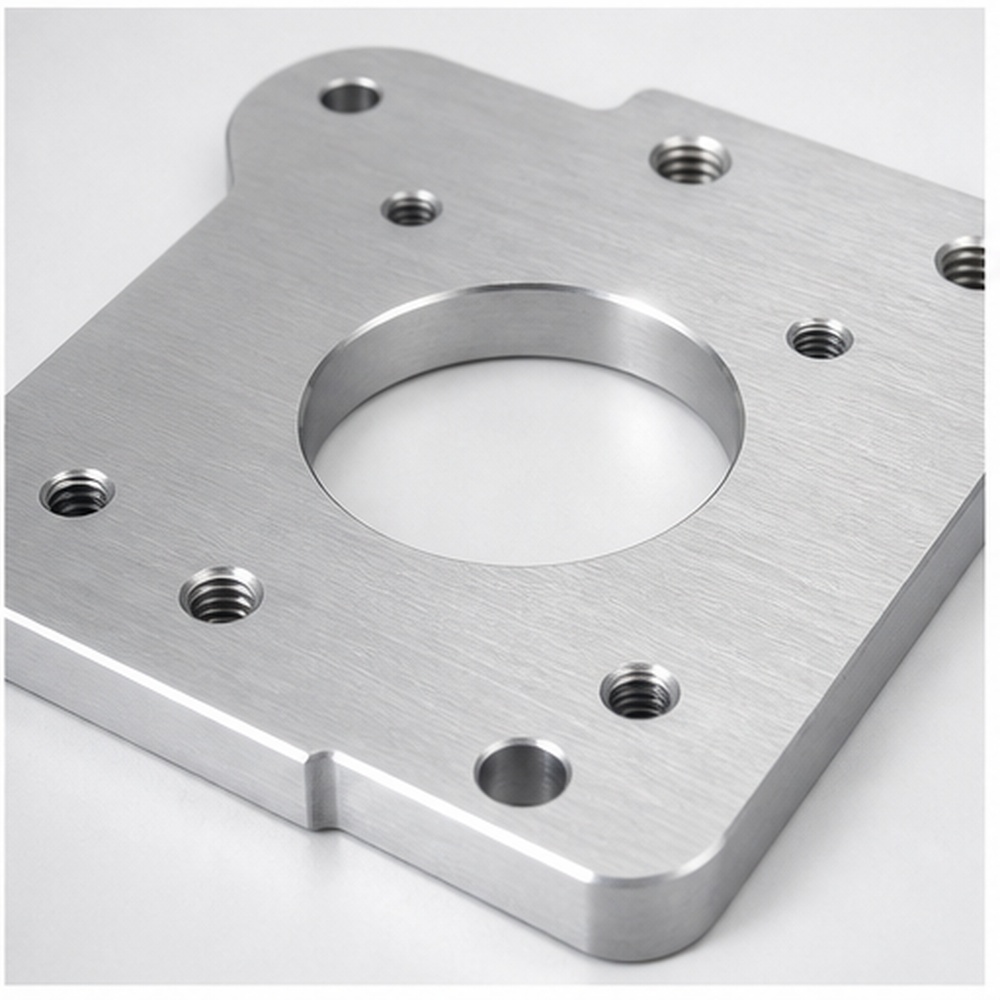
Полировка или шлифовка видимых металлических деталей.
Полировка или шлифовка видимых металлических компонентов применяются, когда проект требует обеспечения аналогичной защиты, внешнего вида или функциональных характеристик для деталей робототехники.
Контроль качества прецизионных деталей для робототехники
Контроль качества должен быть сосредоточен на размерах и поверхностях, влияющих на окончательную сборку. Компания K-TEK проверяет критически важные допуски, положение отверстий, состояние поверхности и качество отделки перед упаковкой деталей для отгрузки.
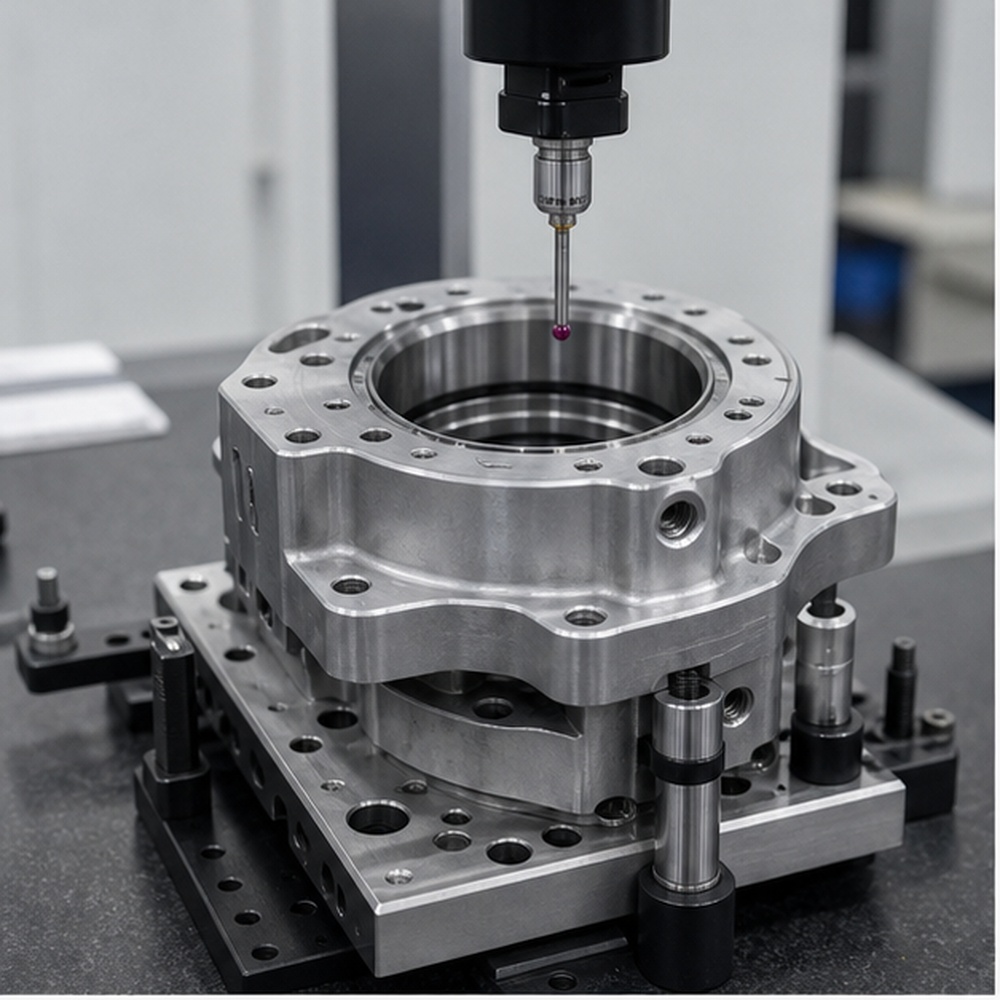
Проверка положения посадочного места подшипника и отверстия.
Контроль положения посадочного места подшипника и отверстия осуществляется в соответствии с требованиями чертежа и контрольными точками, специфичными для данного проекта.
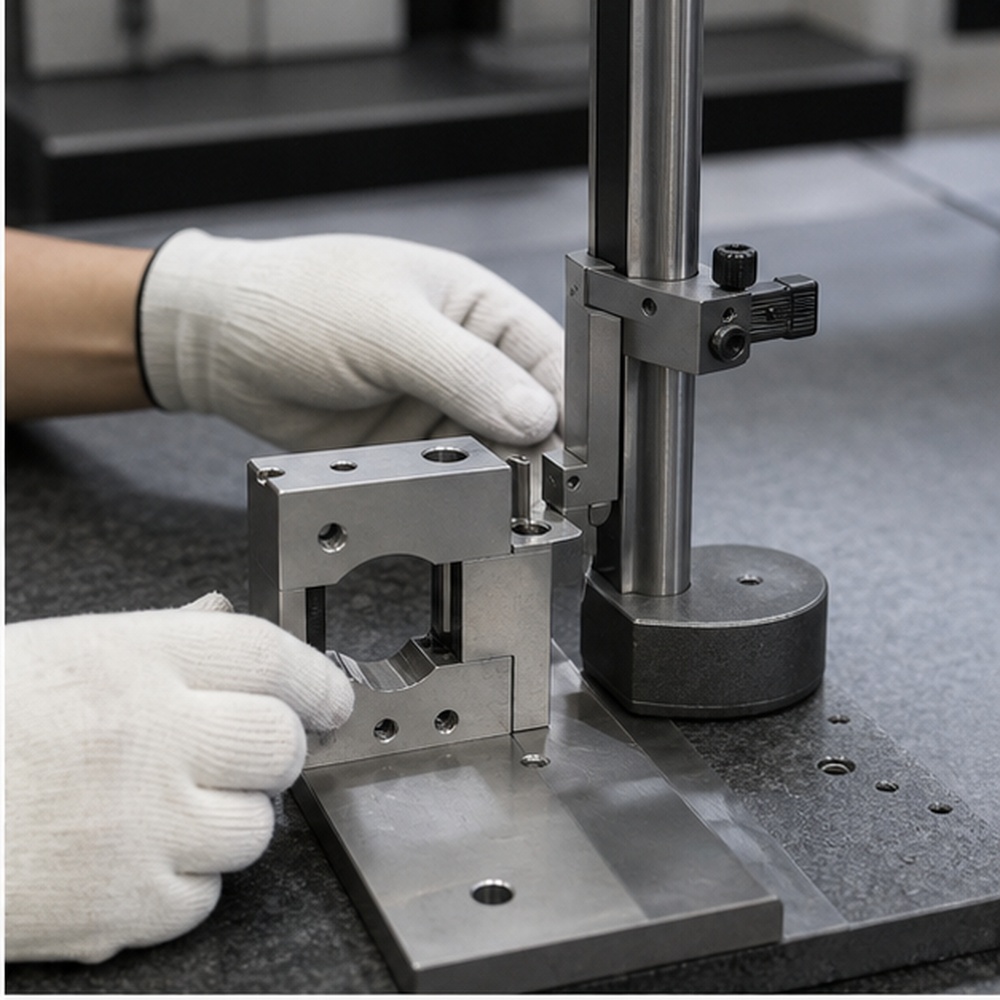
Проверка плоскостности и параллельности монтажных поверхностей.
Проверка плоскостности и параллельности монтажных поверхностей осуществляется в соответствии с требованиями чертежа и контрольными точками, специфичными для данного проекта.
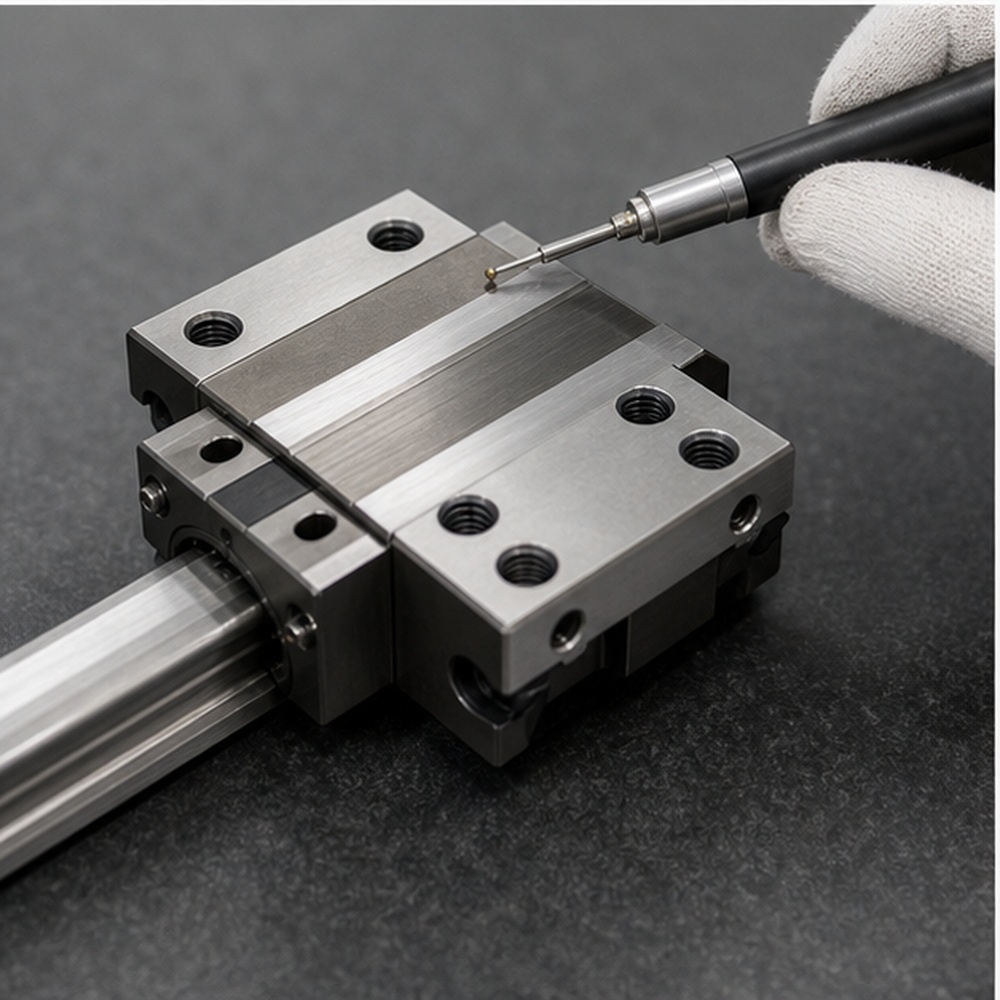
Проверка шероховатости поверхности скользящих элементов
Контроль шероховатости поверхности элементов скольжения осуществляется в соответствии с требованиями чертежа и конкретными контрольными точками проекта.
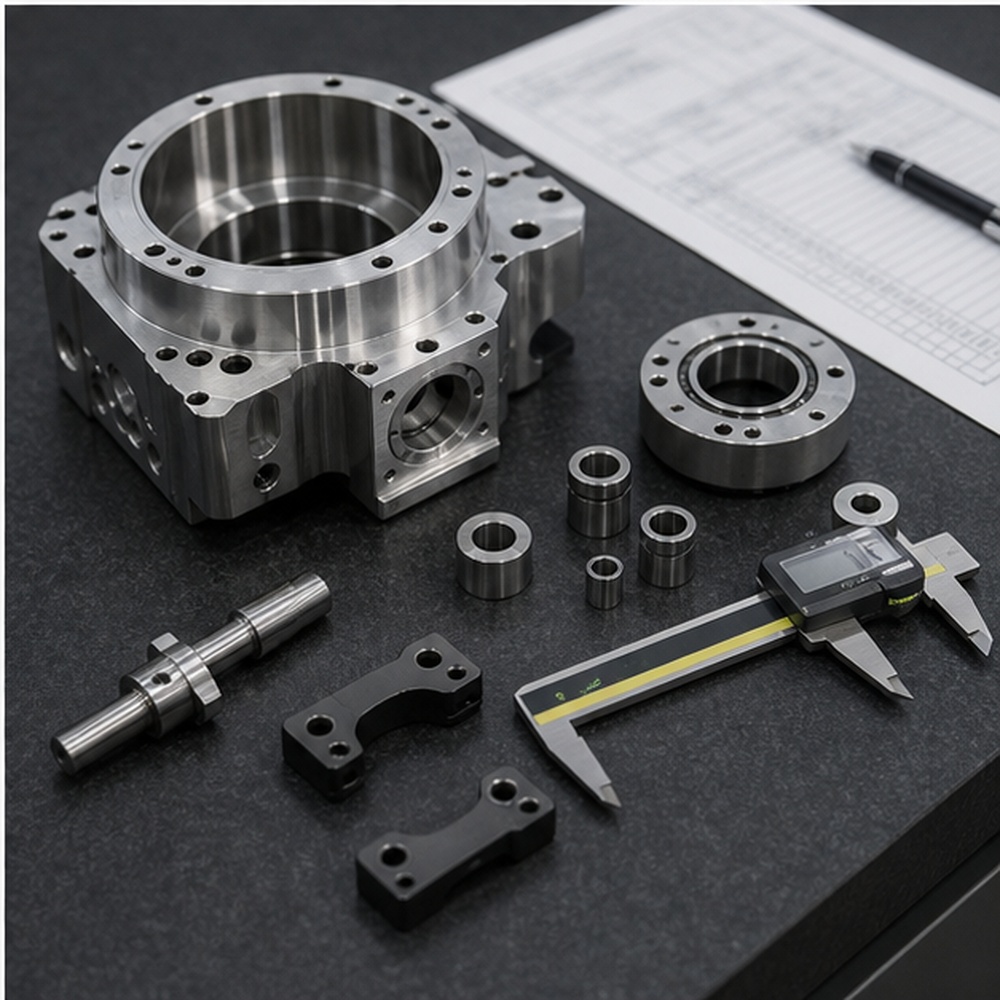
Проверка интерфейса потоков и сборок
Проверка резьбы и соединения узлов осуществляется в соответствии с требованиями чертежа и контрольными точками, специфичными для данного проекта.
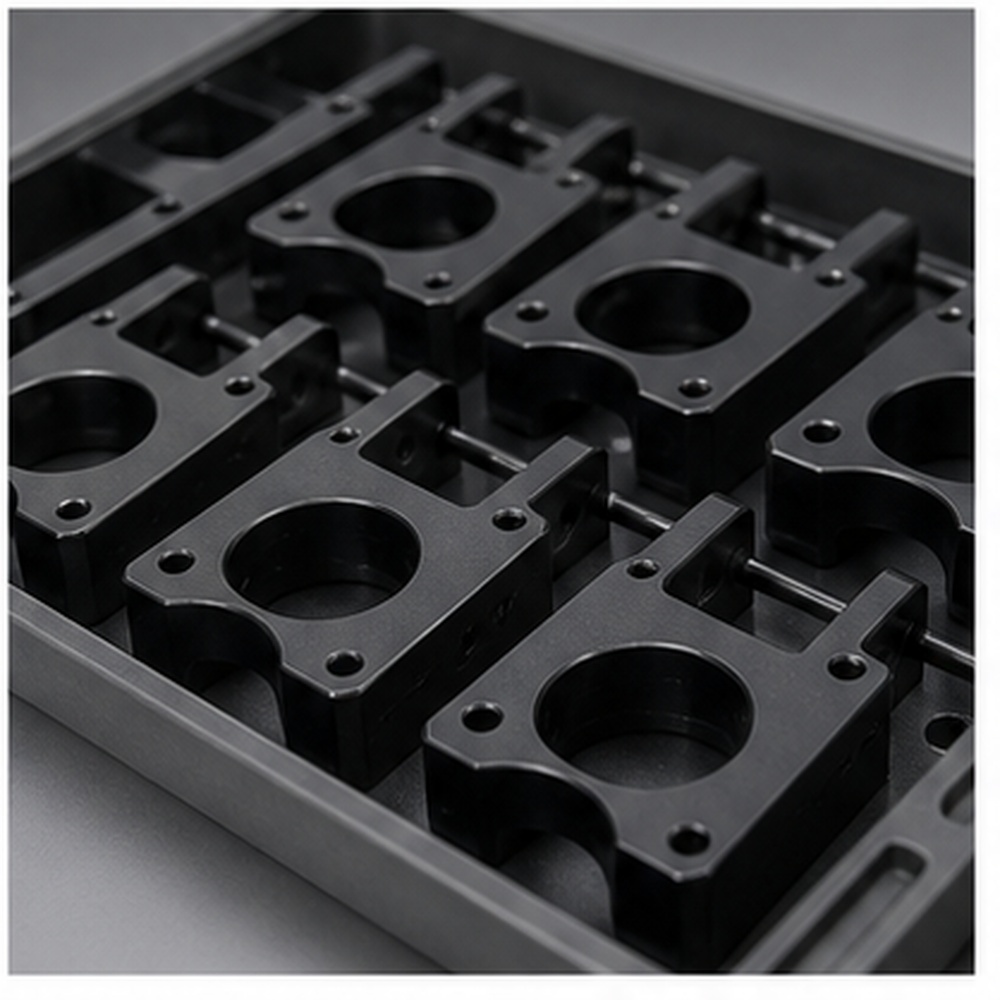
Перед повторным серийным производством проводится утверждение образцов.
Утверждение образцов перед повторным серийным производством контролируется в соответствии с требованиями чертежей и контрольными точками, специфичными для данного проекта.
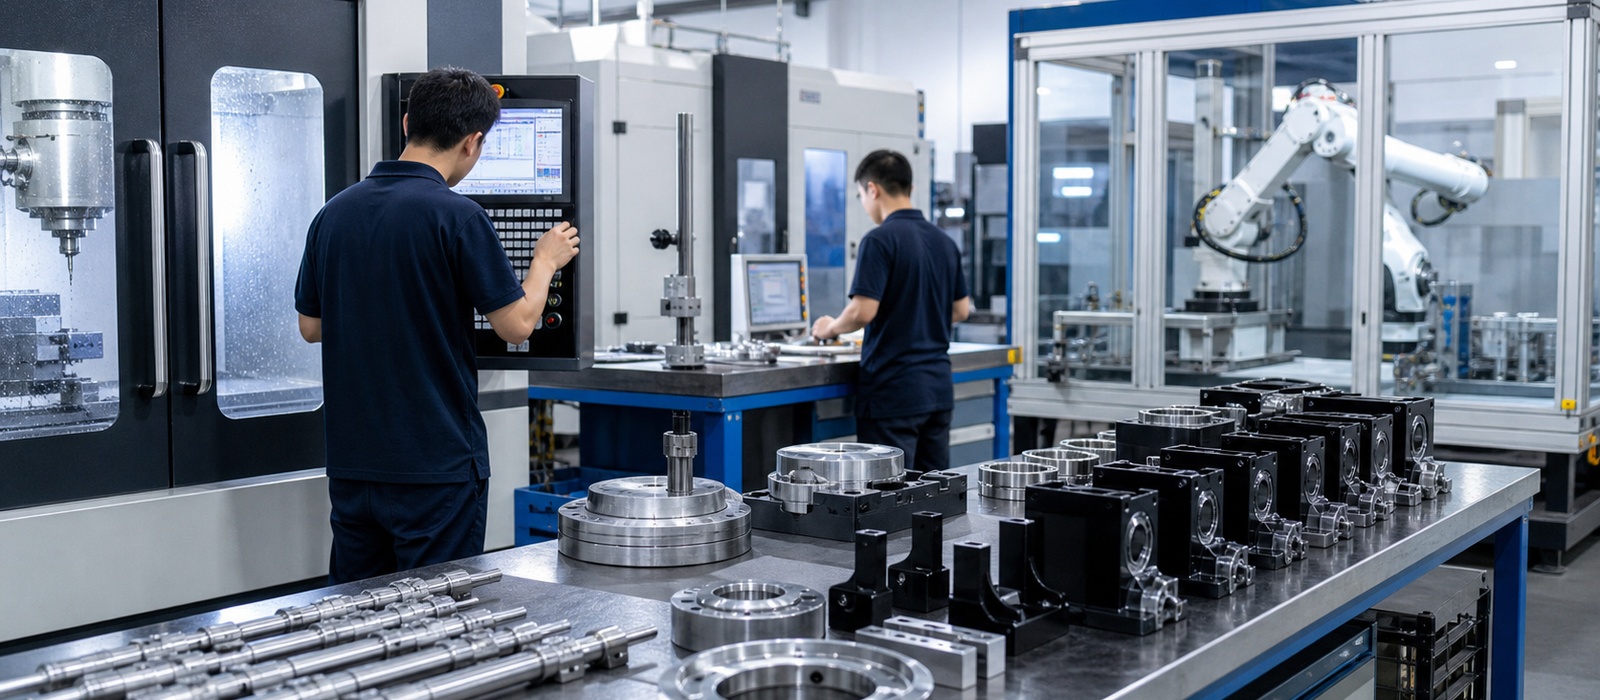
Производственные мощности для изготовления роботизированных компонентов
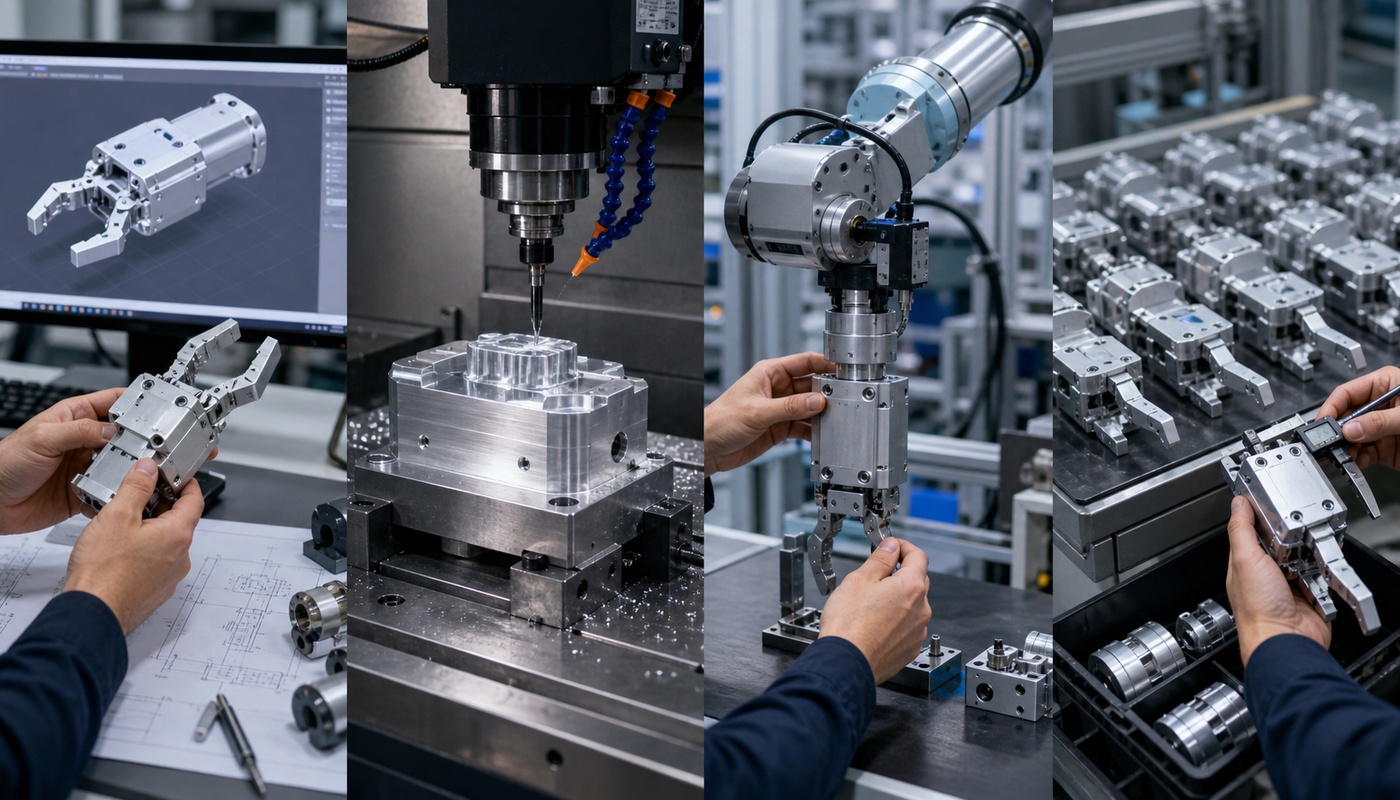
K-TEK демонстрирует производственные возможности с помощью реальных изображений обработки, контроля качества, подготовки материалов и готовых деталей, а не стандартных шаблонов. Фрезерные станки с ЧПУ, токарные станки, собранные роботизированные группы деталей и сцены контроля качества с помощью штангенциркулей или координатно-измерительных машин показывают, как изготавливаются и проверяются прецизионные детали с помощью робототехники перед отгрузкой.
Примеры успешных проектов в области робототехники в производстве
На карточках-примерах показаны процессы обработки, материалы, качество отделки и критерии контроля, используемые в реальных роботизированных компонентах. Каждое исследование краткое, но достаточно конкретное, чтобы способствовать поисковой оптимизации (SEO) и поисковой оптимизации (GEO).
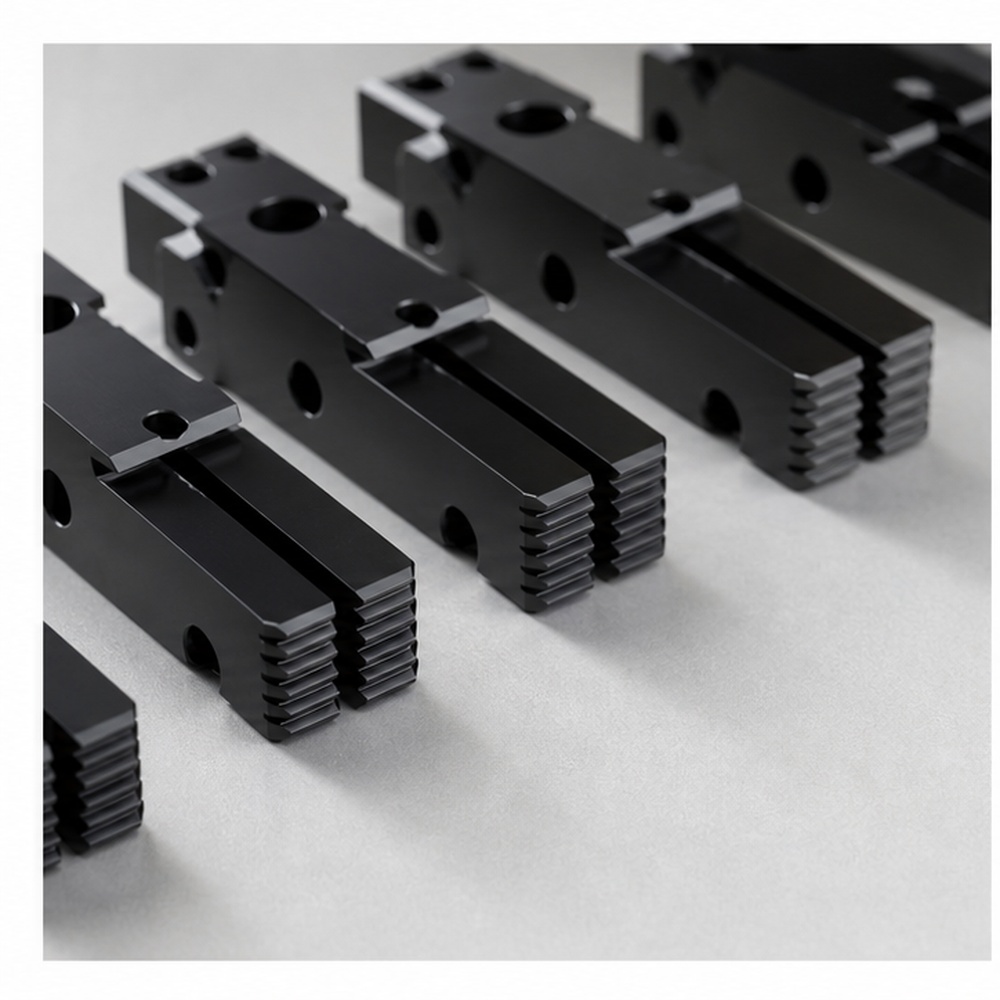
Партия захватных челюстей робота
Захватные губки из алюминия, изготовленные методом фрезерования на станке с ЧПУ, имеют контролируемые поверхности захвата, резьбовые отверстия и твердое анодированное покрытие для многократного использования.
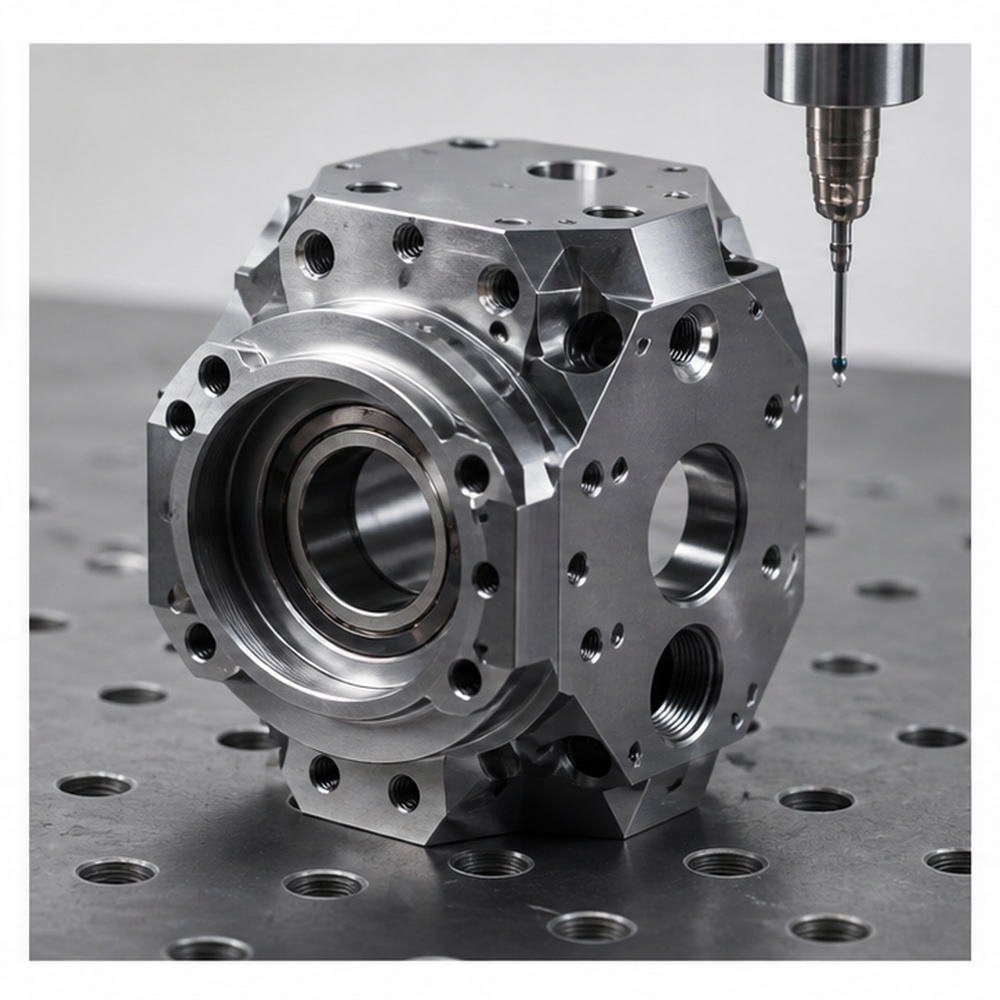
Прототип корпуса исполнительного механизма
Корпус, обработанный по 5 осям, с компактными многосторонними элементами, контролем положения подшипника и послеобработочным контролем.
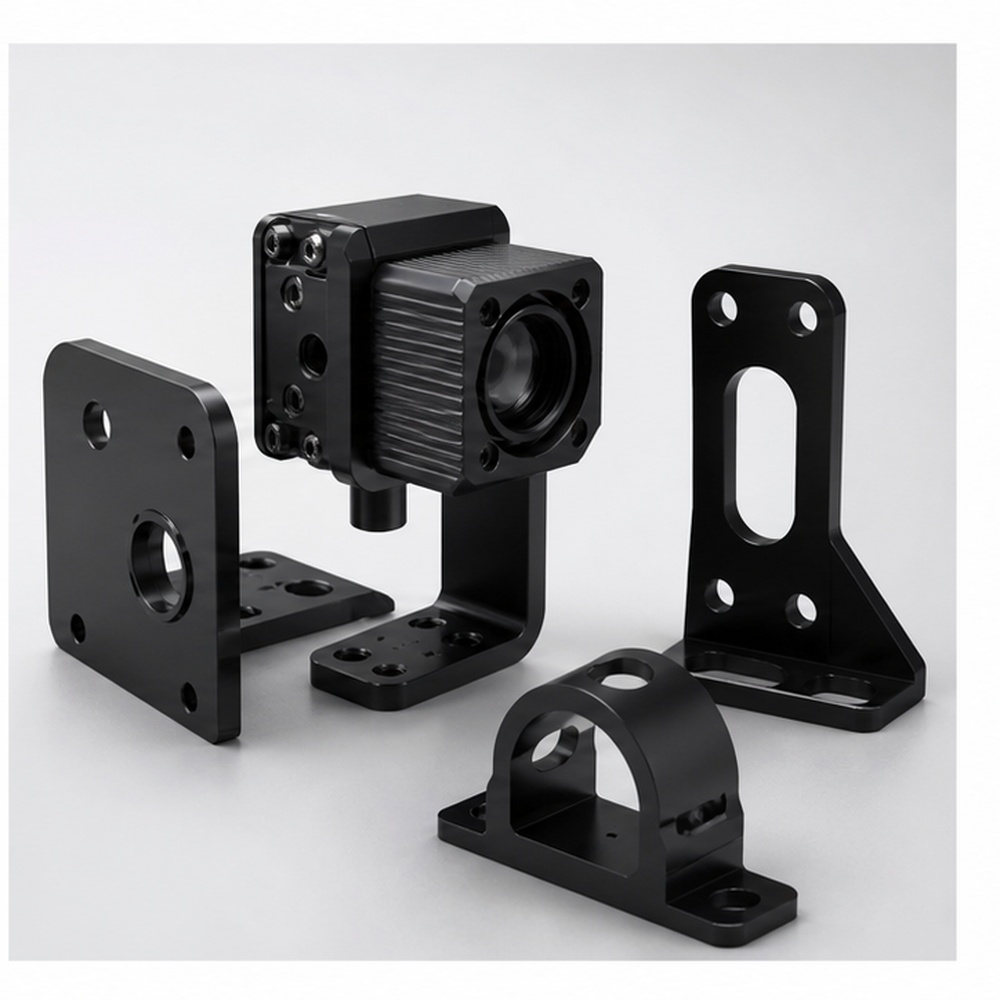
Комплект кронштейнов для датчиков автоматизации
Кронштейны, изготовленные небольшими партиями с обеспечением стабильного расположения отверстий и черным анодированием, предназначены для оборудования машинного зрения.
Часто задаваемые вопросы о робототехнике и прецизионной обработке.
Раздел часто задаваемых вопросов (FAQ) должен отвечать на реальные вопросы покупателей о материалах, допусках, поддержке прототипов, контроле качества и обработке поверхности. Используйте видимый аккордеонный контент и добавьте структурированные данные на страницу FAQPage.
Вы можете изготавливать на станках компоненты для роботизированных манипуляторов и захватов?
Да. Мы можем изготавливать манипуляторы, шарниры, захватные губки, корпуса приводов и кронштейны для перемещения роботов по чертежам или 3D-файлам.
Какие допуски важны для деталей робототехники?
Для роботизированных узлов критически важны такие параметры, как посадочные места подшипников, соосность, положение отверстий, плоскостность, параллельность и резьбовые соединения.
Вы можете поддержать изменения в прототипе?
Да. Мы можем изготавливать первые образцы и корректировать последующие партии после проверки конструкции или проведения ходовых испытаний.
Какие материалы чаще всего используются для изготовления компонентов роботов?
В зависимости от требуемого веса, прочности и трения часто используются алюминий, нержавеющая сталь, углеродистая сталь, полиоксиметилен (POM), полиэфиркетон (PEEK) и нейлон.


