

რატომ უნდა აირჩიოთ K-TEK რობოტული ზუსტი ნაწილებისთვის?
K-TEK აერთიანებს 5-ღერძიან CNC დამუშავებას, CNC ფრეზირებას, CNC დატრიალებას, WEDM-ს, EDM-ს, დაფქვას, თერმულ დამუშავებას, ზედაპირის დამუშავებას, აწყობის მხარდაჭერას, ISO 9001:2015 ხარისხის მართვას, ERP-ის მხარდაჭერით წარმოების კონტროლს, მკაცრი ტოლერანტობის დამუშავებას და ზედაპირის დახვეწილი დამუშავების კონტროლს. ეს შესაძლებლობები ეხმარება საინჟინრო მყიდველებს შეამცირონ მომწოდებლებთან კომუნიკაციის ხარჯები და შეინარჩუნონ ზუსტი კომპონენტების შესაბამისობა დამტკიცებულ ნახაზებთან.
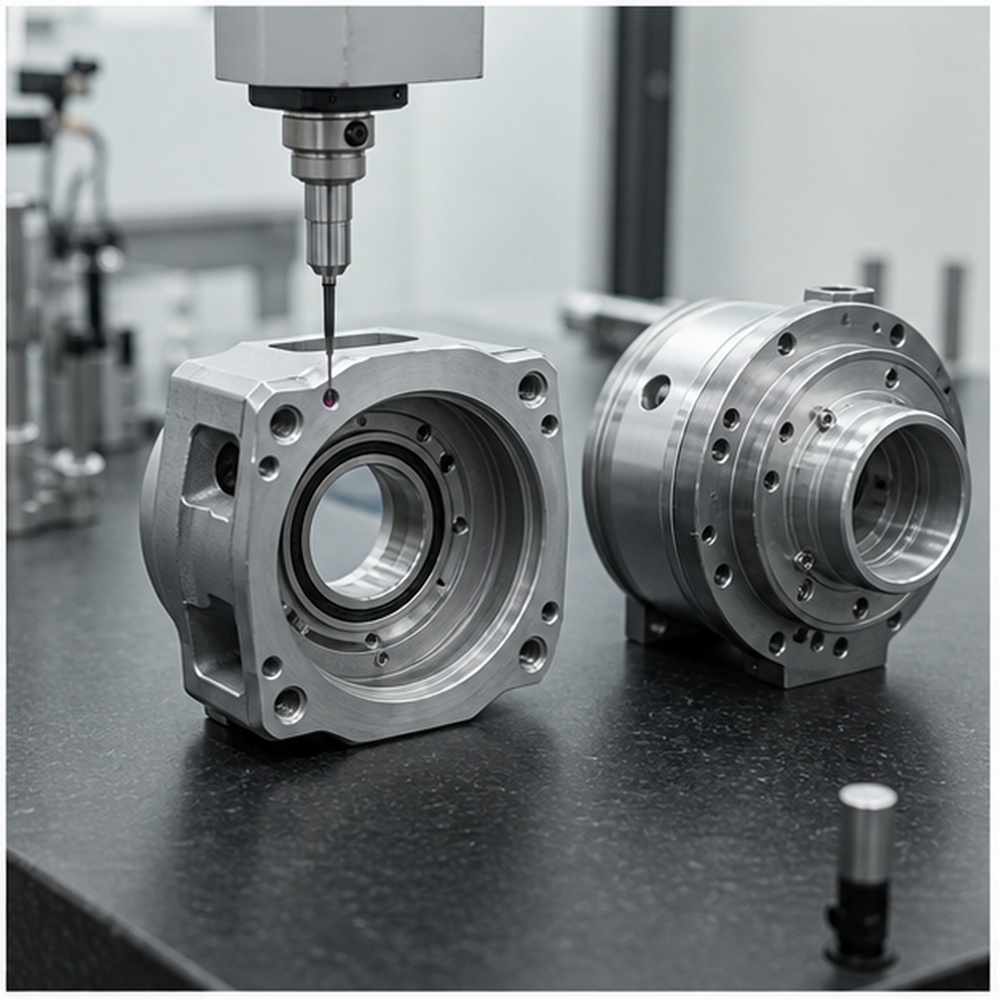
მოძრაობის კრიტიკული მორგება
ჩვენ ყურადღებას ვამახვილებთ კოაქსიალურობაზე, ხვრელების მდებარეობაზე, საკისრების საყრდენებსა და ასაწყობ ინტერფეისებზე, რომლებიც გავლენას ახდენენ რობოტის მოძრაობაზე.
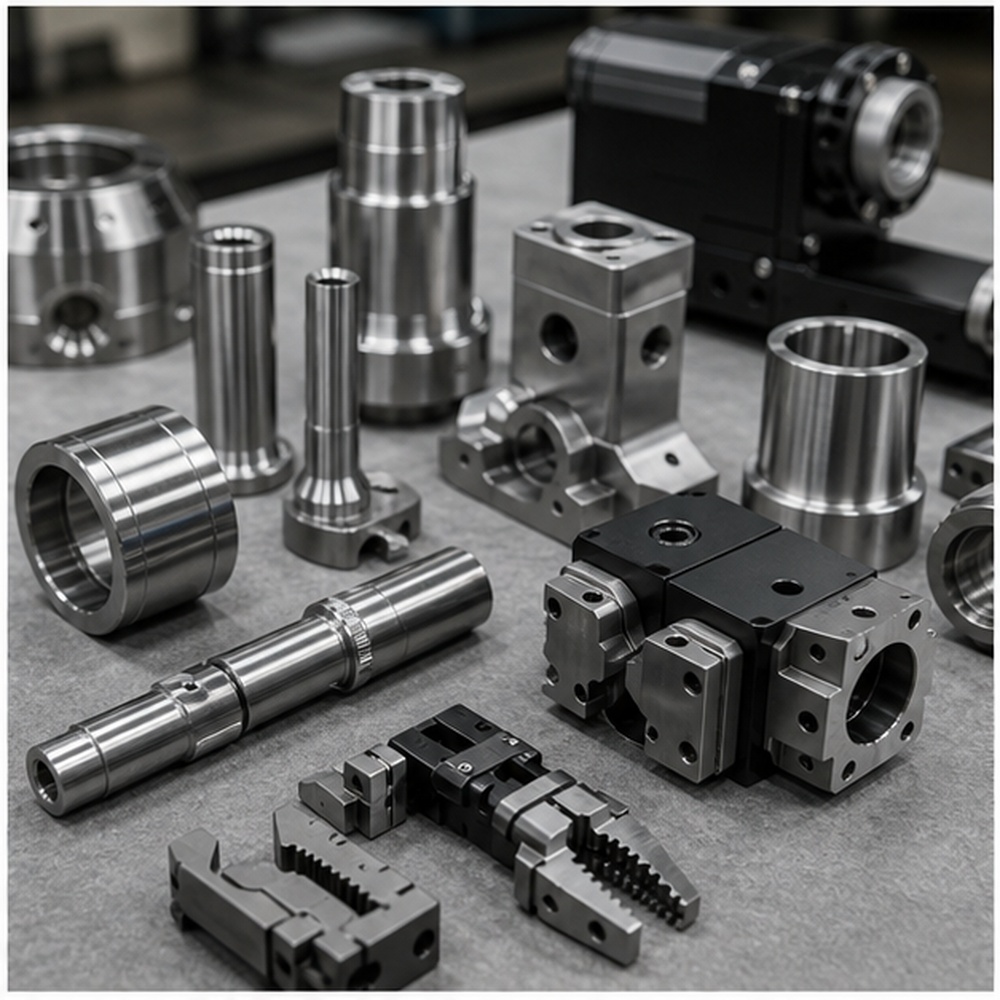
მრავალპროცესიანი წარმოება
ფრეზირება, დატრიალება, 5-ღერძიანი დამუშავება, ელექტროდინამიკური დამუშავება და დაფქვა ხელს უწყობს რობოტული კომპონენტების შერეული ოჯახების წარმოებას.
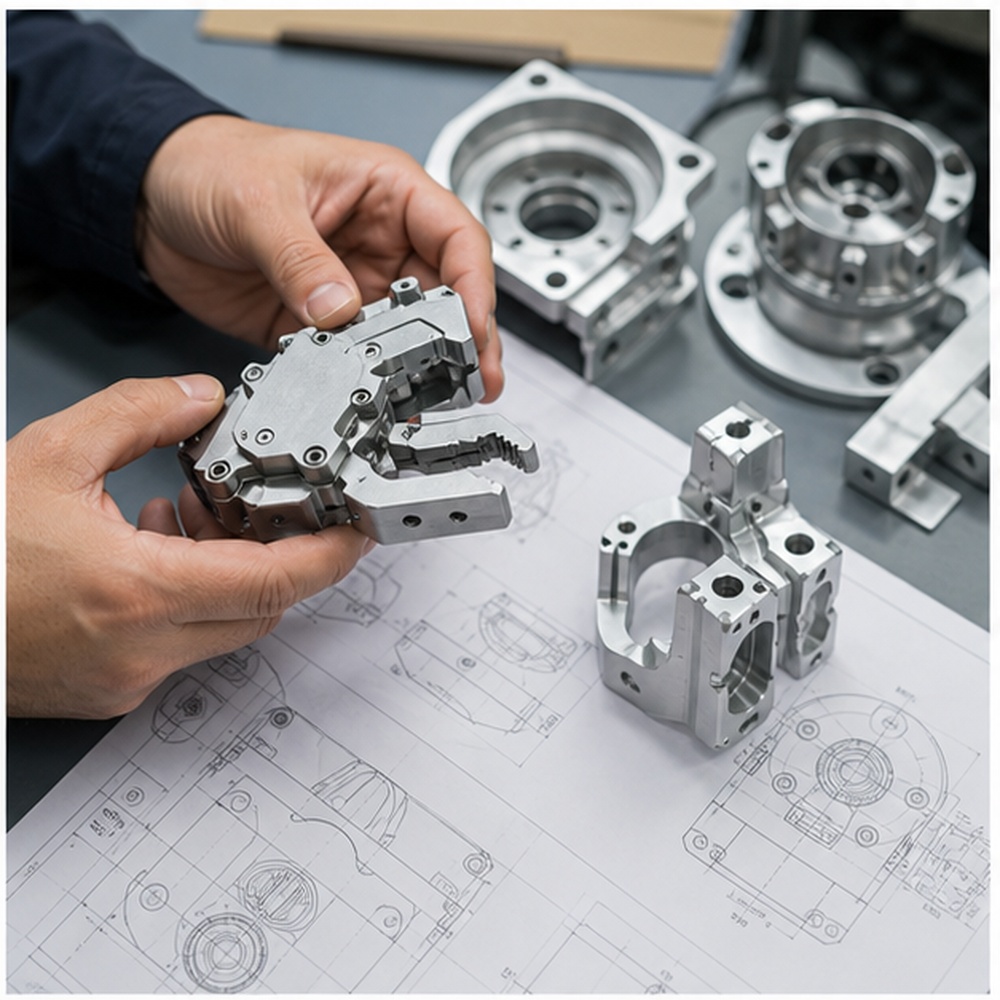
საინჟინრო ცვლილებების მხარდაჭერა
პროტოტიპის გადახედვა შეიძლება სწრაფად განხორციელდეს, როდესაც რობოტის დიზაინი იცვლება ტესტირების შემდეგ.

თანმიმდევრული პარტიული წარმოება
ERP-ის მხარდაჭერით შეკვეთების ნაკადი ხელს უწყობს განმეორებითი რობოტული ნაწილების დამტკიცებულ ნიმუშებთან შესაბამისობაში შენარჩუნებას.
რობოტიკის პროტოტიპიდან საიმედო წარმოებამდე
რობოტიკის განვითარება, როგორც წესი, კონცეფციის პროტოტიპიდან ფუნქციონალურ მოძრაობის ტესტირებაზე გადადის, შემდეგ კი საპილოტე აღჭურვილობისა და განმეორებითი წარმოებისკენ. K-TEK-ს შეუძლია ადრეული პროტოტიპების დამუშავება შესაბამისობის დასადასტურებლად, გეომეტრიის განახლება აქტივატორის ან სენსორის ცვლილებების შემდეგ და მცირე და საშუალო პარტიების მხარდაჭერა დიზაინის დადასტურების შემდეგ.
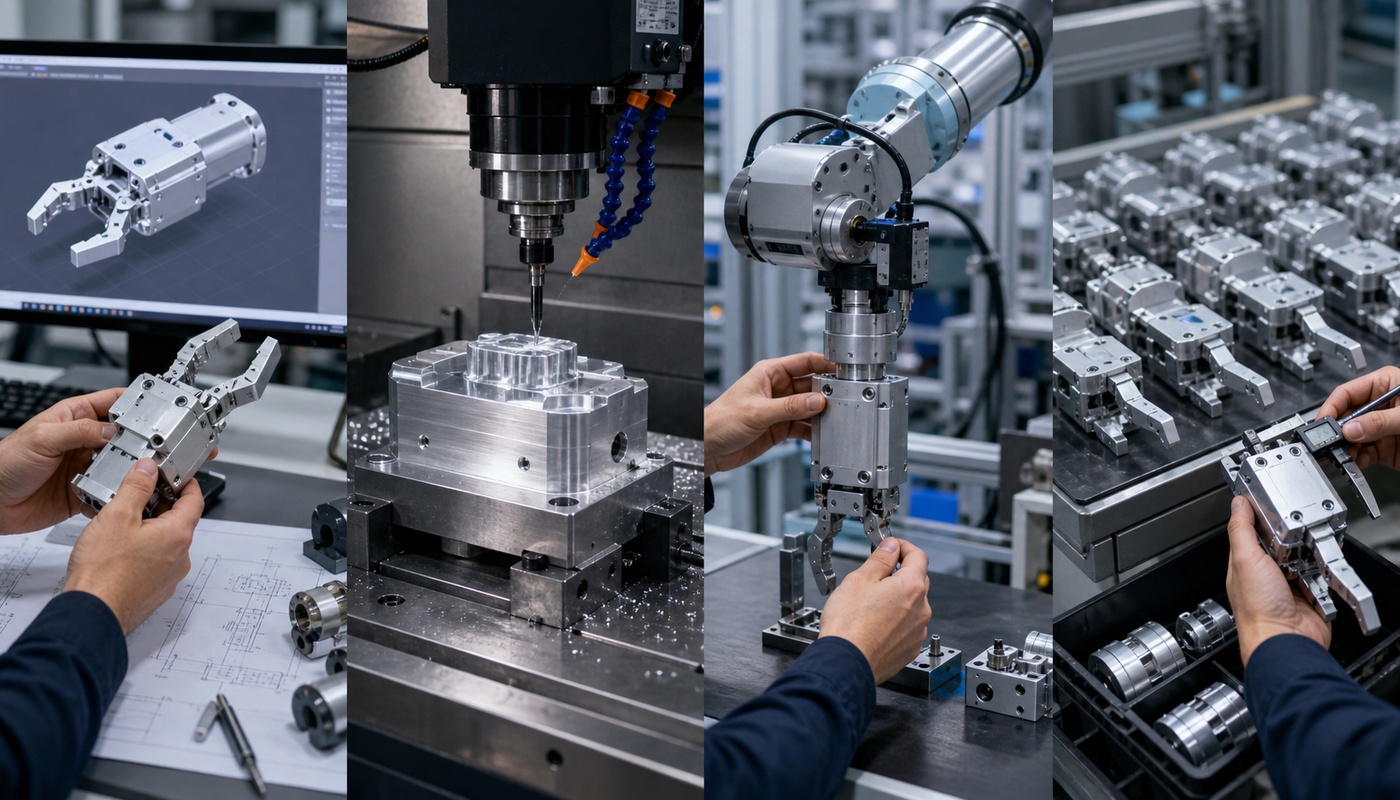
ნახატის მიმოხილვა
დამუშავებამდე გადახედეთ CAD ფაილებს, მასალის შენიშვნებს, ტოლერანტობებს და დასრულების მოთხოვნებს.
პროტოტიპის დამუშავება
ფუნქციური ნიმუშების შექმნა მორგების, აწყობის, ზედაპირისა და საინჟინრო დადასტურებისთვის.
პილოტური პარტია
განმეორებით წარმოებამდე დაადასტურეთ პროცესის სტაბილურობა, შემოწმების მეთოდი და შეფუთვა.
განმეორებითი წარმოება
შეინარჩუნეთ დამტკიცებული ზომები, დამუშავების მასალები და შემოწმების წერტილები თანმიმდევრული ყველა პარტიაში.
რობოტული კომპონენტების წარმოების შესაძლებლობები
აირჩიეთ სწორი პროცესი ნაწილის გეომეტრიის, ტოლერანტობის, მასალისა და წარმოების მოცულობის მიხედვით. K-TEK-ს შეუძლია გაერთიანდეს CNC ფრეზირება, დატრიალება, 5-ღერძიანი დამუშავება, ელექტროდიაქოს დანადგარი (EDM), WEDM, დაფქვა და ზედაპირის დამუშავება ნაწილების სრული სიზუსტით წარმოებისთვის.
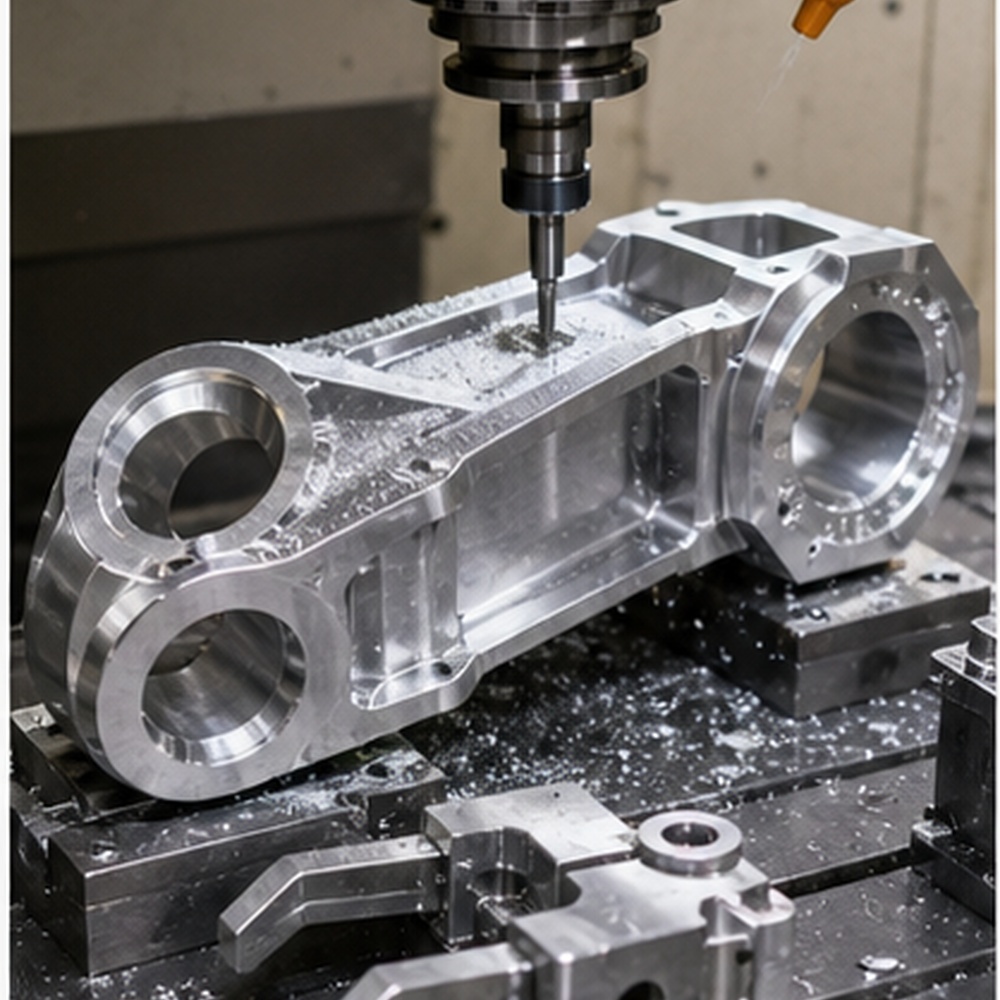
CNC ფრეზინგი
რობოტის მკლავებისთვის, ჩარჩოებისთვის, მომჭერი ყბებისთვის, სენსორების სამაგრებისთვის და აღჭურვილობის ფირფიტებისთვის.
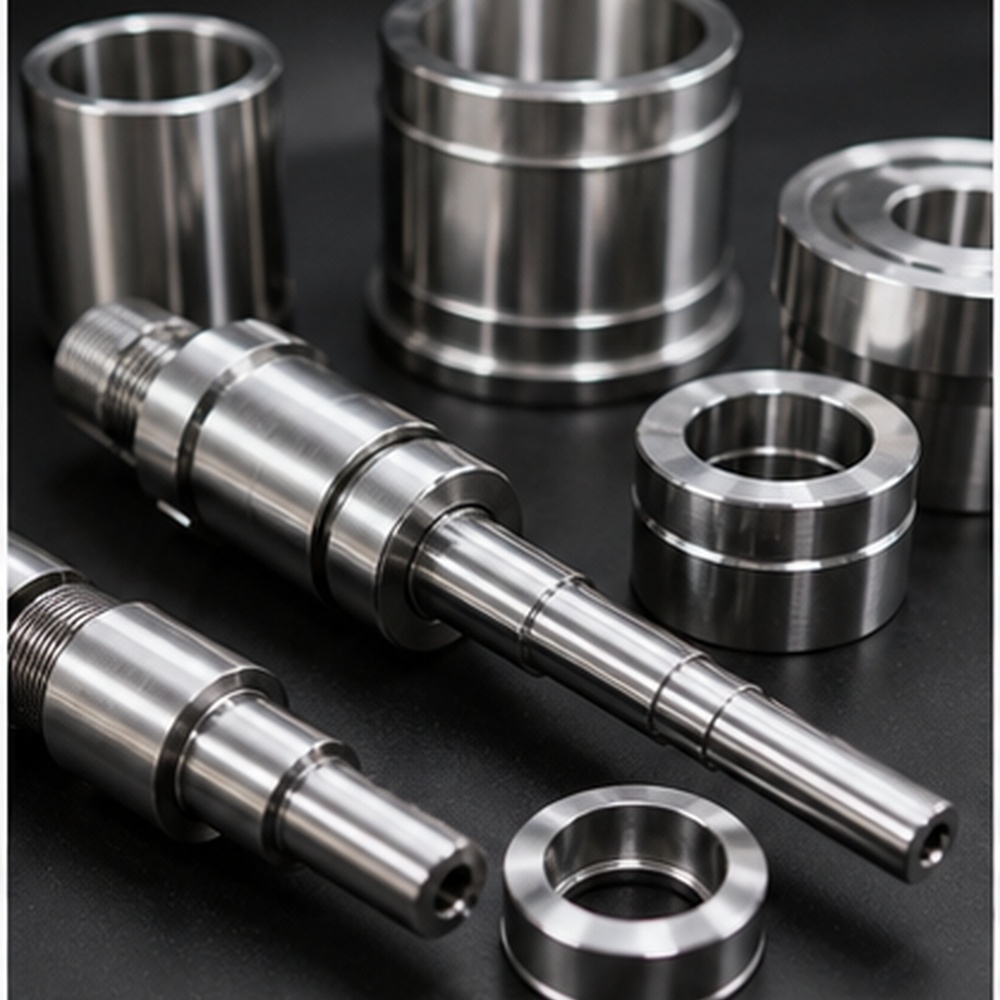
CNC ტრიალი
ლილვების, სახელოების, ბორბლების, საყელოების, შუასადებების და აქტივატორის მრგვალი ნაწილებისთვის.
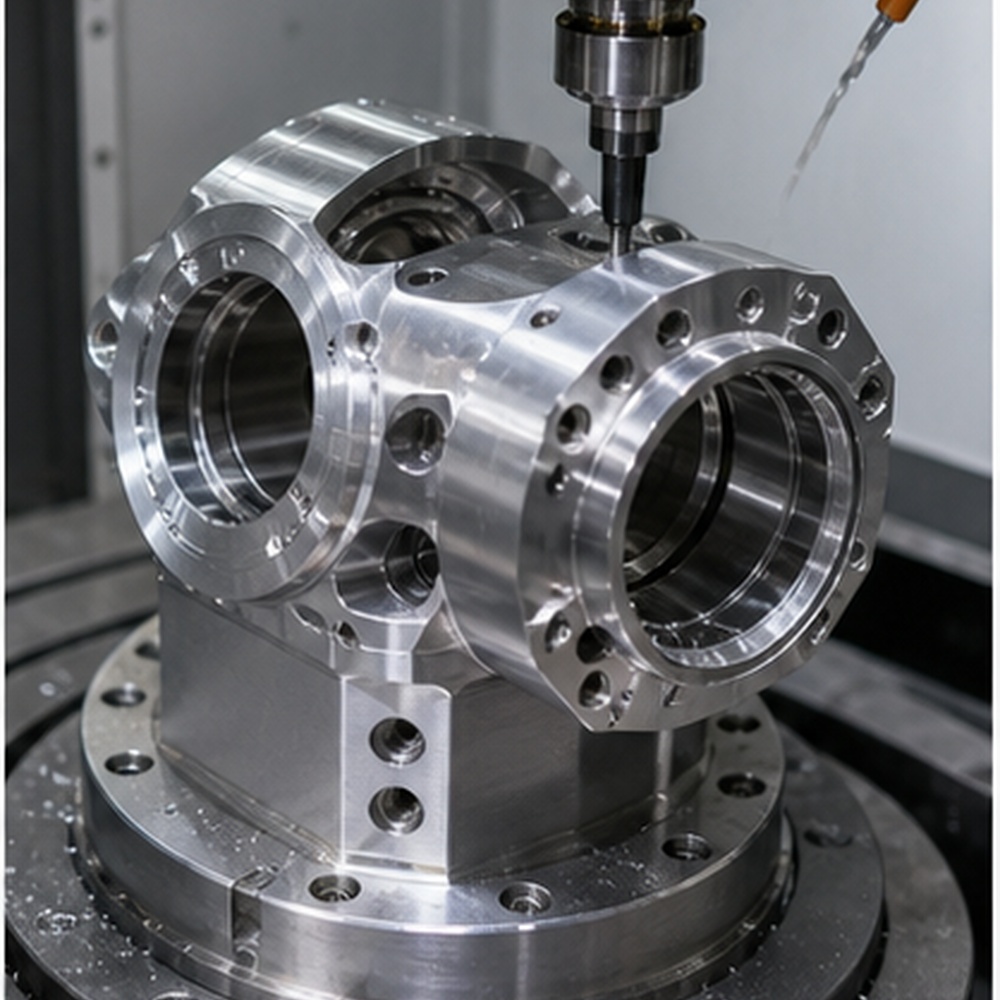
5-ღერძიანი დამუშავება
დახრილი მახასიათებლებისთვის, კომპაქტური რობოტის სახსრებისა და მსუბუქი, კომპლექსური კორპუსებისთვის.
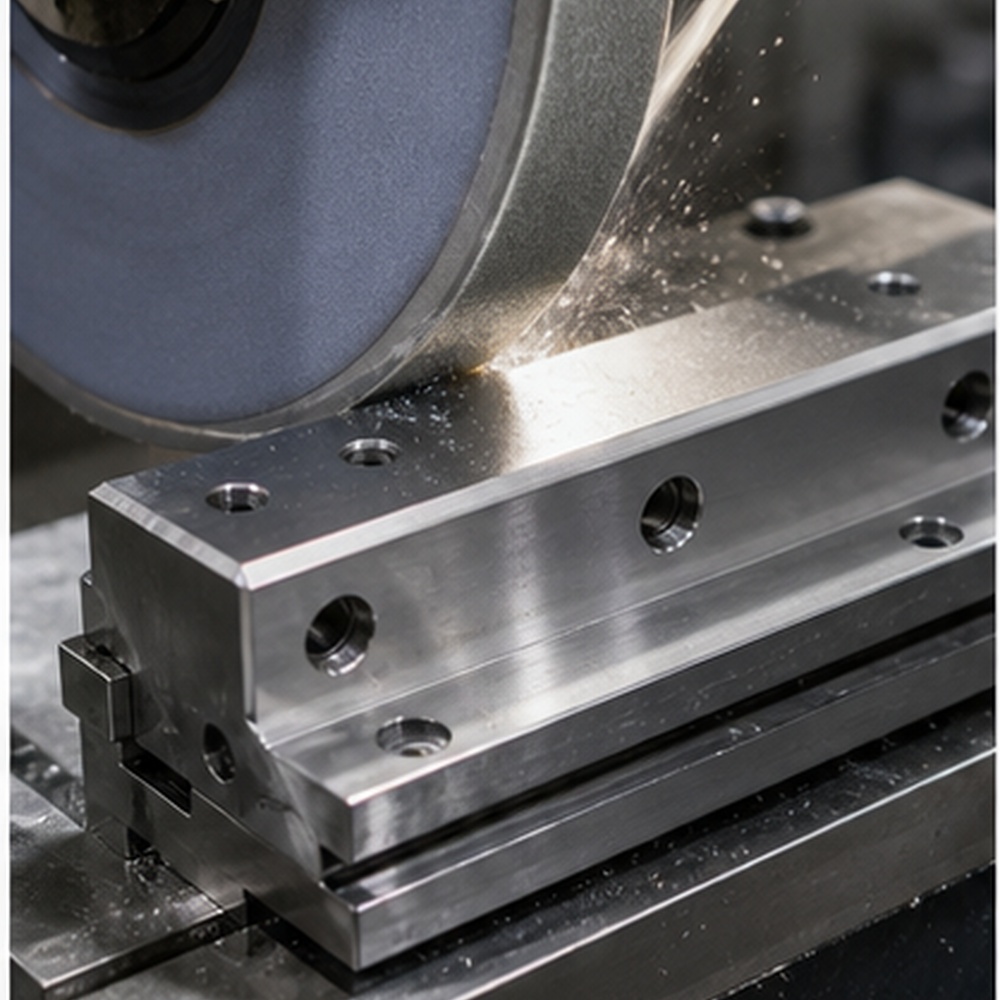
დაფქვა
მოცურების ზედაპირებისთვის, ზუსტი შეხების ზედაპირებისთვის და მაღალი მორგების შეკრებებისთვის.
ზედაპირის დამუშავება
ანოდირებული ალუმინის, მოოქროვილი ფოლადის ან კოსმეტიკური ხილული რობოტის ნაწილებისთვის.
ჩვენს მიერ წარმოებული რობოტული ნაწილები
K-TEK აწარმოებს რობოტული ზუსტი ნაწილების შეკვეთით დამზადებულ ნაწილებს მყიდველის ნახაზების, 3D ფაილებისა და ფუნქციური მოთხოვნების საფუძველზე. ეს განყოფილება უნდა დაეხმაროს Google-ს და ხელოვნური ინტელექტის ძიებას კომპონენტების ზუსტი მასშტაბის გაგებაში, ინდუსტრიული ზოგადი ფორმულირების გამოყენების ნაცვლად.
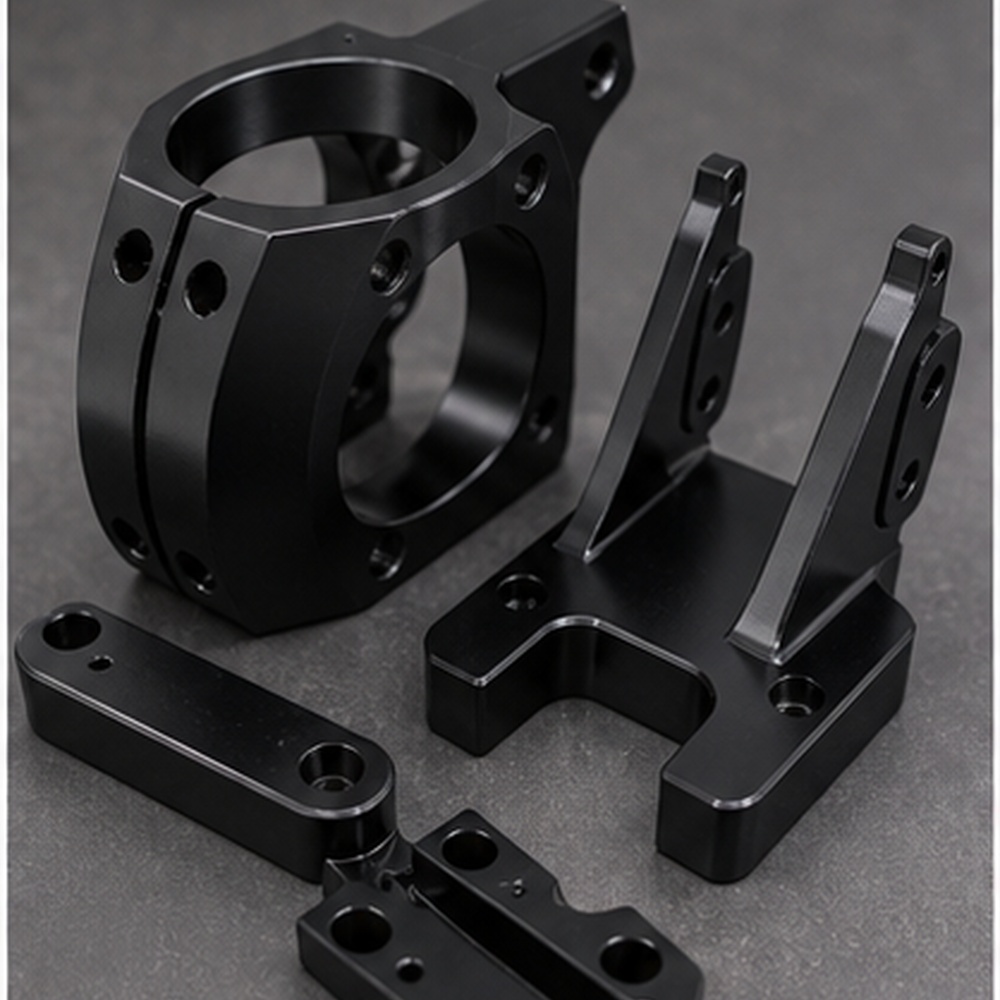
რობოტის მკლავის სახსრები
რობოტის მკლავის შეერთებები, დამზადებული ნახაზის, მასალის, ტოლერანტობისა და დასრულების მოთხოვნების შესაბამისად, ინდივიდუალურად დამუშავებული.
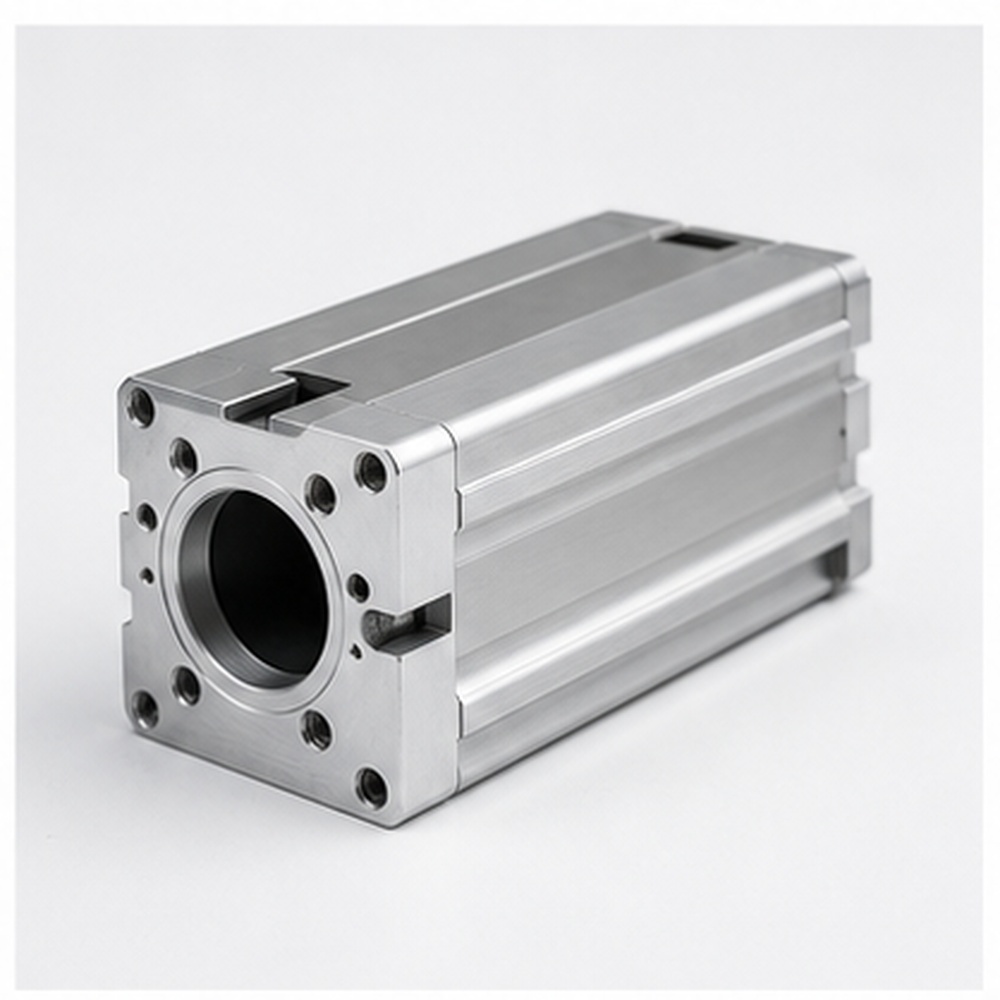
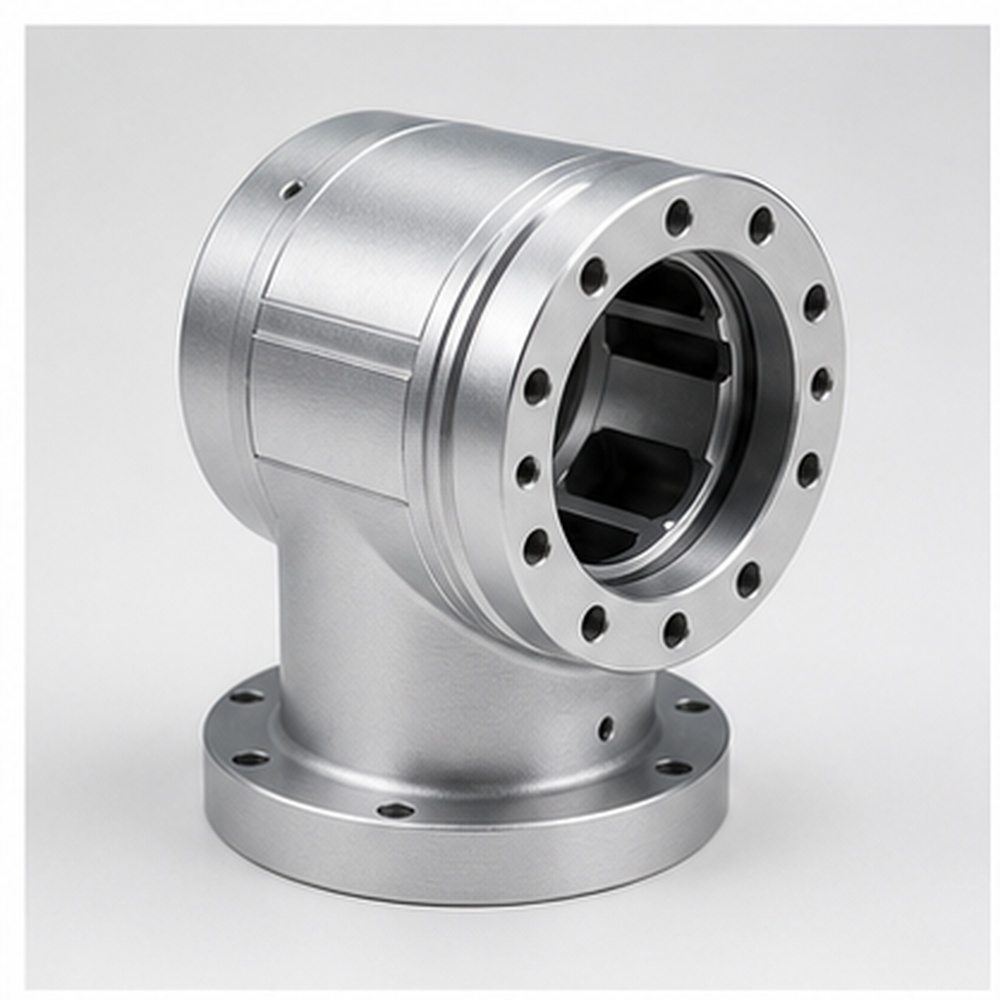
აქტუატორის კორპუსები
ნახაზის, მასალის, ტოლერანტობისა და დასრულების მოთხოვნების შესაბამისად დამზადებული აქტივატორის კორპუსები, რომლებიც შეკვეთით არის დამუშავებული.
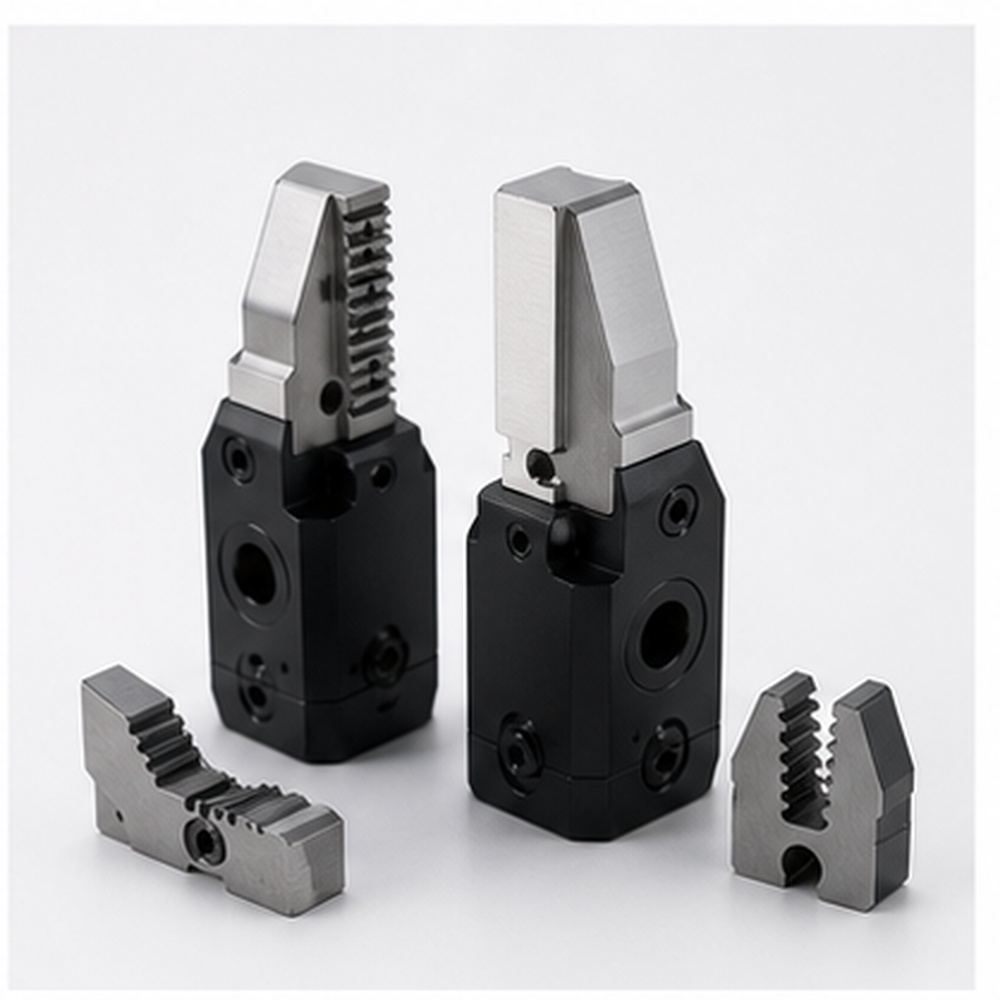
მომჭერი თითები და ყბები
ინდივიდუალურად დამუშავებული დამჭერი თითები და ყბები, დამზადებული ნახაზის, მასალის, ტოლერანტობისა და დასრულების მოთხოვნების შესაბამისად.
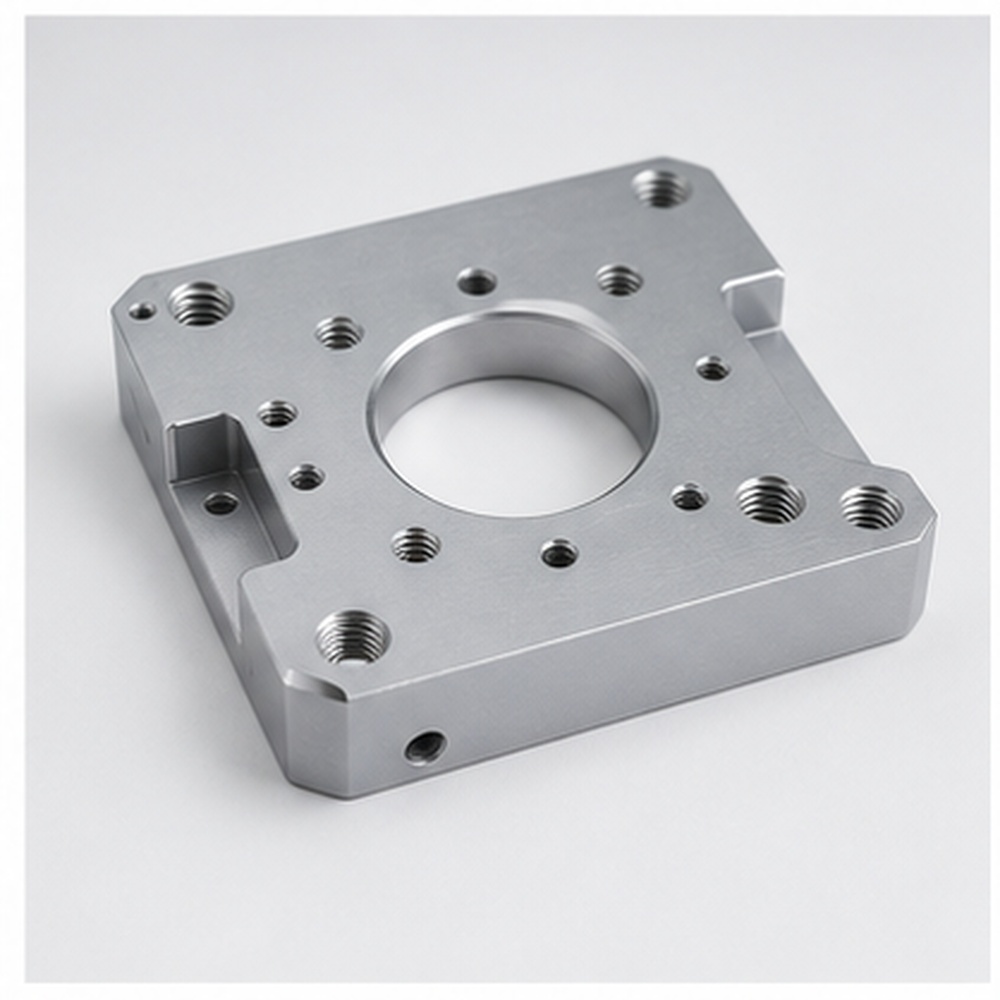
ძრავის სამონტაჟო ფირფიტები
ინდივიდუალურად დამუშავებული ძრავის სამონტაჟო ფირფიტები, დამზადებული ნახაზის, მასალის, ტოლერანტობისა და დასრულების მოთხოვნების შესაბამისად.
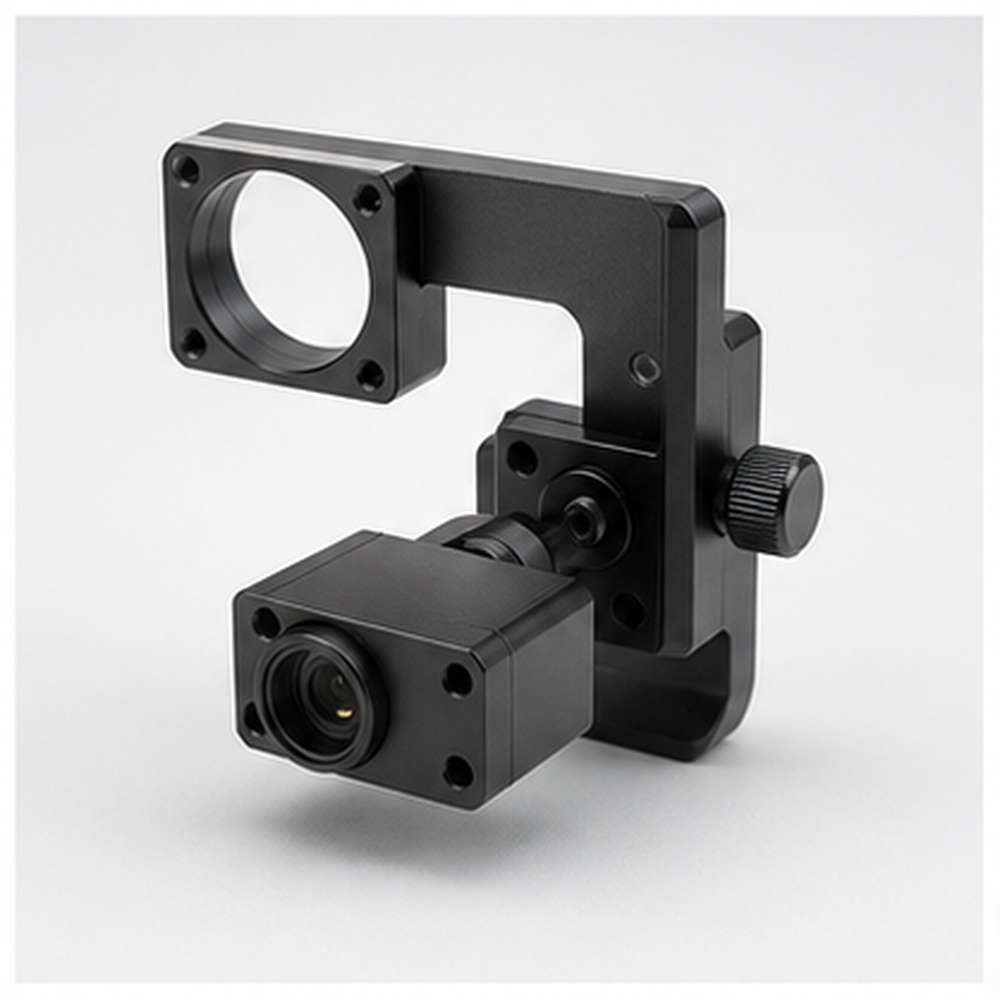
სენსორის სამაგრები
ინდივიდუალურად დამუშავებული სენსორების სამაგრები, დამზადებული ნახაზის, მასალის, ტოლერანტობისა და დასრულების მოთხოვნების შესაბამისად.
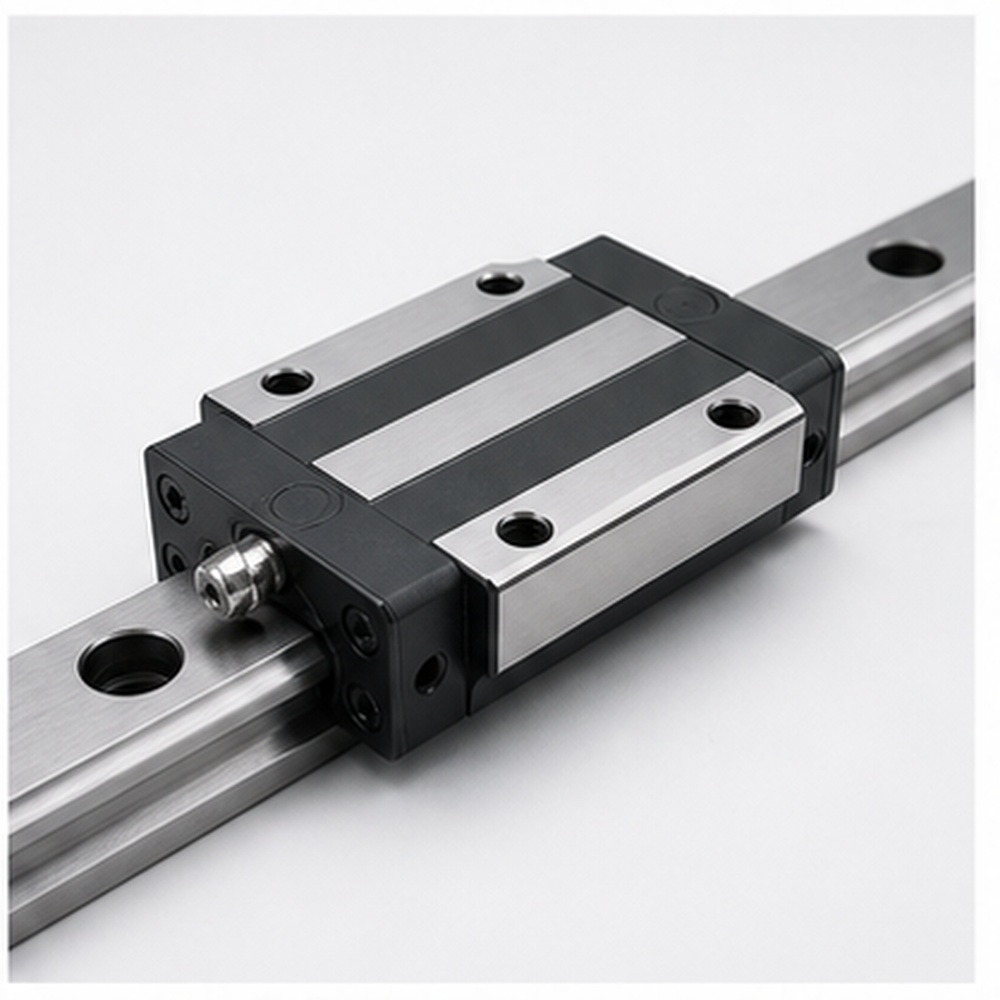
ხაზოვანი სახელმძღვანელო ბლოკები
ინდივიდუალურად დამუშავებული ხაზოვანი სახელმძღვანელო ბლოკები, რომლებიც დამზადებულია ნახაზის, მასალის, ტოლერანტობისა და დასრულების მოთხოვნების შესაბამისად.
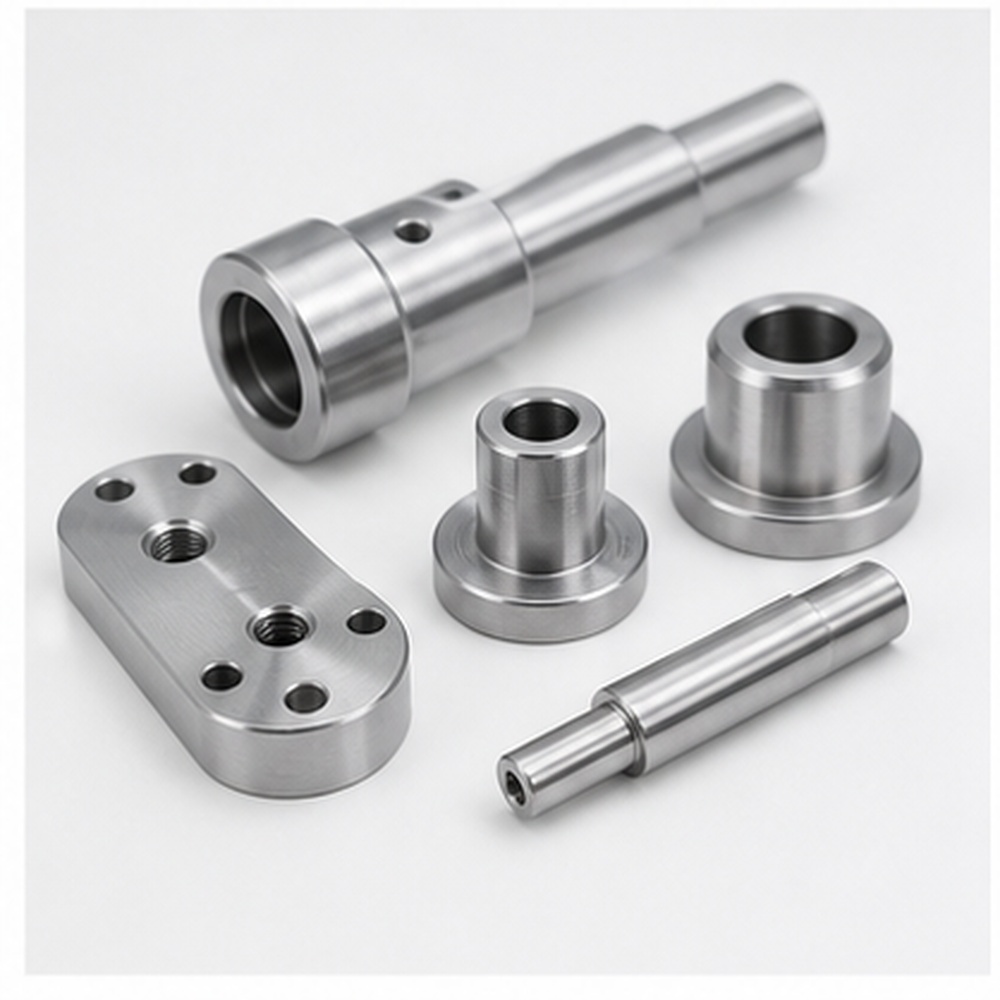
ლილვები, სახელოები და შუასადებები
ინდივიდუალურად დამუშავებული ლილვები, სახელოები და შუასადებები, დამზადებული ნახაზის, მასალის, ტოლერანტობისა და დასრულების მოთხოვნების შესაბამისად.
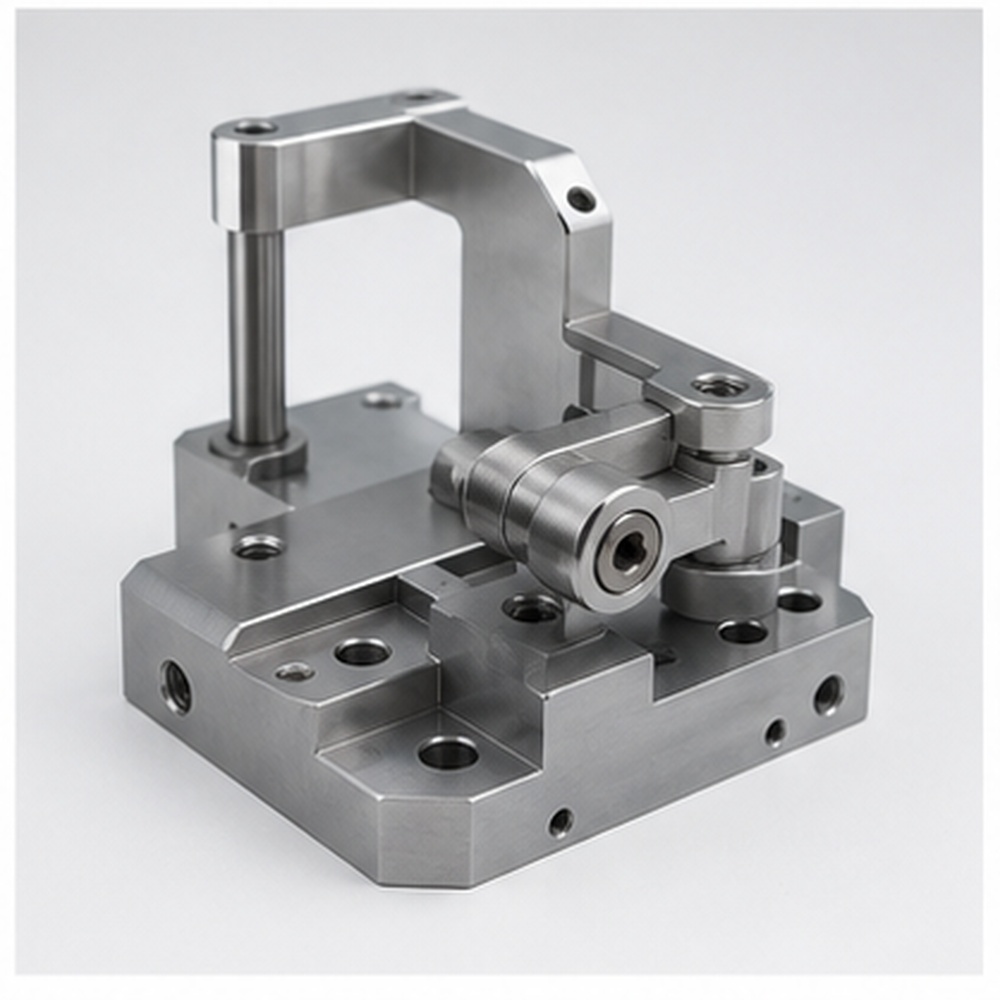
ავტომატიზაციის მოწყობილობების კომპონენტები
ავტომატიზაციის სამონტაჟო კომპონენტები, რომლებიც დამზადებულია ნახაზის, მასალის, ტოლერანტობისა და დასრულების მოთხოვნების შესაბამისად, ინდივიდუალურად დამუშავებული.
რობოტული დამუშავებული ნაწილების მასალები
მასალის შერჩევა გავლენას ახდენს წონაზე, სიმტკიცეზე, კოროზიისადმი მდგრადობაზე, გამტარობაზე, ზედაპირის დამუშავებასა და გრძელვადიან სტაბილურობაზე. ქვემოთ მოცემული ცხრილი ეხმარება მყიდველებს შეადარონ რობოტული ზუსტი კომპონენტებისთვის მასალების საერთო არჩევანი.
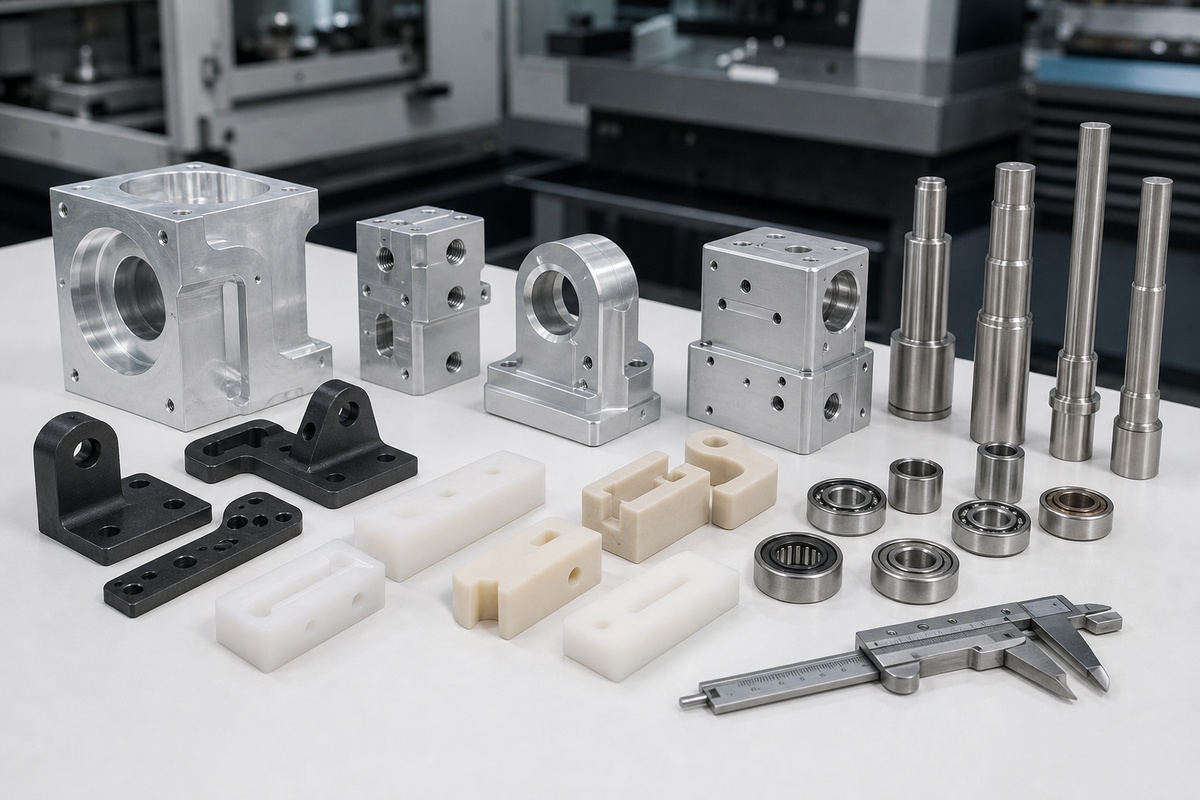
| მასალა | საუკეთესოა | შენიშვნები |
|---|---|---|
| ალუმინი 6061 / 7075 | მსუბუქი რობოტის მკლავები, ჩარჩოები და აქტივატორის კორპუსები | დაადასტურეთ საბოლოო კლასი, თერმული დამუშავება და დასრულება ნახაზისა და გამოყენების გარემოს მიხედვით. |
| უჟანგავი ფოლადი | ცვეთამედეგი ლილვები, ქინძისთავები და სტრუქტურული ნაწილები | დაადასტურეთ საბოლოო კლასი, თერმული დამუშავება და დასრულება ნახაზისა და გამოყენების გარემოს მიხედვით. |
| ნახშირბადოვანი ფოლადი | მტკიცე სამაგრები, სამაგრები და საყრდენი კომპონენტები | დაადასტურეთ საბოლოო კლასი, თერმული დამუშავება და დასრულება ნახაზისა და გამოყენების გარემოს მიხედვით. |
| POM / PEEK / ნეილონი | დაბალი ხახუნის მქონე გიდები, საიზოლაციო ნაწილები და მორგებული მოძრაობის კომპონენტები | დაადასტურეთ საბოლოო კლასი, თერმული დამუშავება და დასრულება ნახაზისა და გამოყენების გარემოს მიხედვით. |
რობოტული კომპონენტების ზედაპირის დასრულების ვარიანტები
ზედაპირის დამუშავება უნდა შეირჩეს მასალის, აწყობის გარემოს, გარეგნობის მოთხოვნებისა და ფუნქციური მახასიათებლების მიხედვით. K-TEK-ს შეუძლია დამუშავებისა და შემდგომი დამუშავების კოორდინაცია, რათა დასრულებული ნაწილები აკმაყოფილებდეს როგორც განზომილებიან, ასევე ვიზუალურ მოლოდინებს.
გამჭვირვალე ან შავი ანოდირება
გამოიყენეთ გამჭვირვალე ან შავი ანოდირება, როდესაც პროექტი მოითხოვს რობოტული ნაწილების შესაბამის დაცვას, გარეგნობას ან ფუნქციურ შესრულებას.
მყარი ანოდირება მოცურების ან ცვეთის ზედაპირებისთვის
პროექტში რობოტული ნაწილებისთვის შესაბამისი დაცვა, გარეგნობა ან ფუნქციონალური შესრულებაა საჭირო, როდესაც პროექტს სჭირდება მყარი ანოდირება მოცურების ან ცვეთის ზედაპირებისთვის.
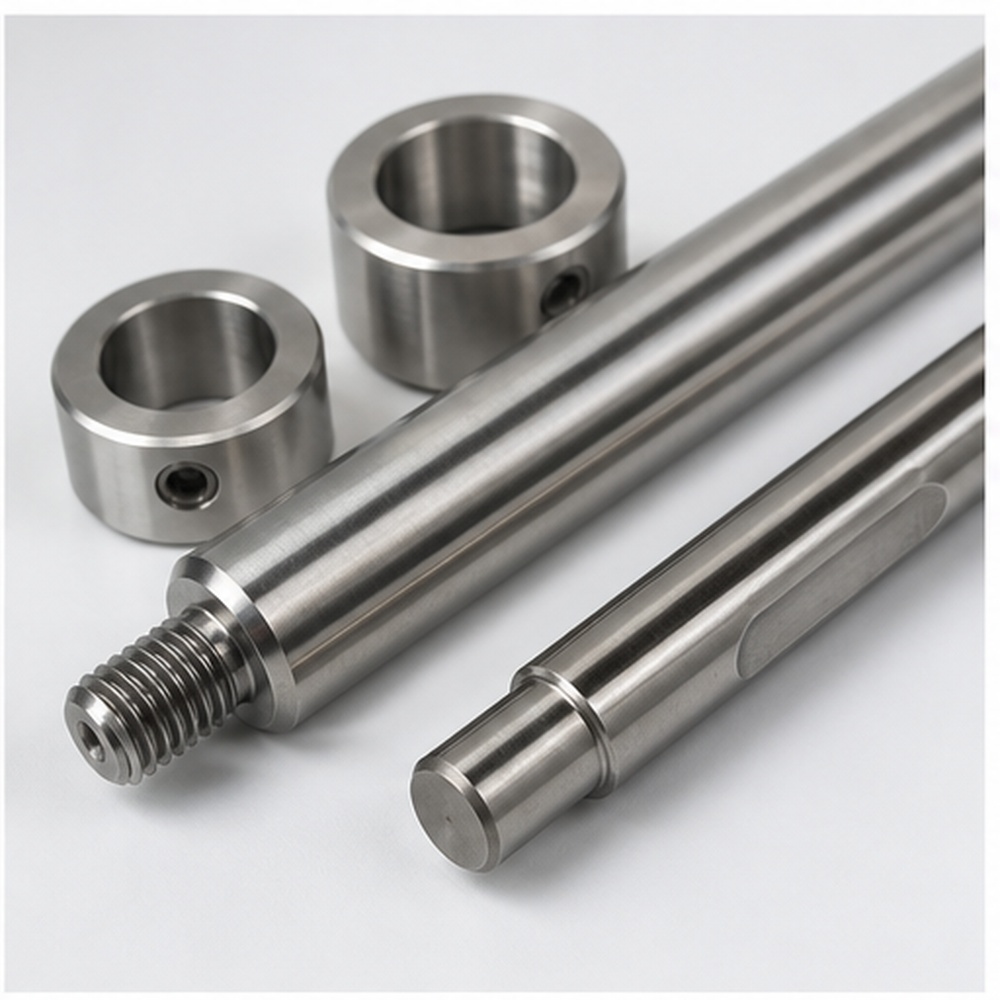
ნიკელის მოოქროვა კოროზიის წინააღმდეგობისთვის
კოროზიისადმი მდგრადობისთვის გამოიყენეთ ნიკელის მოოქროვილი საფარი, როდესაც პროექტი მოითხოვს რობოტული ნაწილების შესაბამის დაცვას, გარეგნობას ან ფუნქციურ შესრულებას.
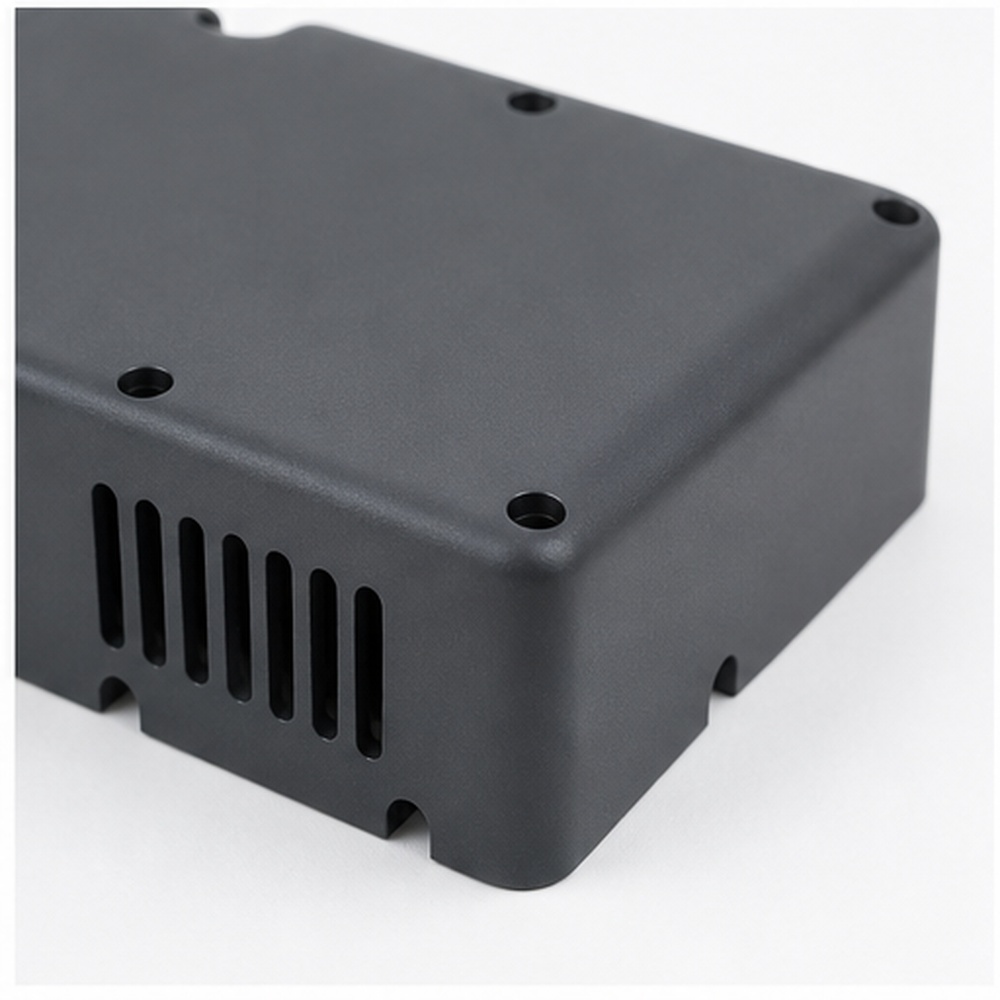
ფხვნილის საფარი აღჭურვილობის გადასაფარებლებისთვის
აღჭურვილობის გადასაფარებლებისთვის გამოიყენეთ ფხვნილის საფარი, როდესაც პროექტი მოითხოვს რობოტული ნაწილების შესაბამის დაცვას, გარეგნობას ან ფუნქციურ შესრულებას.
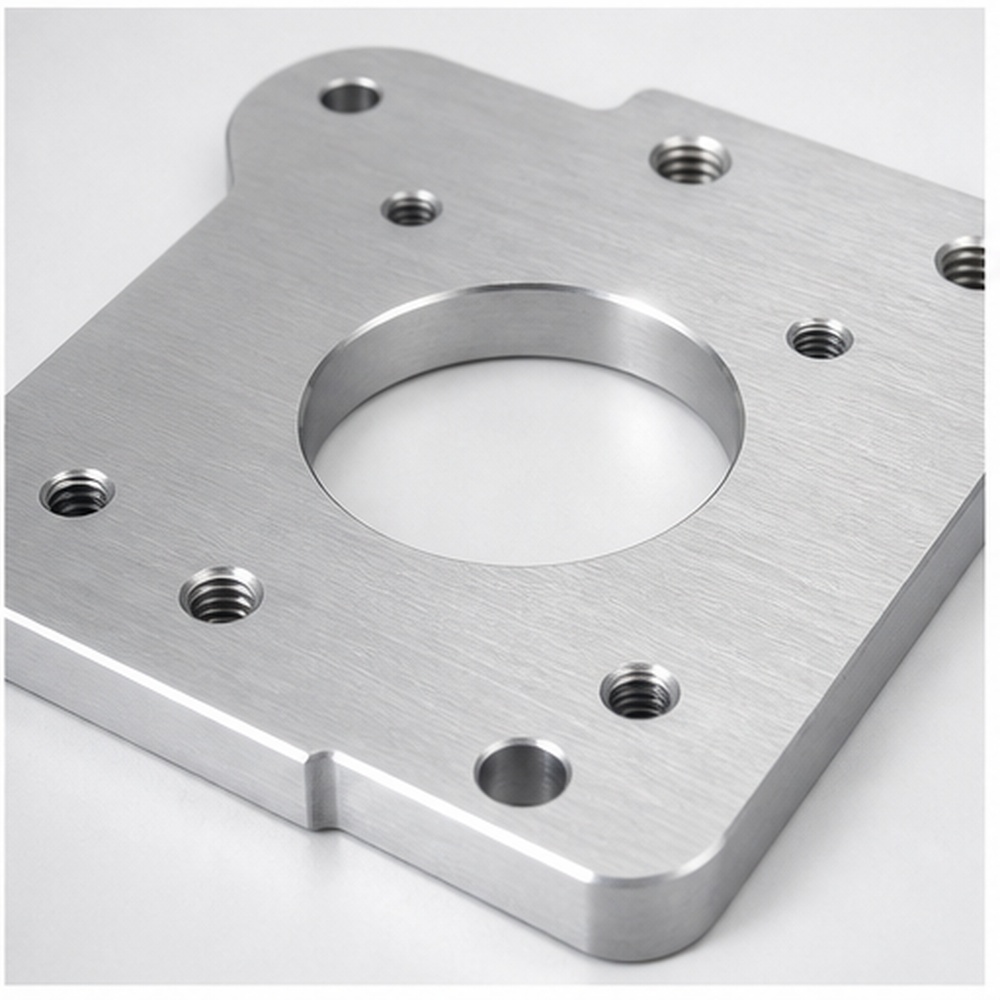
ხილული ლითონის კომპონენტების გაპრიალება ან ფუნჯით გაწმენდა
ხილული ლითონის კომპონენტებისთვის გამოიყენეთ გაპრიალება ან ფუნჯი, როდესაც პროექტი მოითხოვს რობოტული ნაწილების შესაბამის დაცვას, გარეგნობას ან ფუნქციურ შესრულებას.
რობოტული ზუსტი ნაწილების ხარისხის უზრუნველყოფა
ხარისხის კონტროლი უნდა ფოკუსირებული იყოს საბოლოო აწყობაზე მოქმედ ზომებსა და ზედაპირებზე. K-TEK ამოწმებს კრიტიკულ ტოლერანტობებს, ნახვრეტების მდებარეობას, ზედაპირის მდგომარეობას და დასრულების ხარისხს ნაწილების მიწოდებისთვის შეფუთვამდე.
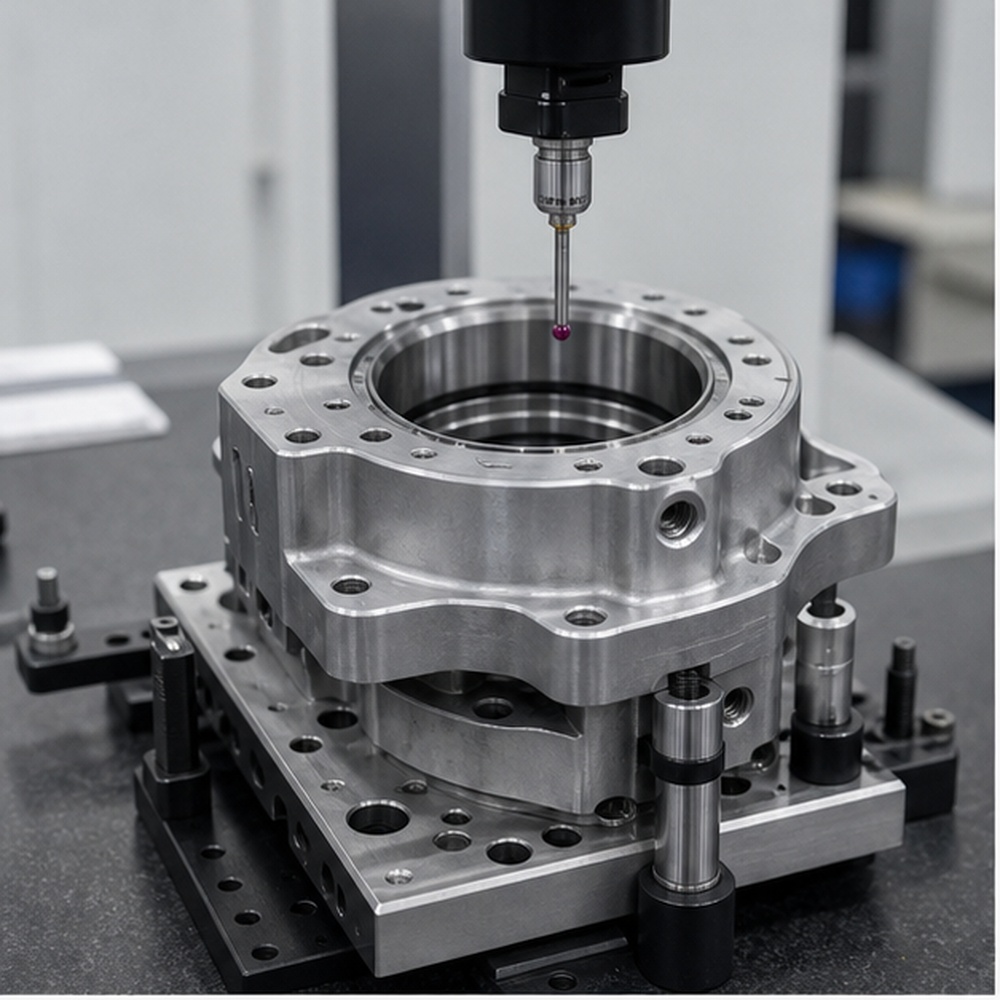
საკისრის საყრდენისა და ხვრელის პოზიციის შემოწმება
საკისრის საყრდენისა და ხვრელის პოზიციის შემოწმება კონტროლდება ნახაზის მოთხოვნებისა და პროექტისთვის სპეციფიკური შემოწმების წერტილების შესაბამისად.
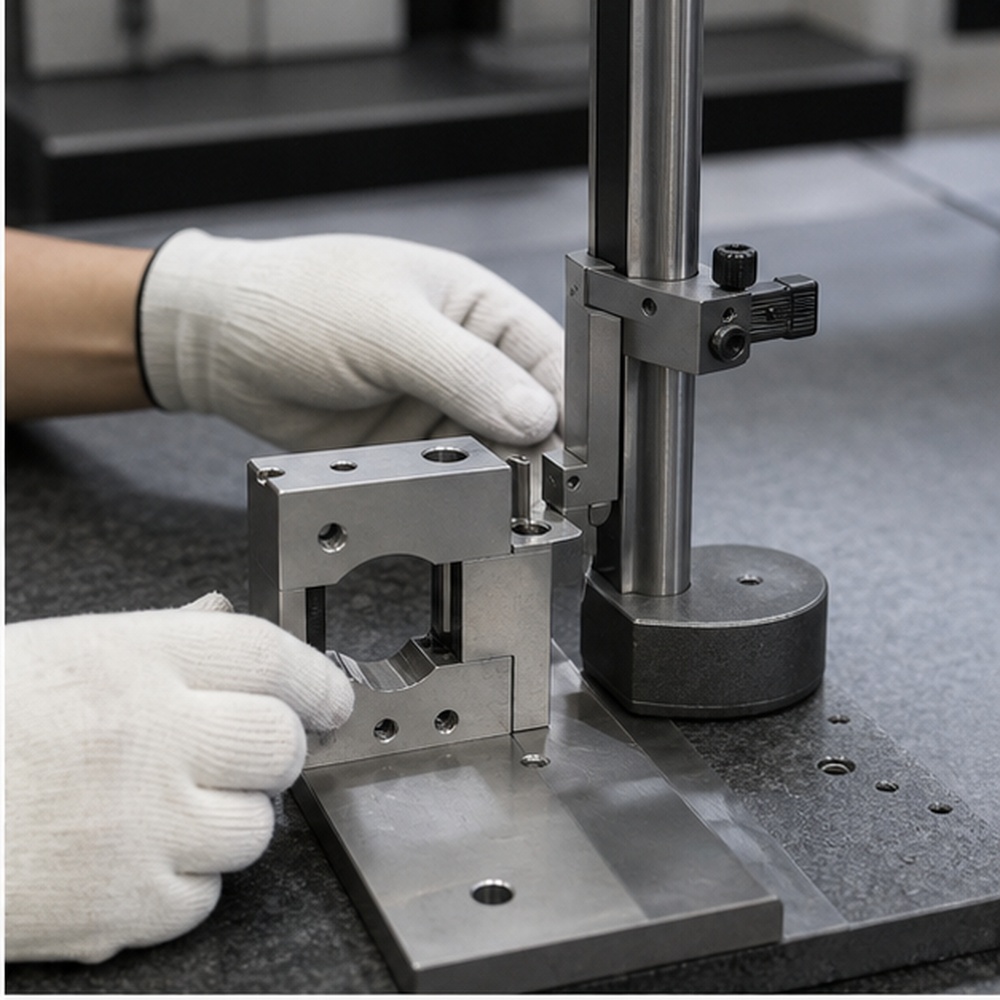
სამონტაჟო ზედაპირების სიბრტყისა და პარალელიზმის შემოწმება
სამონტაჟო ზედაპირების სიბრტყისა და პარალელიზმის შემოწმება კონტროლდება ნახაზის მოთხოვნებისა და პროექტისთვის სპეციფიკური შემოწმების წერტილების შესაბამისად.
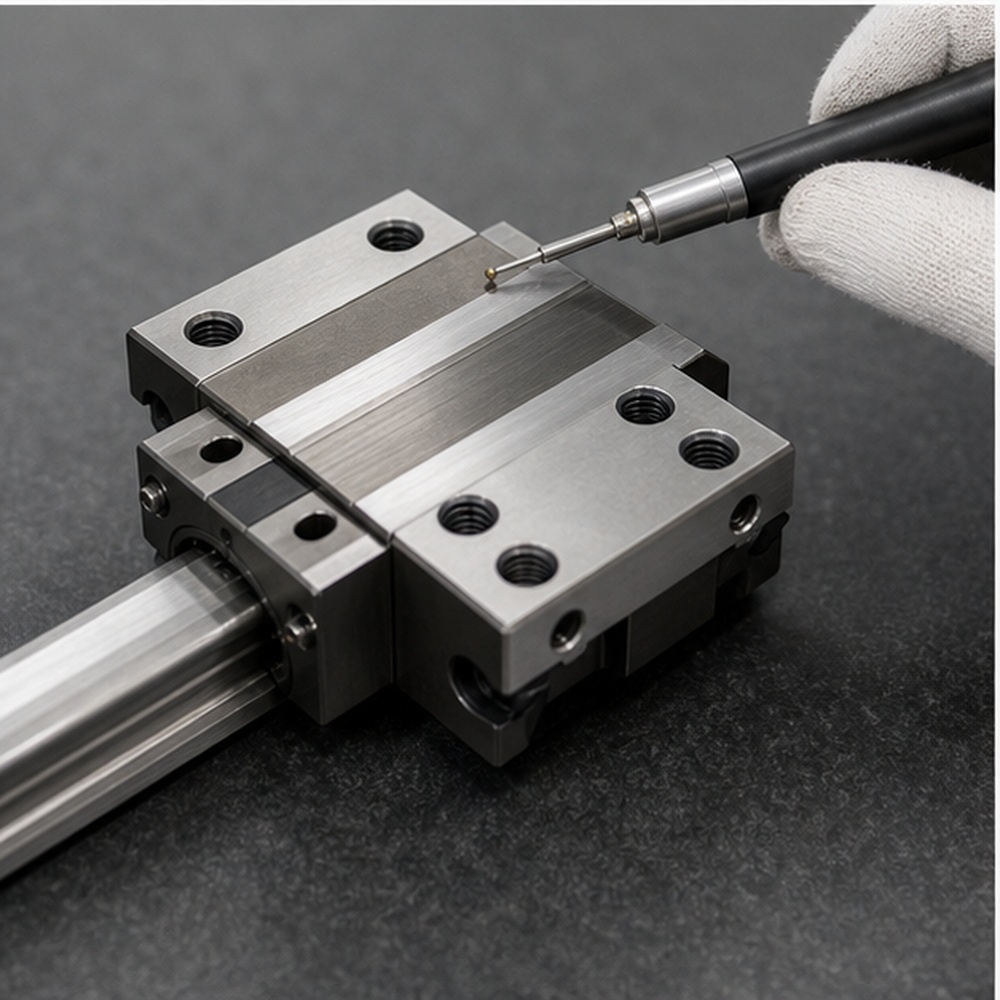
ზედაპირის უხეშობის შემოწმება მოცურების მახასიათებლებისთვის
მოცურების მახასიათებლების ზედაპირის უხეშობის შემოწმება კონტროლდება ნახაზის მოთხოვნებისა და პროექტისთვის სპეციფიკური შემოწმების წერტილების შესაბამისად.
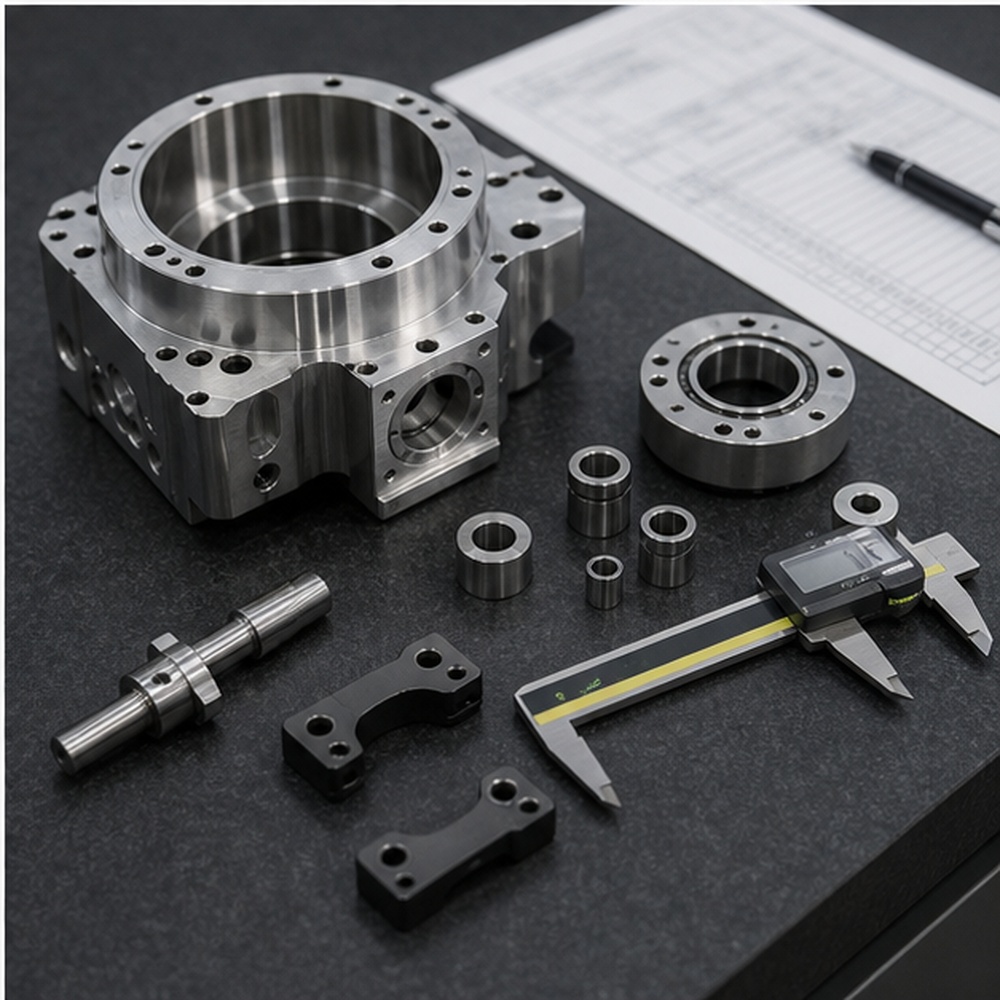
ძაფის და ასამბლეის ინტერფეისის შემოწმება
ხრახნისა და აწყობის ინტერფეისის ვერიფიკაცია კონტროლდება ნახაზის მოთხოვნებისა და პროექტის სპეციფიკური შემოწმების წერტილების შესაბამისად.
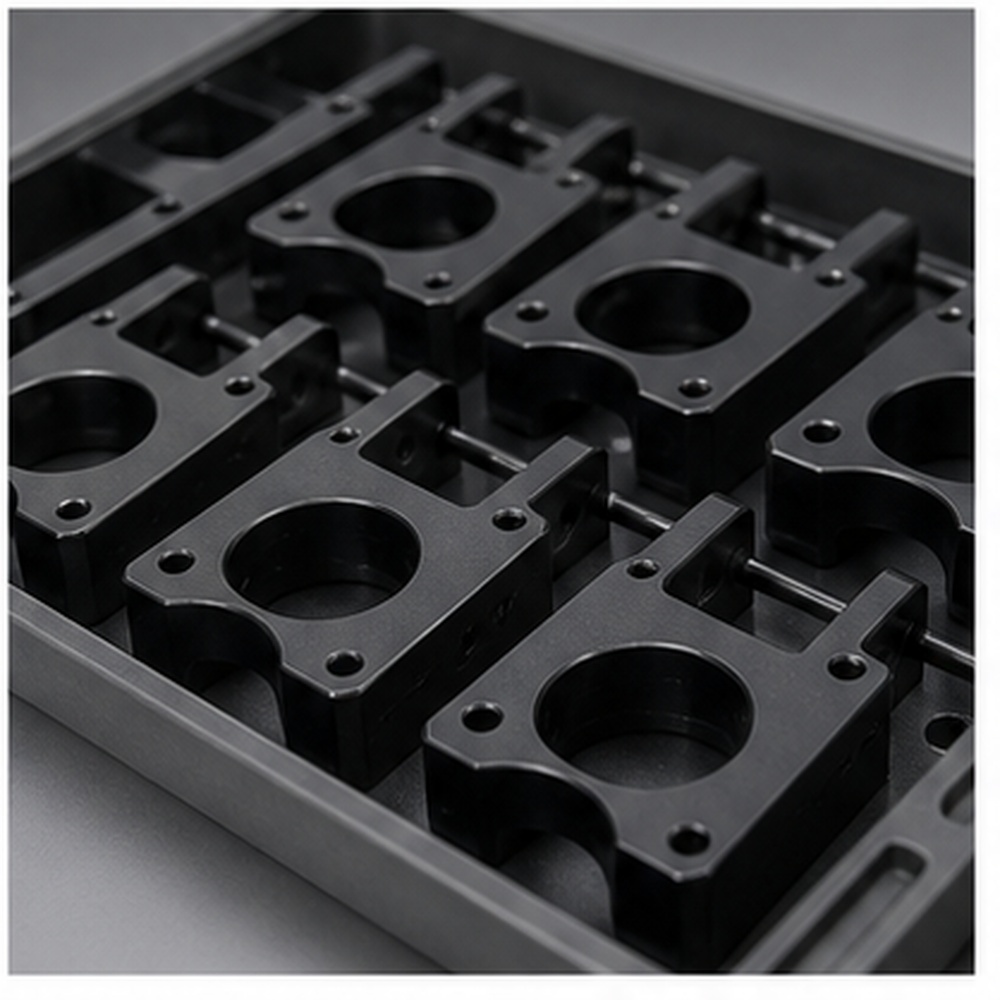
ნიმუშის დამტკიცება განმეორებითი პარტიული წარმოების წინ
განმეორებითი პარტიული წარმოების წინ ნიმუშის დამტკიცება კონტროლდება ნახაზის მოთხოვნებისა და პროექტის სპეციფიკური შემოწმების წერტილების შესაბამისად.
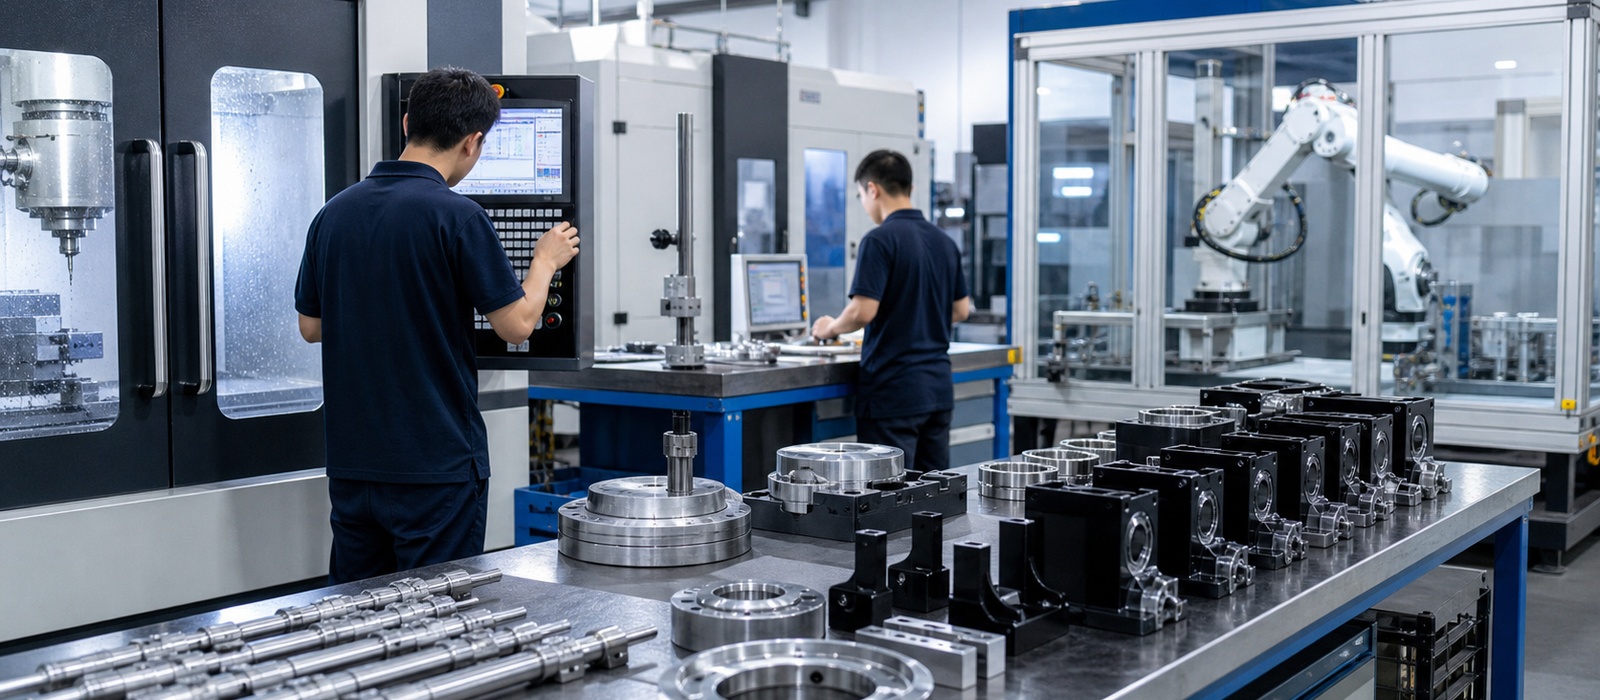
ქარხნული სიმძლავრე რობოტული ნაწილების წარმოებისთვის
K-TEK წარმოგიდგენთ წარმოების შესაძლებლობებს რეალური დამუშავების, შემოწმების, მასალის ეტაპობრივი დამუშავებისა და დასრულებული ნაწილების სურათების მეშვეობით, ჩვეულებრივი საფონდო ვიზუალის ნაცვლად. CNC ფრეზირების ცენტრები, სატრიალო მანქანები, აწყობილი რობოტიზებული ნაწილების ჯგუფები და შემოწმების სცენები კალიპერებით ან CMM-ით აჩვენებს, თუ როგორ იწარმოება და მოწმდება რობოტული ზუსტი ნაწილები მიწოდებამდე.
რობოტიკის წარმოების შემთხვევების კვლევები
ქეისის ბარათები აჩვენებს რეალური რობოტული კომპონენტების უკან დამუშავების პროცესს, მასალას, დასრულებას და შემოწმების ღირებულებას. თითოეული კვლევა ლაკონურია, მაგრამ საკმარისად სპეციფიკური, რათა ხელი შეუწყოს SEO და GEO პასუხების მოპოვებას.
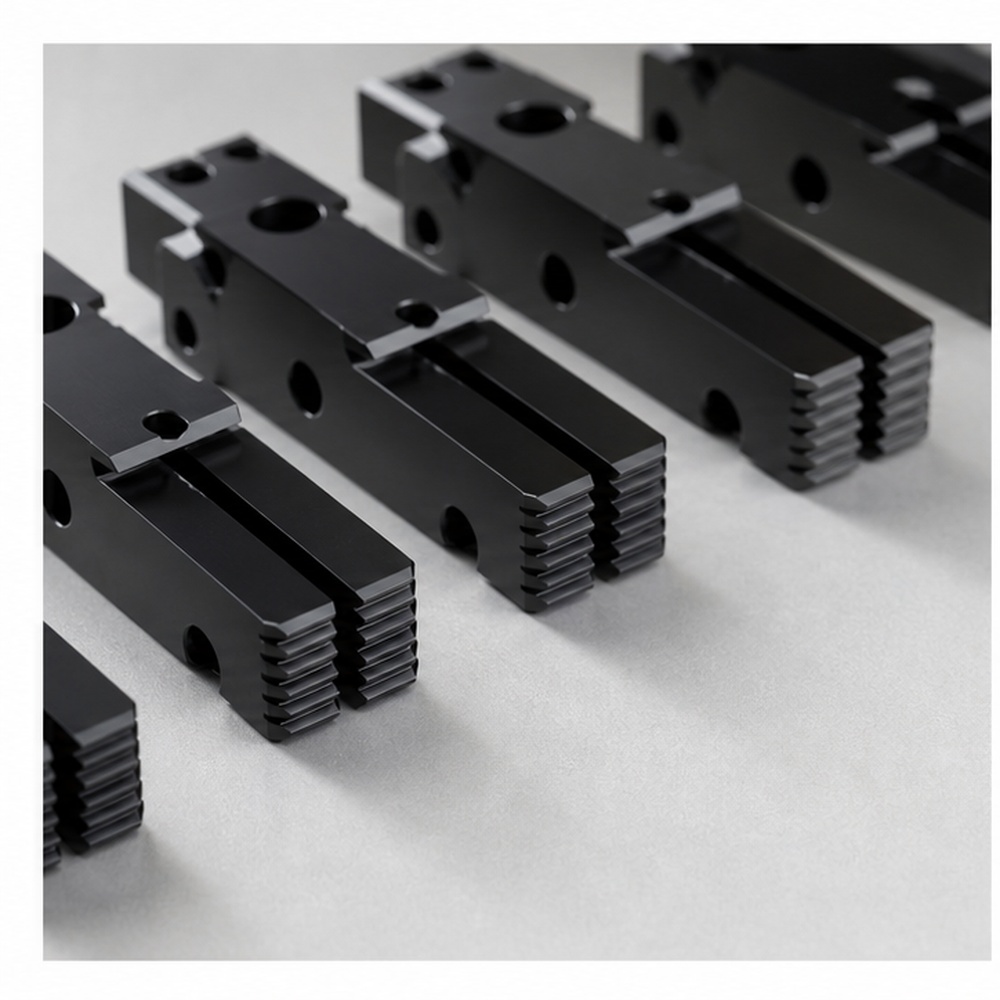
რობოტის დამჭერი ყბის პარტია
CNC დაფქული ალუმინის დამჭერი ყბები კონტროლირებადი დამჭერი ზედაპირებით, ხრახნიანი ნახვრეტებით და მყარი ანოდირებული დასრულებით განმეორებითი გამოყენებისთვის.
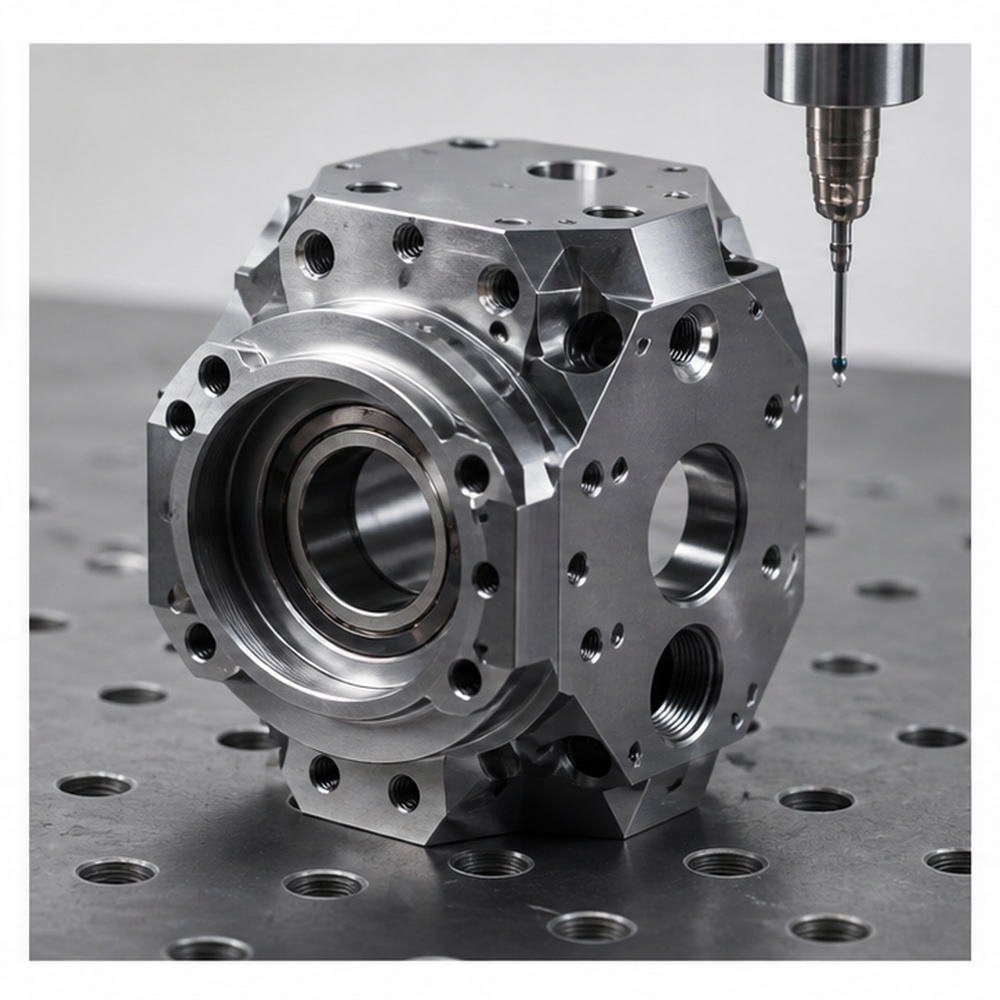
აქტუატორის კორპუსის პროტოტიპი
5-ღერძიანი დამუშავებული კორპუსი კომპაქტური მრავალმხრივი ფუნქციებით, საკისრის სავარძლის კონტროლით და დამუშავების შემდგომი შემოწმებით.
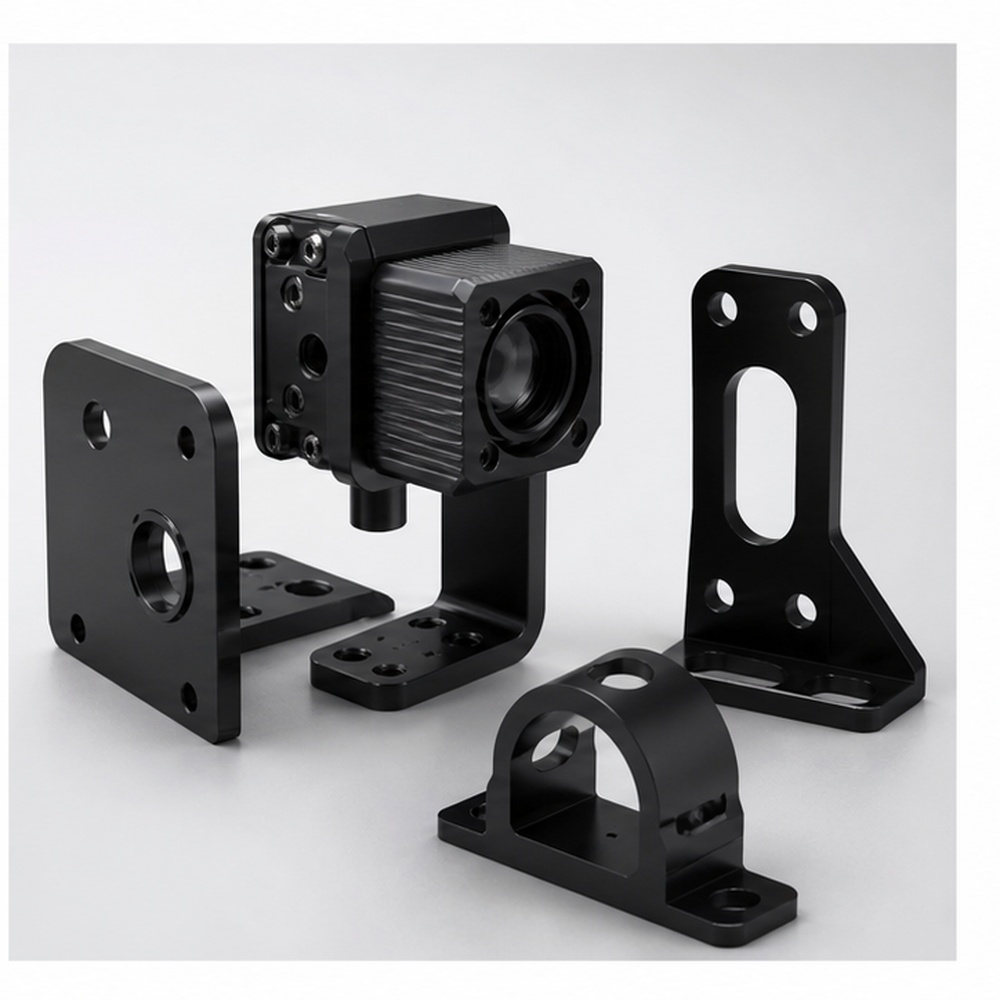
ავტომატიზაციის სენსორის სამაგრის ნაკრები
მცირე პარტიების სამაგრები, დამუშავებული ნახვრეტების თანმიმდევრული პოზიციით და შავი ანოდირებით მანქანური ხედვის მოწყობილობებისთვის.
ხშირად დასმული კითხვები რობოტული ზუსტი დამუშავების შესახებ
ხშირად დასმული კითხვები უნდა პასუხობდეს მყიდველის რეალურ კითხვებს მასალების, ტოლერანტობის, პროტოტიპის მხარდაჭერის, შემოწმებისა და ზედაპირის დამუშავების შესახებ. გამოიყენეთ ხილული აკორდეონის შინაარსი და დაამატეთ ხშირად დასმული კითხვების გვერდის სტრუქტურირებული მონაცემები.
შეგიძლიათ რობოტის მკლავისა და დამჭერის კომპონენტების დამუშავება?
დიახ. ჩვენ შეგვიძლია ნახაზების ან 3D ფაილების მიხედვით დავამზადოთ რობოტის მკლავები, სახსრები, დამჭერი ყბები, აქტივატორის კორპუსები და მოძრაობასთან დაკავშირებული სამაგრები.
რა ტოლერანტობებია მნიშვნელოვანი რობოტული ნაწილებისთვის?
საკისრების სადგამები, კოაქსიალურობა, ხვრელების მდებარეობა, სიბრტყე, პარალელიზმი და ხრახნიანი ინტერფეისები, როგორც წესი, კრიტიკულად მნიშვნელოვანია რობოტის შეკრებებისთვის.
შეგიძლიათ მხარი დაუჭიროთ პროტოტიპის ცვლილებებს?
დიახ. ჩვენ შეგვიძლია ადრეული ნიმუშების დამუშავება და მოგვიანებით მიღებული პარტიების კორექტირება დიზაინის განხილვის ან მოძრაობის ტესტირების შემდეგ.
რომელი მასალებია გავრცელებული რობოტული კომპონენტებისთვის?
წონის, სიმტკიცისა და ხახუნის საჭიროებების მიხედვით, ხშირად გამოიყენება ალუმინი, უჟანგავი ფოლადი, ნახშირბადოვანი ფოლადი, POM, PEEK და ნეილონი.


