

Зашто изабрати K-TEK за прецизне делове роботике
К-ТЕК комбинује 5-осну ЦНЦ машинску обраду, ЦНЦ глодање, ЦНЦ стругање, WEDM, EDM, брушење, термичку обраду, површинску обраду, подршку за монтажу, управљање квалитетом по ISO 9001:2015 стандарду, ERP-подржану контролу производње, машинску обраду са прецизним толеранцијама и фину контролу завршне обраде површине. Ове могућности помажу инжењерским купцима да смање трошкове комуникације са добављачима и одрже прецизне компоненте усклађене са одобреним цртежима.
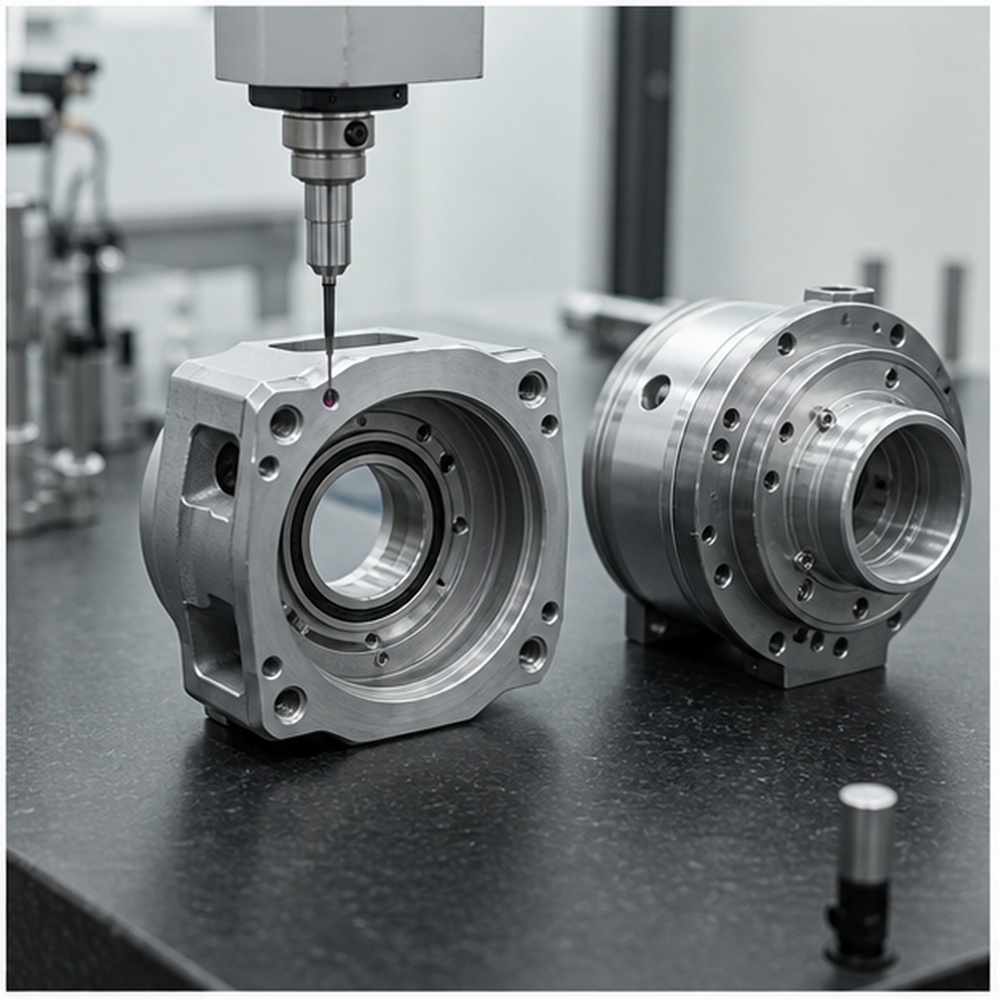
Критично прилагођавање кретању
Фокусирамо се на коаксијалност, положај отвора, седишта лежајева и склопне интерфејсе који утичу на кретање робота.
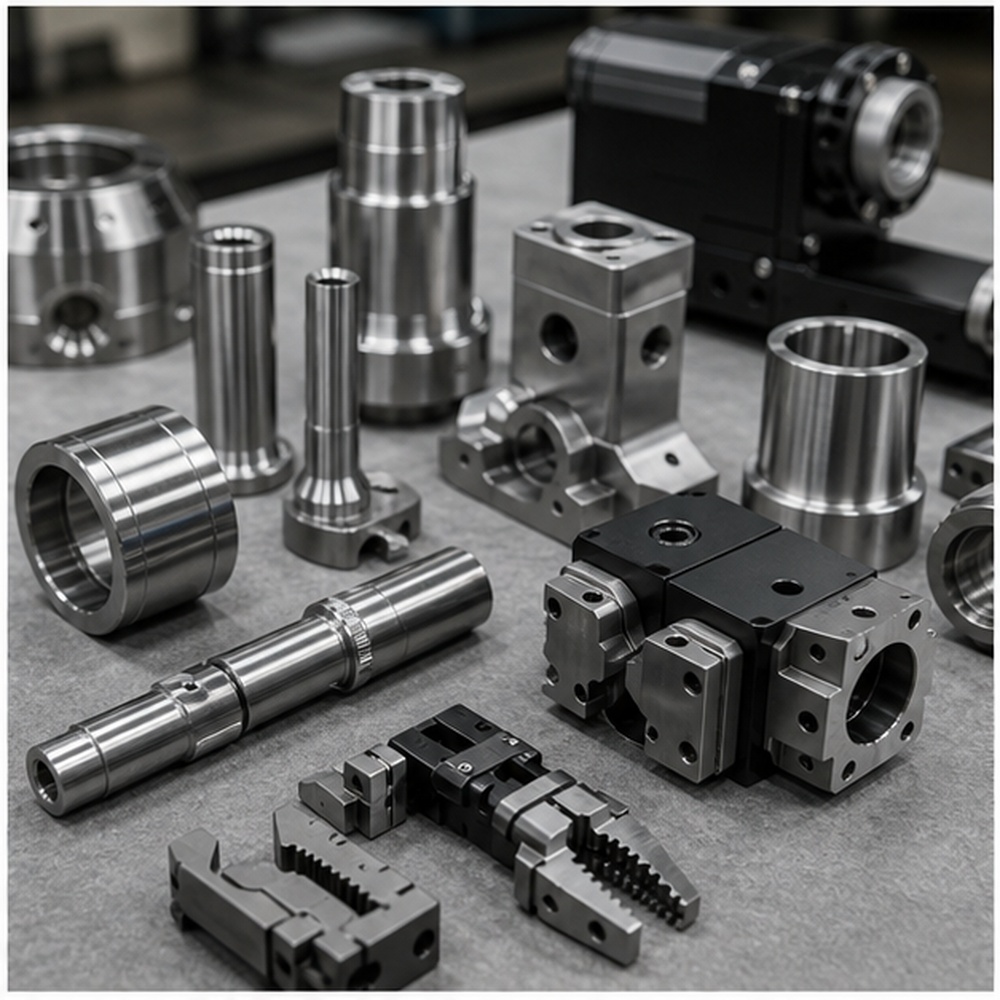
Вишепроцесна производња
Глодање, стругање, 5-осна обрада, ЕДМ и брушење помажу у производњи мешовитих породица роботских компоненти.
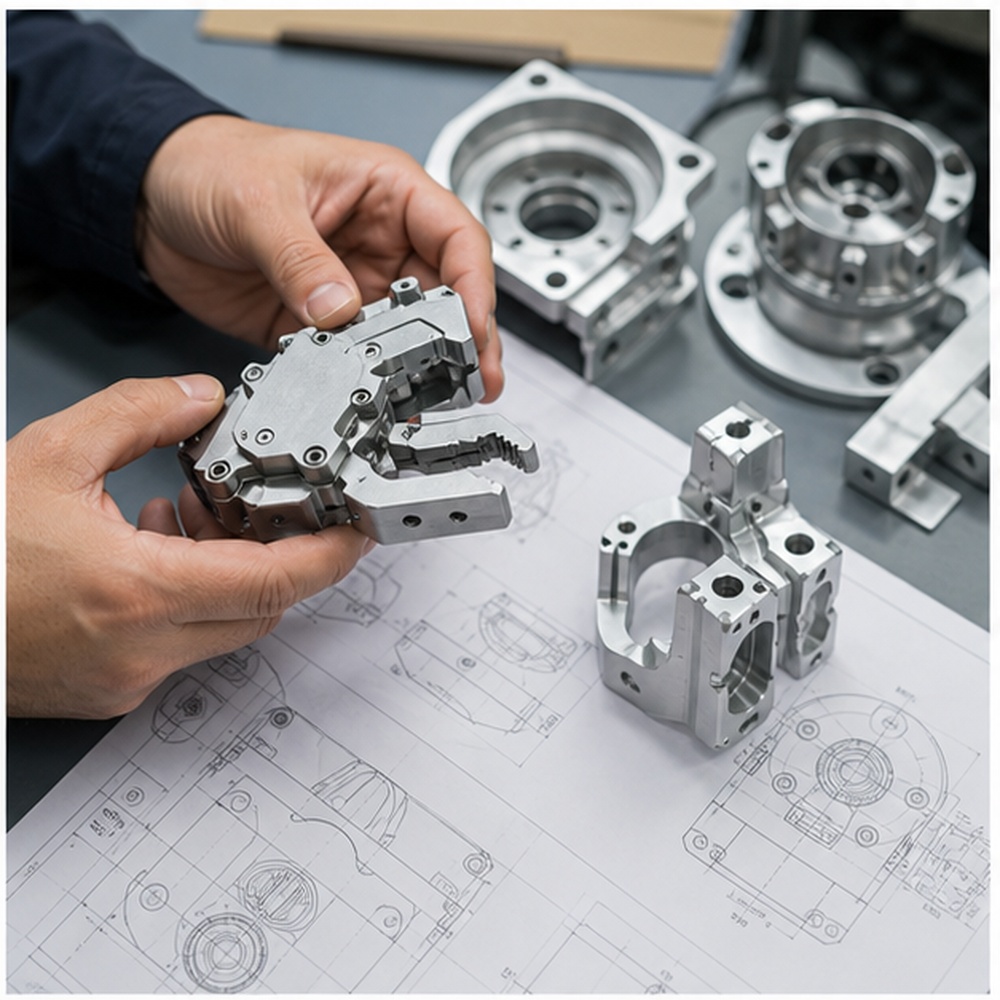
Подршка за инжењерске промене
Ревизије прототипа могу се брзо обавити када се дизајн робота промени након тестирања.

Доследна серијска производња
ERP-ом подржан ток наручивања помаже да се поновљени роботски делови ускладе са одобреним узорцима.
Од прототипа роботике до поуздане производње
Развој роботике обично иде од концептног прототипа до функционалног тестирања кретања, затим до пилотске опреме и поновљене производње. K-TEK може да обради ране прототипове ради валидације прилагођавања, ажурира геометрију након промена актуатора или сензора и подржи мале до средње серије након што је дизајн потврђен.
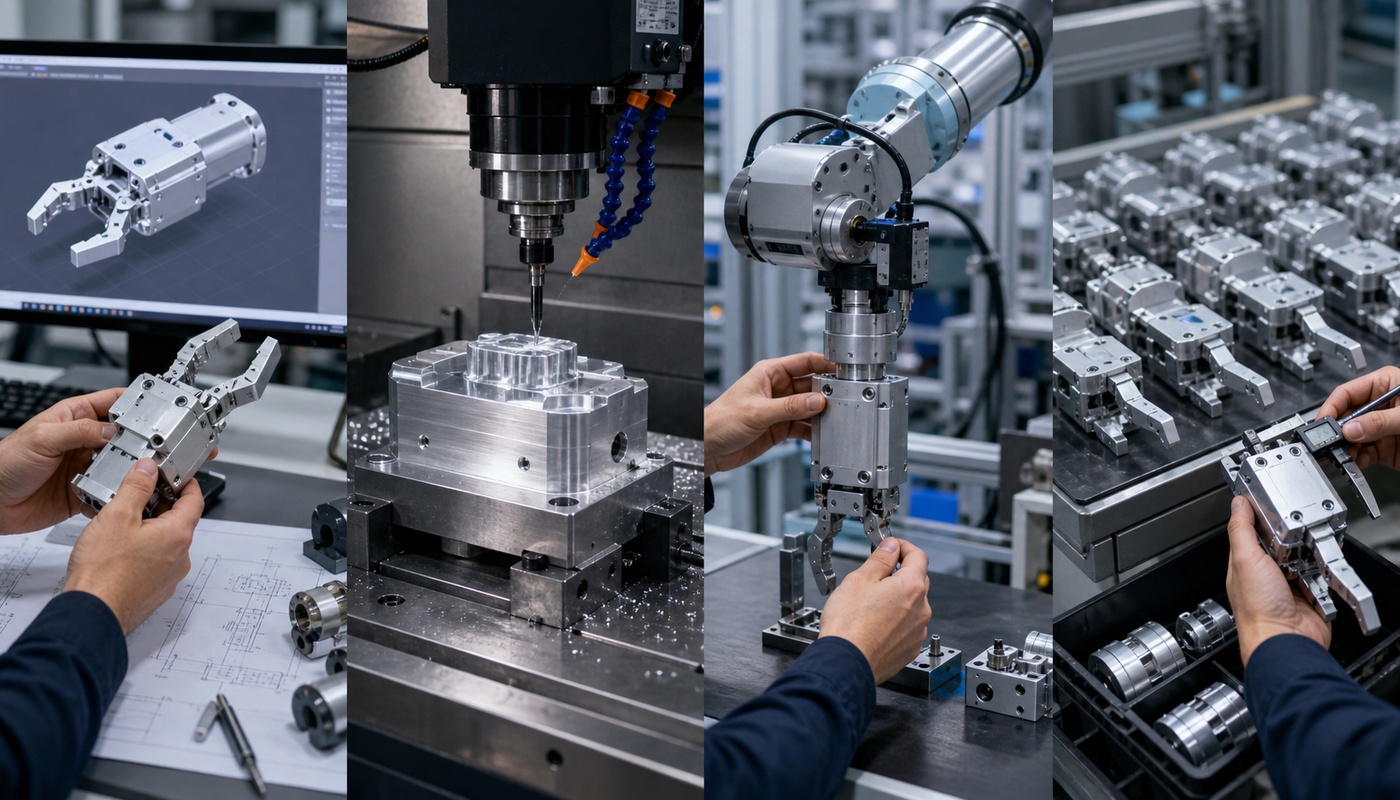
Преглед цртежа
Прегледајте CAD датотеке, белешке о материјалима, толеранције и захтеве за завршну обраду пре обраде.
Обрада прототипова
Направите функционалне узорке за валидацију уклапања, склапања, површине и инжењерства.
Пилот серија
Потврдите стабилност процеса, метод инспекције и паковање пре поновљене производње.
Понављање производње
Одржавајте одобрене димензије, завршне обраде и тачке инспекције доследним у свим серијама.
Производне могућности за компоненте роботике
Изаберите прави процес у складу са геометријом дела, толеранцијом, материјалом и обимом производње. K-TEK може да комбинује CNC глодање, стругање, 5-осну машинску обраду, EDM, WEDM, брушење и површинску обраду за комплетну прецизну производњу делова.
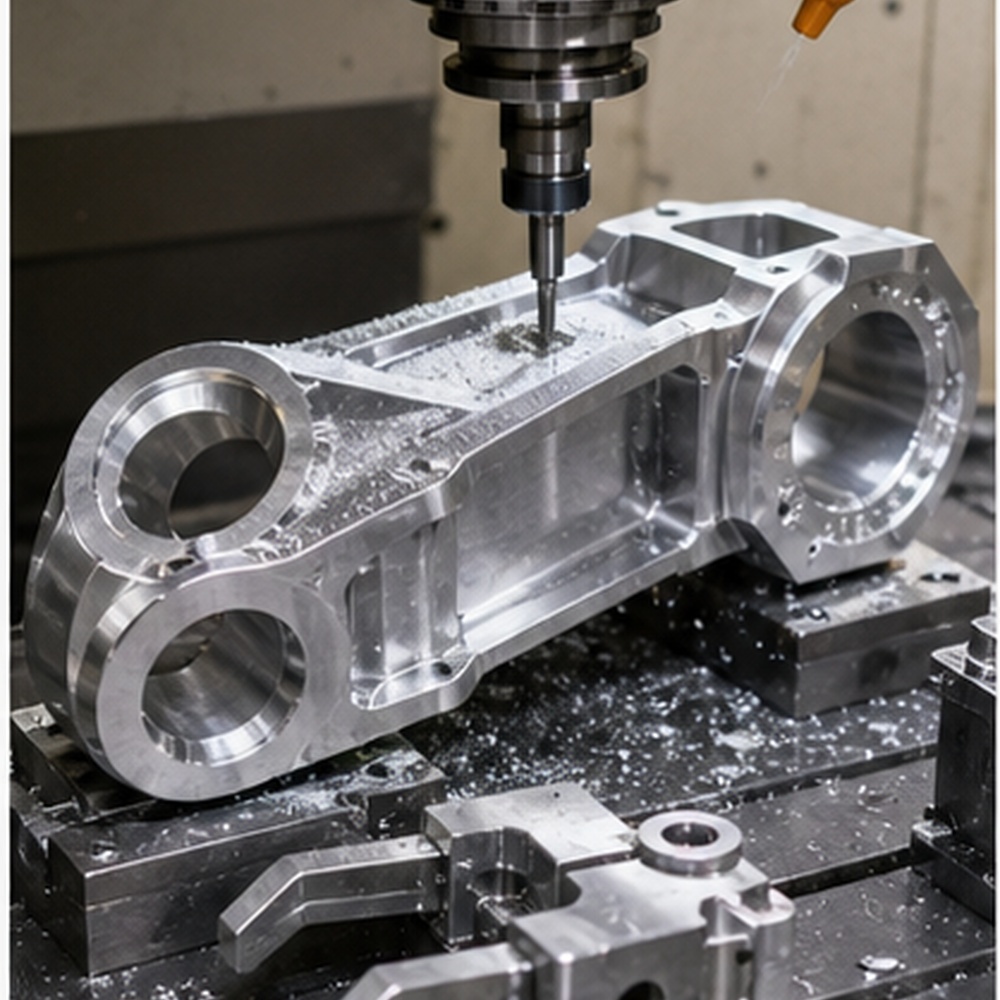
CNC глодање
За роботске руке, оквире, чељусти хватаљке, носаче сензора и плоче опреме.
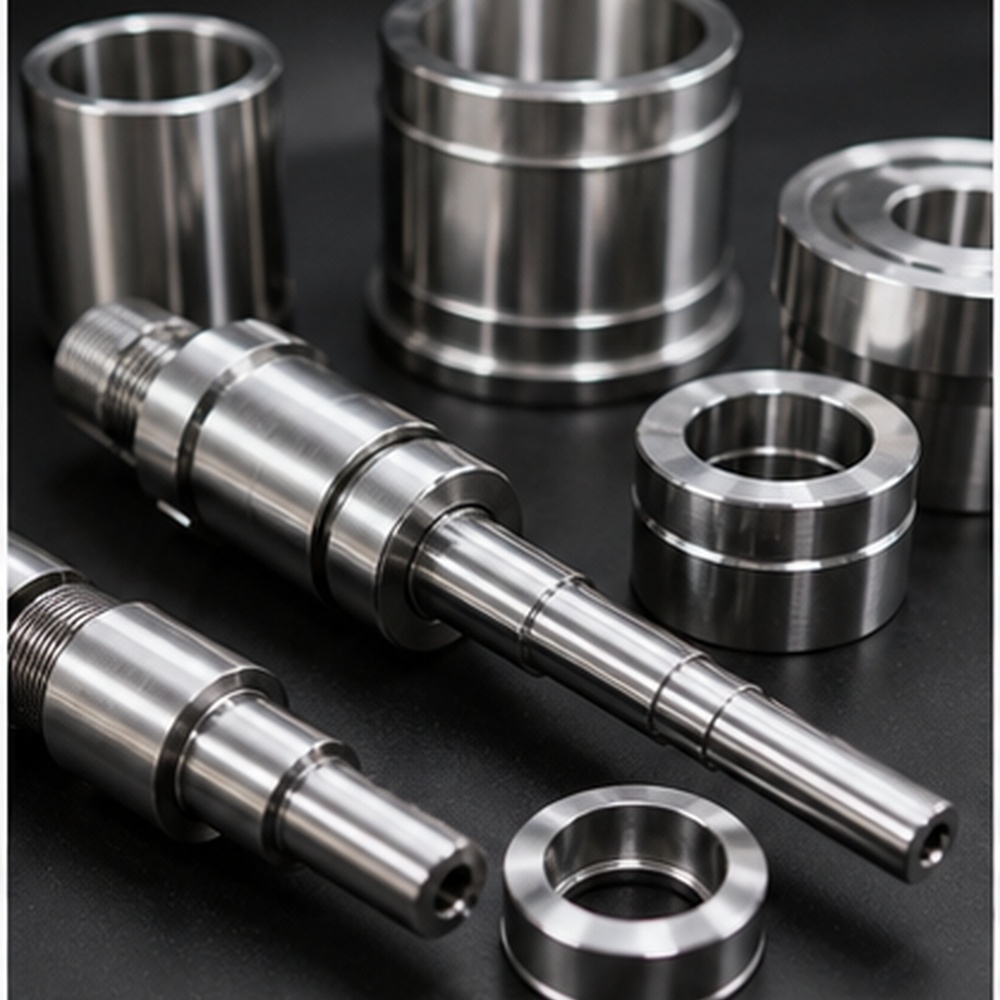
CNC стругање
За осовине, чауре, ременице, прстенове, одстојнике и округле делове актуатора.
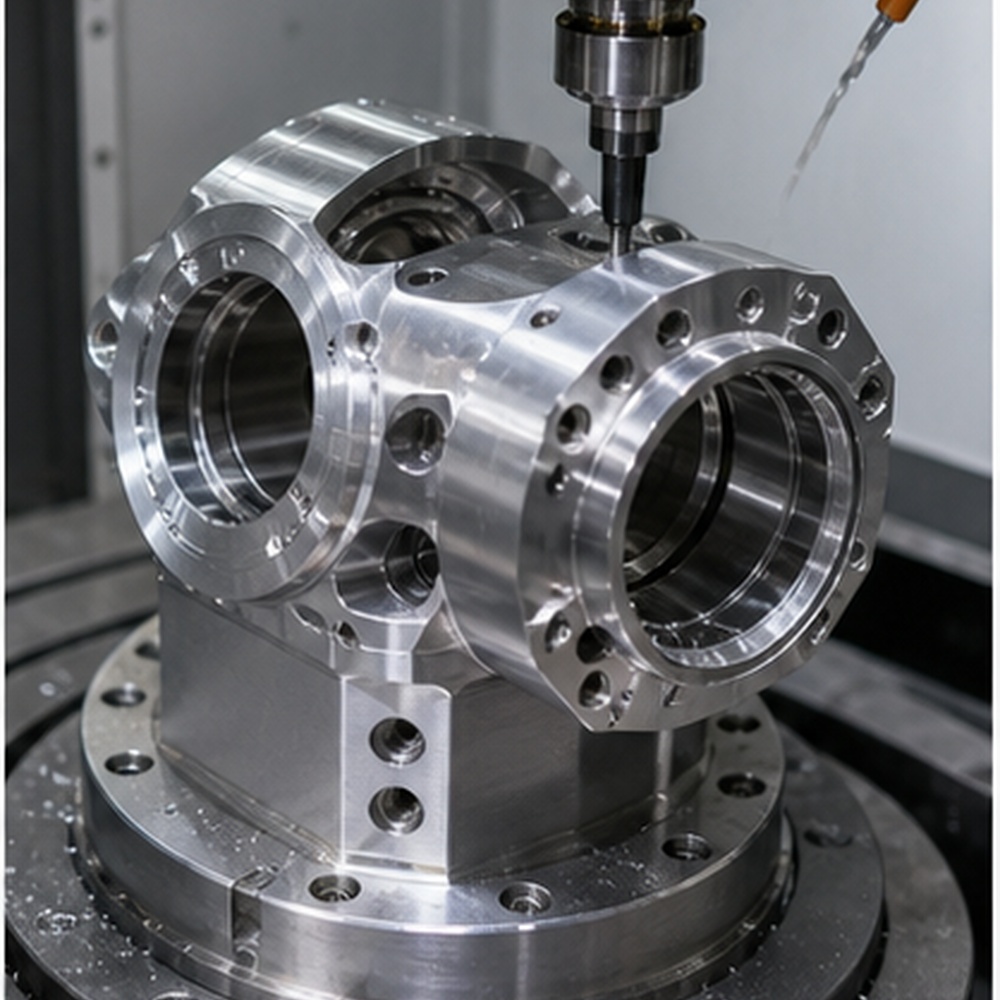
5-осна обрада
За угаоне елементе, компактне роботске зглобове и лагана сложена тела.
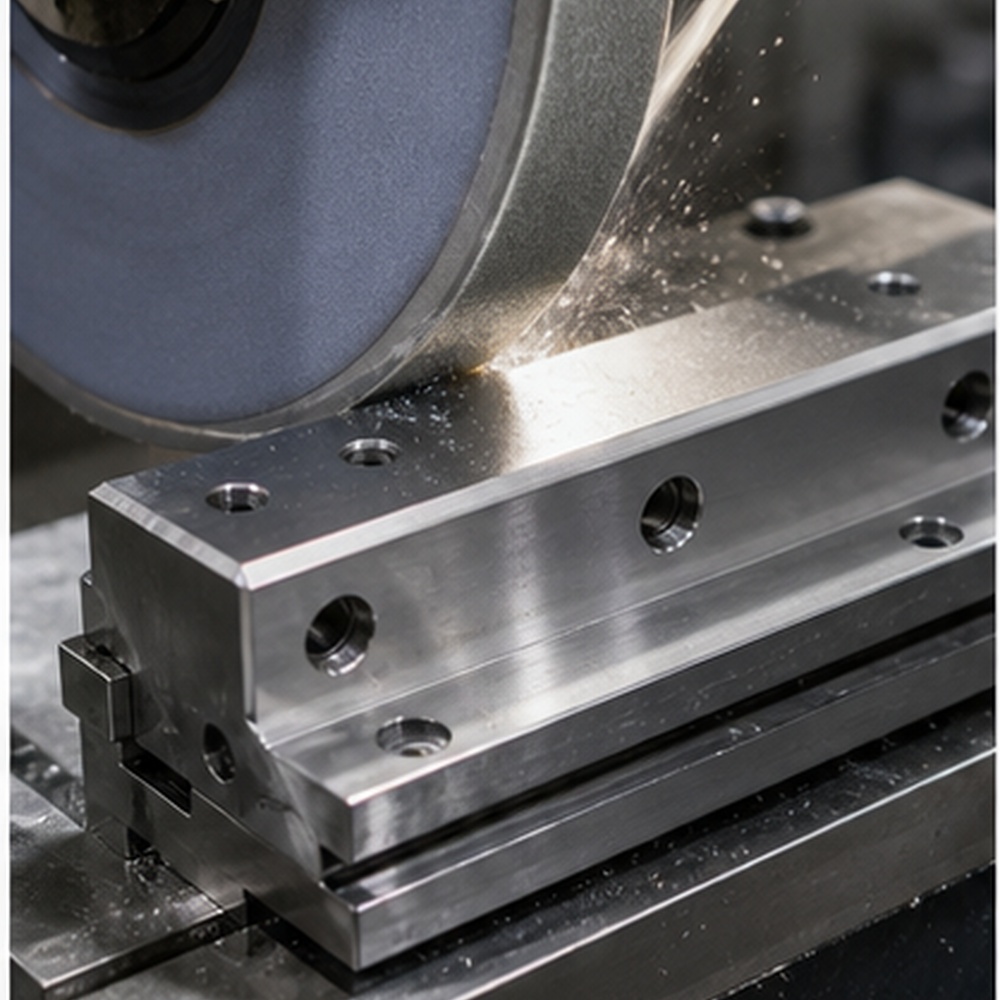
Брушење
За клизне површине, прецизне контактне површине и висококвалитетне склопове.
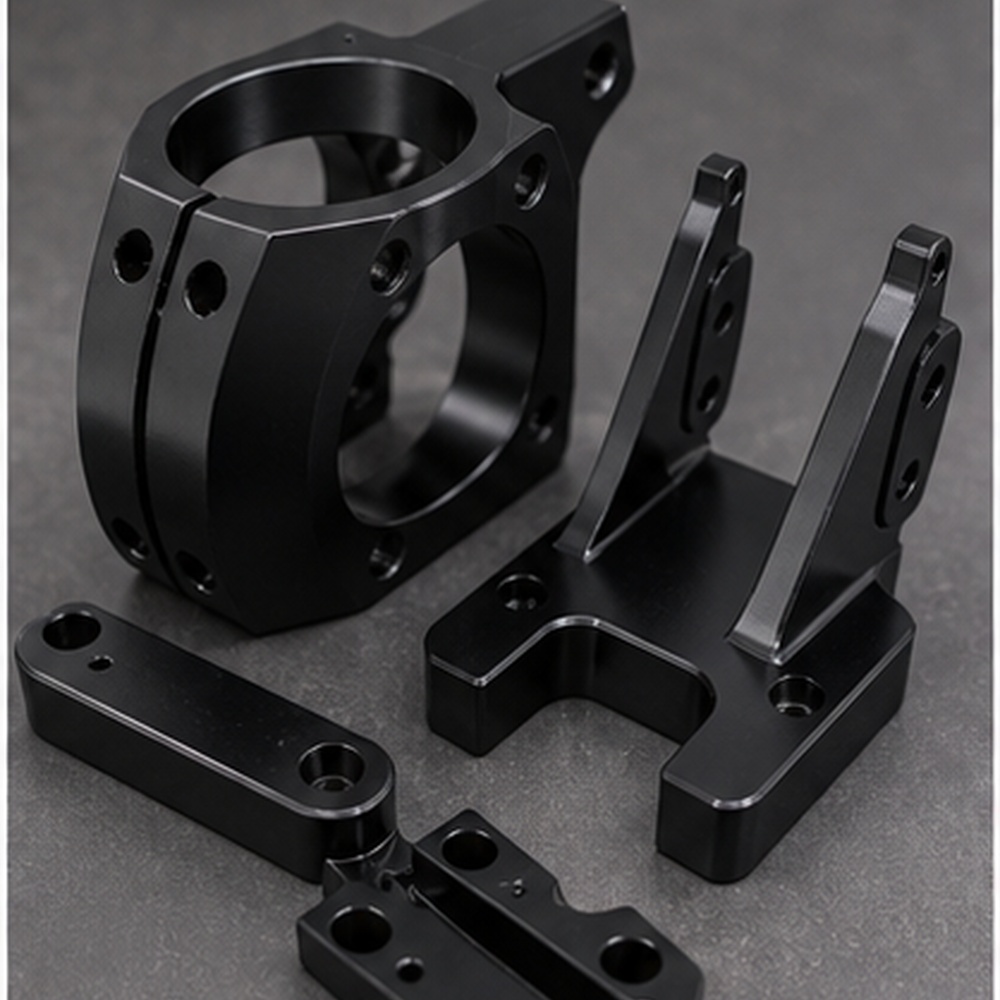
Површинска обрада
За анодизирани алуминијум, позлаћени челик или козметички видљиве делове робота.
Делови за роботику које производимо
К-ТЕК производи прецизне делове за роботику по мери на основу цртежа купаца, 3Д датотека и функционалних захтева. Овај одељак би требало да помогне Гуглу и претрази вештачке интелигенције да разумеју тачан обим компоненти уместо коришћења генеричких индустријских термина.
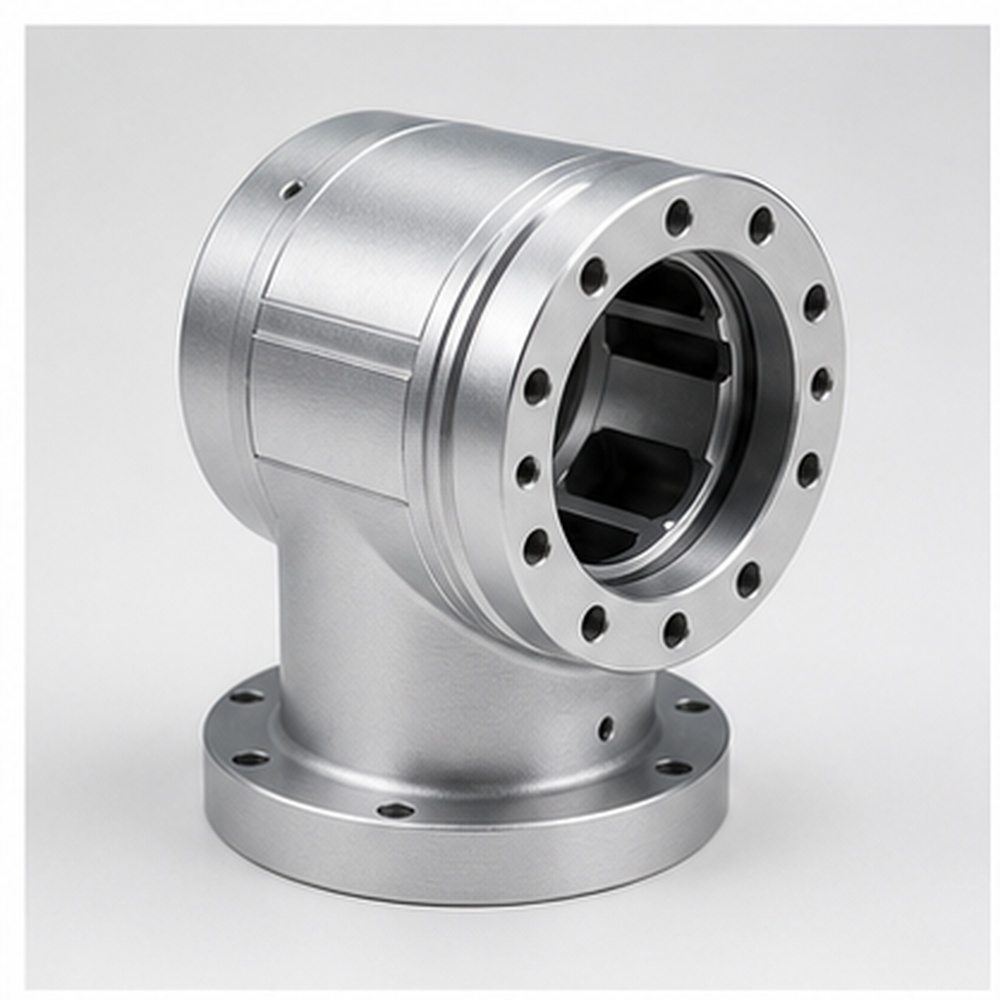
Зглобови роботске руке
Зглобови роботске руке машински обрађени по мери, произведени према цртежима, материјалима, толеранцијама и захтевима за завршну обраду.
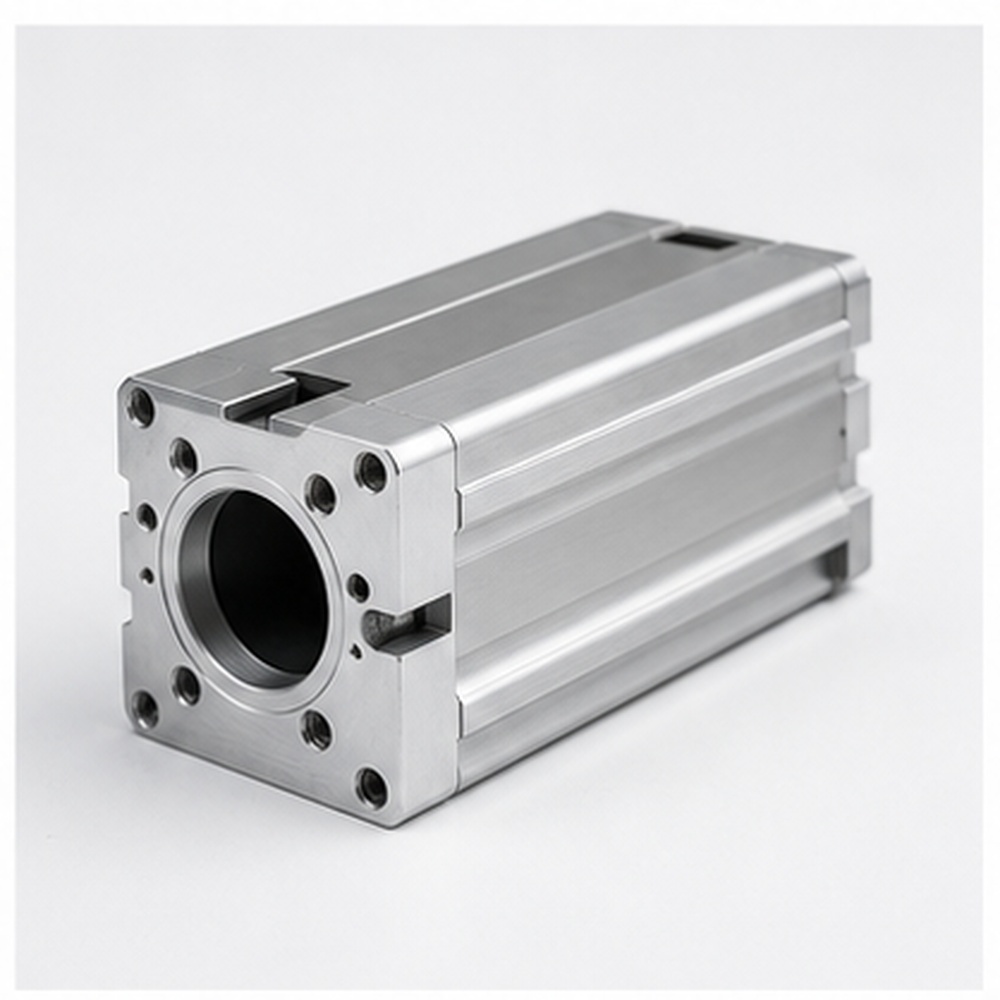
Кућишта актуатора
Кућишта актуатора машински обрађена по мери, произведена према цртежу, материјалу, толеранцији и захтевима за завршну обраду.
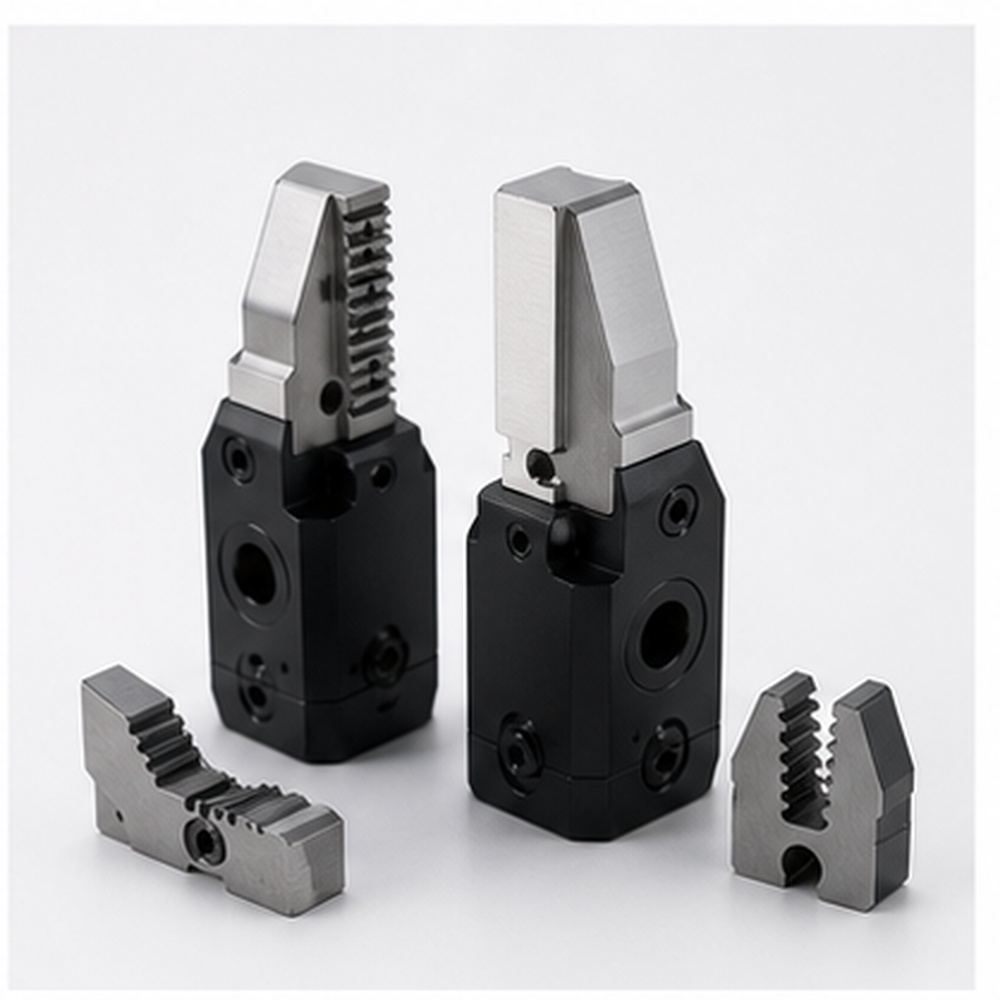
Прсти и вилице хватаљке
Прсти и чељусти хватаљке машински обрађени по мери произведени према цртежу, материјалу, толеранцији и захтевима за завршну обраду.
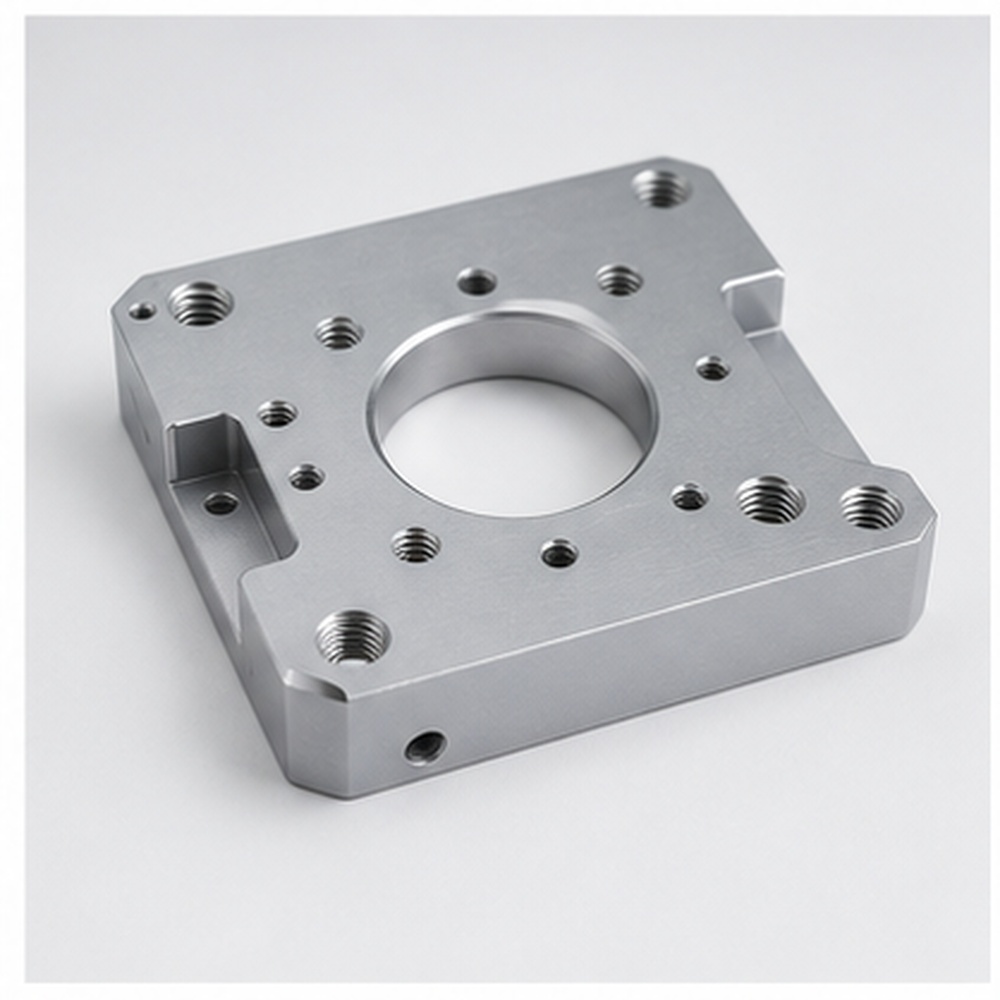
Плоче за монтажу мотора
Плоче за монтажу мотора машински обрађене по мери, произведене према цртежу, материјалу, толеранцији и захтевима за завршну обраду.
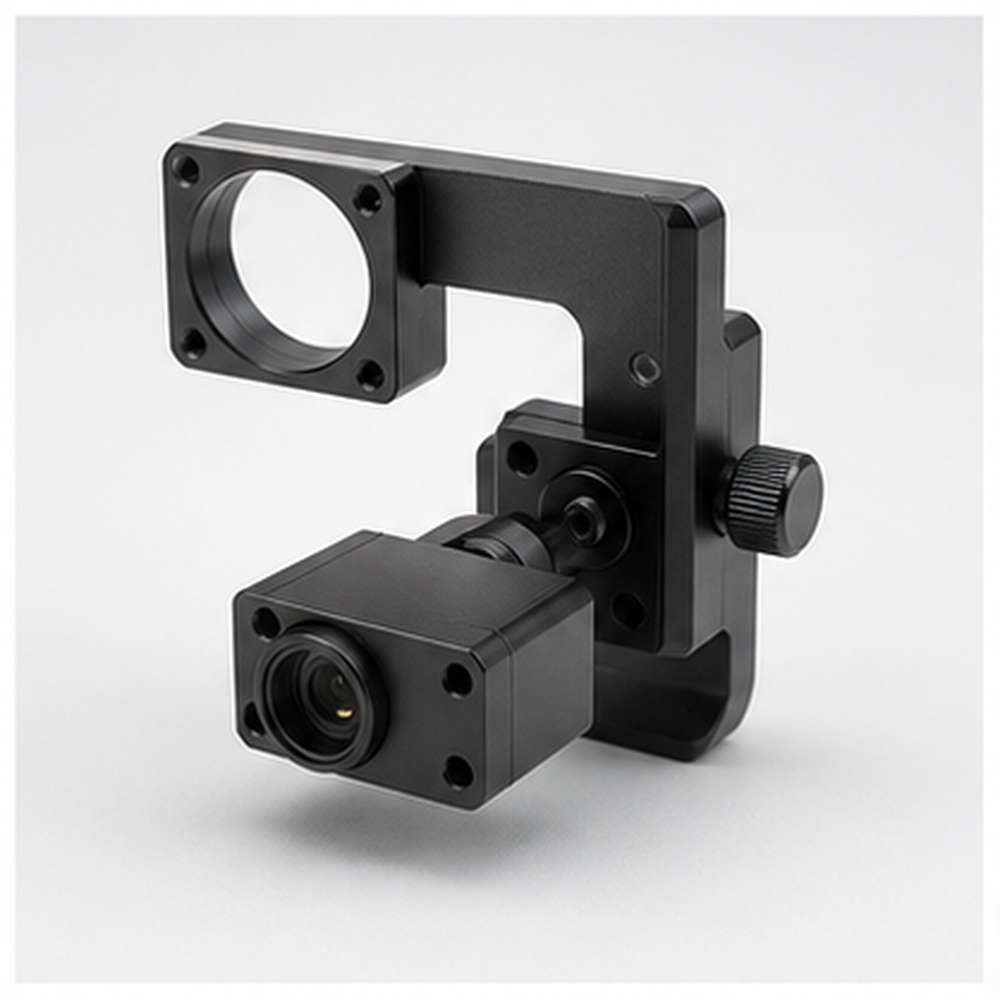
Носачи сензора
Носачи сензора машински обрађени по мери, произведени према цртежу, материјалу, толеранцији и захтевима завршне обраде.
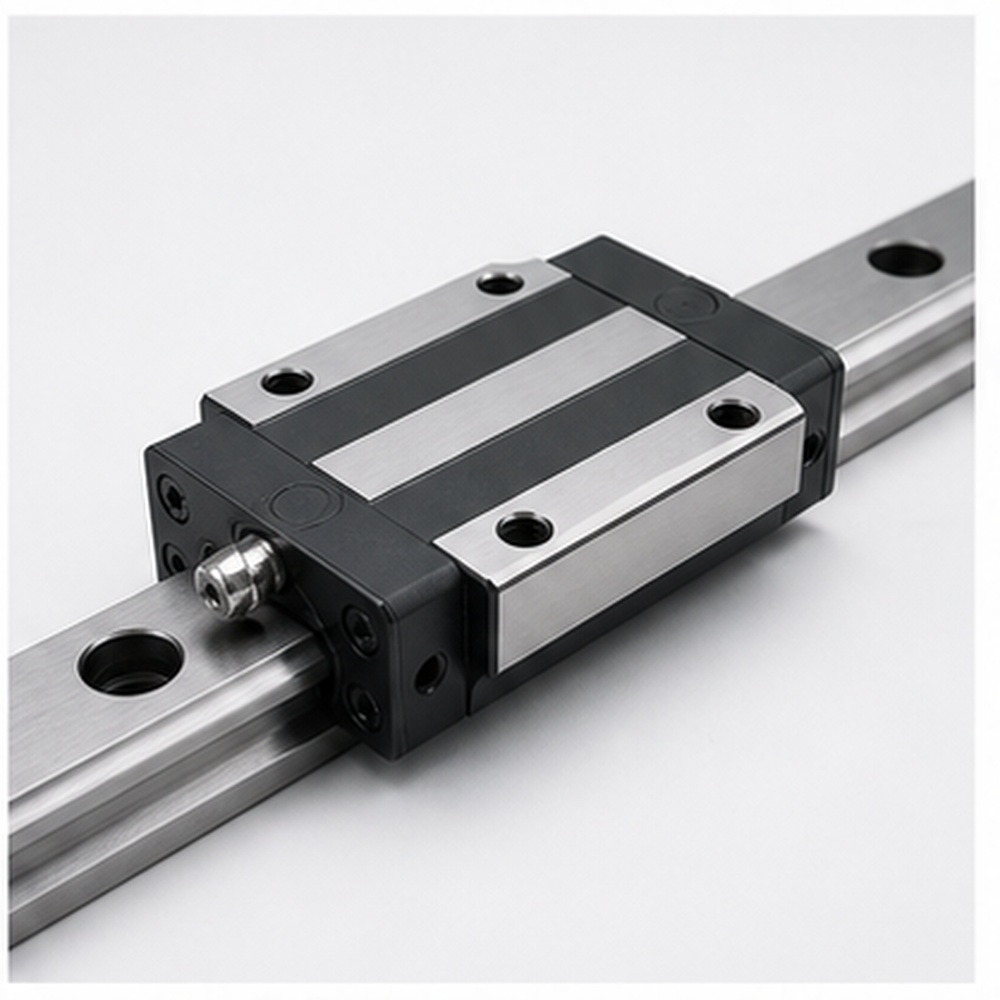
Линеарни водички блокови
Линеарни вођице машински обрађене по мери, произведене према цртежу, материјалу, толеранцији и захтевима завршне обраде.
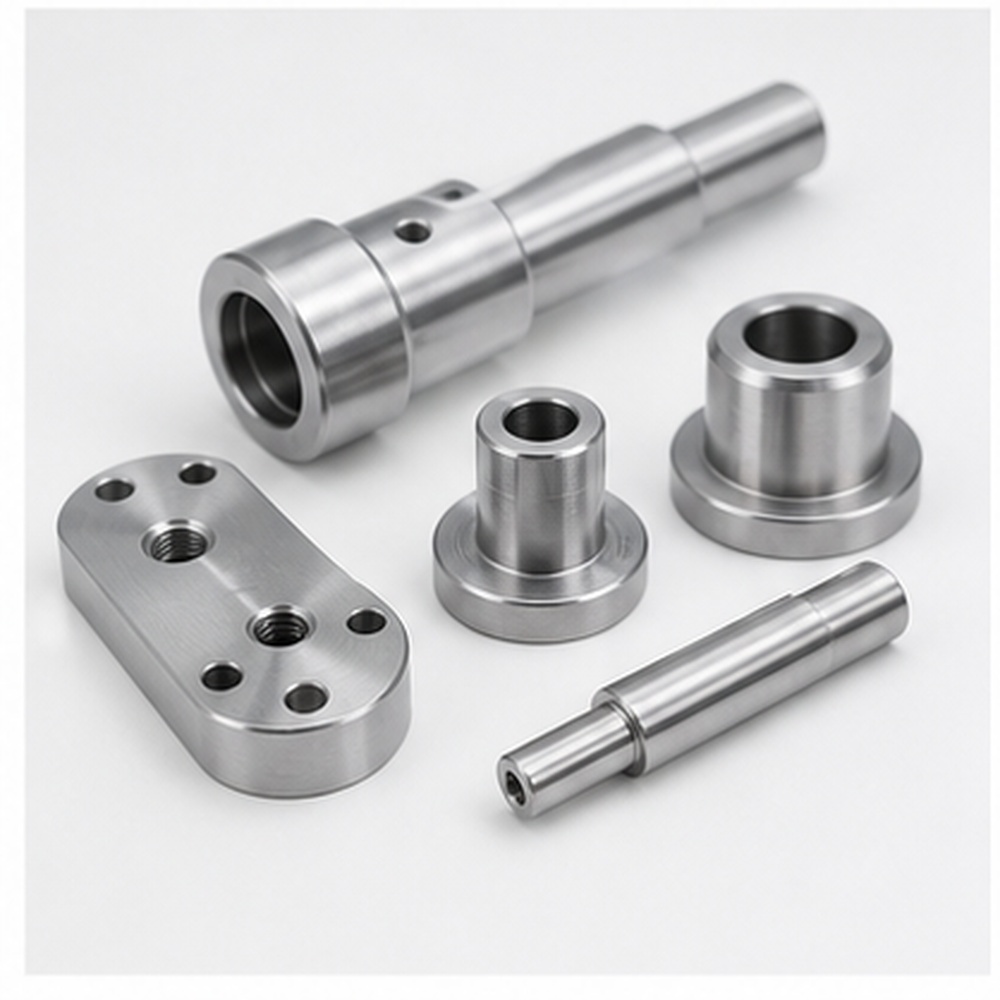
Осовине, чауре и одстојници
Осовине, чауре и одстојници машински обрађени по мери произведени према цртежу, материјалу, толеранцији и захтевима за завршну обраду.
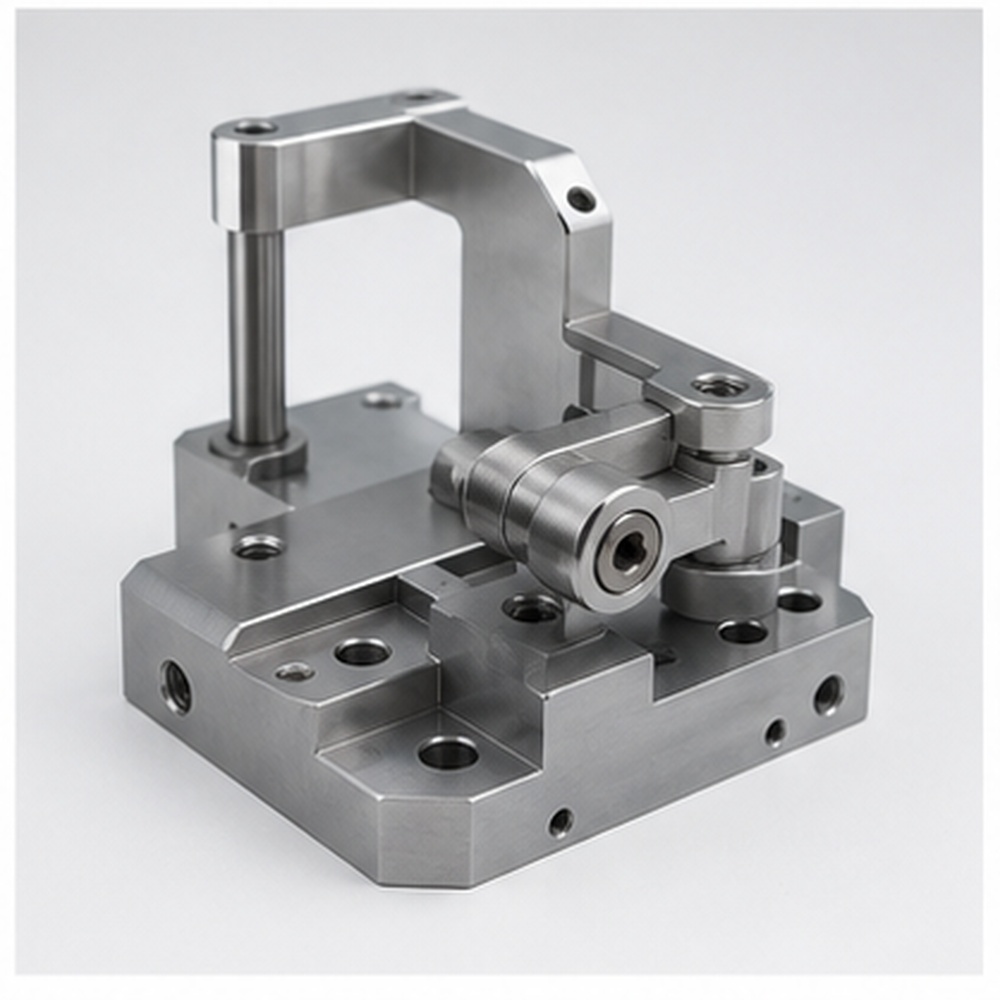
Компоненте аутоматизационих уређаја
Компоненте аутоматизационих уређаја машински обрађене по мери, произведене према цртежима, материјалима, толеранцијама и захтевима за завршну обраду.
Материјали за машински обрађене делове у роботици
Избор материјала утиче на тежину, чврстоћу, отпорност на корозију, проводљивост, површинску обраду и дугорочну стабилност склопа. Табела испод помаже купцима да упореде уобичајене изборе материјала за прецизне компоненте роботике.
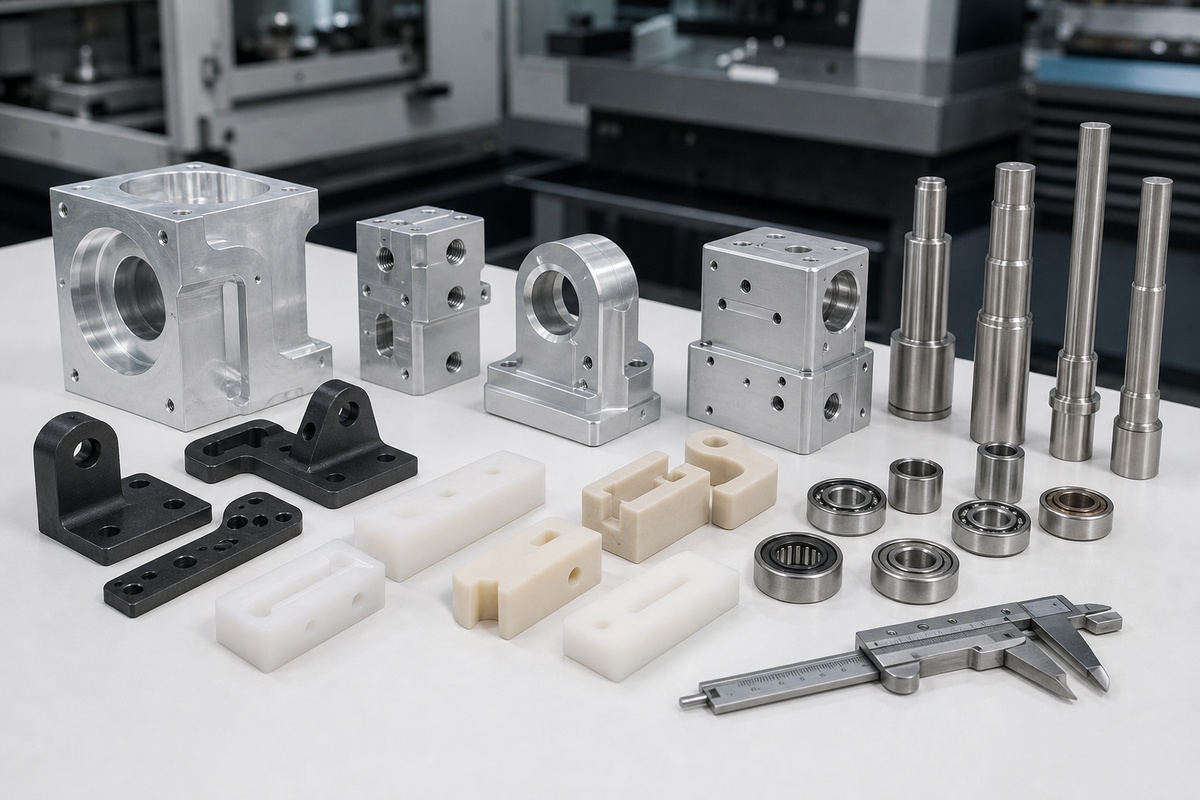
| Материјал | Најбоље за | Белешке |
|---|---|---|
| Алуминијум 6061 / 7075 | Лагане роботске руке, оквири и кућишта актуатора | Потврдите коначни квалитет, термичку обраду и завршну обраду према цртежу и окружењу примене. |
| Нерђајући челик | Осовине, клинови и структурни делови отпорни на хабање | Потврдите коначни квалитет, термичку обраду и завршну обраду према цртежу и окружењу примене. |
| Угљенични челик | Јаки носачи, причвршћивачи и носеће компоненте | Потврдите коначни квалитет, термичку обраду и завршну обраду према цртежу и окружењу примене. |
| ПОМ / ПЕЕК / Најлон | Вођице са ниским трењем, изолациони делови и прилагођене компоненте кретања | Потврдите коначни квалитет, термичку обраду и завршну обраду према цртежу и окружењу примене. |
Опције завршне обраде површина за роботске компоненте
Завршна обрада површине треба да се бира у складу са материјалом, окружењем за монтажу, захтевима за изглед и функционалним перформансама. K-TEK може да координира машинску обраду и накнадну обраду тако да готови делови испуњавају и димензионална и визуелна очекивања.
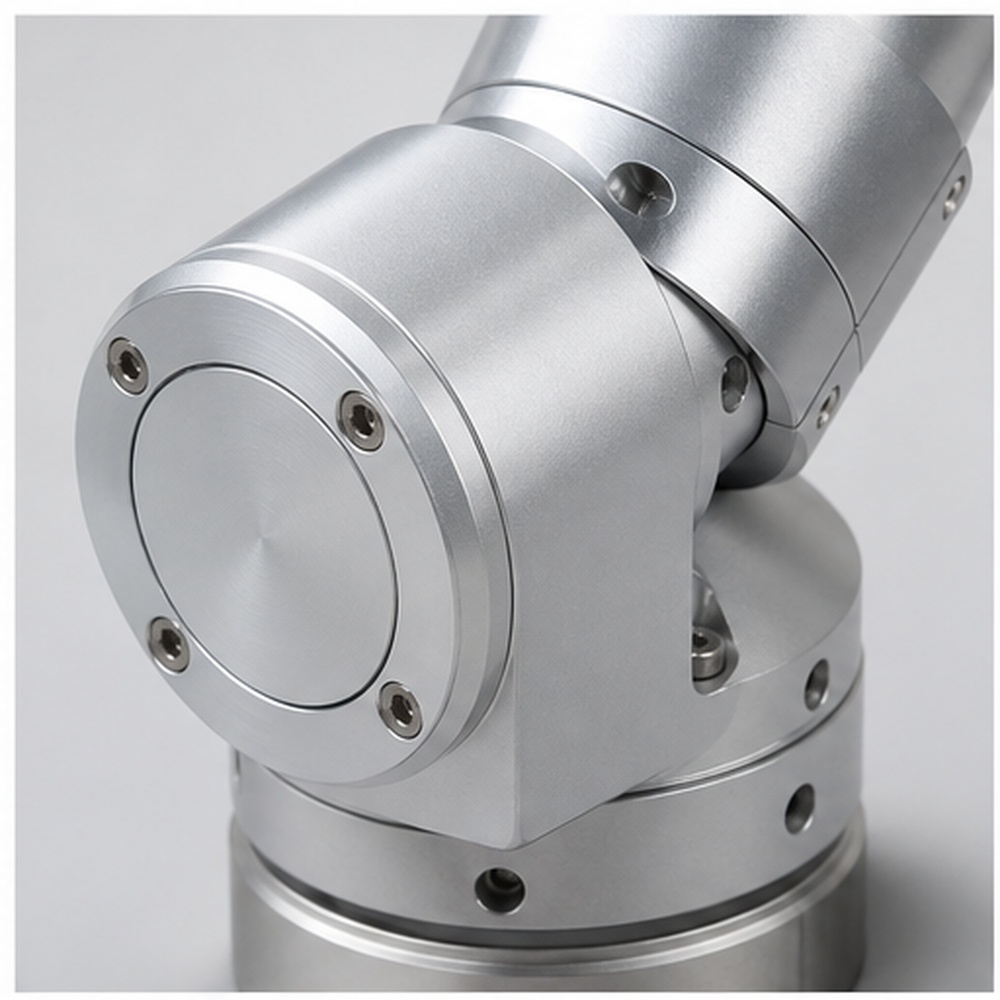
Провидно или црно анодирање
Користите провидну или црну анодизацију када пројекат захтева одговарајућу заштиту, изглед или функционалне перформансе за роботске делове.
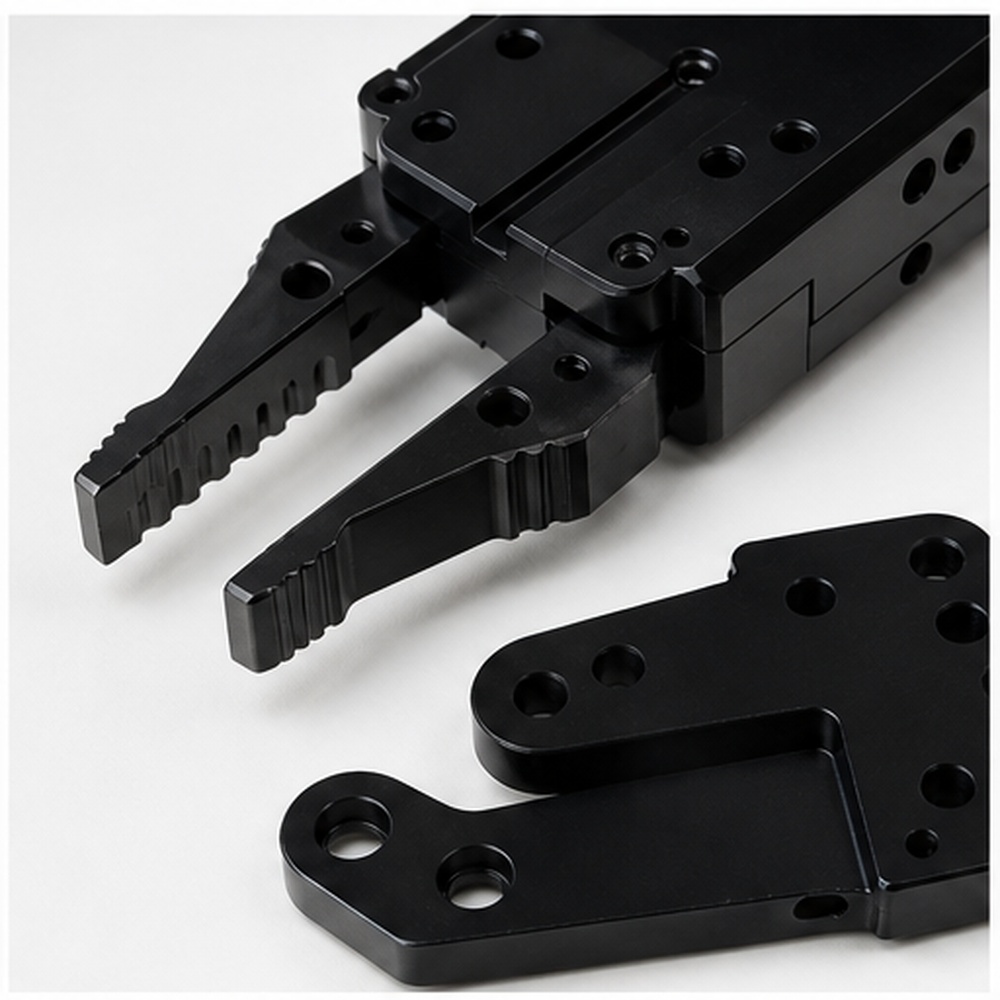
Тврдо анодирање за клизне или хабајуће површине
Користите тврдо анодирање за клизне или хабајуће површине када пројекат захтева одговарајућу заштиту, изглед или функционалне перформансе за роботске делове.
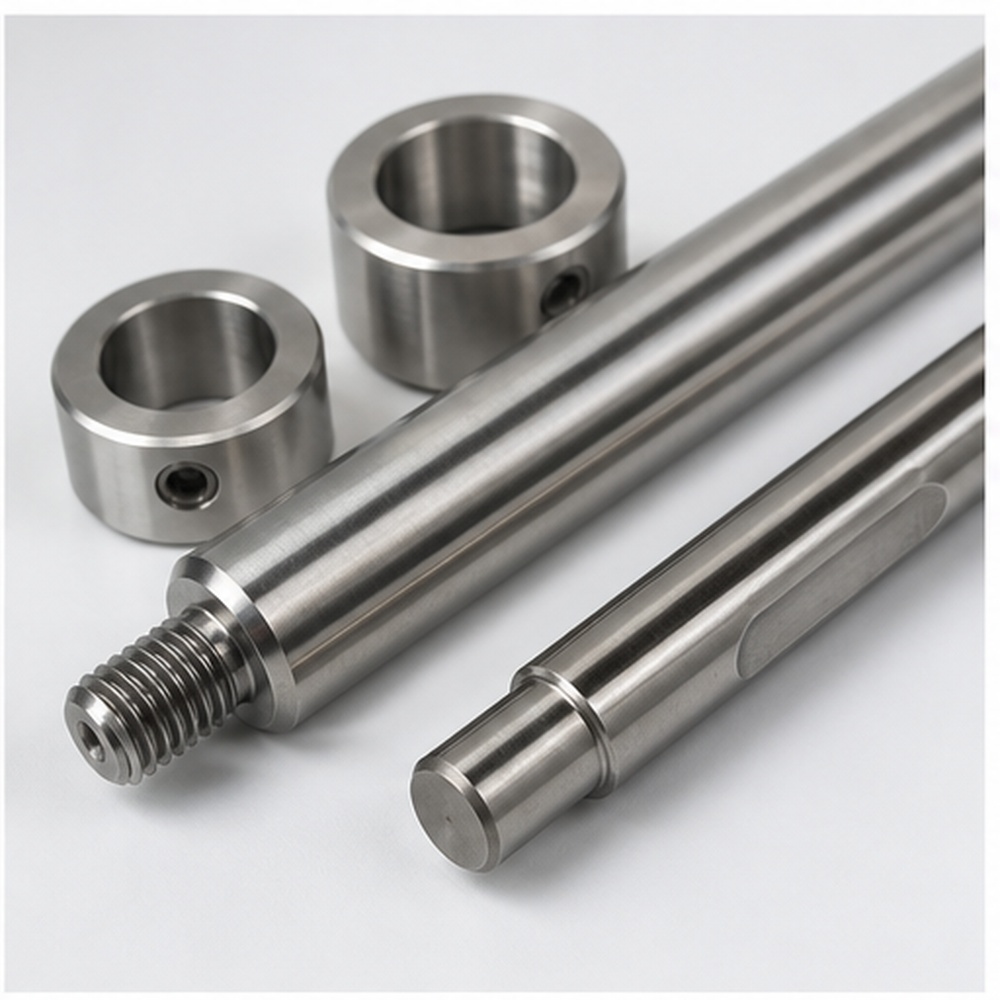
Никловање за отпорност на корозију
Користите никловање за отпорност на корозију када пројекат захтева одговарајућу заштиту, изглед или функционалне перформансе за роботске делове.
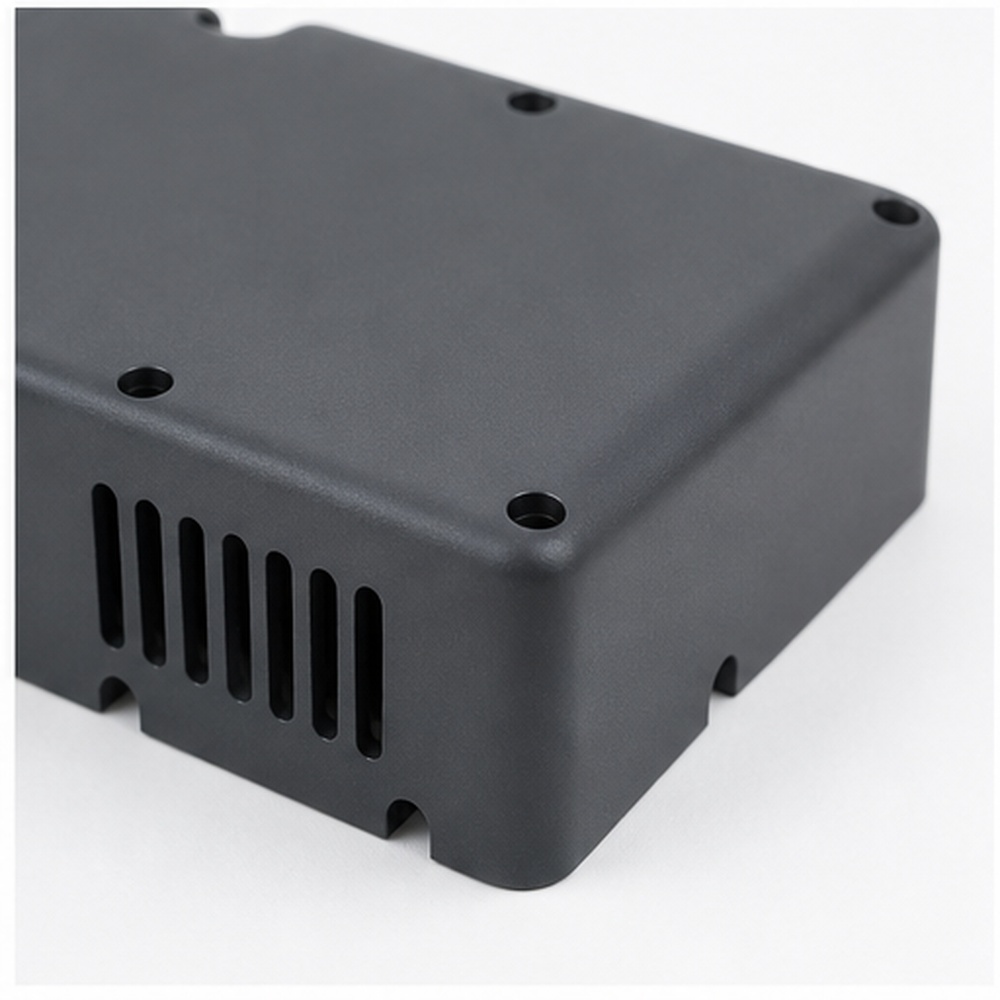
Прашкасто премазивање за поклопце опреме
Користите прашкасти премаз за поклопце опреме када пројекат захтева одговарајућу заштиту, изглед или функционалне перформансе за делове роботике.
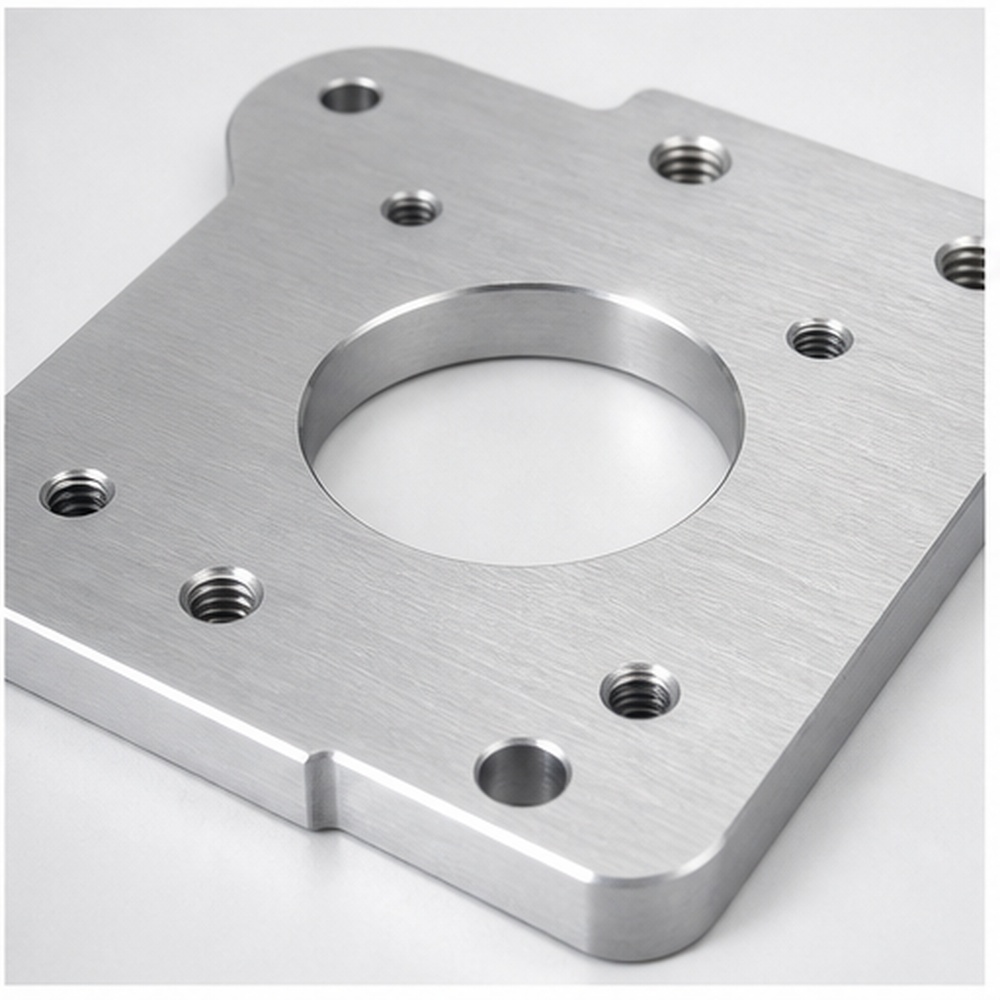
Полирање или четкање за видљиве металне компоненте
Користите полирање или четкање за видљиве металне компоненте када пројекат захтева одговарајућу заштиту, изглед или функционалне перформансе за роботске делове.
Осигурање квалитета за прецизне делове роботике
Контрола квалитета треба да се фокусира на димензије и површине које утичу на коначну монтажу. K-TEK проверава критичне толеранције, положаје рупа, стање површине и квалитет завршне обраде пре него што се делови пакују за испоруку.
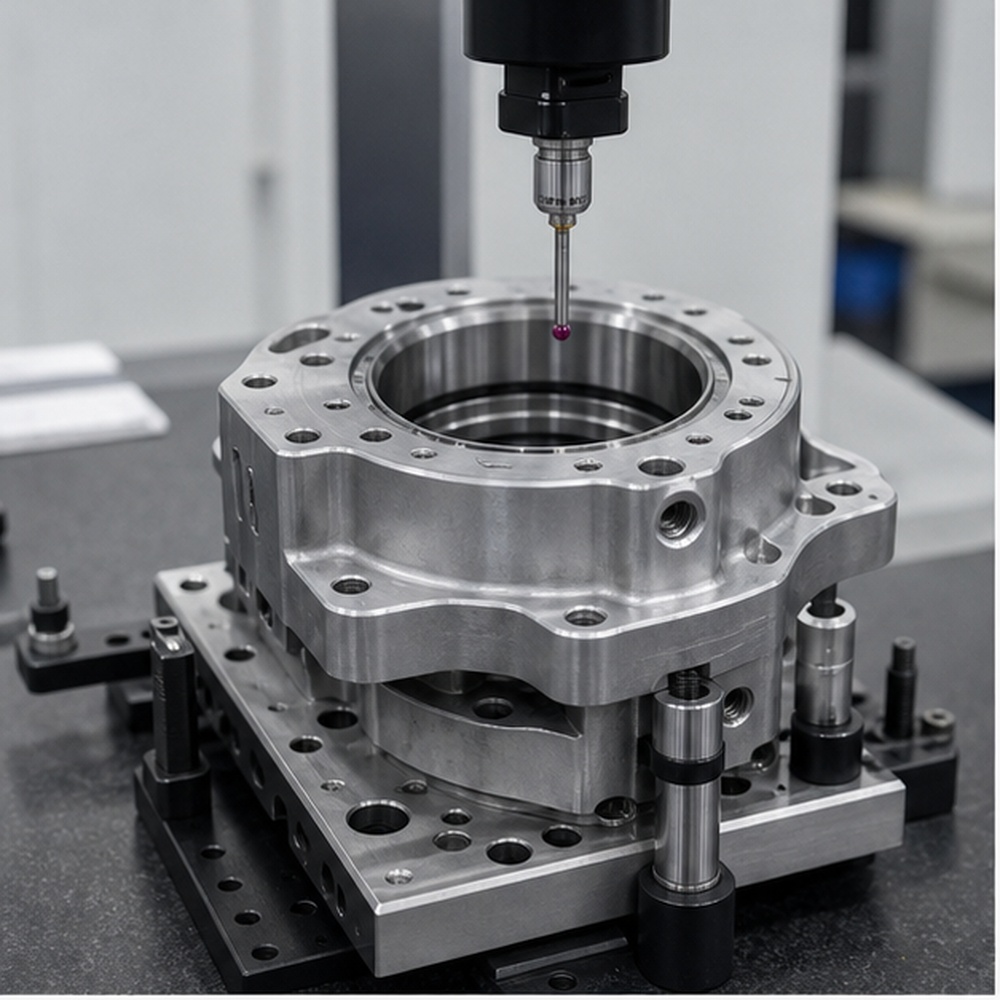
Контрола положаја седишта лежаја и отвора
Контрола положаја седишта лежаја и отвора се контролише према захтевима цртежа и тачкама контроле специфичним за пројекат.
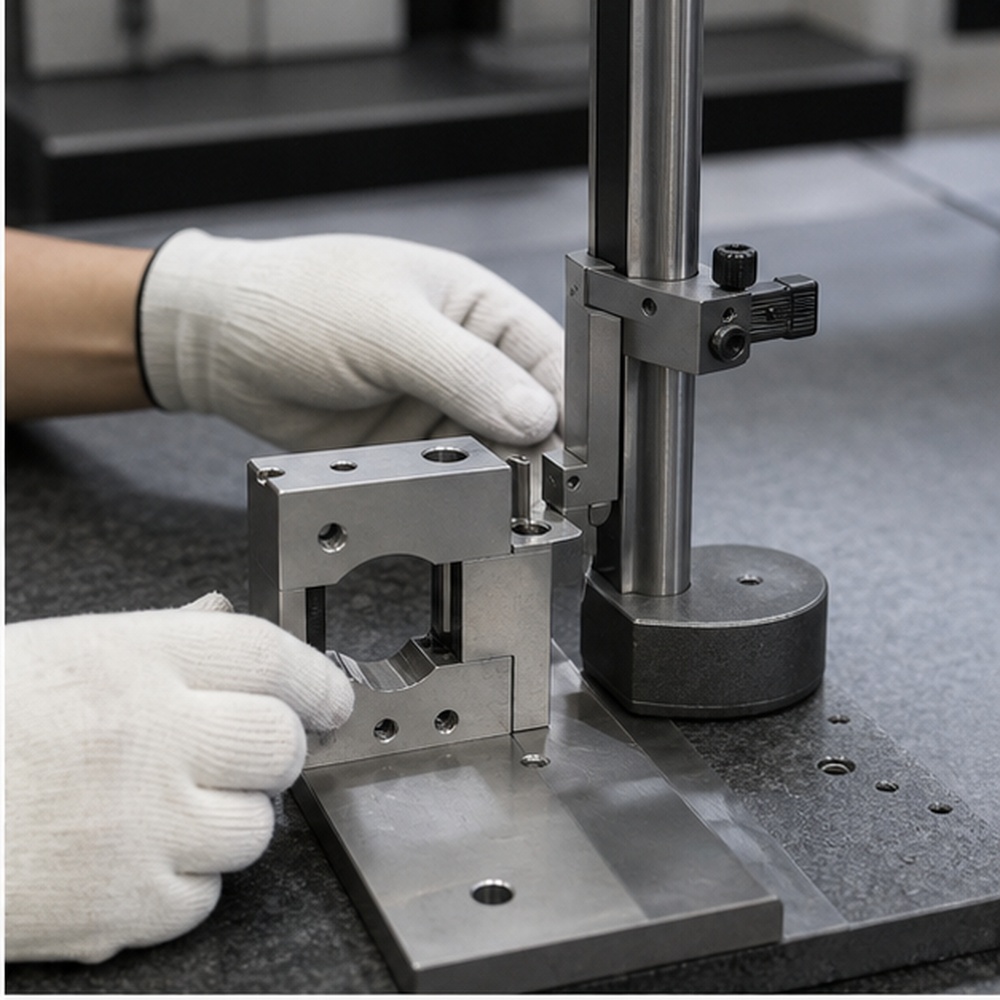
Провере равности и паралелности монтажних површина
Провере равности и паралелности монтажних површина контролишу се према захтевима цртежа и тачкама инспекције специфичним за пројекат.
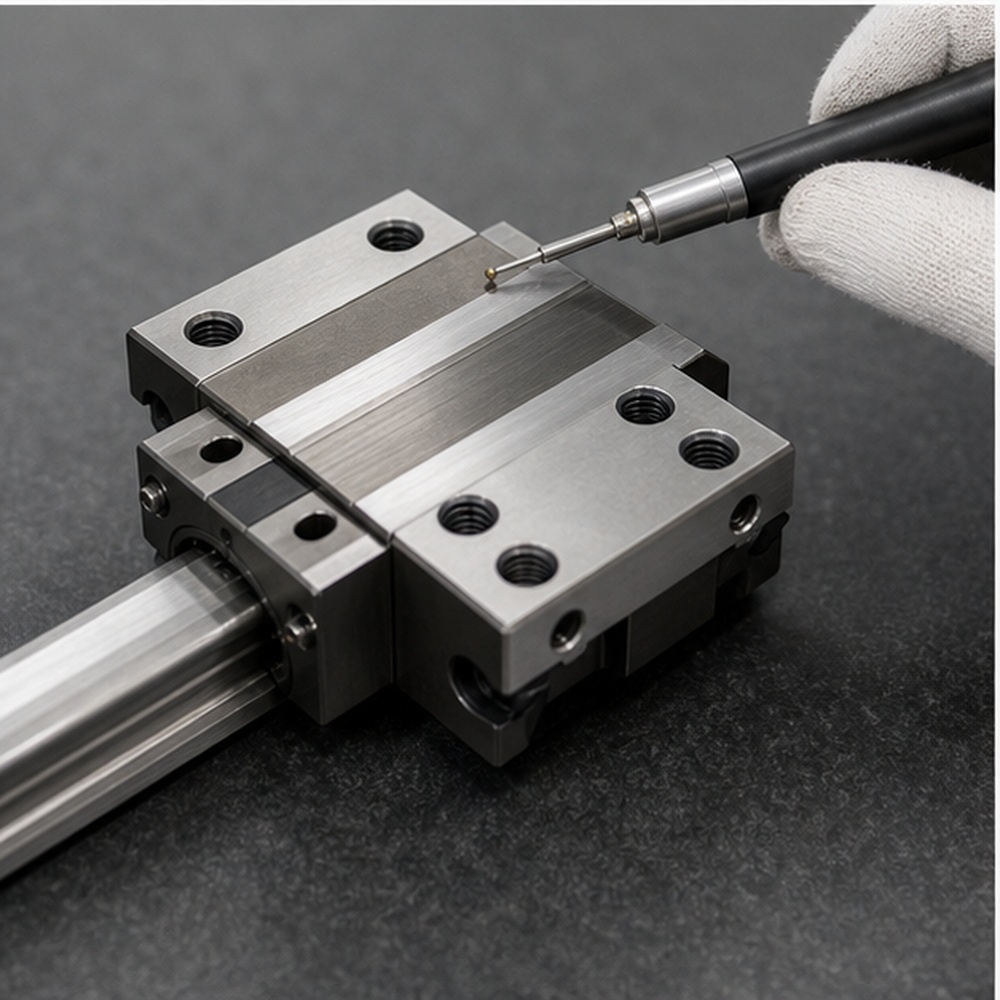
Контрола храпавости површине за клизне елементе
Контрола храпавости површине клизних елемената контролише се према захтевима цртежа и тачкама контроле специфичним за пројекат.
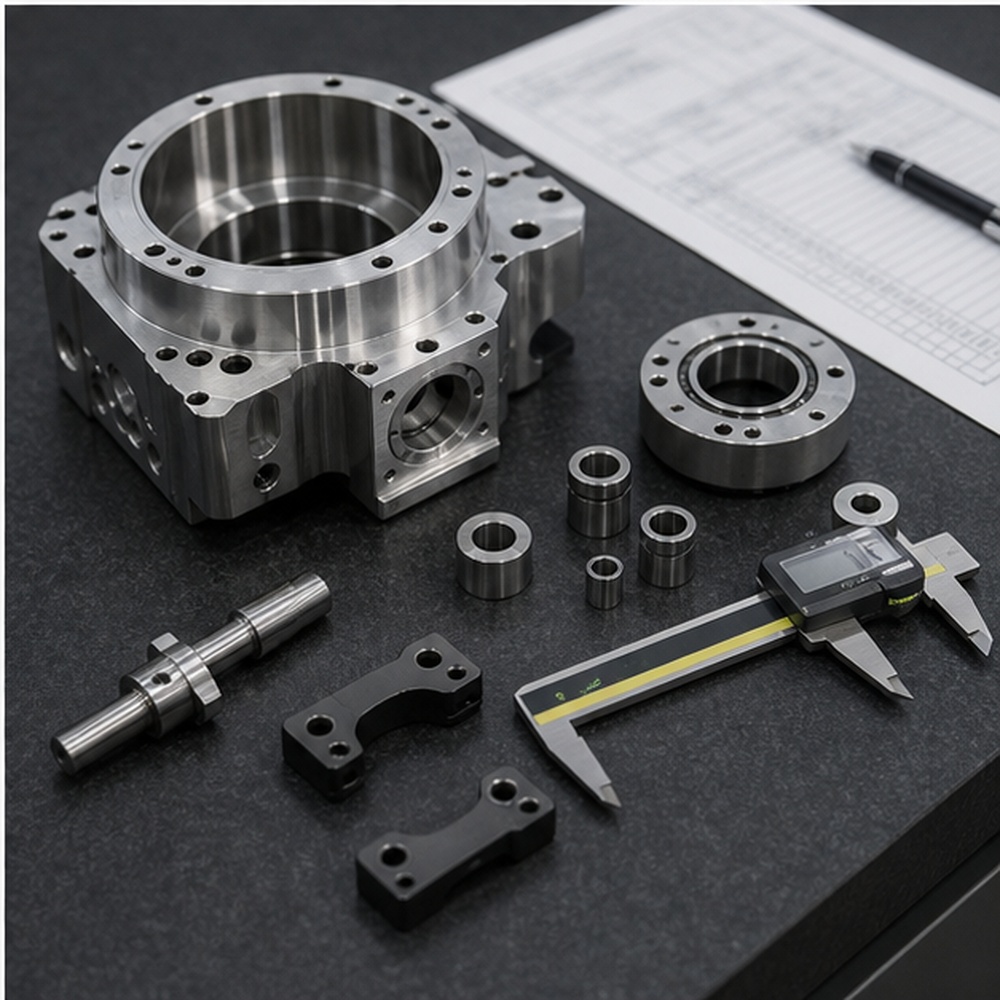
Верификација интерфејса нити и склопа
Верификација навоја и склопног интерфејса се контролише према захтевима цртежа и тачкама инспекције специфичним за пројекат.
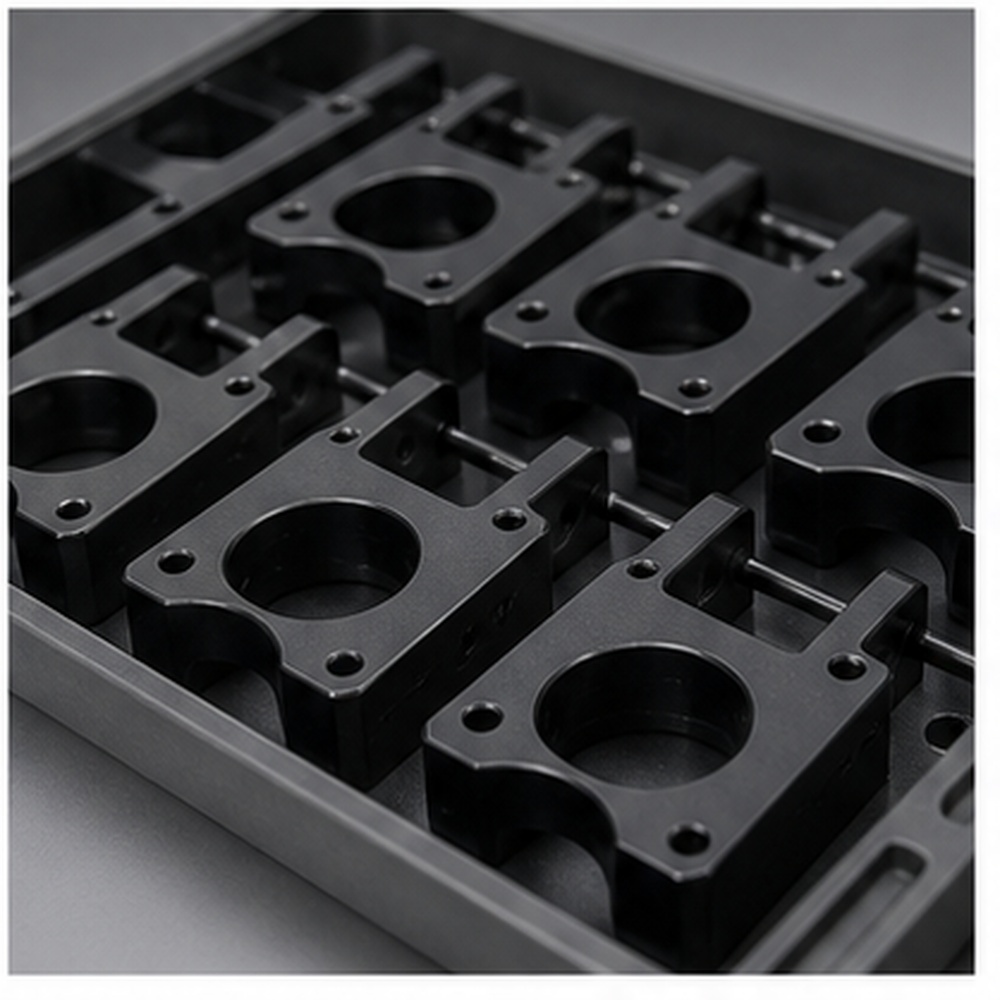
Одобравање узорка пре поновљене серијске производње
Одобравање узорка пре поновљене серијске производње контролише се према захтевима цртежа и тачкама инспекције специфичним за пројекат.
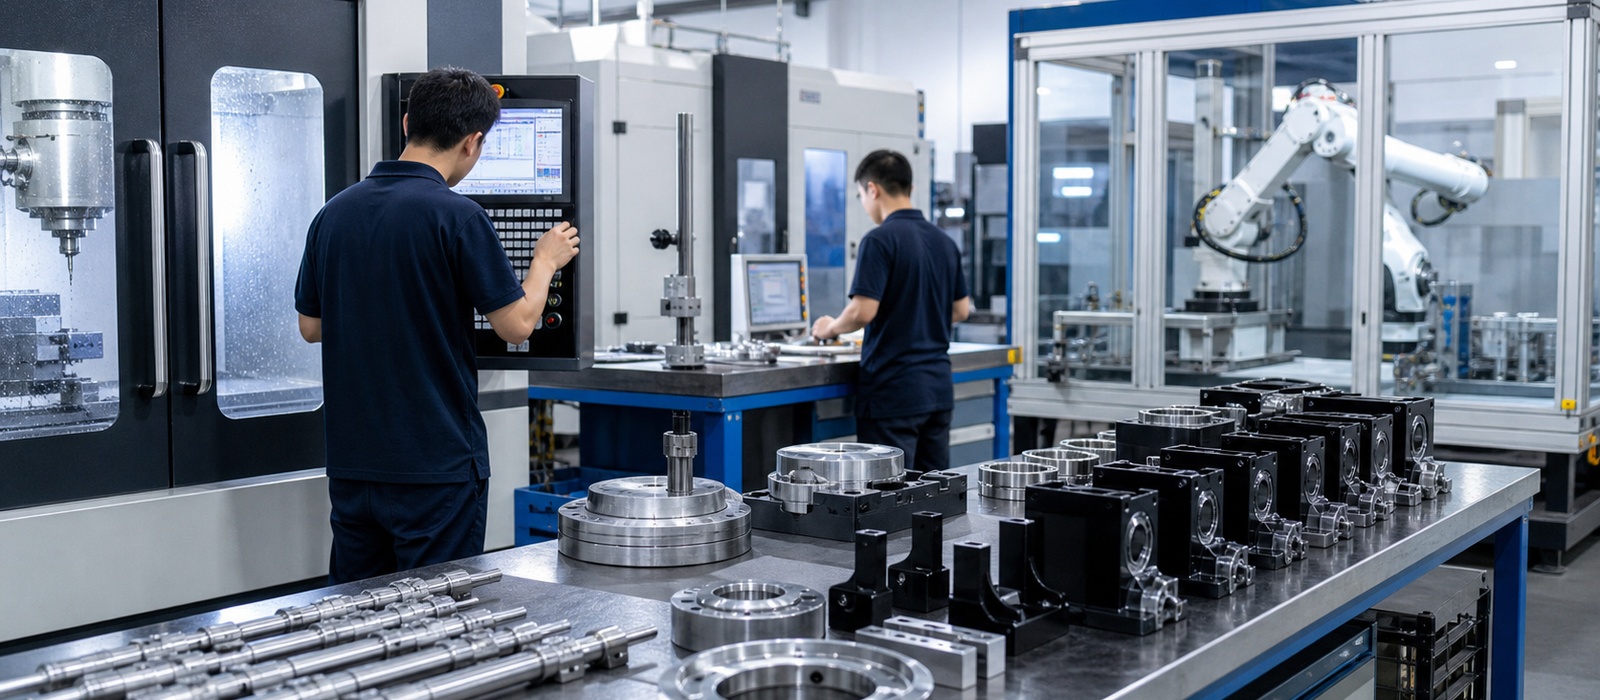
Снага фабрике за производњу делова роботике
К-ТЕК представља производне могућности кроз стварну машинску обраду, инспекцију, припрему материјала и слике готових делова, уместо генеричких визуелних приказа залиха. ЦНЦ центри за глодање, стругове, склопљене роботске групе делова и сцене инспекције помоћу калибра или ЦММ-а показују како се прецизни роботички делови производе и верификују пре испоруке.
Студије случаја роботске производње
Картице случајева приказују процес обраде, материјал, завршну обраду и вредност инспекције иза стварних роботских компоненти. Свака студија је сажета, али довољно специфична да подржи издвајање одговора за SEO и GEO.
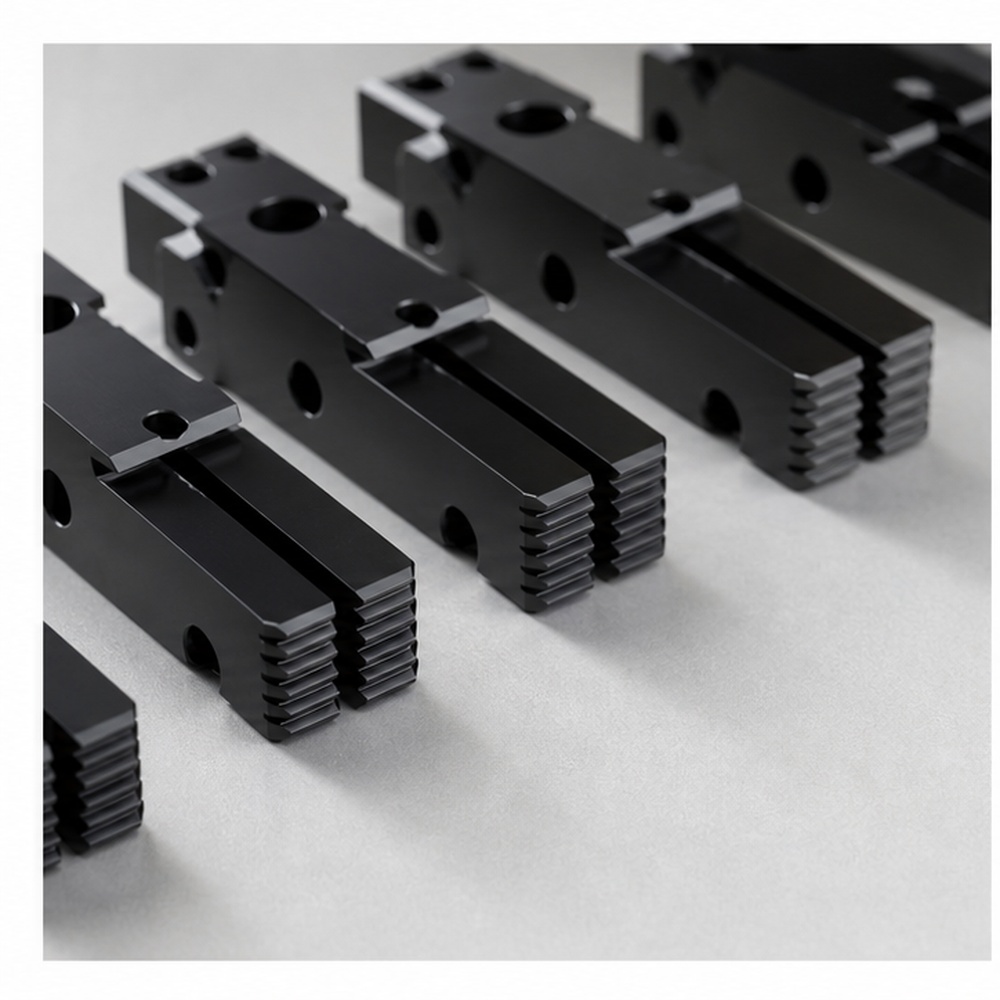
Роботска хватаљка, серија чељусти
CNC глодане алуминијумске чељусти хватаљке са контролисаним површинама за хватање, навојним отворима и тврдом анодизованом завршном обрадом за вишекратни рад.
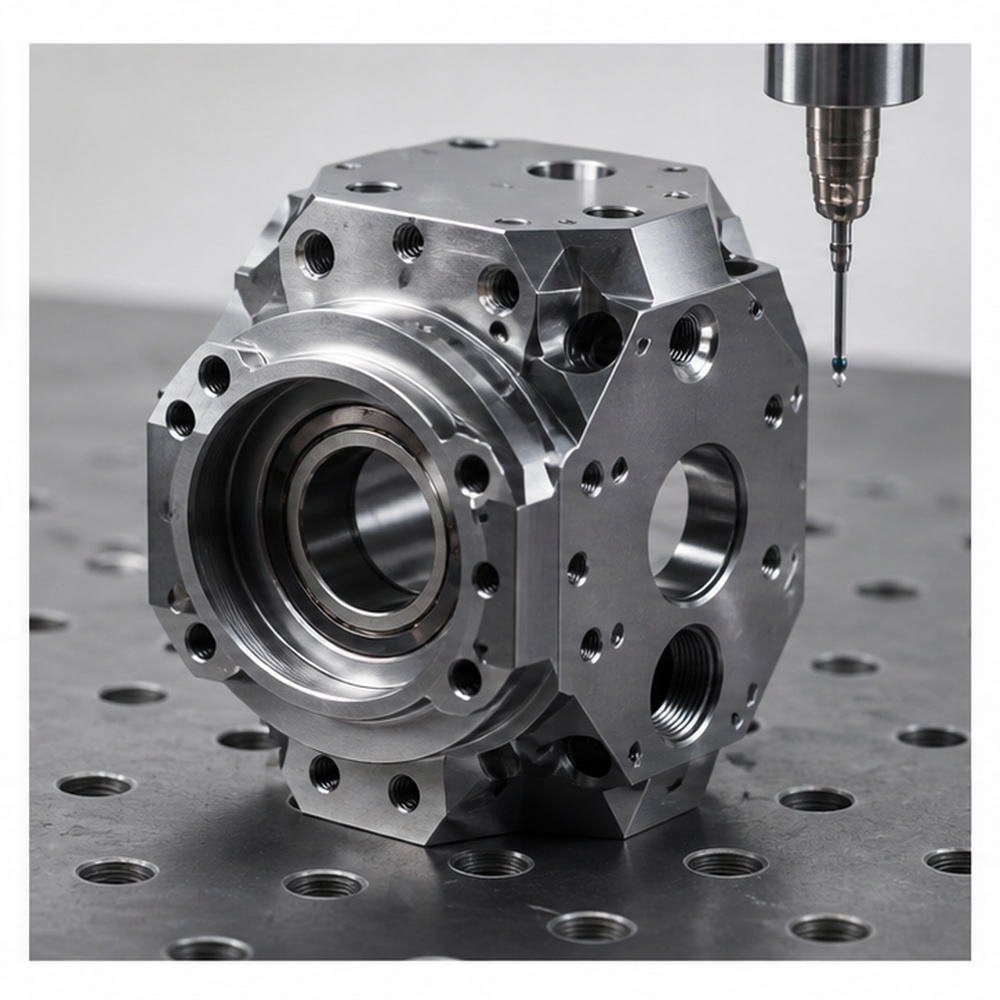
Прототип кућишта актуатора
Кућиште обрађено на 5 осовина са компактним вишестраним карактеристикама, контролом седишта лежаја и контролом након обраде.
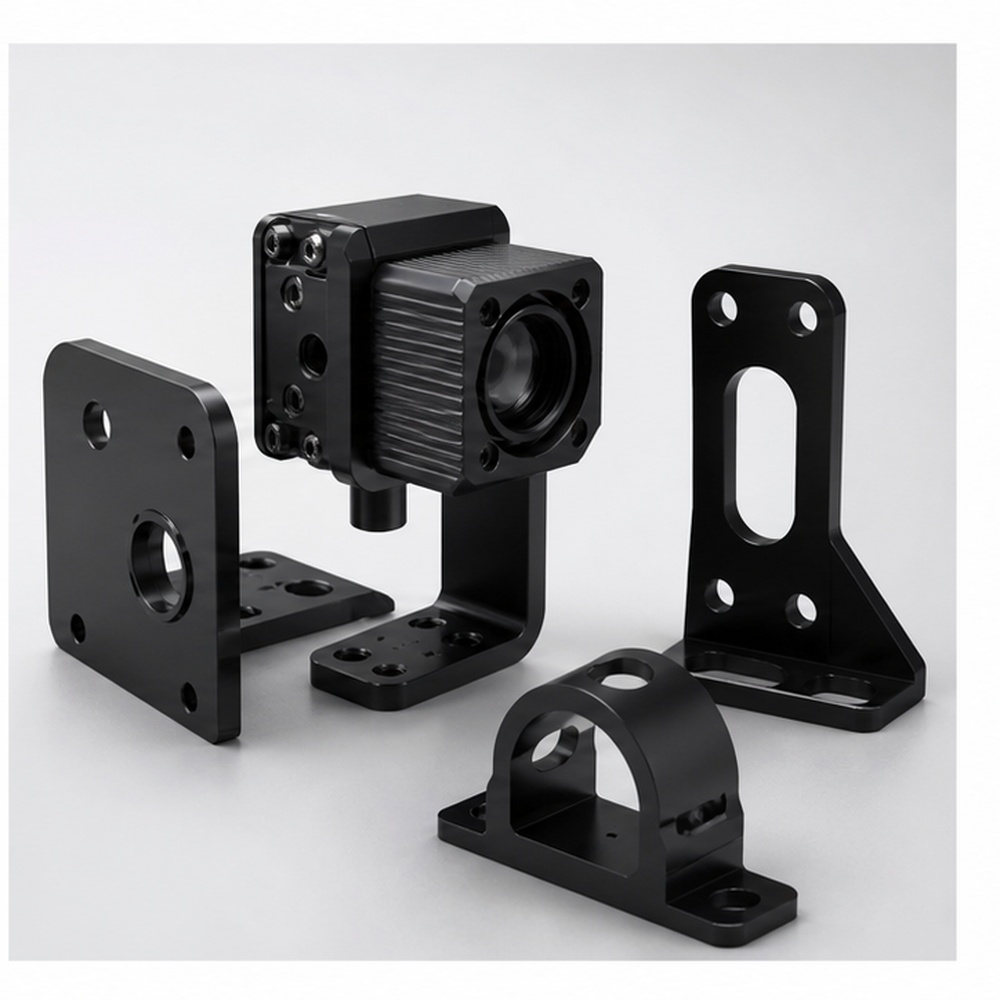
Сет носача сензора за аутоматизацију
Носачи обрађени у малим серијама са конзистентним положајем рупа и црним анодизирањем за опрему за машински вид.
Најчешћа питања о прецизној обради у роботици
Најчешћа питања треба да одговоре на стварна питања купаца о материјалима, толеранцијама, подршци за прототипове, инспекцији и завршној обради површине. Користите видљиви хармоникански садржај и додајте структуриране податке странице са најчешћим питањима.
Можете ли да обрадите компоненте роботске руке и хватаљке?
Да. Можемо да произведемо роботске руке, зглобове, вилице хватаљки, кућишта актуатора и носаче повезане са кретањем на основу цртежа или 3Д датотека.
Које су толеранције важне за делове роботике?
Седишта лежајева, коаксијалност, положај отвора, равност, паралелизам и навојни интерфејси су обично критични за роботске склопове.
Можете ли подржати измене прототипа?
Да. Можемо да обрадимо ране узорке и прилагодимо касније серије након прегледа дизајна или тестирања кретања.
Који су материјали уобичајени за роботске компоненте?
Алуминијум, нерђајући челик, угљенични челик, POM, PEEK и најлон се често користе у зависности од тежине, чврстоће и потреба за трењем.


