

Cur K-TEK pro Partibus Roboticis Praecisionis Eligas?
K-TEK machinationem CNC quinque axium, fresaturam CNC, tornationem CNC, WEDM, EDM, triturationem, curationem caloris, curationem superficiei, auxilium compositionis, administrationem qualitatis ISO 9001:2015, moderationem productionis ERP sustentatam, machinationem tolerantiae strictae et moderationem superficiei subtilis coniungit. Hae facultates emptores ingeniarios adiuvant ut sumptus communicationis cum suppeditoribus minuant et partes praecisionis cum delineationibus probatis congruant.
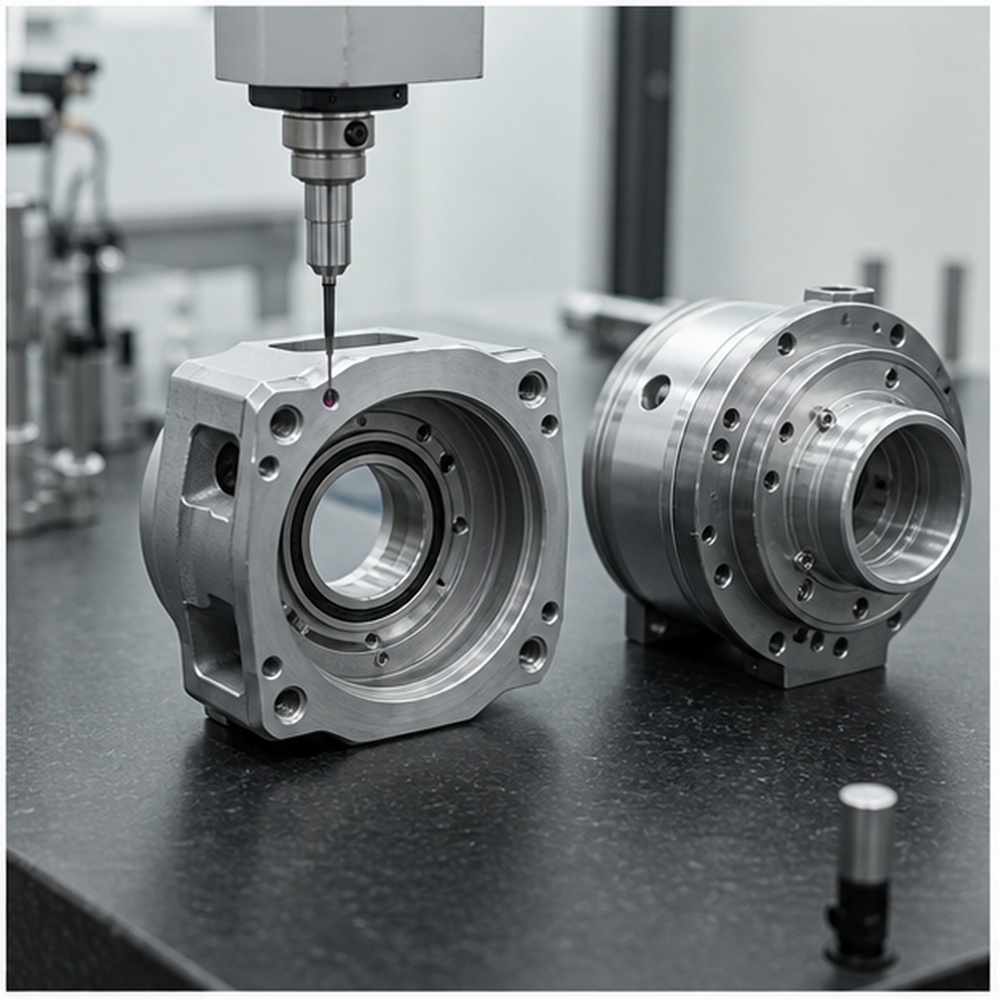
Aptatio Motus Critica
In coaxialitate, positione foraminis, sedibus fulcrorum et interfaciebus congregationis quae motum robotis afficiunt, operam damus.
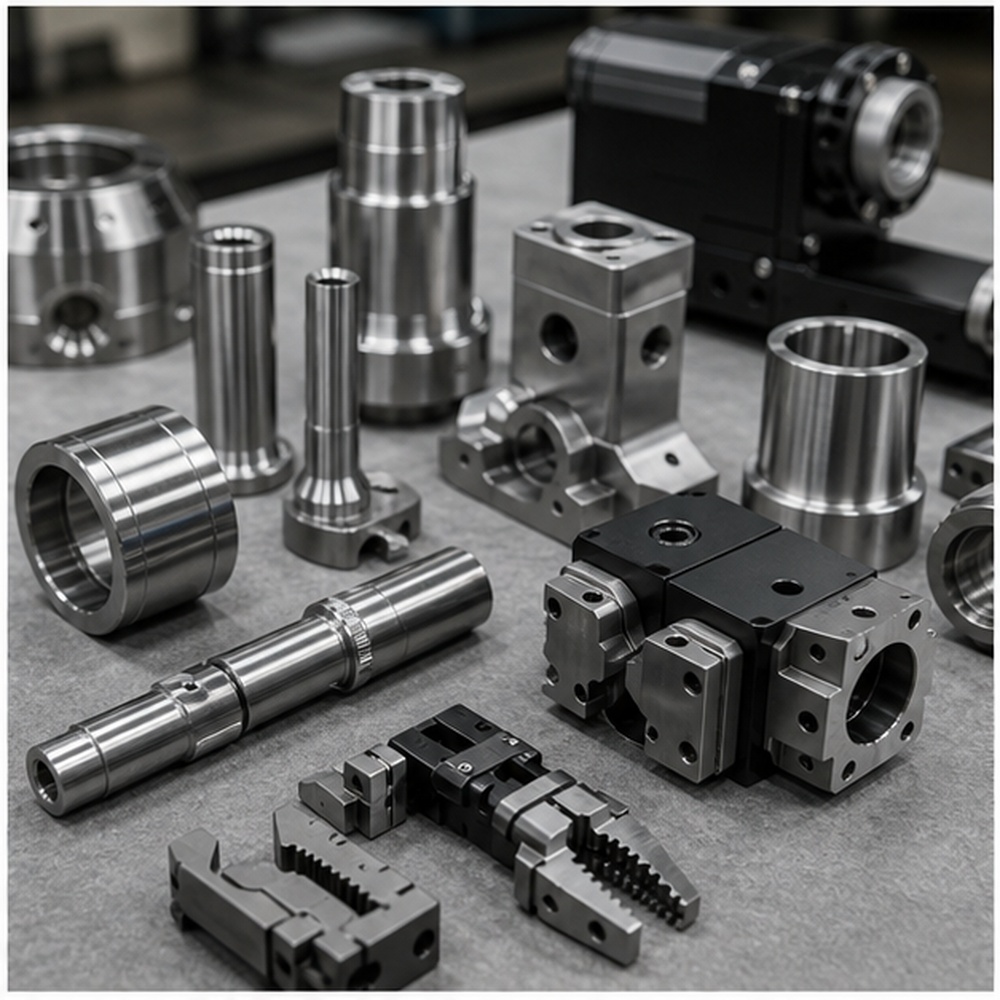
Productio Multi-Processus
Fresatura, tornatio, machinatio quinque axium, EDM et trituratio adiuvant ad producendas familias mixtas componentium roboticorum.
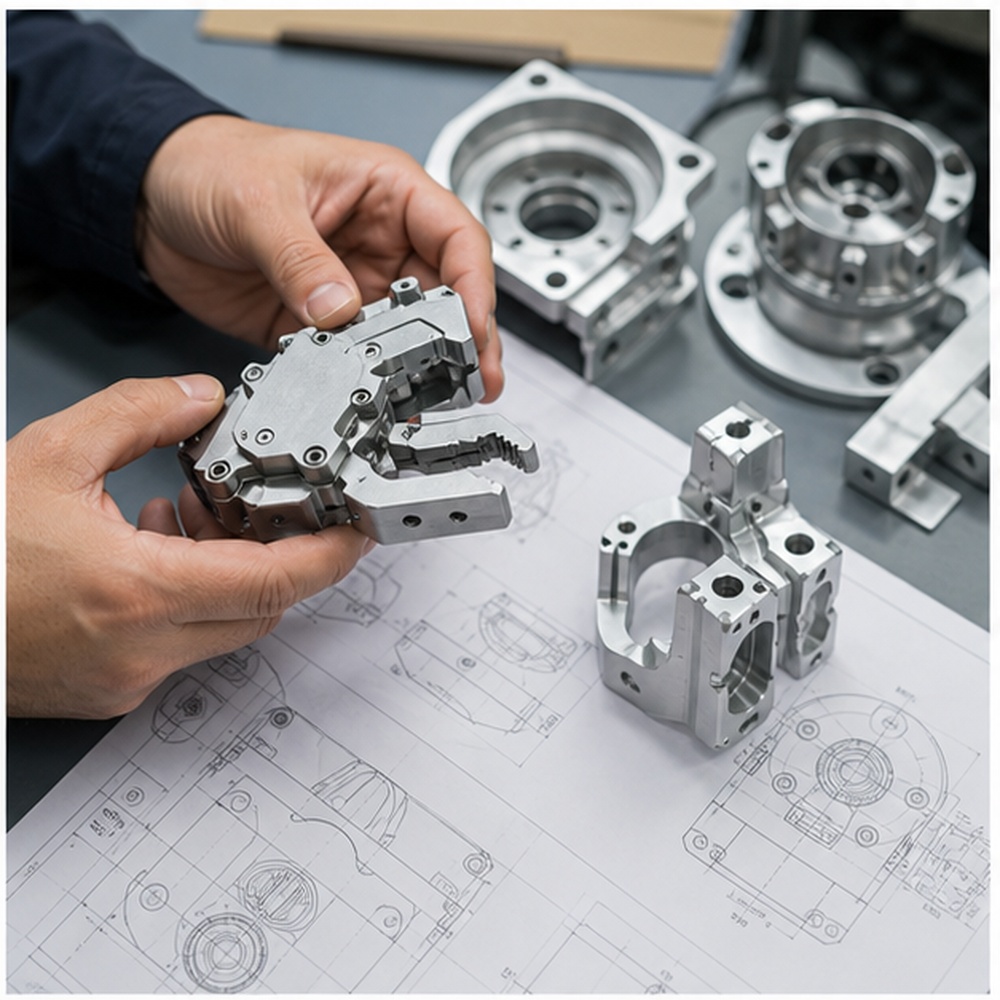
Auxilium Mutationis Ingeniariae
Revisiones prototypi celeriter tractari possunt cum designium roboti post probationem mutatur.

Productio Serierum Constans
Fluxus ordinum, ab ERP sustentatus, adiuvat ut partes roboticae repetitae cum exemplaribus probatis congruant.
A Prototypo Roboticae ad Productionem Fidelem
Progressio robotica plerumque a prototypo conceptuali ad probationem motus functionalis, deinde ad apparatum gubernandum et productionem repetitam progreditur. K-TEK prototypa initialia machinare potest ad validationem aptationis, geometriam renovare post mutationes actuatoris vel sensoris, et series parvas vel medias sustinere postquam designatio confirmata est.
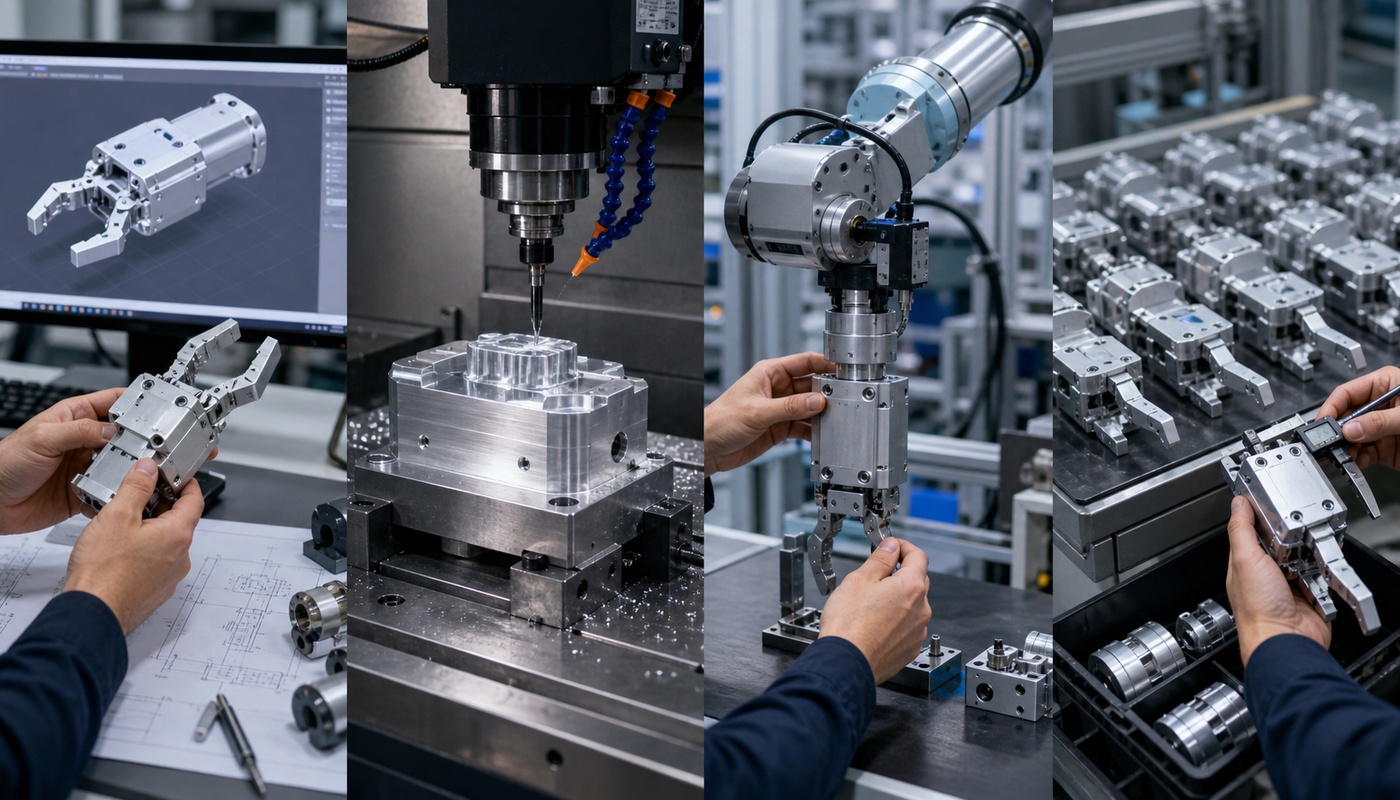
Recensio Delineationis
Ante machinationem, fasciculos CAD, notas materiales, tolerantias et requisita finitionis perlege.
Machinatio Prototyporum
Exempla functionalia ad aptationem, compositionem, superficiem et validationem machinalem produce.
Turma Pilotorum
Stabilitatem processus, modum inspectionis et involucrum ante iteram productionis confirma.
Productio Repetita
Dimensiones, perfectiones et puncta inspectionis probata per series congruentia serva.
Facultates Fabricationis pro Componentibus Roboticis
Processum aptum secundum geometriam partis, tolerantiam, materiam et volumen productionis elige. K-TEK fresaturam CNC, tornationem, machinationem quinque axium, EDM, WEDM, triturationem et tractationem superficiei ad fabricationem partium perfectam et accuratam coniungere potest.
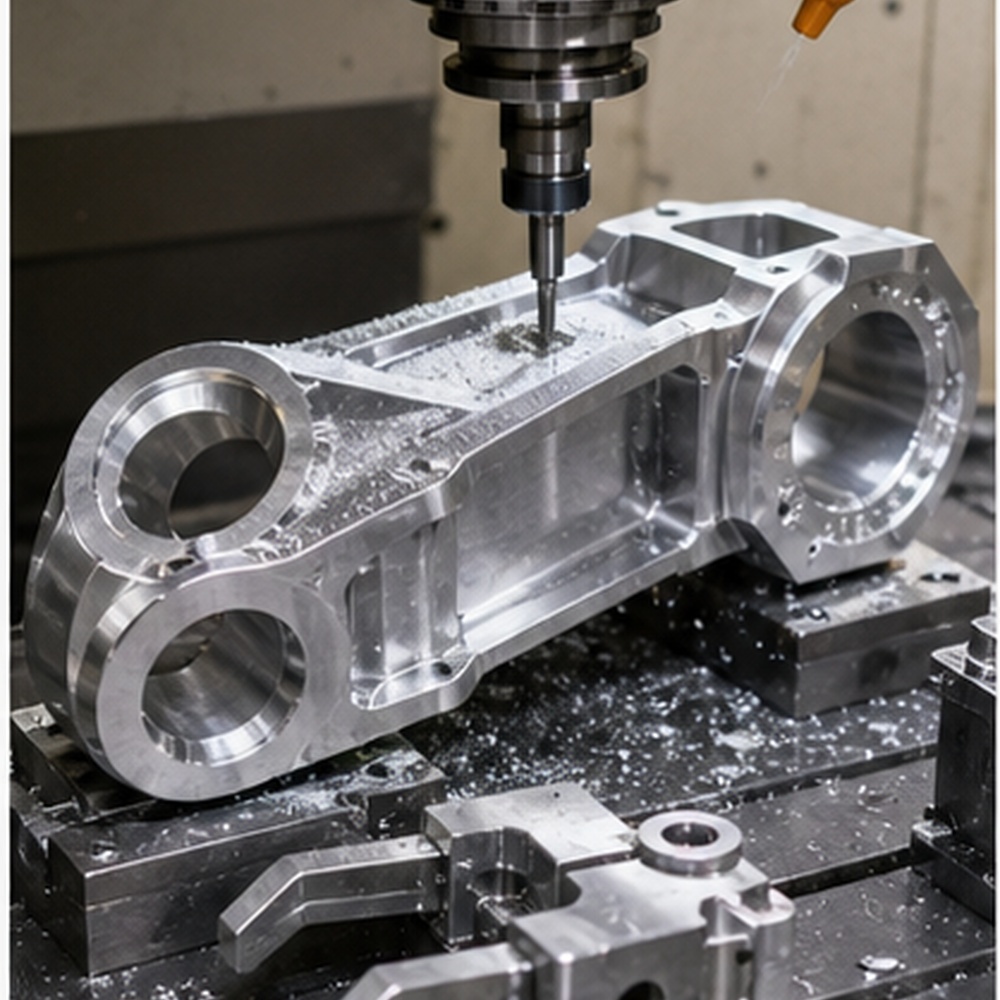
Fresatura CNC
Pro brachiis roboticis, structuris, maxillis prehensorum, fulcris sensorum et laminis apparatuum.
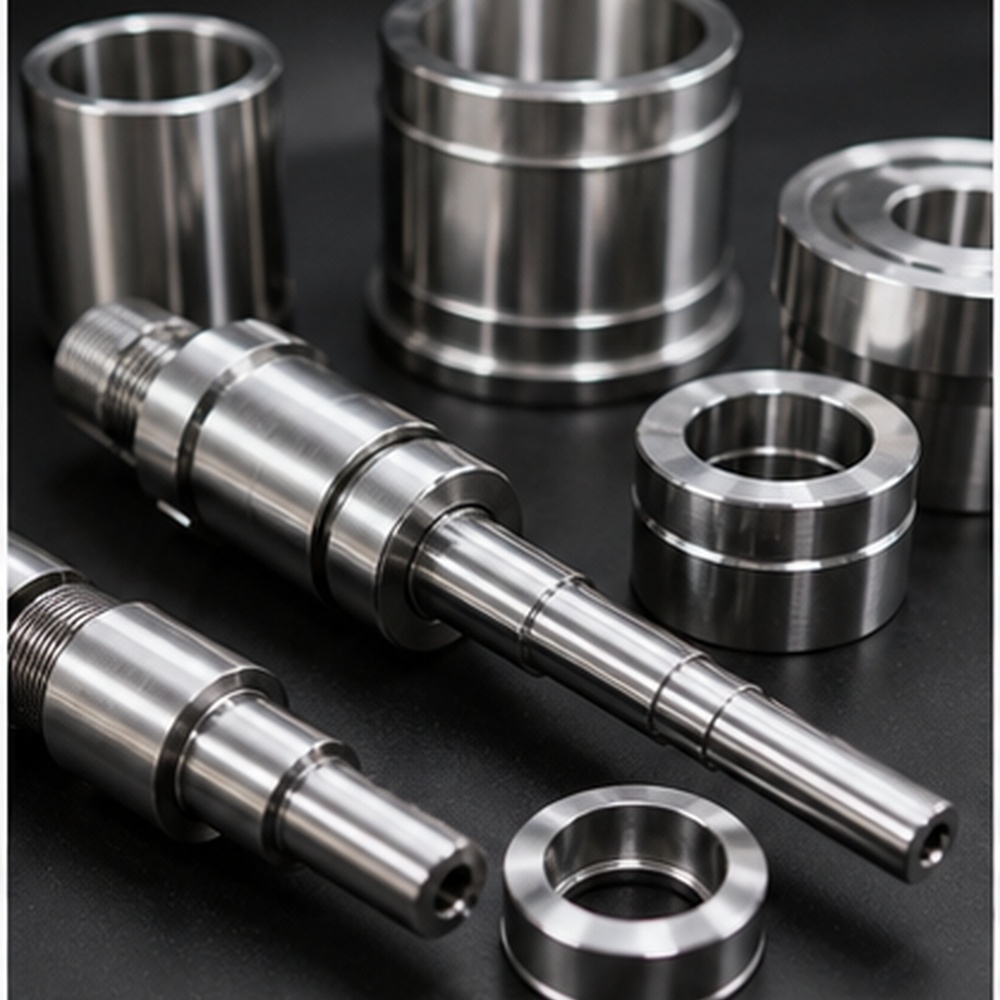
Tornus CNC
Pro hastis, manicis, trochleis, collaribus, interpositoribus et partibus actuatorum rotundis.
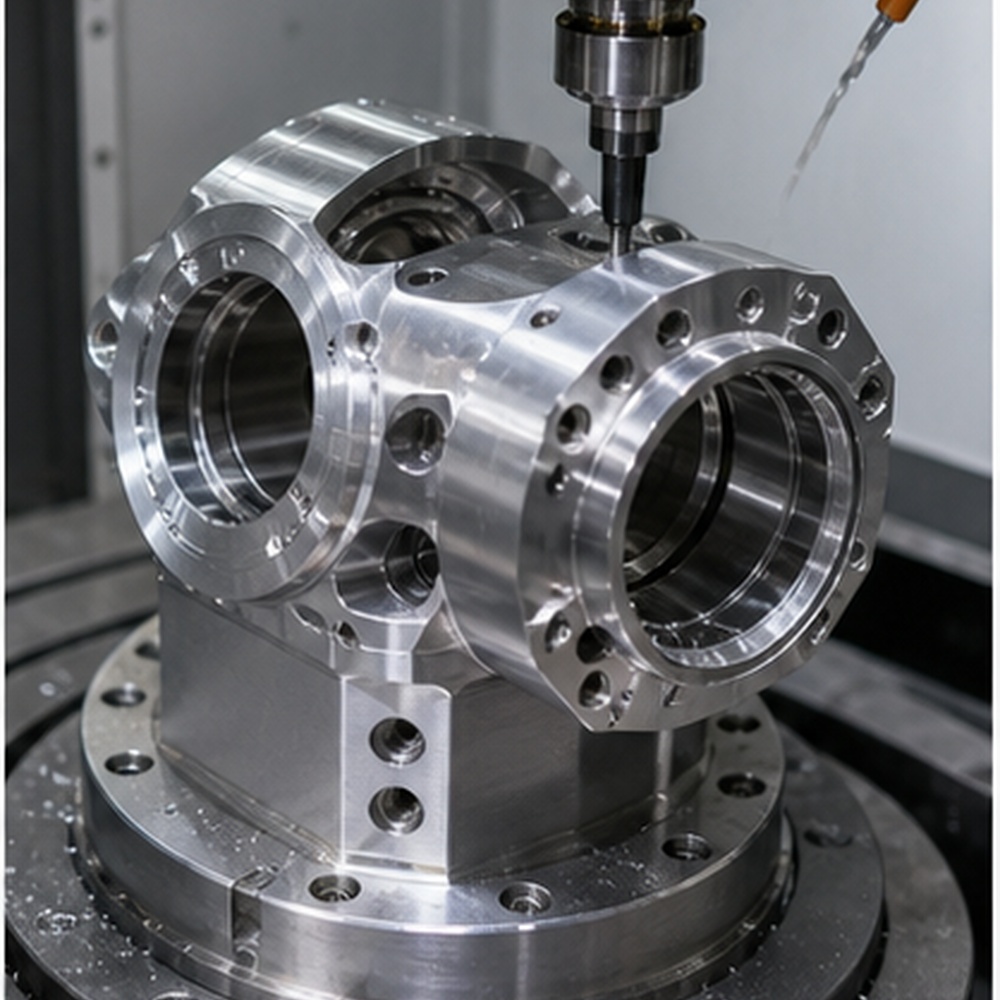
Machinatio quinque axium
Pro formis angulatis, iuncturis roboticis compactis et corporibus levibus complexis.
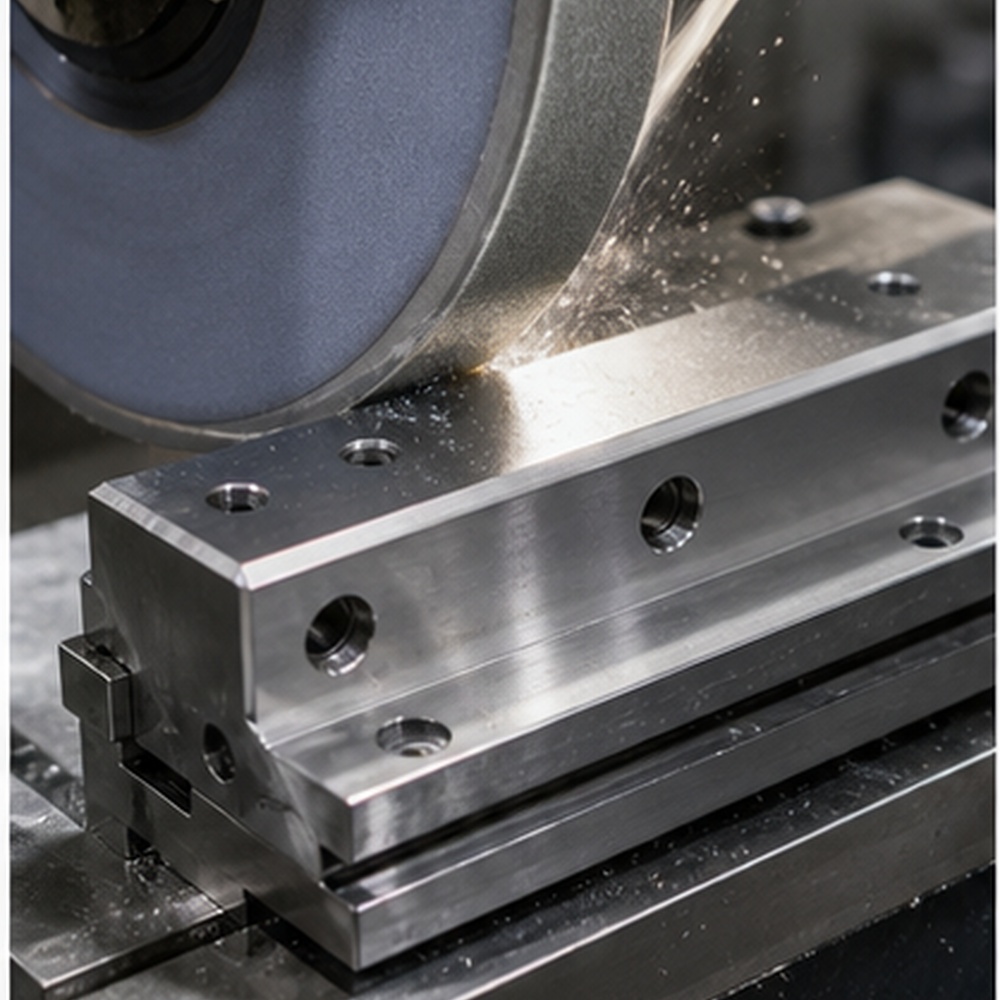
Trituratio
Ad superficies labentes, facies contactus accuratas et coetus bene aptos.
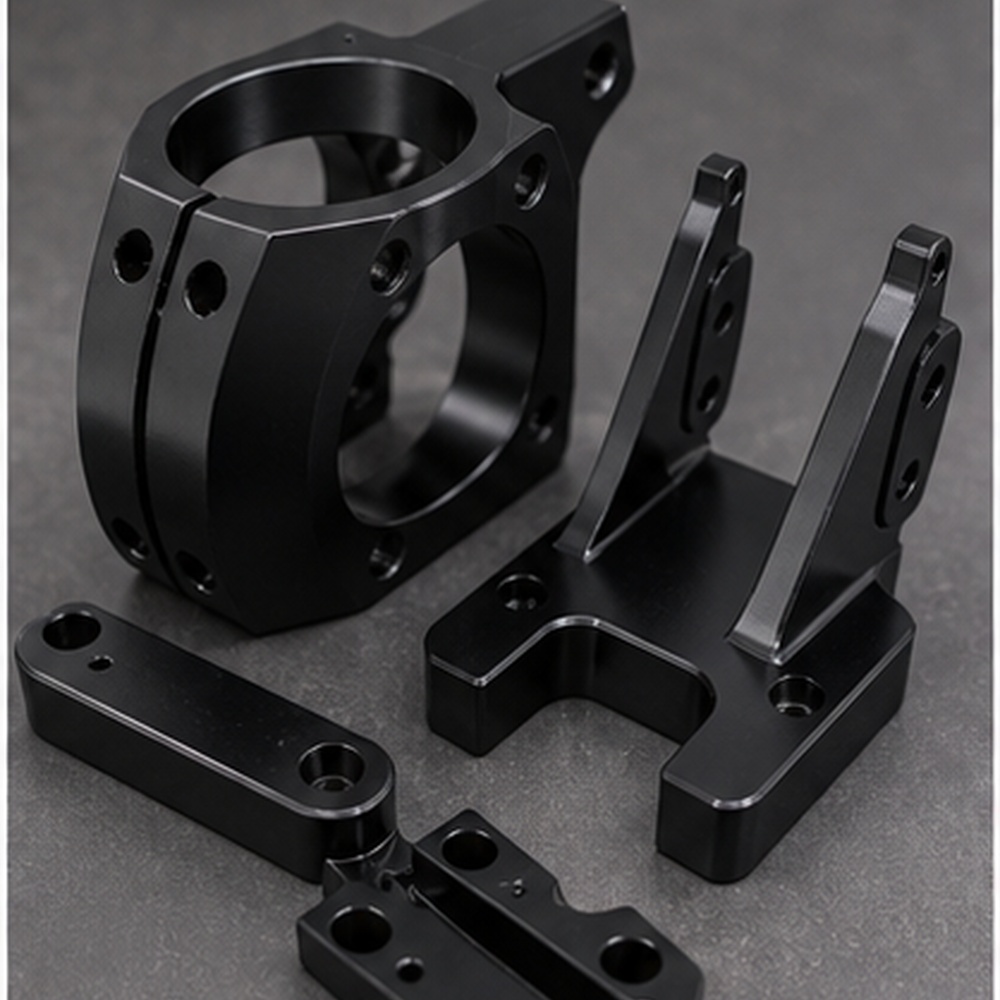
Curatio Superficiei
Pro aluminio anodisato, chalybe obducto, vel partibus roboticis cosmeticis conspicuis.
Partes Roboticae quas Fabricamus
K-TEK partes roboticas accuratas ad usum fabricat, secundum delineationes emptorum, fasciculos tridimensionales et requisita functionalia. Haec sectio Google et inquisitionem per intelligentiam artificialem adiuvare debet ut ambitum exactum partium intellegant, potius quam ut vocabula generalia industriae utantur.
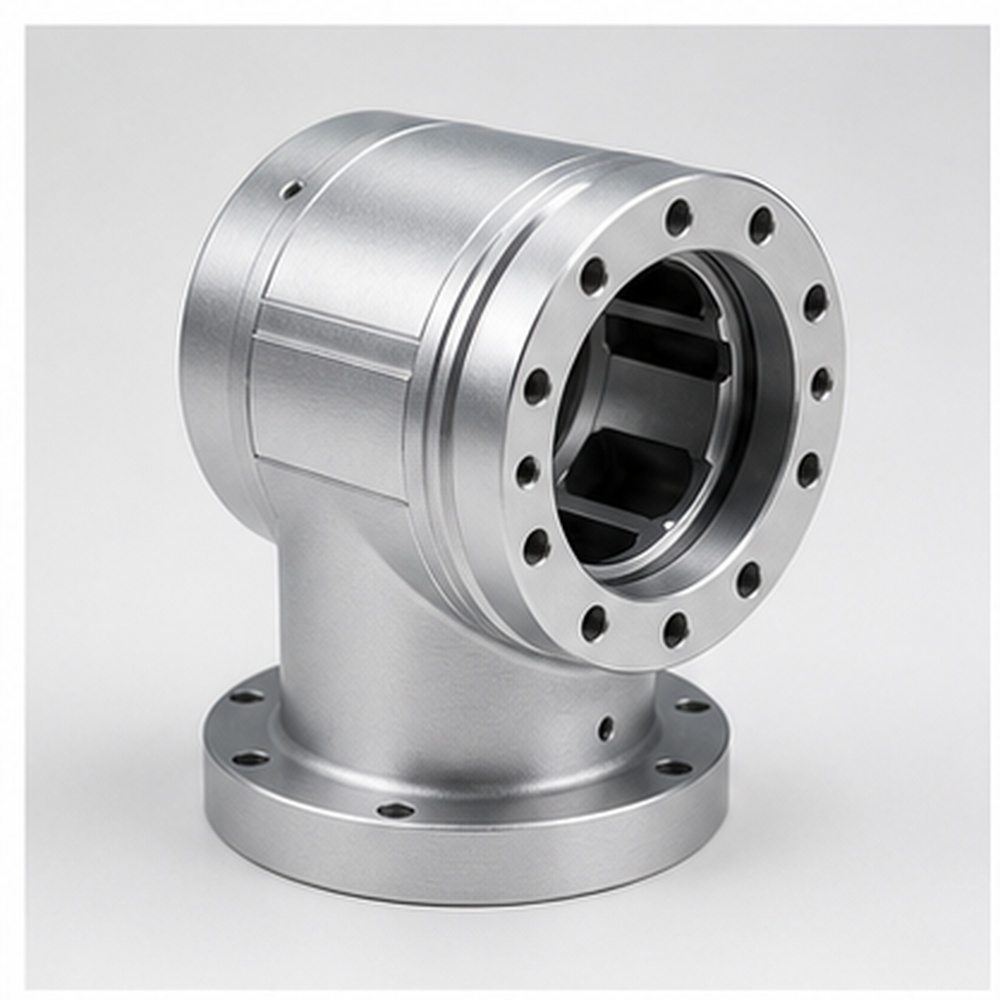
Articuli brachii robotici
Articuli brachii robotici ad usum machinatorum fabricati, secundum requisita delineationis, materiae, tolerantiae et perfectionis.
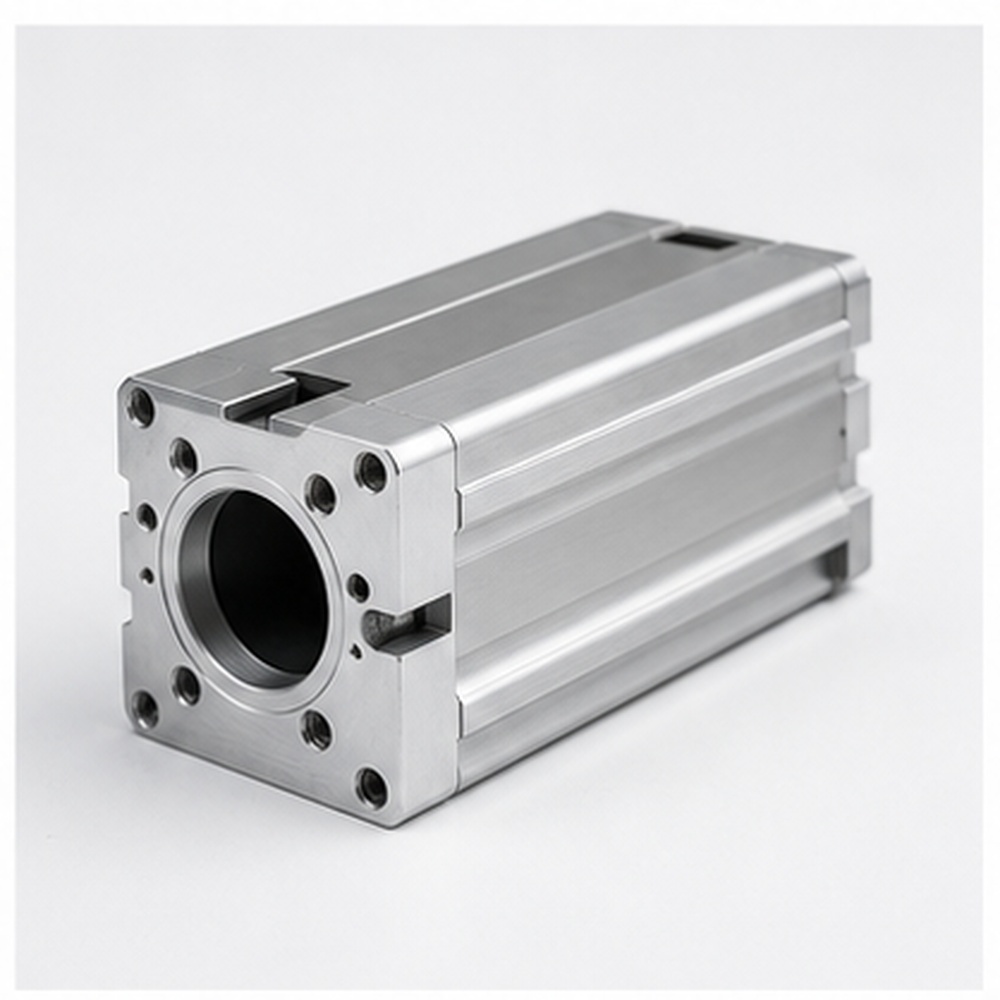
Actuatores receptacula
Involucra actuatorum machinata ad usum fabricata secundum delineationem, materiam, tolerantiam et requisita finis.
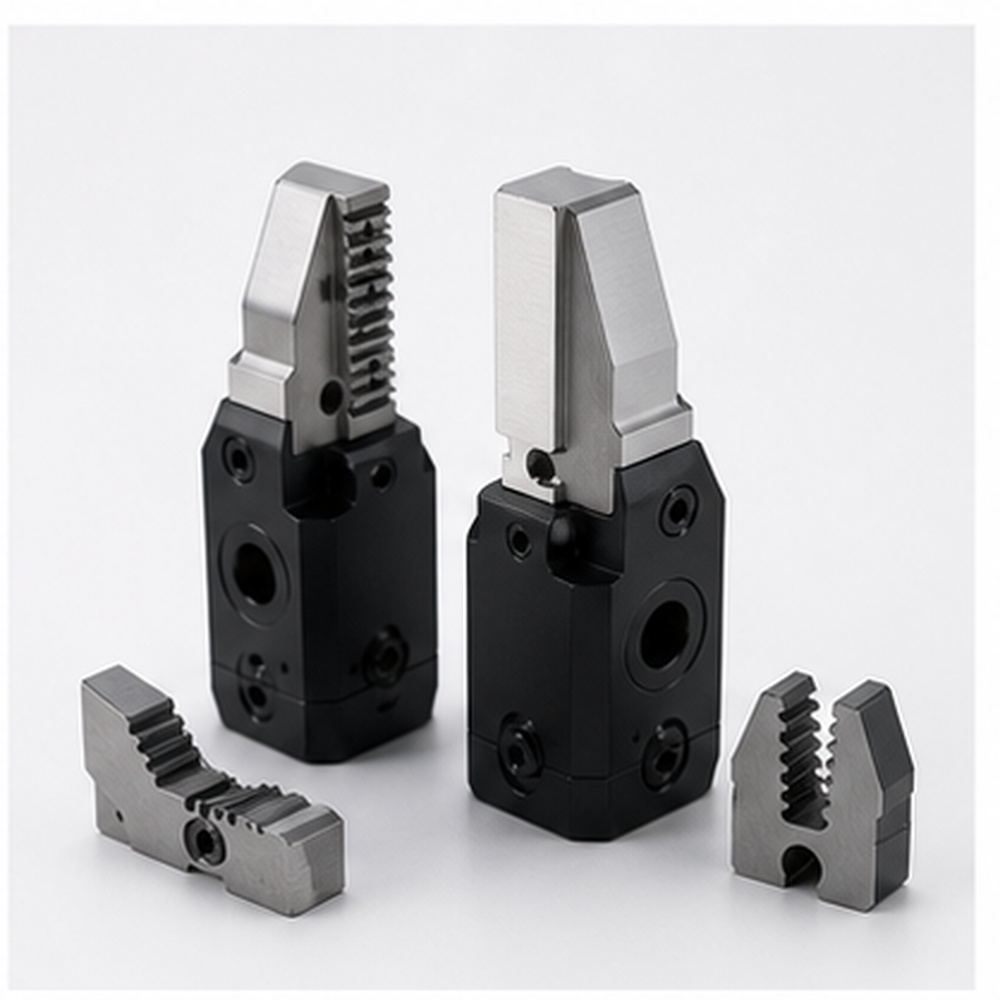
Digiti et maxillae prehensores
Digiti et maxillae prehensoriae ad usum machinatae, secundum delineationem, materiam, tolerantiam et requisita finitionis fabricatae.
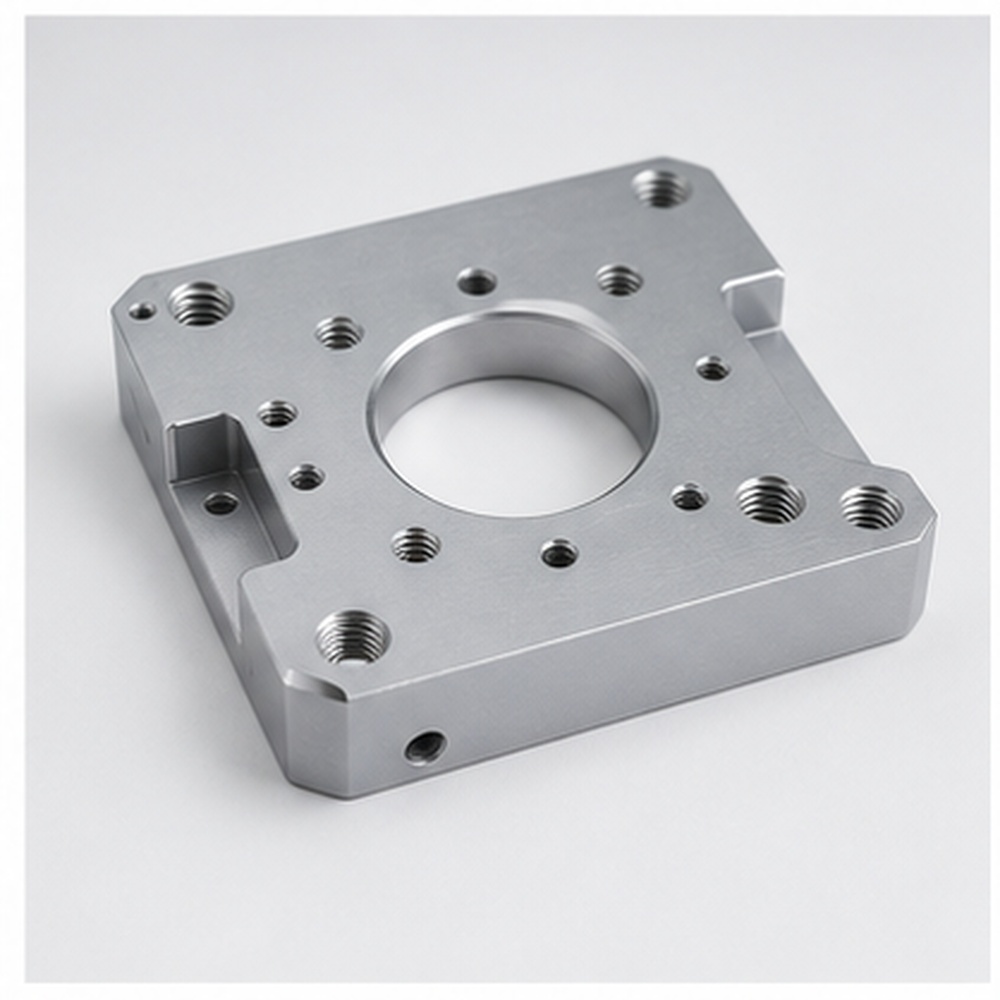
Laminae ad motorem sustinendum
Laminae motoris ad montandum, ad usum machinatae, secundum delineationem, materiam, tolerantiam et requisita finis fabricatae.
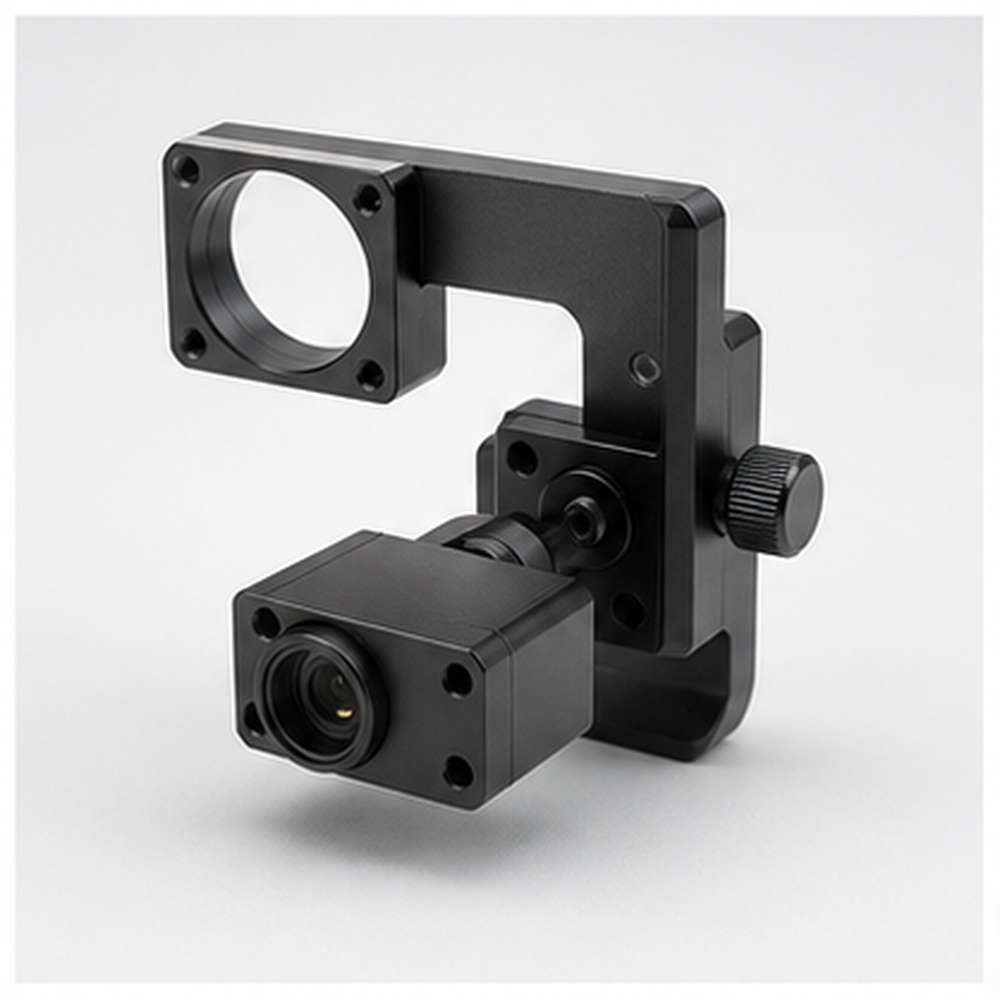
Fibulae sensoriae
Brachia sensoria machinata ad usum fabricata, secundum delineationem, materiam, tolerantiam et requisita perfectionis.
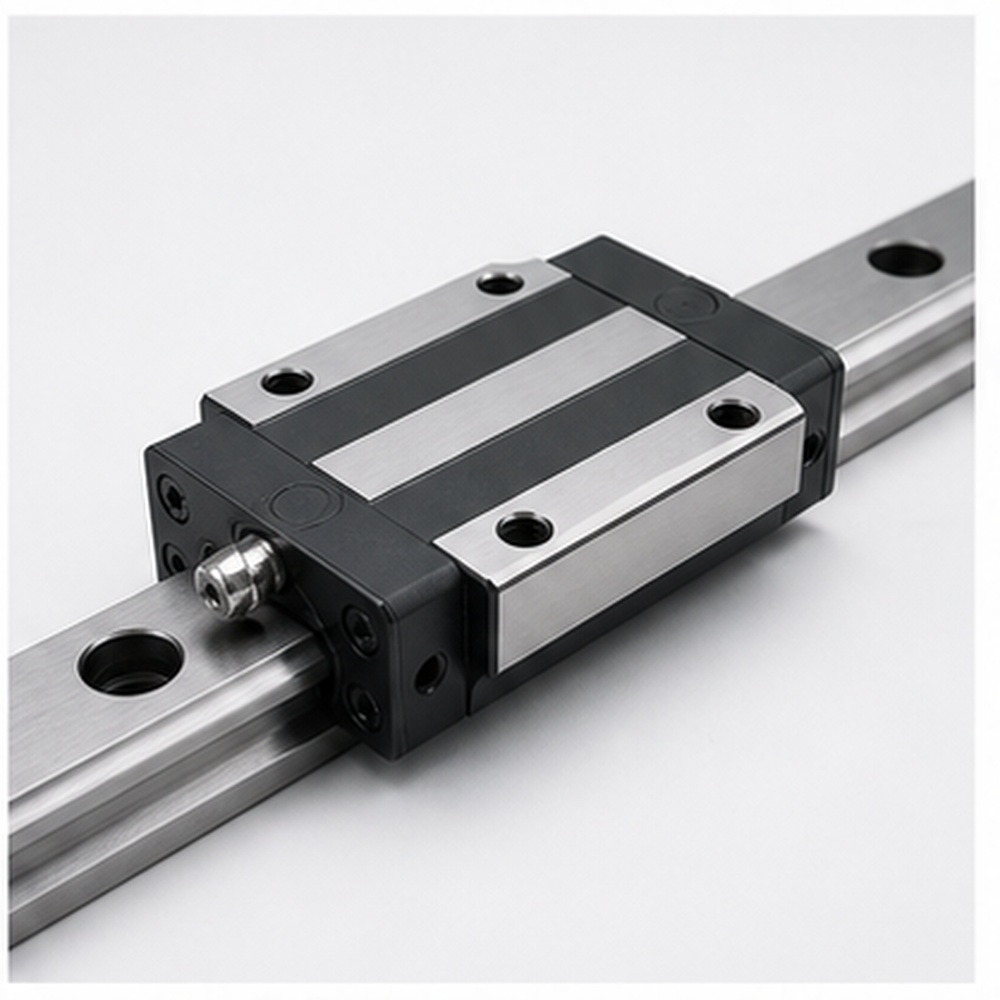
Bloci ductorum linearium
Bloci ductorum linearum ad usum machinatorum, secundum delineationem, materiam, tolerantiam et requisita perfectionis fabricati.
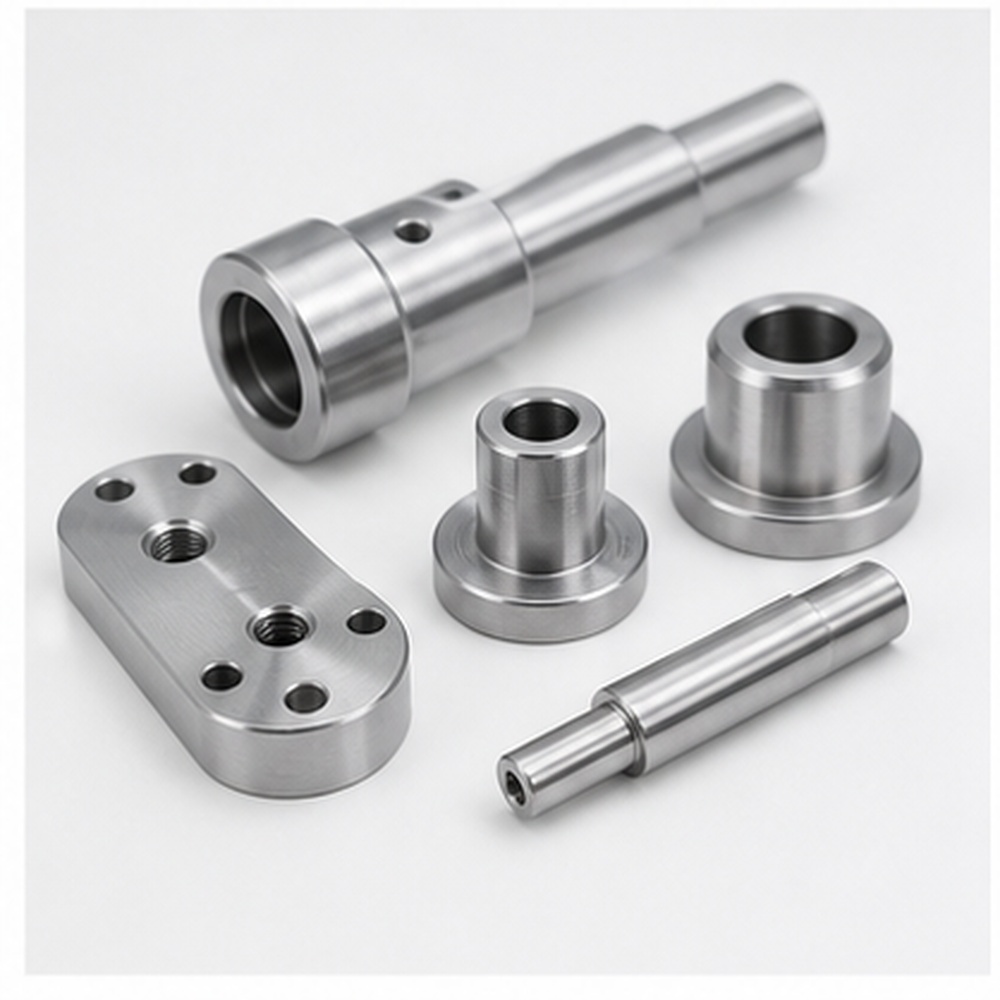
Axes, maniculae et distantiae
Axes, manicae et interpositoria ad usum machinata secundum delineationem, materiam, tolerantiam et requisita perfectionis fabricata.
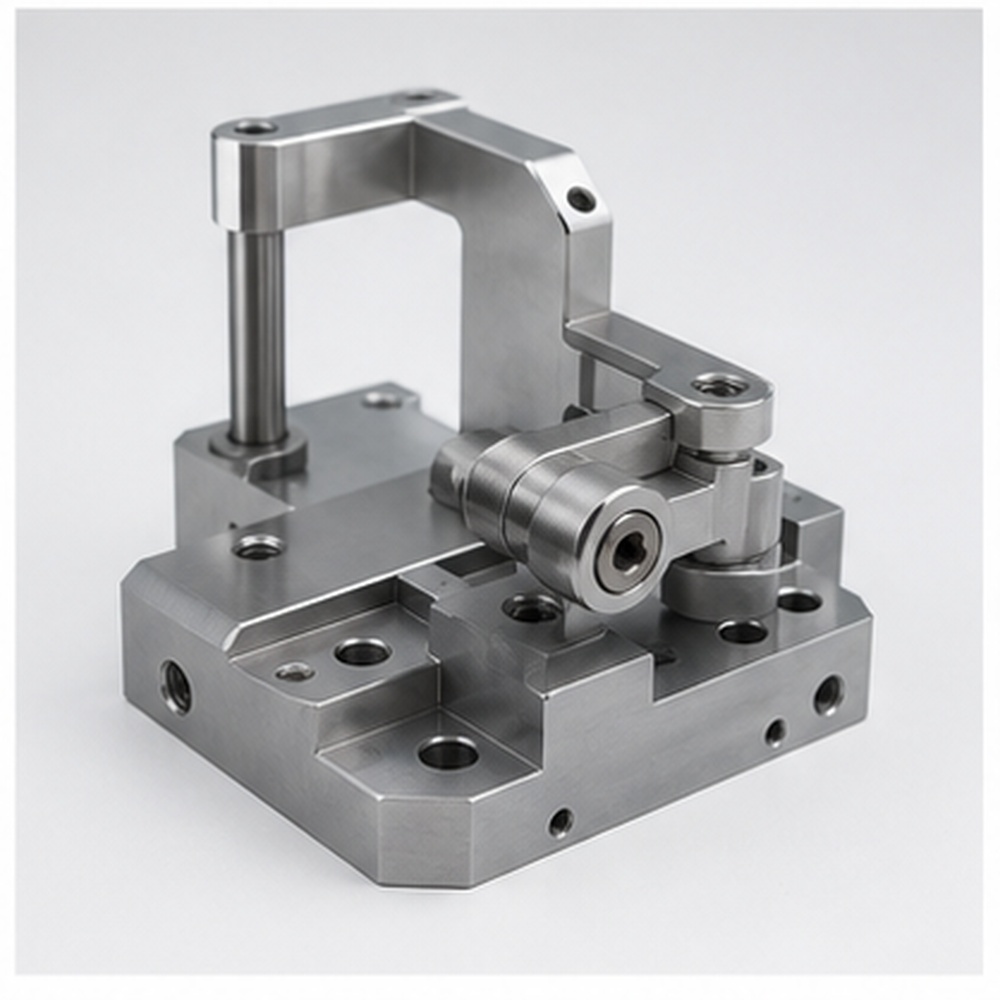
Partes instrumentorum automationis
Partes instrumentorum automationis machinis ad usum fabricatae, secundum delineationem, materiam, tolerantiam et requisita finis fabricatae.
Materiae pro Partibus Roboticis Machinatis
Delectus materiae pondus, robur, resistentiam corrosionis, conductivitatem, ornatum superficiei et stabilitatem compositionis diuturnam afficit. Tabula infra emptoribus adiuvat ut electiones materiarum communes pro componentibus roboticis praecisionis comparent.
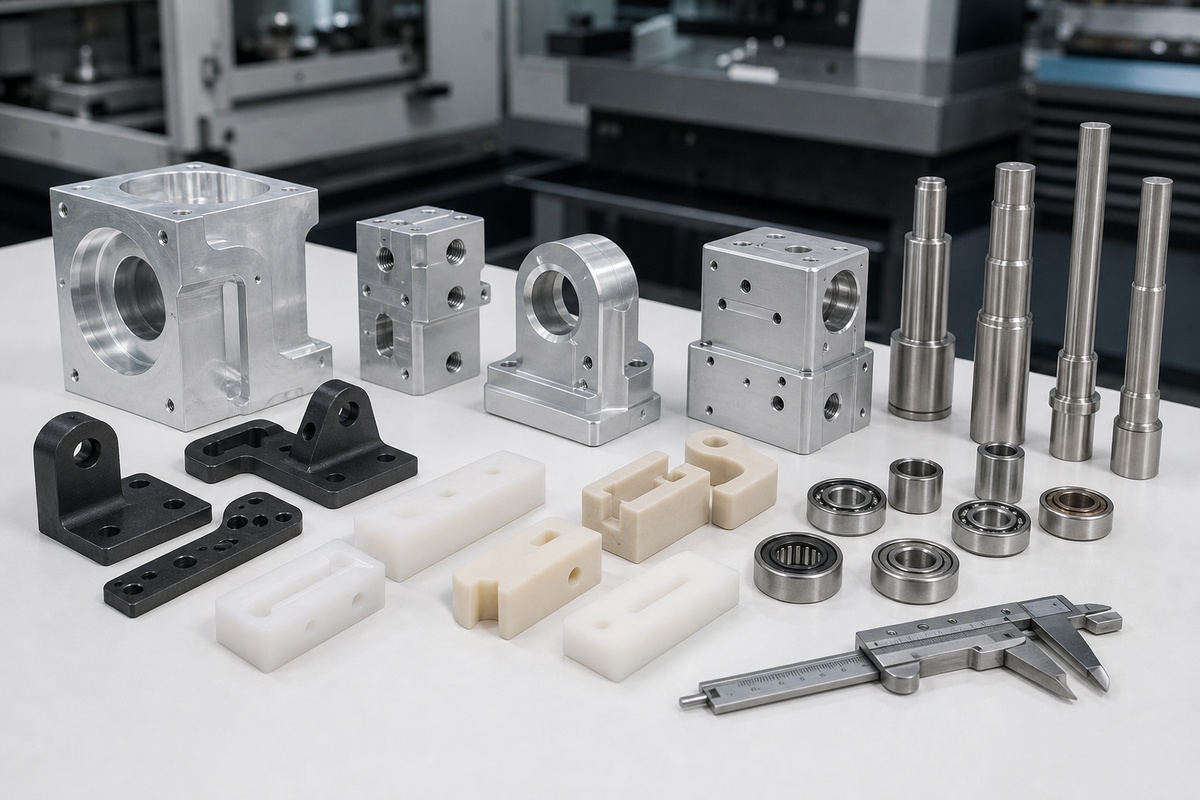
| Materia | Optimum Pro | Notae |
|---|---|---|
| Aluminium 6061 / 7075 | Brachia, structurae et receptacula actuatorum robotica leviora | Gradum finalem, curationem caloris et perfectionem secundum delineationem et ambitum applicationis confirma. |
| Chalybs Inoxidabilis | Axes, paxilli et partes structurales resistentes attritioni | Gradum finalem, curationem caloris et perfectionem secundum delineationem et ambitum applicationis confirma. |
| Chalybs Carbonicus | Firmae fulcra, fixationes et partes sustentatrices | Gradum finalem, curationem caloris et perfectionem secundum delineationem et ambitum applicationis confirma. |
| POM / PEEK / Nylon | Duces frictionis humilis, partes insulantes et componentes motus ad usum accommodati | Gradum finalem, curationem caloris et perfectionem secundum delineationem et ambitum applicationis confirma. |
Optiones Superficiei Poliendae pro Componentibus Roboticis
Superficies secundum materiam, ambitum compositionis, requisita aspectus et functionem eligenda est. K-TEK machinationem et post-processum coordinare potest ut partes perfectae et expectationes dimensionales et visuales impleant.
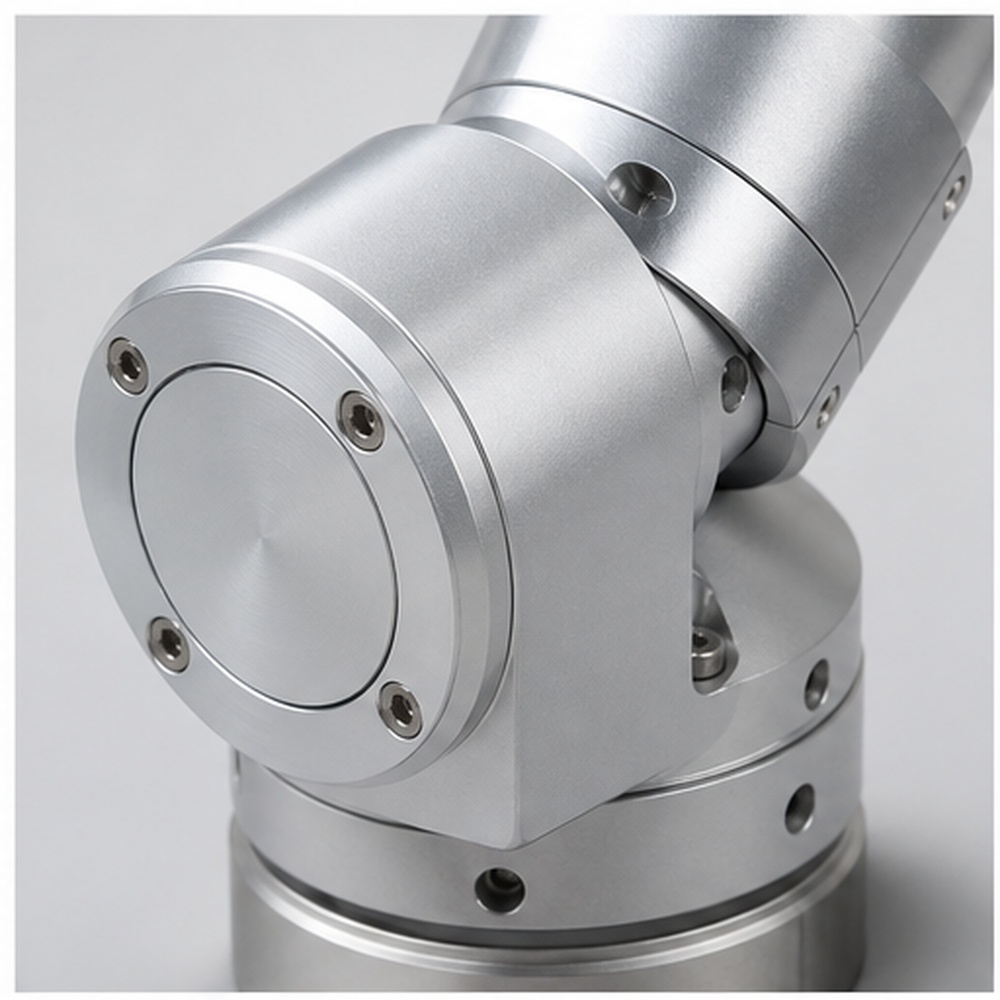
Anodisatio clara vel nigra
Utere anodizatione perspicua vel nigra cum proiectum requirit congruentem protectionem, speciem vel functionem partium roboticarum.
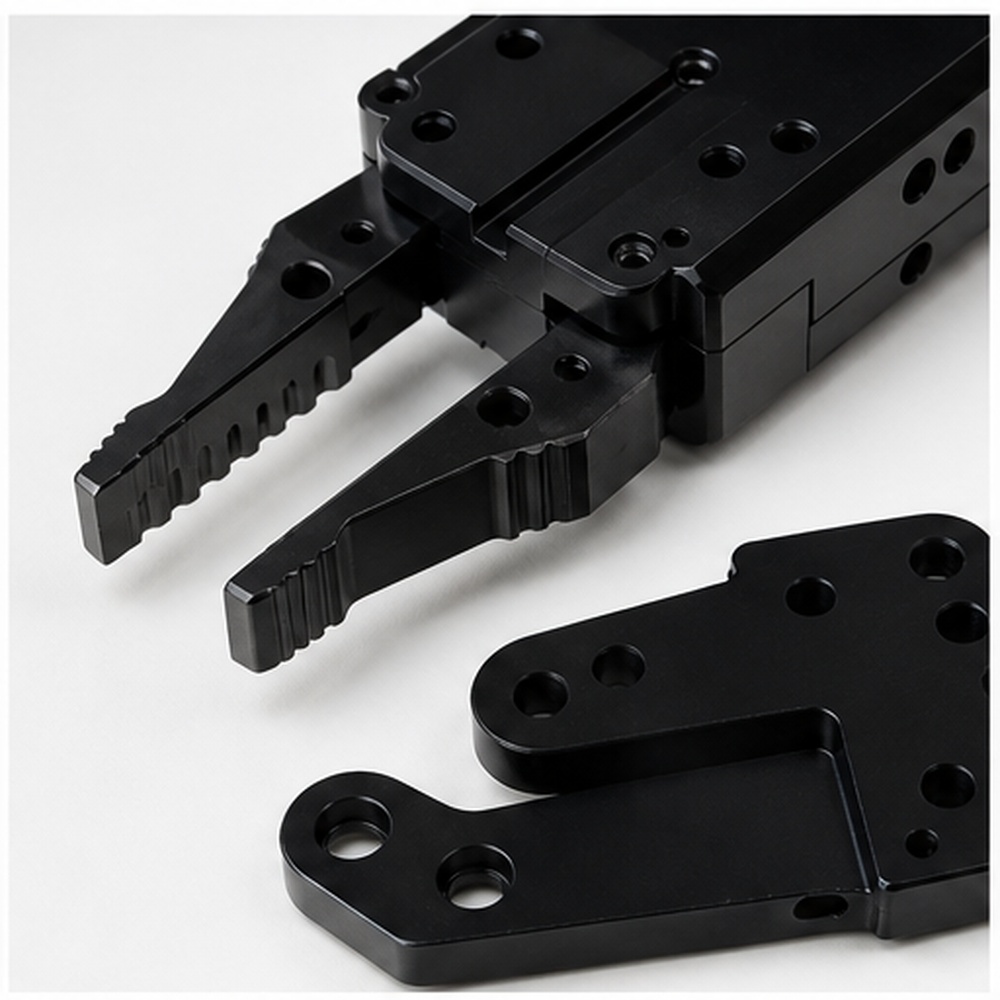
Anodisatio dura pro superficiebus labentibus vel detritis
Anodisationem duram pro superficiebus labentibus vel detritis adhibe cum proiectum protectionem, speciem vel functionem congruentem pro partibus roboticis requirit.
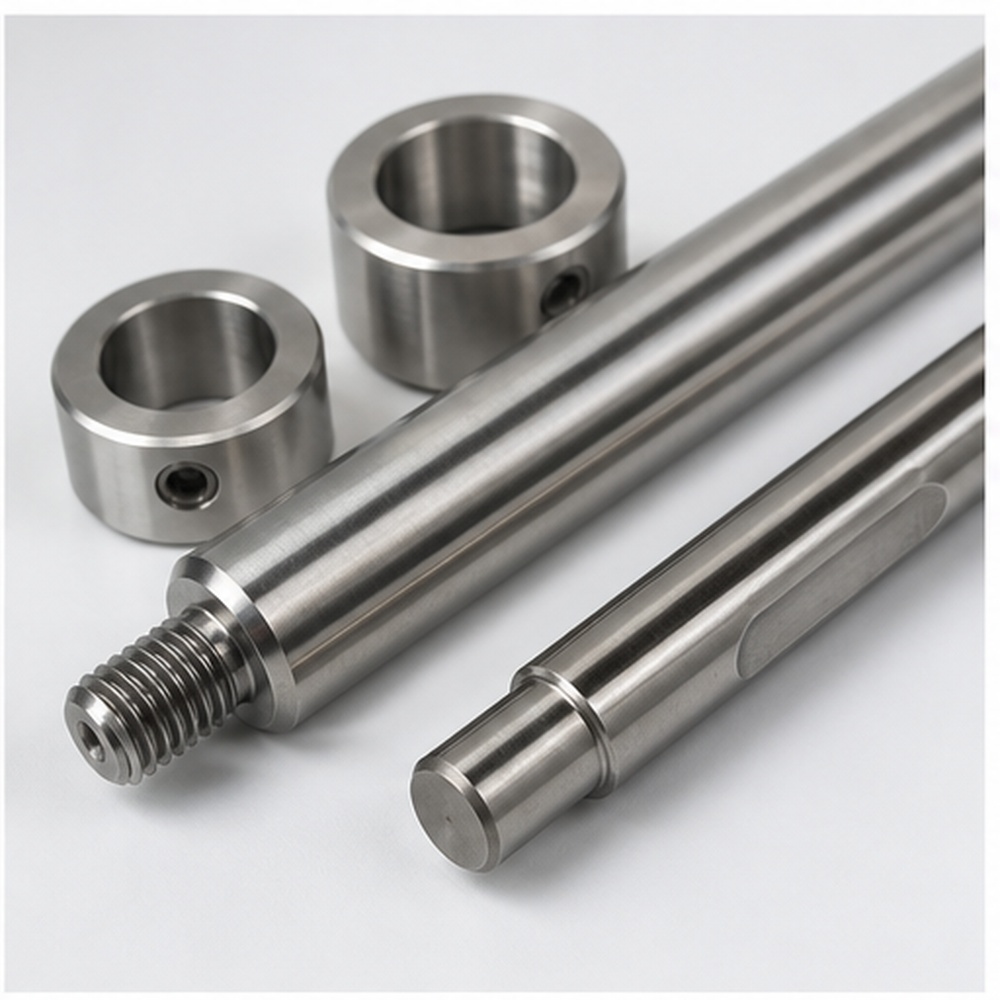
Nickel obducens ad corrosionem resistentiam
Nickelum obducens ad corrosionem resistentiam adhibe cum proiectum protectionem, speciem, aut functionem congruentem partium roboticarum requirit.
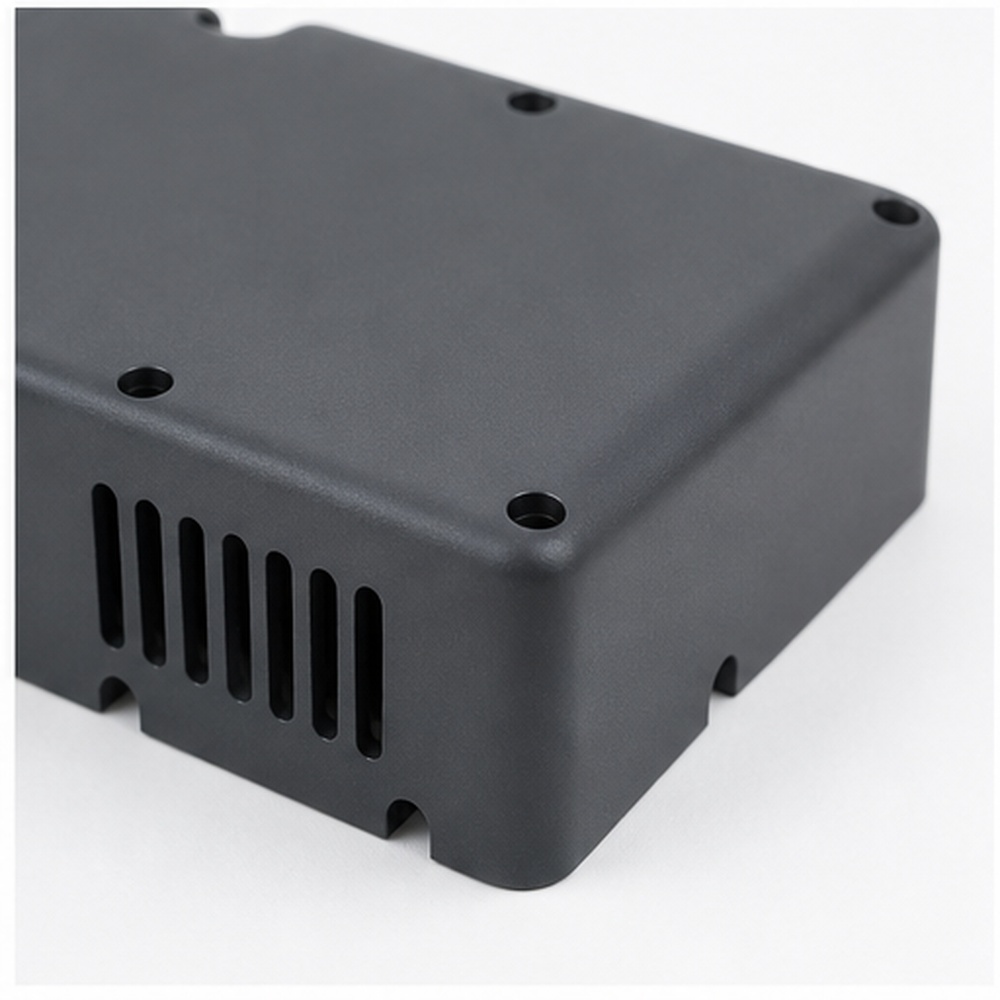
Pulveris incrustatio pro tegminibus instrumentorum
Pulverem linimentum pro tegminibus apparatuum adhibe cum proiectum congruentem protectionem, speciem vel functionem partium roboticarum requirit.
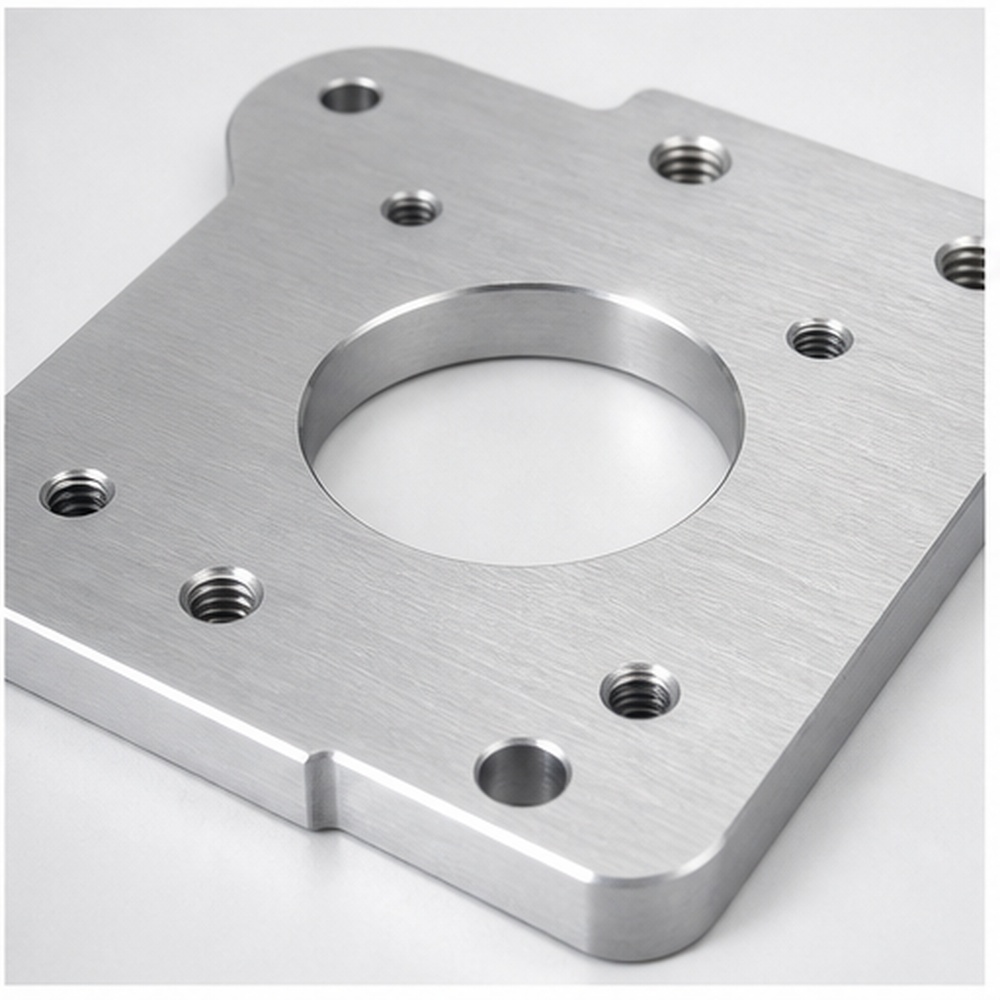
Politura vel perfricatio partium metallicarum visibilium
Polituram vel fricationem partium metallicarum conspicuarum adhibe cum opus protectionem, speciem, vel functionem congruentem partium roboticarum requirit.
Cura Qualitatis pro Partibus Roboticis Praecisionis
Qualitatis inspectio dimensiones et superficies quae compositionem finalem afficiunt intendere debet. K-TEK tolerantias criticas, positiones foraminum, condicionem superficiei et qualitatem perfectionis antequam partes ad tradendum convasentur, inspicit.
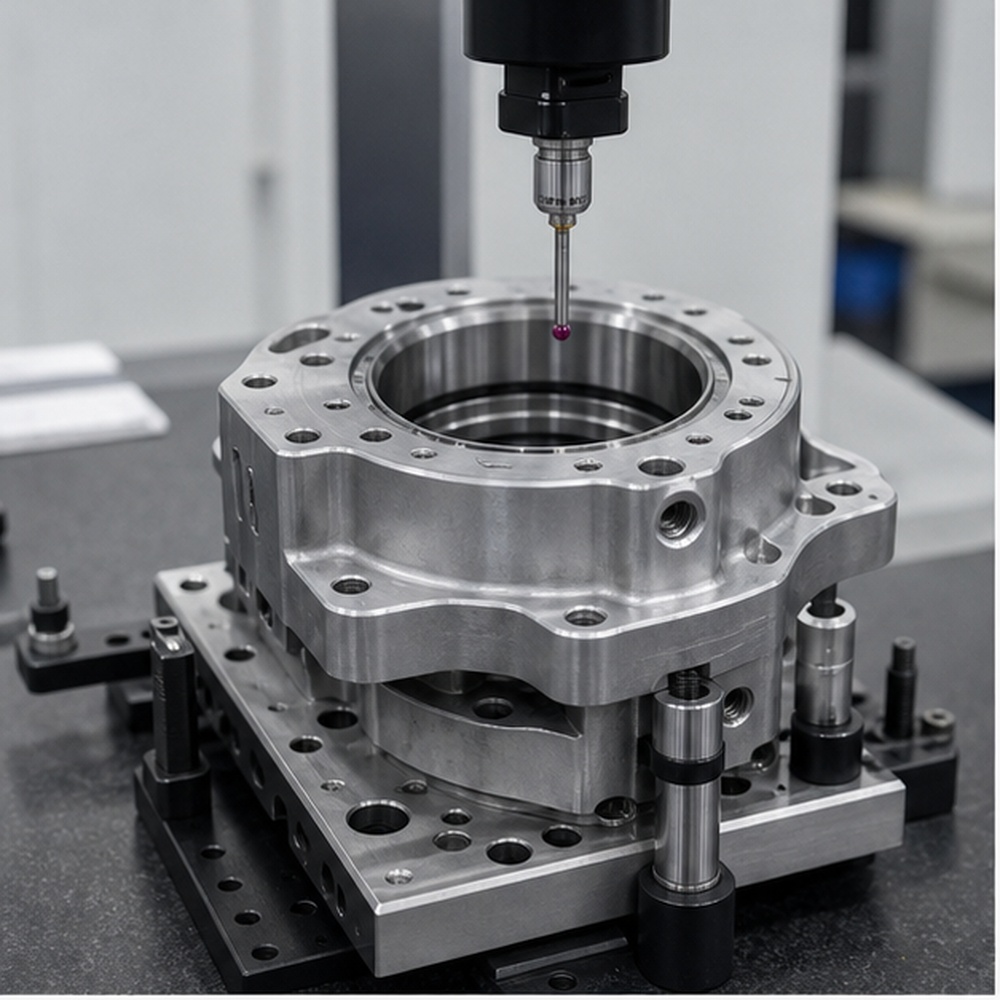
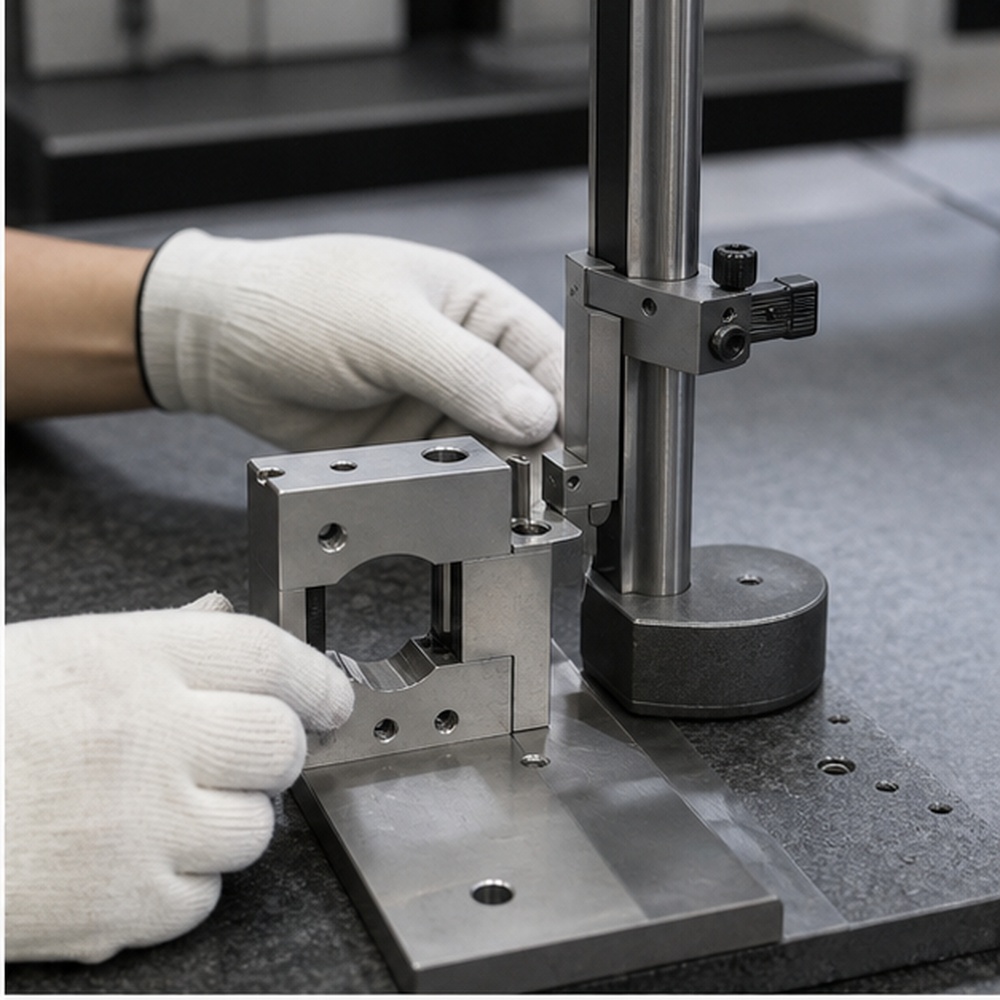
Inspectio sedis et situs foraminis ferculi
Inspectio sedis ferri et situs foraminis secundum requisita delineationis et puncta inspectionis propria proiecti regulatur.
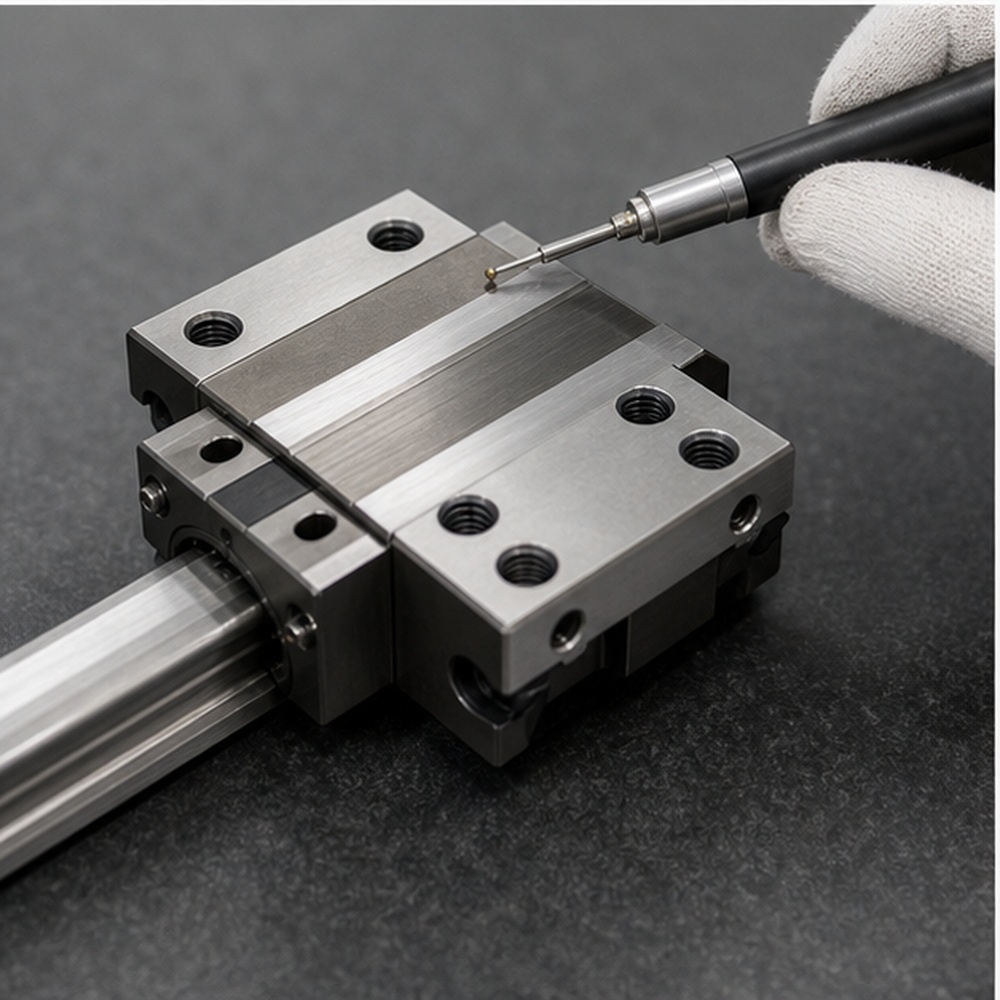
Probationes planitudinis et parallelismi pro superficiebus montatoriis
Probationes planitudinis et parallelismi pro superficiebus montium secundum requisita delineationis et puncta inspectionis propria proiecti regulantur.
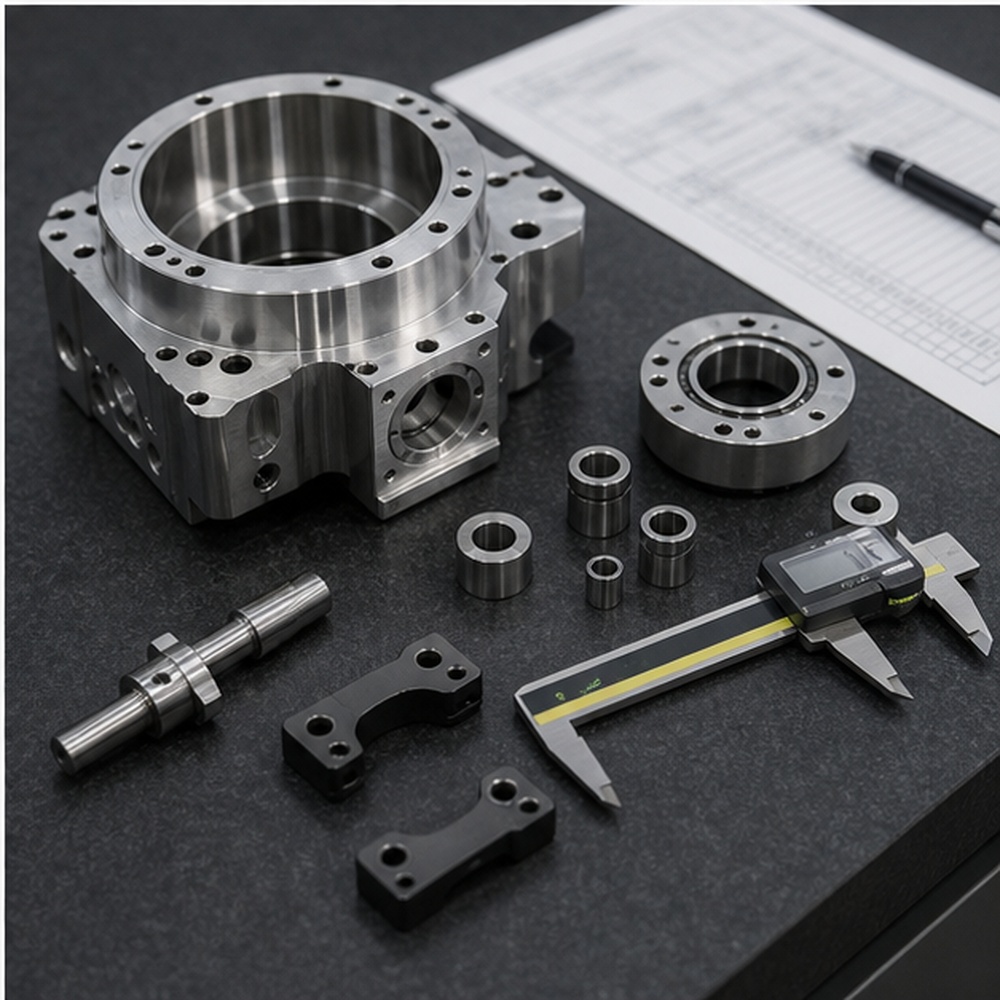
Inspectio asperitatis superficiei pro elementis labentibus
Inspectio asperitatis superficiei pro elementis labentibus secundum requisita delineationis et puncta inspectionis propria proiecti regitur.
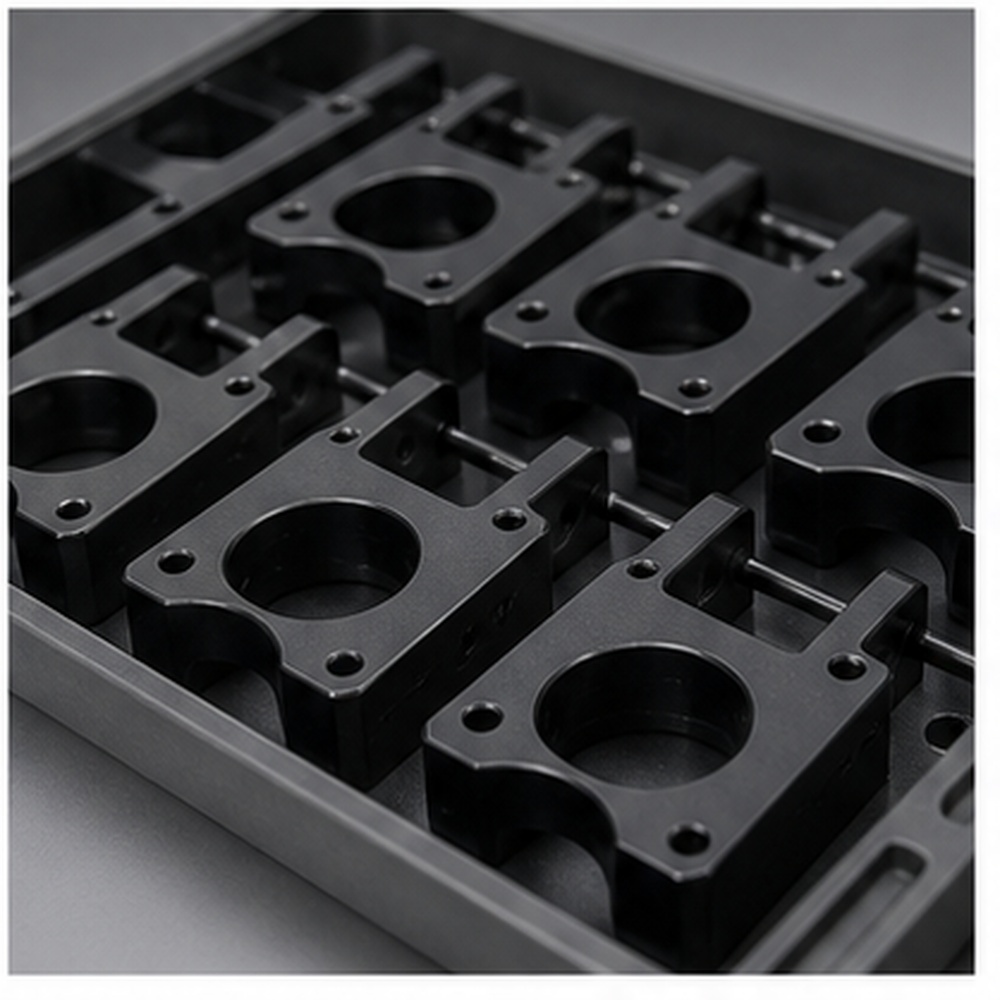
Verificatio interfaciei filorum et congregationis
Verificatio interfaciei filorum et congregationis secundum requisita delineationis et puncta inspectionis propria proiecti regitur.
Approbatio exemplaris ante productionem seriei repetitae
Approbatio exemplaris ante productionem seriei repetitae secundum requisita delineationis et puncta inspectionis propria proiecti regulatur.
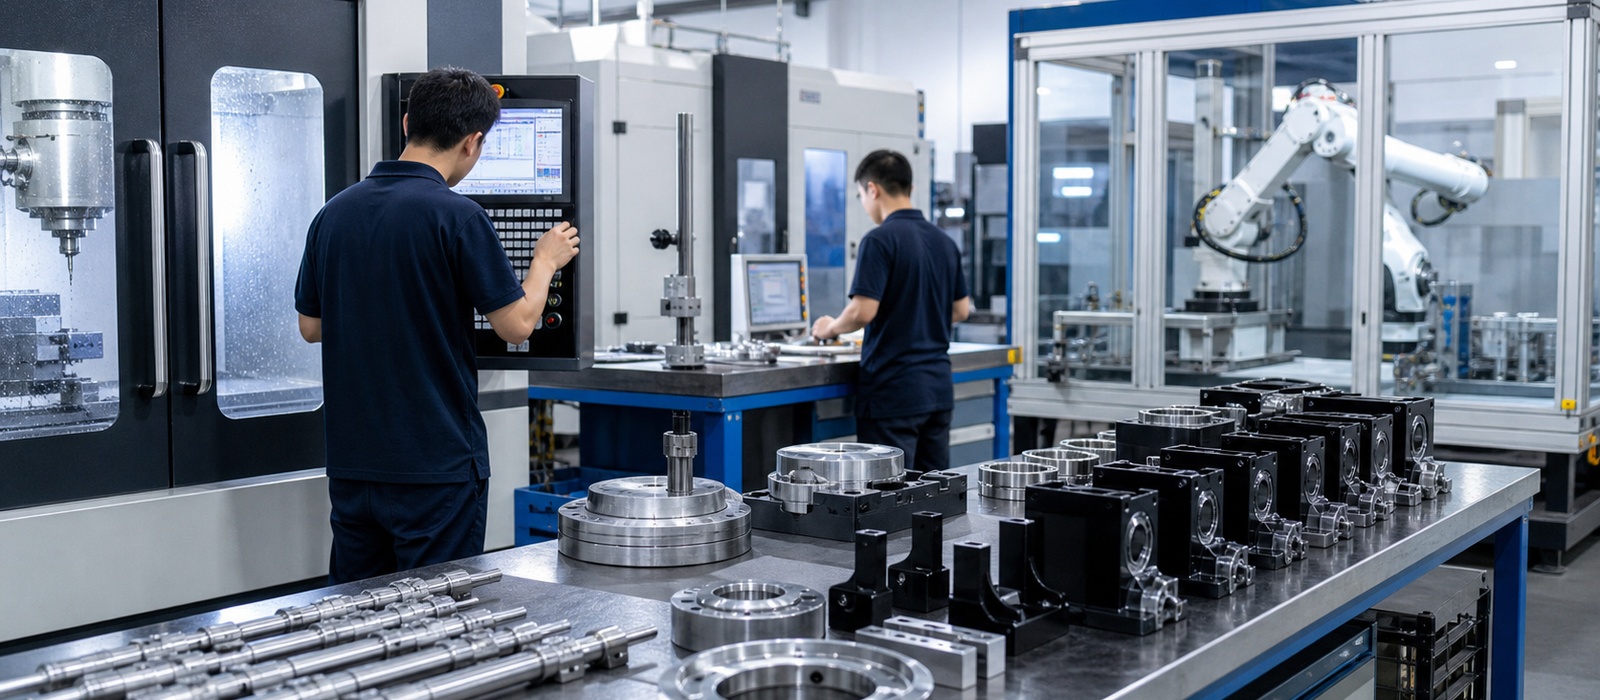
Robur Officinae ad Fabricandas Partium Roboticarum
K-TEK facultatem productionis per veram machinationem, inspectionem, dispositionem materiarum et imagines partium perfectarum potius quam per imagines generales partium praesto offert. Centra fresatoria CNC, machinae tornatoriae, greges partium roboticarum compositarum et scaenae inspectionis cum compasso vel CMM ostendunt quomodo partes roboticae praecisionis fabricentur et verificentur ante traditionem.
Studia Casuum Fabricationis Roboticae
Schedulae casuum processum machinationis, materiam, perfectionem et valorem inspectionis post veras partes roboticas ostendunt. Quaeque studia concisa sunt sed satis specifica ad extractionem responsorum SEO et GEO sustinendam.
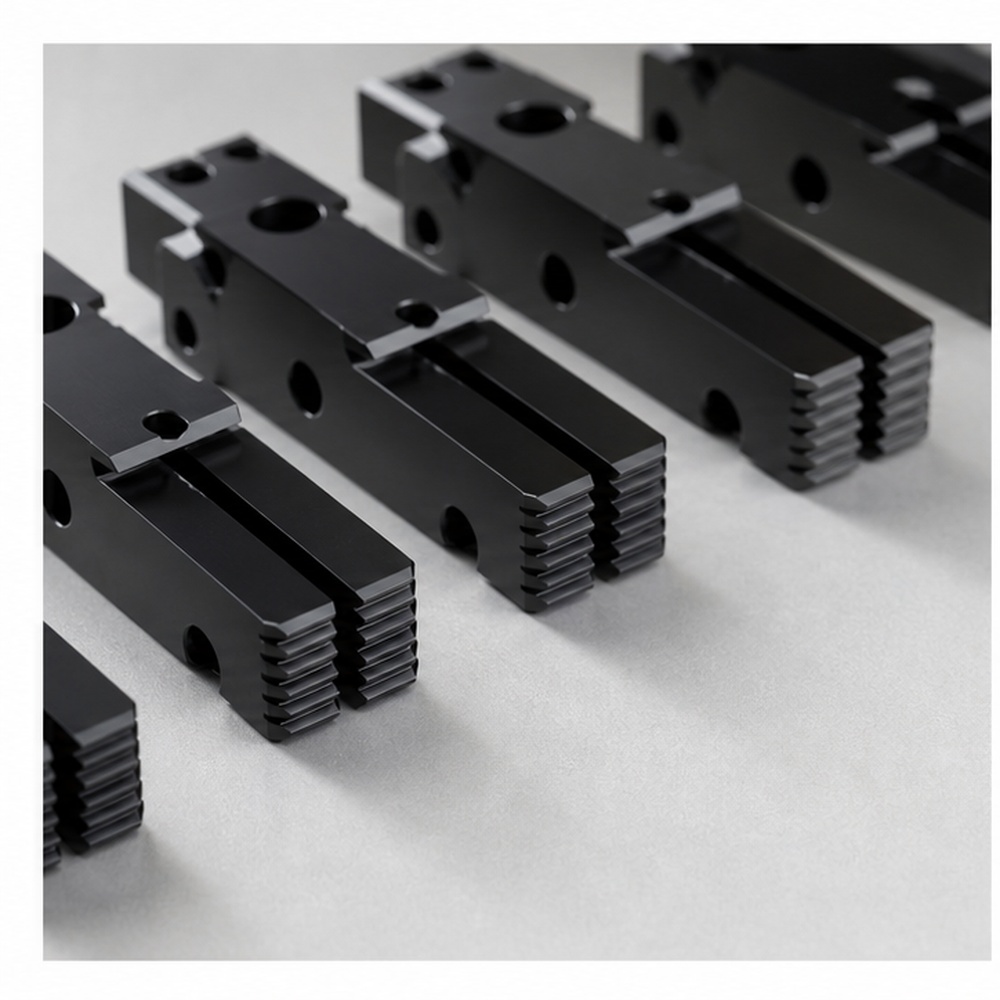
Manus roboticae prehensoris maxillae gregis
Maxillae prehensoriae ex aluminio CNC fresato, cum superficiebus prehensionis moderatis, foraminibus filetatis, et superficie anodisata dura ad operationem repetitam.
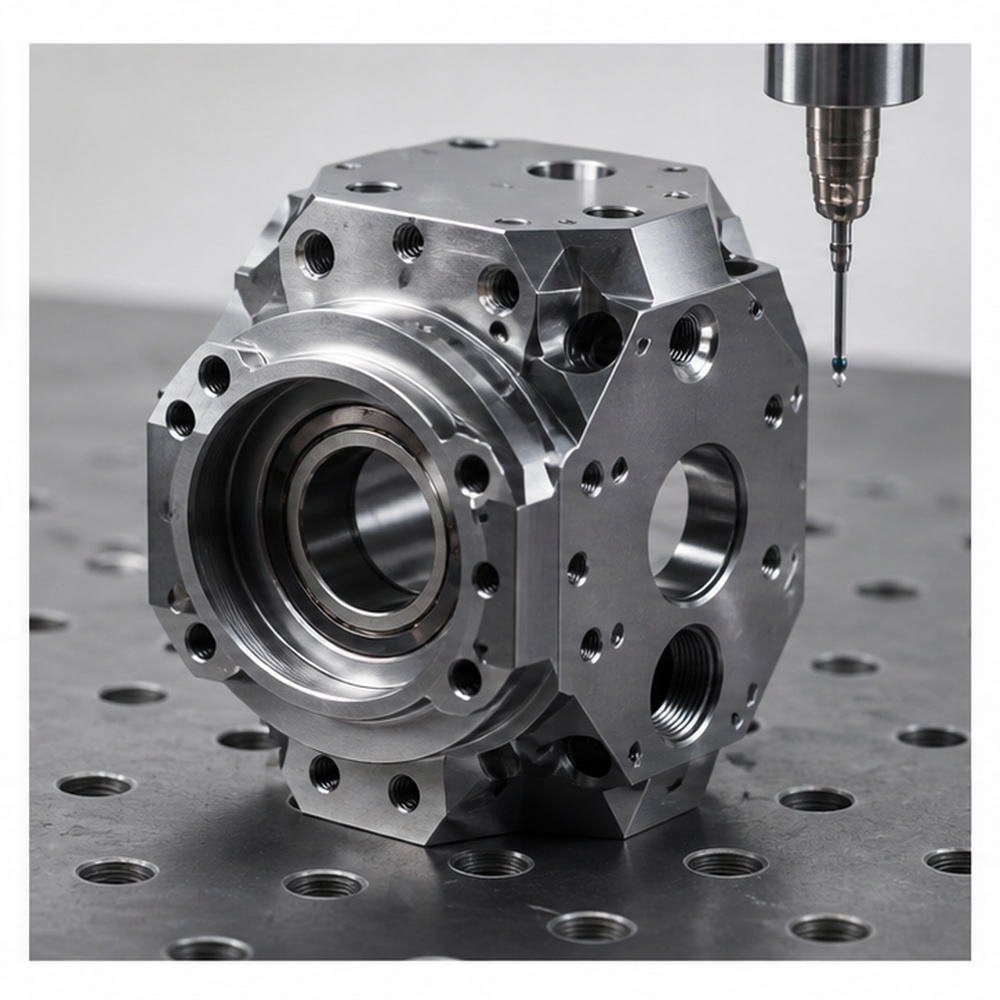
Prototypum Involucri Actuatoris
Involucrum quinque axium machinatum cum proprietatibus compactis multilateralibus, moderatione sedis ferculi et inspectione post machinationem.
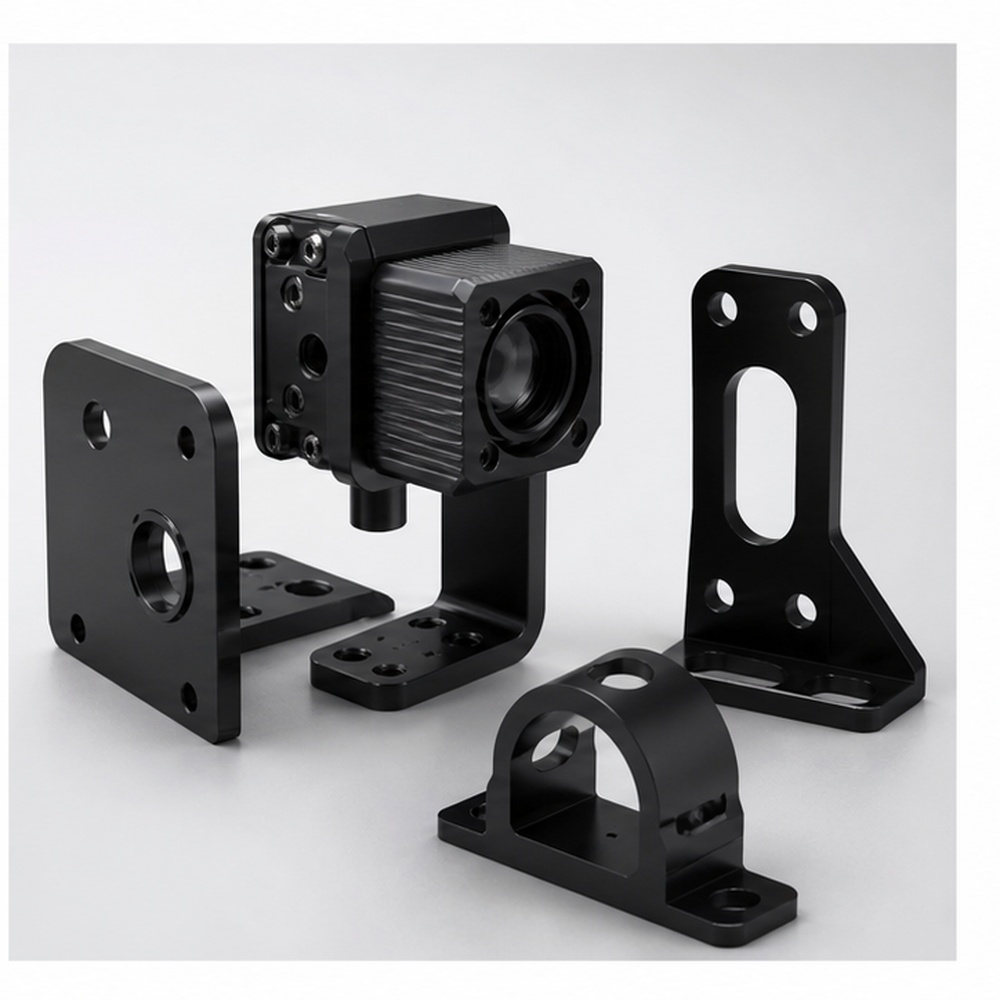
Automation Sensor Bracket Set
Bracchia parvae series machinata cum positione foraminum congruenti et anodisatione nigra pro apparatu visionis artificialis.
Quaestiones Frequentes de Machinatione Robotica Praecisionis
Frequenter Interrogata (FAQ) veris emptorum quaestionibus de materiis, tolerantiis, prototypis auxilio, inspectione et finitione superficiei respondere debent. Utere contento conspicuo "accordion" et data structurata FAQPage adde.
Num bracchium roboticum et partes prensilis machinari potes?
Ita. Brachia robotica, articulationes, maxillas prehensorias, receptacula actuatorum, et fulcra motui pertinentia ex delineationibus vel fasciculis tridimensionalibus producere possumus.
Quae tolerantiae magni momenti sunt pro partibus roboticis?
Sedes fulcrorum, coaxialitas, positio foraminis, planities, parallelismus et interfacies filetatae plerumque criticae sunt pro coetibus robotarum.
Mutationes prototyporum sustinere potesne?
Ita. Prima exempla machinatim fabricare et posteriores series post recognitionem designationis vel probationem motus aptare possumus.
Quae materiae communes sunt partibus roboticis?
Aluminium, chalybs inoxidabilis, chalybs carbonis, POM, PEEK et nylon saepe adhibentur pro pondere, robore et necessitatibus frictionis.


